


Kpower MB0090 Analoge Micro Servo Motor, PWM-besturing, Metalen Tandwielen voor RC-modellen en Robot Speelgoed
Kpower MB0090 Analoge Micro Servo Motor, PWM-besturing, Metalen Tandwielen voor RC-modellen en Robot Speelgoed
Kpower
Kan de beschikbaarheid voor ophalen niet laden


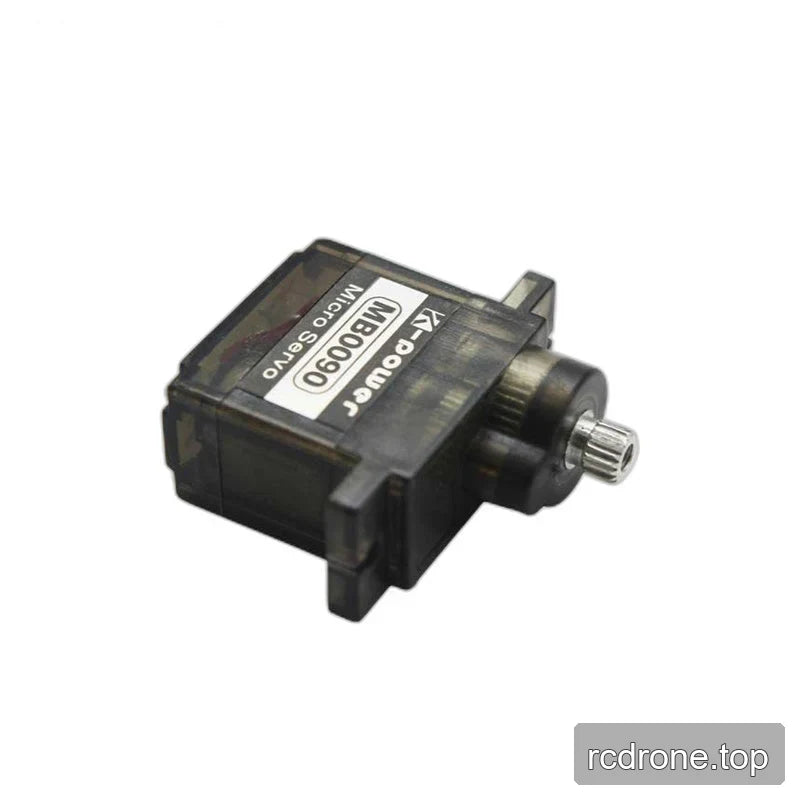
Overzicht
De Kpower MB0090 is een analoge micro servo motor voor RC-modellen, vaste-vleugel modelvliegtuigen, robot speelgoed en educatieve mechanismen. Standaard PWM-besturing ondersteunt positioneringstaken, terwijl de precisie-gefreesde metalen tandwieloverbrenging en kunststof behuizing de aangedreven activering combineren met een gewicht van 12,5 g ± 1 g. Een 25T, 4,8 mm output spline biedt de mechanische verbinding voor geschikte servo-horens en koppelingen.
Kenmerken
- Analoge servo met standaard PWM-besturing.
- Precisie-gefreesde, meertraps metalen tandwieloverbrenging met schokbestendige tandwielen.
- Kunststof behuizing en lichtgewicht micro-servo constructie.
- Geborstelde DC-motor en potentiometer positie sensor.
- Één kogellager ter ondersteuning van de outputassemblage.
- Drie-contact aansluitconnector met oranje, rode en bruine draden.
Specificaties
| Parameter | Waarde |
|---|---|
| Merk / model | Kpower MB0090 |
| Servo type | Analoge micro servo |
| Besturingsinterface | Standaard PWM |
| Tandwielmateriaal | Aluminiumlegering; metalen tandwieloverbrenging |
| Behuizing materiaal | Kunststof |
| Motortype | Borstel DC; kernmotor |
| Positiesensor | Potentiometer |
| Signaalbereik | 900–2100 μs |
| Doodzone | 6 μs |
| Vernieuwingsfrequentie | 50–333 Hz |
| Bedrijfstemperatuur | −10 tot +50 °C |
| Gewicht | 12.5 g ± 1 g |
| Draad specificatie | 30 AWG PVC |
| Aansluiting | Drie contacten; oranje, rood en bruin draden |
| Uitgangsspline | 25T, 4.8 mm diameter |
| Kogellagers | 1 |
| Vermelde inbraakbeschermingsclassificatie | IP42 |
Spanning-afhankelijke elektrische gegevens
| Parameter | Bij 4.8 V | Bij 6.0 V |
|---|---|---|
| Geen belastingstroom | 200 ± 30 mA | 300 ± 30 mA |
Geen belasting snelheid bij 4.8 V: 0.11 ± 0.01 s/60°.
Toepassingen
- RC-modellen en vaste-vleugel modelvliegtuigen: Positiecontroleverbindingen met standaard PWM-commando's en een lichtgewicht servomechanisme.
- Robot speelgoed en STEAM-onderwijs: Bouw bewegende gewrichten en demonstreer servopositie met potentiometerfeedback en gearoutput.
- 3D-printermechanismen: Activeer hulppositieverbindingen met PWM-besturing en een horn die overeenkomt met de 25T, 4.8 mm output spline.
- Ontwikkeling van medische apparatuurmechanismen: Bied gearde positionering voor prototype-mechanismen met behulp van analoge PWM-besturing.
Installatie en Selectie
Bevestig de draadlengte, vereisten voor het type controle en vereisten voor positie-sensoren met de leverancier voordat u integreert. Stem de servohorn af op de 25T, 4.8 mm output spline.
Documenten
- Kpower MB0090 Tekeningen — Tekeningen (PDF)
- Kpower Servo 3 — Handleiding (PDF)
- OCServo OCS D9501 Handleiding — Ocservo Ocs D 9501 Handleiding (PDF)
- OCServo OCS 351CAN Tekeningen — Ocservo Ocs 351 Can Tekeningen (PDF)
Visuele Details
Kenmerken en Ontwerp
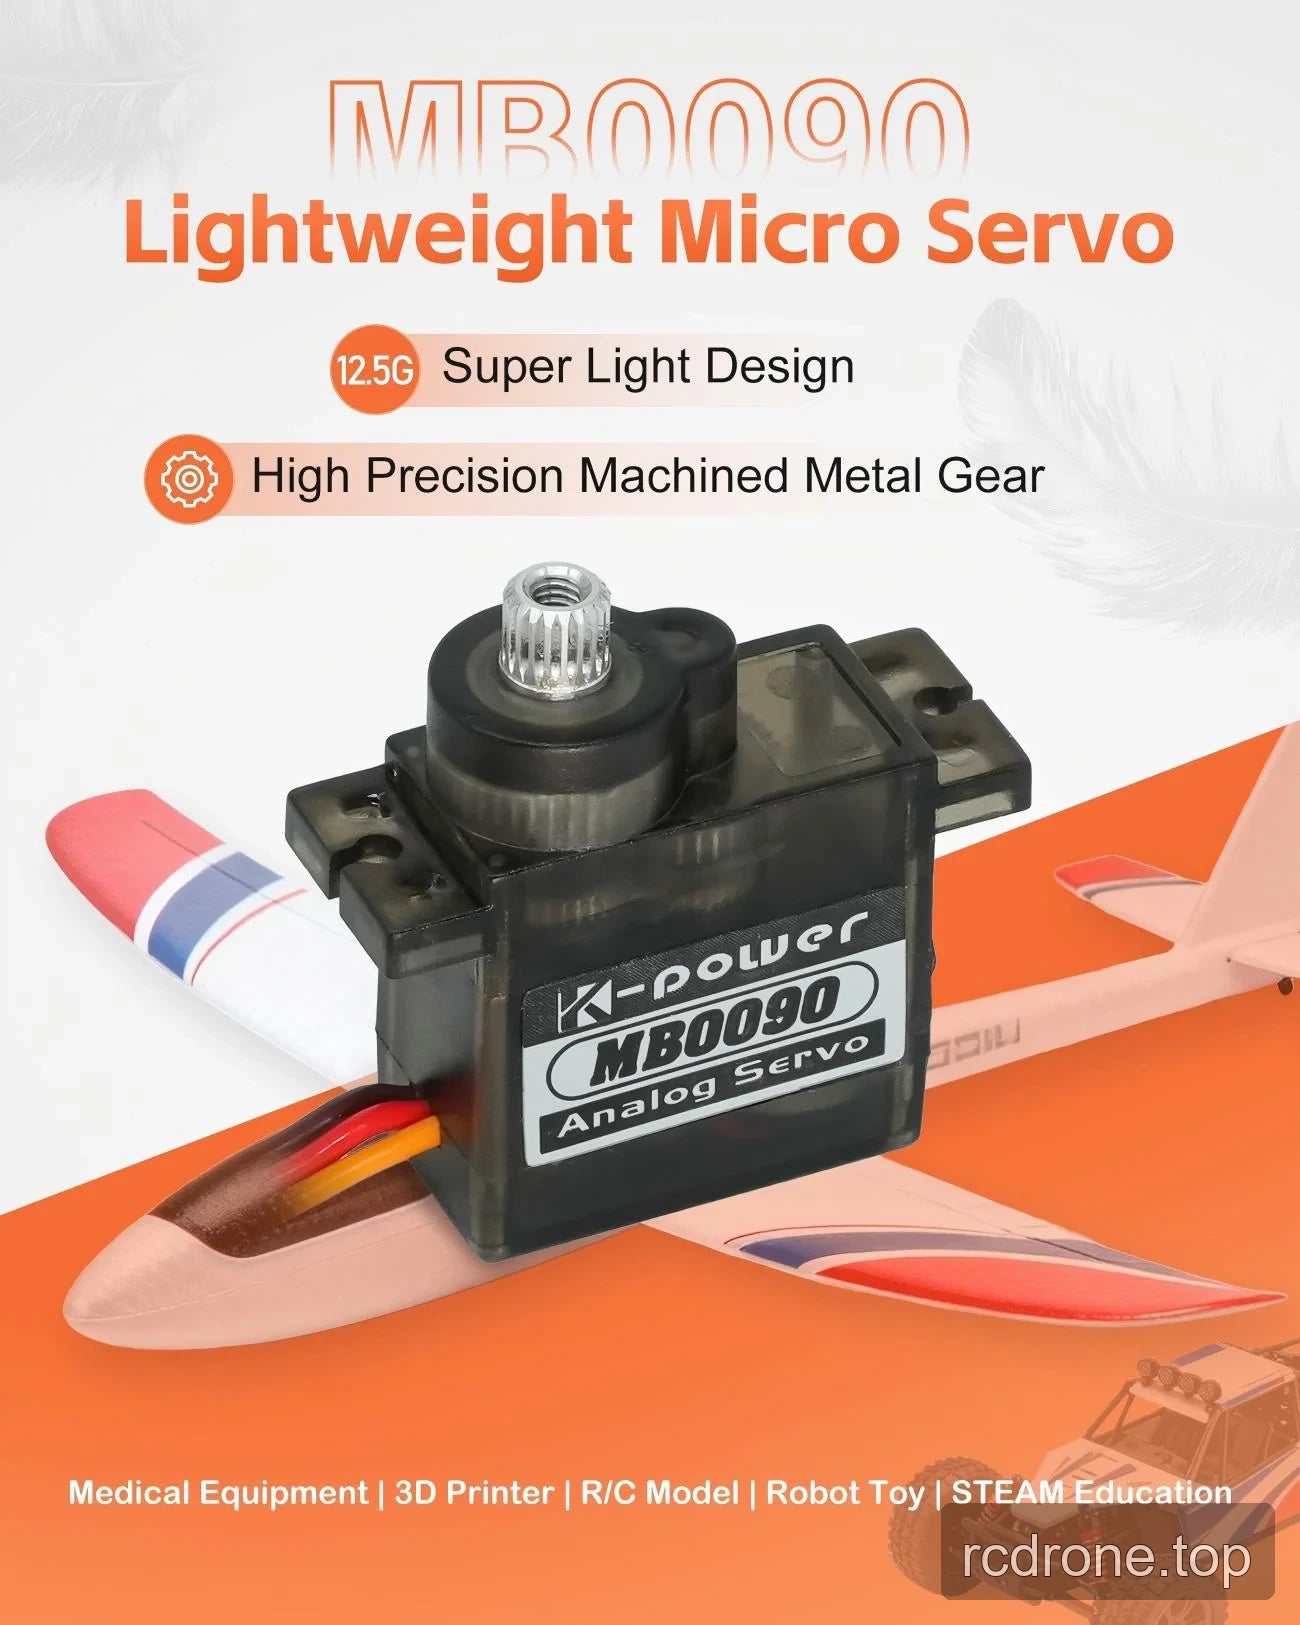


Productweergaven

Opties en Modelvergelijking

Specificaties en Prestaties
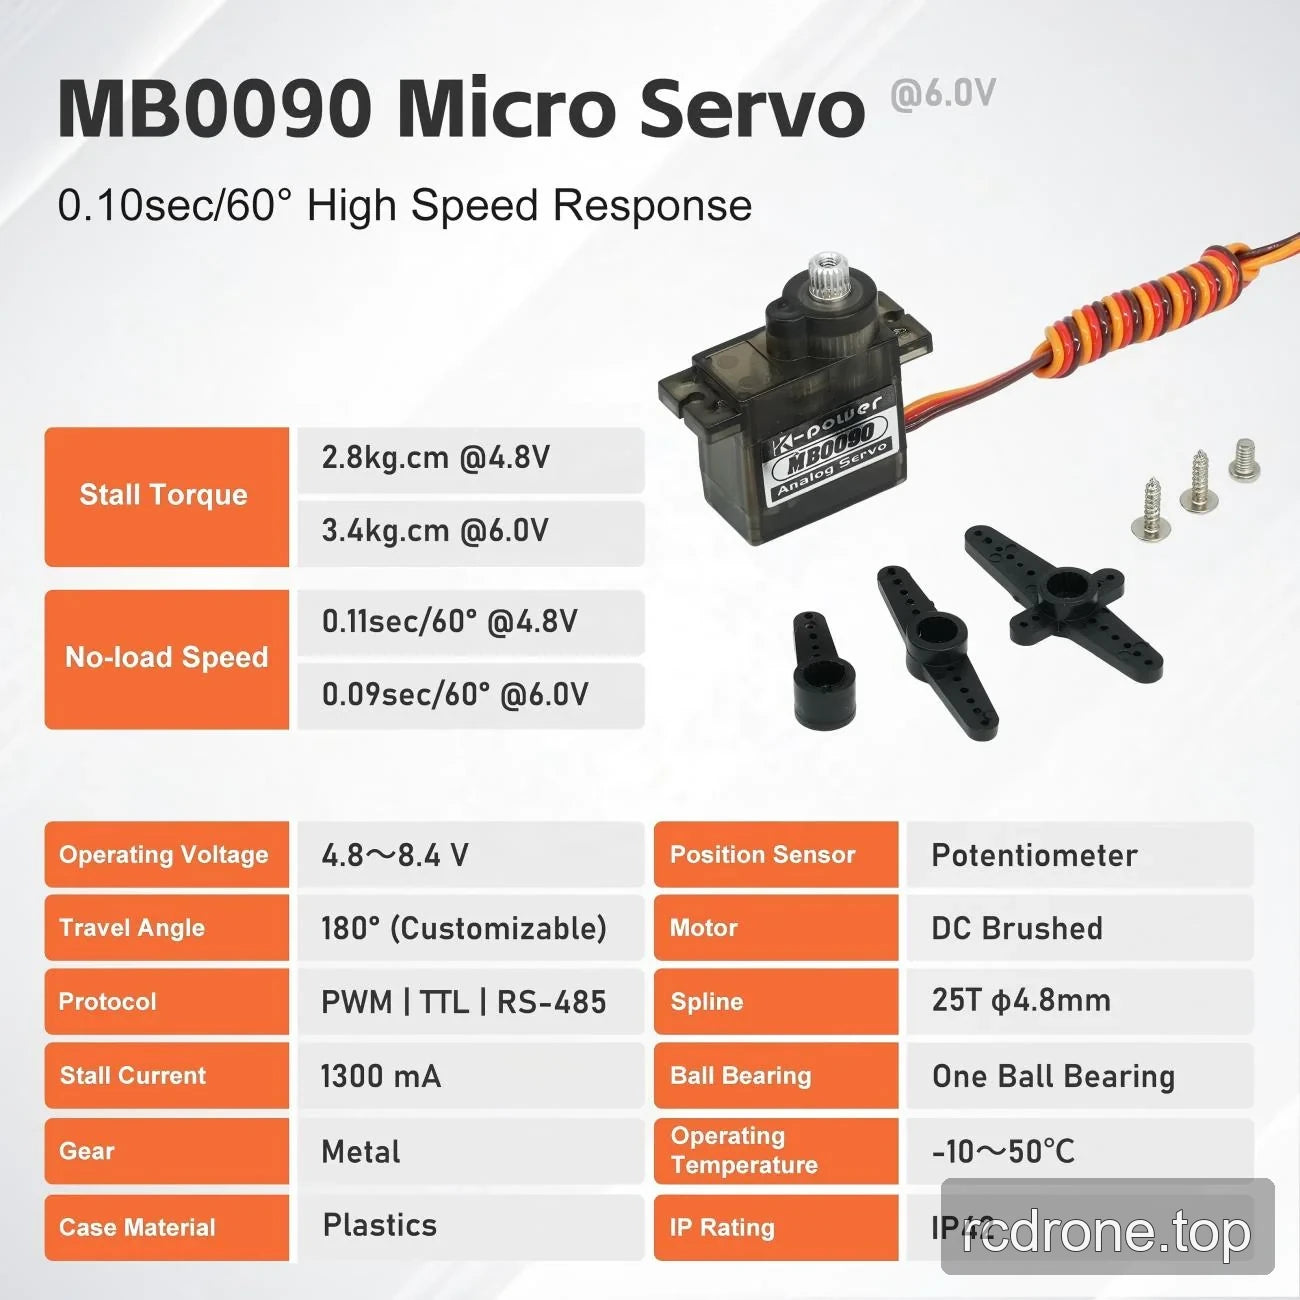
Toepassingsvoorbeelden




