


Hiwonder LeRobot SO-ARM101 Open-Source 6-assige leider-volger robotarm voor VLA & imitatie leren
Hiwonder LeRobot SO-ARM101 Open-Source 6-assige leider-volger robotarm voor VLA & imitatie leren
Hiwonder
Kan de beschikbaarheid voor ophalen niet laden


Overzicht
De Hiwonder LeRobot SO-ARM101 is een open-source, 6-assige leider-volger robotarmplatform voor geprogrammeerde belichaamde intelligentie, imitatie leren en VLA modelontwikkeling. De integratie van Hugging Face LeRobot verbindt teleoperatie en multimodale gegevensverzameling met modeltraining en -implementatie. Magnetische encoderbus servos bieden positiefeedback, terwijl een ondersteunde dual-camera configuratie dichtbij en werkruimteperceptie combineert. Kies de ongeassembleerde DIY Kit of de geassembleerde Starter, Standaard en Geavanceerde Kit opties.
Kenmerken
Leider-Volger Teleoperatie en Imitatie Leren
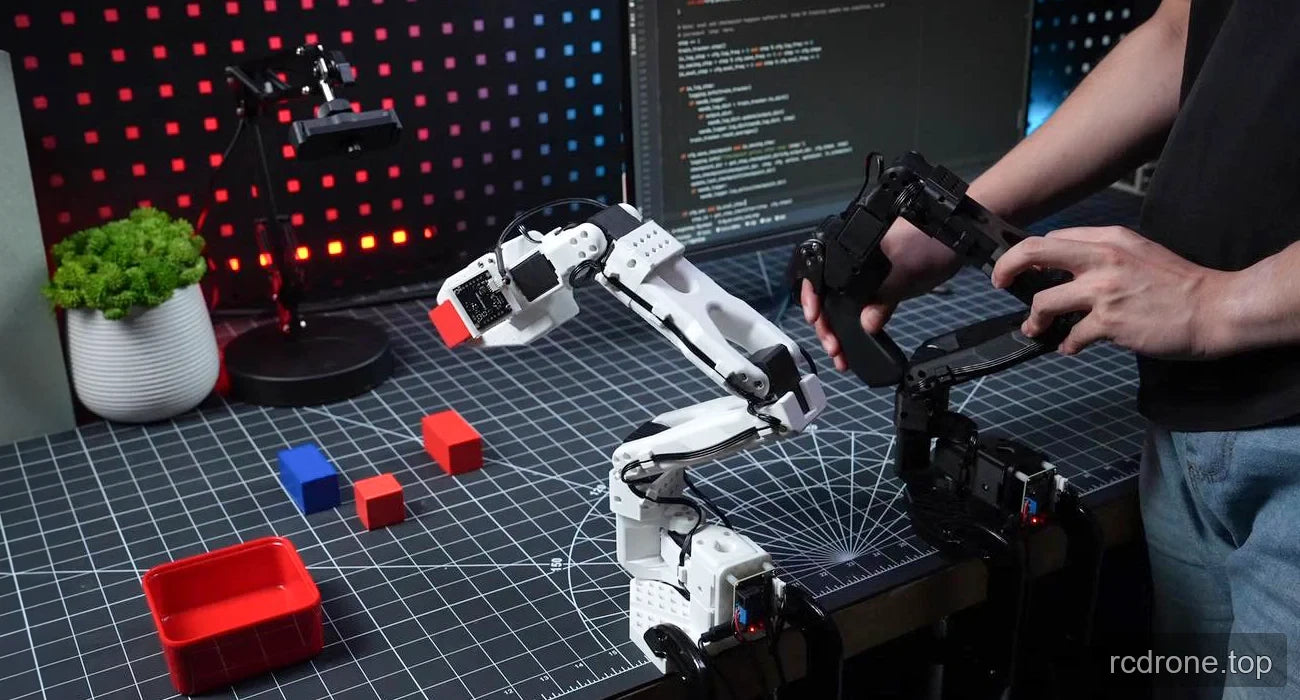
De leider-volger structuur ondersteunt teleoperatie, collaboratieve controle en gelijktijdige verzameling van multimodale operationele gegevens. Gedemonstreerde bewegingen kunnen trainingsgegevens worden voor het leren van object-grijpen acties en bewegingspaden.
- Verzamel demonstraties: leid de leidende arm om de volger te controleren en multimodale operationele gegevens vast te leggen.
- Train modellen: upload gegevens via de Hugging Face workflow en gebruik het één-klik imitatie-model trainingsproces om demonstraties om te zetten in geleerde vaardigheden. ACT modeltraining en end-to-end multimodale VLA ontwikkeling zijn ondersteunde leerdomeinen.
- Implementeren en uitvoeren: gebruik de ondersteunde één-klik implementatieworkflow om getrainde modellen op de arm uit te voeren voor autonome uitvoering van geleerde acties en experimenten in het aanpassen van taken aan omgevingsveranderingen.
Dual-Camera Vision
De ondersteunde dual-camera configuratie combineert een op de arm gemonteerde camera met een aparte camera op een verstelbare desktopstandaard. Deze complementaire gezichtspunten ondersteunen AI-visie, functieherkenning en gegevensverzameling.
- Primaire Visie: de aan de arm gemonteerde camera legt de positie van het doel en de oppervlakte-textuur vast op korte afstand voor hand-oog coördinatie en gedetailleerde gegevensverzameling van kenmerken.
- Tertiaire Visie: de externe camera biedt wereldwijde werkruimte-bewustzijn, realtime omgevingsscanning en modelconstructie voor het reageren op externe veranderingen tijdens de uitvoering van taken.
- Camerasteun: HD groothoekbeeldvorming wordt ondersteund. De specificaties van de Advanced Kit camera en de bijbehorende montagematerialen worden hieronder apart vermeld.
Magnetische Encoder Servos en Motion Control
De arm maakt gebruik van zes zelfontwikkelde magnetische encoder zelf-feedback bus servos, met ID's 1–6, een draaiende basis en gewrichten met articulatie. Trapeziumvormige positiecontrole introduceert versnelling en vertraging in plaats van directe positiecommando's zonder opbouw.Een 12-bits magnetische hoeksensor vervangt de mechanische potentiometerfeedback en biedt 360° encoderfeedback.
Het magnetische detectieontwerp wordt beschreven als compact en trillingsbestendig, met voordelen op het gebied van betrouwbaarheid en levensduur. Verschillende overbrengingen dienen de twee armrollen: de hoofdarm gebruikt een overbrenging van 1:147 voor snelle respons en fijne controle, terwijl de volgerarm een reductie van 1:345 gebruikt voor koppel en positioneringsstabiliteit.
Structureel Ontwerp en Materialen
Verschillende leider- en volgerstructuren gebruiken versterkte kritieke verbindingen en dragende gebieden om bewegingsgaten te verminderen en de positioneringsprecisie te verbeteren. Geoptimaliseerde bedrading en verbinding lay-outs verminderen potentiële interferentie en bewegingsvertraging. Hoogwaardige PLA-structurele componenten hebben versterkte, verdikte sleutelgebieden om de vermoeiingsweerstand en weerstand tegen vervorming te verbeteren. Hardwareverbeteringen behouden het open-source ontwerp en de licentieaanpak van het project.
BusLinker V3.0 PC Configuratie
De Hiwonder BusLinker V3.0 servo-debuggingboard werkt met speciale PC-software voor servo-scanning, parameterinstelling, statusmonitoring, trajectcontrole en aanpassing van bewegings- en veiligheidsinstellingen.
- Modulair Beheer: éénklik-scanning genereert een modulaire interface; dynamisch configureerbare communicatieparameters en automatische baudrate-aanpassing ondersteunen gecentraliseerde multi-servo controle.
- Echt-Tijd Parameter Feedback: hoge-frequentie sampling en een real-time feedbackengine monitoren en visualiseren servo-beweging.
- Aanpasbare Servo Instellingen: programmeer bewegingsmodi en controlelogica, inclusief controleparameters, veiligheidslimieten en feedbackstrategieën.
Hugging Face LeRobot en Ontwikkelingsbronnen
Hugging Face LeRobot is een open-source robotica ecosysteem met een Python-bibliotheek en een platform voor het delen van modellen. De tools, datasets en voorgetrainde modellen ondersteunen de ontwikkeling van imitatie-leren en versterkingsleren. Het SO-ARM101-project maakt mechanische ontwerpen, code, voorgetrainde modellen en algoritmebibliotheken beschikbaar als open-source ontwikkelingsbronnen.
SO-ARM101-integratie ondersteunt direct gebruik en implementatie van LeRobot-datasets, voorgetrainde modellen en algoritmen. De bronnen omvatten een LeRobot-tutorialbibliotheek, de Hugging Face LeRobot-gemeenschap, een GitHub-repository en de Hugging Face LeRobot Model Hub. Stapsgewijze instructies dekken de opzet tot implementatie, met toegang tot bijgewerkte algoritmen en frameworkoptimalisaties om de ontwikkeling in lijn te houden met LeRobot-updates.
Specificaties
| Parameter | Specificatie of bereik |
|---|---|
| Merk | Hiwonder |
| Model | LeRobot SO-ARM101 |
| Producttype | Open-source leider-volger robotarm platform |
| Assen | 6 |
| Servo-indeling | Zes magnetische encoder zelf-feedback bus servos; ID's 1–6 |
| Servo-voeding | 12 V |
| Gespecificeerd servo-koppel | 30 kg·cm bij 12 V; ook gelabeld als “30KG” |
| Hoeksensor | 12-bits magnetische hoeksensor ter vervanging van een mechanische potentiometer |
| Encoder-feedback | 360° magnetische encoder-feedback |
| Positie-controle-algoritme | Trapeziumvormige controle met versnelling en vertraging |
| Hoofdarm-overbrenging | 1:147 overbrengingsverhouding |
| Volger-arm-overbrenging | 1:345 reductieverhouding |
| Servo-protocol | SO-ARM101 servo-protocol; LeRobot ecosysteemintegratie |
| Mechanische indeling | Roterende basis, gewrichten en onderscheidende leider/volger structuren |
| Structuurmaterialen | Hoogwaardige PLA; versterkte en verdikte sleutelgebieden |
| Visieconfiguratie ondersteund | Arm-gemonteerde Primaire Visie en externe, verstelbare-stand Tertiaire Visie |
| Leer- en controleondersteuning | Leider-volger teleoperatie, multimodale gegevensverzameling, end-to-end imitatie leren, ACT-training en multimodale VLA-ontwikkeling |
| Ontwikkelingsecosysteem | Hugging Face LeRobot; toegewijde motion-control driver SDK |
Servo Bus Voorzorg
Gebruik geen broadcast PING-instructies wanneer meerdere servos zijn aangesloten op de bus.
Kitopties
| Selectie | Assemblagetoestand |
|---|---|
| DIY Kit / Niet-geassembleerd | Niet-geassembleerd |
| Starter Kit / Geassembleerd | Geassembleerd |
| Standaard Kit / Geassembleerd | Geassembleerd |
| Geavanceerde Kit / Geassembleerd | Geassembleerd; inclusief geassembleerde 3D-geprinte componenten |
Toepassingen
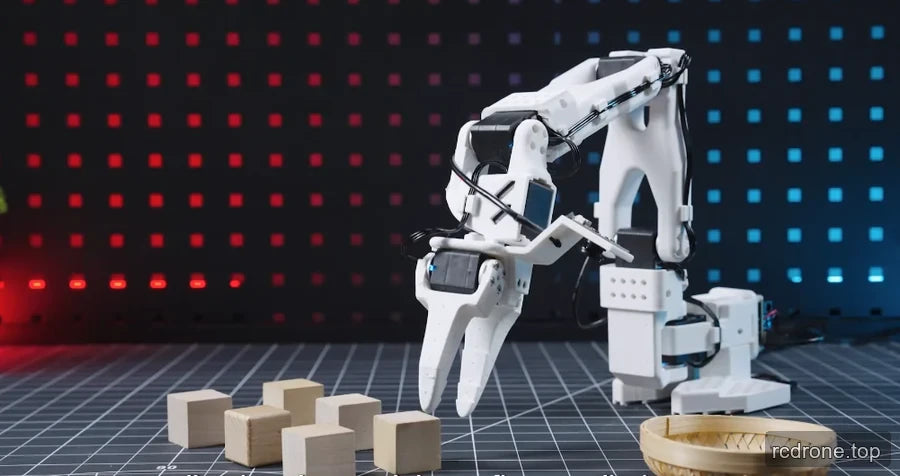
- Desktop manipulatie-experimenten: demonstreer het grijpen van gekleurde of houten blokken, het hanteren van geometrische objecten en het sorteren van objecten in bakken of manden, en gebruik vervolgens opgenomen demonstraties om geleerde acties te ontwikkelen.
- Visie-geleide manipulatie: combineer close-range doel- en textuurvastlegging met een extern werkruimtezicht om hand-oogcoördinatie en omgevingsperceptie te bestuderen.
- Imitatie-leer- en VLA-onderzoek: verzamel leider-volger demonstraties, train beleid en implementeer geleerd gedrag via de LeRobot workflow. Het platform ondersteunt ook de verkenning van methoden voor versterkend leren.
- Robotica programmeerinstructie: gebruik praktische armdemonstraties om controlelogica, bewegingspaden en de verbinding tussen fysieke beweging en een on-screen armmodel te onderwijzen.
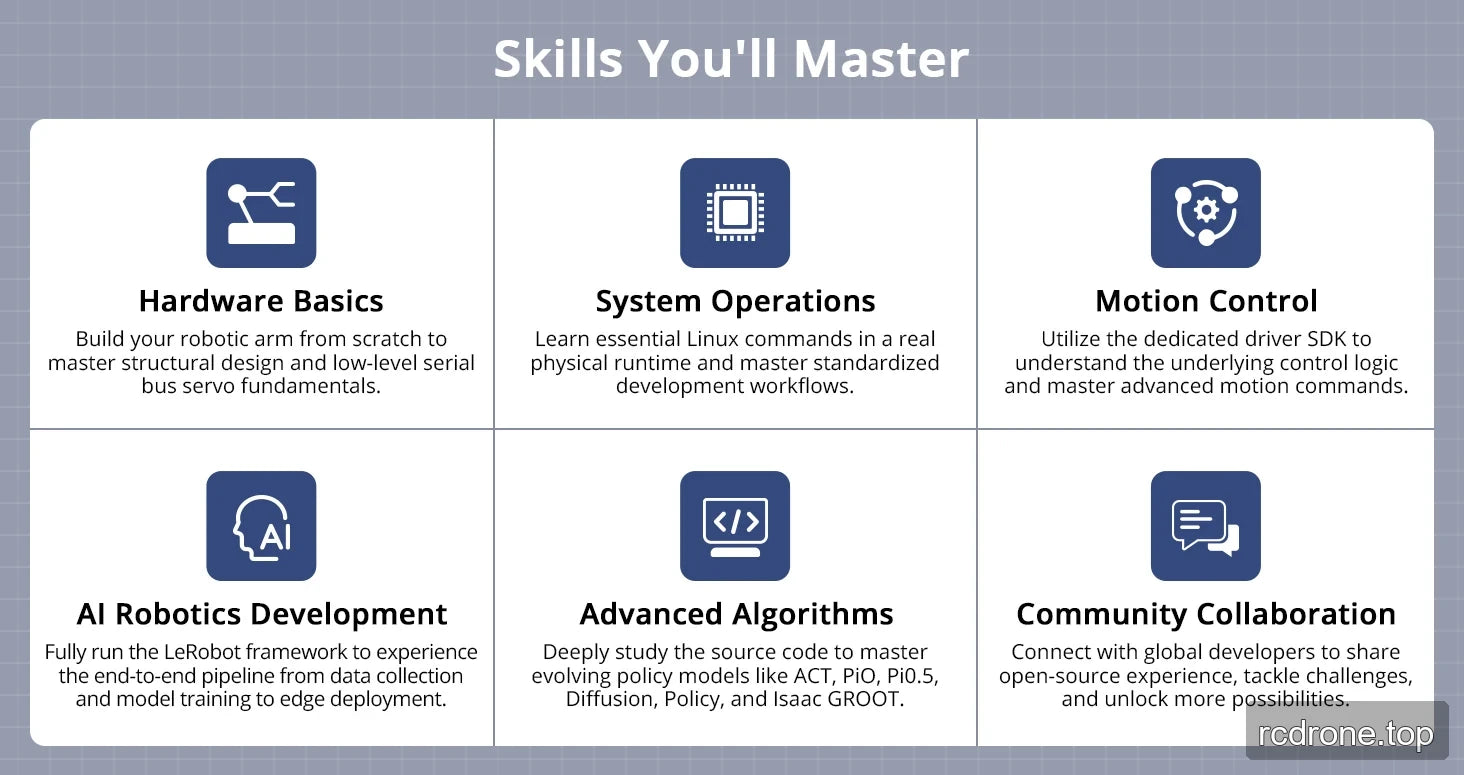
- Hardware- en systeemleren: bouw de DIY-arm vanaf nul terwijl je de structurele ontwerp en de basisprincipes van low-level seriële bus servo's bestudeert; oefen essentiële Linux-commando's in een fysieke runtime en gestandaardiseerde ontwikkelworkflows.
- Bewegingsbesturing ontwikkeling: gebruik de speciale driver SDK om de besturingslogica en geavanceerde bewegingscommando's te bestuderen.
- AI-ontwikkeling en studie van beleidscode: werk door gegevensverzameling, modeltraining en edge-implementatie, met onderwerpen voor broncode-studie gelabeld als ACT, Pi0, Pi0.5, Diffusion, Policy en Isaac GROOT.
- Open-source samenwerking: deel implementatie-ervaring en werk aan uitdagingen in de robotica-ontwikkeling met de LeRobot ontwikkelaarsgemeenschap.
Wat is inbegrepen
Geavanceerde Kit / Geassembleerd
De volgende inpaklijst is specifiek van toepassing op de Geavanceerde Kit / Geassembleerd optie, die geassembleerde 3D-geprinte componenten bevat.
| Artikel | Aantal of geleverde detail |
|---|---|
| SO-ARM101 leiderarm | 1 |
| SO-ARM101 volgerarm | 1 |
| USB-hub | 4 poorten; 1000 mm kabel |
| Voedingsadapters | 2; elk 12 V, 5 A, met DC5.5 × 2.5 connectors |
| G-klemmen | 4; 2-inch maat |
| Type-C data kabels | 2; 1000 mm elk |
| Servo kabels | 100 mm, 160 mm en 200 mm lengtes |
| Metalen hoofd servo hoorns | 2 |
| Assistent servo hoorns | 2 |
| Kabelbinders | 3; 150 mm elk |
| Schroevendraaiers | 2 |
| Accessoirepakket | Inbegrepen |
| Camera montage | Inbegrepen |
| 300K Pixel HD camera | Inbegrepen |
| 2 MP HD groothoekcamera | Inbegrepen |
| Zwarte camerabeugel | Inbegrepen |
| Witte camerabeugel | Inbegrepen |
| USB data kabels | 2; 1000 mm elk |
FAQ
Welke opties vereisen montage?
De DIY Kit / Ongeassembleerde optie vereist montage.De Starter, Standaard en Geavanceerde selecties zijn gelabeld als Geassembleerd.
Bevat de Geavanceerde Kit zowel armen als camera's?
Ja. De inpaklijst van de Geavanceerde Kit bevat een SO-ARM101 leiderarm, volgerarm, een 300K Pixel HD-camera en een 2 MP HD-groothoekcamera, samen met de hierboven vermelde montagematerialen.
Wat is het verschil tussen de twee visuele gezichtspunten?
Primaire Visie gebruikt een op de arm gemonteerde camera voor het vastleggen van doelen op korte afstand en hand-oog coördinatie. Tertiaire Visie gebruikt een externe camera op een verstelbare standaard voor een globaal overzicht van de werkruimte.
Betekent 360° encoder feedback dat elk gewricht continu draait?
Er wordt geen specificatie voor continue gewrichtsrotatie gegeven. De 360° waarde beschrijft de feedback van de magnetische encoder, niet een opgegeven mechanische bewegingsbereik voor elk gewricht.
Welke voorzorgsmaatregel geldt bij communicatie met meerdere servos?
Stuur geen broadcast PING-instructies wanneer meerdere servos zijn aangesloten op de bus.
Configuratiehandleiding
| Kit | Assemblage- en visionapparatuur |
|---|---|
| DIY Kit / Niet-geassembleerd | Niet-geassembleerde hardwarekit zonder 3D-geprinte structurele componenten of vision camera's. Print de meegeleverde structurele ontwerpen voor de assemblage; volg de DIY hardware inpaklijst. |
| Starter Kit / Geassembleerd | Geassembleerde 3D-geprinte leider/volger componenten; geen vision camera inbegrepen. |
| Standaard Kit / Geassembleerd | Geassembleerde armen en primaire vision camera; geen externe scene camera. |
| Geavanceerde Kit / Geassembleerd | Geassembleerde armen, primaire visiecamera en externe scène camera met verstelbare montage voor gegevensverzameling met dubbele weergave. |
3D-geprinte structurele componenten zijn inbegrepen bij geassembleerde kits. De kitvergelijking en individuele verpakkingspanelen hieronder definiëren de accessoires die bij elke selectie worden geleverd. Een afgebeelde computer of demonstratiewerkruimte is geen geleverde computer.
Technische specificaties en configuratie referenties
| Merk | Hiwonder | ||
| Product | SO-ARM101 Geïntegreerde Intelligente Open-Source Robotarm | ||
| Productmateriaal | PLA (Polymelkzuur) | ||
| Afmetingen | Leidersarm: 111 × 239 × 525 mm | Volgersarm: 111 × 173 × 532 mm | Camera-montage: 166 × 258 × 527 mm |
| Gewicht | Leidersarm: 697g | Volgersarm: 704g | Camera-montage: 1178g |
| Servo | HX-10HM busservo ×6 | HX-30HM busservo ×6 | / |
| Controller | BusLinker V3.0 Servo Debugging Board | ||
| Camera | 300K Pixel HD groothoekcamera (480P), 2MP HD groothoekcamera (1080P) | ||
| Voeding | 12V 5A (DC4.0*1.7) | ||
| Besturingssysteem | Windows / Ubuntu | ||
| Communicatiemethode | USB seriële poort | ||
| Programmeerhulpmiddelen | Python | ||
| Pakketgewicht & Afmetingen | DIY Kit: 5.23kg, 512 × 240 × 225 mm Starter Kit: 4.33kg, 512 × 240 × 225 mm Standaard Kit: 4.38kg, 512 × 240 × 225 mm Geavanceerde Kit: 5.6kg, 512 × 240 × 225 mm |
| Artikel | Specificatie | ||
| Merk | Hiwonder | ||
| Product | SO-ARM101 Geïntegreerde Intelligente Open-Source Robotarm | ||
| Productmateriaal | PLA (Polymelkzuur) | ||
| Afmeting | Leidersarm: 111 × 239 × 525 mm | Volgersarm: 111 × 173 × 532 mm | Camera-montage: 166 × 258 × 527 mm |
| Gewicht | Leidersarm: 697g | Volgersarm: 704g | Camera-montage: 1178g |
| Servo | HX-10HM busservo ×6 | HX-30HM busservo ×6 | / |
| Controller | BusLinker V3.0 Servo Debugging Board | ||
| Camera | 300K Pixel HD groothoekcamera (480P), 2MP HD groothoekcamera (1080P) | ||
| Voeding | 12V 5A (DC4.0*1.7) | ||
| Besturingssysteem | Windows / Ubuntu | ||
| Communicatiemethode | USB seriële poort | ||
| Programmeerhulpmiddelen | Python | ||
| Pakketgewicht & Afmetingen | DIY Kit: 5.23kg, 512 × 240 × 225 mm Starter Kit: 4.33kg, 512 × 240 × 225 mm Standaard Kit: 4.38kg, 512 × 240 × 225 mm Geavanceerde Kit: 5.6kg, 512 × 240 × 225 mm |
Visuele Details
Kenmerken en Ontwerp


Productweergaven

Toepassingsvoorbeelden

Extra productdetails




Specificaties en Prestaties


Pakketinhoud



