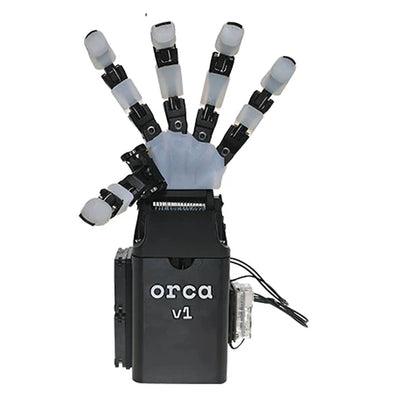
ORCA Hand v1 Open-Source 17-DOF Behendige Robot Hand en Componenten
ORCA Hand v1 Open-Source 17-DOF Behendige Robot Hand en Componenten
ORCA Hand
Kan de beschikbaarheid voor ophalen niet laden


Overzicht
De ORCA Hand v1 is een open-source, peesgestuurde vaardige robothand voor manipulatieonderzoek, robotica-educatie en maatwerkintegratie. De handarchitectuur heeft 17 vrijheidsgraden: 16 vingergewrichten en één polsas. Kies een geassembleerde hand, een ongeassembleerd pakket, individuele DYNAMIXEL-actuatoren of de starterelektronica-set uit het Pakketmenu. Dit zijn verschillende aankoopopties; actuator- en elektronica-opties zijn geen complete handen.
Kenmerken
- Peesgestuurde vingermechanismen met vervangbare geprinte modules en onderhoudbare onderdelen.
- Gewrichtsontkoppeling bij overbelasting, automatische kalibratie en lage wrijving peesrouting in het ORCA v1-ontwerp.
- Open projectontwerp ondersteunt modificatie en onderzoek; raadpleeg de projectlicentie voor elk beoogd commercieel gebruik.
- Een configuratie van tactiele sensoren verschijnt in het ontwerpreferentiemateriaal, maar tactiele sensoren zijn niet opgenomen in de momenteel vermelde standaard handpakketten.
Configuratiehandleiding
| Pakketoptie | Wat u ontvangt |
|---|---|
| Geïmporteerde Geassembleerde ORCA Hand | Één geïmporteerde geassembleerde ORCA Hand; de afgebeelde beschermhoes behoort tot dit pakket. |
| In China Geassembleerde ORCA Hand | Één geassembleerde hand met 16 XC330-T288-T vingeractuatoren, één XC430-T240BB-T polsactuator, één starterset elektronica, één USB-A naar micro-USB kabel en de assemblagehulpmiddelen die in de hand zijn gebruikt. |
| Compleet Ongeassembleerd ORCA Hand Kit | 16 XC330-T288-T actuatoren, één XC430-T240BB-T actuator, starterset elektronica, USB-A naar micro-USB kabel en mechanische/assemblagehulpmiddelen.Assemblage is vereist. |
| DIY Kerncomponenten | 16 XC330-T288-T actuators, één XC430-T240BB-T actuator en één starter elektronica set. Structurele en andere assemblagematerialen moeten apart worden ingekocht. |
| XC330-T288-T Actuator | Één individuele XC330-T288-T actuator. |
| XC430-T240BB-T Actuator | Één individuele XC430-T240BB-T actuator. |
| DYNAMIXEL Starter Set | U2D2, U2D2 PHB en 12 V 5 A voeding; geen actuators of hand. |
Specificaties
| ORCA Hand v1 | Specificatie |
|---|---|
| Aandrijving en beweging | Tendon aandrijving; 17 DOF (16 vingers + 1 pols) |
| Geassembleerde hand referentiegrootte | 34,5 cm hoog × 12.5 cm breed |
| Samengestelde handnet massa | 1175 g |
| Huidige tactiele sensoren | Niet inbegrepen in de standaard vermelde handpakketten |
Afmetingen en netto massa beschrijven de afgebeelde samengestelde hand, niet de individuele componenten of verzendverpakking.
DYNAMIXEL actuator specificaties
| Parameter | XC330-T288-T | XC430-T240BB-T |
|---|---|---|
| Motor / resolutie | Coreless DC; 4096 pulsen/om | Coreless DC; 4096 pulsen/om |
| Overbrengingsverhouding | 288.35:1 | 245.22:1 |
| Afmetingen / massa | 20 × 34 × 26 mm; 23 g | 28.5 × 46.5 × 34 mm; 65 g |
| Ingang / aanbevolen spanning | 6.5–12 V / 11.1 V | 6.5–14.8 V / 12 V |
| Bedrijfstemperatuur | −5 tot 70 °C | −5 tot 80 °C |
| Standby-stroom | 17 mA | 46 mA |
| Vastloopkoppel bij 9 / 11.1 / 12 V | 0.76 / 0.92 / 1.00 N·m | 1.4 / 1.7 / 1.9 N·m |
| Vastloopstroom bij 9 / 11.1 / 12 V | 0.61 / 0.80 / 0.88 A | 1.1 / 1.3 / 1.4 A |
| Onbelaste snelheid bij 9 / 11.1 / 12 V | 52 / 65 / 71 rpm | 52 / 65 / 70 rpm |
Vastloopcijfers zijn momentane actuator testpunten, geen continue handlast of bedrijfswaarden.XC330 bedieningsmodi: stroom, snelheid, positie (0–360°), uitgebreide positie, op stroom gebaseerde positie en PWM. XC430 modi: snelheid, positie, uitgebreide positie en PWM. De XC330 maakt gebruik van een behuizing van engineering-kunststof en volledig metalen tandwielen. Voeding en communicatiewiring moeten geschikt zijn voor de geselecteerde actuator en controller.
Toepassingen
Gebruik de geassembleerde hand of een geschikte kit in robotgrijpexperimenten, op leren gebaseerde manipulatie, teleoperatieonderzoek en aangepaste robotarmintegratie. Het project demonstreert onderzoek naar grijpen en simulatie-naar-echt experimenten; de afgebeelde robotarmen, VR-apparaten en testopstellingen zijn niet inbegrepen. Programmeren, mechanische montage, controle-integratie en taak-specifieke tests zijn de verantwoordelijkheid van de gebruiker.
Wat is inbegrepen
De Configuratiehandleiding definieert elk daadwerkelijk pakket.Het geassembleerde China-pakket en de complete kit bevatten 16 XC330-T288-T eenheden, één XC430-T240BB-T eenheid, U2D2 + U2D2 PHB + 12 V 5 A voeding, een USB-A naar micro-USB kabel, en relevante accessoires zoals ventilator, lagers, magneten, deuvelpennen, capillaire buizen, schroefdraadstangen, schroeven, moeren, aandrijfbelt, ringen, siliconenlijm en peeskoord. De DIY core optie laat deze extra structurele en assemblagematerialen weg. Verifieer de vereiste handoriëntatie tijdens uw assemblageplan; links en rechts zijn geen aparte aankoopopties in deze aanbieding.
FAQ
Maakt de DIY Core Components optie een complete hand?
Nee. Het levert de 17 actuatoren en starterelektronica; andere assemblagematerialen zijn apart.
Bevat de Starter Set actuatoren?
Nee. Het bevat U2D2, U2D2 PHB en een 12 V 5 A voeding.
Zijn tactiele sensoren inbegrepen?
Nee.De tactiele versie die in sommige projectontwerpmaterialen wordt getoond, is een toekomstige of optionele referentie, niet de huidige standaard handverpakking.
Is de robotarmbesturing plug-and-play?
Nee. Bied de montage, programmering, controle en taak-specifieke integratie voor uw systeem.
Projectdocumentatie: ORCA Hand. Controleer de huidige licentie voordat u deze opnieuw gebruikt of verspreidt.
Visuele details