ZeroErr eRob 110 I Robotische Roterende Actuator
ZeroErr eRob 110 I Robotische Roterende Actuator
ZeroErr
Kan beschikbaarheid voor afhalen niet laden


Overzicht
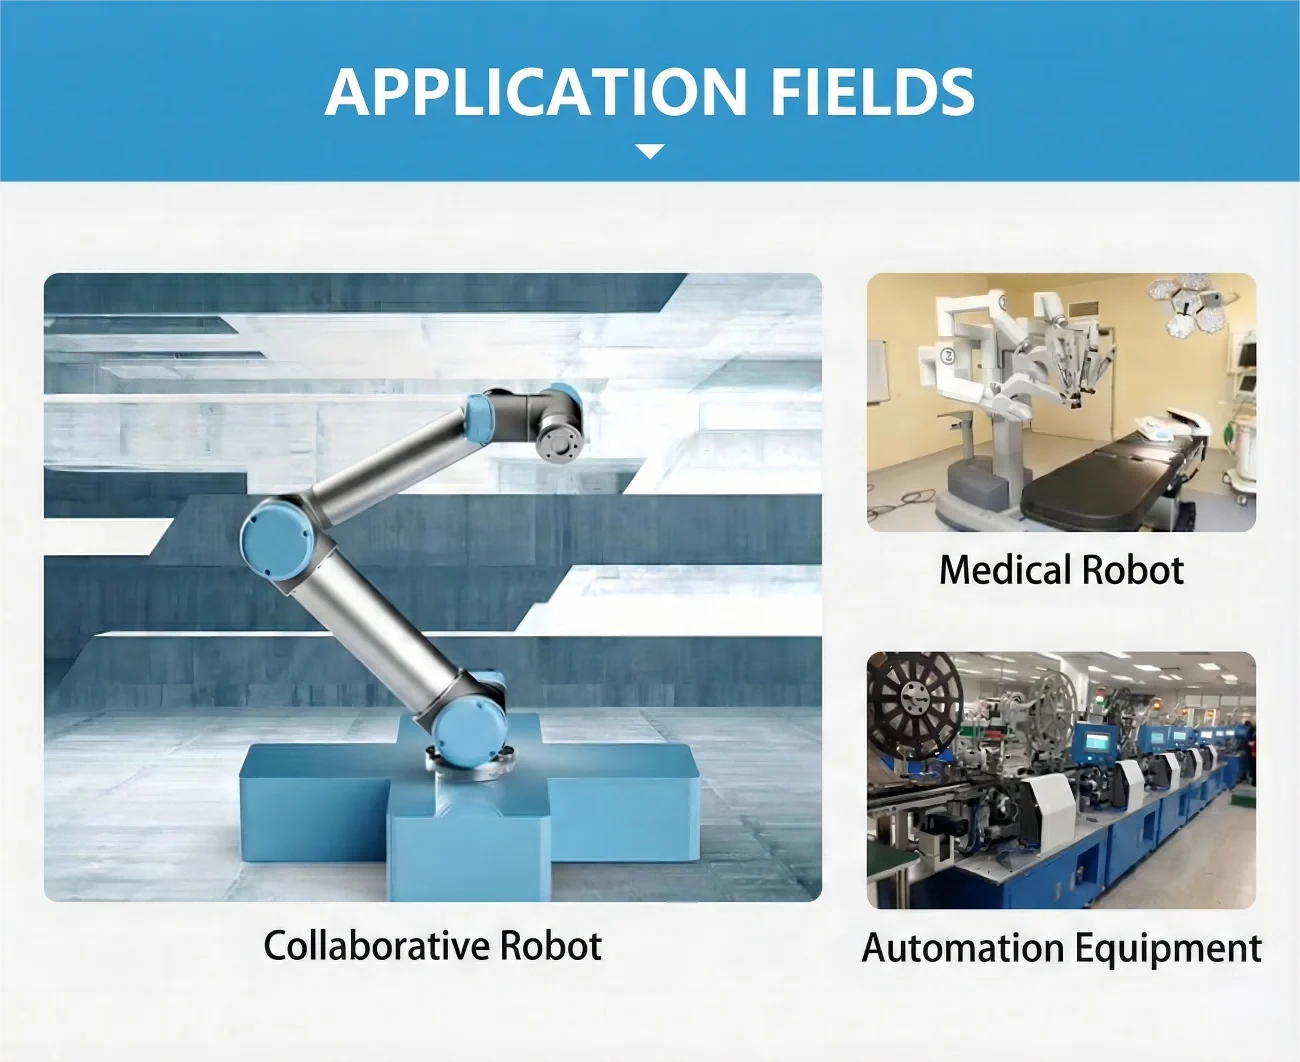
De ZeroErr eRob 110 I is een configureerbare robotische draaiactuatorfamilie voor samenwerkende robots, medische robots en automatiseringsapparatuur.
Configuraties
Selecteer een CANopen of EtherCAT versie, met of zonder rem, samen met de vereiste reductieverhouding en multi-turn en koppeloptie.
- Versie-selecties: CANopen of EtherCAT; met rem of zonder rem.
- Reductieverhouding-selecties: 50, 80, 100, 120 of 160.
- Multi-turn en koppel-selecties: met of zonder multi-turn, en met of zonder koppel.
Kenmerken
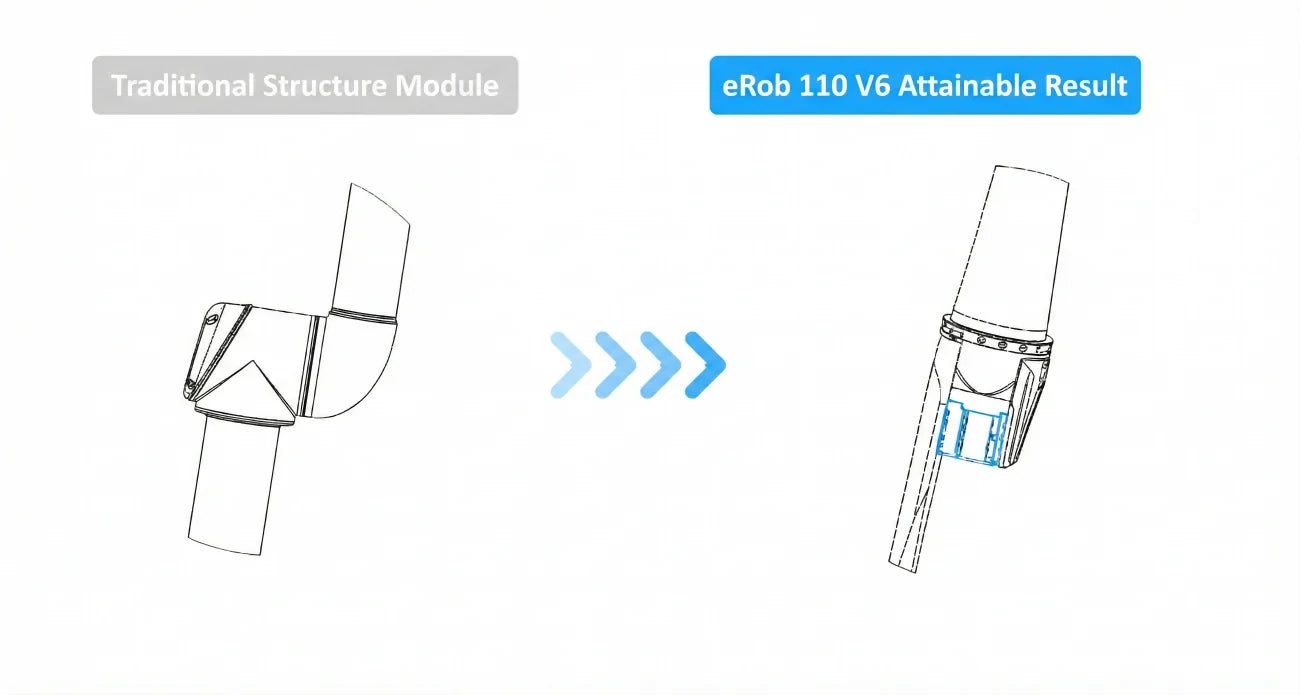
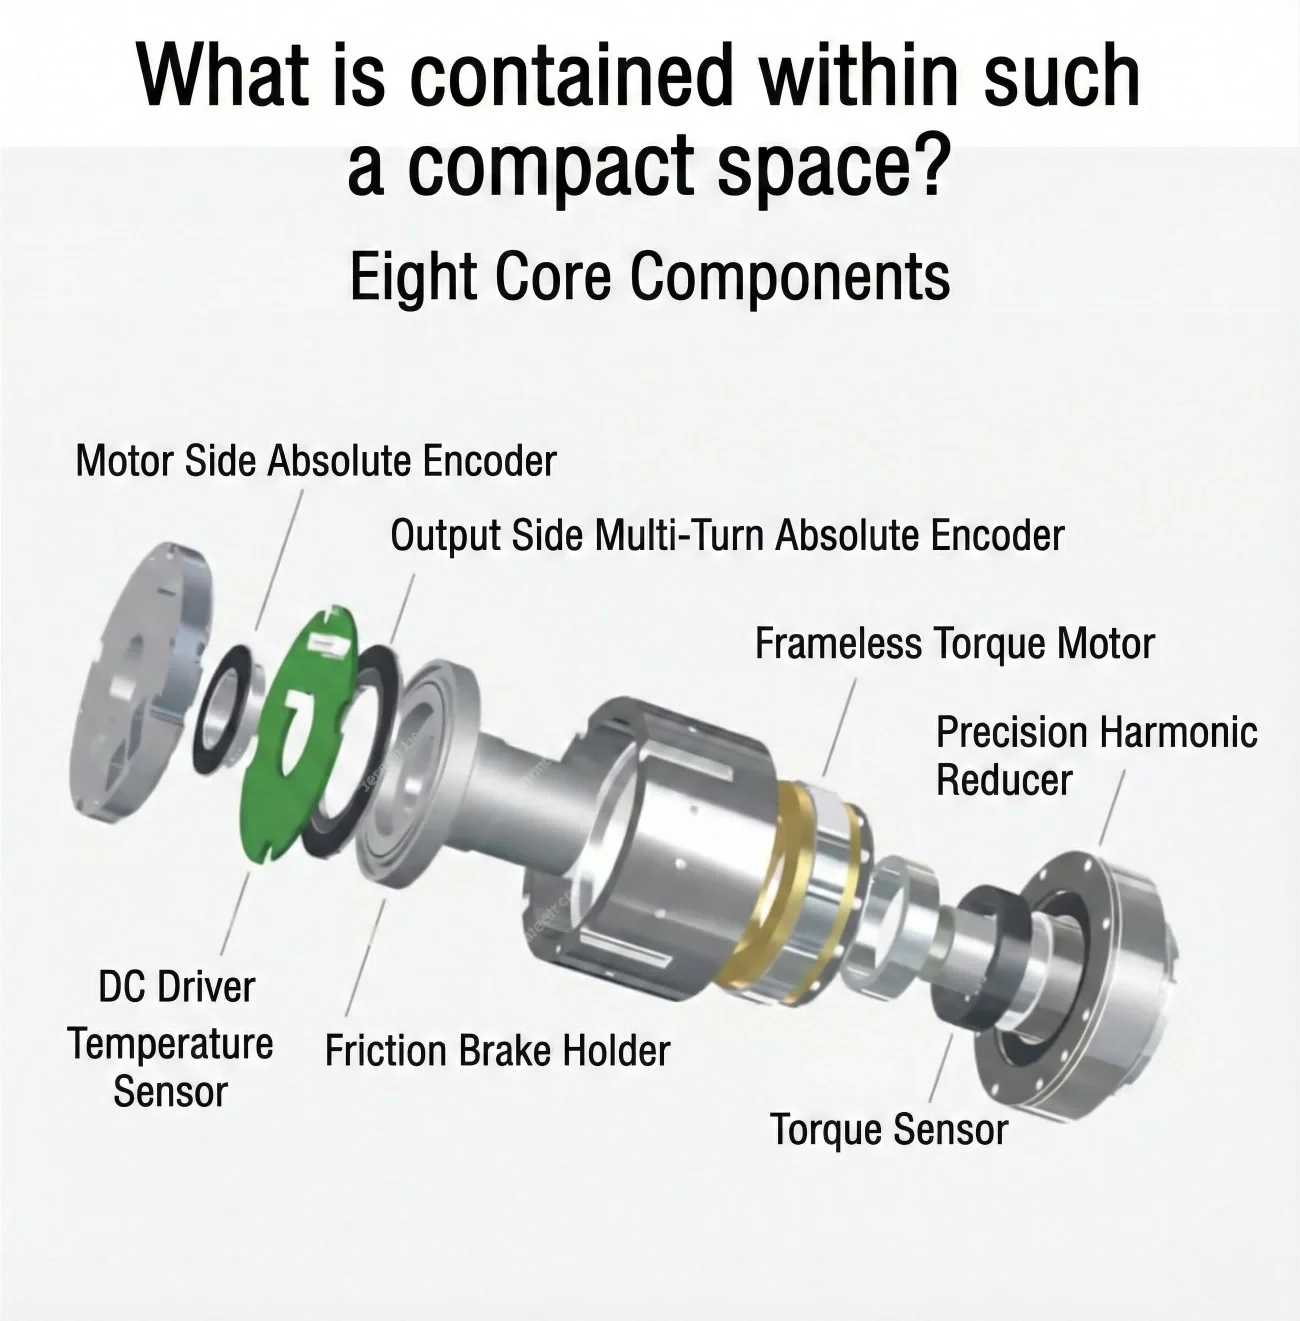
De kernmodule-elementen omvatten een motorzijde absolute encoder, frameloze koppelmotor, precisie harmonische reducer, DC-driver en temperatuursensor.
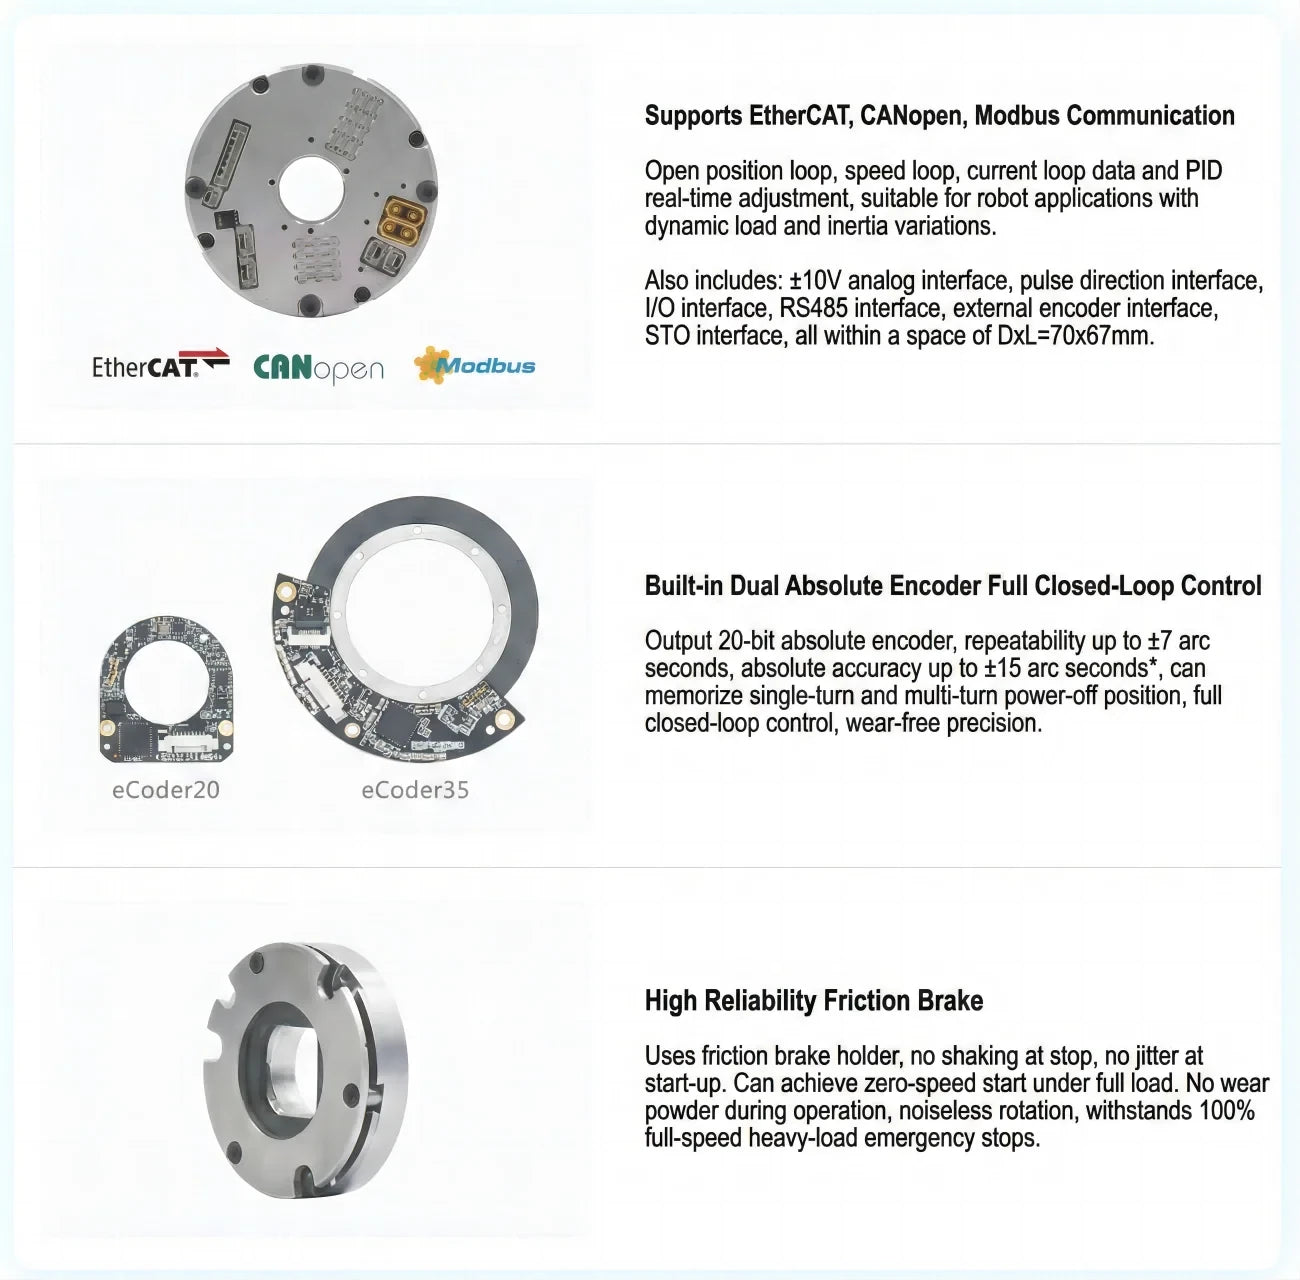
Communicatiecapaciteiten omvatten EtherCAT, CANopen en Modbus.De module biedt open positie-lus, snelheid-lus en stroom-lus gegevens, met PID real-time aanpassing en ingebouwde dubbele absolute-encoder volledige gesloten-lus controle.
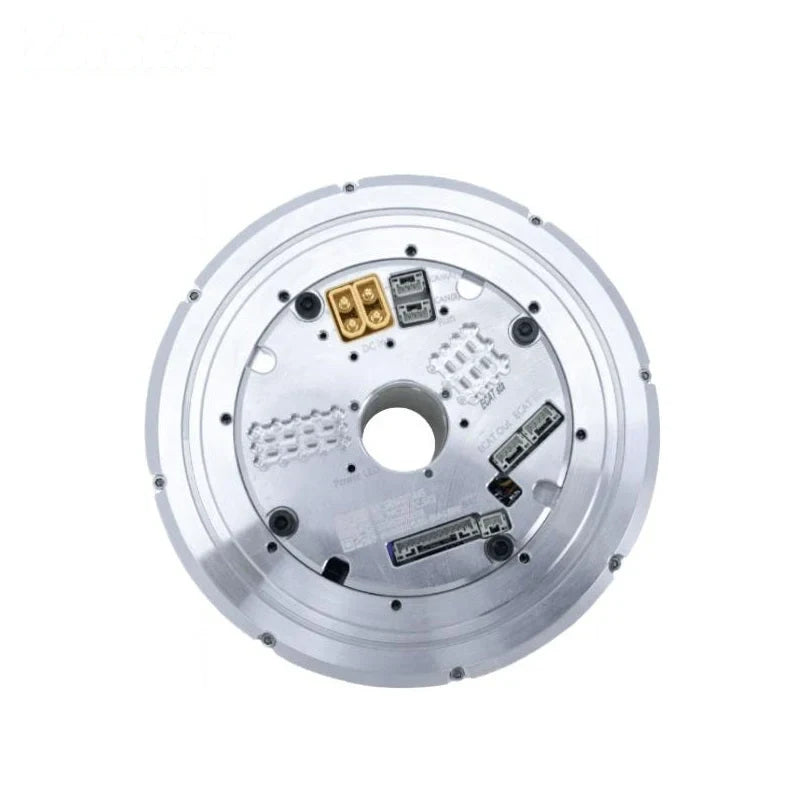
Voor EtherCAT en CANopen roterende actuatorversies vermeldt de documentatie optionele RS485, Pulse/DIR, I/O, ±10 V analoge, externe encoder en STO interfaces.
De encoder kan de positie bij uitschakeling voor enkele omwentelingen en meerdere omwentelingen onthouden, afhankelijk van de geselecteerde encoderconfiguratie.
Configuraties met rem zijn uitgerust met een hoogbetrouwbare wrijvingsrem. De opgegeven kenmerken omvatten stabiele stop, nul-snelheid start onder volle belasting, geen stroom tijdens werking, geruisloze rotatie en noodstop bij 100% volle snelheid zware belasting.
Specificaties
De technische tabel biedt de volgende waarden voor de 25-50, 25-80 en 25-100 strain-wave overbrengingsverhouding kolommen.
| Parameter | Waarde (Verhouding 25-50) | Waarde (Verhouding 25-80) | Waarde (Verhouding 25-100) |
|---|---|---|---|
| Model | eRob110HXXI | eRob110HXXI | eRob110HXXI |
| Spanning golfoverbrengingsverhouding | 25-50 | 25-80 | 25-100 |
| Piek koppel voor starten en stoppen (Nm) | 127 | 178 | 204 |
| Toegestaan max.value bij gemiddelde belasting koppel (Nm) | 72 | 113 | 140 |
| Nominaal koppel (Nm) | 51 | 82 | 87 |
| Toegestaan maximaal tijdelijk koppel (Nm) | 242 | 332 | 369 |
| Max.uitgangsrotatiesnelheid (RPM) |
60 |
37.5 | 30 |
| Motorvermogen (W) |
723 |
723 | 723 |
| Ingangsspanning (V) | 48V (±10%) Zorg ervoor dat u "Vergelijking van Schakelende Voedingen en ePower" en het "eRob Rotatie Actuator Gebruikershandleiding" Hoofdstuk 3 leest voor duidelijke instructies over het van stroom voorzien van de eRob-module. |
48V (±10%) Zorg ervoor dat u "Vergelijking van Schakelende Voedingen en ePower" en het "eRob Rotatie Actuator Gebruikershandleiding" Hoofdstuk 3 leest voor duidelijke instructies over het van stroom voorzien van de eRob-module. |
48V (±10%) Lees alstublieft "Vergelijking van Schakelende Voedingsbron en ePower" en het "eRob Rotatie Actuator Gebruikershandleiding" Hoofdstuk 3, voor duidelijke instructies over het voeden van de eRob module. |
| Spanning golf tandwiel output traagheid(g-mm²) | 717286 | 717286 | 717286 |
| Spanning golf tandwiel output massa(KG) |
0.56 |
0.56 | 0.56 |
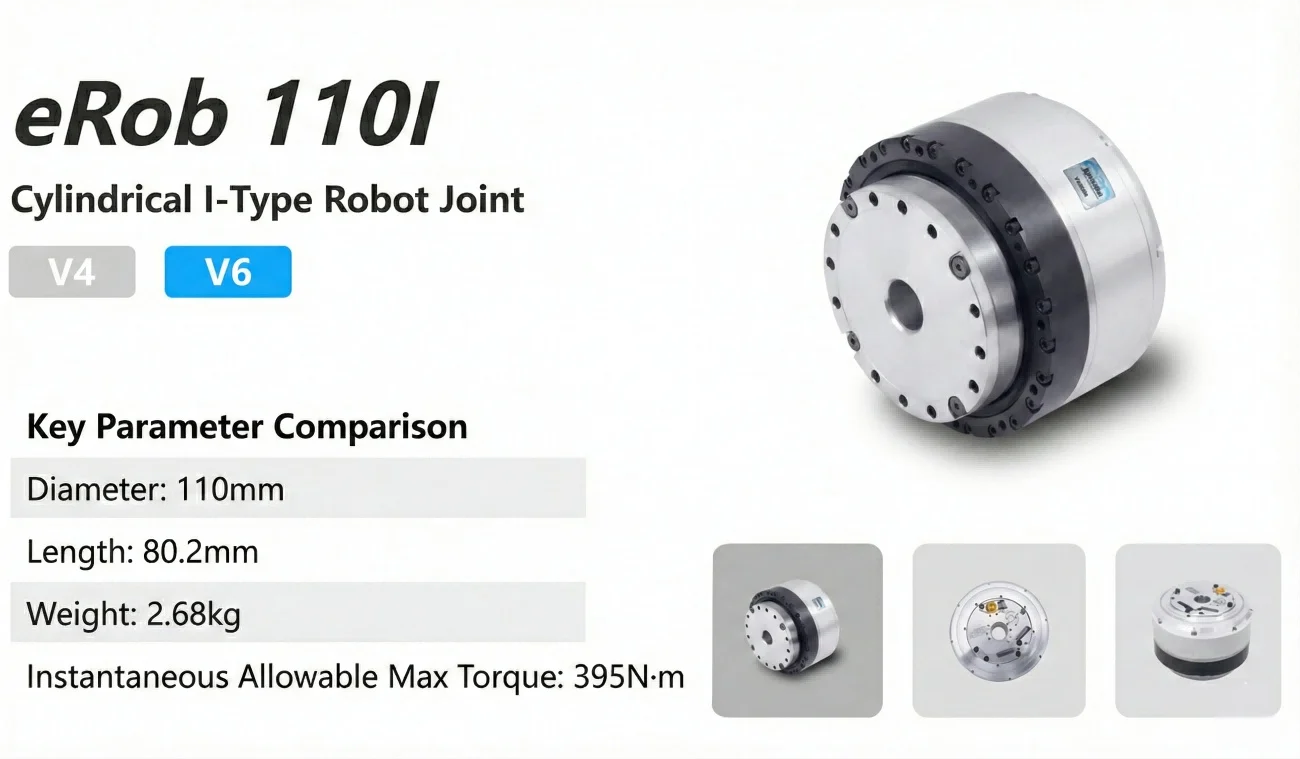
| Buitendiameter*lengte | 110*80.2mm | 110*80.2mm | 110*80.2mm |
| Inertie van de invoer van de strain wave gear (g-mm²) | 308632 | 308632 | 308632 |
| Massa van de invoer van de strain wave gear (KG) | 0.53 | 0.53 | 0.53 |
| Gewicht (KG) | 2.57 | 2.57 | 2.57 |
| Algemene parameters | ID: 18mm, IP-gradering:IP54*, Remmodel: wrijvingsrem | ID: 18mm, IP-gradering:IP54*, Remmodel: wrijvingsrem | ID: 18mm, IP-gradering:IP54*, Remmodel: wrijvingsrem |
| Optioneel apparaat |
Communicatietype: EtherCAT / CANopen/Modbus, Uitgangsencoderresolutie: 19Bit. Herhaalbaarheid/Nauwkeurigheid: ±7/±15 boogseconden of ±10/±25 boogseconden. |
Communicatietype: EtherCAT / CANopen/Modbus, Uitgangsencoderresolutie: 19Bit. Herhaalbaarheid/Nauwkeurigheid: ±7/±15 boogseconden of ±10/±25 boogseconden. | Communicatietype: EtherCAT / CANopen/Modbus, Uitgangsencoderresolutie: 19Bit. Herhaalbaarheid/Nauwkeurigheid: ±7/±15 boogseconden of ±10/±25 boogseconden. |
| EtherCAT versie draaiactuator |
Optionele interface: RS485, Pulse/DIR, I/O, ±10V Analoog en STO. |
Optionele interface: RS485, Pulse/DIR, I/O, ±10V Analoog en STO. | Optionele interface: RS485, Pulse/DIR, I/O, ±10V Analoog en STO. |
| CANopen versie draaiactuator | Optionele interface: RS485, Pulse/DIR, I/O, ±10V Analoog en STO. | Optionele interface: RS485, Pulse/DIR, I/O, ±10V Analoog en STO. | Optionele interface: RS485, Pulse/DIR, I/O, ±10V Analoog en STO. |
- Output absolute-encoder herhaalbaarheid: tot ±7 boogseconden.
- Output absolute-encoder absolute nauwkeurigheid: tot ±15 boogseconden.
Versie-specifieke referentie
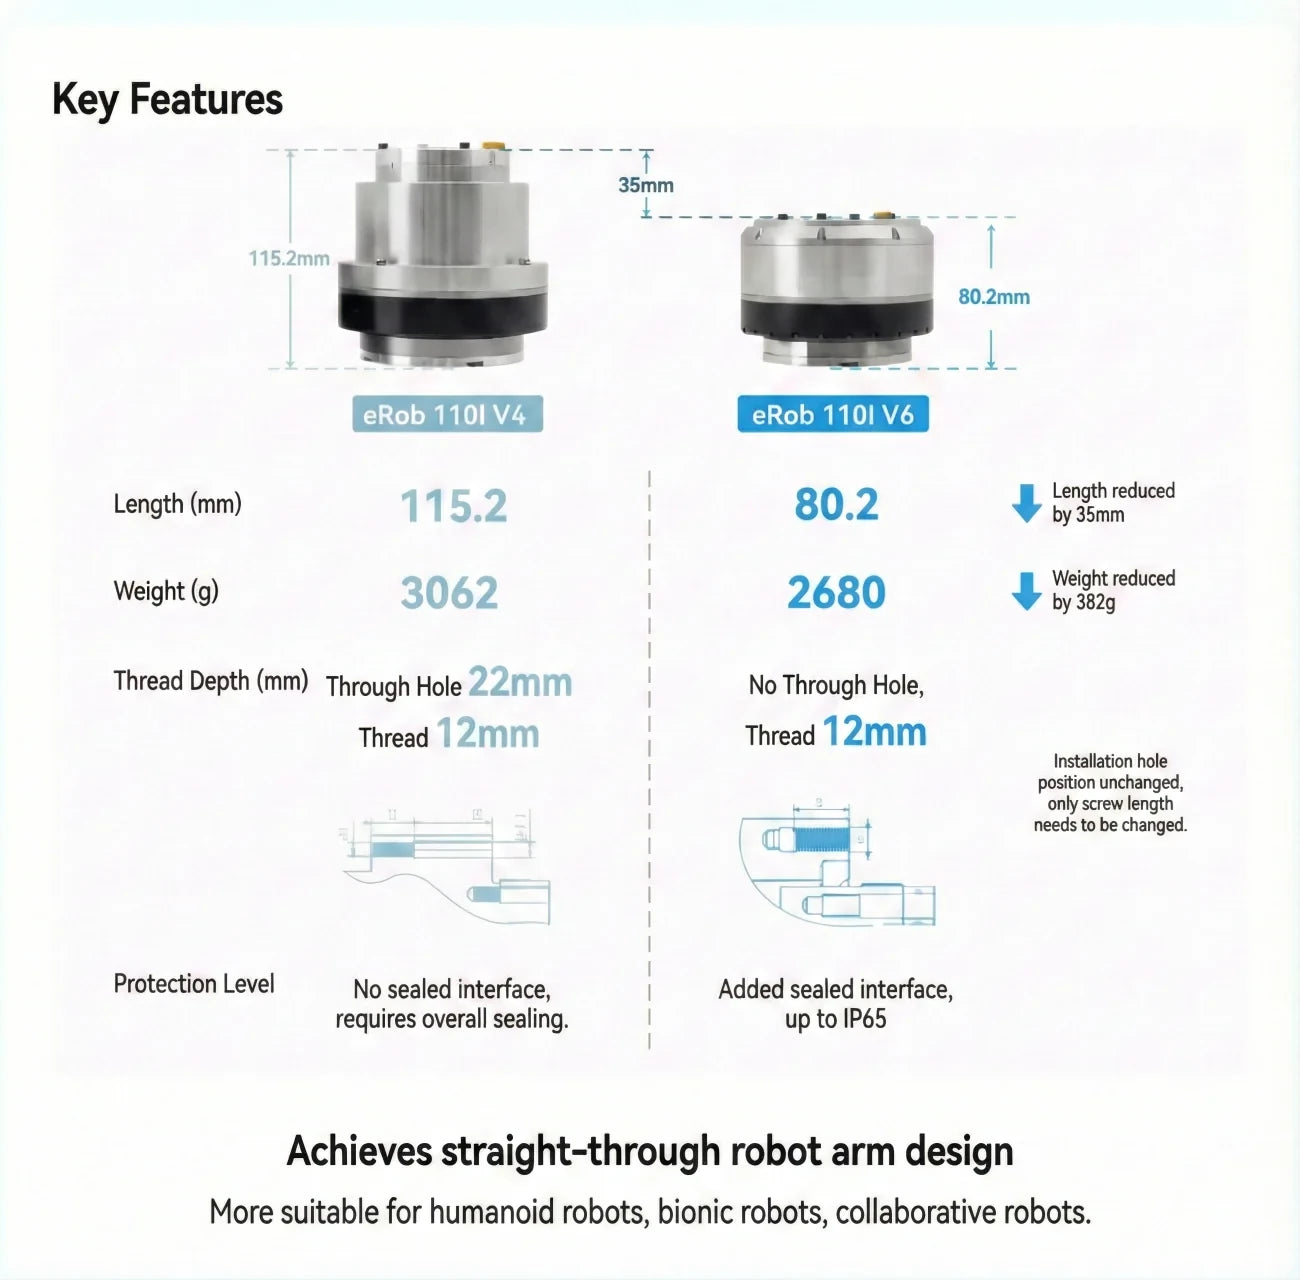
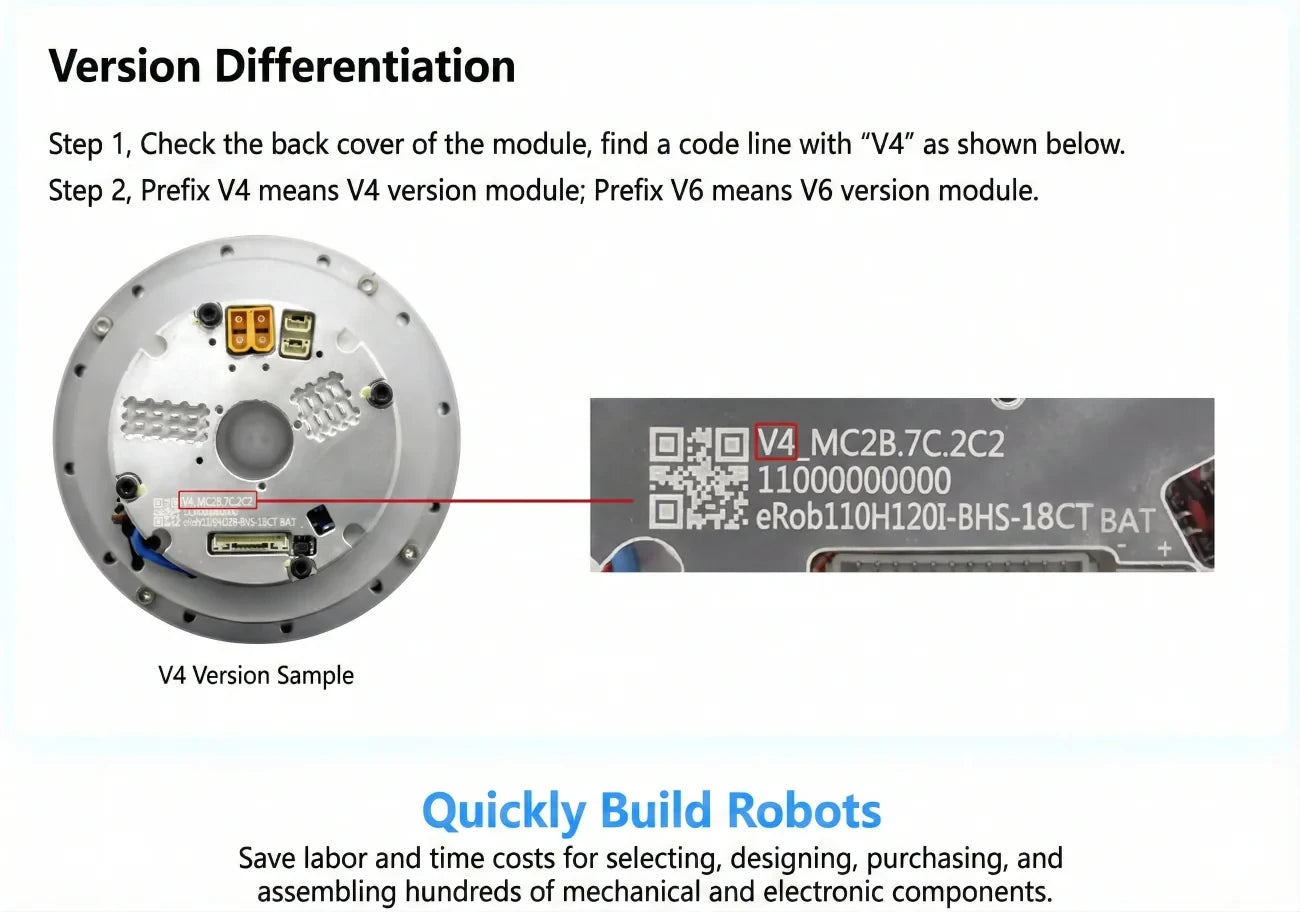
Referentiematerialen onderscheiden eRob 110I V4 en V6 modules door de V4 of V6 prefix in de achterkant code regel. Deze aanduidingen zijn geen selecteerbare labels in deze lijst, dus V4/V6-specifieke informatie mag niet op elke configuratie worden toegepast.
Toepassingen
- Collaboratieve robots
- Medische robots
- Automatiseringsapparatuur
- Humanoïde robots
- Robotarmen
- Exoskeletten
- Kwadruped robots
- AGV-voertuigen
- ARU-robots
Documenten
Downloads & Bronnen
- Productdocument (PDF)
- 3D-model — STEP-bestand (ZIP)
- 3D-model — STEP-bestand (ZIP)
- Installatietekening (PDF)
- Installatietekening (PDF)
Visuele details
Productvideo
Specificaties en Prestaties
Opties en Modelvergelijking
Toepassingsvoorbeelden
Instelling en Gebruik
Kenmerken en Ontwerp
Interfaces en Verbindingen