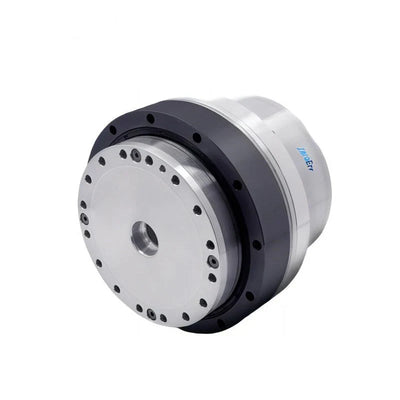
ZeroErr eRob110 T-Type Robotgewricht, 750 W 48 V, EtherCAT/CANopen, 50/80/100 Opties
ZeroErr eRob110 T-Type Robotgewricht, 750 W 48 V, EtherCAT/CANopen, 50/80/100 Opties
ZeroErr
Kan de beschikbaarheid voor ophalen niet laden


Overzicht
De ZeroErr eRob110 T-Type Robot Joint is een geïntegreerde robotgewricht voor snelle robotassemblage. Het wordt aangeboden in CANopen en EtherCAT versies, met of zonder een koppel sensor, reductieverhouding keuzes van 50, 80 of 100, en optionele multi-loop geheugen. Het geïntegreerde ontwerp zou de arbeids- en tijdskosten besparen die gepaard gaan met het selecteren, ontwerpen, kopen en assembleren van honderden mechanische en elektronische componenten.
Kenmerken
- 18 mm holle as voor het geleiden van kabels, luchtleidingen en vergelijkbare diensten; het geleidingsontwerp zou geen invloed hebben op de buiglevensduur.
- Hoekmontagegaten ondersteunen directe montage zonder behuizing; dit ontwerp zou het gewicht van het gewricht verminderen en de payload-gewichtsverhouding van de robot verbeteren.
- Volledig differentiële interface met sterke anti-interferentie prestaties en dubbele anti-losmaak connectors die in serie of parallel kunnen worden aangesloten.
- Wrijving dempingsrem.
- IP65 classificatie.
Configuratie-specifieke functie-informatie
Functiemateriaal met ongespecificeerde configuratieomvang identificeert acht kerncomponenten: een motor-zijde absolute encoder, DC-driver temperatuur sensor, output-zijde multi-turn absolute encoder, wrijvingsrem houder, frameloze koppelmotor, koppel sensor, en precisie harmonische reducer. Het identificeert ook een ingebouwde dubbele absolute encoder met volledige gesloten-lus controle, enkele en multi-turn stroomonderbreking positie geheugen, slijtagevrije nauwkeurigheid, en realtime compensatie voor reducer transmissiefouten en speling.
Hetzelfde materiaal vermeldt herhaalbaarheid tot ±7 boogseconden en absolute nauwkeurigheid tot ±15 boogseconden*.Het beschrijft een hoogbetrouwbare wrijvingsrem zonder wiebelen bij stoppen, geen trilling bij starten, volledige belasting nul-snelheid startcapaciteit, geen slijtagepoeder tijdens werking, geen geluid tijdens rotatie, en 100% volle snelheid zware belasting noodstopcapaciteit.
Bestuurderscommunicatie en -controle — Configuratie-specifiek
De illustratie van de bestuurderfunctie vermeldt EtherCAT, CANopen en Modbus communicatie, toegang tot positie-lus, snelheid-lus en stroom-lus gegevens, en real-time PID-aanpassing voor robottoepassingen met variabele belastingen en traagheid.
Vermelde bestuurderinterfaces omvatten ±10 V analoge interface, puls/richting, I/O, RS485, een externe encoderinterface en STO. Beschikbaarheid hangt af van de bestuurderconfiguratie; de selecteerbare communicatieversies voor deze vermelding zijn EtherCAT en CANopen.
De illustratie van de bestuurder labelt een D × L ruimte van 70 × 67 mm.Deze illustratiedimensie is niet de totale dimensie van de eRob110 T-joint; gebruik de 116 × 147,5 × 18 mm buitenste diameter × lengte × doorvoer specificatie hieronder voor dit product.
Specificaties
| Parameter | 25-50 | 25-80 | 25-100 | 25-120 | 25-160 |
|---|---|---|---|---|---|
| Model / joint serie | eRob110HXXT | ||||
| Spanning golf overbrengingsverhouding | 25-50 | 25-80 | 25-100 | 25-120 | 25-160 |
| Piek koppel voor start/stop (Nm) | 127 | 178 | 204 | 217 | 229 |
| Toegestaan max.gemiddeld laadmoment (Nm) | 72 | 113 | 140 | 140 | 140 |
| Genomineerd moment (Nm) | 51 | 82 | 87 | 87 | 87 |
| Toegestaan max. tijdelijk moment (Nm) | 242 | 332 | 369 | 395 | 408 |
| Max. uitgangsrotatiesnelheid (RPM) | 60 | 37.5 | 30 | 25 | 18.75 |
| Motorvermogen (W) | 750 | ||||
| Voedingsspanning (V) | 48 V (±10%) | ||||
| Voedingsopmerking | Lees zorgvuldig: “Waarom kan een gewone schakelvoeding niet als voeding voor de module worden gebruikt?” en “Gezamenlijke Modulehandleiding Hoofdstuk 3 eRob Ingangsvoeding Instructies”. | ||||
| Uitgangsencoderresolutie | 19 Bit | ||||
| Herhaalbaarheid / absolute nauwkeurigheid (boogseconden) | ±10 / ±45 boogseconden | ||||
| Communicatiebus | EtherCAT / CANopen | ||||
| Buitendiameter × lengte × doorvoer (mm) | 116 × 147.5 × 18 | ||||
| Gewicht (kg) | 4.64 | ||||
| Interface ontwerp | Volledig differentiële interface, sterke anti-interferentie; dubbele anti-losstekkers, kan in serie/parallelschakeling worden aangesloten. | ||||
| Rem | Wrijvingsdempingsrem | ||||
| IP-classificatie | IP65 | ||||
Beschikbare Selecties
- Versie: eRob 110 T (CANopen met koppel sensor), eRob 110 T (CANopen zonder koppel sensor), eRob 110 T (EtherCAT met koppel sensor), of eRob 110 T (EtherCAT zonder koppel sensor).
- Reductieverhouding: 50, 80, of 100.
- Multi-loop Geheugen: Zonder Multi-loop Geheugen of Met Multi-loop Geheugen.
Toepassingen
- Humanoïde robots
- Robotarmen
- Exoskeletten
- Kwadruped robots
- AGV-voertuigen
- ARU-robots
- Samenwerkende robots
- Medische robots
- Automatiseringsapparatuur
Downloads & Bronnen
- eRob110 T EtherCAT 3D Model — STEP (ZIP)
- eRob110 T CANopen 3D Model — STEP (ZIP)
- eRob110 T EtherCAT Installatietekening (PDF)
- eRob110 T CANopen Installatietekening (PDF)
Visuele Details
Productvideo
Productweergaven

Kenmerken en Ontwerp


Extra Productdetails

Specificaties en Prestaties

Toepassingsvoorbeelden