


ZeroErr eRob 142 T Robotgewricht Aandrijver, EtherCAT/CANopen, 50–120 Overbrengingsverhoudingen
ZeroErr eRob 142 T Robotgewricht Aandrijver, EtherCAT/CANopen, 50–120 Overbrengingsverhoudingen
ZeroErr
Kan de beschikbaarheid voor ophalen niet laden


Overzicht
De ZeroErr eRob 142 T is een T-Type robot gewricht actuator familie voor snelle robotassemblage. Kies uit EtherCAT of CANopen versies, met of zonder koppel sensor, reductieverhoudingen van 50, 80, 100 of 120, en met of zonder multi-loop geheugen.
Kenmerken
- 18 mm grote holle as voor het geleiden van kabels en luchtleidingen; de bedradingroute heeft geen invloed op de buiglevensduur.
- Hoekmontagegaten en een directe montageontwerp. Het bronmateriaal stelt dat er geen behuizing nodig is; dit ontwerp zou ook het gewicht van het gewricht verminderen en de payload-gewichtsverhouding van de robot verbeteren.
- Volledig differentieel, anti-interferentie interface ontwerp met dubbele anti-losmaak connectors die in serie of parallel kunnen worden aangesloten.
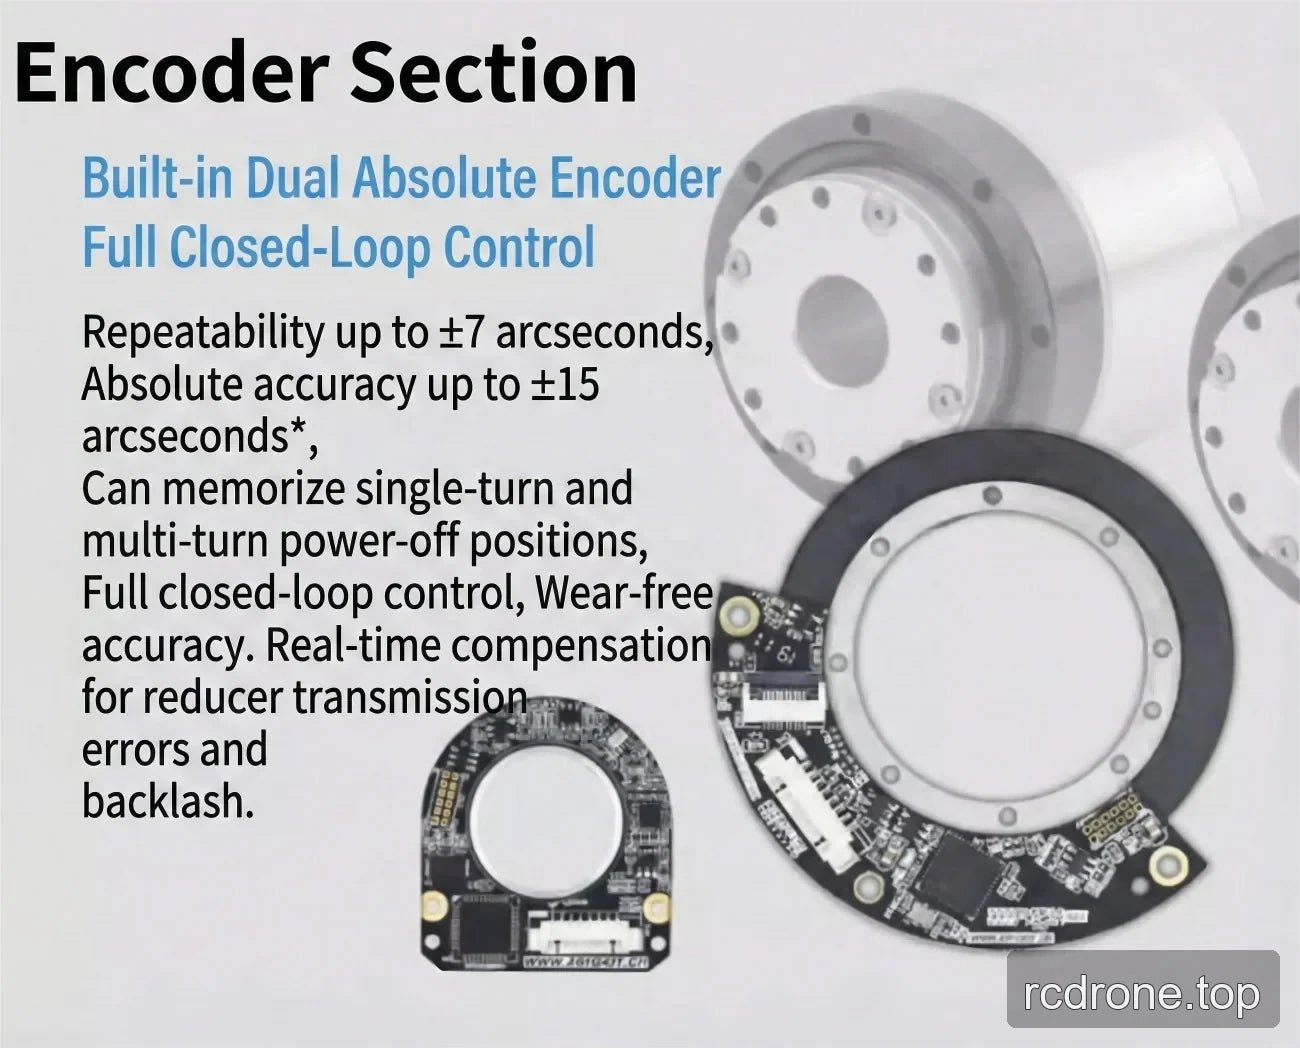
- Ingebouwde dubbele absolute encoder en volledige gesloten-lus controle.
- Open positie-lus, snelheid-lus, en stroom-lus gegevens met real-time PID-aanpassing.
- Realtime compensatie voor reducer transmissiefouten en speling; het bronmateriaal beschrijft ook slijtagevrije nauwkeurigheid.
- Geheugen voor de positie bij stroomuitval voor enkelvoudige en meervoudige posities. Meervoudig-lus geheugen is selecteerbaar; neem niet aan dat meervoudig geheugen van toepassing is voor de Zonder Meervoudig-lus Geheugen optie.
- Wrijvingsdempingsrem met een wrijvingsremhouder. Het bronmateriaal vermeldt stabiel stoppen en starten zonder wiebelen bij stoppen of trillen bij starten, volbelast nul-snelheid starten, geen slijtagepoeder tijdens werking, geen geluid tijdens rotatie, en 100% volle snelheid zware belasting noodstop.
- IP65 classificatie.
Toepassingen
Geschikt voor robottoepassingen met dynamische variabele belasting en variabele traagheid, inclusief humanoïde robots, robotarmen, exoskeletten, viervoetige robots, AGV-voertuigen, ARU-robots, collaboratieve robots, medische robots en automatiseringsapparatuur.
Interfaces en Opties
Selecteerbare Versies
- eRob 142 T (CANopen Met Koppel Sensor)
- eRob 142 T (CANopen Zonder Koppel Sensor)
- eRob 142 T (EtherCAT Met Koppel Sensor)
- eRob 142 T (EtherCAT Zonder Koppel Sensor)
Selecteerbare Reductieverhoudingen
50, 80, 100 of 120.
Multi-loop Geheugen
Zonder Multi-loop Geheugen of Met Multi-loop Geheugen.
Interfaces Vermeld in het Bronmateriaal
- Communicatiebus: EtherCAT / CANopen.
- Optionele apparaatcommunicatie: EtherCAT / CANopen / Modbus.
- Voor zowel EtherCAT als CANopen rotary-actuator versies zijn de vermelde optionele interfaces RS485, Pulse/DIR, I/O, ±10 V analoog en STO.
- Een externe encoderinterface is vermeld.
- De vermelde interface ruimte is D × L = 70 × 67 mm.
Specificaties
De volgende technische tabel behoudt de geleverde bronnnotatie. De kolomlabels gebruiken “32-50” tot “32-160”; selecteerbare reductieverhouding opties voor deze vermelding zijn 50, 80, 100 en 120.
| Parameter | Waarde (32-50) | Waarde (32-80) | Waarde (32-100) | Waarde (32-120) | Waarde (32-160) |
|---|---|---|---|---|---|
| Model / gewricht serie | eRob142HXXT | ||||
| Spanning golf tandwielverhouding | 32-50 | 32-80 | 32-100 | 32-120 | 32-160 |
| Piek koppel voor start/stop (Nm) | 281 | 395 | 433 | 459 | 484 |
| Toegestane max.gemiddeld laadmoment (Nm) | 140 | 217 | 281 | 281 | 281 |
| Genomineerd moment (Nm) | 99 | 153 | 178 | 178 | 178 |
| Toegestaan max. tijdelijk moment (Nm) | 497 | 738 | 841 | 892 | 892 |
| Max. uitgangsrotatiesnelheid (RPM) | 40 | 25 | 20 | 16.7 | 12.5 |
| Motorvermogen (W) | 1000 | ||||
| Voedingsspanning (V) | 48 V (±10%) | ||||
| Voedingsopmerking | Lees zorgvuldig: “Waarom kan een gewone schakelvoeding niet worden gebruikt als voeding voor de module?” en “Gezamenlijke Modulehandleiding Hoofdstuk 3 eRob Ingangsvoeding Instructies”. | ||||
| Uitgangsencoderresolutie | 19 Bit | ||||
| Herhaalbaarheid / absolute nauwkeurigheid (boogseconden) | ±10 / ±45 boogseconden | ||||
| Communicatiebus | EtherCAT / CANopen | ||||
| Buitendiameter × lengte × doorvoer (mm) | 148 × 163 × 18 | ||||
| Gewicht (kg) | 8.22 | ||||
| Interface ontwerp | Volledig differentiële interface, sterke anti-interferentie; dubbele anti-losconnectoren, kan in serie/parallelschakeling worden aangesloten. | ||||
| Rem | Wrijving dempingsrem | ||||
| IP-classificatie | IP65 | ||||
| Algemene parameters | ID: 18 mm, IP-classificatie: IP65*, Rem: wrijvingsrem | ||||
| Optioneel apparaat | Communicatie: EtherCAT / CANopen / Modbus; Uitgang encoder resolutie: 19Bit; Herhaalbaarheid/Nauwkeurigheid: ±7/±15 boogseconden of ±10/±25 boogseconden | ||||
| EtherCAT versie roterende actuator | Optionele interface: RS485, Pulse/DIR, I/O, ±10 V Analoog en STO | ||||
| CANopen versie roterende actuator | Optionele interface: RS485, Pulse/DIR, I/O, ±10 V Analoog en STO | ||||
Downloads
- EROB170I I Serie EtherCAT eRob142T — 3D Model (ZIP)
- EROB170I I Serie EtherCAT — 3D Model (ZIP)
- EROB142 T Serie EtherCAT — 3D Model — STEP Bestand (ZIP)
- EROB142 T Serie CANopen — 3D Model — STEP Bestand (ZIP)
- EROB142 T Serie EtherCAT installatie tekening1 — Installatie Tekeningen (PDF)
- EROB142 T Serie CANopen installatie tekening — Installatie Tekeningen (PDF)
Visuele Details
Productvideo
Productweergaven

Kenmerken en Ontwerp


Interfaces en Verbindingen

Toepassingsvoorbeelden



