ZeroErr eRob 170 I Robot Joint Actuator, CANopen/EtherCAT, 48 V
ZeroErr eRob 170 I Robot Joint Actuator, CANopen/EtherCAT, 48 V
ZeroErr
Kan beschikbaarheid voor afhalen niet laden


Overzicht
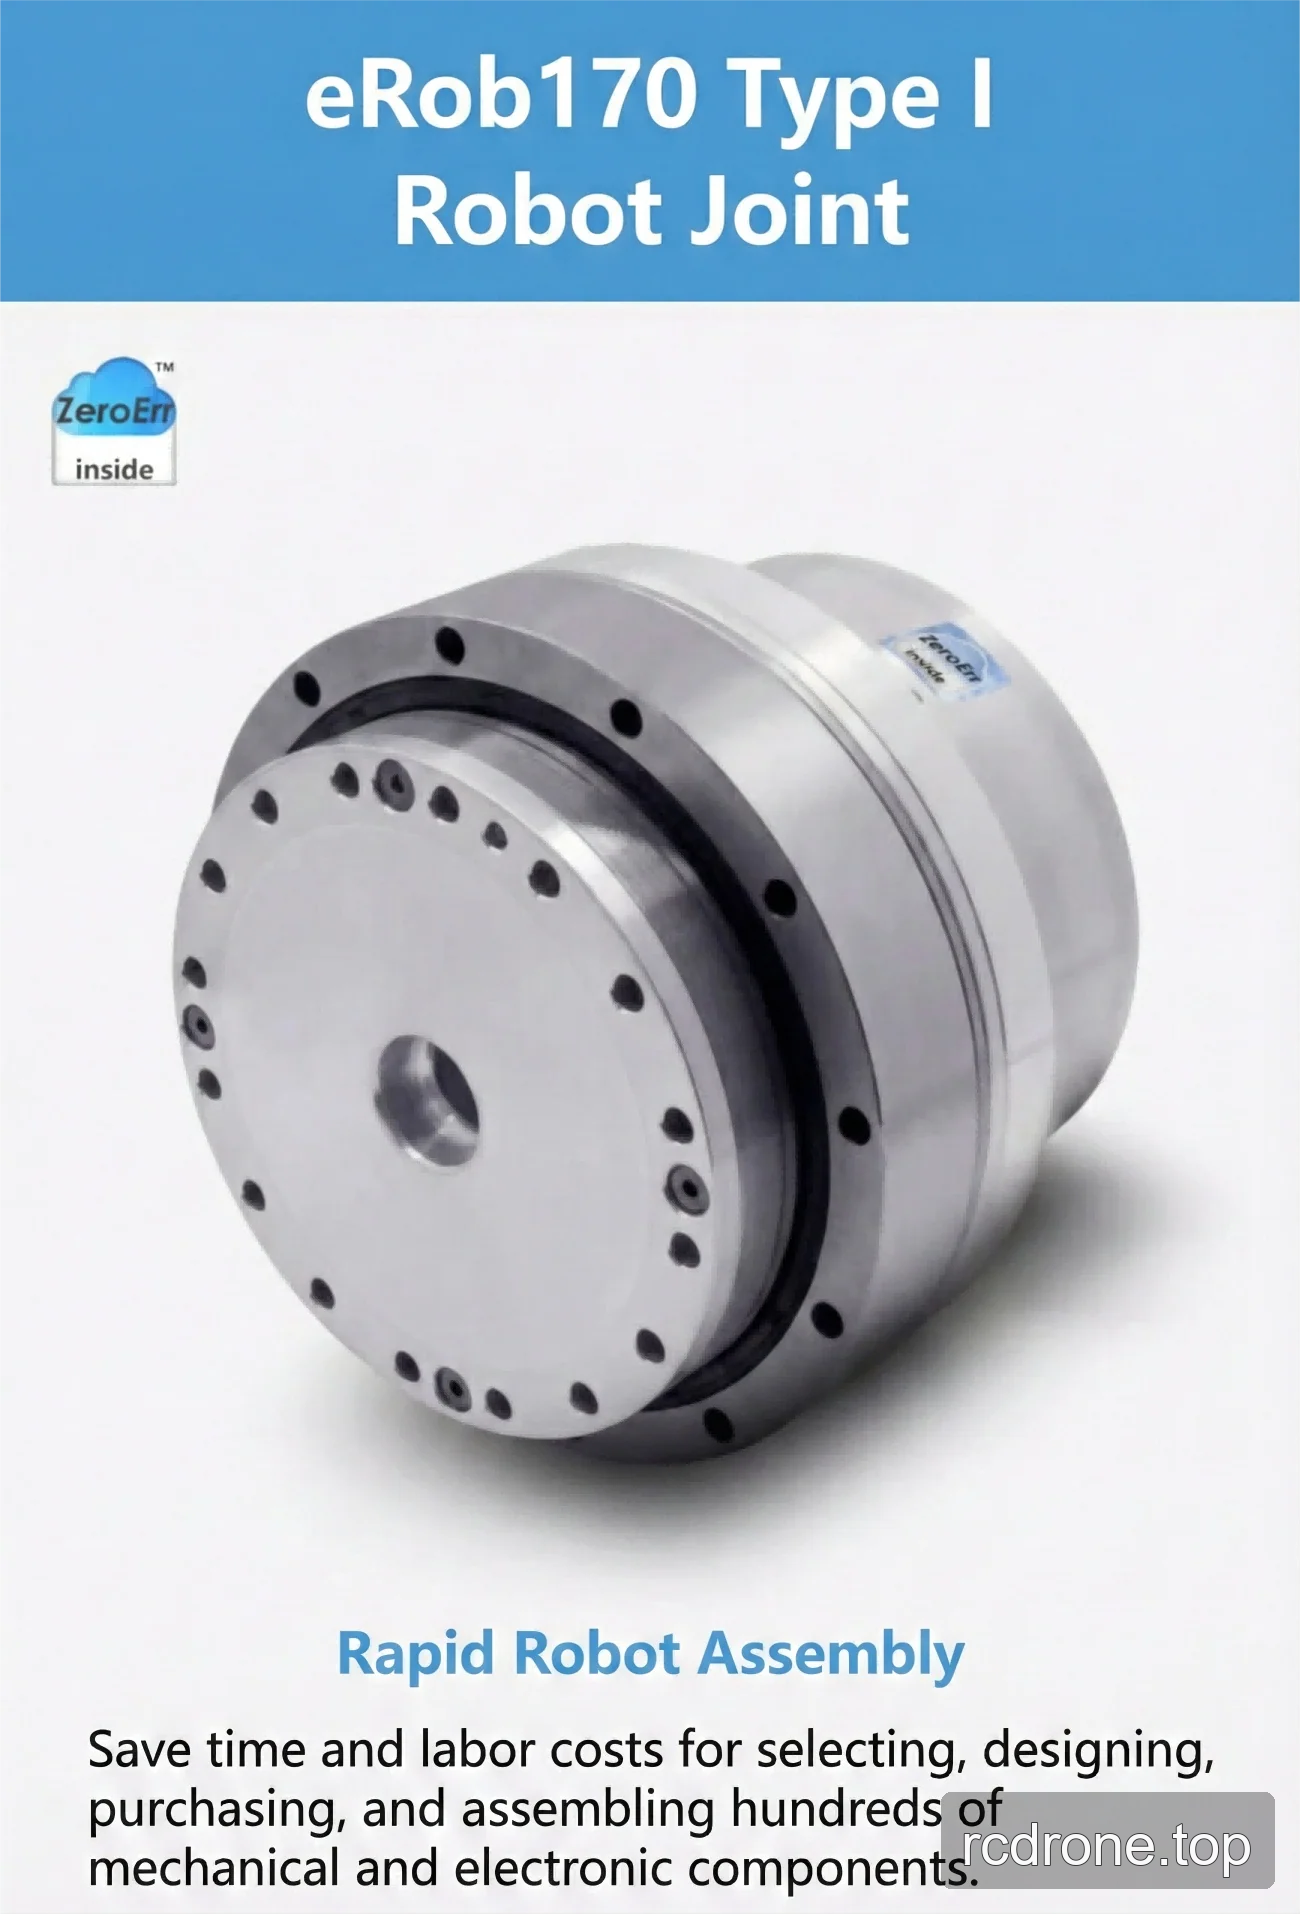
De ZeroErr eRob 170 I is een eRob170 Type I robot-joint actuator familie die wordt aangeboden met CANopen of EtherCAT communicatie, versies met of zonder rem, reductieverhoudingen van 50, 80, 100, 120 of 160, en selecteerbare multi-turn en koppelconfiguraties.
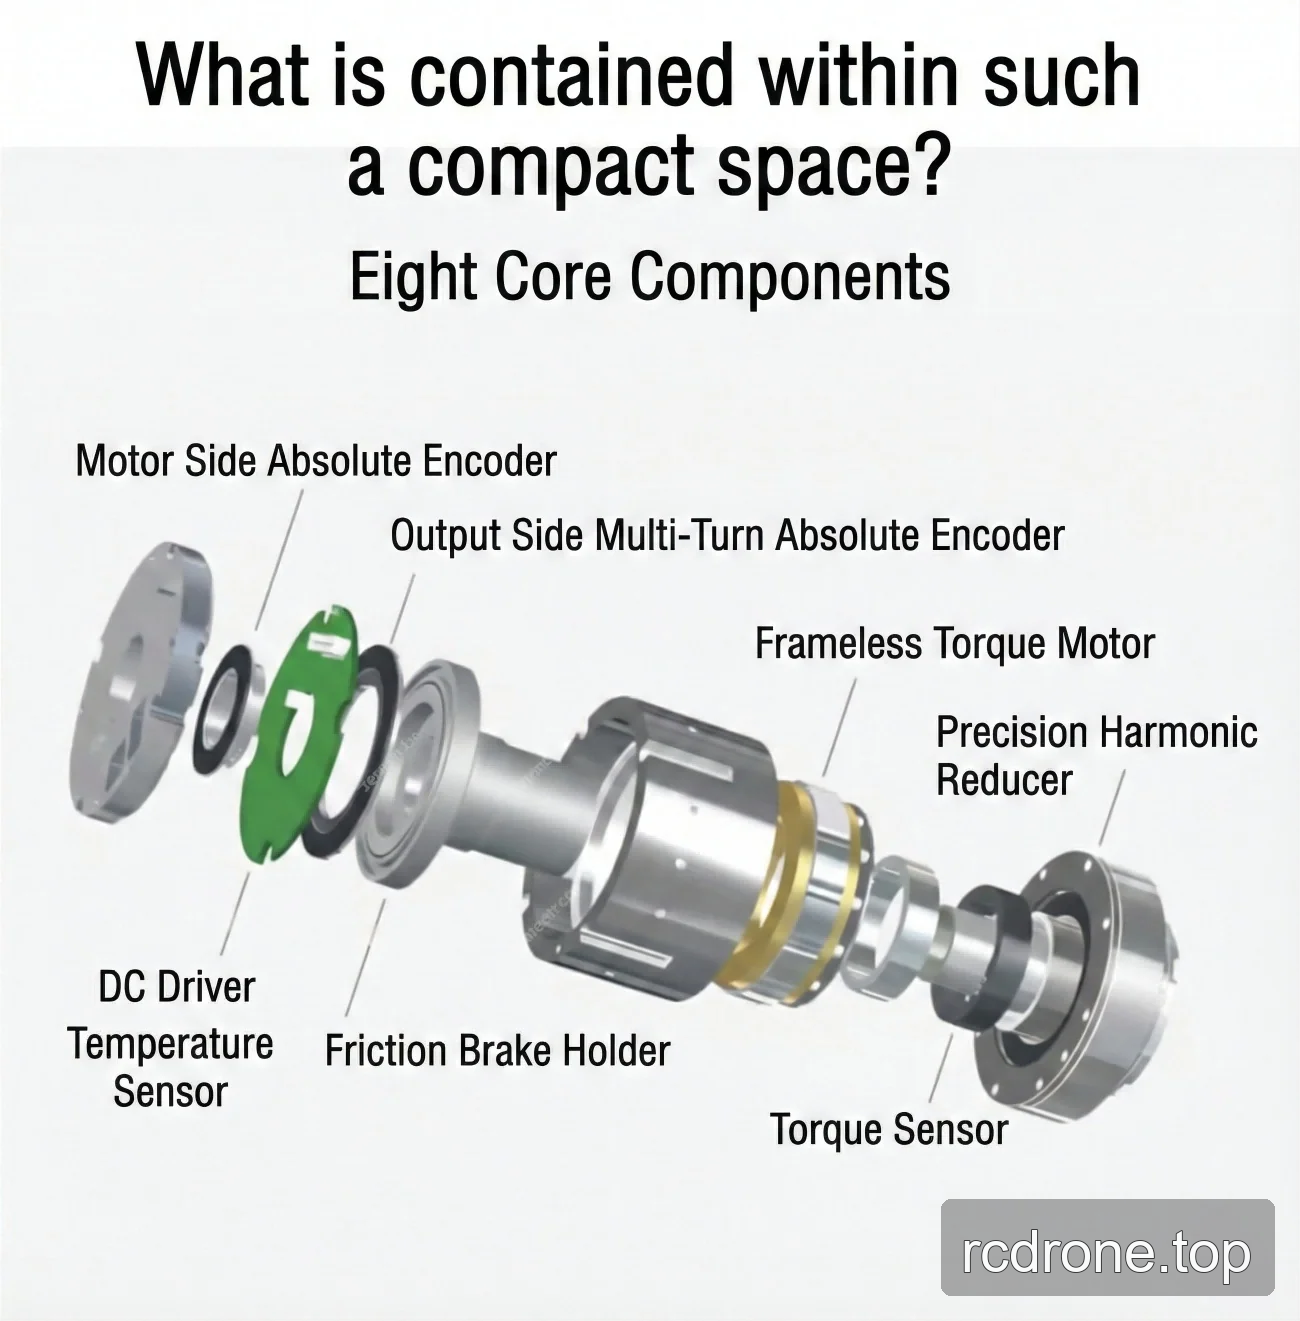
Het geïntegreerde robot-joint ontwerp is bedoeld om de assemblage van robots te vereenvoudigen door de noodzaak te verminderen om talrijke afzonderlijke mechanische en elektronische componenten te selecteren, ontwerpen, kopen en assembleren.
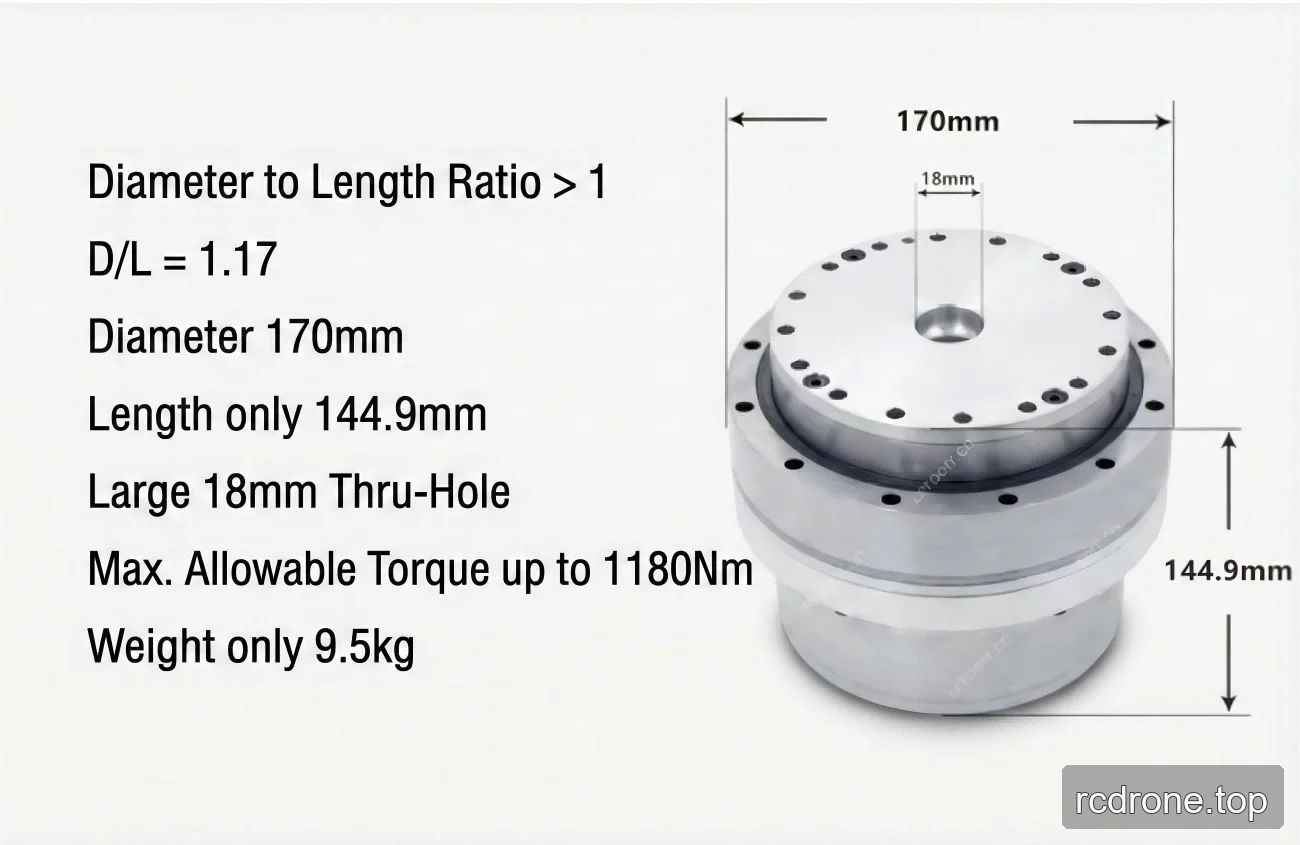
Gepubliceerde familiespecificaties vermelden een 1.000 W motor, 48 V invoer (±10%), een buitenste diameter van 170 × 144,9 mm × lengte, een doorvoer van 18 mm en een gewicht van 9,29 kg. De gepubliceerde diameter-tot-lengte verhouding is groter dan 1 (D/L = 1,17).
Kenmerken
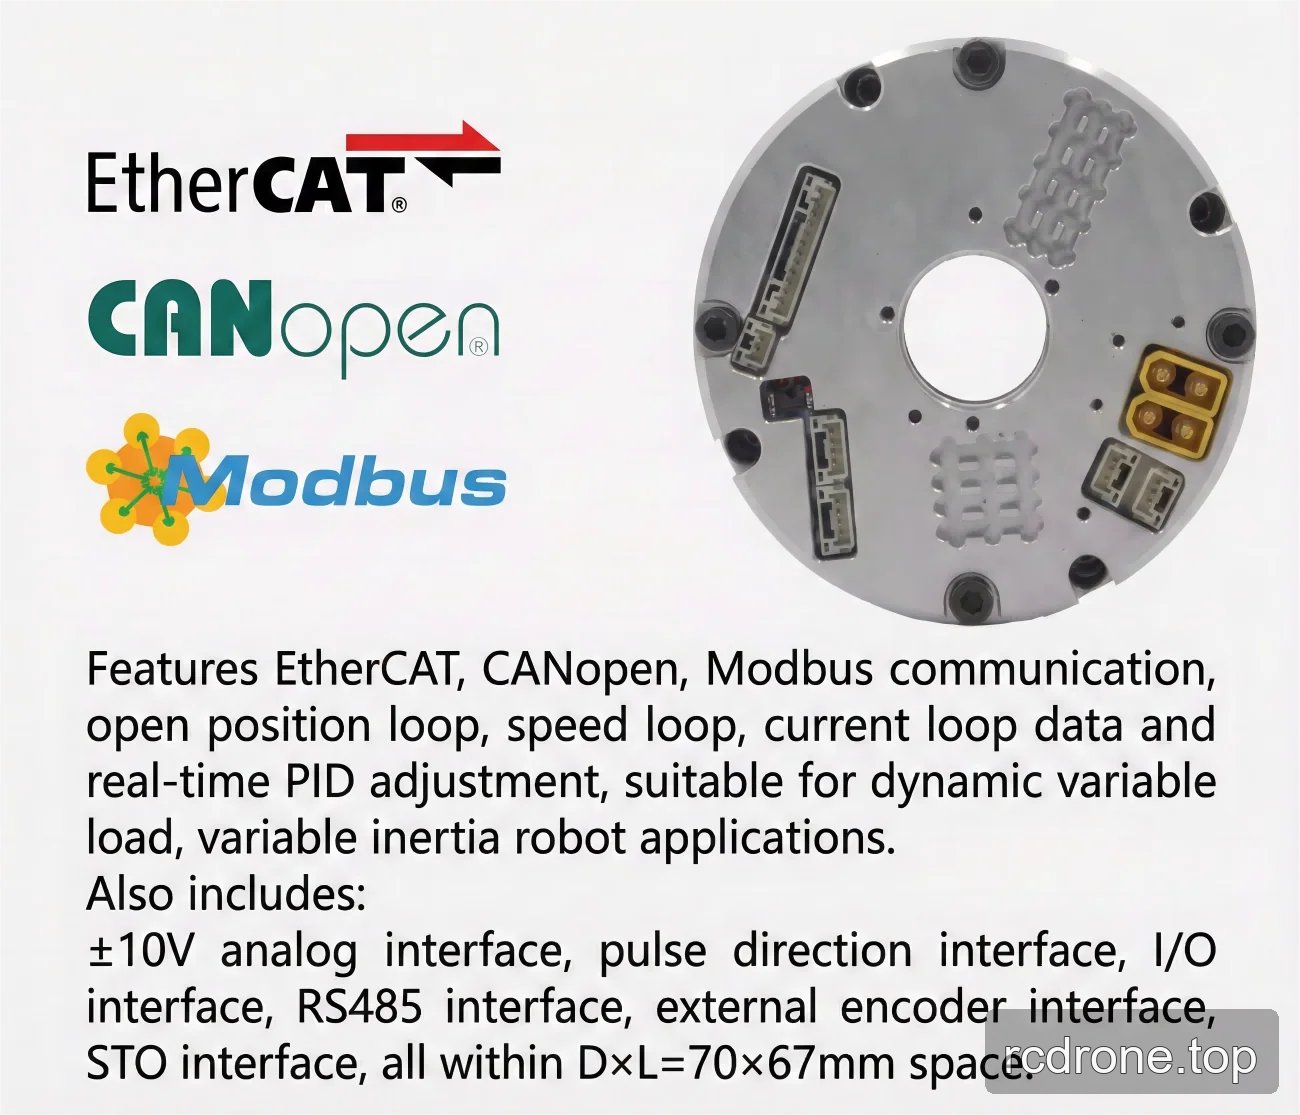
- CANopen en EtherCAT versies zijn selecteerbaar.
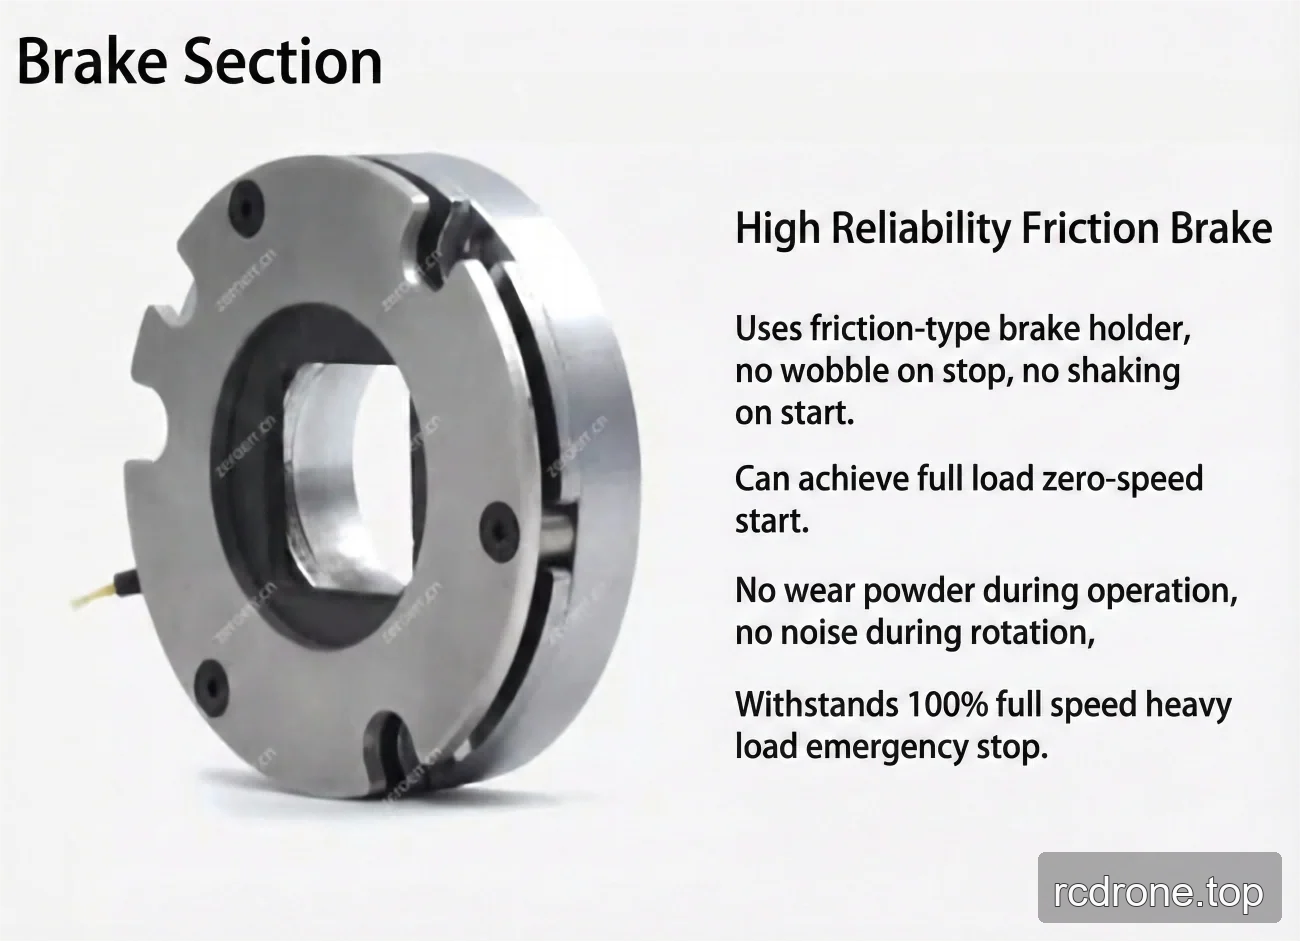
- Versies met rem en zonder rem zijn selecteerbaar; het gepubliceerde remmodel is een wrijvingsrem.
- Meerdere draai- en koppelkeuzes zijn beschikbaar in de vermelde combinaties.
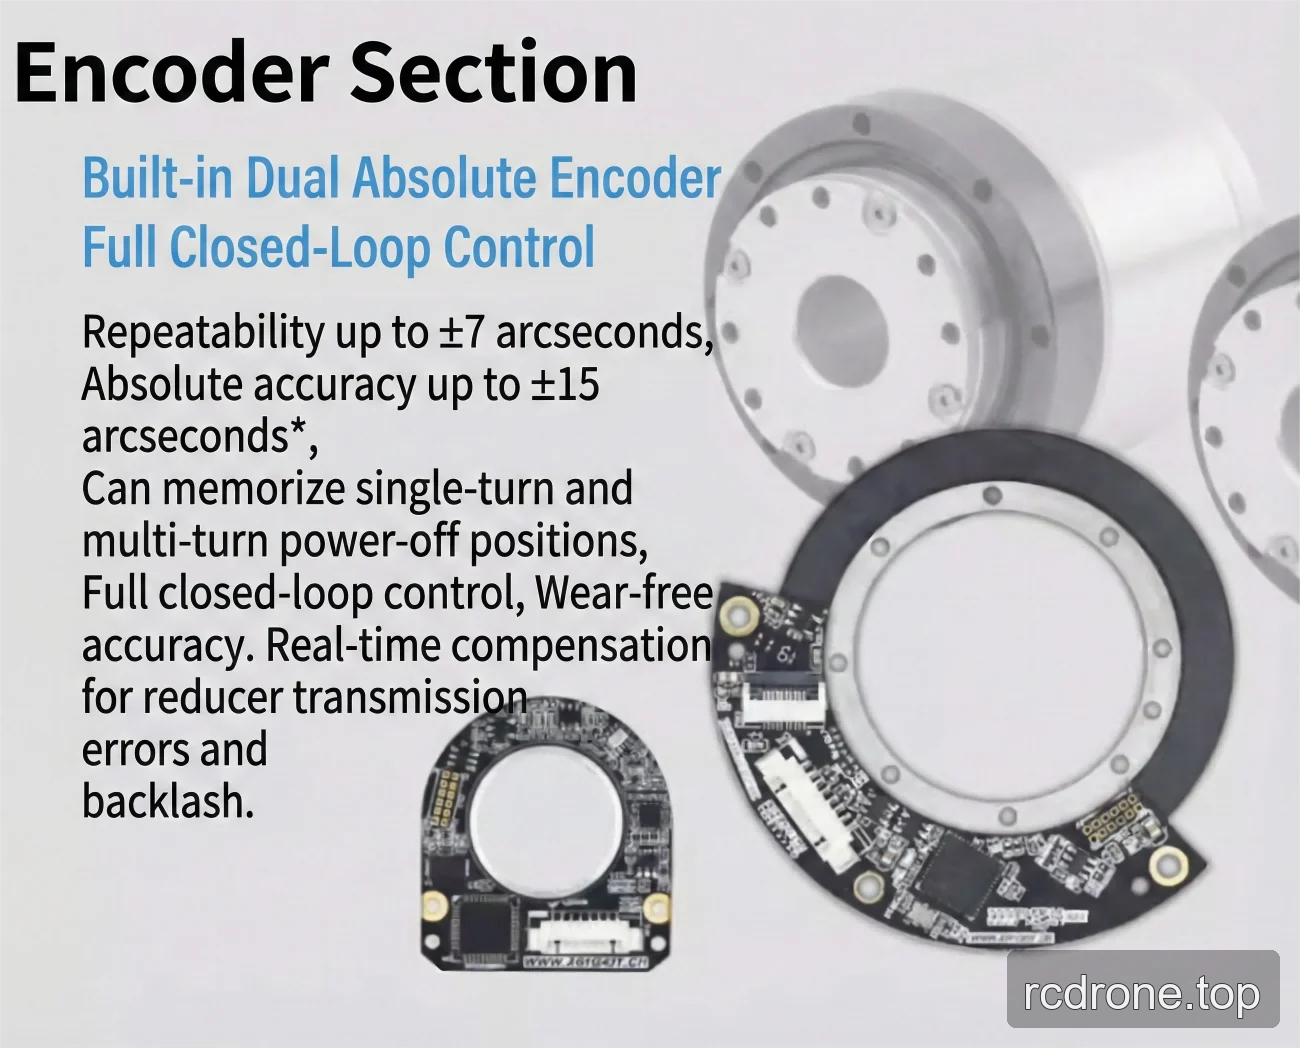
- Gepubliceerde uitvoerencoderresolutie: 19 bit.
- Gepubliceerde encoderherhaalbaarheid/nauwkeurigheidsopties: ±7/±15 boogseconden of ±10/±25 boogseconden.
Specificaties
Waarden afhankelijk van de reductieverhouding
| Parameter | 50 (bronnotatie: 40-50) | 80 (bronnotatie: 40-80) | 100 (bronnotatie: 40-100) | 120 (bronnotatie: 40-120) | 160 (bronnotatie: 40-160) |
|---|---|---|---|---|---|
| Piekkoppel voor starten en stoppen (Nm) | 402 | 519 | 568 | 617 | 647 |
| Toegestane maximale waarde bij gemiddelde belasting koppel (Nm) | 196 | 284 | 372 | 451 | 451 |
| Nominaal koppel (Nm) | 137 | 206 | 265 | 294 | 294 |
| Toegestane maximale kortstondige koppel (Nm) | 686 | 980 | 1080 | 1180 | 1180 |
| Maximale uitgangsrotatiesnelheid (RPM) | 40 | 25 | 20 | 16.7 | 12.5 |
Algemene gepubliceerde parameters
| Model | eRob170HXXI |
|---|---|
| Motorvermogen | 1000 W |
| Ingangsspanning | 48 V (±10%) |
| Inertie van de strain wave gear-uitgang | 6679752 g-mm² |
| Mass van de strain wave gear-uitgang | 2.02 kg |
| Buitendiameter × lengte | 170 × 144.9 mm |
| Diameter-tot-lengteverhouding | Groter dan 1; D/L = 1.17 |
| Doorvoer / ID | 18 mm |
| Vervormingsgolf tandwiel invoerinertie | 1517148 g-mm² |
| Vervormingsgolf tandwiel invoermassa | 1.66 kg |
| Gewicht | 9.29 kg |
| Algemene parameters | IP-gradering: IP54*; remmodel: wrijvingsrem. |
| Optioneel apparaat | Communicatietype: EtherCAT / CANopen / Modbus; uitvoer encoder resolutie: 19 bit; herhaalbaarheid/nauwkeurigheid: ±7/±15 boogseconden of ±10/±25 boogseconden. |
| EtherCAT versie roterende actuator | Optionele interface: RS485, Pulse/DIR, I/O, ±10 V analoog, en STO. |
| CANopen versie draaiactuator | Optionele interface: RS485, Pulse/DIR, I/O, ±10 V analoog, en STO. |
Configuratie-opties
- Versie: eRob 170 I (CANopen Met Rem), eRob 170 I (CANopen Zonder Rem), eRob 170 I (EtherCAT Met Rem), of eRob 170 I (EtherCAT Zonder Rem).
- Reductieverhouding: 50, 80, 100, 120, of 160.
- Multi-turn en koppel: Zonder Multi-turn en Zonder Koppel; Zonder Multi-turn en Met Koppel; Met Multi-turn en Zonder Koppel; of Met Multi-turn en Met Koppel.
Toepassingen
- Humanoïde robots
- Robotarmen
- Exoskeletten
- Kwadruped robots
- AGV-voertuigen
- ARU-robots
Downloads
Downloads & Bronnen
- EROB170I I Series EtherCAT — 3D Model (ZIP)
- EROB170I I Series EtherCAT — 3D Model (ZIP)
- EROB110I I Series EtherCAT — 3D Model — STEP-bestand (ZIP)
- EROB170I I Series CANopen — 3D Model — STEP-bestand (ZIP)
- EROB170I I Series EtherCAT installatie-tekening — Installatietekening (PDF)
- EROB170I I Series CANopen installatie-tekening — Installatietekening (PDF)
Visuele Details
Productvideo
Productweergaven
Afmetingen en Constructie
Kenmerken en Ontwerp
Interfaces en Verbindingen
Toepassingsvoorbeelden