ZeroErr eRob 70 I Geïntegreerde Robotgewrichtsmotor, EtherCAT/CANopen, 50–120 Overbrengingsverhoudingen
ZeroErr eRob 70 I Geïntegreerde Robotgewrichtsmotor, EtherCAT/CANopen, 50–120 Overbrengingsverhoudingen
ZeroErr
Kan de beschikbaarheid voor ophalen niet laden


Overzicht
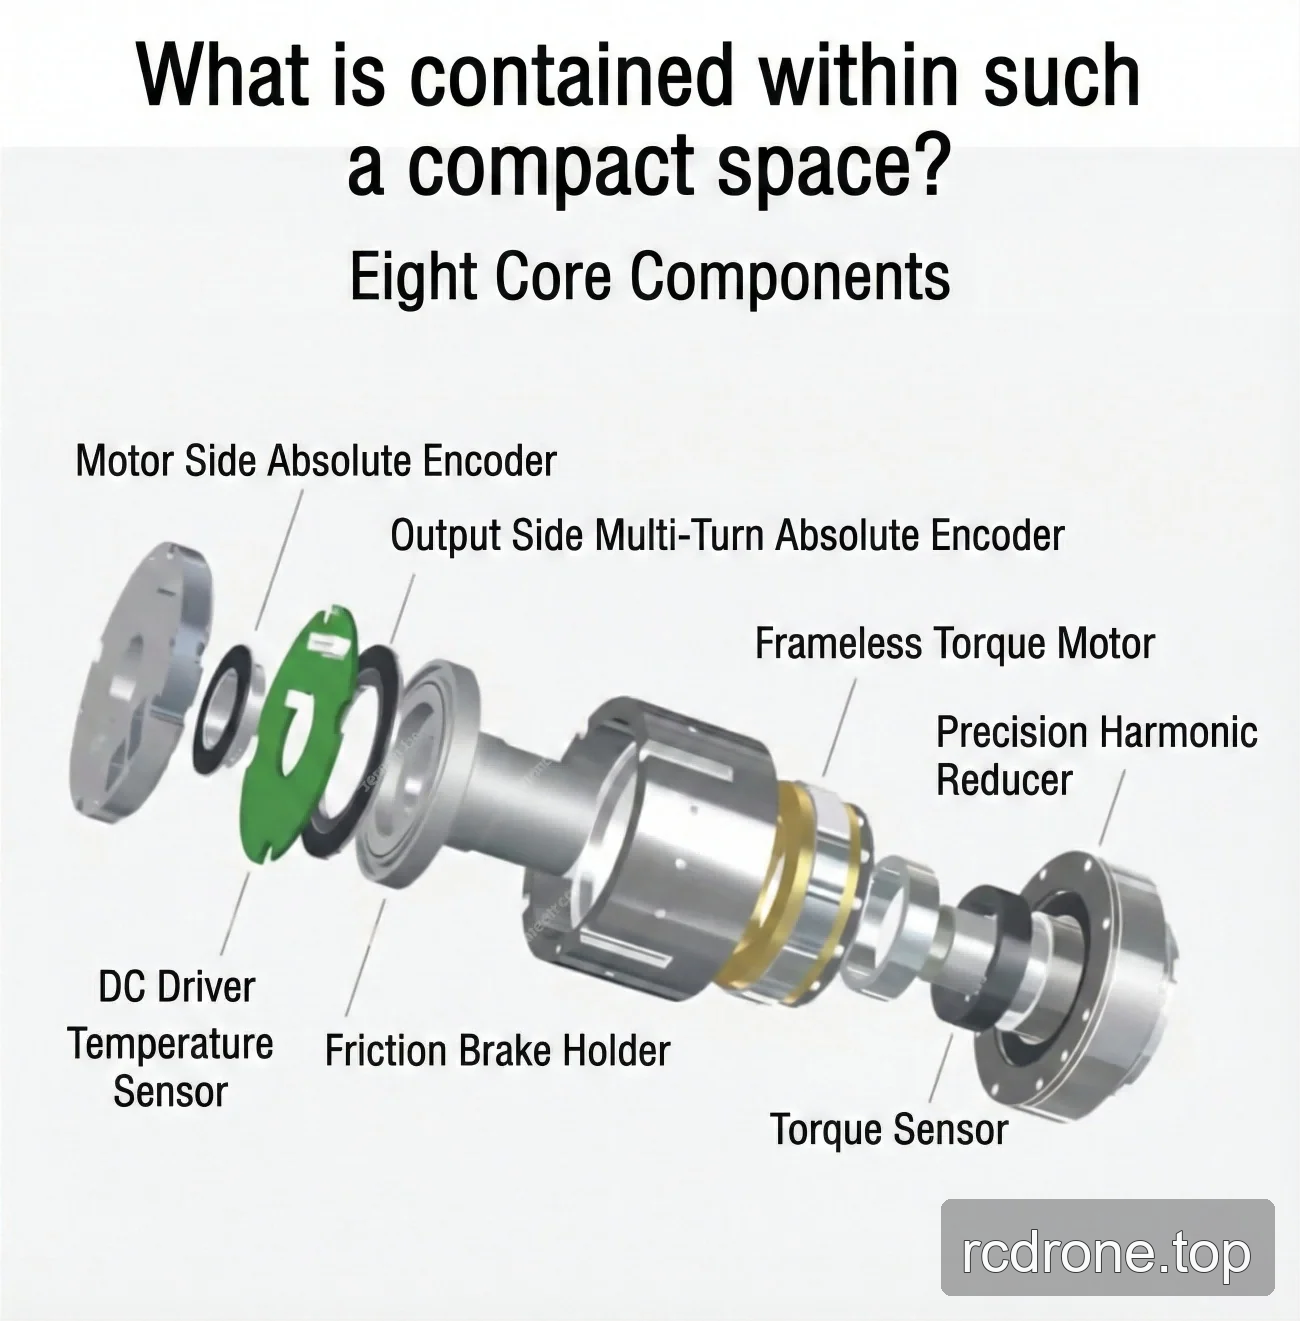
De ZeroErr eRob 70 I is een geïntegreerde robot gewrichtsmotor familie met selecteerbare EtherCAT of CANopen versies, met of zonder remconfiguraties, reductieverhoudingen van 50, 80, 100 of 120, en selecteerbare multi-turn en koppelcombinaties.
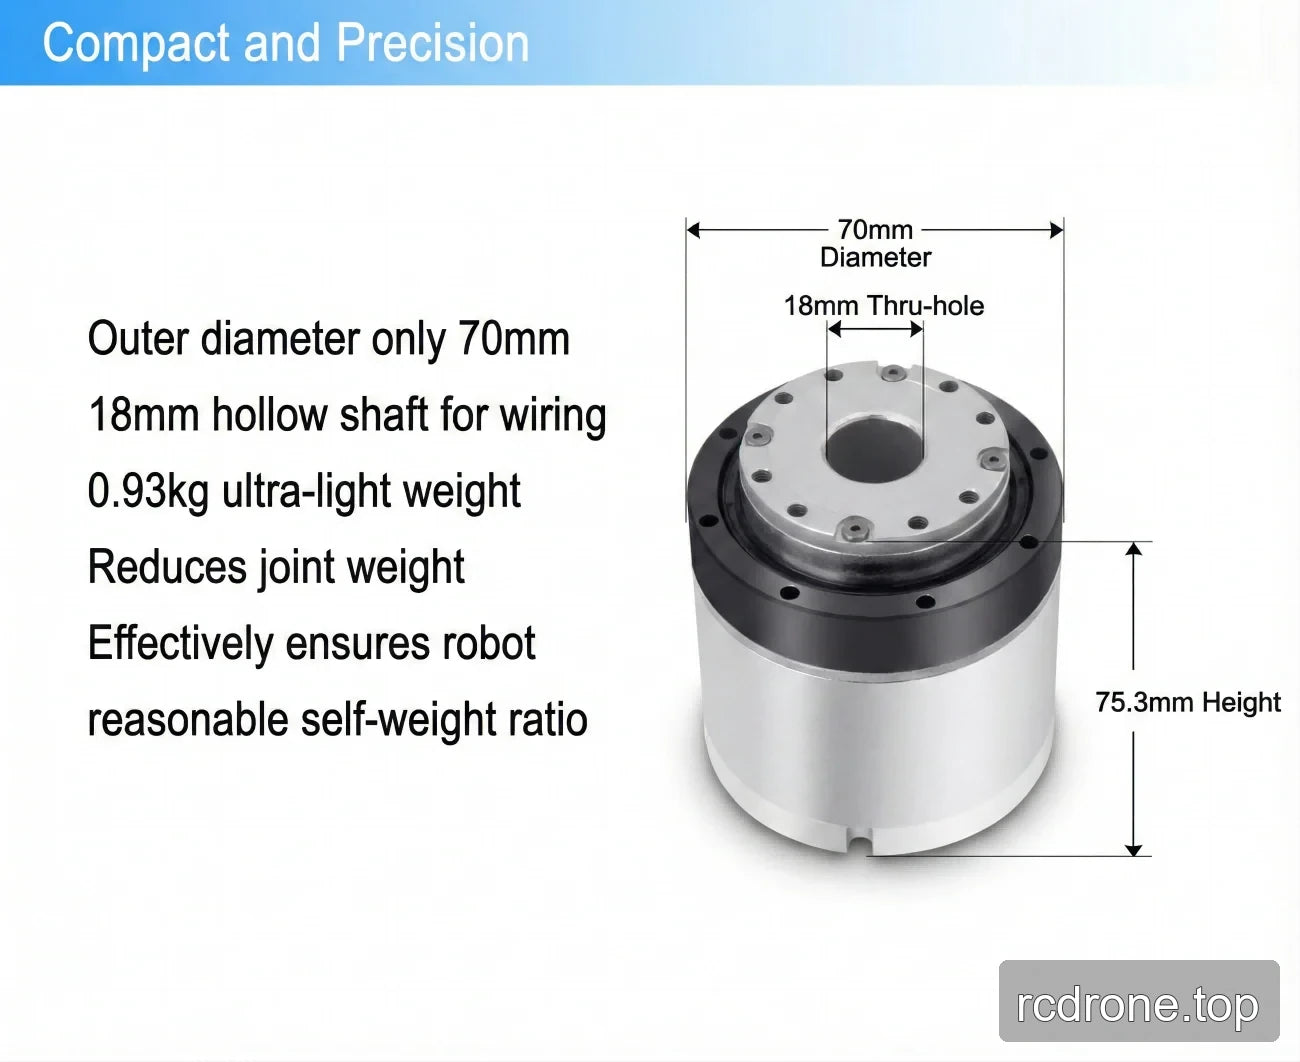
Alle vermelde verhoudingconfiguraties gebruiken een 100 W motor, 48 V invoer (±10%), en een 18 mm holle boring. Raadpleeg de tabellen voor verhouding en versie hieronder voor configuratiespecifieke koppel-, snelheid-, traagheid-, grootte- en massa-waarden.
Kenmerken
- Selecteerbare communicatieversies: EtherCAT of CANopen.
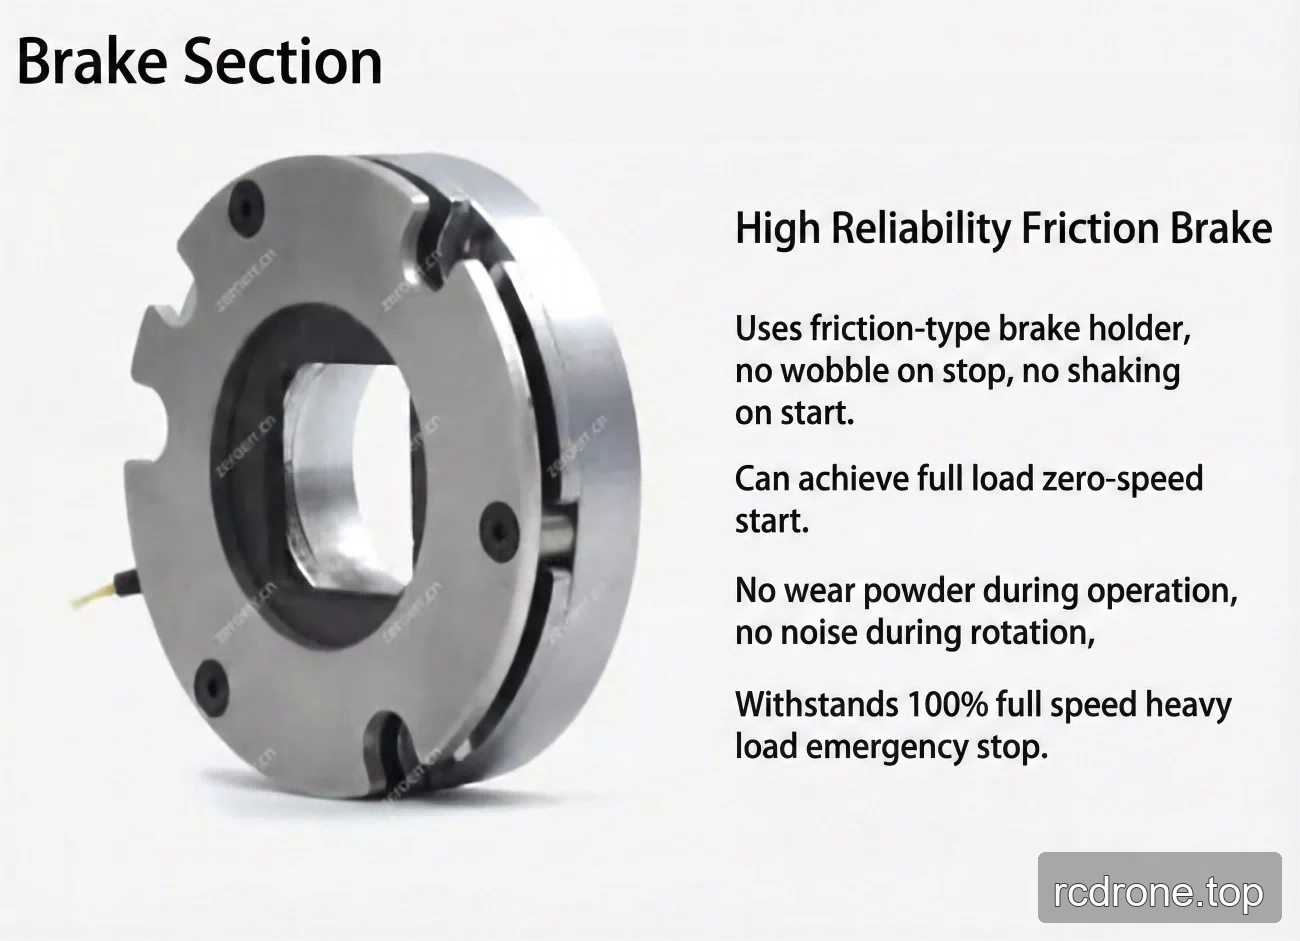
- Versies met en zonder rem; het vermelde remmodel is een wrijvingsrem.
- Selecteerbare multi-turn en koppelconfiguraties.
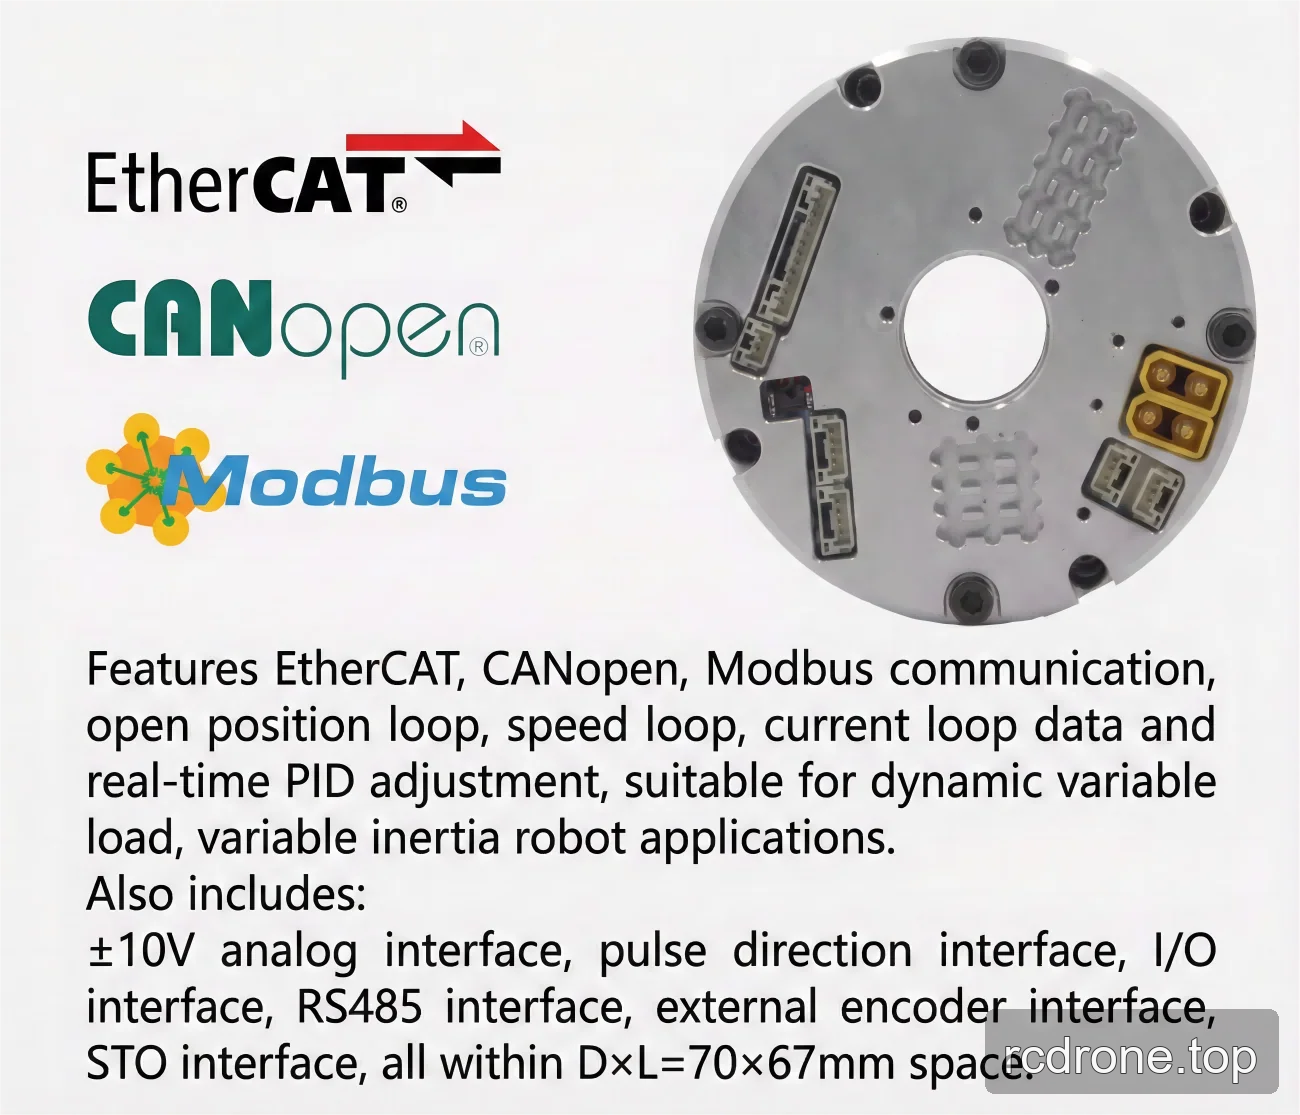
- Vermelde communicatieprotocollen: EtherCAT, CANopen en Modbus.
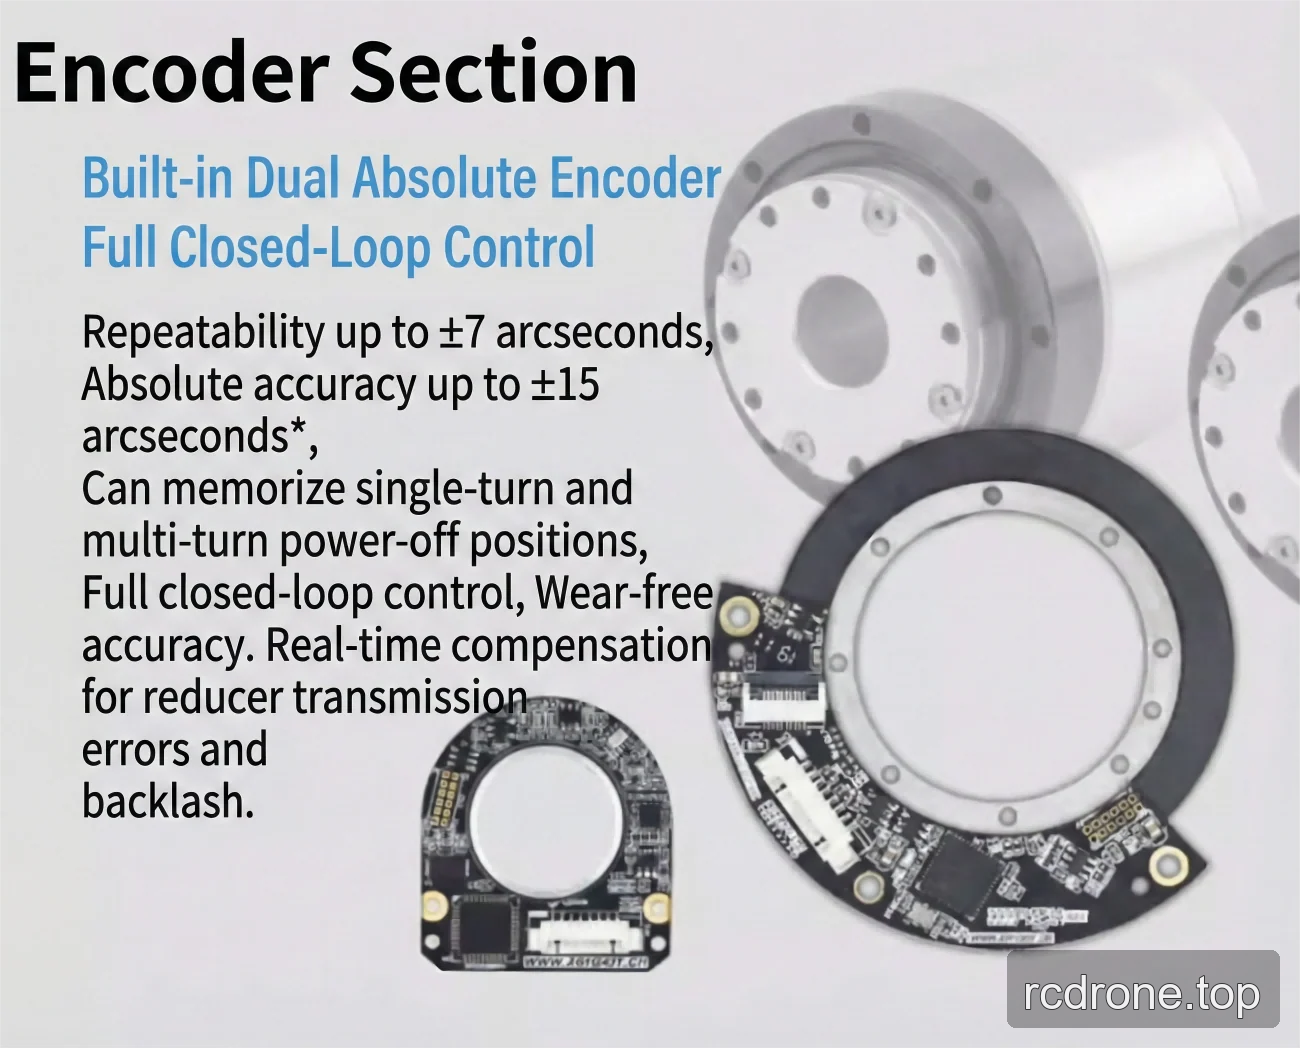
- Resolutie van de encoder aan de uitgangszijde: 19/20 bit.
- Herhaalbaarheid/absolute nauwkeurigheid: ±7/±15 boogseconden of ±10/±25 boogseconden*.
- Compatibele installatiemethoden.
Specificaties
Prestaties per Strain Wave Gear Ratio
| Parameter | 14-50 | 14-80 | 14-100 | 14-120 |
|---|---|---|---|---|
| Piek koppel voor starten en stoppen (Nm) | 23 | 30 | 36 | 36 |
| Toegestane maximale waarde bij gemiddelde belasting koppel (Nm) | 9 | 14 | 14 | 14 |
| Nominaal koppel (Nm) | 7 | 10 | 10 | 10 |
| Toegestane maximale kortstondige koppel (Nm) | 46 | 61 | 70 | 70 |
| Maximale uitgangsrotatiesnelheid (RPM) | 60 | 37.5 | 30 | 25 |
| Motorvermogen (W) | 100 | 100 | 100 | 100 |
| Ingangsspanning (V) | 48 V (±10%) | 48 V (±10%) | 48 V (±10%) | 48 V (±10%) |
| Holle boring diameter | 18 mm | 18 mm | 18 mm | 18 mm |
Gedeelde parameters
| Parameter | Waarde |
|---|---|
| Nauwkeurigheid | Herhaalbaarheid/Absolute Nauwkeurigheid: ±7/±15 boogseconden of ±10/±25 boogseconden* |
| Elektrische interface | Communicatieprotocol: EtherCAT/CANopen/Modbus; Uitgangsencoderresolutie: 19/20 bit |
| Installatiemethoden | Zelfde, Compatibel |
| Algemene parameters | ID: 18 mm; IP-gradering: IP54*; Remmodel: wrijvingsrem |
| Optioneel apparaat | Communicatietype: EtherCAT/CANopen/Modbus; Uitgangsencoderresolutie: 19 bit; Herhaalbaarheid/Nauwkeurigheid: ±7/±15 boogseconden of ±10/±25 boogseconden |
Versie-specifieke mechanische parameters
| Parameter | v4 (14-50 / 14-80) | v5 (14-100 / 14-120) |
|---|---|---|
| SWG uitgangszijde traagheid (g·mm²) | 69717 | 68484 |
| SWG uitgangszijde massa (kg) | 0.17 | 0.166 |
| SWG invoerzijde traagheid, zonder rem (g·mm²) | 47767 | 22674 |
| SWG invoerzijde massa, zonder rem (kg) | 0.18 | 0.087 |
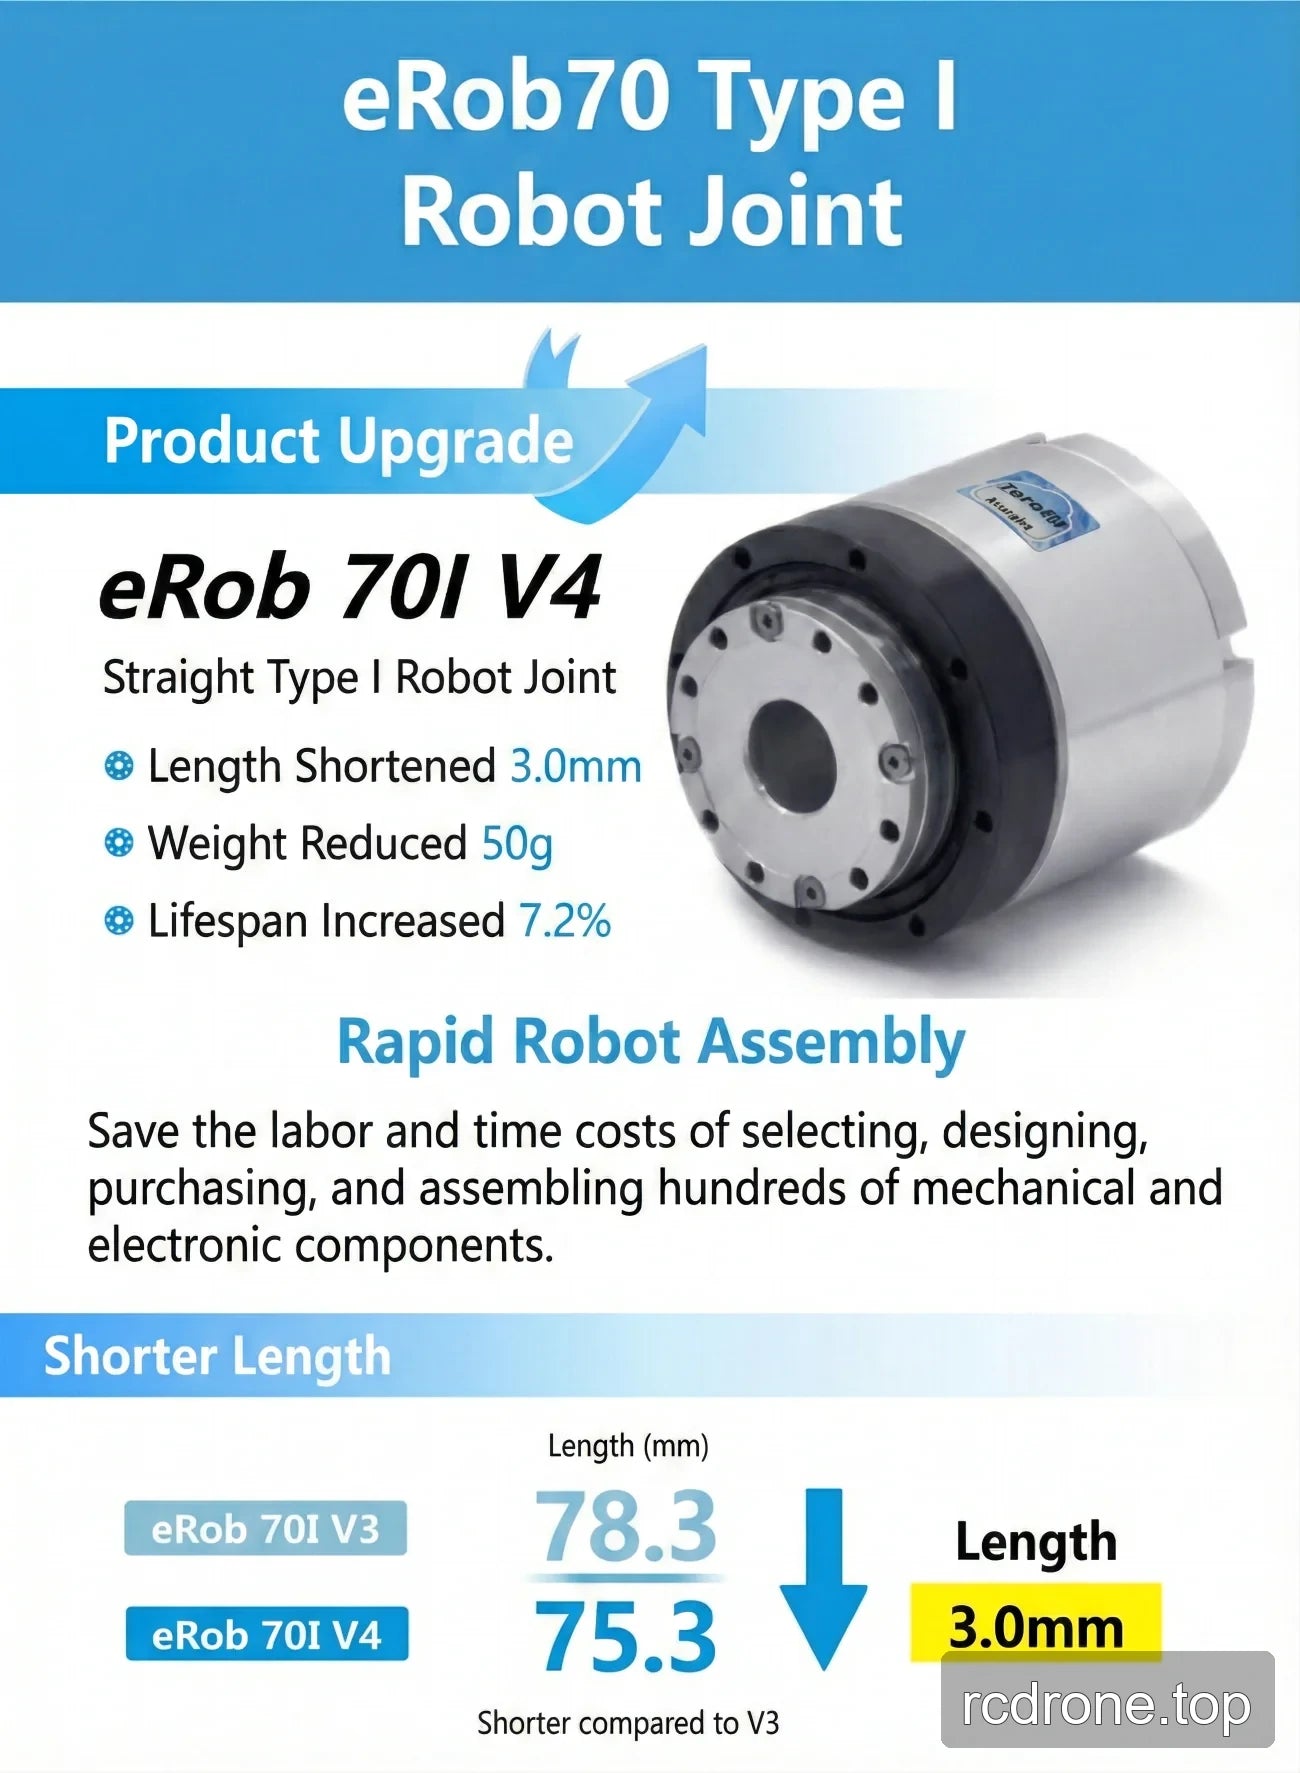
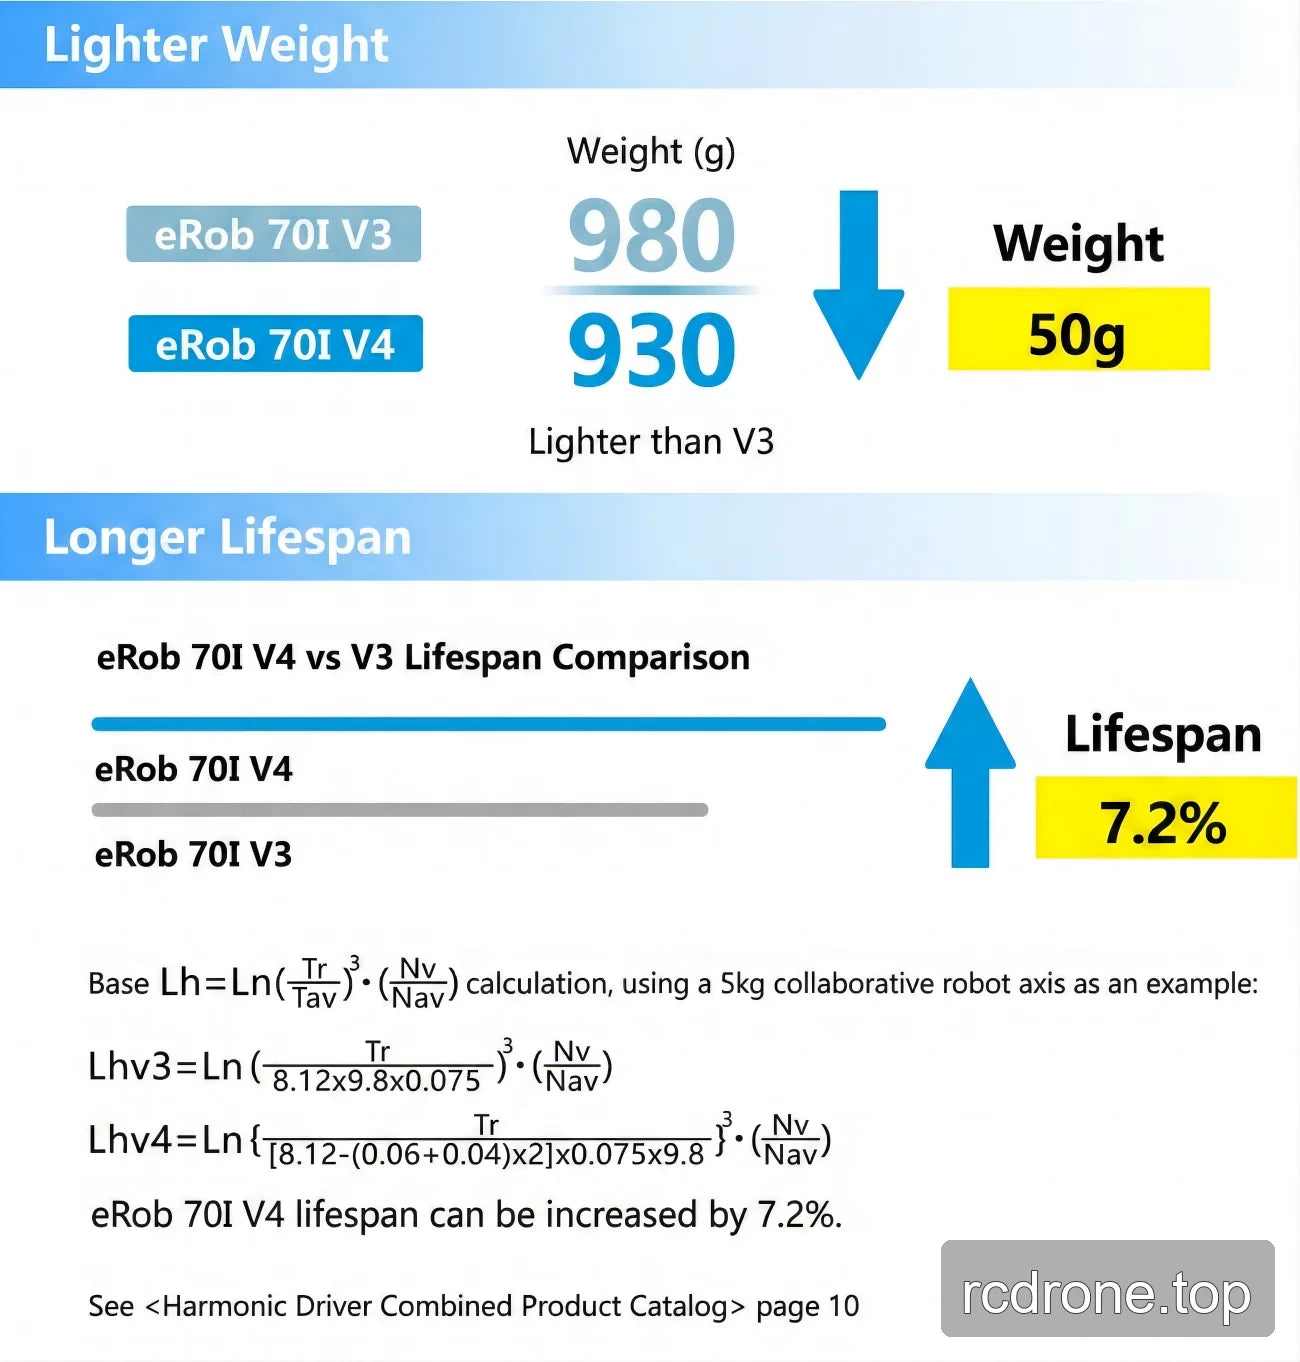
| OD × lengte, zonder rem (mm) | Φ70 × 75.3 | Φ70 × 71 |
| Totaal gewicht, zonder rem (kg) | 0.87 | 0.82 |
| SWG invoerzijde traagheid, met rem (g·mm²) | 50996 | 26128 |
| SWG invoerzijde massa, met rem (kg) | 0.19 | 0.1 |
| OD × lengte, met rem (mm) | Φ70 × 75.3 | Φ70 × 71 |
| Totaal gewicht, met rem (kg) | 0.93 | 0.88 |
Toepassingen
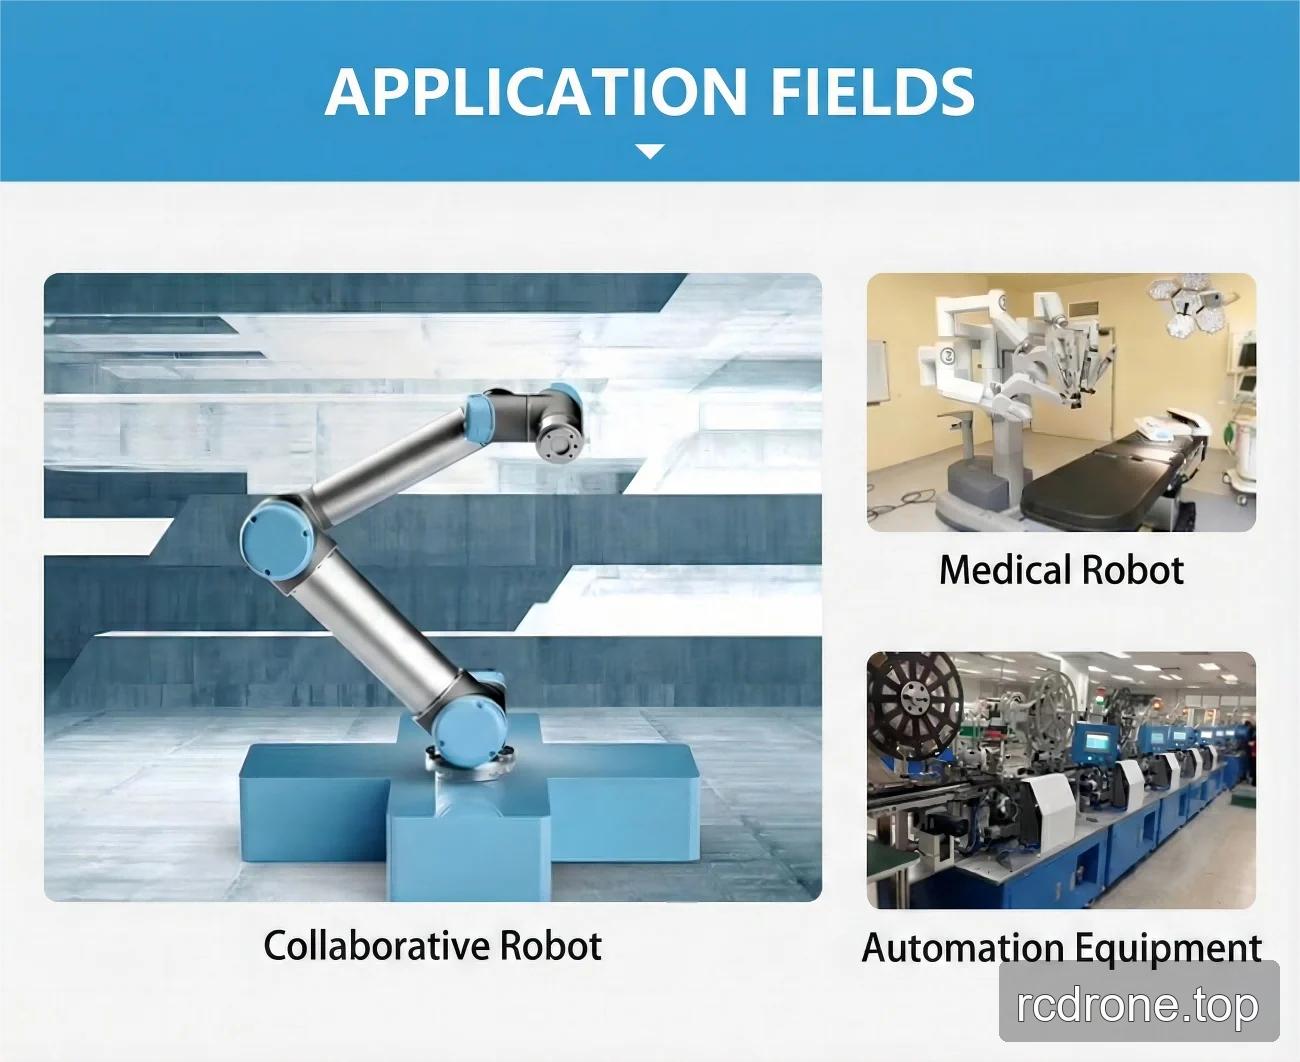
- Humanoïde robots
- Robotarmen
- Exoskeletten
- Kwadruped robots
- AGV-voertuigen
- ARU-robots
- Samenwerkende robots
- Medische robots
- Automatiseringsapparatuur
Downloads
EROB70F I Series CANopen — Installatietekening (PDF)
EROB70I I Series EtherCAT — 3D Model (ZIP)
EROB70F I Series CANopen — 3D Model (PDF)
EROB70I I Series CANopen — 3D Model — STEP-bestand (ZIP)
EROB70I I Series EtherCAT installatietekening — Installatietekening (PDF)
EROB70I I Series CANopen installatietekening — Installatietekening (PDF)
Visuele Details
Productvideo
Opties en Modelvergelijking
Afmetingen en Constructie
Kenmerken en Ontwerp
Interfaces en Verbindingen
Toepassingsvoorbeelden