ZeroErr eRob 70 T Robotgewricht Aandrijver, EtherCAT/CANopen, 50/80/100 Overbrengingsverhoudingen
ZeroErr eRob 70 T Robotgewricht Aandrijver, EtherCAT/CANopen, 50/80/100 Overbrengingsverhoudingen
ZeroErr
Normale prijs
$1,955.00 USD
Normale prijs
Verkoopprijs
$1,955.00 USD
Eenheidsprijs
per
Belastingen inbegrepen.
Verzenden Berekend bij het afrekenen.
Kan de beschikbaarheid voor ophalen niet laden


Overzicht
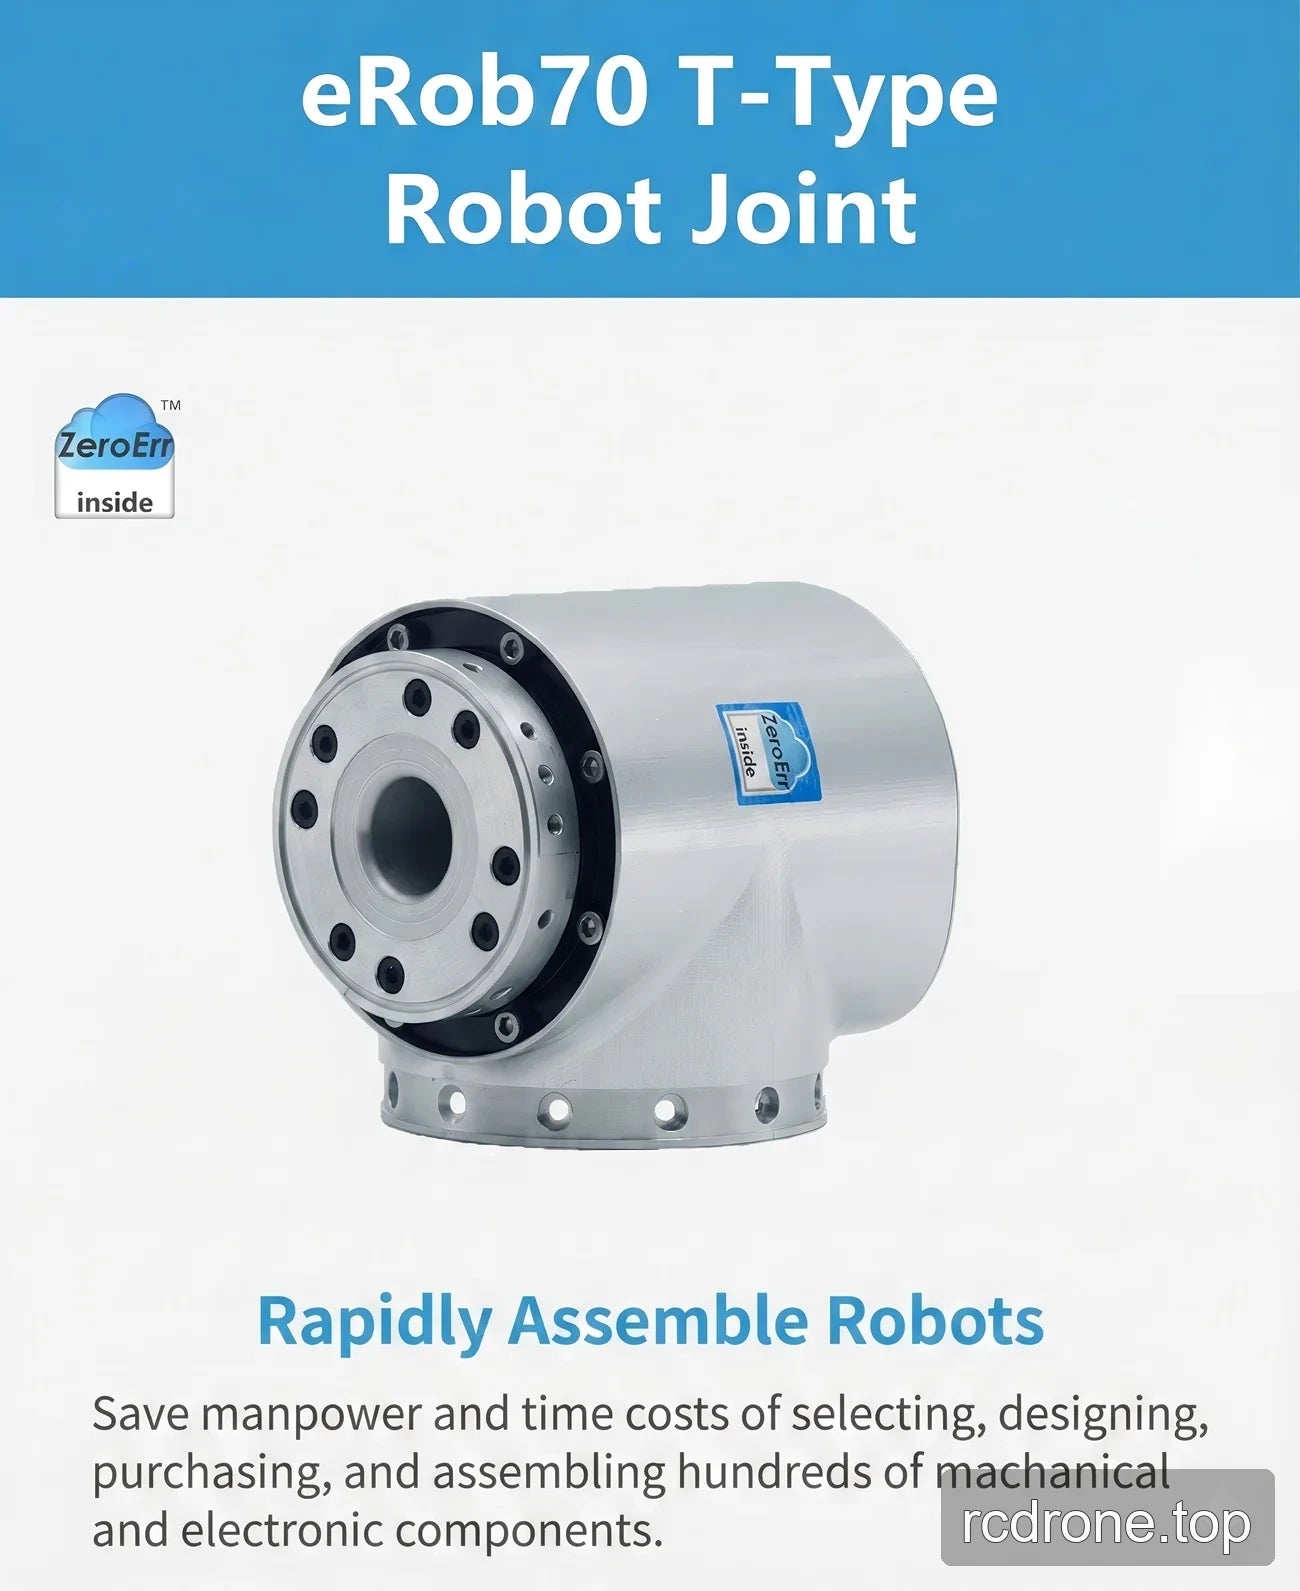
De ZeroErr eRob 70 T robot gewricht actuator is beschikbaar in EtherCAT en CANopen versies, met of zonder een koppel sensor, selecteerbare reductieverhoudingen van 50, 80 of 100, en met of zonder multi-loop geheugen.
Kenmerken
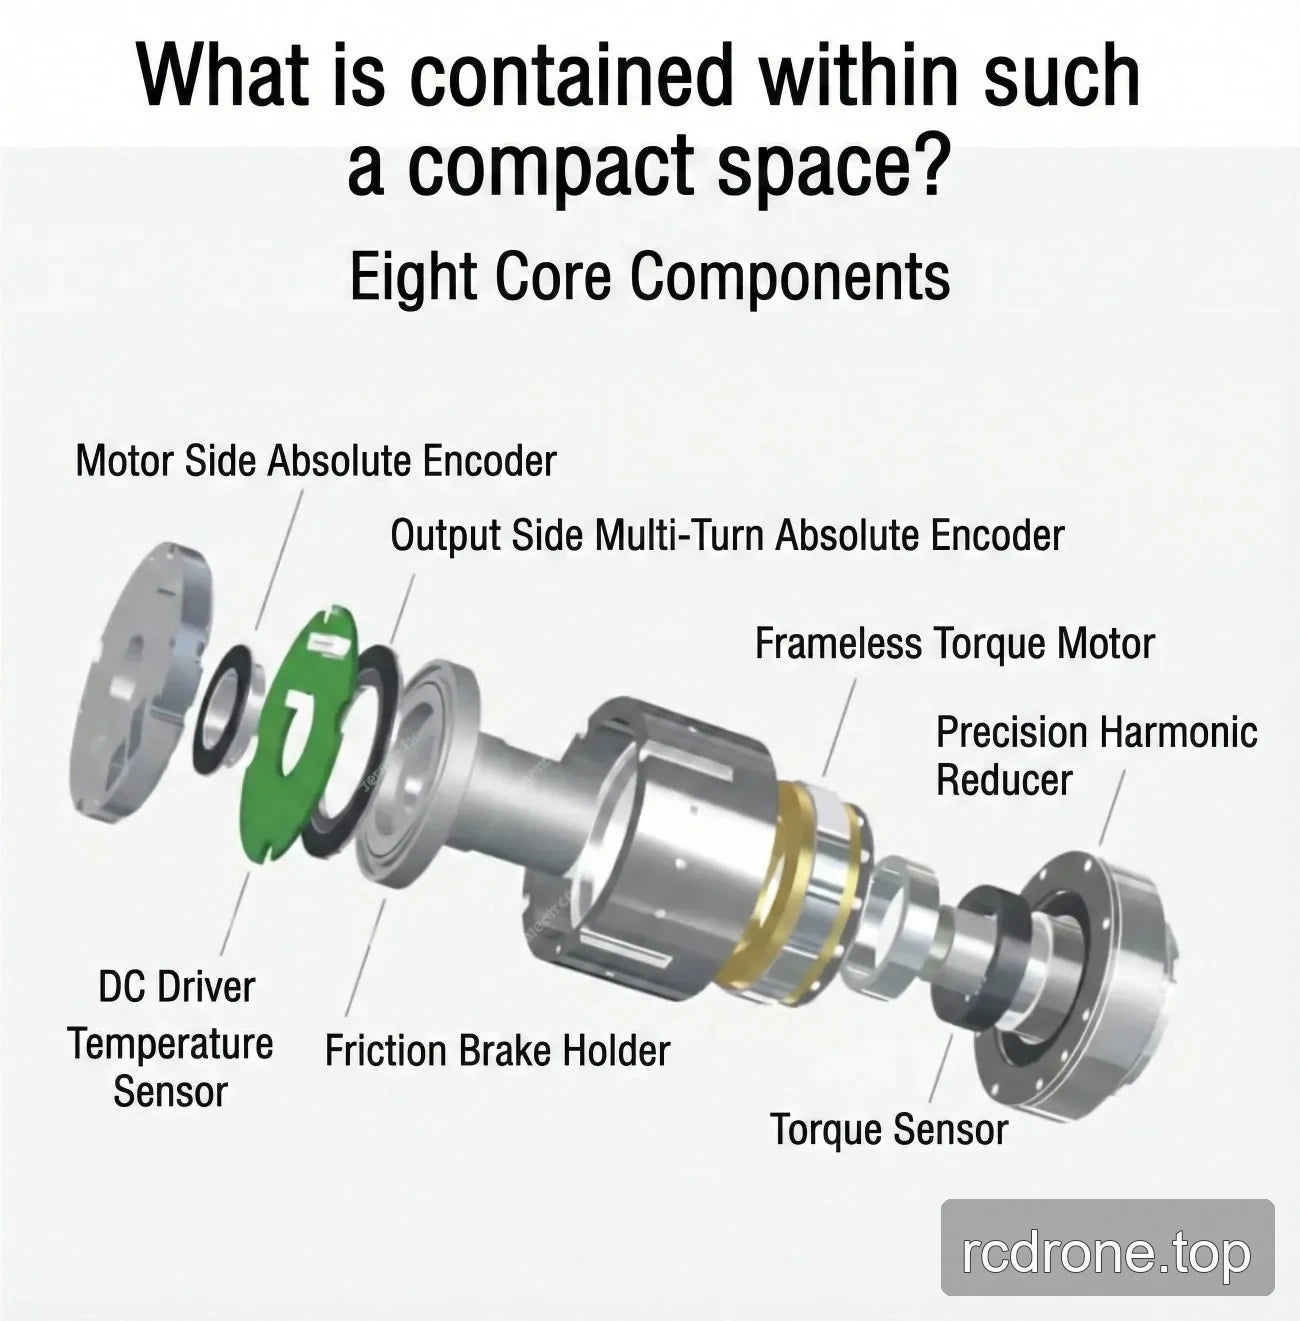
- 100 W motor vermogen en 48 V voedingsvereiste (±10%).
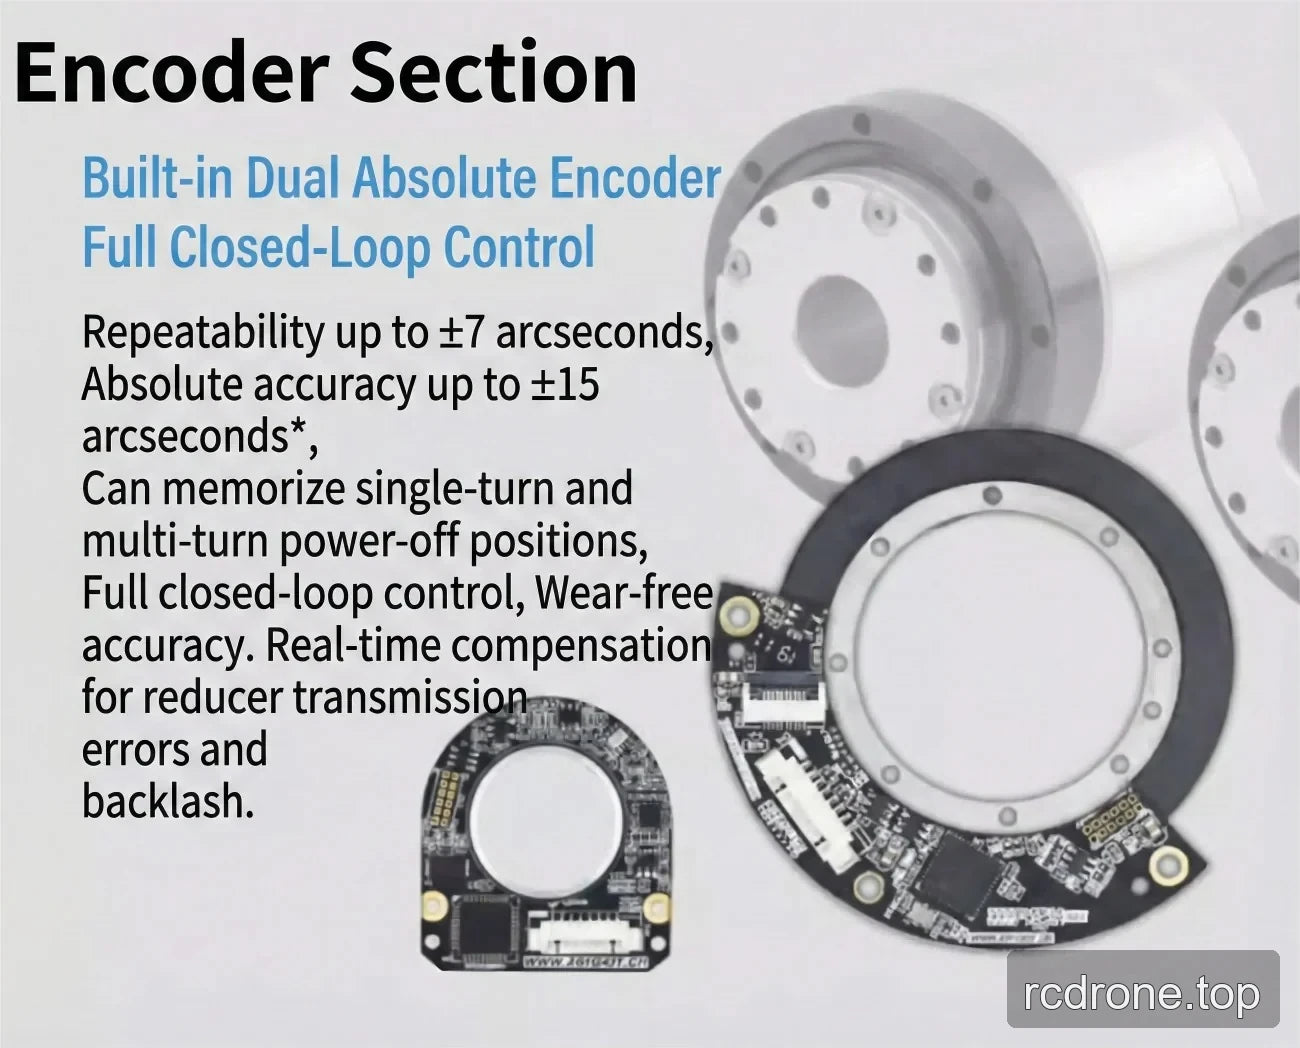
- 19-bits uitvoer encoder resolutie.
- Configureerbare herhaalbaarheid / absolute nauwkeurigheid: ±7 / ±15 boogseconden of ±10 / ±25 boogseconden.
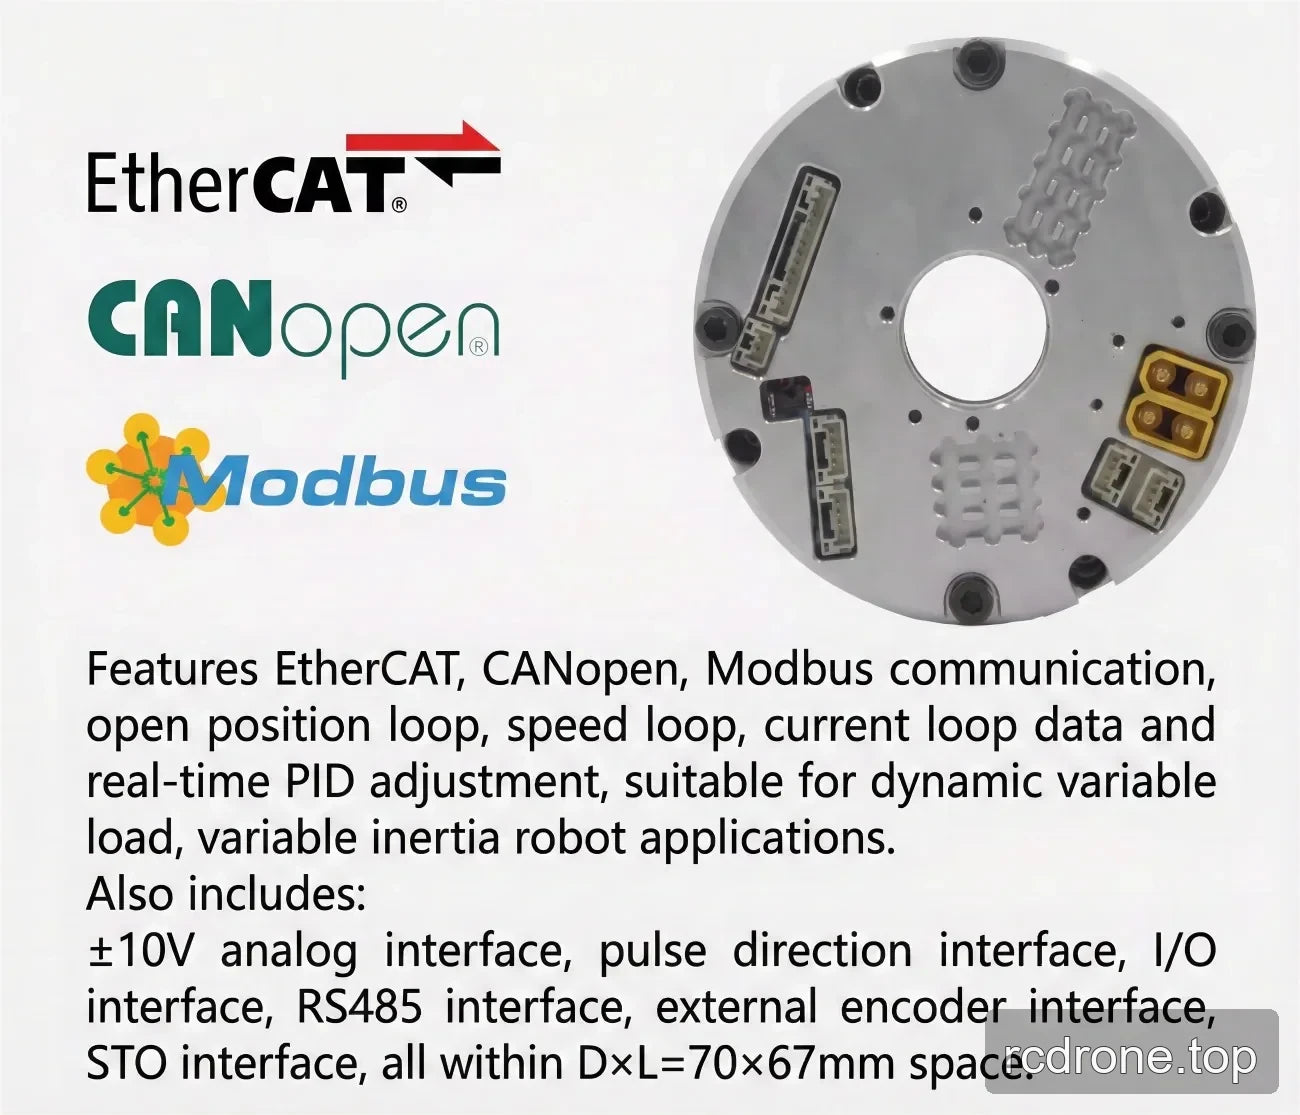
- Volledig differentiële interface met aangegeven anti-interferentie ontwerp en dubbele anti-losmaak connectors; connectors kunnen in serie of parallel worden aangesloten.
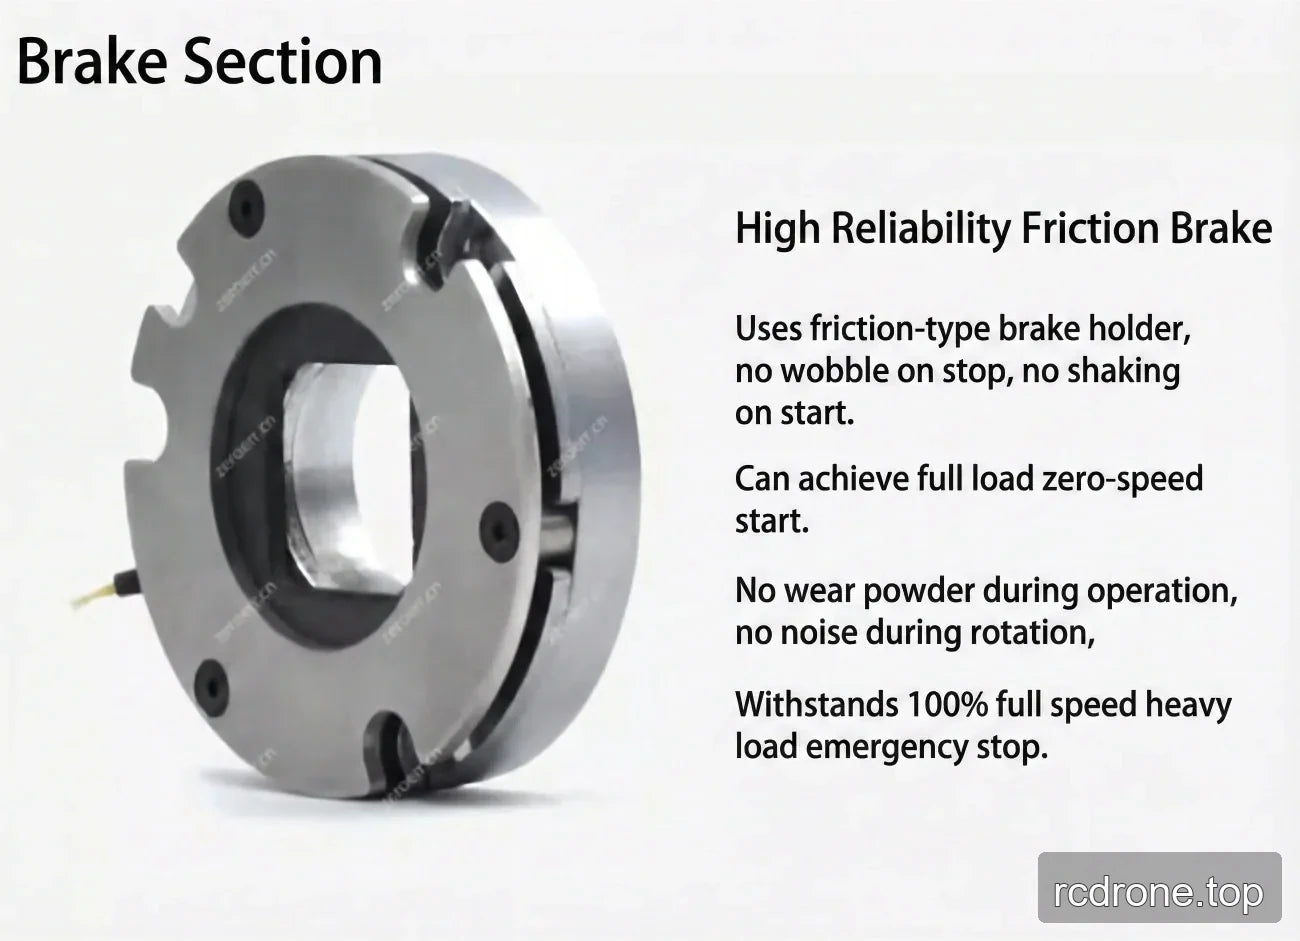
- Wrijving dempende rem en IP65 classificatie.
- Communicatie bus opties: EtherCAT of CANopen.
Specificaties
| Parameter | 14-50 | 14-80 | 14-100 | 14-120 |
|---|---|---|---|---|
| Model / gewricht serie | eRob70HXXT | |||
| Spanning golf overbrengingsverhouding | 14-50 | 14-80 | 14-100 | 14-120 |
| Piek koppel voor start/stop (Nm) | 23 | 30 | 36 | 36 |
| Toegestaan max. gemiddelde belasting koppel (Nm) | 9 | 14 | 14 | 14 |
| Genomineerd koppel (Nm) | 7 | 10 | 10 | 10 |
| Toegestaan max.momentane koppel (Nm) | 46 | 61 | 70 | 70 |
| Max. uitgangsrotatiesnelheid (RPM) | 60 | 37.5 | 30 | 25 |
| Motorvermogen (W) | 100 | |||
| Voedingsspanning (V) | 48 V (±10%) | |||
| Voedingsopmerking | Lees zorgvuldig: “Waarom kan een gewone schakelvoeding niet worden gebruikt als voeding voor de module?” en “Joint Module Manual Hoofdstuk 3 eRob Ingangsvoeding Instructies”. | |||
| Uitgangsencoderresolutie | 19 bit | |||
| Herhaalbaarheid / absolute nauwkeurigheid (boogseconden) | ±7 / ±15 of ±10 / ±25 (configureerbaar) | |||
| Communicatiebus | EtherCAT / CANopen | |||
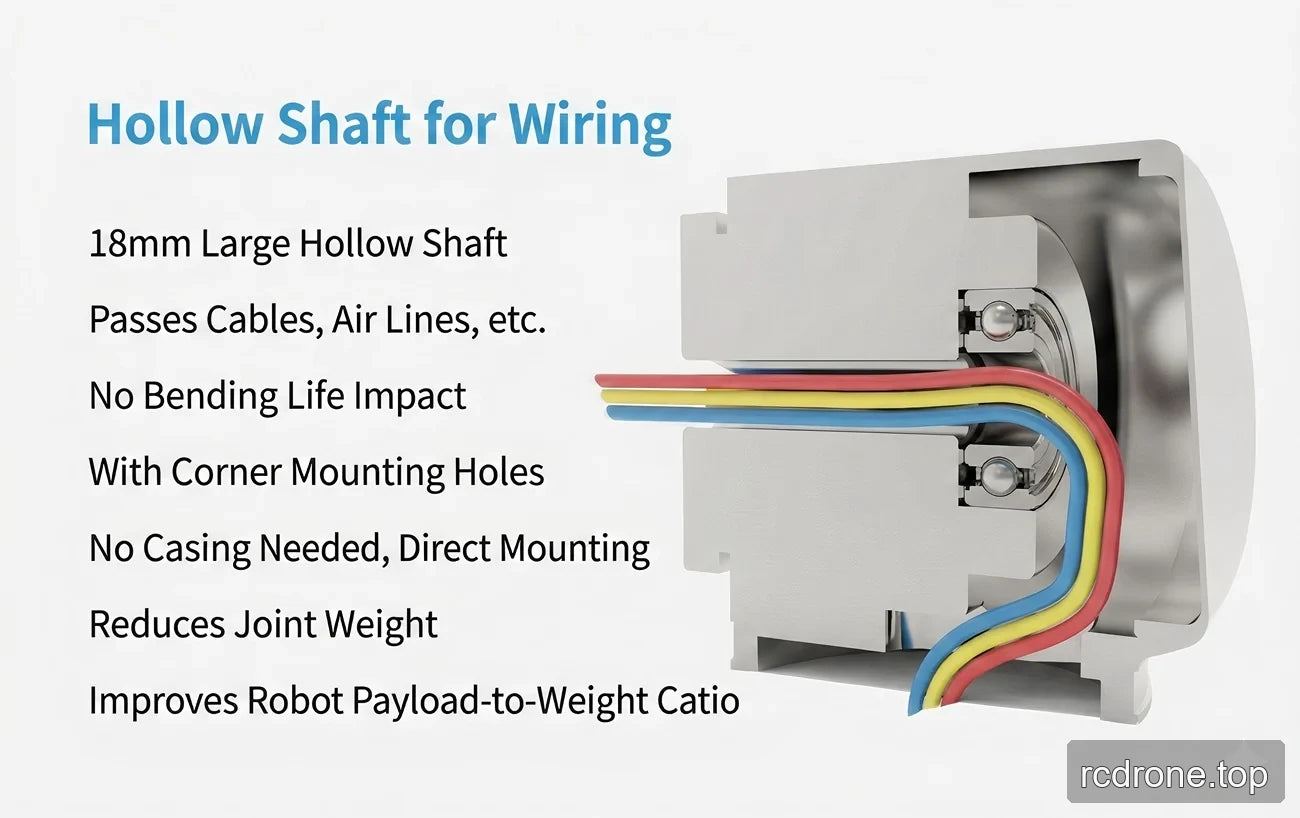
| Buitendiameter × lengte × doorvoeropening (mm) | 73 × 99 × 18 | |||
| Gewicht (kg) | 1.24 | |||
| Interfaceontwerp | Volledig differentiële interface, sterke anti-interferentie; dubbele anti-losmaakconnectoren, kan in serie/parallelschakeling worden aangesloten. | |||
| Rem | Wrijving demping rem | |||
| IP-classificatie | IP65 | |||
| Optionele interfaces (EtherCAT-versie) | RS485, Pulse/DIR, I/O, ±10 V Analoog, STO | |||
| Optionele interfaces (CANopen-versie) | RS485, Pulse/DIR, I/O, ±20 V Analoog, STO | |||
Toepassingen
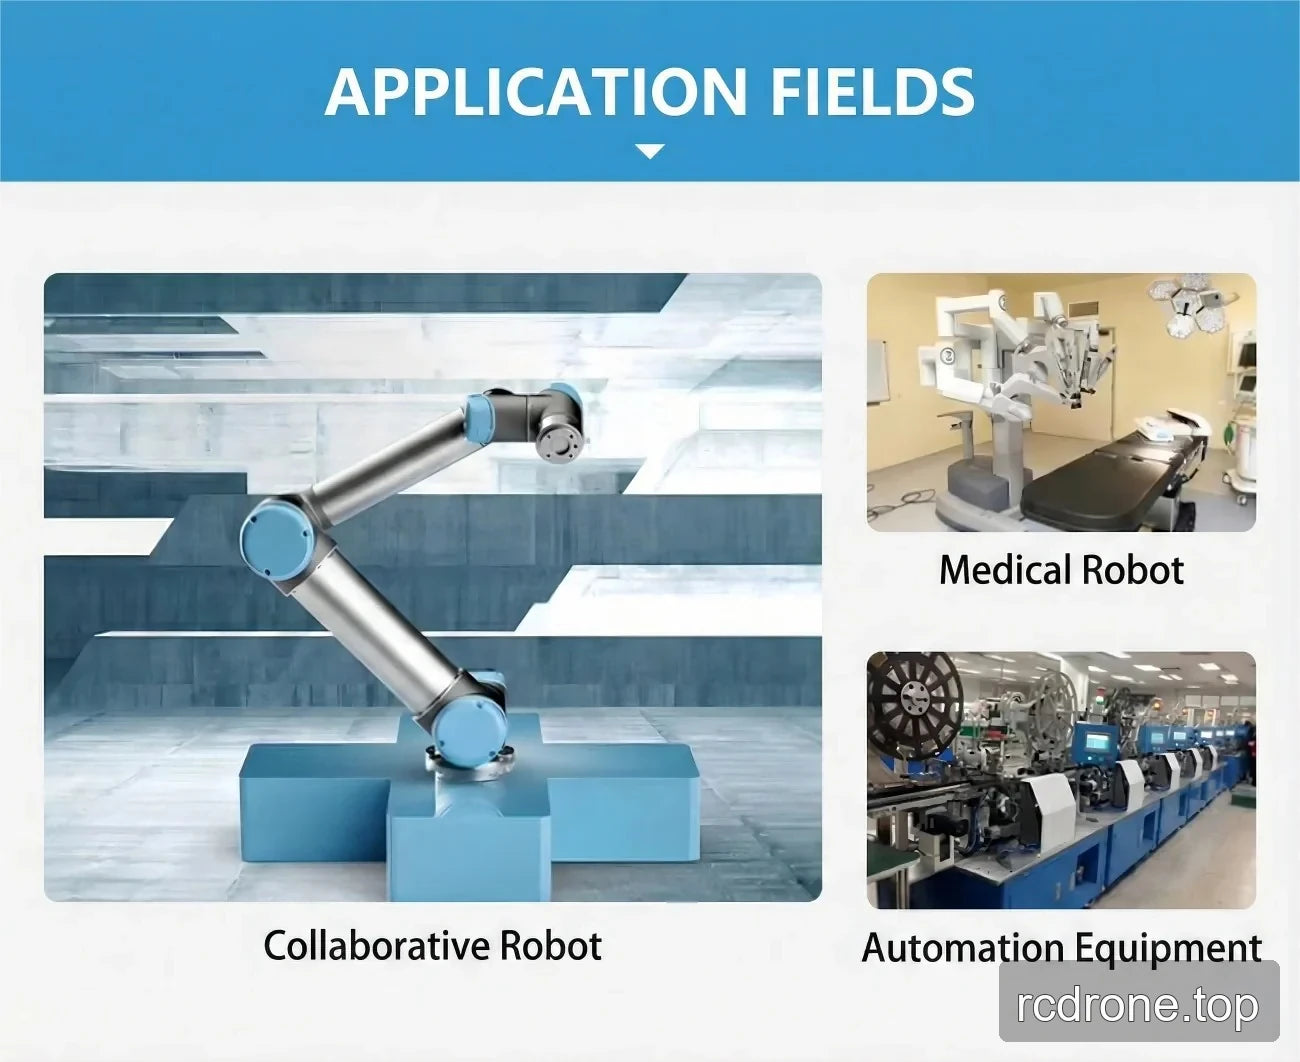
Voor humanoïde robots, robotarmen, exoskeletten, viervoetige robots, AGV-voertuigen, ARU-robots, samenwerkende robots, medische robots en automatiseringsapparatuur.
Downloads
- EROB170I I Series EtherCAT eRob70T — 3D Model (ZIP)
- EROB170I I Series EtherCAT — 3D Model (ZIP)
- EROB70 T Series EtherCAT — 3D Model — STEP File (ZIP)
- EROB70 T Series CANopen — 3D Model — STEP File (ZIP)
- EROB70 T Series EtherCAT installatie tekeningen — Installatietekening (PDF)
- EROB70 T Series CANopen installatie tekeningen — Installatietekening (PDF)
Visuele Details
Productvideo
Productweergaven
Kenmerken en Ontwerp
Interfaces en Verbindingen
Specificaties en Prestaties
Toepassingsvoorbeelden