ZeroErr eRob 70F Rechte-cilinder Koppelmodule met CANopen/EtherCAT Opties
ZeroErr eRob 70F Rechte-cilinder Koppelmodule met CANopen/EtherCAT Opties
ZeroErr
Normale prijs
$1,667.00 USD
Normale prijs
Verkoopprijs
$1,667.00 USD
Eenheidsprijs
per
Belastingen inbegrepen.
Verzenden Berekend bij het afrekenen.
Kan de beschikbaarheid voor ophalen niet laden


Overzicht
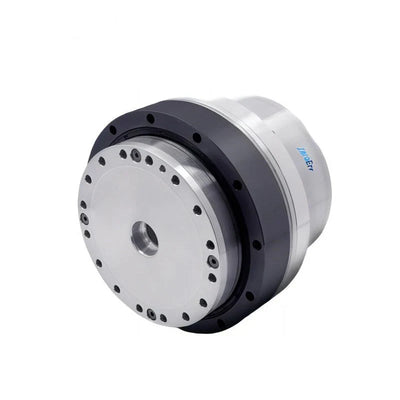
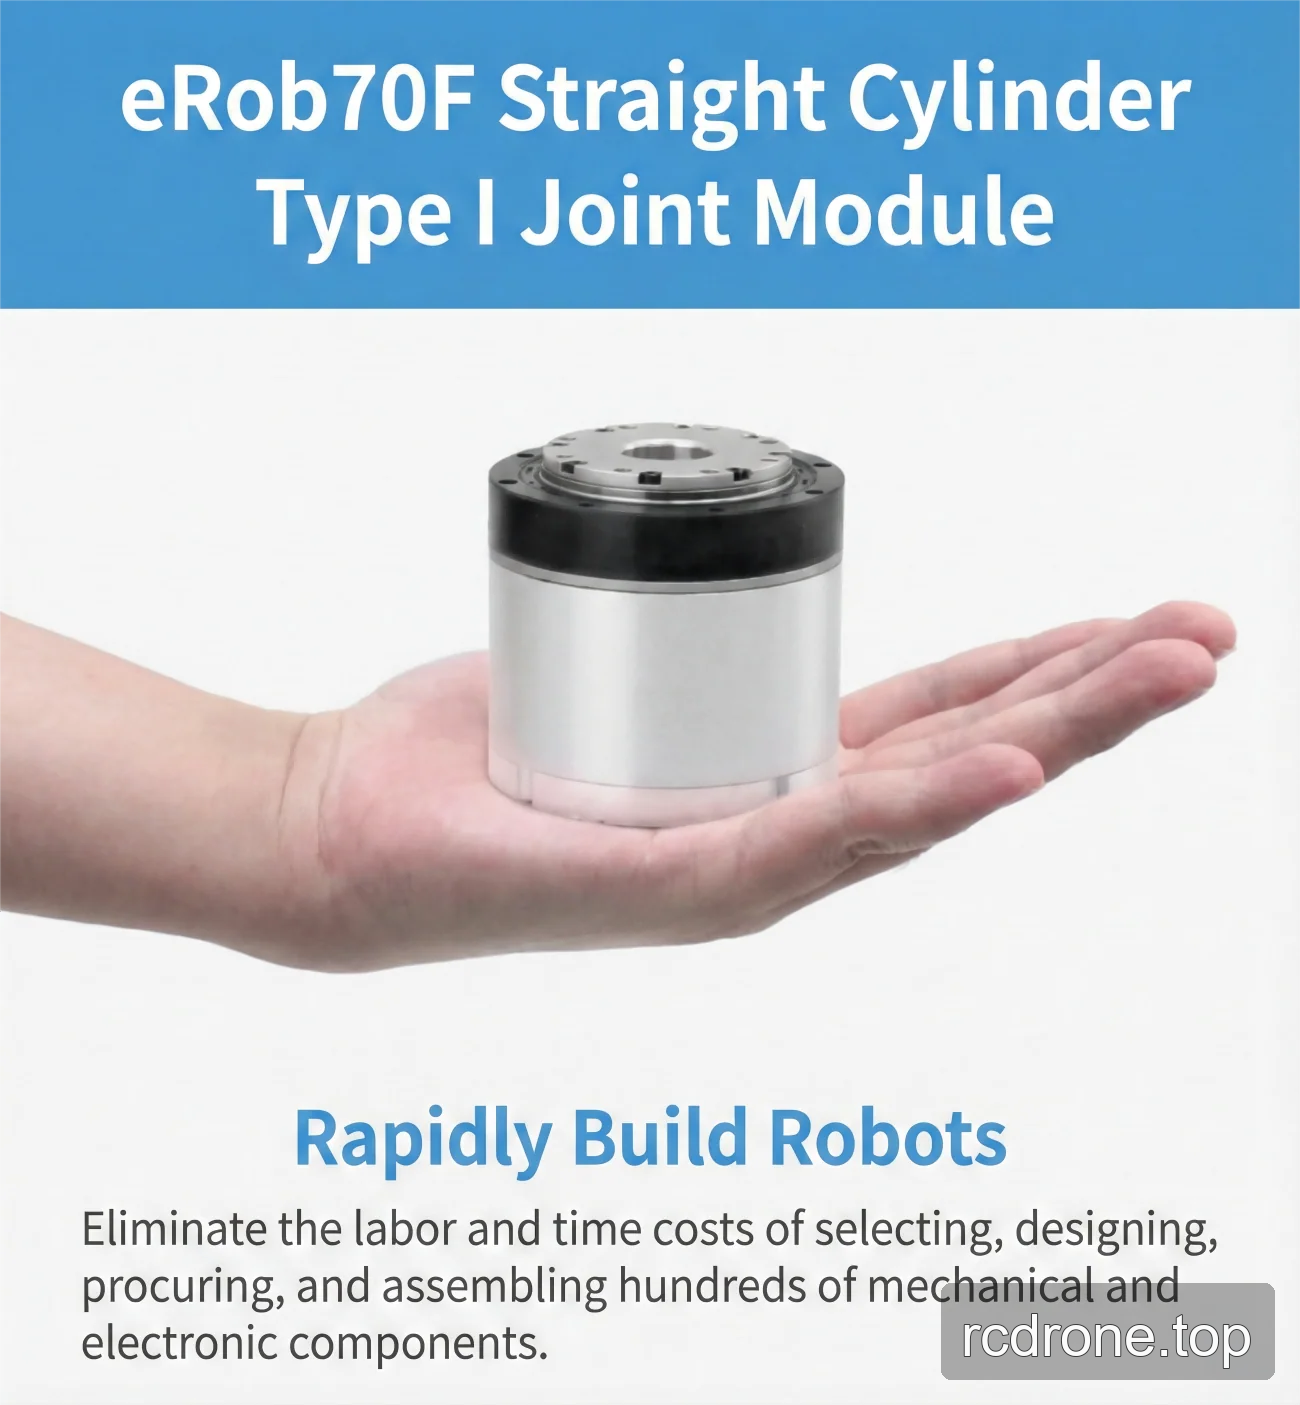
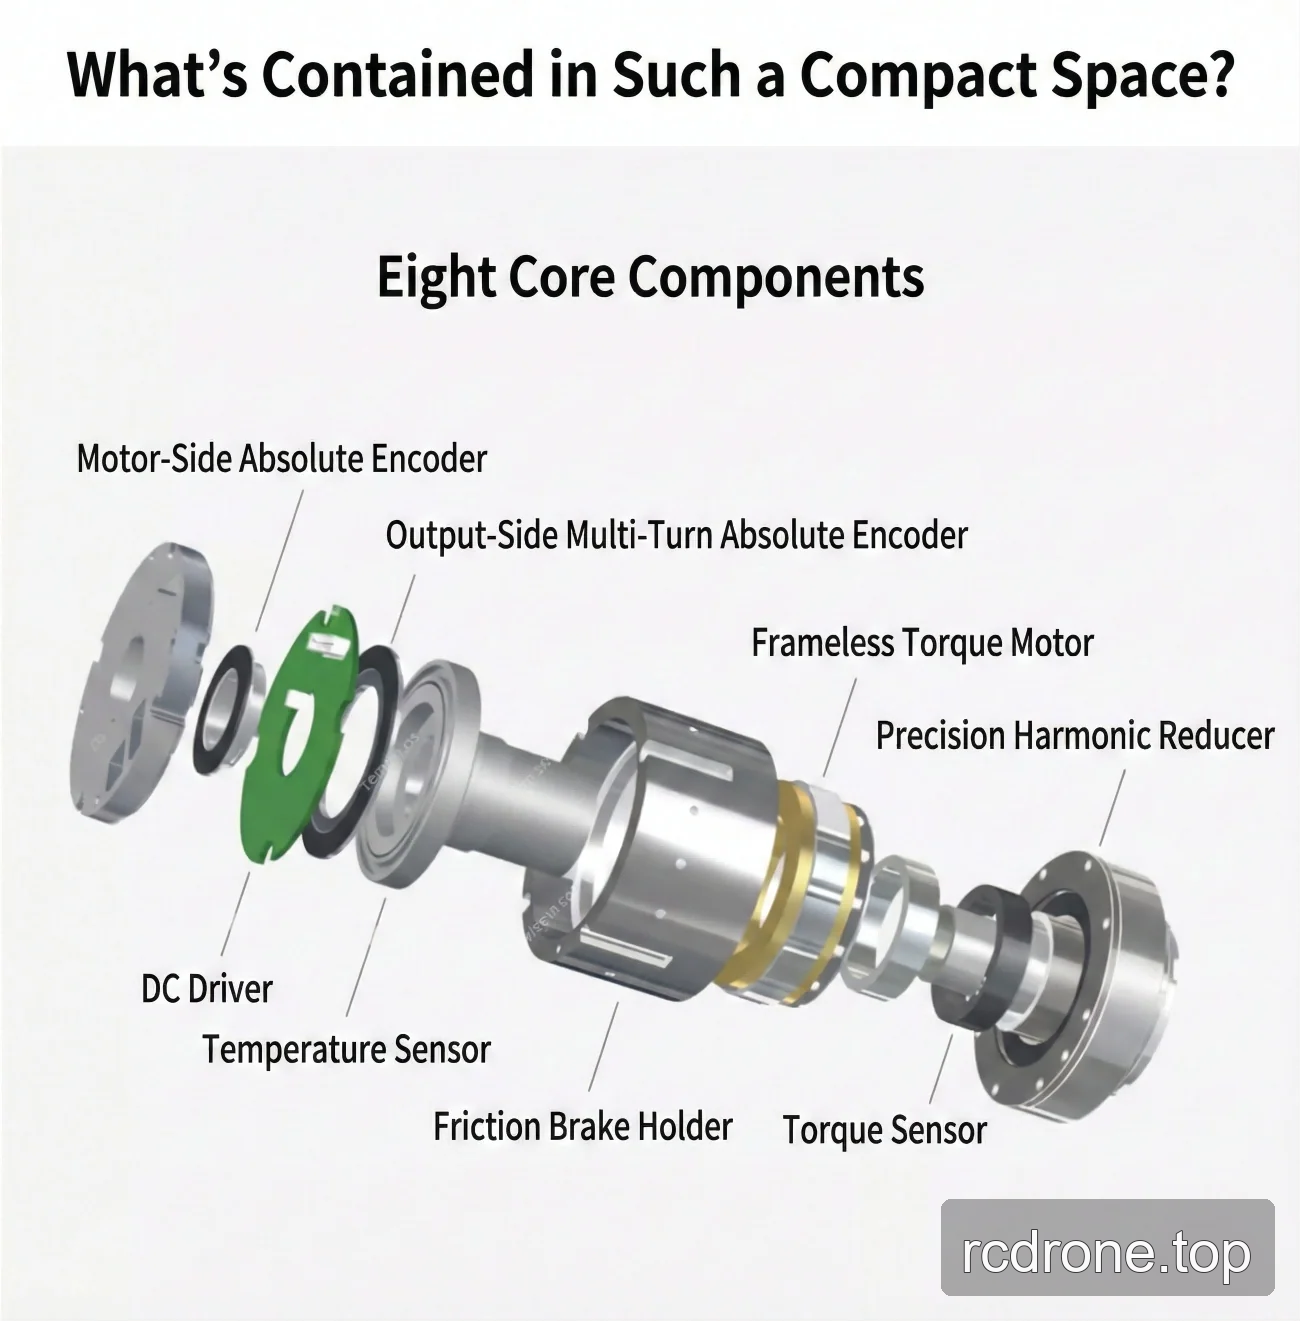
De ZeroErr eRob 70F is een rechtcilindrische Type I joint module die wordt aangeboden met CANopen of EtherCAT versies, rem- of niet-rem configuraties, reductieverhouding selecties en multi-turn/koppel selecties.
Kenmerken
- Versie selecties: eRob 70F (CANopen Met Rem), eRob 70F (CANopen Zonder Rem), eRob 70F (EtherCAT Met Rem), en eRob 70F (EtherCAT Zonder Rem).
- Reductieverhouding selecties: 50, 80, of 100.
- Multi-turn en Koppel selecties: Zonder Multi-turn en Zonder Koppel; Zonder Multi-turn en Met Koppel; Met Multi-turn en Zonder Koppel; of Met Multi-turn en Met Koppel.
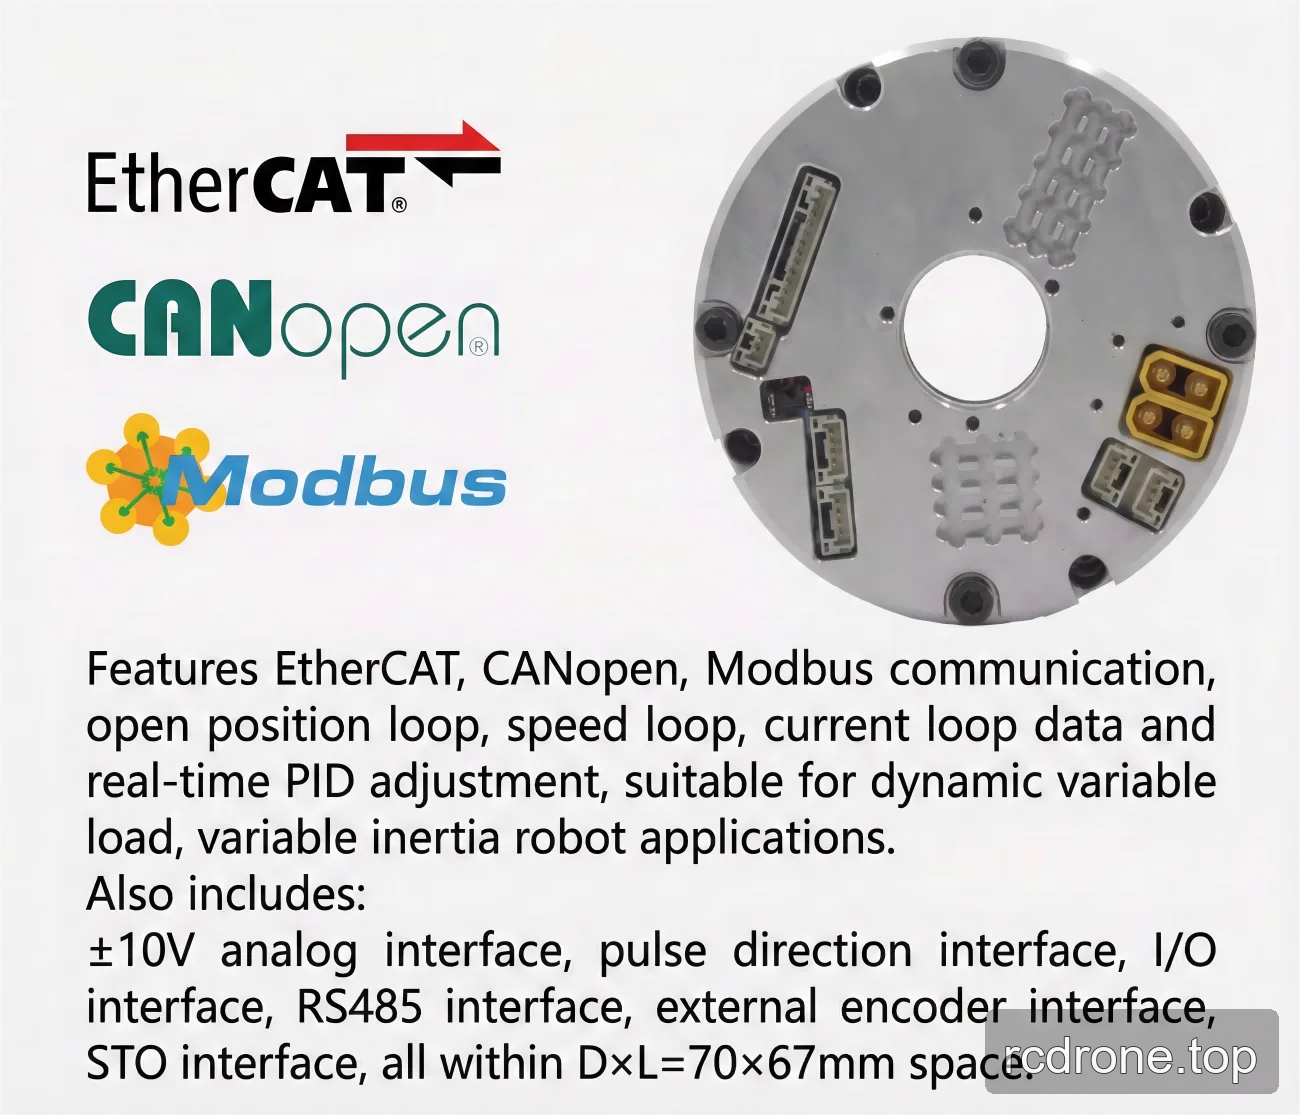
- Communicatietype vermeld als EtherCAT / CANopen / Modbus.
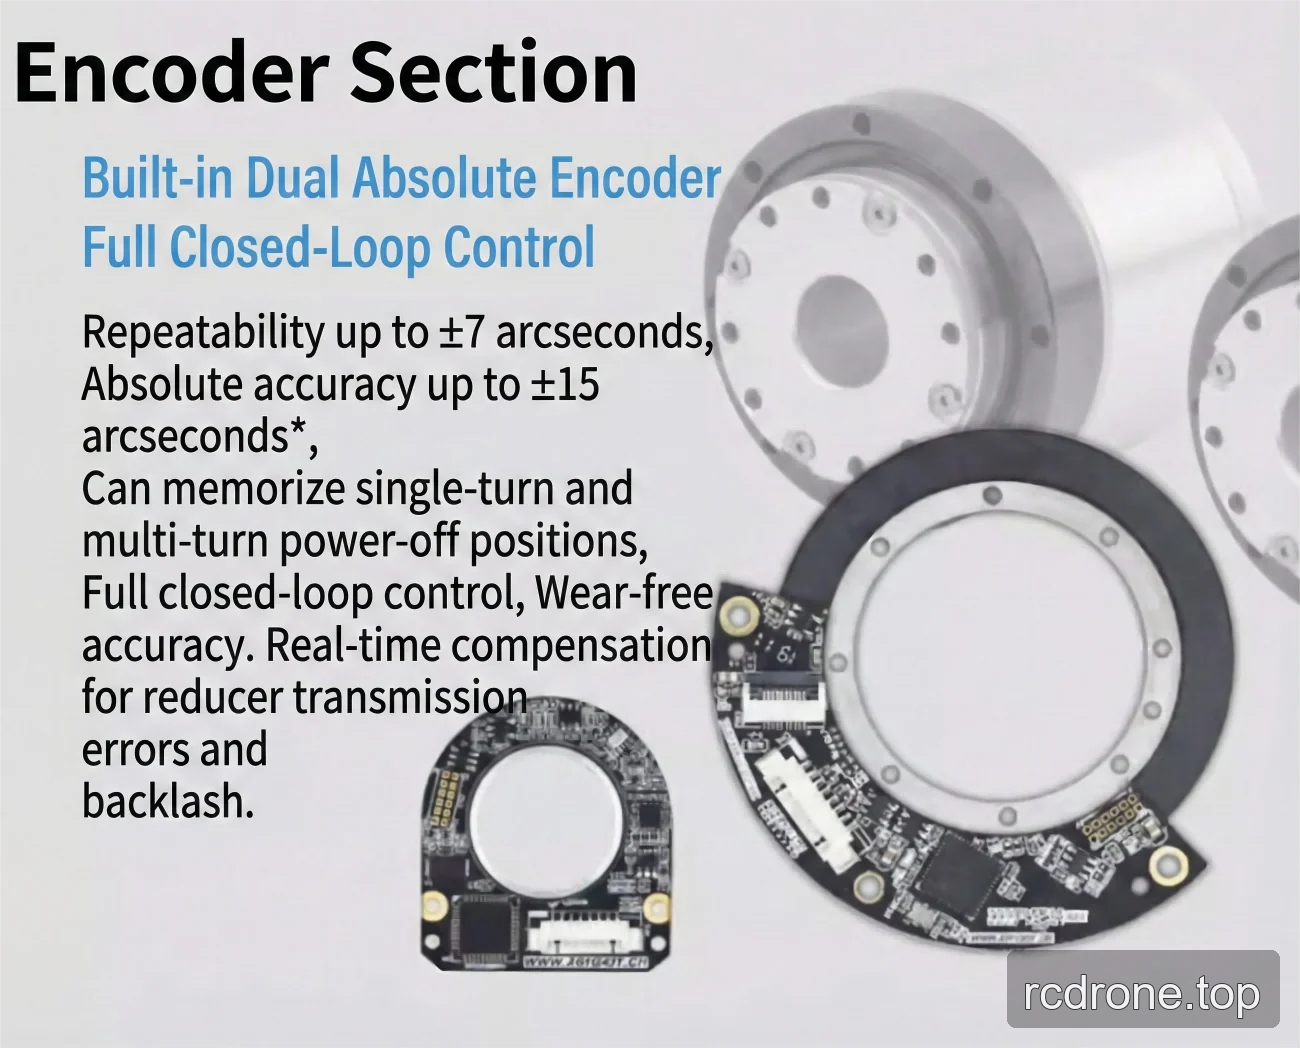
- Uitgangsencoder resolutie: 19 Bit.
- Herhaalbaarheid/nauwkeurigheid: ±7/±15 boogseconden of ±10/±25 boogseconden.
- Optionele interfaces vermeld voor EtherCAT en CANopen roterende actuator versies: RS485, Pulse/DIR, I/O, ±10 V Analoog, en STO.
Specificaties
| Vervormingsgolf overbrengingsverhouding | 14-50 Ultra-Flat | 14-80 Ultra-Flat | 14-100 Ultra-Flat |
|---|---|---|---|
| Piekkoppel voor starten en stoppen (Nm) | 12 | 16 | 19 |
| Toegestane maximale waarde bij gemiddelde belasting koppel (Nm) | 4.8 | 7.7 | 7.7 |
| Nominaal koppel (Nm) | 3.7 | 5.4 | 5.4 |
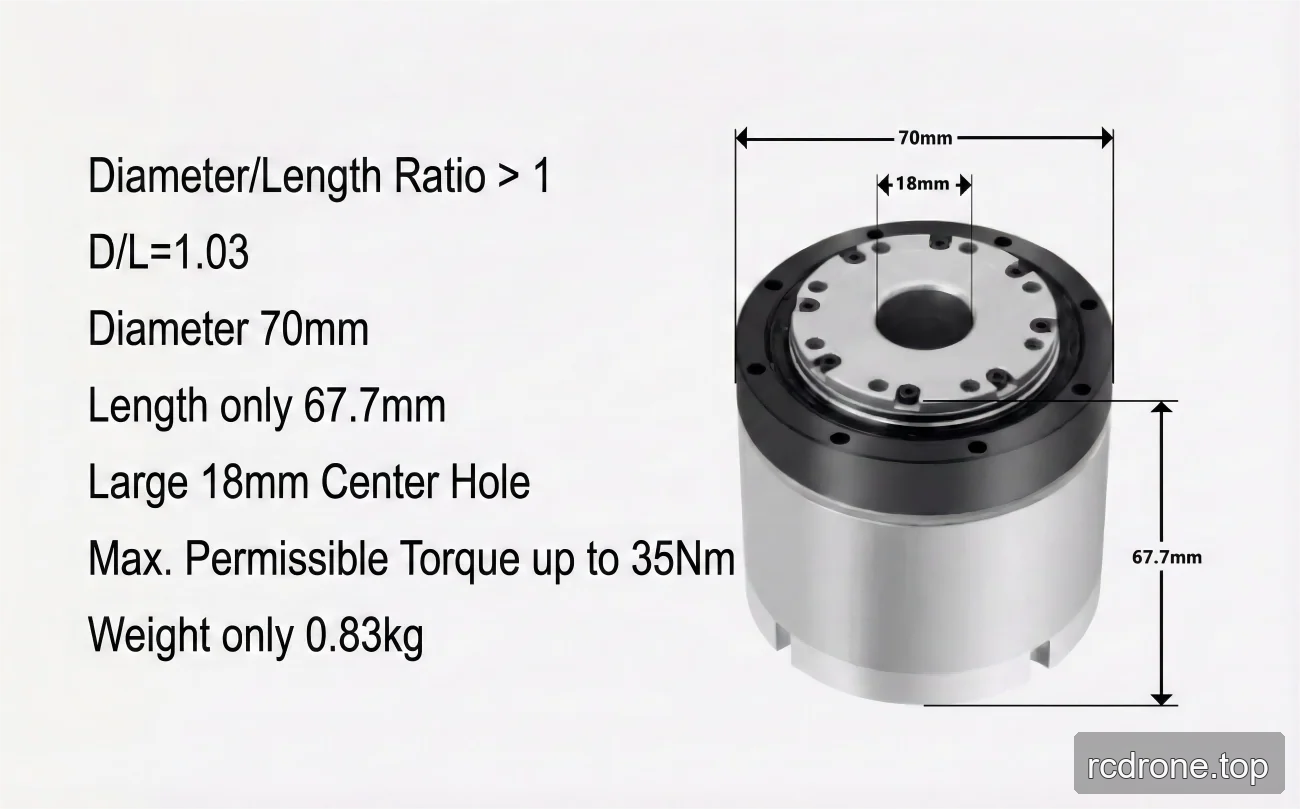
| Toegestane maximale momentane koppel (Nm) | 23 | 35 | 35 |
| Max.uitgangsrotatiesnelheid (RPM) | 60 | 37.5 | 30 |
| Motor vermogen (W) | 75 | 75 | 75 |
| Ingangsspanning (V) | 48 V (±10%) | 48 V (±10%) | 48 V (±10%) |
| Strain wave gear uitgangsinertie (g-mm²) | 54030 | 54030 | 54030 |
| Strain wave gear uitgangsmassa (kg) | 0.13 | 0.13 | 0.13 |
| Buitendiameter × lengte | 70 × 60.4 mm | 70 × 60.4 mm | 70 × 60.4 mm |
| Inertie van de invoer van de strain wave gear (g-mm²) | 43656 | 43656 | 43656 |
| Ingangsmassa van de strain wave gear (kg) | 0.15 | 0.15 | 0.15 |
| Gewicht (kg) | 0.77 | 0.77 | 0.77 |
| Algemene parameters | ID: 18 mm, IP-gradering: IP54*, Remmodel: wrijvingsrem | ID: 18 mm, IP-gradering: IP54*, Remmodel: wrijvingsrem | ID: 18 mm, IP-gradering: IP54*, Remmodel: wrijvingsrem |
| Optioneel apparaat | Communicatietype: EtherCAT / CANopen / Modbus; Uitgangsencoderresolutie: 19 Bit; Herhaalbaarheid/Nauwkeurigheid: ±7/±15 boogseconden of ±10/±25 boogseconden. | Communicatietype: EtherCAT / CANopen / Modbus; Uitgangsencoderresolutie: 19 Bit; Herhaalbaarheid/Nauwkeurigheid: ±7/±15 boogseconden of ±10/±25 boogseconden. | Communicatietype: EtherCAT / CANopen / Modbus; Uitgangsencoderresolutie: 19 Bit; Herhaalbaarheid/Nauwkeurigheid: ±7/±15 boogseconden of ±10/±25 boogseconden. |
| EtherCAT versie draaiactuator | Optionele interface: RS485, Pulse/DIR, I/O, ±10 V Analoog en STO. | Optionele interface: RS485, Pulse/DIR, I/O, ±10 V Analoog en STO. | Optionele interface: RS485, Pulse/DIR, I/O, ±10 V Analoog en STO. |
| CANopen versie draaiactuator | Optionele interface: RS485, Pulse/DIR, I/O, ±10 V Analoog en STO. | Optionele interface: RS485, Pulse/DIR, I/O, ±10 V Analoog en STO. | Optionele interface: RS485, Pulse/DIR, I/O, ±10 V Analoog en STO. |
Toepassingen
- Humanoïde robots
- Robotarmen
- Exoskeletten
- Kwadruped robots
- AGV-voertuigen
- ARU-robots
Downloads
- EROB70F I Series CANopen — Installatietekening (PDF)
- EROB70F I Series EtherCAT — 3D Model (STEP)
- EROB70F I Series CANopen — 3D Model (PDF)
- EROB70F I Series CANopeng CANopen — 3D Model (STEP)
- EROB70F I Series EtherCAT installatietekening — Installatietekening (PDF)
- EROB70F I Series CANopen installatietekening — Installatietekening (PDF)
Visuele Details
Productvideo
Productweergaven
Afmetingen en Constructie
Kenmerken en Ontwerp
Interfaces en Verbindingen