


ZeroErr eRob 80 I Robot Joint Actuator, CANopen/EtherCAT, 50–120 reductieverhoudingen
ZeroErr eRob 80 I Robot Joint Actuator, CANopen/EtherCAT, 50–120 reductieverhoudingen
ZeroErr
Normale prijs
$1,771.00 USD
Normale prijs
Verkoopprijs
$1,771.00 USD
Eenheidsprijs
per
Belastingen inbegrepen.
Verzenden Berekend bij het afrekenen.
Kan de beschikbaarheid voor ophalen niet laden


Overzicht
De ZeroErr eRob 80 I is een robot gewrichtsactuator motor beschikbaar in CANopen en EtherCAT versies, met selecteerbare rem, reductieverhouding en multi-turn/koppel configuraties.
Kenmerken
- Selecties van CANopen en EtherCAT versies.
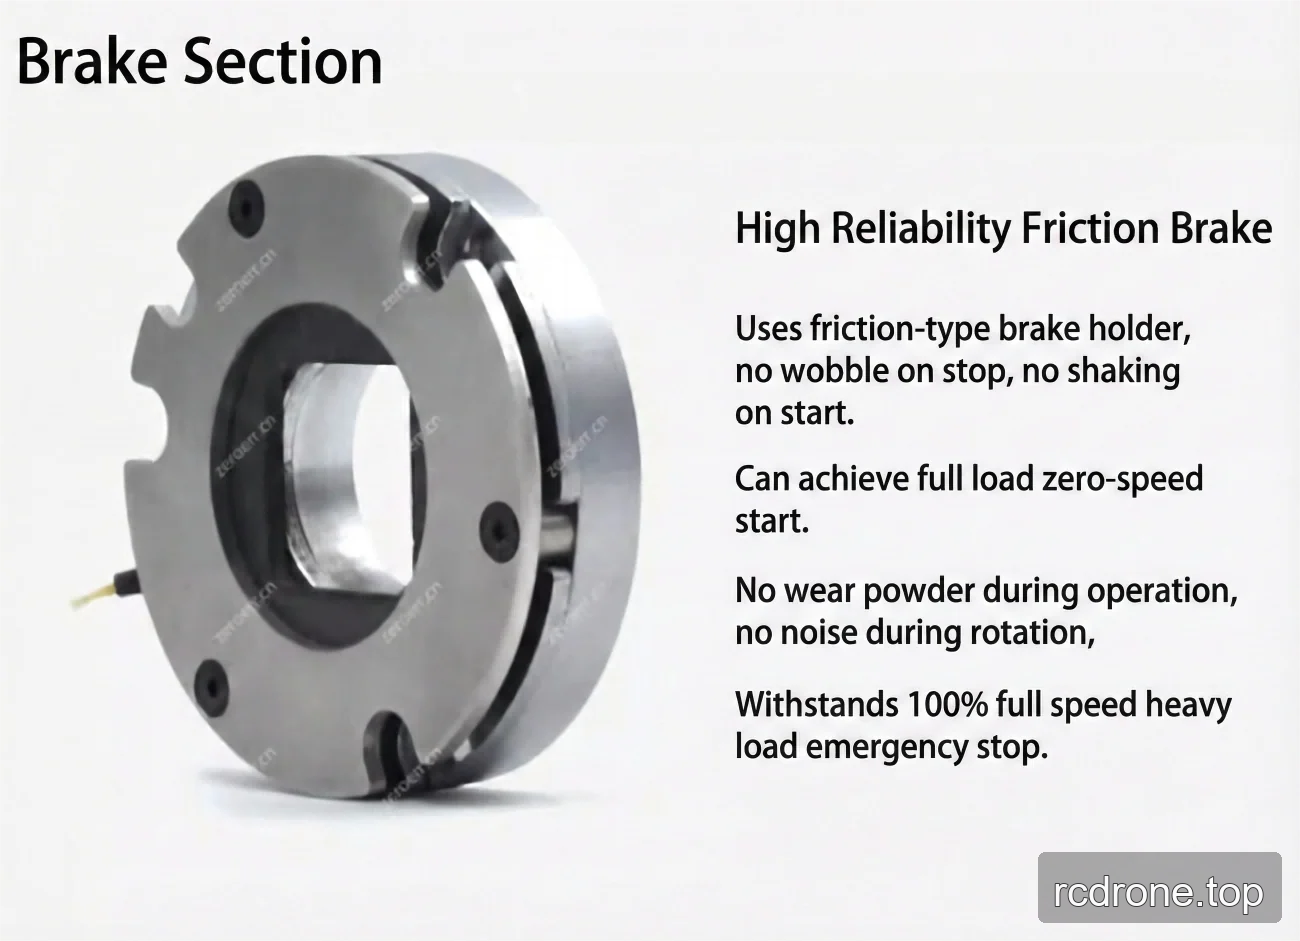
- Selecties van versies met en zonder rem; het vermelde remmodel is een wrijvingsrem.
- Selecteerbare reductieverhoudingen van 50, 80, 100 en 120.
- Selecteerbare multi-turn en koppel configuraties.
- Optionele communicatie types voor apparaten zijn vermeld als EtherCAT, CANopen en Modbus.
- Uitgangsencoder resolutie: 19 Bit.
- Voor zowel EtherCAT als CANopen rotary-actuator versies zijn optionele interfaces RS485, Pulse/DIR, I/O, ±10 V analoog en STO.
Specificaties
Configuratie-opties
| Selectie | Beschikbare waarden |
|---|---|
| Versie | eRob 80 I (CANopen met rem); eRob 80 I (CANopen zonder rem); eRob 80 I (EtherCAT met rem); eRob 80 I (EtherCAT zonder rem) |
| Reductieverhouding | 50; 80; 100; 120 |
| Multi-turn en Koppel | Zonder Multi-turn en Zonder Koppel; Zonder Multi-turn en Met Koppel; Met Multi-turn en Zonder Koppel; Met Multi-turn en Met Koppel |
Strain Wave Gear-Ratio Prestaties
| Parameter | 17-50 | 17-80 | 17-100 | 17-120 |
|---|---|---|---|---|
| Piek koppel voor starten en stoppen (Nm) | 44 | 56 | 70 | 70 |
| Toegestane max.waarde bij gemiddelde belasting koppel (Nm) | 34 | 35 | 51 | 51 |
| Genomineerd koppel (Nm) | 21 | 29 | 31 | 31 |
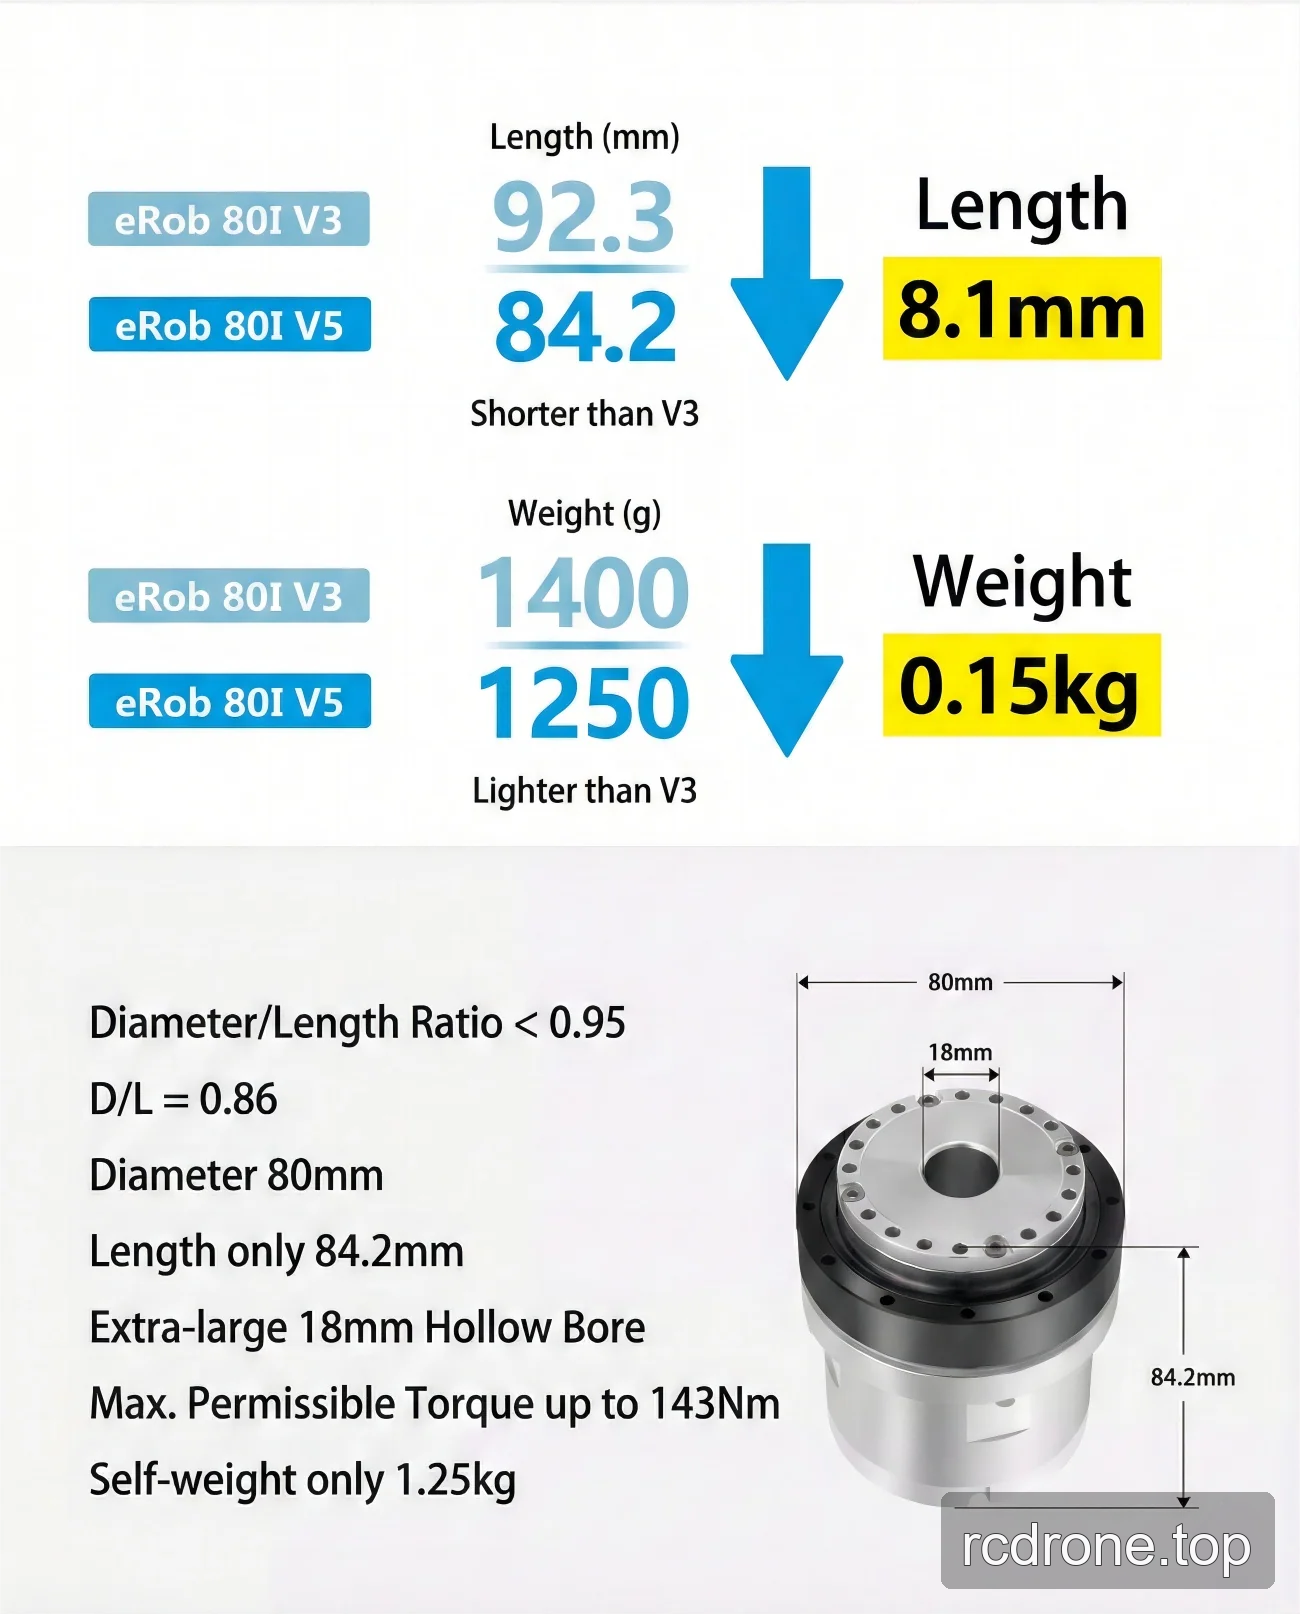
| Toegestaan maximaal tijdelijk koppel (Nm) | 91 | 113 | 143 | 112 |
| Max. uitgangsrotatiesnelheid (RPM) | 60 | 37.5 | 30 | 25 |
| Motorvermogen (W) | 126 | |||
| Voedingsspanning (V) | 48 V (±10%) | |||
| Vervormingsgolf tandwiel uitgangsinertie (g·mm²) | 143080 | |||
| Vervormingsgolf tandwiel uitgangsmassa (kg) | 0.227 | |||
| Buitendiameter × lengte | 80 × 64,2 mm | |||
| Inertie van de strain wave gear invoer (g·mm²) | 41815 | |||
| Massa van de strain wave gear invoer (kg) | 0,148 | |||
| Gewicht (kg) | 1,03 | |||
| Algemene parameters | ID: 18 mm; IP-gradering: IP54*; Remmodel: wrijvingsrem | |||
| Optioneel apparaat | Communicatietype: EtherCAT / CANopen / Modbus; Uitgangsencoderresolutie: 19 Bit; Herhaalbaarheid/Nauwkeurigheid: ±7/±15 boogseconden of ±10/±25 boogseconden. | |||
| EtherCAT versie draaiactuator | Optionele interface: RS485, Pulse/DIR, I/O, ±10 V Analoog en STO. | |||
| CANopen versie draaiactuator | Optionele interface: RS485, Pulse/DIR, I/O, ±10 V Analoog en STO. | |||
Downloads
- EROB70F I Series CANopen EROB80I — Installatietekening (PDF)
- EROB80I I Series EtherCAT — 3D Model (ZIP)
- EROB70F I Series CANopen — 3D Model (PDF)
- EROB80I I Series CANopen — 3D Model — STEP-bestand (ZIP)
- EROB80I I Series EtherCAT installatietekening — Installatietekening (PDF)
- EROB80I I Series CANopen installatietekening — Installatietekening (PDF)
Toepassingen
- Humanoïde robots
- Robotarmen
- Exoskeletten
- Kwadruped robots
- AGV-voertuigen
- ARU-robots
Visuele Details
Productvideo
Productweergaven

Afmetingen en Constructie
Opties en Modelvergelijking

Kenmerken en Ontwerp

Interfaces en Verbindingen

Specificaties en Prestaties

Toepassingsvoorbeelden



