ZeroErr eRob 90 T Robotgewrichtmotor, 48 V EtherCAT/CANopen, 50/80/100 verhoudingen
ZeroErr eRob 90 T Robotgewrichtmotor, 48 V EtherCAT/CANopen, 50/80/100 verhoudingen
ZeroErr
Kan de beschikbaarheid voor ophalen niet laden


Overzicht
De ZeroErr eRob 90 T robot gewrichtsmotor is beschikbaar in CANopen of EtherCAT versies, elk selecteerbaar met of zonder een koppel sensor. Kies een reductieverhouding van 50, 80 of 100 en een versie met of zonder multi-loop geheugen.
Kenmerken
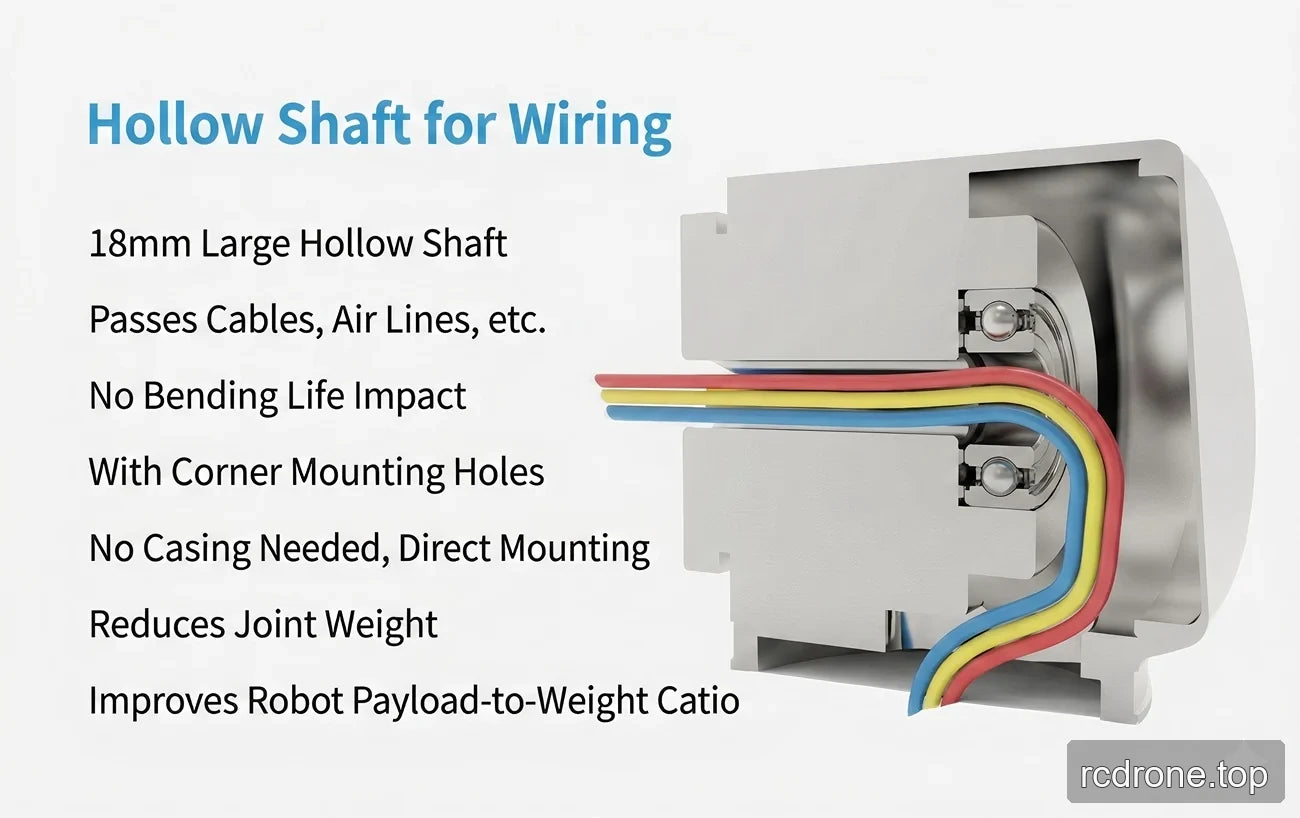
- 18 mm holle as / doorvoer voor kabel- en luchtleidingrouting.
- Hoekmontagegaten en direct-montage ontwerp; er is geen behuizing vereist.
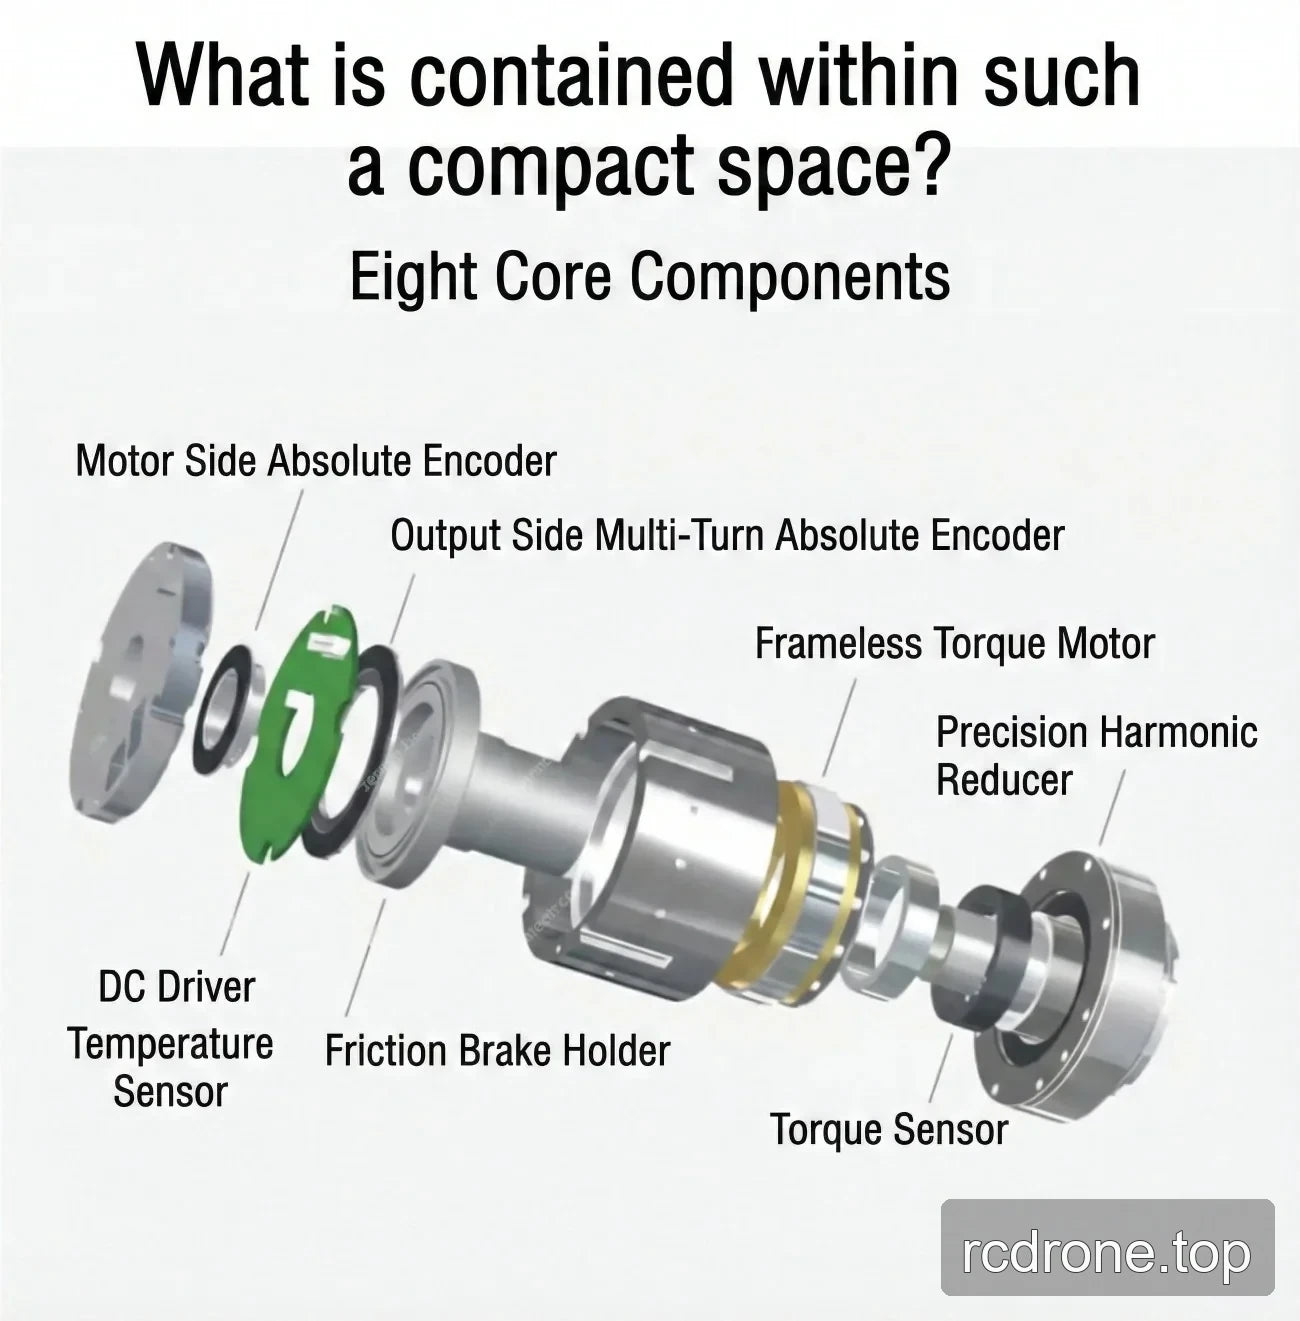
- Wrijving dempingsrem; de gemeenschappelijke parameterinvoer vermeldt ook een wrijvingsrem.
- Volledig differentieel interface met sterke anti-interferentiecapaciteit en dubbele anti-losconnectoren voor serie- of parallelverbinding.
- IP65 classificatie; de gemeenschappelijke parameterinvoer vermeldt IP65*.
- Holle-as routing heeft geen invloed op de buiglevensduur en helpt het gewicht van het gewricht te verminderen en de payload-gewichtsverhouding te verbeteren.
Specificaties
Selecteerbare configuraties
| Selectie | Beschikbare keuzes |
|---|---|
| Versie | eRob 90 T (CANopen met koppel sensor); eRob 90 T (CANopen zonder koppel sensor); eRob 90 T (EtherCAT met koppel sensor); eRob 90 T (EtherCAT zonder koppel sensor) |
| Reductieveratio | 50; 80; 100 |
| Multi-loop geheugen | Zonder Multi-loop Geheugen; Met Multi-loop Geheugen
Technische parameters
De bron technische tabel identificeert het model / joint serie als eRob90HXXT en gebruikt de volgende strain wave gear ratio kolommen.
| Parameter | 20-50 | 20-80 | 20-100 | 20-120 |
|---|---|---|---|---|
| Model / gewricht serie | eRob90HXXT | |||
| Spanning golf overbrengingsverhouding | 20-50 | 20-80 | 20-100 | 20-120 |
| Piek koppel voor start/stop (Nm) | 73 | 96 | 107 | 113 |
| Toegestaan max. gemiddelde belasting koppel (Nm) | 44 | 61 | 64 | 64 |
| Genomineerd koppel (Nm) | 33 | 44 | 52 | 52 |
| Toegestaan max.momentane koppel (Nm) | 127 | 165 | 191 | 191 |
| Max. uitgangsrotatiesnelheid (RPM) | 60 | 37.5 | 30 | 25 |
| Motorvermogen (W) | 300 | |||
| Voedingsspanning (V) | 48 V (±10%) | |||
| Voedingsopmerking | Lees zorgvuldig: “Waarom kan een gewone schakelvoeding niet worden gebruikt als voeding voor de module?” en “Gezamenlijke Modulehandleiding Hoofdstuk 3 eRob Ingangsvoeding Instructies”. | |||
| Uitgangsencoderresolutie | 19 Bit | |||
| Herhaalbaarheid / absolute nauwkeurigheid (boogseconden) | ±10 / ±45 boogseconden | |||
| Communicatiebus | EtherCAT / CANopen | |||
| Buitendiameter × lengte × doorvoeropening (mm) | 96 × 123.8 × 18 | |||
| Gewicht (kg) | 2.6 | |||
| Interfaceontwerp | Volledig differentiële interface, sterke anti-interferentie; dubbele anti-losmaakconnectoren, kan in serie/parallelschakeling worden aangesloten. | |||
| Rem | Wrijving dempingsrem | |||
| IP-classificatie | IP65 | |||
| Spanning golf tandwiel invoer traagheid (g·mm²) | 147025 | |||
| Spanning golf tandwiel invoer massa (kg) | 2.6 | |||
| Algemene parameters | ID: 18 mm, IP-classificatie: IP65*, Rem: wrijvingsrem | |||
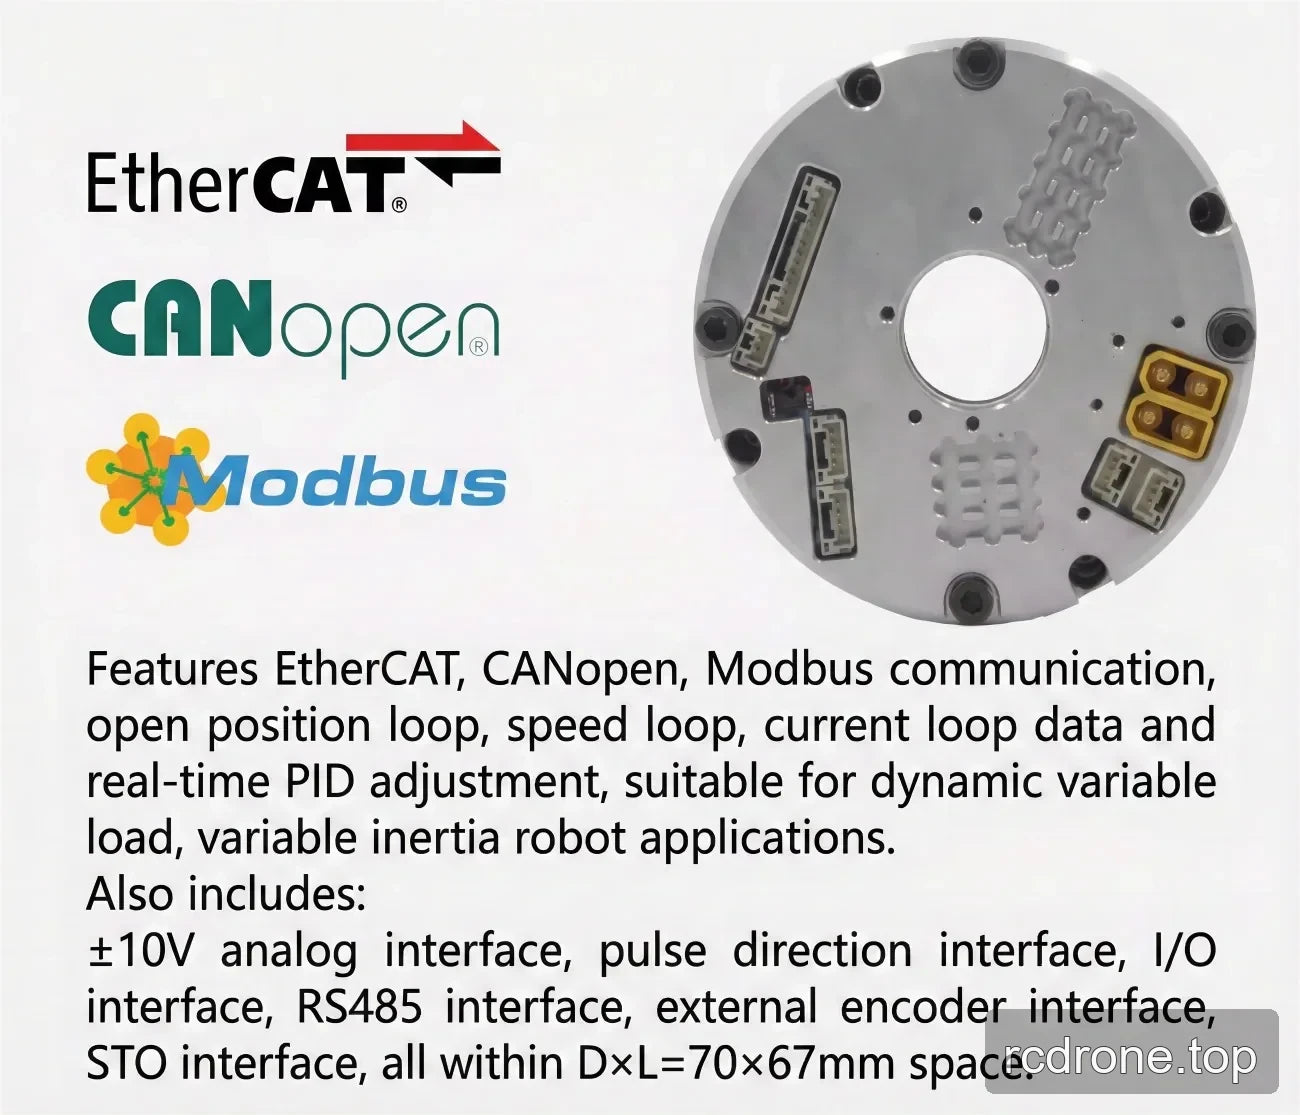
| Optioneel apparaat | Communicatie: EtherCAT / CANopen / Modbus; Uitgang encoder resolutie: 19 Bit; Herhaalbaarheid/Nauwkeurigheid: ±7/±15 boogseconden of ±10/±25 boogseconden | |||
| EtherCAT versie draaiactuator | Optionele interface: RS485, Pulse/DIR, I/O, ±10 V Analoog en STO | |||
| CANopen versie draaiactuator | Optionele interface: RS485, Pulse/DIR, I/O, ±10 V Analoog en STO | |||
Downloads
EROB170I I Series EtherCAT eRob90T — 3D Model (ZIP)
EROB170I I Series EtherCAT — 3D Model (ZIP)
EROB90 T Series EtherCAT — 3D Model — STEP-bestand (ZIP)
EROB90 T Series CANopen — 3D Model — STEP-bestand (ZIP)
EROB90 T Series EtherCAT installatie-tekening — Installatietekening (PDF)
EROB90 T Series CANopen installatie-tekening — Installatietekening (PDF)
Toepassingen
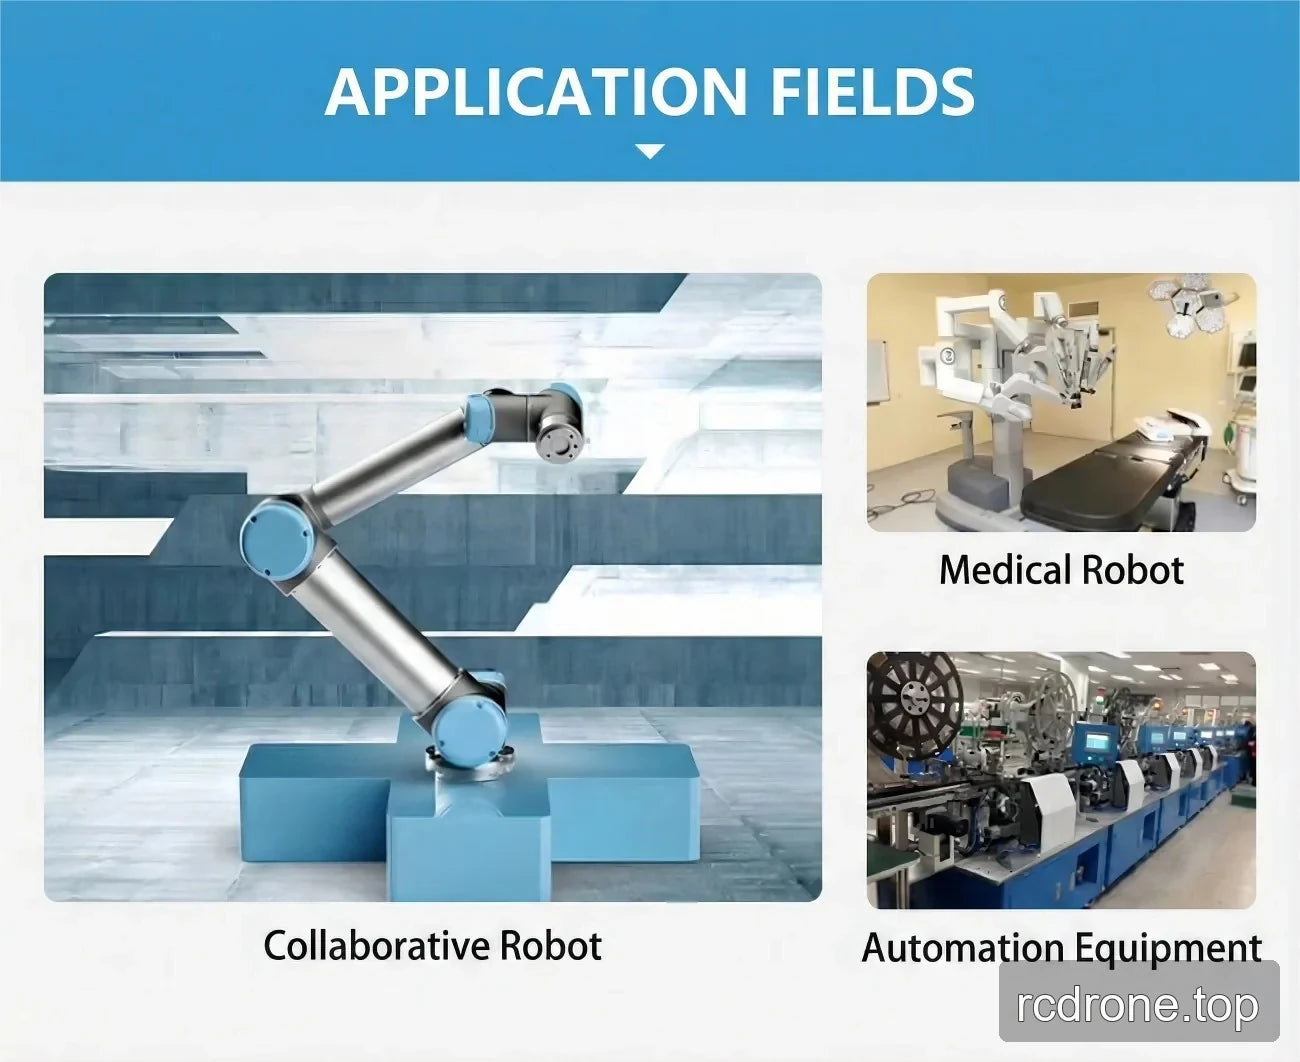
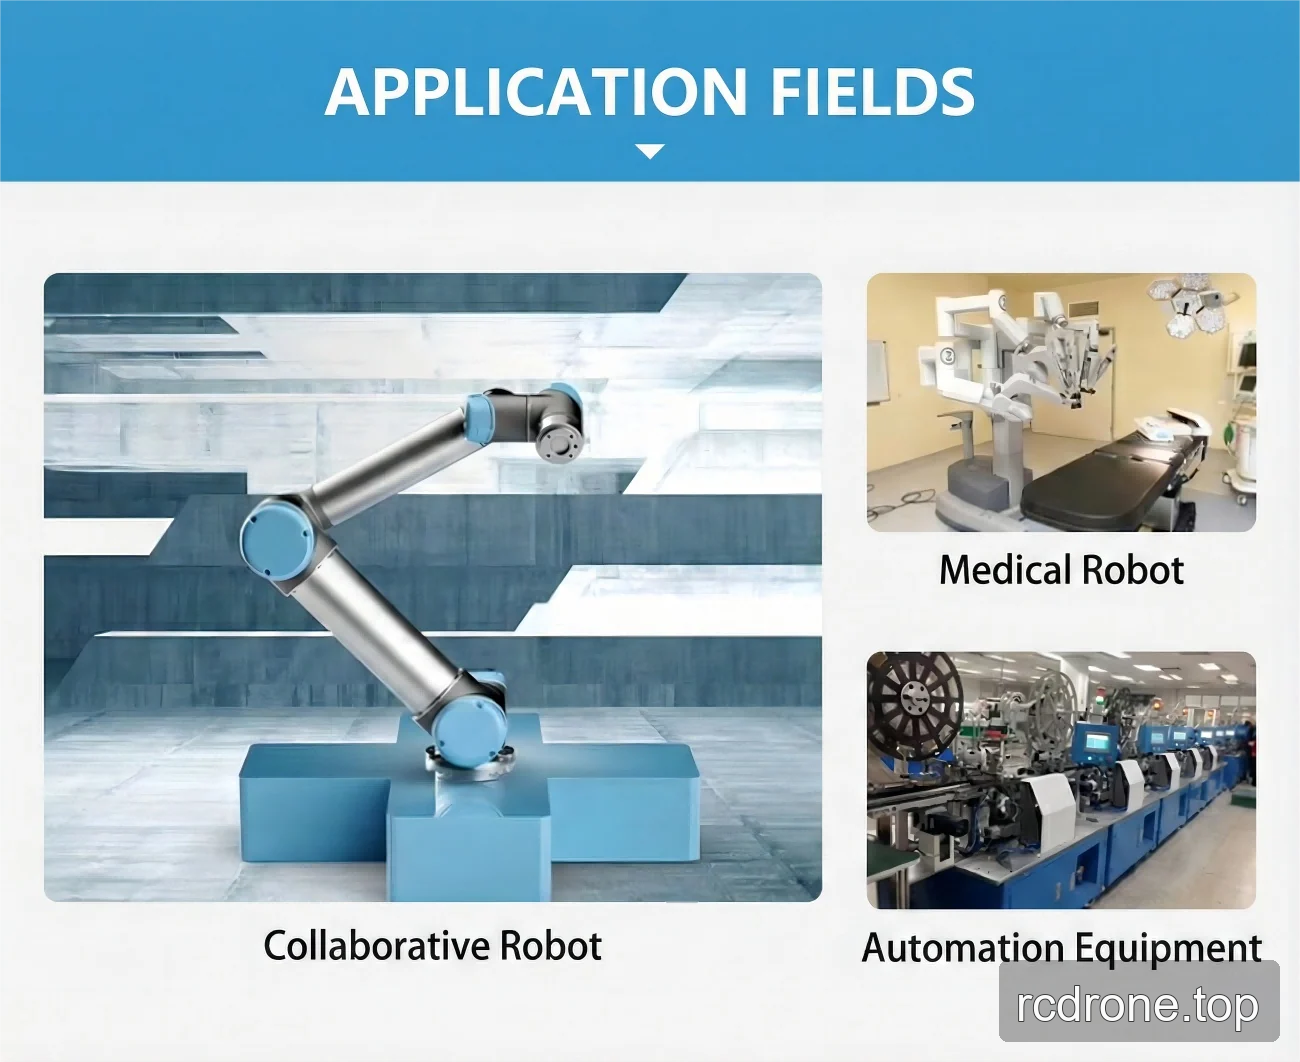
Toepassingsscenario's voor deze joint omvatten humanoïde robots, robotarmen, exoskeletten, viervoetige robots, AGV-voertuigen, ARU-robots, collaboratieve robots, medische robots en automatiseringsapparatuur.
Visuele Details
Productvideo
Productweergaven

Kenmerken en Ontwerp
Interfaces en Verbindingen
Specificaties en Prestaties

Toepassingsvoorbeelden