CHIHAI CHR-GM25-310T DC Dişli Motor, 7.4V, Hall / Optik Enkoder Seçenekleri
CHIHAI CHR-GM25-310T DC Dişli Motor, 7.4V, Hall / Optik Enkoder Seçenekleri
CHIHAI MOTOR
Teslim alma kullanılabilirliği yüklenemedi


Genel Bakış
CHIHAI MOTOR CHR-GM 25-310T DC dişli motoru, 7.4 V fırçalı motor ile kompakt 25 mm metal dişli kutusunu birleştirir. Geri besleme olmadan bir arka mil motoru, arka kapaklı veya kapaksız 11 PPR Hall enkoder motoru veya 360 CPR optik enkoder motoru seçin. Paketi ve azaltma oranını mevcut kombinasyonlardan bağımsız olarak seçin.
Özellikler
- Metal dişli redüktör ve bakır sargı.
- 4 mm D şeklinde çıkış mili ve ileri/geri çalışma.
- Farklı entegrasyon ihtiyaçları için geri besleme ve arka kapak seçenekleri.
- Sadece motor, braket ve dört farklı 65 mm tekerlek kiti seçeneği.
Teknik Özellikler
| Marka / model | CHIHAI MOTOR / CHR-GM 25-310T; Seçilen ABHL Hall varyantları ve optik varyant |
| Motor voltajı | 7.4 V DC; kalıcı mıknatıslı fırçalı motor, metal dişli kutuları ve bakır sargı |
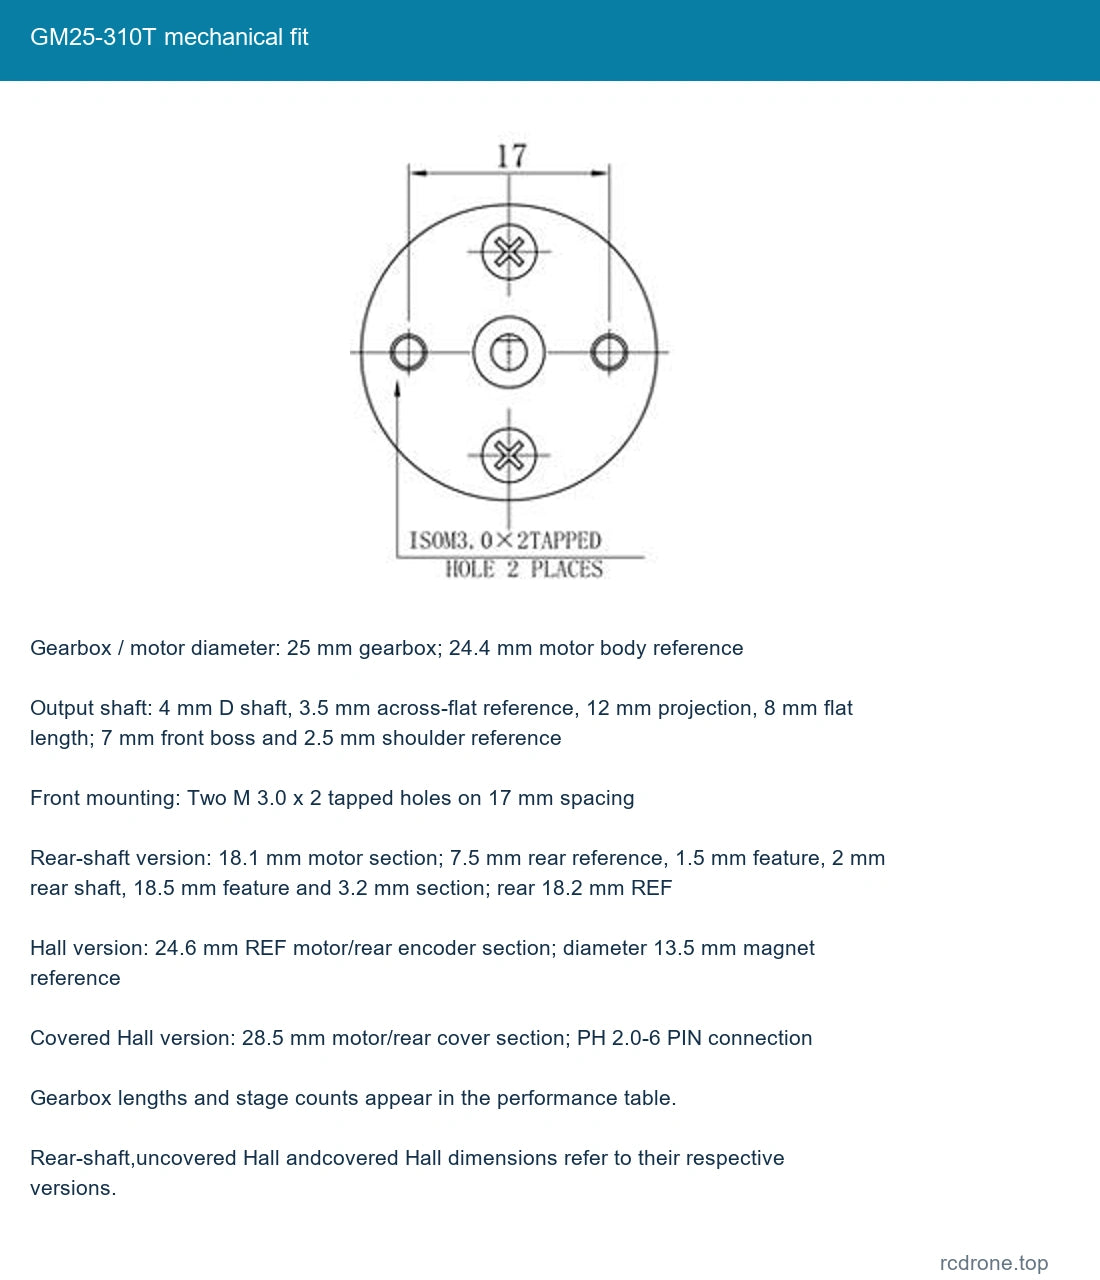
| Dişli kutusu / motor çapı | 25 mm dişli kutusu; 24.4 mm motor gövde referansı |
| Çıkış mili | 4 mm D mili, 3.5 mm düz referans, 12 mm çıkıntı, 8 mm düz uzunluk; 7 mm ön çıkıntı ve 2.5 mm omuz referansı |
| Ön montaj | 17 mm aralıkta iki M 3.0 x 2 dişli delik |
| Arka mil versiyonu | 18.1 mm motor bölümü; 7.5 mm arka referans, 1.5 mm özellik, 2 mm arka mil, 18.5 mm özellik ve 3.2 mm bölüm; arka 18.2 mm REF |
| Hall versiyonu | 24.6 mm REF motor/arka enkoder bölümü; çap 13.5 mm mıknatıs referansı |
| Kapalı Hall versiyonu | 28.5 mm motor/arka kapak bölümü; PH 2.0-6PIN bağlantı |
| Hall geri bildirimi | AB dörtgen manyetik Hall, motor milinde 11 PPR; 22 manyetik kutup / 11 kutup çifti |
| Hall elektriksel | Ayrı 3.3 V veya 5 V DC mantık beslemesi; 100kHz yanıt referansı; yerleşik pull-up/şekillendirme dirençleri; AB kare dalga |
| Optik versiyon | 360 CPR optik enkoder versiyonu; elektriksel pin bağlantısı/besleme Hall yalnızca diyagramlarıyla belirlenmemiştir |
| Net ağırlık | Yaklaşık 65 g referans motor; oran ve aksesuarlar değişiklik gösterir |
7.4 V Performans ve Dişli Kutusu Uzunluğu
Mühendislik oranları ve hız/yük noktaları aşağıda listelenmiştir. Seçici 15/20/34/45/75/100/217/478 etiketleri, 15.46/20.41/34.01/44.9/74.83/98.78/217.31/478.08 için nominal kısayollardır. Oranlar 164.63 ve 362.18 sadece aile referanslarıdır ve seçilemez.
| Mühendislik oranı : 1 | Yük yok rpm | Nominal rpm | Nominal kgf.cm | Durma kgf.cm | Hall çıkış darbe referansı | Şanzıman L mm | Dişli aşamaları |
|---|---|---|---|---|---|---|---|
| 4.4 | 2100 | 1470 | 0.1 | ≥0.25 | 48.4 | 19 | 2 |
| 9.3 | 1000 | 700 | 0.2 | ≥0.5 | 102.3 | 19 | 3 |
| 15.46 | 600 | 420 | 0.3 | ≥0.8 | 170.06 | 19 | 4 |
| 20.41 | 450 | 325 | 0.4 | ≥1.0 | 224.51 | 19 | 4 |
| 34.01 | 275 | 190 | 0.7 | ≥1.5 | 374.11 | 21 | 5 |
| 44.9 | 205 | 145 | 0.9 | ≥2.0 | 493.9 | 21 | 5 |
| 74.83 | 125 | 110 | 1.5 | ≥3.5 | 823.13 | 23 | 6 |
| 98.78 | 95 | 80 | 2 | ≥5.0 | 1086.58 | 23 | 6 |
| 164.63 | 56 | 40 | 3 | ≥7.5 | 1810.93 | 25 | 7 |
| 217.31 | 43 | 30 | 4 | Max 9 | 2390.41 | 25 | 7 |
| 362.18 | 25 | 18 | 7 | Max 9 | 3983.98 | 27 | 8 |
| 478.08 | 19 | 14 | 9 | Max 9 | 5258.88 | 27 | 8 |
Yük yok akımı:≤200 mA için 4.4/9.3: 1 ve diğer oranlar için ≤180 mA. Nominal akım ≤0.65 A; durak akımı ≤1.4 A. Maksimum izin verilen dişli kutusu torku 9kgf.cm; durak değerleri sürekli çalışma değerleri değildir. Hall çıkış referansı, gerçek dişli azaltma ile çarpılan 11 temel darbe ile eşittir; bu, Hall versiyonlarına uygulanır, 360CPR optik versiyona değil. Dekoder kenar sayım gelenekleri farklılık gösterebilir. Yük yok ve nominal hızlar aynı çalışma noktası olarak değerlendirilmemelidir.
Hall Encoder Bağlantısı
| Pin | Tel | Fonksiyon |
|---|---|---|
| 1 | Kırmızı | M 1 / motor pozitif |
| 2 | Siyah | Hall GND |
| 3 | Yeşil | C 2 / Hall B çıkışı |
| 4 | Sarı | C 1 / Hall A çıkışı |
| 5 | Mavi | Hall VCC 3.3 V veya 5 V |
| 6 | Beyaz | M 2 / motor negatif |
Bu altı pinli tablo yalnızca 11PPR Hall versiyonları için geçerlidir. Motoru kırmızı/beyaz ile 7.4 V ile besleyin ve Hall mantığını 3 ile.3 V veya 5 V mavi/siyah üzerinden. Yeşil ve sarı sinyal çıkışlarıdır. Motor voltajını enkoder mantığından uzak tutun, konektör yönünü doğrulayın ve uyumlu sinyal-giriş seviyelerini kullanın. Yön değiştirmek için motor polaritesini yalnızca durduktan sonra ters çevirin. Hall versiyonları ile uyumlu bir PH 2.0-6PIN kablo dahildir.
360CPR optik modeli farklı bir geri bildirim montajına sahiptir. Hall pin düzenini, mantık voltajını veya 11PPR spesifikasyonunu buna uygulamayın; bir dekoder bağlamadan önce gerçek işaretli konektörünü ve elektrik gereksinimlerini doğrulayın. Bir motor sürücüsü, geri bildirim kontrolörü, güç kaynağı ve MCU ayrı parçalardır.
Mekanik Uyum ve Aksesuarlar
| 65 mm tekerlekler | Çap 65 mm, genişlik 27 mm; mavi/kırmızı yol dişleri, seçilen kiti göre sarı temel veya mavi yüksek tutuş. |
| Hex bağlantı | 18 mm uzunluk, 12 mm düz kenar arası, 13.Köşelerden 75 mm; 4 mm mil deliği ve M 4 enine dişli delik |
| Braket ön | 26.5 mm genişlik, 33 mm yükseklik, 8 mm merkez açıklığı; 17 mm aralıkta iki 3.2 mm delik |
| Braket ayak | 26.5x 33 mm, 3 mm kalınlık; 10 mm açıklık, 16x 14 mm aralıkta dört 3.4 mm delik |
Şanzıman uzunluğu oranına bağlıdır; seçilen versiyona göre arka mil, enkoder veya kapak boşluğu bırakın. Montaj deliklerini ve vida bağlantısını montajdan önce kontrol edin ve vidaların iç dişlilerden uzak olmasını sağlayın. Arka kapak, Hall montajını temastan korur; IP veya su geçirmez bir derecelendirme sağlamaz.
İçerik Nedir
- Sadece Motor: bir seçilen versiyon, seçilen oran motoru; resimdekiyle uyumlu enkoder kablosu.
- Motor + Braket: bir seçilen motor ve bir montaj braketi.
- Her biri 65 mm tekerlek kiti: bir seçilen motor, bir braket, bir altıgen bağlantı, bir seçilen tekerlek ve resmedilen montaj donanımı/altıgen anahtar.
Mavi/kırmızı yol dişli, sarı temel ve mavi yüksek tutuş tekerlek türleri seçilen paketi takip eder. Fotoğraf açıları, yapılandırma alternatiflerini tanımlar, çoklu motor paketi değildir. 60 mm çapında x 32 mm genişliğinde bir Mecanum tekerleği yalnızca bir aile aksesuarı referansı olarak görünmektedir; bu seçilebilir paketlere dahil değildir. Tam bir şasi veya araç dahil değildir.
Uygulamalar
Kompakt robotlar, denge aracı geliştirme, küçük akıllı ev sürücüleri, motorlu kilitler ve seçilen tork, hız, mil ve geri bildirim arayüzü gerektiren mekanizmalar. Yazıcı, temizlik robotu, cihaz ve endüstriyel ekipman örnekleri olası motor uygulamalarını göstermektedir; tam makineler, yazılımlar ve kontrolörler sağlanmamaktadır.
Kurulum ve İşletme
7'yi eşleştirin.4 V motor değerlendirmesi, kablolamayı ve mekanik boşluğu onaylayın, aşırı yük ve duraklamadan kaçının ve motorun devreye alma sırasında soğumasına izin verin. Hız ve mevcut tork yük ile değişir; dişli gürültüsü hız ve çalışma koşullarına göre değişir. Duraklama torkunu izin verilen sürekli yük olarak değerlendirmeyin.
S.S.S
Tüm versiyonlar bir enkoder içeriyor mu?
Hayır. Arka mil versiyonu enkoder içermez. Hall ve optik geri bildirim ayrı seçilebilir versiyonlardır.
Hall kablolama tablosu optik versiyon için kullanılabilir mi?
Hayır. Bu, 11PPR Hall versiyonlarına özeldir. Kablolamadan önce optik modelin gerçek elektrik arayüzünü kontrol edin.
Her paket bir tekerlek içeriyor mu?
Yalnızca dört adı geçen 65 mm tekerlek kiti bir tekerlek içerir; tread ve rengini paket seçeneği aracılığıyla seçin.
Görsel Detaylar