CHIHAI GF5560-180ABHL 11 PPR Hall Enkoderli Sonsuz Dişli DC Motor
CHIHAI GF5560-180ABHL 11 PPR Hall Enkoderli Sonsuz Dişli DC Motor
CHIHAI MOTOR
Teslim alma kullanılabilirliği yüklenemedi


Genel Bakış
CHIHAI MOTOR CHF-GF 5560-180ABHL, dişli redüksiyonlu ve entegre iki kanallı Hall enkoderli kompakt bir DC dişli motoru'dur. Mekanizmanız için voltaj/sargı ve gerçek redüksiyon/çıkış yüzü kombinasyonunu seçin. Her seçilebilir yapılandırma, enkoderli motoru ve resimdeki uyumlu kabloyu içerir.
Özellikler
- İşlenmiş dişliler ve bakır sargılı motor ile dişli ve vida redüksiyonu.
- Seçilen düz yüzey veya eksenel R-yüzey düzenine sahip 8 mm D şeklinde çıkış mili.
- Göreceli hız ve dönüş ölçümü için 11 PPR motor mili Hall geri bildirimi.
- PH 2.0 altı pinli arayüz üzerinden ayrı motor gücü ve Hall besleme bağlantıları.
Özellikler
| Marka / model | CHIHAI MOTOR / CHF-GF 5560-180ABHL |
| Yapı | AB manyetik Hall enkoderli fırçalı DC vida ve dişli redüksiyon motoru |
| Seçilebilir sargı / besleme | 6 V yüksek tork, 12 V yüksek tork, 24 V 24150# veya 12 V 24150# olarak seçildiğinde |
| Seçilebilir redüksiyonlar | 26.9: 1, 53.8: 1, 161: 1, 322: 1 düz yüzey; 700: 1 ve 1400: 1 eksenel R-yüzey; stok sargıya bağlıdır |
| Çıkış mili | 8 mm çap +0/−0.03; D-düz 7 mm +0/−0.10; 21 ±0.5 mm çıkıntı |
| Mili düz uzunluğu | 15 mm +0/−0.2; 1.0 mm omuz ve 12.0 mm çizim özelliği |
| Düz yüzey konturu | 55 ×60 mm çizim referansı; 19 mm dişli kutusu derinliği |
| Düz yüzey montajı | Dört 3.5 mm delik; 8.5/3.5/12.5 mm kenar referansları; mil merkezi 22.2/16.6 mm referansı |
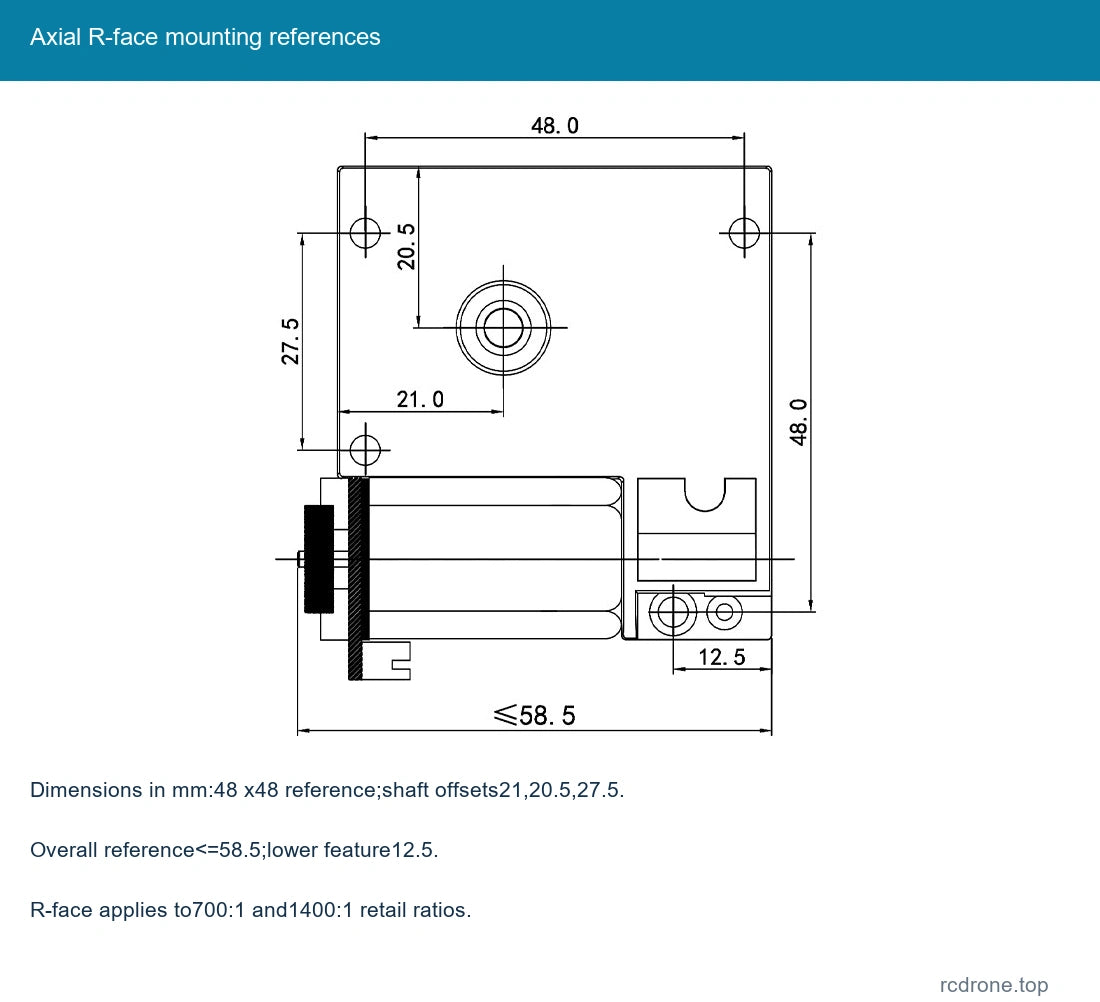
| R-yüz montaj çizimi | 48 ×48 mm referanslar; mil merkezi 21/20.5/27.5 mm; 12.5 mm alt özellik; toplam≤58.5 mm referansı |
| Encoder arka detayları | 20.4 mm çap referansı, EVA yalıtım pedi, PH 2.0 altı pinli konektör |
| Referans net ağırlık | Yaklaşık 210 g; oran ve sargıya göre değişir; nakliye ağırlığı ayrıdır |
| Dişli modül / azaltma aşamaları | 0.5–0.8 modül referansı, dört aşamalı dişli kutusu ailesi referansı |
| İzin verilen nominal yük tavanı | 25 kgf·cm maksimum mekanik sınır; her varyantın nominal torku değildir |
| Anlık tork tavanı | 40 kgf·cm maksimum mekanik sınır; sürekli çalışma torku değildir |
| Hall enkoder | Motor milinde 11 PPR, AB kare geri bildirim; 3.3 V veya 5.0 V ayrı besleme |
| Çıkış darbe referansı | Kontrol cihazının kenar sayma çarpanından önceki 11 × gerçek azaltma oranı |
Sargı ve Performans Referansı
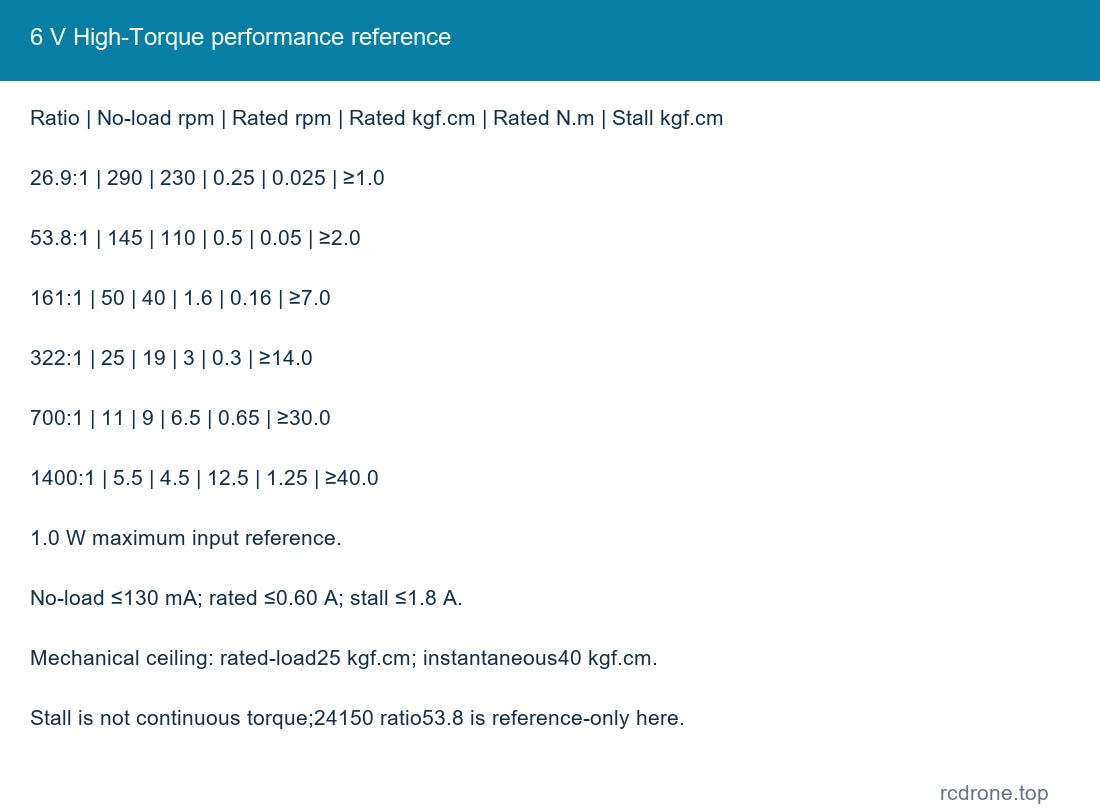
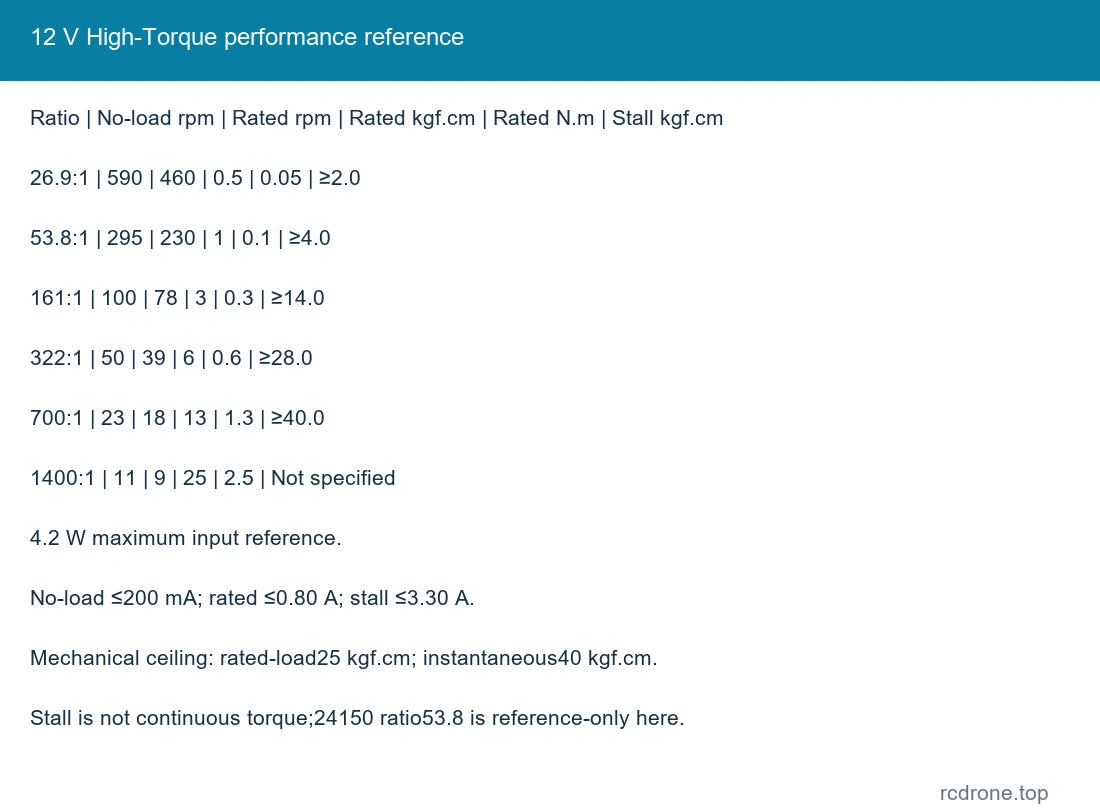
Aşağıdaki tablolar her sargı ve voltajı ayrı tutar. Nominal yük torku bir çalışma referansıdır; durma değerleri sürekli tork derecelendirmeleri değildir.Stall'dan kaçının ve dişlinin 25 kgf·cm nominal yükü ve 40 kgf·cm anlık mekanik tavanları içinde kalın. Güç değerleri belirtilen giriş/referans kapsamını korur ve mekanik çıkış gücü oluşturmaz.
6 V Yüksek Tork
1.0 W maksimum giriş referansı. Boşta akım ≤130 mA; nominal akım ≤0.60 A; stall akımı ≤1.8 A.
| Oran | Boşta rpm | Nominal yük rpm | Nominal kgf·cm | Nominal N·m | Stall kgf·cm |
|---|---|---|---|---|---|
| 26.9: 1 | 290 | 230 | 0.25 | 0.025 | ≥1.0 |
| 53.8: 1 | 145 | 110 | 0.5 | 0.05 | ≥2.0 |
| 161: 1 | 50 | 40 | 1.6 | 0.16 | ≥7.0 |
| 322: 1 | 25 | 19 | 3 | 0.3 | ≥14.0 |
| 700: 1 | 11 | 9 | 6.5 | 0.65 | ≥30.0 |
| 1400: 1 | 5.5 | 4.5 | 12.5 | 1.25 | ≥40.0 |
12 V Yüksek Tork
4.2 W maksimum giriş referansı. Boşta akım ≤200 mA; nominal akım ≤0.80 A; durma akımı ≤3.30 A.
| Oran | Yük yok rpm | Nominal yük rpm | Nominal kgf·cm | Nominal N·m | Durma kgf·cm |
|---|---|---|---|---|---|
| 26.9: 1 | 590 | 460 | 0.5 | 0.05 | ≥2.0 |
| 53.8: 1 | 295 | 230 | 1 | 0.1 | ≥4.0 |
| 161: 1 | 100 | 78 | 3 | 0.3 | ≥14.0 |
| 322: 1 | 50 | 39 | 6 | 0.6 | ≥28.0 |
| 700: 1 | 23 | 18 | 13 | 1.3 | ≥40.0 |
| 1400: 1 | 11 | 9 | 25 | 2.5 | Belirtilmemiş |
24 V 24150 Sarım
3.0 W maksimum güç referansı; 15000 rpm motor giriş referansı. Boşta akım ≤150 mA; nominal akım ≤0.550 A; durma akımı ≤2.3 A.
| Oran | Boşta rpm | Nominal yük rpm | Nominal kgf·cm | Nominal N·m | Durma kgf·cm |
|---|---|---|---|---|---|
| 53.8: 1 | 278 | 200 | 0.8 | 0.08 | ≥3.5 |
| 161: 1 | 93 | 70 | 2.5 | — | ≥10.0 |
| 322: 1 | 47 | 36 | 5 | 0.5 | ≥20.0 |
| 700: 1 | 21 | 16 | 10 | 1 | ≥30.0 |
| 1400: 1 | 10.5 | 8 | 20 | 2 | ≥40.0 |
12 V 24150 Sarım
1.0 W maksimum güç referansı; 7500 rpm motor giriş referansı. Boşta akım ≤120 mA; nominal akım ≤0.350 A; durma akımı ≤1.25 A.
| Oran | Yük yokken devir/dakika | Nominal yük devir/dakika | Nominal kgf·cm | Nominal N·m | Durma kgf·cm |
|---|---|---|---|---|---|
| 53.8: 1 | 135 | 100 | 0.5 | 0.05 | ≥1.3 |
| 161: 1 | 45 | 33 | 1.5 | 0.15 | ≥4.0 |
| 322: 1 | 23 | 17 | 3 | 0.3 | ≥10.0 |
| 700: 1 | 10 | 8 | 6 | 0.6 | ≥18 |
| 1400: 1 | 5 | 4 | 12 | 1.2 | ≥30.0 |
24150 tabloları, aile referansı olarak 53.8: 1 içermektedir; bu sarım/oran burada stokta bulunan perakende seçeneği yoktur. 26.9: 1 oranı yalnızca iki yüksek torklu sarım için seçilebilir. Diğer aile oranları 89.6, 125.4, 179.2, 250.8, 388.90, 544.48, 777.8 ve 1088.81, referans/özel aile boyutlarıdır, seçilebilir perakende kombinasyonları olarak eklenmemiştir.
Encoder Bağlantısı
| Pin | Sinyal | Fonksiyon |
|---|---|---|
| 1 | M 1 | Motor DC besleme pozitif |
| 2 | GND | Hall toprak |
| 3 | C 2 / B | Hall kanal B çıkışı |
| 4 | C 1 / A | Hall kanal A çıkışı |
| 5 | VCC | Hall 3.3 V veya 5 V besleme |
| 6 | M 2 | Motor DC besleme negatif |
Pin 1 ve pin 6, boyut çiziminde gösterilen konektör yönelimine atıfta bulunmaktadır.Gerçek konektörü ve serigrafiyi bağlantıdan önce eşleştirin. Asla 6/12/24 V motor beslemesini Hall VCC veya A/B sinyal pinlerine uygulamayın. Hall beslemesi 3.3 V veya 5 V olmalı ve alıcı mantık seviyeleriyle eşleşmelidir.
11 PPR, temel motor-mil darbe referansıdır; dişli kutusu çıkış darbe referansı, azaltma oranı ile ölçeklenir. Kontrol cihazı x 1/x 2/x 4 kenar sayma modları, sayılan kenarları değiştirir, temel manyetik kutup referansını değil. Artımlı geri bildirim, güç açıldıktan sonra mutlak konum vermez.
Fotoğraflar, 12 V, 322:1 işaretli bir örneği göstermektedir. Besleme, oran ve çıkış yüzeyi seçilen seçeneği takip eder.
Mekanik Uyum ve İşletim
Montaj deliklerini bulurken seçilen düz yüz veya R-yüz çizimini kullanın. Montajdan önce vida uzunluğunu, mil/kol uyumunu ve enkoder boşluğunu kontrol edin. Seçilen sargı için akım kapasitesi ve koruma sağlayın; durma akımı normal çalışma akımından önemli ölçüde daha yüksektir. Gürültü ve sıcaklık, yük ve hızla değişir.Aşırı yüklenmeden, duraksamadan ve yük altında ani geri dönüşlerden kaçının; dişlileri ve enkoderi pisliklerden uzak tutun.
Uygulamalar
Kompakt otomasyon, konumlandırma mekanizmaları ve dişli dönüş ile hız ve göreli dönüş geri bildirimi gerektiren robotik sürüş projeleri. Uygulama için gerçek tork, hız, montaj düzeni ve kontrol arayüzünü seçin.
İçerik Nedir
Bir seçilen enkoderli CHF-GF 5560-180ABHL motoru ve resimdeki uyumlu altı telli konektör kablosu. Bir güç kaynağı, motor kontrolörü, harici sayaç, braket, tam robot ve ekstra gevşek dişliler dahil değildir. İç yapı resimleri bir motorun içindeki bileşenleri göstermektedir.
SSS
Her seçenek bir enkoder içeriyor mu?
Evet. Tüm saklanan seçenekler ABHL enkoder versiyonudur; sıradan GF 5560-180 motoru farklı bir konfigürasyondur.
Hall kartı motor voltajını kullanabilir mi?
Hayır. Hall devresini ayrı olarak 3V ile besleyin.3 V veya 5 V.
Her oran için her iki çıkış yüzünü seçebilir miyim?
Hayır. Gerçek seçenekler, düz yüz ile 26.9/53.8/161/322 oranlarını ve R-yüz ile 700/1400 oranlarını eşleştirir.
Stall-tork numarasını sürekli tork olarak kullanabilir miyim?
Hayır. Seçilen sargının nominal yük referansını ve dişli kutusunun mekanik sınırlarını kullanın.
Görsel Detaylar