CHIHAI GM16-030ABHL DC Dişli Motor, 7 PPR Hall Kodlayıcı ile, 6V/12V
CHIHAI GM16-030ABHL DC Dişli Motor, 7 PPR Hall Kodlayıcı ile, 6V/12V
CHIHAI MOTOR
Teslim alma kullanılabilirliği yüklenemedi


Genel Bakış
CHIHAI MOTOR GM 16-030ABHL, metal dişli kutusuna ve AB Hall geri bildirimine sahip kompakt DC dişli motordur. Voltajı, gerçek azaltma oranını ve motor veya braket paketini seçin. Her iki paket de encoder ile donatılmış motoru ve resimdeki uyumlu altı telli kabloyu içermektedir.
Özellikler
- Metal dişli kutuları ve bakır sargılı fırçalı motor.
- Uygun bir hub için 3 mm D şeklinde çıkış mili.
- Motor milinde iki kanallı 7 PPR manyetik Hall geri bildirimi.
- Ayrı motor gücü ve Hall besleme bağlantıları; isteğe bağlı L şeklinde braket.
Özellikler
| Marka / model | CHIHAI MOTOR / GM 16-030ABHL; detay tabloları ayrıca CHR-GM 16-030PA ABHL'yi de tanımlar |
| Motor yapısı | Metal dişli redüksiyonlu fırçalı DC motor ve iki kanallı manyetik Hall enkoder |
| Seçilebilir besleme | 6 V veya 12 V sargı; 9 V tablosu ayrı bir aile referansıdır, stokta bir seçenek değildir |
| Oranlar | 10: 1, 20: 1, 35: 1, 63: 1, 86: 1, 115: 1, 150: 1, 250: 1, 360: 1 |
| Çıkış mili | 3 mm D-mili, 2.5 mm düz kısım, 10±0.3 mm çıkıntı |
| Çizim referansı | 36.0 mm motor/şanzıman gövdesi; 18.6 mm kutu; 11±0.2 mm şanzıman; 15.5±0.2 mm uç referansı |
| Montaj | İki M 2×0.4 dişli delik; 12 mm referans aralığı; 9 mm referans ofset |
| Arka enkoder zarfı | 21.0 mm referans; ZH 1.5 altı pinli konnektör |
| Net kütle referansı | Yaklaşık 28 g, orana bağlı; nakliye kütlesi ayrı |
| Mekanik yük tavanı | 3.0 kgf·cm /0.3 N·m maksimum dişli kutusu yük referansı; evrensel olarak derecelendirilmiş tork değil |
| Hall enkoder | Motor milinde 7 PPR; 14 kutup/7 kutup çifti; AB kare dalga çıkışları |
| Hall devresi | 3.3 V veya 5 V ayrı besleme; yerleşik pull-up/sinyal şekillendirme dirençleri |
| Konnektör / frekans | ZH 1.5-6PIN eşleşen bağlantı ile; 100 kHz yanıt referansı |
| Çıkış darbe referansı | Alıcı kenar sayma çarpanı öncesinde 7× azaltma oranı |
Sargı ve Performans Referansı
Sargıyı eşleştiren tabloyu kullanın. Nominal tork g·cm cinsindendir; durma torku kg·cm cinsindendir. 3.0 kgf·cm dişli kutusu limiti mekanik bir tavan olup, her oran için nominal tork değildir. Güç değerleri, her yük noktasında mekanik çıkış gücünü ima etmek yerine maksimum/referans kapsamını korur.
12 V
1.5 W maksimum güç referansı; 18000 rpm motor sargısı. Boşta akım≤65 mA; nominal akım≤0.16 A; durma akımı≤0.75 A.
| Oran | Yük yok rpm | Nominal g·cm | Nominal rpm | Durma kg·cm / tavan | Çıkış darbe referansı |
|---|---|---|---|---|---|
| 10: 1 | 1750 | 50 | 1450 | ≥0.3 | 70 |
| 20: 1 | 880 | 100 | 730 | ≥0.6 | 140 |
| 35: 1 | 500 | 170 | 420 | ≥1.0 | 245 |
| 63: 1 | 280 | 300 | 230 | ≥2.0 | 441 |
| 86: 1 | 205 | 400 | 170 | ≥2.5 | 602 |
| 115: 1 | 155 | 550 | 125 | 3.0 şanzıman tavanı; duraklama bireysel olarak belirtilmemiştir | 805 |
| 150: 1 | 115 | 750 | 100 | 3.0 şanzıman tavanı; duraklama bireysel olarak belirtilmemiştir | 1050 |
| 250: 1 | 70 | 1250 | 58 | 3.0 şanzıman tavanı; duraklama bireysel olarak belirtilmemiştir | 1750 |
| 360: 1 | 50 | 1800 | 40 | 3.0 dişli tavan; durma durumu ayrı olarak belirtilmemiş | 2520 |
6 V
0.7 W maksimum güç referansı; 9000 rpm motor sargısı. Boşta akım≤50 mA; nominal akım≤0.10 A; durma akımı≤0.38 A.
| Oran | Boşta rpm | Nominal g·cm | Nominal rpm | Durma kg·cm / tavan | Çıkış darbe referansı |
|---|---|---|---|---|---|
| 10: 1 | 900 | 50 | 780 | ≥0.20 | 70 |
| 20: 1 | 450 | 100 | 385 | ≥0.45 | 140 |
| 35: 1 | 250 | 170 | 220 | ≥0.7 | 245 |
| 63: 1 | 140 | 300 | 120 | ≥1.5 | 441 |
| 86: 1 | 105 | 400 | 90 | ≥2.0 | 602 |
| 115: 1 | 80 | 550 | 68 | ≥2.3 | 805 |
| 150: 1 | 60 | 750 | 50 | 3.0 şanzıman tavanı; duraklama bireysel olarak belirtilmemiştir | 1050 |
| 250: 1 | 35 | 1250 | 30 | 3.0 dişli tavan; durma durumu ayrı olarak belirtilmemiş | 1750 |
| 360: 1 | 25 | 1800 | 22 | 3.0 dişli tavan; durma durumu ayrı olarak belirtilmemiş | 2520 |
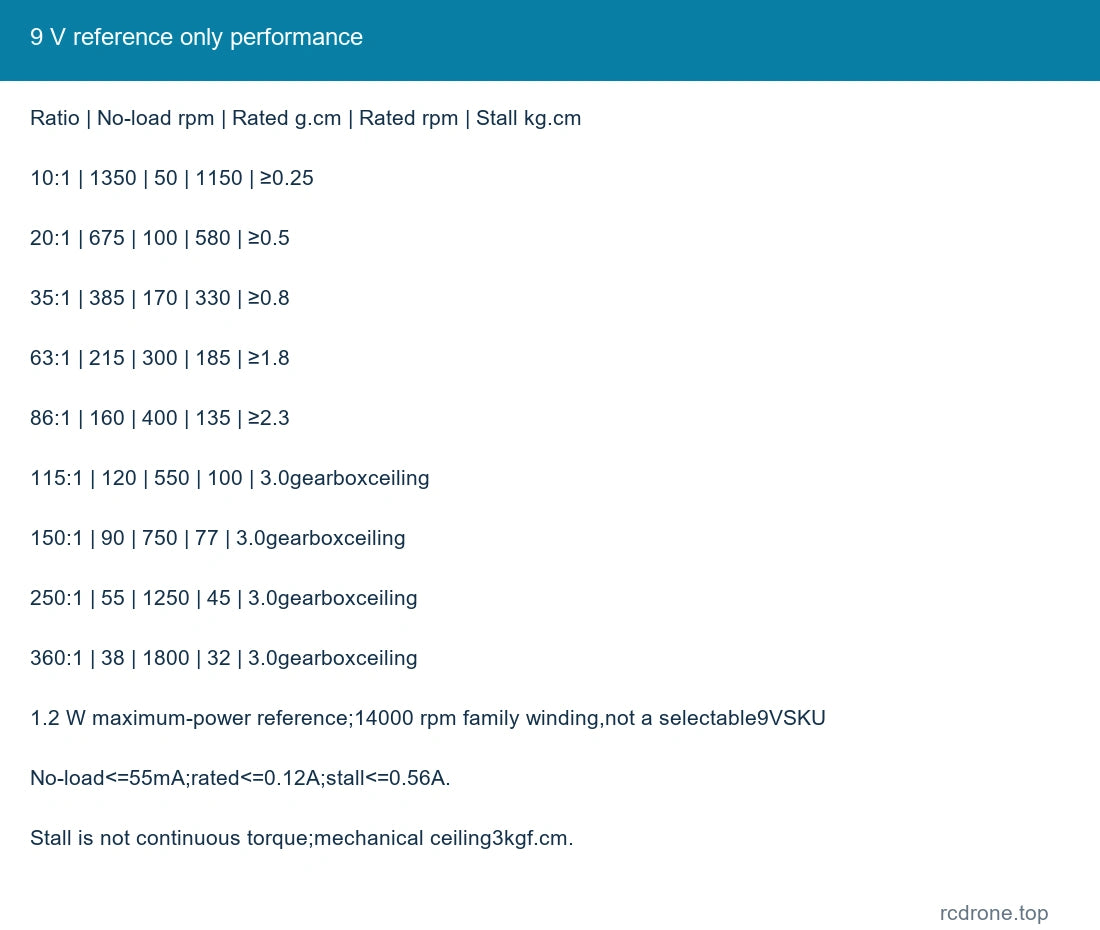
9 V referans sadece
1.2 W maksimum güç referansı; 14000 rpm aile sargısı, seçilebilir 9VSKU değil. Boşta akım≤55 mA; nominal akım≤0.12 A; durma akımı≤0.56 A.
| Oran | Boşta rpm | Nominal g·cm | Nominal rpm | Durma kg·cm / tavan | Çıkış darbe referansı |
|---|---|---|---|---|---|
| 10: 1 | 1350 | 50 | 1150 | ≥0.25 | 70 |
| 20: 1 | 675 | 100 | 580 | ≥0.5 | 140 |
| 35: 1 | 385 | 170 | 330 | ≥0.8 | 245 |
| 63: 1 | 215 | 300 | 185 | ≥1.8 | 441 |
| 86: 1 | 160 | 400 | 135 | ≥2.3 | 602 |
| 115: 1 | 120 | 550 | 100 | 3.0 dişli tavanı; durma bireysel olarak belirtilmemiş | 805 |
| 150: 1 | 90 | 750 | 77 | 3.0 dişli tavanı; durma bireysel olarak belirtilmemiş | 1050 |
| 250: 1 | 55 | 1250 | 45 | 3.0 dişli tavanı; durma bireysel olarak belirtilmemiş | 1750 |
| 360: 1 | 38 | 1800 | 32 | 3.0 dişli tavan; duraklama bireysel olarak belirtilmemiş | 2520 |
Encoder Bağlantısı
| Pin | Sinyal | Fonksiyon |
|---|---|---|
| 1 | M 2 | Motor negatif |
| 2 | VCC | Hall besleme pozitif 3.3/5V |
| 3 | B / C 2 | Hall fazB çıkışı |
| 4 | A / C 1 | Hall fazA çıkışı |
| 5 | GND | Hall toprak |
| 6 | M 1 | Motor pozitif |
Pin numaraları, mekanik çizimde korunan konektör yönelimine uymaktadır. Bağlantıdan önce gerçek konektör işaretlerini doğrulayın. 6 V veya 12 V motor gücünü Hall VCC veya A/B sinyallerine bağlamayın. Hall devresini 3.3 V veya 5 V ile besleyin ve uyumlu giriş mantığını kullanın. Artımlı geri bildirim, göreceli hareketi ölçer ve başlangıçta mutlak konum vermez.
Temel motor-mil referansı 7 PPR'dir; çıkış-mil referansı 7×oran.Alıcı x 1/x 2/x 4 kenar sayımı bildirilen sayıyı değiştirebilir. Yön için motor uçlarını ters çevirin, Hall besleme polaritesini doğru tutun.
Kurulum ve İşletim
Montajdan önce mil/kol fitini, montaj vidası derinliğini, braket boşluğunu ve enkoder kartı alanını kontrol edin. L-braket yalnızca adlandırıldığı pakette bulunmaktadır. Yeterli başlangıç akımı kapasitesine sahip bir sürücü seçin ve aşırı akım koruması sağlayın. Uzun süreli duraklamalardan, mil darbelere, aşırı yüklenmelere ve yük altında ani tersine çevirmelerden kaçının.
Uygulamalar
Kompakt robot sürücüleri, küçük otomasyon mekanizmaları ve hız veya göreli döngü ölçüm projeleri. Seçilen oranı, hızı, torku, montajı ve geri bildirim arayüzünü mekanizmaya uyumlu hale getirin.
İçindekiler
Bir seçilen Hall-enkoder dişli motoru ve eşleşen altı telli kablo. Braket paketi ayrıca resmedilen braket ve eşleşen donanımı içermektedir.Kontrol cihazı, güç kaynağı, tekerlek, tam robot ve ek serbest iç dişliler dahil değildir.
SSS
Her seçenek Hall geri bildirimini içeriyor mu?
Evet. Her iki paket de ABHL enkoderli motoru kullanmaktadır.
Hall VCC'yi motor kaynağından besleyebilir miyim?
Hayır. Hall VCC, ayrı bir 3.3 V veya 5 V kaynağı gerektirir.
9 V seçilebilir mi?
Hayır. 9 V performans tablosu yalnızca aile referansıdır; gerçek perakende sargıları 6 V ve 12 V'dir.
Her oran 3 kgf·cm nominal tork sağlıyor mu?
Hayır. Nominal g·cm değerini kullanın; 3 kgf·cm, dişli kutusunun mekanik tavanıdır.
Görsel Detaylar