CHIHAI GM25-370 Hall Enkoderli DC Dişli Motor ve Tekerlek Setleri, 6V/12V/24V
CHIHAI GM25-370 Hall Enkoderli DC Dişli Motor ve Tekerlek Setleri, 6V/12V/24V
CHIHAI MOTOR
Teslim alma kullanılabilirliği yüklenemedi


Genel Bakış
CHIHAI MOTOR CHR-GM 25-370ABHL DC dişli motoru, 25 mm metal dişli kutusunu 11PPR AB Hall geri bildirimi ile birleştirir. Paketi, nominal motor voltajını ve tam hız/oran konfigürasyonunu seçin. Bir çıplak enkoder motoru veya bir 65 mm tekerlek ya da bir 60 mm Mecanum tekerlek ile bir motor kiti seçin.
Özellikler
- Metal azaltma dişlileri ve 4 mm D şeklinde çıkış mili.
- Uygun kablo ile AB kare manyetik geri bildirim.
- Aynı nominal azaltmada farklı hızlar da dahil olmak üzere belirgin sargı/hız seçenekleri.
- Mavi/kırmızı yol dişleri, sarı temel, mavi yüksek tutuş ve Mecanum tekerlek paketleri.
Özellikler
| Marka / model | CHIHAI MOTOR / CHR-GM 25-370ABHL |
| Motor | Metal dişli ve AB manyetik Hall geri bildirimine sahip fırçalı DC dişli motor |
| Seçilebilir sürüş | 6 V, 12 V veya 24 V sargı; voltaj, hız ve oran seçilen konfigürasyonla eşleşmelidir |
| Çıkış mili | 4 mm D mili; 3.5 mm düz referans; 12 mm çıkıntı; 8 mm düz uzunluk |
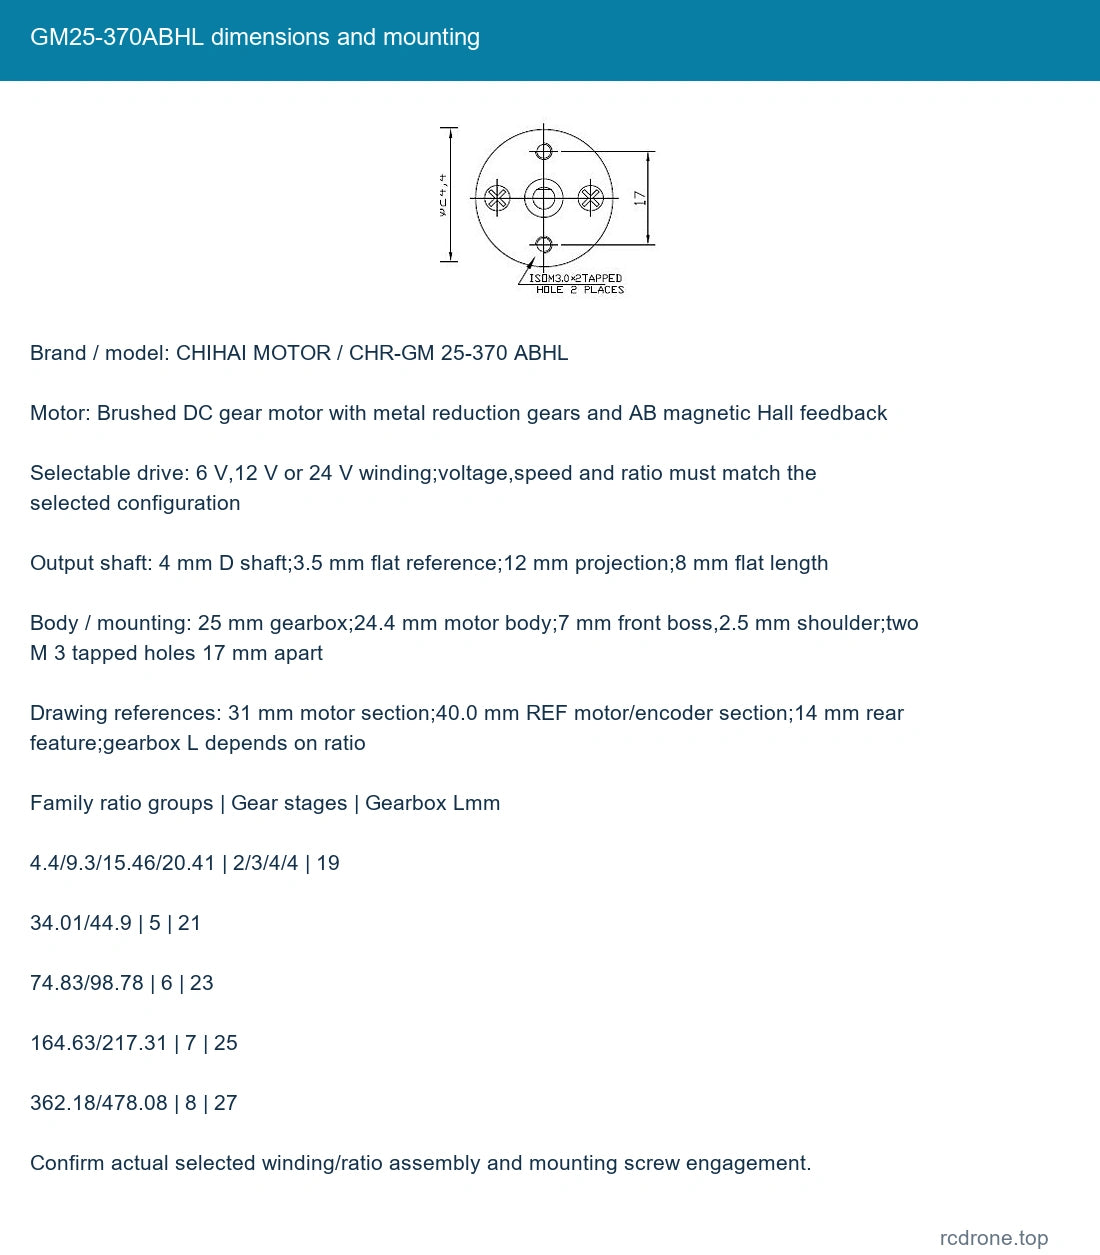
| Gövde / montaj | 25 mm dişli kutusu; 24.4 mm motor gövdesi; 7 mm ön boss, 2.5 mm omuz; 17 mm aralıkla iki M 3 dişli delik |
| Çizim referansları | 31 mm motor kesiti; 40.0 mm REF motor/encoder bölümü; 14 mm arka özellik; dişli kutusu L oranına bağlı |
| Encoder | Motor milinde 11PPR, AB kare dalga; 22 manyetik kutup/11 kutup takımı |
| Encoder beslemesi / yanıtı | Ayrı 3.3 V veya 5 V DC mantık; 100kHz referans; yerleşik pull-up/şekillendirme dirençleri |
| Bağlantı | PH 2.0 altı pozisyonlu bağlantı ile eşleşen kablo; işaretli kart yönünü takip edin |
| Ağırlık referansları | Orana/paketleme bağlı olarak yaklaşık 100–200 g; nakliye ağırlığı farklılık gösterir |
Voltaja Özgü Performans
Aşağıdaki aile çalışma sütunları, boş yük hızı, nominal hız ve torku ayırt eder. Voltajı, oranı ve boş yük hızını bir arada eşleştirin; eşit oran etiketleri aynı sargıyı tanımlamaz.Seçilemeyen çalışma noktaları, ek satın alınabilir kombinasyonlar yerine aile referansları olarak kalır.
6 V sargı referansları
| Oran : 1 | Yük yok rpm | Yük yok mA | Nominal kgf.cm | Nominal N.m | Nominal rpm | Nominal A | Durma A | Durma kgf.cm | Hall çıkış referansı | Şanzıman Lmm |
|---|---|---|---|---|---|---|---|---|---|---|
| 10 | 600 | ≤60 | 0.9 | 0.09 | 310 | ≤0.8 | ≤2.7 | 1.8 | 102.3 | 19 |
| 20 | 300 | ≤100 | 1.8 | 0.177 | 160 | ≤0.8 | ≤2.7 | 3.6 | 224.5 | 19 |
| 34 | 210 | ≤130 | 5.2 | 0.5 | 110 | ≤1.1 | ≤3.5 | 10 | 341.2 | 21 |
| 34 | 175 | ≤130 | 2.9 | 0.28 | 90 | ≤1.1 | ≤3.0 | 6 | 341.2 | 21 |
| 75 | 100 | ≤130 | 7 | 0.69 | 55 | ≤1.5 | ≤3.5 | 10 | 823.1 | 23 |
12 V sargı referansları
| Oran : 1 | Yük yok rpm | Yük yok mA | Nominal kgf.cm | Nominal N.m | Nominal rpm | Nominal A | Durma A | Durma kgf.cm | Hall çıkış referansı | Şanzıman Lmm |
|---|---|---|---|---|---|---|---|---|---|---|
| 4.4 | 2700 | ≤200 | 0.8 | 0.08 | 1600 | ≤1.5 | ≤5.6 | 1.8 | 44 | 19 |
| 10 | 1280 | ≤200 | 1.7 | 0.17 | 700 | ≤1.5 | ≤5.6 | 3.5 | 102.3 | 19 |
| 20 | 600 | ≤200 | 3.5 | 0.34 | 350 | ≤1.5 | ≤5.6 | 7 | 224.5 | 19 |
| 34 | 350 | ≤200 | 5.8 | 0.57 | 180 | ≤1.7 | ≤5.6 | 12 | 341.2 | 21 |
| 20 | 220 | ≤130 | 2.9 | 0.28 | 130 | ≤1.0 | ≤2.5 | 5 | 224.5 | 19 |
| 45 | 140 | ≤150 | 4.3 | 0.42 | 70 | ≤0.8 | ≤2.5 | 8.5 | 493.9 | 21 |
24 V sargı referansları
| Oran : 1 | Yük yok devir/dakika | Yük yok mA | Nominal kgf.cm | Nominal N.m | Nominal devir/dakika | Nominal A | Durma A | Durma kgf.cm | Hall çıkış referansı | Şanzıman Lmm |
|---|---|---|---|---|---|---|---|---|---|---|
| 4.4 | 2700 | ≤150 | 0.6 | 0.059 | 1200 | ≤2.4 | ≤5.0 | 1 | 44 | 19 |
| 10 | 1280 | ≤150 | 1.4 | 0.14 | 580 | ≤2.4 | ≤5.0 | 2.2 | 102.3 | 19 |
| 20 | 600 | ≤150 | 2.8 | 0.27 | 300 | ≤2.4 | ≤5.0 | 4.5 | 224.5 | 19 |
| 34 | 350 | ≤150 | 5 | 0.49 | 170 | ≤2.4 | ≤5.0 | 8 | 341.2 | 21 |
| 45 | 265 | ≤150 | 6.5 | 0.64 | 130 | ≤2.4 | ≤5.0 | 10 | 493.9 | 21 |
| 24(ref; 180 rpm'yi doğrulayın) | 180 | ≤100 | 3 | 0.29 | 110 | ≤1.3 | ≤2.5 | 6 | 341.2 | 21 |
24 V 180 rpm seçimi 34: 1 etiketini korur, ancak işletim referans sütunu 24: 1 taşır. Oran bağımlı tasarım veya çıkış sayım hesaplamaları öncesinde gerçek montaj azaltmasını doğrulayın. Voltaj/hız seçimi korunur; düzeltilmiş bir oran varsayılmamaktadır. Durma değerleri sürekli derecelendirmeler değildir; aşırı yüklenmeden ve durdurulmuş çalışmadan kaçının.
Hall çıkış referansı, motor devri başına 11 temel darbe ile gerçek azaltmayı çarpar; nominal seçici oran ve kodlayıcı sayım konvansiyonu farklılık gösterebilir. Darbe sayısına dayanarak kapalı döngü konumlandırma doğruluğu çıkarımında bulunmayın.
Encoder ve Motor Bağlantısı
| Şematik düzen / işaretli sinyal | Fonksiyon |
|---|---|
| M 1 | Motor terminal 1 |
| GND | Encoder mantık topraklama |
| C 1 | Encoder A çıkışı |
| C 2 | Encoder B çıkışı |
| VCC | Encoder mantık 3.3 V /5 V |
| M 2 | Motor terminal 2 |
Bağlantıyı işaretli kartın görüntüleme yönünden okuyun; başka bir modelden tel renklerini çıkarmayın. Encoder VCC'yi 3.3 V veya 5 V ile besleyin ve doğru GND polaritesini koruyun. Motor voltajı yalnızca M 1/M 2'ye aittir.Motor yönünü tersine çevirdikten sonra M 1/M 2'yi tersine çevirin; enkoder mantık gücünü tersine çevirmeyin. Bir motor sürücüsü, MCU, geri bildirim işlemcisi ve güç kaynağı ayrı.
Mekanik Uyum ve Aksesuarlar
| Kesin aile oranları: 1 | Dişli aşama referansları | Şanzıman Lmm |
|---|---|---|
| 4.4/9.3/15.46/20.41 | 2/3/4/4 | 19 |
| 34.01/44.9 | 5 | 21 |
| 74.83/98.78 | 6 | 23 |
| 164.63/217.31 | 7 | 25 |
| 362.18/478.08 | 8 | 27 |
Seçilen sargı/oran montajını, mil uyumunu, vida derinliğini ve arka enkoder boşluğunu kontrol edin. Aile uzunlukları, perakende seçimlerini aşmaktadır. Montaj braketinin referansları 26.5 mm genişlik, 33 mm yükseklik/ayak uzunluğu, 3 mm kalınlık, 8 mm ön açıklık, 17 mm aralıkla iki 3.2 mm ön delik, 10 mm ayak açıklığı ve 16x 14 mm aralıkta dört 3.4 mm ayak deliğidir. Altıgen bağlantının referansları 18 mm uzunluk, 12 mm düz kenar, 13.75 mm köşe, 4 mm mil delik ve enine M 4 sıkıştırma dişidir.
Dört geleneksel tekerlek kiti 65 mm çap x 27 mm genişlikte tekerlekler kullanmaktadır. Mecanum tekerleği 60 mm çap x 32 mm genişliktedir. Çok yönlü bir platform için, uygun sol/sağ el yönlülüğü ile dört tekerlek setini koordine edin; her listelenen Mecanum paketi yalnızca bir tekerlek içerir ve yönlülük burada ayrı bir seçim değildir.
İçindekiler
- Encoder Motor Sadece: Hall geri bildirimi ve uyumlu kablo ile bir seçilen motor.
- Her 65 mm kiti: bir seçilen motor/kablo, bir seçilen tekerlek, bir braket, bir altıgen bağlantı ve resimdeki vidalar, set vidaları ve altıgen anahtar.
- 60 mm Mecanum kiti: bir seçilen motor/kablo, bir Mecanum tekerlek, braket, bağlantı ve resimdeki montaj donanımı/altıgen anahtar.
Paket fotoğrafları alternatif konfigürasyonları göstermektedir, çoklu motor paketi değildir. Tam bir araç, şasi, sürücü, kontrolör ve güç kaynağı dahil değildir.
Uygulamalar
Küçük robot sürücüleri, hat takip etme ve denge aracı geliştirme, akıllı ev mekanizmaları, motorlu aparat ve seçilen yük, hız, mil ve geri bildirim arayüzünün tasarıma uyduğu kompakt kamera hareketi. Yazıcı, temizlik robotu, kilit ve endüstriyel ekipman örnekleri olası uygulamaları göstermektedir; tam makineler ve yazılımlar sağlanmamaktadır.
Kurulum ve İşletim
Seçilen motor voltajını kullanın; örneğin, 12 V sargısı 24 V sargısı değildir. İşletimden önce kablolamayı ve mekanik boşluğu kontrol edin, vidaların dişlilerden uzak olmasını sağlayın ve aşırı yüklenmeden veya uzun süreli duraklamadan kaçının. Dişli gürültüsü ve mevcut tork, hız ve yüke bağlı olarak değişir.
SSS
İki 34: 1 konfigürasyonu aynı voltajda değiştirilebilir mi?
Hayır. Sargıları ve hız/yük noktaları farklı olabilir; tam olarak seçilen boşta hız ve voltaja özgü tabloyu eşleştirin.
Mecanum kiti dört tekerlek içeriyor mu?
Hayır. Bir tekerlek ve bir motor içerir. Tam bir çok yönlü tekerlek seti, koordine edilmiş sol/sağ tekerleklere ihtiyaç duyar.
Encoder motor voltajından çalışabilir mi?
Hayır. Mantık beslemesi 3.3 V veya 5 V'dir, seçilen 6 V/12 V/24 V motor sargısından bağımsızdır.
Görsel Detaylar