CHIHAI CHR-GM37-3429 Optik Enkoderli DC Dişli Motor, 12 V / 24 V
CHIHAI CHR-GM37-3429 Optik Enkoderli DC Dişli Motor, 12 V / 24 V
CHIHAI MOTOR
Teslim alma kullanılabilirliği yüklenemedi


Genel Bakış
CHIHAI MOTOR CHR-GM37-3429 DC dişli motoru , 37 mm metal redüktör dişli kutusunu AB inkremental optik enkoder ile birleştirir. Paket, 12 V veya 24 V motor sargısı ve çıkış hızı/oranı, mevcut kombinasyonlardan bağımsız olarak seçilebilir.
Özellikler
- Tam metal redüktör dişlileri, bakır sargı ve tersine çevrilebilir DC çalışma.
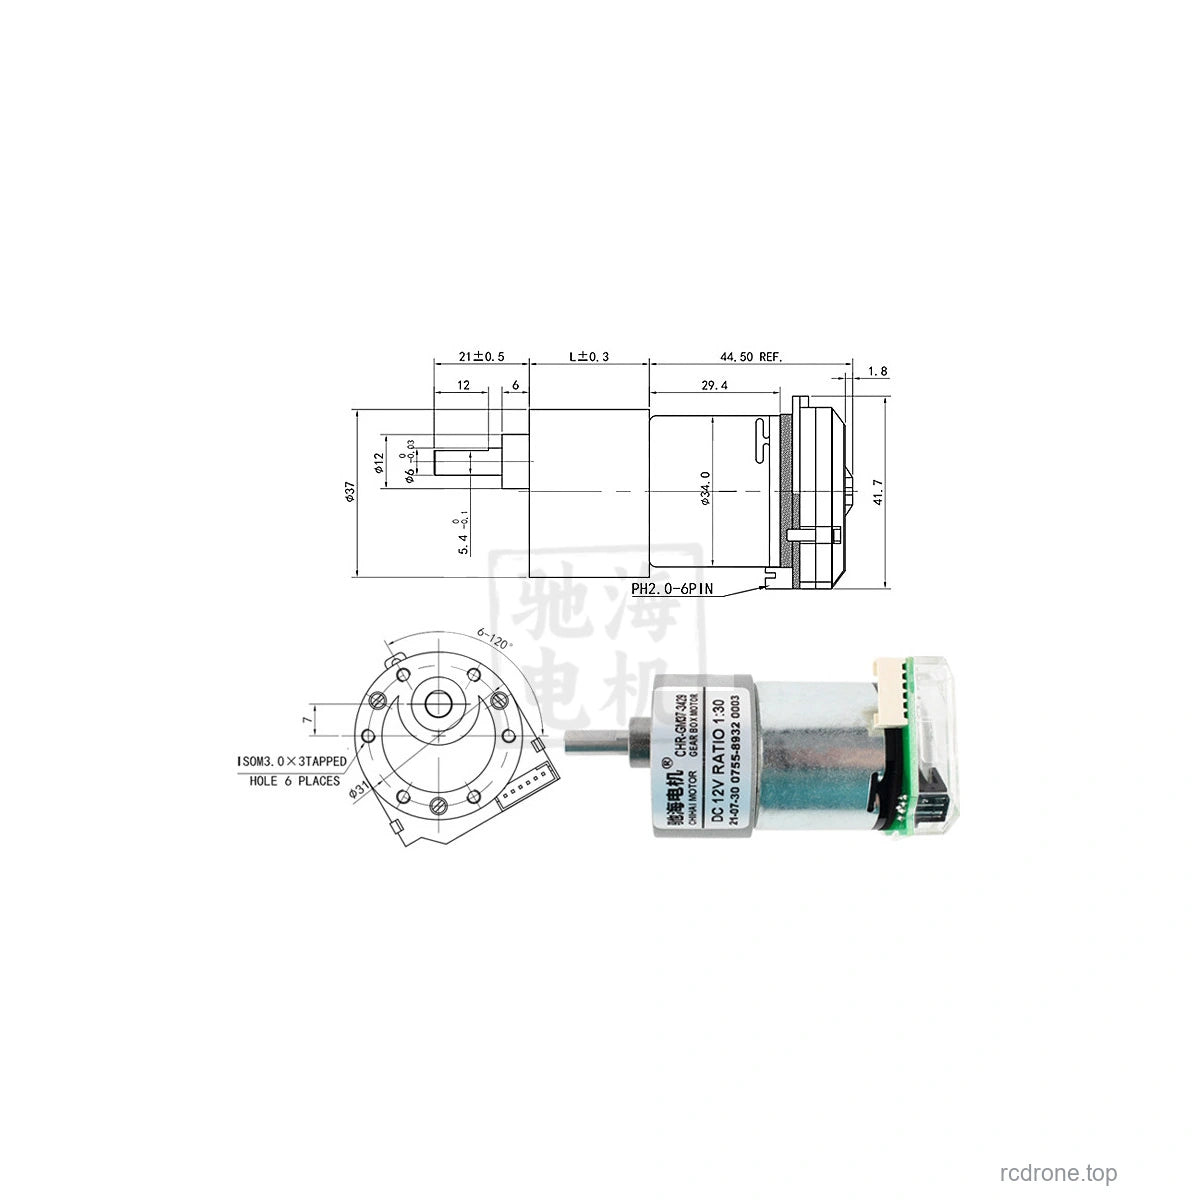
- 21 mm çıkıntıya ve 12 mm düz uzunluğa sahip 6 mm D şeklinde çıkış mili.
- Hız ve konum geri bildirimi için çift kanallı optik enkoder.
- Beş paket seviyesi: motor, braket, flanş bağlantı elemanı, 65 mm tekerlek kiti veya 80 mm tekerlek kiti.
İçindekiler
| Paket | İçerik |
|---|---|
| Optik enkoder motoru | 1 optik enkoder ve bağlantı kablosu ile dişli motor |
| Motor ve braket | Motor montajı ve montaj braketi |
| Motor braketi ve flanş bağlantısı | Motor montajı, braket ve flanş bağlantısı |
| 65 mm veya 80 mm tekerlek kiti | Motor montajı, braket, altıgen bağlantı, seçilen çap tekerleği ve resimdeki montaj donanımı |
Tekerlek kitleri altıgen bağlantı kullanır; ayrı flanş bağlantısı bunlara dahil edilmez. Tekerlek rengi ve diş profili bağımsız olarak seçilebilen seçenekler değildir. Her paket için bir motor dahildir; karşılaştırma görselleri çoklu motor setini göstermez. Bir kontrol cihazı ve güç kaynağı dahil değildir.
Motor Özellikleri
12 V ve 24 V ayrı seçilmiş sargılardır. Nominal boşta hızları, ilgili seçilen voltajlarda aynıdır; 12 V sargısını 24 V ile beslemeyin. Aile referans maksimum çıkış gücü 11 W'dır. Dişli kutusunun maksimum izin verilen yükü 30 kgf·cm (yaklaşık 3.0 N·m); durma işlemi sürekli bir değer değildir.
| Seçilen oran / tam referans oranı | Boşta devir/dakika, 12 veya 24 V | Nominal tork kgf·cm | Nominal devir/dakika | Dişli kutusu uzunluğu mm |
|---|---|---|---|---|
| 6:1 / 6.3:1 | 1550 | 1 | 950 | 19 |
| 10:1 / 10:1 | 1000 | 1.6 | 600 | 19 |
| 18:1 / 18.8:1 | 530 | 3 | 320 | 21.5 |
| 30:1 / 30:1 | 330 | 4.8 | 200 | 21.5 |
| 50:1 / 50:1 | 200 | 8 | 120 | 24 |
| 90:1 / 90:1 | 110 | 14 | 65 | 24 |
| 150:1 / 150:1 | 65 | 24 | 40 | 26.5 |
| 270:1 / 270:1 | 36 | 30 | 27 | 26.5 |
| 450:1 / 450:1 | 22 | 30 | 16 | 29 |
| Elektrik referansı | 12 V sargı | 24 V sargı |
|---|---|---|
| Boşta akım | ≤300 mA | ≤150 mA |
| Nominal akım, oranlar6.3/10/18.8/30/50/90/150/270/450 | ≤2.3/2.3/2.3/2.3/2.3/2.3/2.1/1.9/1.7 A | ≤1.8 A tüm oranlar için |
| Durma akımı | ≤7.0 A | ≤4.5 A |
| Durma torku, oranlar6.3/10/18.8/30/50 | ≥2.5/4.0/7.5/12/20 kgf·cm | ≥2.5/4.0/7.5/12/20 kgf·cm |
| Daha yüksek oranlar | 30 kgf·cm dişli kutusu yük sınırını, bunun üzerindeki hesaplanan durma değerini kullanmak yerine gözlemleyin | |
Referans kütlesi, motor montajı için yaklaşık 200 g'dır ve dişli kutusu oranına göre değişir. Boyutlar ve kütleler tüm paketler arasında aynı değildir.
Optik Encoder ve Bağlantı
Ayrı bir DC3.3 V veya 5.0 V encoder beslemesi kullanın. Encoder, 448 CPR temel işaretleme ve 25–60 kHz yanıt frekansı referansı ile çalışan AB iki fazlı artan optik bir tasarımdır ve 0–85°C aralığında çalışır. Dişli kutusu dönüşü başına çıkış sayıları, seçilen orana ve kodlama konvansiyonuna bağlıdır; konumu ölçüm olarak kullanmadan önce sayım uygulamanızı kalibre edin.
| Tel rengi | Sinyal |
|---|---|
| Kırmızı | Encoder B çıkışı |
| Siyah | Encoder A çıkışı |
| Yeşil | Encoder GND |
| Mavi | Encoder VCC,3.3/5.0 V |
| Sarı | Motor pozitif |
| Beyaz | Motor negatif |
Encoder konektörü PH2.0-6PIN'dir; bağlantı kablosu Dupont veya XH2.54 tarzı konektörlerde sonlanabilir. Bağlantıdan önce gerçek pin etiketlerini doğrulayın; yukarıdaki tel renkleri gösterilen optik montaja uygulanır. Motor 12/24 V gücünü encoder VCC'ye bağlamayın, encoder VCC/GND'yi ters bağlamayın veya 5 V'yi aşmayın.Uygun bir donanım quadrature encoder girişi ile bir mikrodenetleyici kullanın, örneğin STM32. Bu yapılandırma kılavuzu doğrudan Arduino/8051 kod çözümlemesini desteklememektedir.
6 V Seri Referansı
Aşağıdaki düşük voltaj serisi tablosu referans içindir ve seçilebilir 12/24 V seçeneklerine 6 V sargısı eklemez. Referans maksimum çıkış 2.6 W, boşta akım ≤200 mA, nominal akım ≤1.4 A ve durma akımı ≤3.5 A'dır.
| Oran | 6 V'de boşta rpm | Nominal kgf·cm | Nominal rpm |
|---|---|---|---|
| 6.3:1 | 775 | 0.5 | 470 |
| 10:1 | 500 | 0.8 | 300 |
| 18.8:1 | 265 | 1.5 | 160 |
| 30:1 | 165 | 2.4 | 100 |
| 50:1 | 100 | 4 | 60 |
| 90:1 | 55 | 7 | 32 |
| 150:1 | 32 | 12 | 20 |
| 270:1 | 18 | 21 | 11 |
| 450:1 | 11 | 30 | 6.5 |
At6 V, stall-torque referansları oranlar için 6.3/10/18.8/30/50/90 ≥1.2/2.0/3.7/6.0/10/18 kgf·cm; daha yüksek oranlar için 30 kgf·cm dişli kutusu limitini gözlemleyin.
Uygulamalar ve Kurulum
Uygun şekilde tasarlanmış kendi kendine dengelenen araçlar, izleme robotları, küçük mobil platformlar, akıllı cihazlar, robot mekanizmaları, pan/tilt mekanizmaları ve elektrikli model montajları için uygundur. Montajdan önce mil, montaj deseni, tekerlek bağlantısı ve tork gereksinimini eşleştirin. Yeniden kablolamadan önce gücü kesiniz; sürekli durma, aşırı yük ve desteklenmeyen radyal yüklerden kaçının.
SSS
Bu bir Hall enkoder motoru mu?
Bu seçilebilir paketler bir AB artımlı optik enkoder kullanır. Yukarıdaki optik enkoder besleme ve kablolama tablosunu kullanın.
Neden oran listesi w6: 1 ve referans tablosu 6.3:1 gösteriyor?
Kısa seçim nominal oran etiketlerini kullanır; performans tablosu bu iki giriş için daha hassas 6.3:1 ve 18.8:1 referanslarını korur.
Görsel Detaylar