CHIHAI MOTOR GW12T-050 DC Sonsuz Dişli Motor, Hall Enkoder Seçenekleri
CHIHAI MOTOR GW12T-050 DC Sonsuz Dişli Motor, Hall Enkoder Seçenekleri
CHIHAI MOTOR
Teslim alma kullanılabilirliği yüklenemedi


Genel Bakış
CHIHAI MOTOR CHF-GW12T-050 kompakt DC dişli motoru , 6V veya 12V sargı seçenekleri ve altı azaltma oranı ile bir dik açı metal vida dişli kutusunu birleştirir. Aynı tarafta veya karşı tarafta motor terminalleri ile AB Hall enkoder versiyonunu veya enkoder kartı olmadan arka mil motorunu seçin.
Özellikler
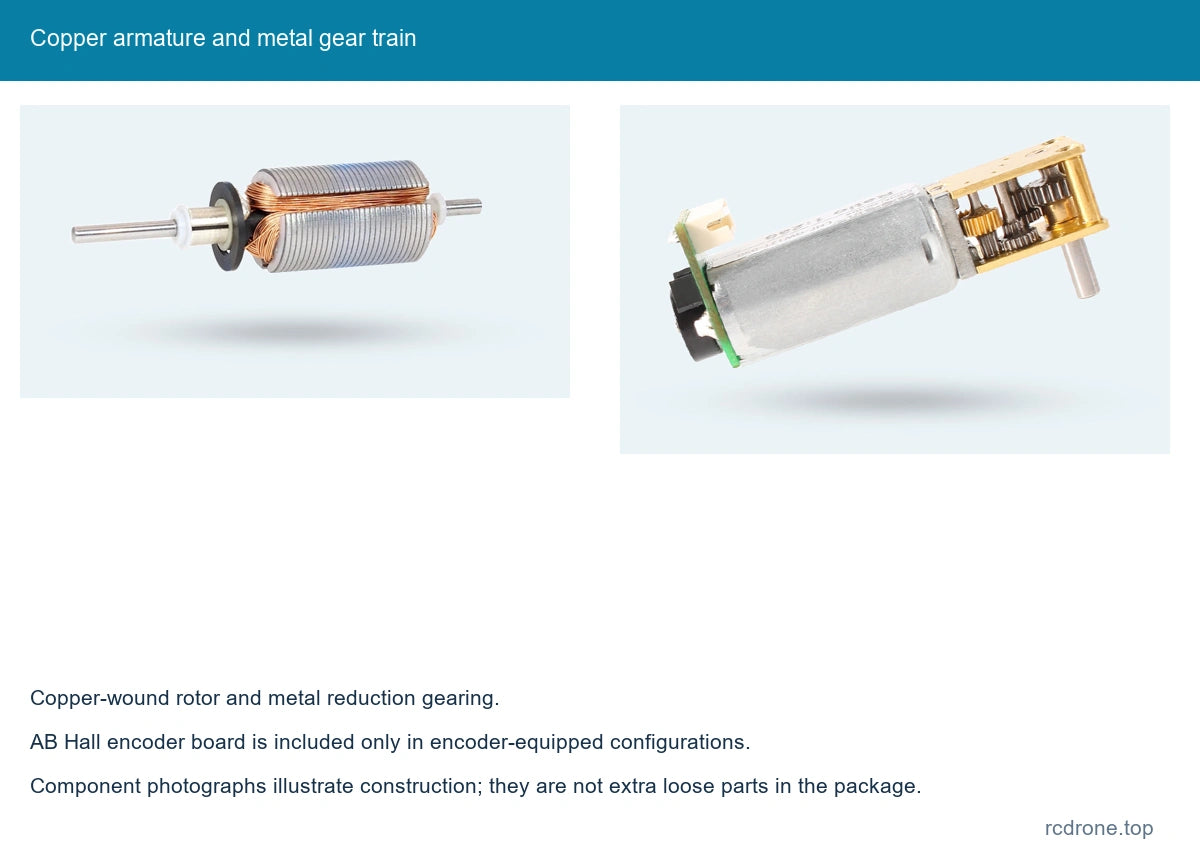
- Kompakt metal azaltma dişlisi ve bakır sargılı motor armaturu.
- Hız ve tork seçimi için 42:1 ile 1030:1 arasında altı çıkış oranı.
- Enkoderli konfigürasyonlar, yön ve dönüş algılama için iki fazlı A/B geri bildirim sağlar.
- 3 mm D şeklinde çıkış mili ve kompakt montaj geometrisi.
- Enkoderli motor seçenekleri ile gösterilen altı pinli bağlantı.
Özellikler
| Marka / model | CHIHAI MOTOR / CHF-GW12T-050ABHL encoder ailesi; arka mil motor seçeneği de sunulmaktadır |
|---|---|
| Motor beslemesi | 6V veya 12V DC sargı seçin; encoder beslemesi ayrı |
| Dişli sistemi | Metal solucan ve redüksiyon dişlileri; 42, 236, 302, 603 ve 1030 oranlarında çelik levha yapısı açıkça belirtilmiştir; 118 konut malzemesi seçicide belirtilmemiştir |
| Redüksiyon oranları | 42:1, 118:1, 236:1, 302:1, 603:1, 1030:1 |
| Çıkış mili | 3 mm çap (+0 / −0.03); 2.5 mm D-düz (+0 / −0.05); 8.0 ±0.3 mm çıkıntı |
| Referans boyutları | 50.0 mm genel referans; 32.0 mm motor referansı; 18.0 ×12.0 mm dişli-levha referansı |
| Çizim detayları | 4.0 mm mil ucu ofseti; 8.50 mm montaj deliği aralığı; 2 ×1.4 mm delikler; 1.8 mm kenar ofseti; 0.5 mm kolar özelliği; 7.5 mm omuz (+0.03 / 0) |
| Referans bölümü | 10.0 mm levha aralığı; 11.8 mm dış yükseklik; 15.5 mm çapraz referans; 18.5 mm enkoder kartı genişliği |
| Referans motor ağırlığı | Yaklaşık 25 g; oran ve yapı gerçek ağırlığı etkiler |
| Enkoder tipi | AB çift kanallı artan manyetik Hall enkoder, yalnızca enkoder ile donatılmış seçeneklerde |
| Enkoder beslemesi | 3.3V DC veya 5.0V DC |
| Enkoder konektörü | ZH1.5-6PIN, resimdeki enkoder seçenekleri ile uyumlu bağlantı kablosu dahil |
| Enkoder sinyali | A/B kare dalga sinyalleri; yerleşik pull-up / sinyal şekillendirme dirençleri; uyumlu MCU giriş seviyelerine bağlayın |
| Enkoder temel darbeleri | Motor milinde 7 PPR; çıkış mili darbe referansı = 7 × azaltma oranı |
| Enkoder manyetik halkası | 14 kutup / 7 kutup çifti |
| Enkoder yanıt frekansı | 100 kHz |
| Yön seçenekleri | Çıkış mili ile ilgili olarak aynı taraf veya karşı taraf motor terminal düzenlemesi, resimdeki gibi; komutlu bir dönüş yönü değildir |
| Arka mil seçeneği | Arka mil ile motor ve enkoderli seçeneklerde gösterilen Hall enkoder kartı olmadan |
Hız ve Tork Yapılandırmaya Göre
Seçilen sargı ve azaltma oranı için tabloyu kullanın.Güç referansları, gösterilen 11 boyutlu giriş motoruna uygulanır: 12V'da 0.55 W ve 6V'da 0.15 W. Hız, akım ve tork farklı çalışma miktarlarıdır; boşta hız, nominal yük hızı olarak derecelendirilmemiştir.
12V performansı
| Oran | Boşta devir/dakika | Nominal devir/dakika | Nominal kgf·cm | Nominal N·m | Durma torku referansı, kgf·cm |
|---|---|---|---|---|---|
| 42:1 | 380 | 300 | 0.1 | 0.01 | ≤0.35 |
| 118:1 | 135 | 105 | 0.3 | 0.03 | ≤1.0 |
| 236:1 | 68 | 53 | 0.65 | 0.064 | ≥2.5 |
| 302:1 | 53 | 41 | 0.8 | 0.079 | Belirtilmemiş |
| 603:1 | 27 | 20 | 1.6 | 0.16 | Belirtilmemiş |
| 1030:1 | 16 | 12 | 2.4 | 0.24 | Belirtilmemiş |
Yük yok akımı ≤85 mA; nominal akım ≤0.23 A; durma akımı ≤1.0 A.
6V performans
| Oran | Yük yokken devir/dakika | Nominal devir/dakika | Nominal kgf·cm | Nominal N·m | Durma torku referansı, kgf·cm |
|---|---|---|---|---|---|
| 42:1 | 190 | 140 | 0.05 | 0.005 | ≤0.17 |
| 118:1 | 67 | 50 | 0.15 | 0.015 | ≤0.5 |
| 236:1 | 33 | 25 | 0.32 | 0.031 | ≤1.2 |
| 302:1 | 26 | 20 | 0.4 | 0.039 | ≤1.50 |
| 603:1 | 13 | 10 | 0.8 | 0.079 | Belirtilmemiş |
| 1030:1 | 8 | 6 | 1.2 | 0.12 | Belirtilmemiş |
Boşta akım ≤65 mA; nominal akım ≤0.18 A; durma akımı ≤0.6 A.
Çıkış yükünü 3 kgf·cm'nin altında tutun ve durma durumundan kaçının. Durma referansları sürekli görev derecesi belirlemez. Ayrı bir durma-tork değeri olmayan oranlar aynı 3 kgf·cm mekanik yük tavanını kullanır; bu tavan, vaat edilen bir durma torku değildir.
Encoder Bağlantısı
Tel renkleri bu motorun altı telli bağlantısını takip eder, kırmızı M− ve beyaz M+ dahil. Geleneksel kırmızı-pozitif bağlantı varsaymayın. Motor gücünü 3.3V/5V Hall beslemesinden ayırın.
| Tel | İşaretleme | Fonksiyon |
|---|---|---|
| Kırmızı | M− | Motor besleme negatif |
| Siyah | VCC | Encoder beslemesi, 3.3V veya 5.0V |
| Sarı | C2 / B | Encoder faz B |
| Yeşil | C1 / A | Encoder faz A |
| Mavi | GND | Encoder toprak |
| Beyaz | M+ | Motor besleme pozitif |
Encoder, motor devri başına 7 temel darbe üretir.Çıkış mili darbe referansı, seçilen dişli oranı ile 7 çarpımına eşittir; kenar sayma gelenekleri kontrolöre bağlıdır. Bağlantıdan önce mantık seviyesi uyumluluğunu onaylayın.
Konfigürasyon Kılavuzu
Yönlendirme seçenekleri, motor terminal düzeninin çıkış mili ile karşılaştırma fotoğraflarındaki konumunu tanımlar; sabit bir saat yönünde veya saat yönünün tersine komut seçmezler. Arka mili seçeneği, Hall enkoder kartı olmayan bir motordur. Çelik plaka oranları ayrı ayrı etiketlenmiştir; 118:1 seçeneği plaka malzemesini belirtmez. Çelik/temas karşılaştırması bir aile referansıdır, ek bir malzeme seçici değildir.
Uygulamalar
- Encoder seçeneği seçildiğinde, tekerlek kontrolü için döngü geri bildirimi kullanan küçük mobil robotlar.
- Diğer dişli hareketi gerektiren kompakt izleme mekanizmaları ve kamera konumlandırma montajları.
- Küçük kağıt işleme ve hobi otomasyonu mekanizmaları, motorun torku, hızı ve görev döngüsü ile eşleştirilmiştir.
İçindekiler
Bir adet seçilmiş dişli motor. Encoder ile donatılmış seçenekler, resimdeki Hall encoder kartını ve eşleşen altı telli kabloyu içerir. Arka mil versiyonu encoder kartına sahip değildir; encoder kablosu belirtilmemiştir. Sürücü, kontrolör, güç kaynağı, tekerlekler ve tam robot veya mekanizma dahil değildir. Karşılaştırma fotoğrafları alternatifleri göstermektedir, iki motor paketi değildir.
SSS
Arka mil seçeneği bir encoder içeriyor mu?
Hayır. A/B Hall geri bildirimi için aynı tarafta veya karşı tarafta encoder ile donatılmış bir terminal seçin.
Hall kartı doğrudan 12V ile beslenebilir mi?
Hayır. Encoder ayrı bir 3.3V veya 5.0V kaynağı kullanır; motor sargısı seçilen 6V veya 12V kaynağını kullanır.
7 PPR dişli kutusu çıkışında mı ölçülüyor?
Hayır. Bu, temel motor-mili darbe referansıdır.Çıkış mili referansı için azaltma oranı ile çarpın, ardından kontrol cihazının sayım konvansiyonunu dikkate alın.
Yönlendirme seçenekleri motorun döndürme yönünü seçiyor mu?
Hayır. Çıkış miline göre terminal düzenini tanımlar.
Görsel Detaylar