CHIHAI GW12T-N20ABHL Solucan DC Dişli Motoru, 7 PPR Hall Kodlayıcı ile
CHIHAI GW12T-N20ABHL Solucan DC Dişli Motoru, 7 PPR Hall Kodlayıcı ile
CHIHAI MOTOR
Teslim alma kullanılabilirliği yüklenemedi


Genel Bakış
CHIHAI MOTOR CHF-GW 12T-N 20ABHL, mini DC dişli motor ile dişli redüksiyon ve bir AB manyetik Hall enkoderine sahip bir üründür. Fiziksel bağlantı düzenini, redüksiyon oranını ve voltaj/sargıyı seçin. Her gerçek seçenek, enkoderli motor ve uyumlu altı telli konektör bağlantısını içerir; liste, tamamlayıcı bir robot şasisi veya kontrolör kiti değildir.
Özellikler
- Metal dişli ve redüksiyon dişli sistemi kompakt bir çerçevede.
- 8 mm çıkıntı referansına sahip 3 mm D şeklinde çıkış mili.
- Göreli hız ve dönüş ölçümü için 7 PPR motor mili AB geri bildirimi.
- A 35 ve B 45 motor sargıları ile ayrı voltaj-spesifik veriler.
Özellikler
| Marka / model | CHIHAI MOTOR / CHF-GW 12T-N 20ABHL; aile resimleri ayrıca GW 12T-N 20VA'yı işaretler |
| Yapı | AB Hall enkoderli mini fırçalı DC vida ve dişli motoru |
| Bobin seçenekleri | 12 V A 35, 6 V A 35, 6 V B 45 veya 3 V B 45 mevcut stok kombinasyonu olarak |
| Oran seçenekleri | 42: 1, 118: 1, 236: 1, 302: 1, 603: 1, 1030: 1; sıfır stok olduğunda çelik levha 1030 kaynak kombinasyonu hariç tutulmuştur |
| Bağlantı düzeni | Aynı taraf veya karşı taraf lehimleme düzeni olarak resmedilmiştir; komutlu bir dönüş yönü değildir |
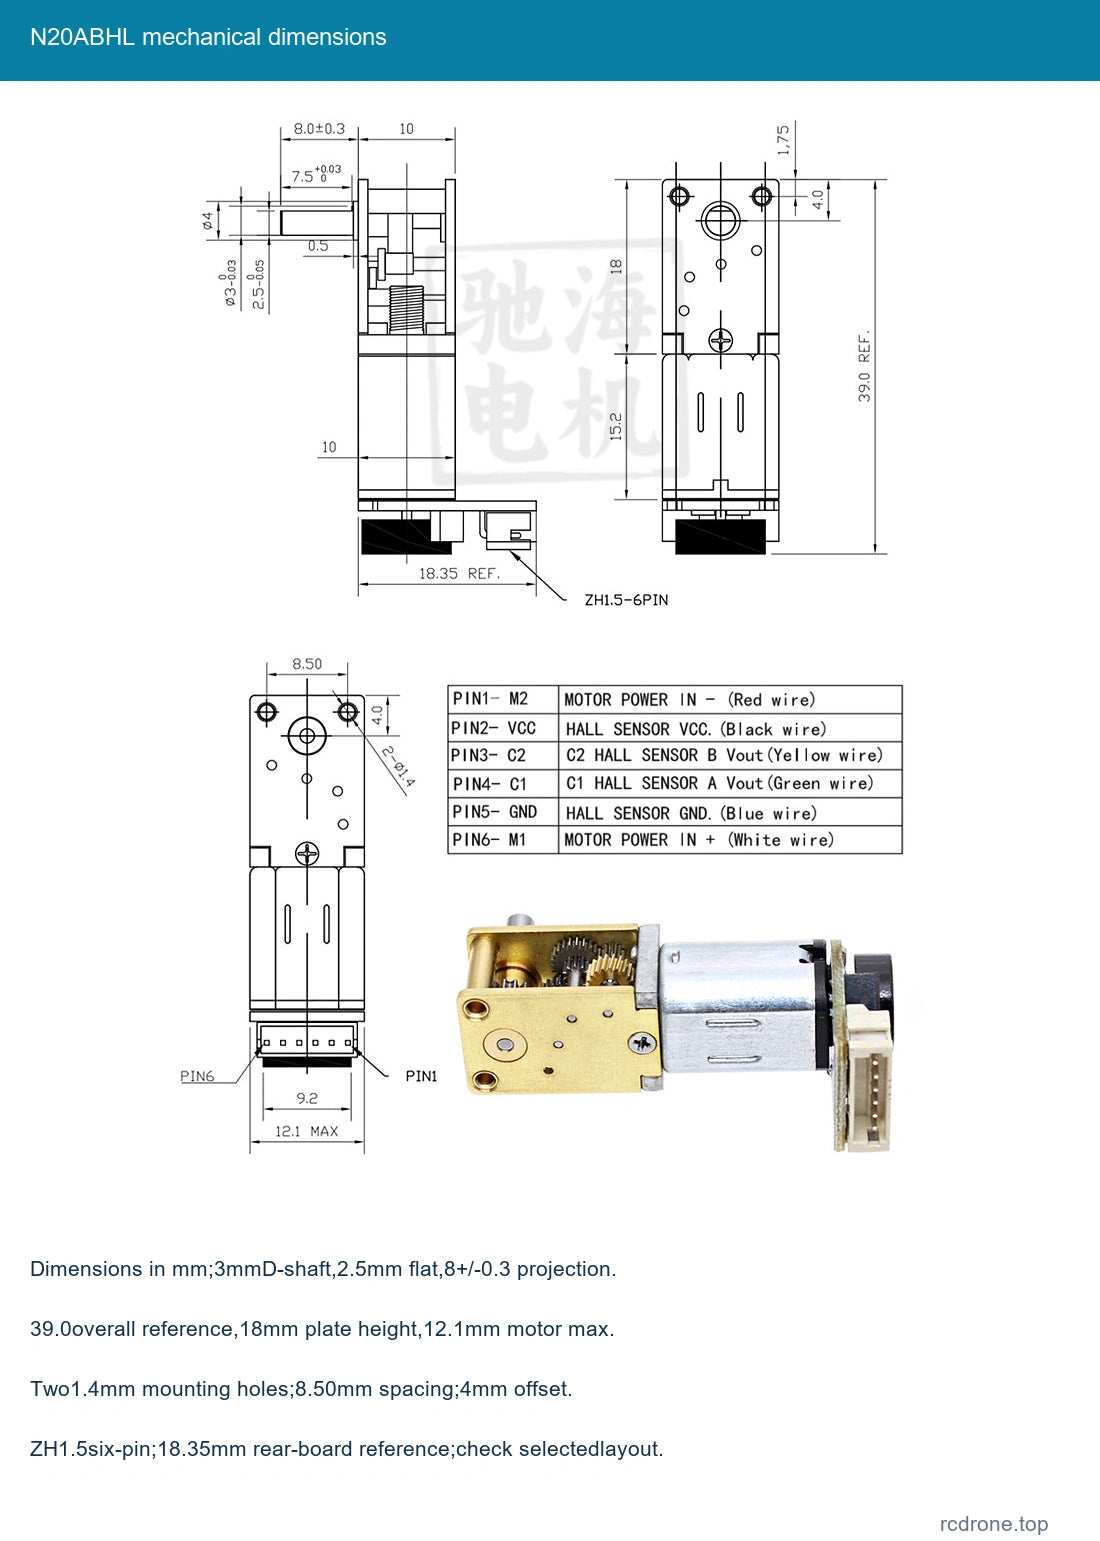
| Şaft | 3 mm D şeklinde çıkış, 2.5 mm düz, 8±0.3 mm çıkıntı |
| Şaft detayları | 7.5 mm yaka referansı,+0.03/0; 0.5 mm omuz özelliği |
| Teknik resim | 39.0 mm genel referans; 18 mm dişli plaka yüksekliği; 10 mm dişli kesiti ve 15.2 mm motor referansları |
| Montaj | İki 1.4 mm delik; 8.50 mm aralık; 4.0 mm referans kayması; 1.75 mm kenar referansı |
| Motor / encoder zarfı | 12.1 mm motor maksimum; 18.35 mm arka kart referansı; ZH 1.5 altı pinli konektör |
| Referans net ağırlık | Yaklaşık 15 g; nakliye ağırlığı ayrı |
| Hall geri bildirimi | AB artan manyetik Hall, 7 PPR motor mili, 14 kutup/7 kutup çifti |
| Hall beslemesi / çıkışları | 3.3 V veya 5 V ayrı besleme; AB kare dalgaları, yerleşik pull-up/sinyal şekillendirme dirençleri |
| Yanıt / lider | 100 kHz referansı; eşleşen ZH 1.5-6PIN lider dahil |
| Tutma davranışı | Worm-drive geri sürmeye karşı direnci oran ve yüke bağlıdır; güvenlik dereceli bir fren değildir |
Sargı-Özel Performans
Gerçek sargı ve oran için satırı kullanın. Dereceli ve durma torku farklı koşullardır. Durma-torku rakamları üst sınır referanslarıdır ve sürekli yük derecelendirmeleri değildir. Güç etiketleri, her sargı referansını tanımlar ancak her çalışma noktasında çıkış gücünü garanti etmez.
12 V A 35
0.2 W referansı.
| Oran | Yük olmadan mA | Yük olmadan rpm | Nominal kgf·cm | Nominal rpm | Nominal A | Durma A | Durma kgf·cm |
|---|---|---|---|---|---|---|---|
| 42: 1 | ≤65 | 550 | 0.05 | 390 | ≤0.15 | ≤0.4 | ≤0.16 |
| 118: 1 | ≤65 | 200 | 0.15 | 140 | ≤0.15 | ≤0.4 | ≤0.4 |
| 236: 1 | ≤65 | 100 | 0.3 | 70 | ≤0.15 | ≤0.4 | ≤0.8 |
| 302: 1 | ≤65 | 78 | 0.4 | 55 | ≤0.15 | ≤0.4 | ≤1.1 |
| 603: 1 | ≤65 | 39 | 0.8 | 27 | ≤0.15 | ≤0.4 | ≤2 |
| 1030: 1 | ≤65 | 22 | 1.2 | 15 | ≤0.15 | ≤0.4 | ≤3 |
6 V A 35
0.1 W referansı.
| Oran | Yük olmadan mA | Yük olmadan rpm | Nominal kgf·cm | Nominal rpm | Nominal A | Durma A | Durma kgf·cm |
|---|---|---|---|---|---|---|---|
| 42: 1 | ≤35 | 275 | 0.02 | 195 | ≤0.08 | ≤0.2 | ≤0.07 |
| 118: 1 | ≤35 | 98 | 0.07 | 70 | ≤0.08 | ≤0.2 | ≤0.2 |
| 236: 1 | ≤35 | 49 | 0.15 | 35 | ≤0.08 | ≤0.2 | ≤0.4 |
| 302: 1 | ≤35 | 37 | 0.2 | 27 | ≤0.08 | ≤0.2 | ≤0.5 |
| 603: 1 | ≤35 | 19 | 0.4 | 13 | ≤0.08 | ≤0.2 | ≤1 |
| 1030: 1 | ≤65 | 11 | 0.6 | 7 | ≤0.15 | ≤0.4 | ≤1.5 |
6 V B 45
0.6 W referansı.
| Oran | Yük yok mA | Yük yok rpm | Nominal kgf·cm | Nominal rpm | Nominal A | Durma A | Durma kgf·cm |
|---|---|---|---|---|---|---|---|
| 42: 1 | ≤80 | 530 | 0.06 | 390 | ≤0.2 | ≤0.65 | ≤0.16 |
| 118: 1 | ≤80 | 190 | 0.16 | 140 | ≤0.2 | ≤0.65 | ≤0.4 |
| 236: 1 | ≤80 | 94 | 0.32 | 70 | ≤0.2 | ≤0.65 | ≤0.8 |
| 302: 1 | ≤80 | 74 | 0.4 | 55 | ≤0.2 | ≤0.65 | ≤1.1 |
| 603: 1 | ≤80 | 37 | 0.8 | 27 | ≤0.2 | ≤0.65 | ≤2 |
| 1030: 1 | ≤80 | 22 | 1.3 | 15 | ≤0.2 | ≤0.65 | ≤3 |
3 V B 45
0.15 W referansı.
| Oran | Yük olmadan mA | Yük olmadan rpm | Nominal kgf·cm | Nominal rpm | Nominal A | Durma A | Durma kgf·cm |
|---|---|---|---|---|---|---|---|
| 42: 1 | ≤35 | 260 | 0.03 | 195 | ≤0.15 | ≤0.35 | ≤0.07 |
| 118: 1 | ≤35 | 90 | 0.08 | 65 | ≤0.15 | ≤0.35 | ≤0.2 |
| 236: 1 | ≤35 | 45 | 0.16 | 33 | ≤0.15 | ≤0.35 | ≤0.4 |
| 302: 1 | ≤35 | 35 | 0.2 | 26 | ≤0.15 | ≤0.35 | ≤0.5 |
| 603: 1 | ≤35 | 18 | 0.4 | 13 | ≤0.15 | ≤0.35 | ≤1 |
| 1030: 1 | ≤35 | 11 | 0.65 | 7 | ≤0.15 | ≤0.35 | ≤1.5 |
Hall Encoder Bağlantısı
| Pin | Tel rengi | Sinyal | Fonksiyon |
|---|---|---|---|
| 1 | Kırmızı | M 2 | Motor negatif |
| 2 | Siyah | VCC | Hall besleme pozitif 3.3/5V |
| 3 | Sarı | C 2 / B | Hall fazıB çıkışı |
| 4 | Yeşil | C 1 / A | Hall fazıA çıkışı |
| 5 | Mavi | GND | Hall besleme toprak hattı |
| 6 | Beyaz | M 1 | Motor pozitif |
Pin sırası mekanik konektör çizimini takip eder. Bağlantıdan önce gerçek işaretlemeleri ve konektör yönünü eşleştirin. Motor beslemesini asla Hall VCC veya sinyal girişlerine uygulamayın. Hall kartını 3.3 V veya 5 V ile uyumlu alıcı mantığı ile ayrı olarak besleyin. Motor kablosu polaritesini değiştirmek, dönüş yönünü tersine çevirirken Hall güç polaritesi sabit kalır.
7 PPR, motor milinin temel referansıdır.Çıkış darbe referans ölçekleri, gerçek azaltma oranı ve alıcı kenar sayma modu ile birlikte. Ayrıntılı tablo, altı oran sütunu için 294, 826.469, 1652.931, 2112.082, 4224.164 ve 7212.8 darbe vermektedir; bunlar nominal seçici etiketlerinin arkasında gerçek azaltmaları kullanır. Bu ondalık sayıları yalnızca yuvarlanmış nominal oranlara dayalı kesin bir iddia ile değiştirmeyin. Artan geri bildirim görelidir ve mutlak bir başlangıç pozisyonu sağlamaz.
Seçim ve Kurulum
Aynı Taraf ve Karşı Taraf Bağlantı Düzeni, çıkış mili ile ilgili olarak resmedilen lehimleme/bağlantı düzenini ifade eder, saat yönünde/saat yönünün tersine bir komut değildir. Montajdan önce seçilen düzeni, mili uyumunu, montaj vidalarını ve enkoder boşluğunu kontrol edin. Çelik levha 1030 kombinasyonlarının kaynak stoğu yoktur ve seçilemez.
Başlangıç akımı marjı ve koruması olan uygun bir motor sürücüsü kullanın.Açık dişliler ve enkoderin içine yabancı cisim girmesini önleyin, yük altında duraksama ve ani geri dönüşlerden kaçının ve solucan tutma davranışını güvenlik freni olarak kullanmayın. Sürekli görev veya sertifikalı yük derecelendirmesi sağlanmamaktadır.
Uygulamalar
Komple robot mekanizmaları, küçük hareket projeleri ve dişli döngü ve ilgili enkoder geri bildirimi gerektiren mini pan-tilt veya ayar montajları. Geri bildirim kontrolü için uyumlu bir harici mikrodenetleyici ve motor sürücüsü gereklidir.
İçerik
Bir seçilen Hall-enkoder N 20 solucan dişli motoru ve eşleşen altı telli bağlantı. Şasi, tekerlekler, pil, güç kaynağı, mikrodenetleyici, motor sürücüsü ve tam robot dahil değildir. İç yapı resimleri bir motorun içindeki parçaları göstermektedir.
SSS
Her seçenek enkoderi mi içeriyor?
Evet. Bu gerçek seçenekler ABHL geri bildirim versiyonlarıdır.
Aynı Taraf ve Karşı Taraf kontrol döngüsü yapar mı?
Hayır.Fiziksel bağlantı düzenini tanımlarlar; döngü, motor sürüş polaritesine bağlıdır.
Hall gücü için motor voltajını kullanabilir miyim?
Ayrı bir 3.3 V veya 5 V Hall beslemesi kullanın ve seçilen motor sargısını bağımsız olarak eşleştirin.
Bir robot şasisi dahil mi?
Hayır. Paket bir motor ve ona uygun bir bağlantı içerir.
Görsel Detaylar