


EYOU PH08N Dahili Rotor Tork Motoru, 51/101 Dişli Oranı Çift Enkoderli Robotik için
EYOU PH08N Dahili Rotor Tork Motoru, 51/101 Dişli Oranı Çift Enkoderli Robotik için
EYOU
Normal fiyat
$609.00 USD
Normal fiyat
Satış fiyatı
$609.00 USD
Birim fiyatı
başına
Vergiler dahildir.
Nakliye Ödeme sırasında hesaplanacaktır.
Teslim alma kullanılabilirliği yüklenemedi


Genel Bakış
EYOU PH08N, bir fren olmadan sunulan iç rotor torque motoru olup, insansı robotlar, robot kolları, dış iskeletler, dört ayaklı robotlar, AGV araçları ve ARU robotları için seçilebilir 51 veya 101 dişli oranı seçenekleri ile birlikte gelir. Her iki seçenek de 24–36 V çalışma voltajı, 36 W nominal güç, 19-bit çift manyetik enkoder ve 40 mm çapında bir ölçü ile çalışmaktadır. Oranı, belirtilen hızı, nominal torku ve zirve torku dikkate alarak seçin.
Özellikler
- Çift manyetik enkoder ile donatılmış iç rotor motoru.
- Çıkışa bakan uç, merkezi dairesel açıklık, dairesel montaj deliği deseni ve çevresel sabitleyiciler ile donatılmıştır.
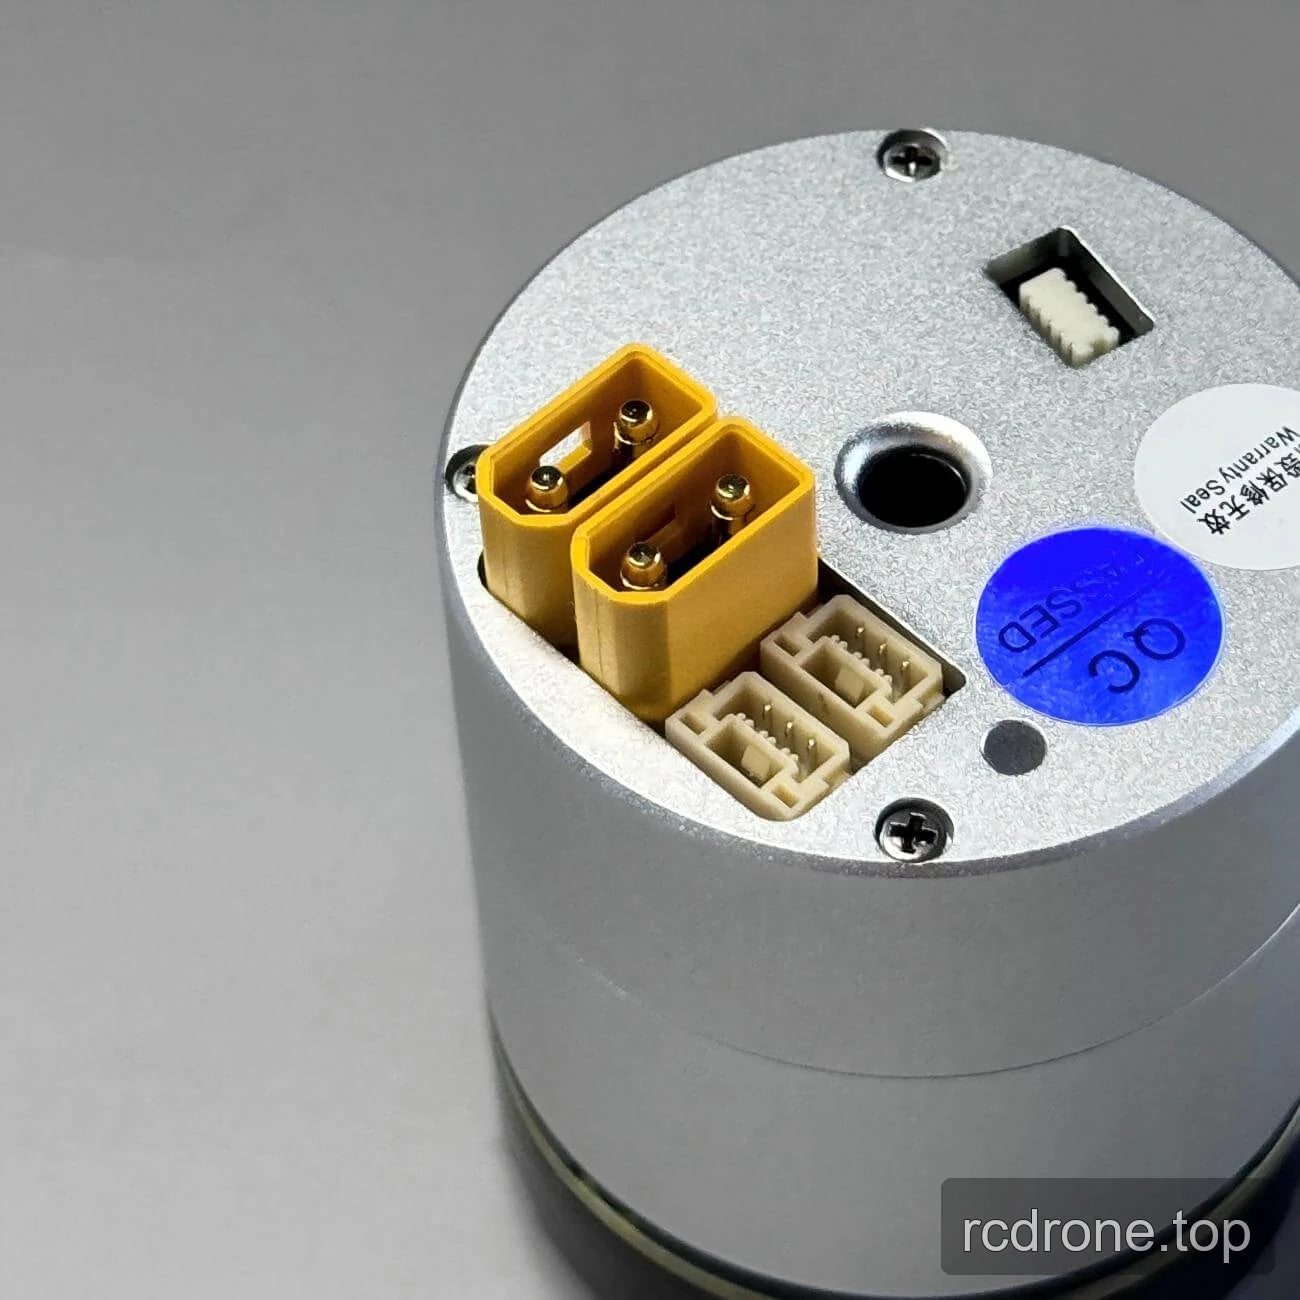
- İki sarı iki temaslı konektör, iki beyaz çok pinli konektör, küçük bir dikdörtgen port veya girinti ve içe gömülü beyaz dişli konektör bulunan arka panel.
- Çıkış ucunda siyah bir halka ile gümüş silindirik gövde.
Özellikler
Performans ve elektriksel özellikler
| Parametre | Dişli Oranı 51 | Dişli Oranı 101 |
|---|---|---|
| Model | PH08 | PH08 |
| Motor Tipi | İç Rotor Tork Motoru | İç Rotor Tork Motoru |
| Çap | 40 mm | 40 mm |
| Geçiş Boğazı ID | 4.6 mm | 4.6 mm |
| Ağırlık (Frenli / Frensiz) | /185 g | /185 g |
| Oynama | 15 arcsec | 15 arcsec |
| Gürültü | <70 dB | <70 dB |
| Çalışma Sıcaklığı Aralığı | -20 ile 80 °C | -20 ile 80 °C |
| Çalışma Voltajı | 24–36 V | 24–36 V |
| Nominal Güç | 36 W | 36 W |
| Dişli Oranı | 51 | 101 |
| Nominal Hız | 60 rpm | 30 rpm |
| Nominal Tork | 1 N·m | 1.6 N·m |
| En Yüksek Tork | 2.8 N·m | 3.5 N·m |
| Encoder Hassasiyeti | 19 bit | 19 bit |
| Encoder Türü | Çift Manyetik Encoder | Çift Manyetik Encoder |
Montaj çizimi boyutları
Aşağıdaki boyutlar ve montaj referansları PH08 montaj çiziminde belirtilmiştir.
| Çizim referansı | Değer |
|---|---|
| Genel gövde çapı | Ø39.5 ±0.1 |
| Genel uzunluk | 43.8 ±0.05 |
| Montaj yüzeyi deseni | Ø36, 8 adet M2 dişli delik, derinlik 4 |
| Montaj deseni | Ø26, 8 adet M1.6 dişli delik, derinlik 3 |
| Delikler | Sekiz Ø2 delik, derinlik 5 |
| Arka yüz merkezi açıklık | Ø4.4 |
| Ön montaj yüzeyi açısal referansı | 22.5° |
| Yan arayüz çapı | Ø29.5 |
| Arayüz alanı boyutu | 30 |
| Ön arayüz alanı boyutları | 9 ve 4.5 |
| Ayrıntılı arayüz bölümü | 2.5 ±0.02 |
| Ayrıntılı arayüz bölümü | 3.5 |
| Konum referansı | “Bu konumu kullanarak konum belirle.” |
EYOU PH08 Motor — 3D Model (STP)
Uygulamalar
- İnsansı robotlar
- Robot kolları
- Ekoskeletonlar
- Dört ayaklı robotlar
- AGV araçları
- ARU robotları
Görsel Detaylar
Ürün Görünümleri


Arayüzler ve Bağlantılar


Boyutlar ve Yapı



