


EYOU PHA17H-101-C Harmonik Tahrik Robot Eklem Motoru, 101 Oranında Redüksiyon, CANopen Robotik
EYOU PHA17H-101-C Harmonik Tahrik Robot Eklem Motoru, 101 Oranında Redüksiyon, CANopen Robotik
EYOU
Normal fiyat
$1,199.00 USD
Normal fiyat
Satış fiyatı
$1,199.00 USD
Birim fiyatı
başına
Vergiler dahildir.
Nakliye Ödeme sırasında hesaplanacaktır.
Teslim alma kullanılabilirliği yüklenemedi


Genel Bakış
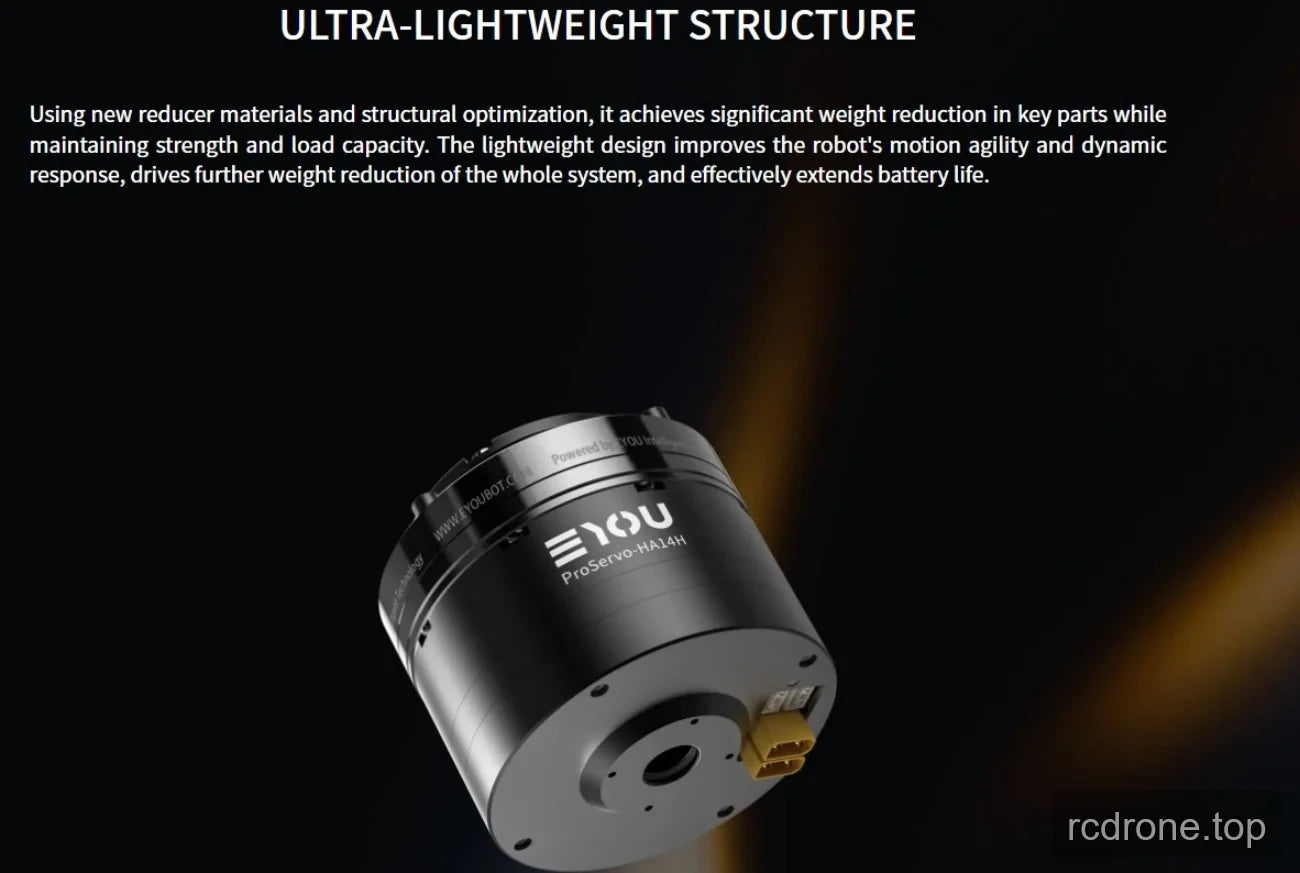
EYOU PHA17H-101-C, entegre sürücüye sahip bir harmonik azaltıcı robot eklem motoru olup, 101 azaltma oranı, CANopen iletişimi ve CANFD giriş/çıkış arayüzü ile donatılmıştır. 24–48 VDC aralığında çalışmakta olup, robotik uygulamalar için, insansı robotlar, robot kolları, dış iskeletler, dört ayaklı robotlar, AGV araçları ve ARU robotları dahil olmak üzere tasarlanmıştır. Çıkış değerleri, Φ80 × 68 mm form faktörü ve 10.8 mm boş çapı, eklem seviyesinde seçim desteği sunmaktadır.
Özellikler
- Güç (DC giriş/DC çıkış) ve CANFD (giriş/çıkış) arayüzlerine sahip yerleşik sürücü.
- Çift mutlak enkoder: motor tarafında 16Bit ve azaltıcı tarafında 16Bit.
- CANopen iletişim protokolü.
- Kontrol modları: Profil Pozisyonu (PP), Profil Hızı (PV), Profil Torku (PT), Döngüsel Senkron Pozisyon (CSP), Döngüsel Senkron Hız (CSV) vb.
- Bağlantı ucu, iki sarı konektör ve iki daha küçük beyaz port içerir.
Özellikler
| Parametre | Değer |
|---|---|
| Modül Modeli | PHA17 |
| Redüktör Tipi | Harmonik |
| Motor Nominal Gücü | 188 W |
| Motor Nominal Torku | 0.45 N·m |
| Motor Pik Torku | 1.35 N·m |
| Redüksiyon Oranı | 101 |
| Eklemlerin Derecelendirilmiş Gücü - Ömür Kısıtlaması | 63 W |
| 2000 rpm Girişte Derecelendirilmiş Tork | 30 N·m |
| Çıkışta Ortalama Yük Torku | 49 N·m |
| Çıkışta Zirve Tork | 66 N·m |
| Çıkışta Maksimum İzin Verilen Dış Tork (Anlık) | 134 N·m |
| Oynama | ≤20 Arcsec |
| Çıkışta Derecelendirilmiş Hız - Ömür Kısıtlaması | 20 rpm |
| Çıkışta Zirve Hız | 33 rpm |
| Fren (B/N) | N |
| Boyutlar (Dış Çap × Eksenel) | Φ80 × 68 mm |
| Ağırlık | 0.9 kg |
| Boş Çap | 10.8 mm |
| Kasa Görünümü (İşlem Rengi) | Mat Siyah Anodize |
| Redüktör Görünümü (İşlem Rengi) | Dış Halka Siyahlaştırılmış |
| Radial (dinamik/statik) Çıkışta İzin Verilen Yük | 400 N |
| Eksensel (dinamik/statik) Çıkışta İzin Verilen Yük | 400 N |
| Çıkış Eğilme Momentı | 72 N·m |
| Redüktör Torsiyon Sertliği | 13000 N·m/rad |
| Redüktör Giriş Atalet Momentu | 49 kg·mm² |
| Eşdeğer Eklem Çıkış Atalet Momentu | 502909 kg·mm² |
| Nominal Çalışma Voltajı | 48 VDC |
| Çalışma Voltajı Aralığı | 24–48 VDC |
| Sürücü | Entegre |
| Encoder/Bits | Çift Mutlak / Motor tarafı 16Bit & Redüktör tarafı 16Bit |
| Sürücü Arayüzü (terminal model açıklamasına bakınız) | Güç (DC giriş DC çıkış), CANFD (Giriş, Çıkış) |
| İletişim Protokolü (iletişim açıklamasına bakınız) | CANopen |
| Kontrol Modları | Profil Pozisyonu (PP), Profil Hızı (PV), Profil Torku (PT), Döngüsel Senkron Pozisyon (CSP), Döngüsel Senkron Hız (CSV), vb. |
| Çalışma Ortam Sıcaklığı | -20–60 °C |
| Kasa Sıcaklık Artışı | ≤60 °C |
| Gürültü | ≤60 dB |
| Ömür | >10000 h |
Uygulamalar
- İnsansı robotlar
- Robot kolları
- Exoskeletonlar
- Dört ayaklı robotlar
- AGV araçları
- ARU robotları
İndirilenler
- EYOU CANable — Kullanıcı Kılavuzu (PDF)
- EYOU PHA17 — 3D Model (STP)
- EYOU PHA17H 101 C Çizimi — Çizim (PDF)
- EYOU Robot Eklem Kataloğu — Robot Eklem Ürün Kataloğu (PDF)
- EYOU RP Serisi EN V1.0 20260608 — Kullanıcı Kılavuzu (PDF)
- EYOU UART Hata Ayıklama Modülü — Kullanıcı Kılavuzu (PDF)
Görsel Detaylar
Ürün Görünümleri

Özellikler ve Tasarım



Ek Ürün Detayları





