EYOU PHU25H-110-F Harmonik Tahrik Robot Eklem Aktüatörü, Robotik için 80/100/120 Oranlar
EYOU PHU25H-110-F Harmonik Tahrik Robot Eklem Aktüatörü, Robotik için 80/100/120 Oranlar
EYOU
Normal fiyat
$949.00 USD
Normal fiyat
Satış fiyatı
$949.00 USD
Birim fiyatı
başına
Vergiler dahildir.
Nakliye Ödeme sırasında hesaplanacaktır.
Teslim alma kullanılabilirliği yüklenemedi


Genel Bakış
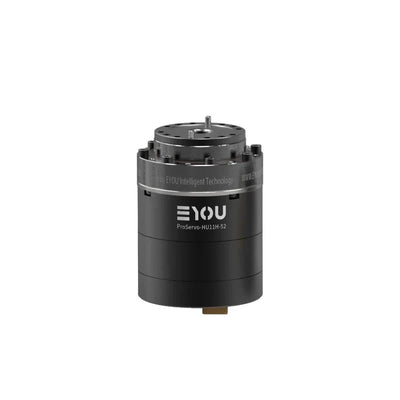
EYOU PHU25H-110-F, seçilebilir 80, 100 veya 120 azaltma oranlarına sahip bir harmonik sürücü robot eklem aktüatörü olup, frenli veya frensiz seçenekler sunmaktadır. 586 W motor, entegre sürücü, çift mutlak enkoder, tork algılama ve EtherCAT/CANopen iletişimi ile birleştirilmiştir. Oran seçimi, robotik ve otomasyon uygulamaları için belirtilen çıkış torku, hız, güç ve eşdeğer çıkış atalet değerlerini değiştirir.
Özellikler
- Seçilebilir 80, 100 veya 120 azaltma oranına sahip harmonik redüktör.
- Fren seçenekleri: Frenli veya Frensiz.
- Entegre sürücü ve çift mutlak enkoderler: motor tarafında 19-bit ve redüktör tarafında 19-bit.
- Güç (DC in/DC out), CAN FD (In/Out), EtherCAT (In/Out) ve STO (1, 2) arayüzleri.
- EtherCAT ve CANopen iletişim protokolleri.
- Kontrol modları: Profil Pozisyonu (PP), Profil Hızı (PV), Profil Torku (PT), Döngüsel Senkron Pozisyon (CSP), Kuvvet Kontrolü (CSF) vb.
- 220 N·m aralığında tork sensörü, ≤±0.5% F.S doğruluk, 0.1% F.S çözünürlük, 300% F.S aşırı yük limiti ve 8 kHz dijital örnekleme frekansı.
Özellikler
| Parametre | Değer |
|---|---|
| Modül Modeli | PHU-25H-110-F |
| Redüktör Tipi | Harmonik |
| Motor Nominal Gücü (W) | 586 |
| Motor Nominal Torku (N·m) | 1.6 |
| Motor Pik Torku (N·m) | 4.8 |
| Azaltma Oranı | 80 / 100 / 120 |
| Ortak Nominal Güç (W) — Ömür Kısıtlaması | 204 / 176 / 147 |
| 2000 rpm Girişte Nominal Tork (N·m) | 78 / 84 / 84 |
| Çıkışta Ortalama Yük Torku (N·m) | 107 / 133 / 133 |
| Çıkışta Zirve Tork (N·m) | 169 / 194 / 207 |
| Çıkışta Maksimum İzin Verilen Dış Tork (Anlık) (N·m) | 315 / 351 / 376 |
| Oynama (arcsec) | ≤20 / ≤20 / ≤20 |
| Çıkışta Nominal Hız (rpm) — Ömür Kısıtlaması | 25 / 20 / 17 |
| Çıkışta Zirve Hız (rpm) | 44 / 36 / 30 |
| Fren (B/N) | B/N |
| Boyutlar (Dış Çap × Eksenel) (mm) | Φ110 × 106 |
| Ağırlık (kg) (B/N) | 2.97 / 2.78 |
| Boşluk Çapı (mm) | 13 |
| Kasa Görünümü (İşlem Rengi) | Siyah Anodize (Kumlanmamış) |
| Redüktör Görünümü (İşlem Rengi) | Dış Yüzey Siyahlaştırılmış |
| Radial (dinamik/statik) Çıkışta İzin Verilen Yük (N) | 900 |
| Eksantrik (dinamik/statik) Çıkışta İzin Verilen Yük (N) | 900 |
| Çıkış Eğilme Momenti (N·m) | 243 |
| Redüktör Torsiyon Sertliği (N·m/rad) | 46000 / 46000 / 46000 |
| Redüktör Giriş Atalet Momenti (kg·mm²) (B) | 251.975 / 251.975 / 251.975 |
| Eşdeğer Eklem Çıkış Ataleti (kg·mm²) (B) | 1612640 / 2519750 / 3628440 |
| Moment Sensörü Aralığı (N·m) | 220 |
| Moment Sensörü Hassasiyeti (% F.S) | ≤±0.5 |
| Moment Sensörü Çözünürlüğü (% F.S) | 0.1 |
| Moment Sensörü Aşırı Yük Limiti (% F.S) | 300 |
| Moment Sensörü Örnekleme Frekansı (kHz) — Dijital | 8 |
| Moment Kapalı Döngü Bant Genişliği (Hz) | 30 |
| Empedans Kontrol Frekansı (kHz) | 1 |
| Nominal Çalışma Voltajı (VDC) | 48 |
| Çalışma Voltajı Aralığı (VDC) | 24–48 |
| Sürücü | Entegre |
| Encoder/Biti (bit) | Çift Mutlak / Motor tarafı 19Bit & Redüktör tarafı 19Bit |
| Sürücü Arayüzü (terminal model açıklamasına bakınız) | Güç (DC giriş DC çıkış), CAN FD (Giriş, Çıkış), EtherCAT (Giriş, Çıkış), STO (1,2) |
| İletişim Protokolü (iletişim açıklamasına bakınız) | EtherCAT / CANopen |
| Kontrol Modları | Profil Pozisyonu (PP), Profil Hızı (PV), Profil Moment (PT), Döngüsel Senkron Pozisyon (CSP), Kuvvet Kontrolü (CSF), vb. |
| Çalışma Ortam Sıcaklığı (°C) | -10–60 |
| Kasa Çalışma Sıcaklığı (°C) | ≤60 |
| Gürültü (dB) | ≤60 |
| Ömür (saat) | >10000 |
Orana bağlı değerler: Yukarıdaki her bir eğik çizgi ile ayrılmış değerde, rakamlar sırasıyla oranlara 80 / 100 / 120 karşılık gelmektedir.
Uygulamalar
- İnsansı robotlar
- Robot kolları
- Ekoskeletonlar
- Dört ayaklı robotlar
- AGV araçları
- ARU robotları
Dokümantasyon
- EYOU CANable — Kullanıcı Kılavuzu (PDF)
- PHU25 EYOU — 3D Model (STP)
- EYOU PHU25H 110 F Çizimi — Çizim (PDF)
- EYOU PHU RHU Serisi Eklem CANopen EtherCAT İletişimi — Kılavuz (PDF)
- EYOU Robot Eklem Kataloğu — Robot Eklem Ürün Kataloğu (PDF)
- EYOU RP Serisi EN V1.0 20260608 — Kullanıcı Kılavuzu (PDF)
- EYOU UART Hata Ayıklama Modülü — Kullanıcı Kılavuzu (PDF)
Görsel Detaylar
Ürün Görünümleri


Özellikler ve Tasarım


Seçenekler ve Model Karşılaştırması

Arayüzler ve Bağlantılar

Uygulama Örnekleri