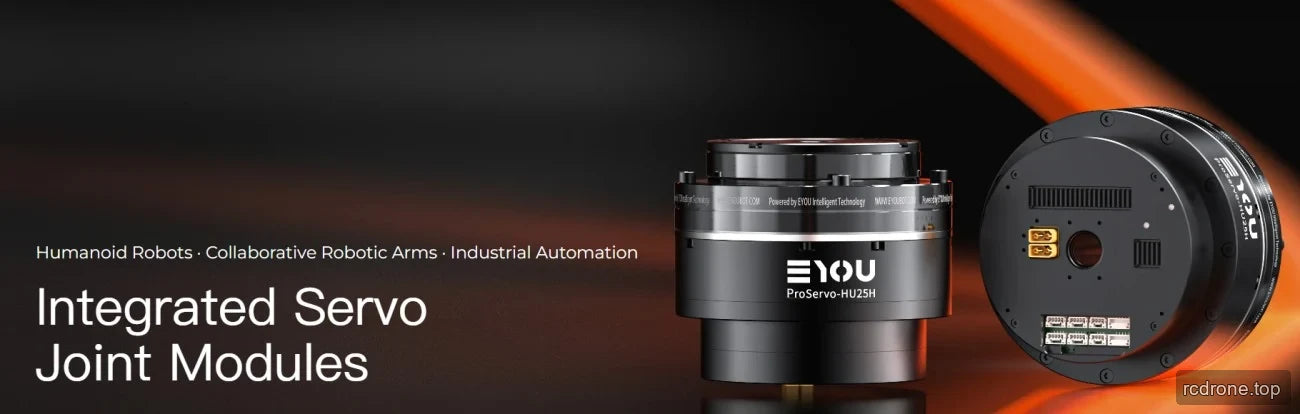
EYOU PHU32H-142 Harmonik Robot Eklem Aktüatörü, 81/101/121/161 Oranlar, Robotik için Fren Seçenekleri
EYOU PHU32H-142 Harmonik Robot Eklem Aktüatörü, 81/101/121/161 Oranlar, Robotik için Fren Seçenekleri
EYOU
Normal fiyat
$1,165.00 USD
Normal fiyat
Satış fiyatı
$1,165.00 USD
Birim fiyatı
başına
Vergiler dahildir.
Nakliye Ödeme sırasında hesaplanacaktır.
Teslim alma kullanılabilirliği yüklenemedi


Genel Bakış
EYOU PHU32H-142, entegre sürücüye sahip bir harmonik robot eklem aktüatörü olup, 48 VDC nominal çalışma voltajı ve EtherCAT veya CANopen iletişimi sunmaktadır. Gerekli çıkış hızı ve tork profiline uyacak şekilde 81, 101, 121 veya 161 oranlarında azaltma oranları seçebilir ve frenli veya frensiz konfigürasyonlar arasından tercih yapabilirsiniz. Bu ürün, robotik ve endüstriyel otomasyon uygulamaları için, insansı robotlar, robot kolları, dış iskeletler, dört ayaklı robotlar, AGV araçları ve ARU robotları dahil olmak üzere tasarlanmıştır.
Özellikler
- Entegre sürücüye sahip harmonik redüktör.
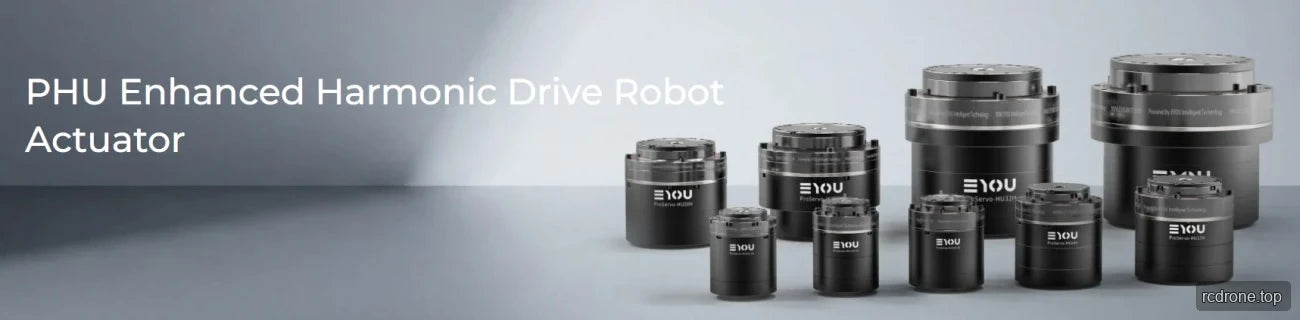
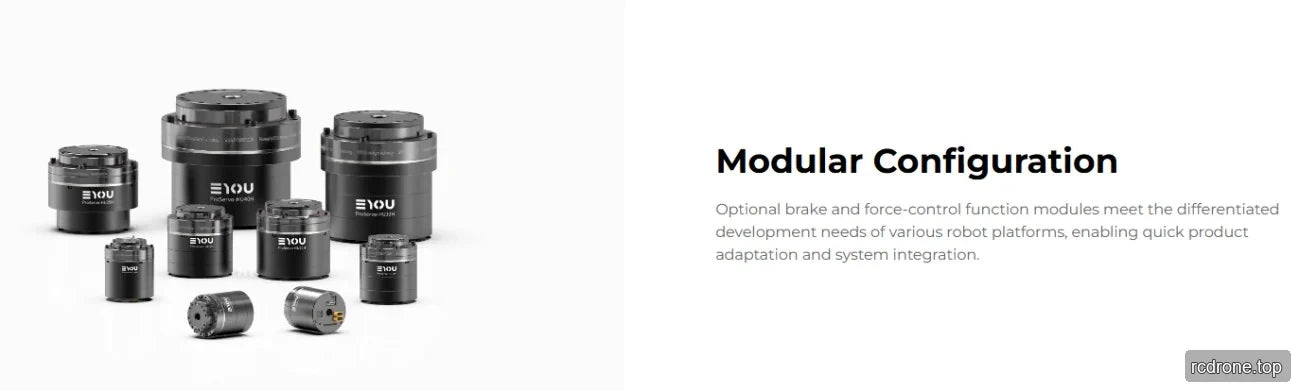
- Seçilebilir azaltma oranları: 81, 101, 121 veya 161.
- Fren seçimleri: Frenli veya Frensiz.
- Çift mutlak enkoder: motor tarafında 17 bit ve redüktör tarafında 19 bit.
- İletişim protokolleri: EtherCAT ve CANopen.
- Sürücü arayüzleri: güç (DC in/DC out), CAN FD (Giriş, Çıkış), EtherCAT (Giriş, Çıkış) ve STO (1, 2).
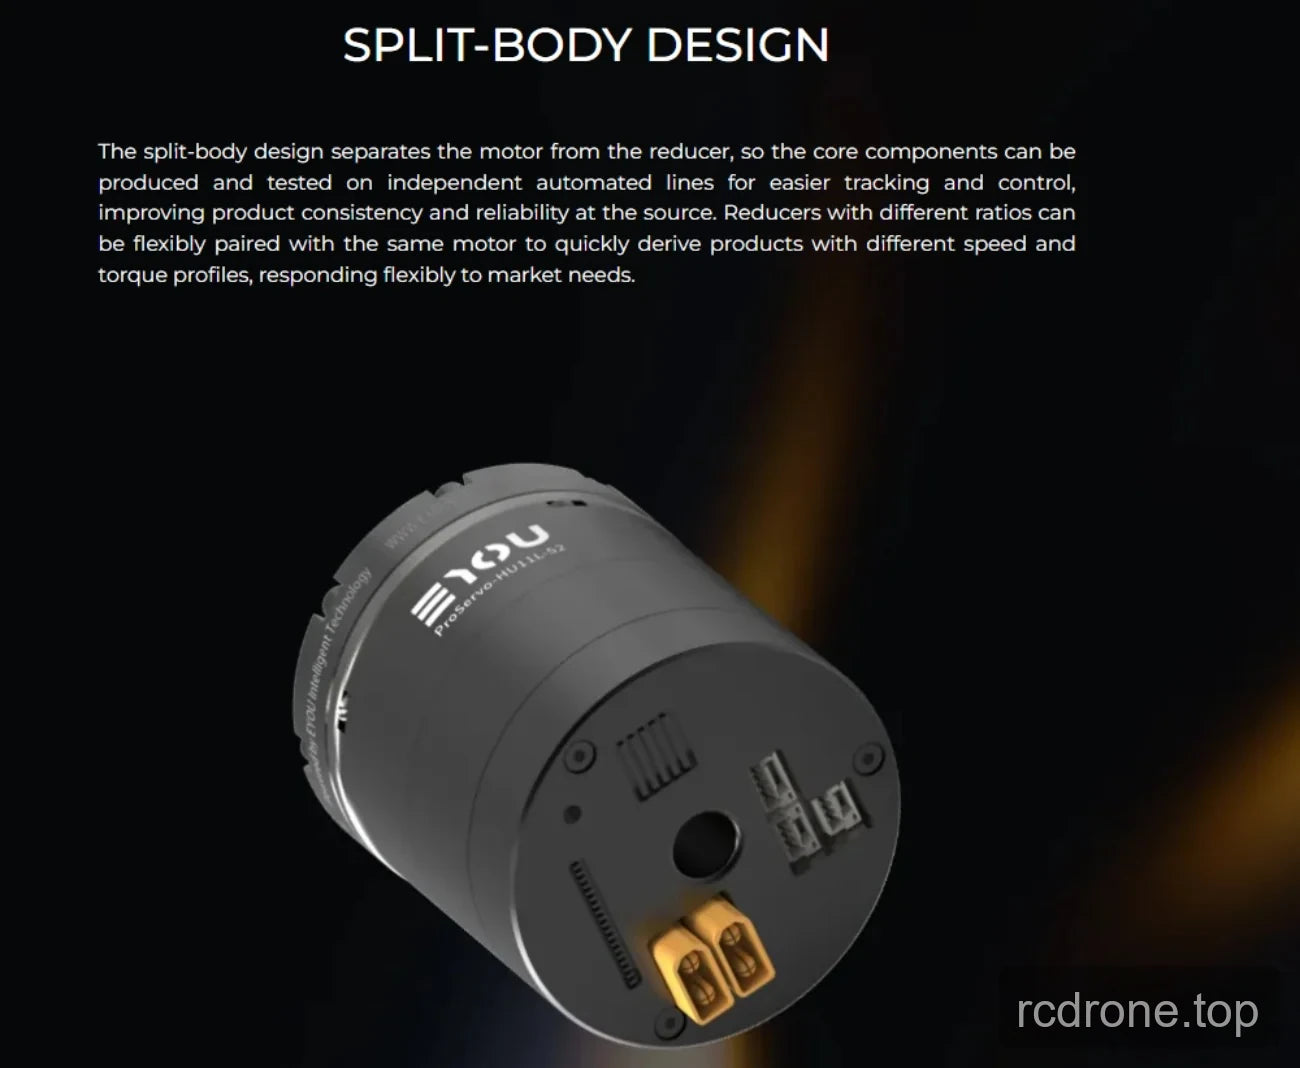
- PHU serisi bilgileri, motor ve redüktörü ayıran bir split-body tasarımını tanımlar; bu, farklı hız ve tork profilleri için aynı motor ile eşleştirilebilen farklı redüktör oranlarının kullanılmasına olanak tanır.
- PHU serisi bilgileri ayrıca isteğe bağlı kuvvet kontrol fonksiyon modüllerini de tanımlar; bu modüllerin mevcutlığı PHU32H-142 seçimleri ile belirlenmemiştir.
Özellikler
Paylaşılan Özellikler
| Parametre | Değer |
|---|---|
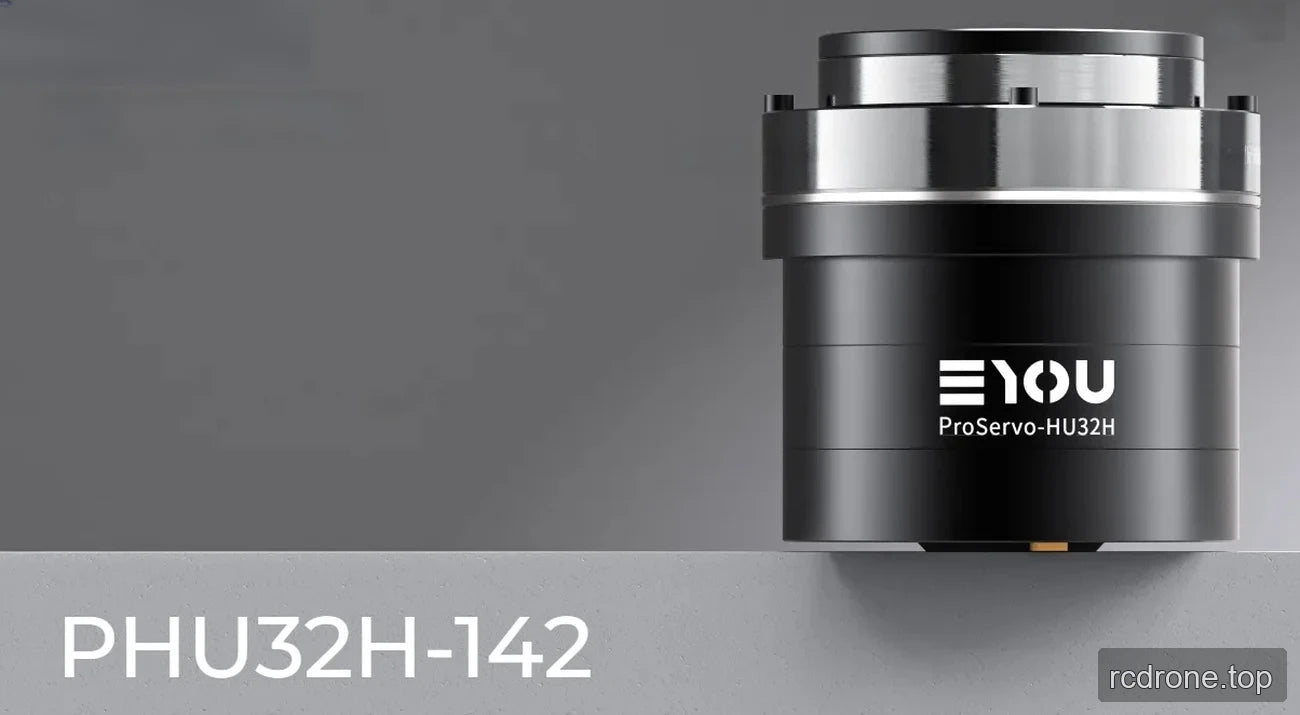
| Modül modeli | PHU-32H-142 |
| Redüktör tipi | Harmonik |
| Motor nominal gücü | 603 W |
| Motor nominal torku | 2.4 N·m |
| Motor pik torku | 9.6 N·m |
| Oynak boşluğu | ≤20 arcsec oranları için 81 / 101 / 121 / 161 |
| Fren (B/N) | B/N |
| Boyutlar (dış çap × eksenel) | Φ142 × 144 mm |
| Ağırlık (B/N) | 6.31 / 5.83 kg |
| Boşluk çapı | 22 mm |
| Kasa görünümü (işlem rengi) | Siyah anodize |
| Redüktör görünümü (işlem rengi) | Dış halka siyahlaştırılmış |
| Radial (dinamik/statik) çıkışta izin verilen yük | 1350 N |
| Eksenel (dinamik/statik) çıkışta izin verilen yük | 1350 N |
| Çıkış eğilme momenti | 460 N·m |
| Redüktör tork rijitliği | 99000 / 99000 / 99000 / 99000 N·m/rad oranları için 81 / 101 / 121 / 161 |
| Nominal çalışma voltajı | 48 VDC |
| Çalışma voltajı aralığı | 24–48 VDC |
| Sürücü | Entegre |
| Encoder/bit | Çift mutlak / motor tarafı 17 bit & redüktör tarafı 19 bit |
| Sürücü arayüzü (terminal model açıklamasına bakınız) | Güç (DC giriş/DC çıkış), CAN FD (Giriş, Çıkış), EtherCAT (Giriş, Çıkış), STO (1, 2) |
| İletişim protokolü (iletişim açıklamasına bakınız) | EtherCAT / CANopen |
| Kontrol modları | Profil Pozisyonu (PP), Profil Hızı (PV), Profil Torku (PT), Döngüsel Senkron Pozisyon (CSP), Döngüsel Senkron Hız (CSV), vb. |
| Çalışma ortam sıcaklığı | -20–60 °C |
| Kasa sıcaklık artışı | ≤60 °C |
| Gürültü | ≤60 dB |
| Ömür | >10000 h |
Oran-Özel Performans
| Parametre | Oran 81 | Oran 101 | Oran 121 | Oran 161 |
|---|---|---|---|---|
| Ortak nominal güç — ömür kısıtlaması | 377 W | 350 W | 293 W | 220 W |
| 2000 rpm girişte nominal tork | 146 N·m | 169 N·m | 169 N·m | 169 N·m |
| Çıkışta ortalama yük torku | 206 N·m | 267 N·m | 267 N·m | 267 N·m |
| Çıkışta maksimum tork | 376 N·m | 411 N·m | 436 N·m | 459 N·m |
| Maks.dış torkun çıkışta izin verilen değeri (anlık) | 702 N·m | 800 N·m | 848 N·m | 848 N·m |
| Çıkışta nominal hız — yaşam kısıtlaması | 25 rpm | 20 rpm | 17 rpm | 12 rpm |
| Çıkışta maksimum hız | 30 rpm | 24 rpm | 20 rpm | 15 rpm |
| Redüktör giriş atalet momenti (B) | 1171.326 kg·mm² | 1171.326 kg·mm² | 1171.326 kg·mm² | 1171.526 kg·mm² |
| Eşdeğer eklem çıkış atalet momenti (B) | 7685070 kg·mm² | 11948697 kg·mm² | 17149384 kg·mm² | 30361941 kg·mm² |
Uygulamalar
- İnsan benzeri robotlar
- Robot kolları ve işbirlikçi robot kolları
- Dış iskeletler
- Dört ayaklı robotlar
- AGV araçları
- ARU robotları
- Endüstriyel otomasyon
İndirmeler
- EYOU CANable — Kullanıcı Kılavuzu (PDF)
- PHU32 EYOU — 3D Model (STEP)
- EYOU PHU32H 142 Çizimi — Çizim (PDF)
- EYOU PHU RHU Serisi Eklem CANopen EtherCAT İletişimi — Kılavuz (PDF)
- EYOU Robot Eklem Kataloğu — Robot Eklem Ürün Kataloğu (PDF)
- EYOU RP Serisi EN V1.0 20260608 — Kullanıcı Kılavuzu (PDF)
- EYOU UART Hata Ayıklama Modülü — Kullanıcı Kılavuzu (PDF)
Görsel Detaylar
Ürün Görünümleri
Özellikler ve Tasarım
Uygulama Örnekleri
Seçenekler ve Model Karşılaştırması
Arayüzler ve Bağlantılar
Ek Ürün Detayları