EYOU RHU14L-52 48V Harmonik Tahrikli Robot Eklem Aktüatörü, İnsansı Robotlar için 50/80/100 Oranlar
EYOU RHU14L-52 48V Harmonik Tahrikli Robot Eklem Aktüatörü, İnsansı Robotlar için 50/80/100 Oranlar
EYOU
Normal fiyat
$495.00 USD
Normal fiyat
Satış fiyatı
$495.00 USD
Birim fiyatı
başına
Vergiler dahildir.
Nakliye Ödeme sırasında hesaplanacaktır.
Teslim alma kullanılabilirliği yüklenemedi


Genel Bakış
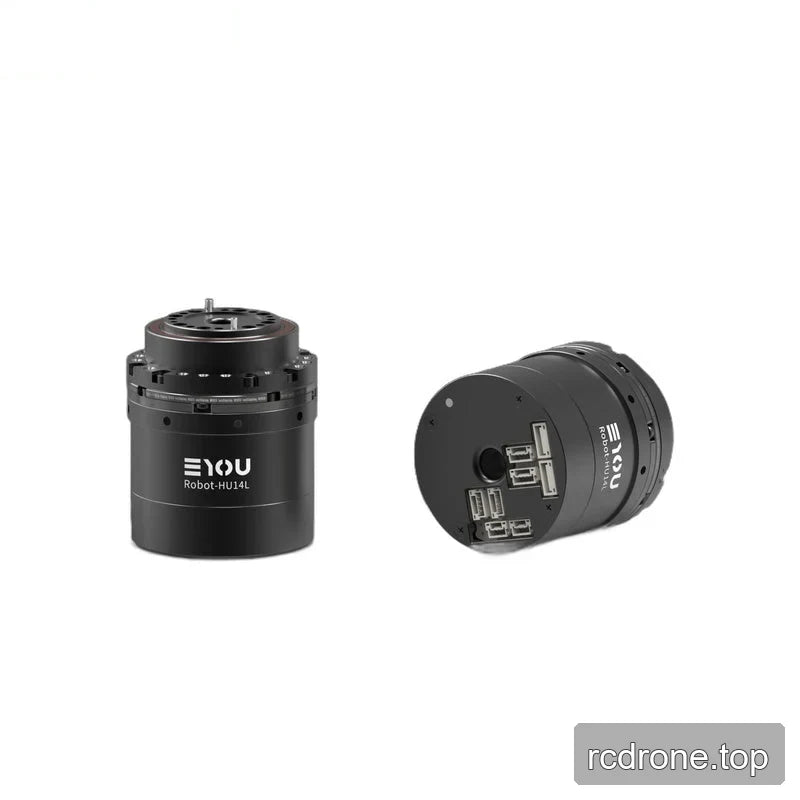
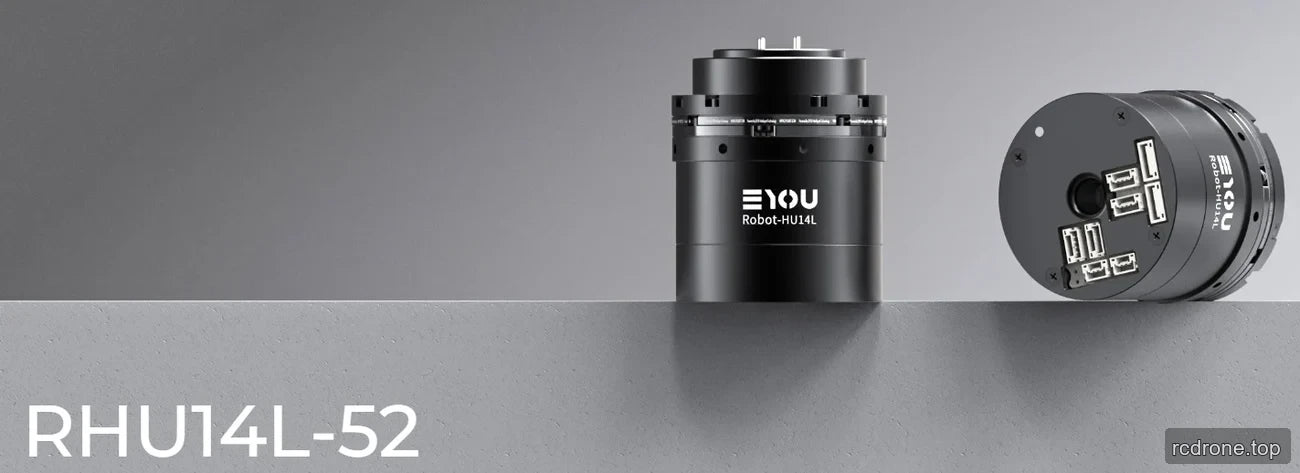
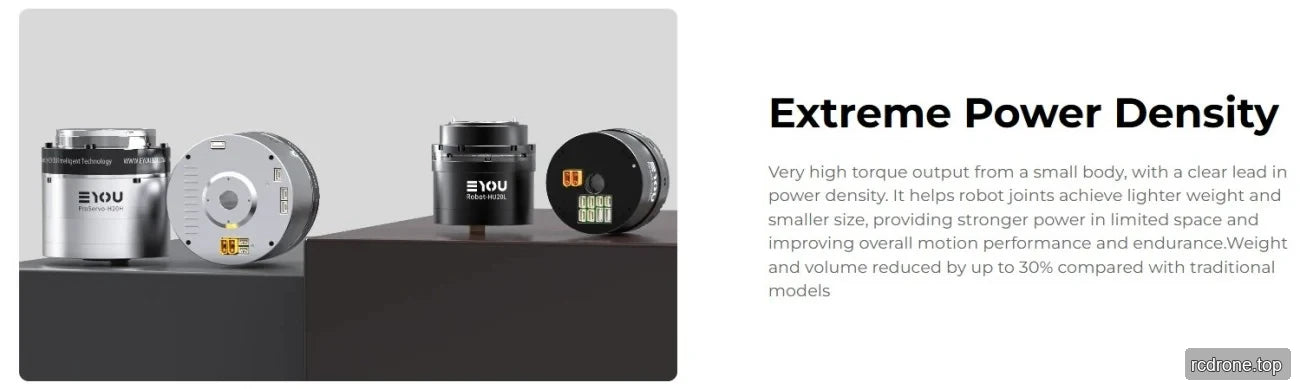
EYOU RHU14L-52, insansı robot eklemleri için 48 V harmonik sürüş robot eklem aktüatörüdür. Harmonik redüktör, entegre sürücü ve çift mutlak enkoderi birleştirir; 50, 80 veya 100 azaltma oranı seçenekleri ve frenli veya frensiz seçimleri ile birlikte gelir. EtherCAT ve CANopen iletişimi, çoklu kontrol modları ve kompakt 52 × 65 mm boyutları, robot-eklem tasarımlarına entegrasyonu destekler.
Özellikler
- Entegre sürücüye sahip harmonik redüktör.
- Çift mutlak enkoder: motor tarafında 17-bit ve redüktör tarafında 19-bit.
- 48 VDC nominal çalışma voltajı; 24–48 VDC çalışma voltajı aralığı.
- EtherCAT ve CANopen iletişim protokolleri.
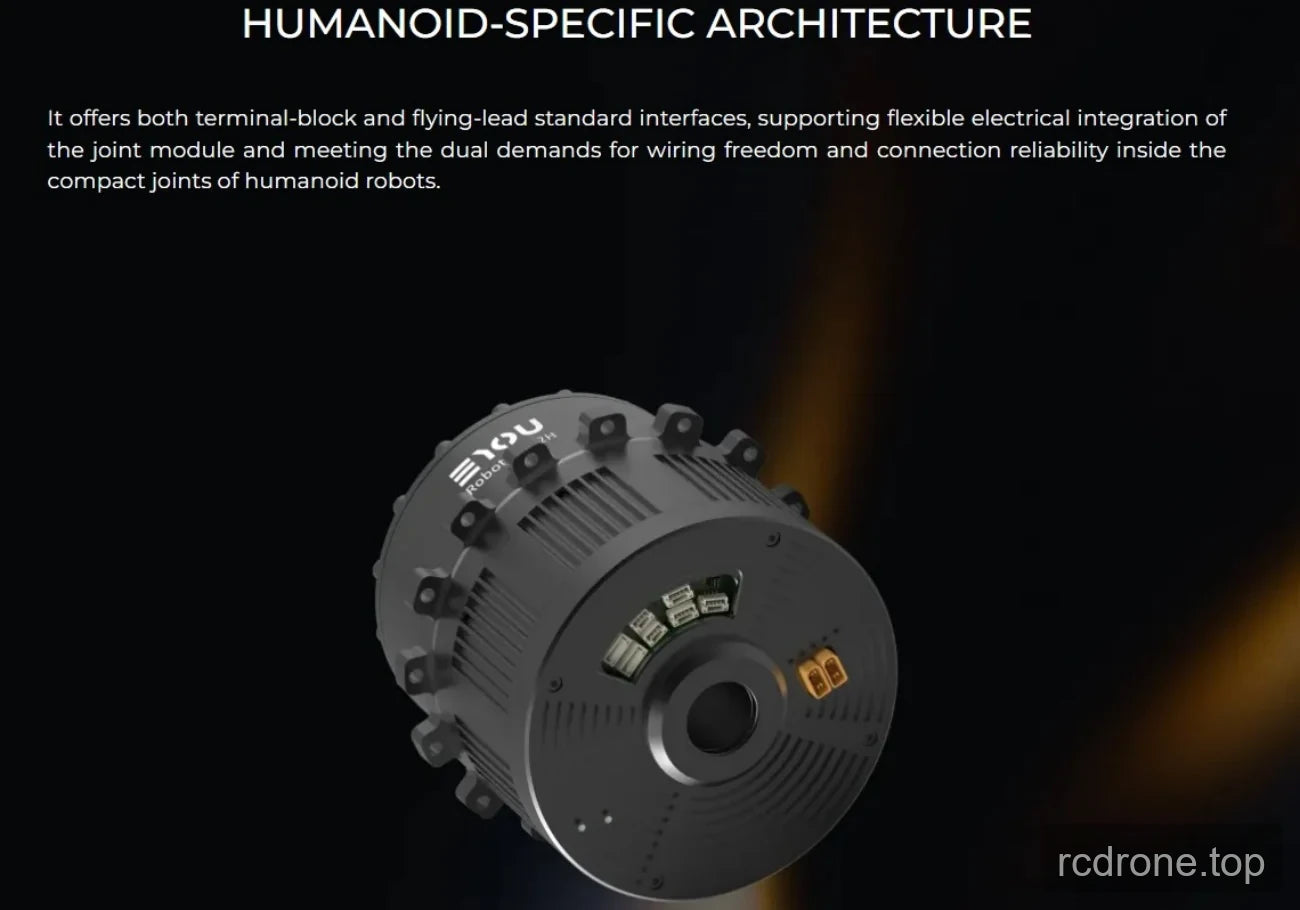
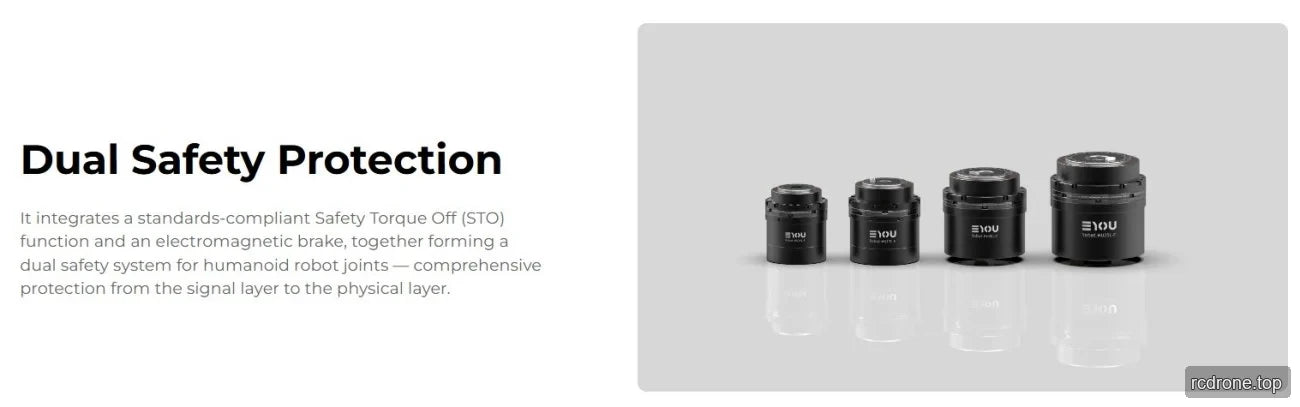
- Güç (DC in/DC out), CAN FD (In/Out), EtherCAT (In/Out) ve STO (1, 2) sürücü arayüzleri; terminal model tanımına bakın.
- Frenli ve frensiz seçeneklerle birlikte seçilebilir 50, 80 ve 100 azaltma oranları.
- Kontrol modları: Profil Pozisyonu (PP), Profil Hızı (PV), Profil Torku (PT), Döngüsel Senkron Pozisyon (CSP), Döngüsel Senkron Hız (CSV) vb.
Özellikler
Modül ve Motor
| Parametre | Değer |
|---|---|
| Modül modeli | RHU14L-52 |
| Redüktör tipi | Harmonik |
| Motor nominal gücü | 46 W |
| Motor nominal torku | 0.11 N·m |
| Motor pik torku | 0.33 N·m |
| Redüksiyon oranı seçenekleri | 50 / 80 / 100 |
| Fren (B/N) | B/N |
| Boyutlar (dış çap × eksenel) | Φ52 × 65 mm |
| Ağırlık (B/N) | 0.397 / 0.382 kg |
| Boşluk çapı | 8 mm |
| Kasa görünümü (işlem rengi) | Siyah anodize (kumlanmamış) |
| Redüktör görünümü (işlem rengi) | Dış halka siyahlaştırılmış |
Orana Bağlı Performans
| Parametre | Oran 50 | Oran 80 | Oran 100 |
|---|---|---|---|
| Eklem nominal gücü (ömür kısıtlaması) | 15 W | 14 W | 11 W |
| 2000 rpm girişte nominal tork | 3.7 N·m | 5.4 N·m | 5.4 N·m |
| Çıkışta ortalama yük torku | 4.8 N·m | 7.7 N·m | 7.7 N·m |
| Çıkıştaki maksimum tork | 12 N·m | 16 N·m | 19 N·m |
| Çıkıştaki maksimum izin verilen dış tork (anlık) | 24 N·m | 35 N·m | 35 N·m |
| Oynama | ≤20 arcsec | ≤20 arcsec | ≤20 arcsec |
| Çıkıştaki nominal hız (ömür kısıtlaması) | 40 rpm | 25 rpm | 20 rpm |
| Çıkıştaki maksimum hız | 99 rpm | 62.5 rpm | 50 rpm |
| Redüktör giriş atalet momenti (B) | 7.71 kg·mm² | 7.71 kg·mm² | 7.71 kg·mm² |
| Eşdeğer eklem çıkış atalet momenti (B) | 19,275 kg·mm² | 49,344 kg·mm² | 77,100 kg·mm² |
Mekanik, Elektriksel ve Çevresel
| Parametre | Değer |
|---|---|
| Çıkışta radyal (dinamik/statik) izin verilen yük | 180 N |
| Çıkışta eksenel (dinamik/statik) izin verilen yük | 180 N |
| Çıkış eğilme momenti | 12 N·m |
| Redüktör torsiyonel sertliği | 5000 N·m/rad |
| Nominal çalışma voltajı | 48 VDC |
| Çalışma voltajı aralığı | 24–48 VDC |
| Sürücü | Entegre |
| Encoder/bit | Çift mutlak / motor tarafı 17-bit & redüktör tarafı 19-bit |
| Sürücü arayüzü (terminal model açıklamasına bakın) | Güç (DC giriş/DC çıkış), CAN FD (Giriş/Çıkış), EtherCAT (Giriş/Çıkış), STO (1, 2) |
| İletişim protokolü (iletişim açıklamasına bakın) | EtherCAT / CANopen |
| Kontrol modları | Profil Pozisyonu (PP), Profil Hızı (PV), Profil Torku (PT), Döngüsel Senkron Pozisyon (CSP), Döngüsel Senkron Hız (CSV), vb. |
| Çalışma ortam sıcaklığı | -20–60 °C |
| Kasa sıcaklık artışı | ≤60 °C |
| Gürültü | ≤60 dB |
| Ömür | >10,000 h |
Uygulamalar
- İnsansı robotlar
- Robot kolları
- Ekoskeletonlar
- Dört ayaklı robotlar
- AGV araçları
- ARU robotları
Dokümantasyon
- EYOU CANable — Kullanıcı Kılavuzu (PDF)
- EYOU RHU 14L 52 Çizimi — 14 Çizim (PDF)
- EYOU PHU RHU Serisi Eklem CANopen EtherCAT İletişimi — Kılavuz (PDF)
- EYOU Robot Eklem Kataloğu — Robot Eklem Ürün Kataloğu (PDF)
- EYOU RP Serisi EN V1.0 20260608 — Kullanıcı Kılavuzu (PDF)
- EYOU UART Hata Ayıklama Modülü — Kullanıcı Kılavuzu (PDF)
Görsel Detaylar
Ürün Görünümleri
Uygulama Örnekleri
Arayüzler ve Bağlantılar
Özellikler ve Tasarım
Ek Ürün Detayları