EYOU RHU14L-52-N-F Harmonik Robot Eklem Aktüatörü, 48 V, 50/80/100 Oranlarıyla İnsansı Robotlar için
EYOU RHU14L-52-N-F Harmonik Robot Eklem Aktüatörü, 48 V, 50/80/100 Oranlarıyla İnsansı Robotlar için
EYOU
Normal fiyat
$669.00 USD
Normal fiyat
Satış fiyatı
$669.00 USD
Birim fiyatı
başına
Vergiler dahildir.
Nakliye Ödeme sırasında hesaplanacaktır.
Teslim alma kullanılabilirliği yüklenemedi


Genel Bakış
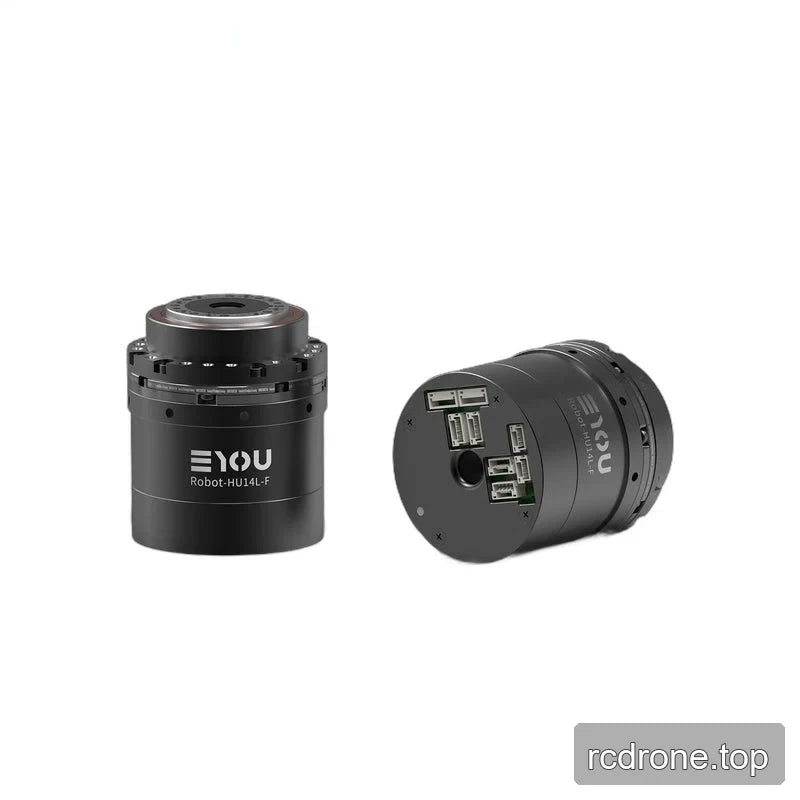
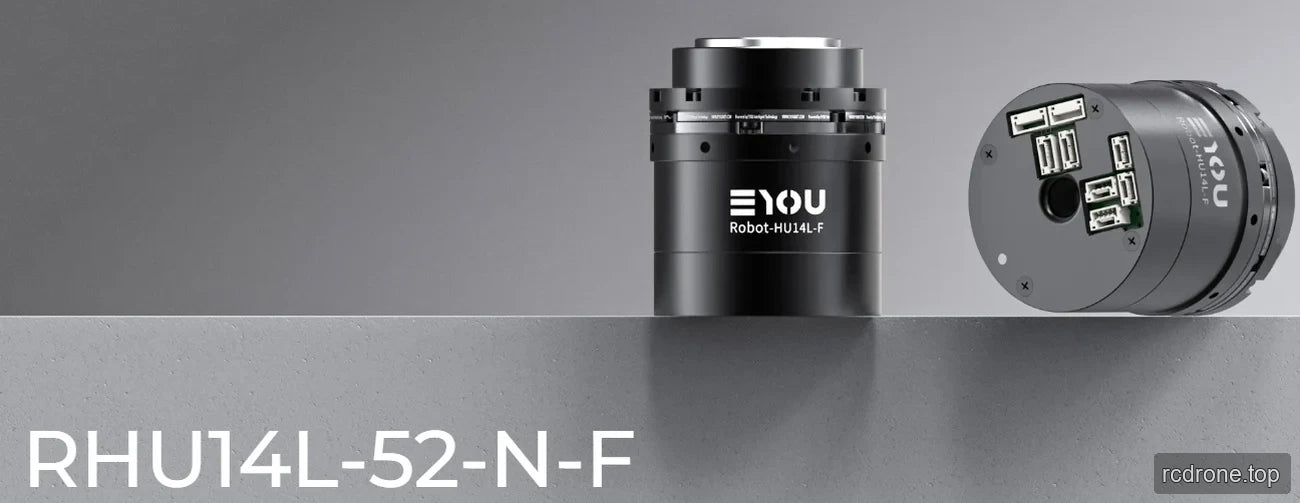
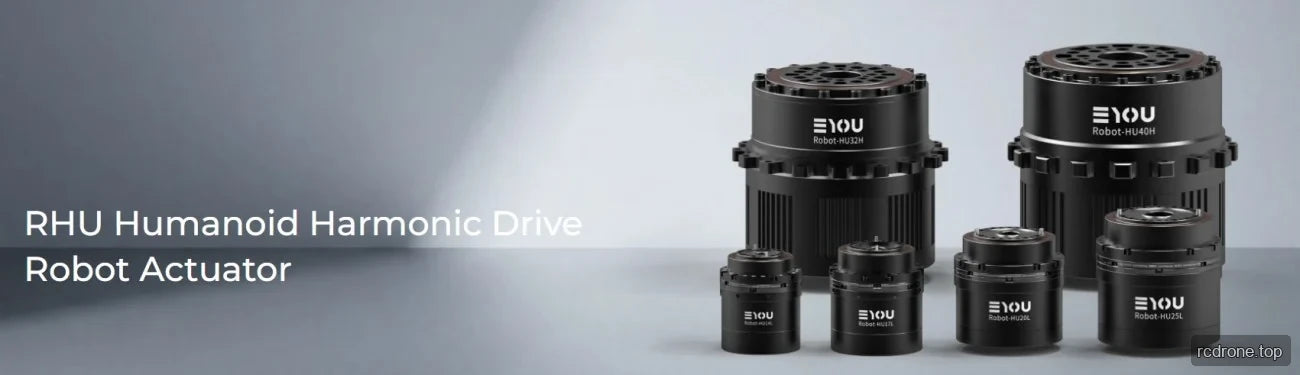
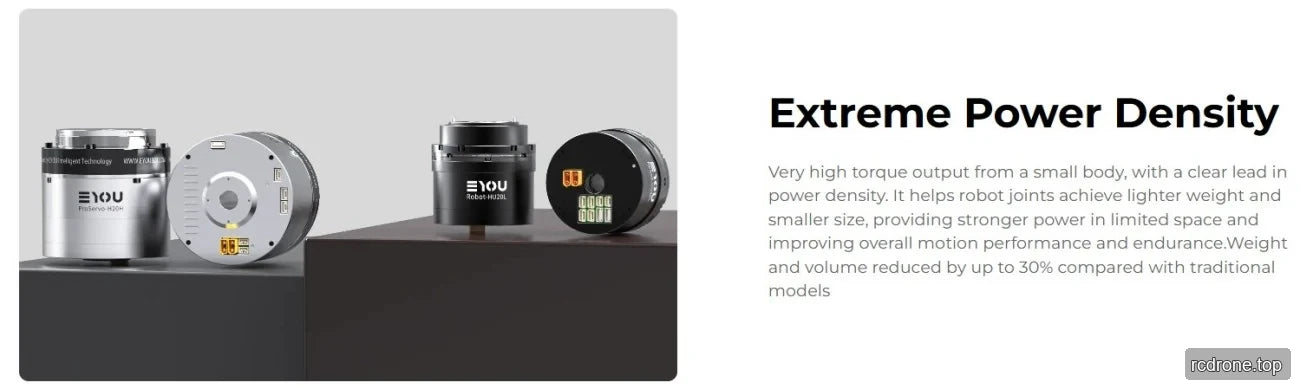
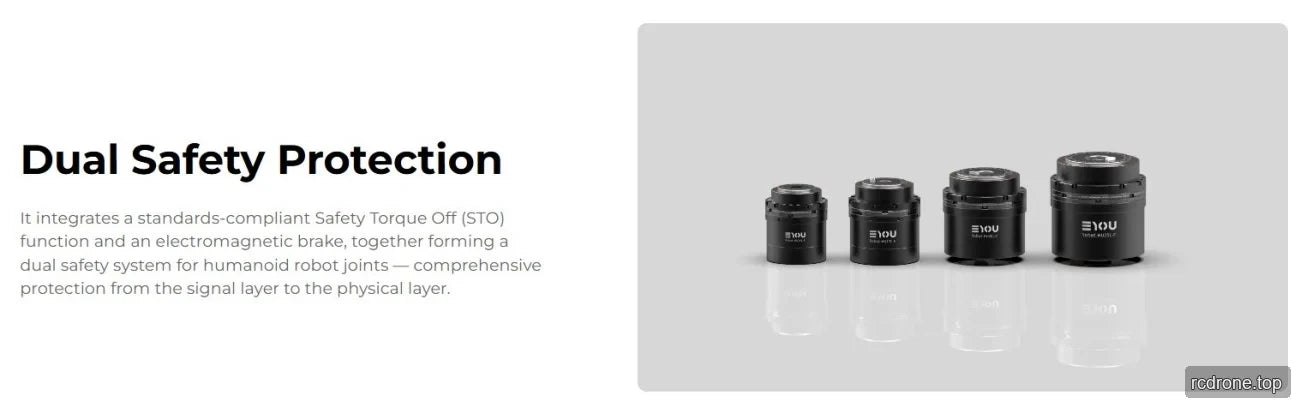
EYOU RHU14L-52-N-F, insansı robot eklemleri için bir harmonik robot eklem aktüatörü olup, 50, 80 ve 100 oranında azaltma seçenekleri ile frenli veya frensiz seçimler sunmaktadır. 46 W motor, entegre sürücü, tork sensörü, çift mutlak enkoder ve EtherCAT/CANopen iletişimi ile birleştirilmiştir. 48 VDC nominal besleme ve kompakt Φ52 × 65 mm boyutları, alıcıların robotik eklemlere entegrasyonu değerlendirmelerine yardımcı olur.
Özellikler
- 50, 80 veya 100 oranında azaltma seçeneklerine sahip harmonik redüktör.
- 46 W nominal motor gücü, 0.11 N·m nominal motor torku ve 0.33 N·m pik motor torku.
- Entegre sürücü, 18 N·m tork sensörü aralığı ve çift mutlak enkoder: motor tarafı 17 bit ve redüktör tarafı 19 bit.
- EtherCAT ve CANopen iletişim protokolleri; desteklenen kontrol modları arasında Profil Pozisyonu (PP), Profil Hızı (PV), Profil Torku (PT), Döngüsel Senkron Pozisyon (CSP) ve Kuvvet Kontrolü (CSF) bulunmaktadır.
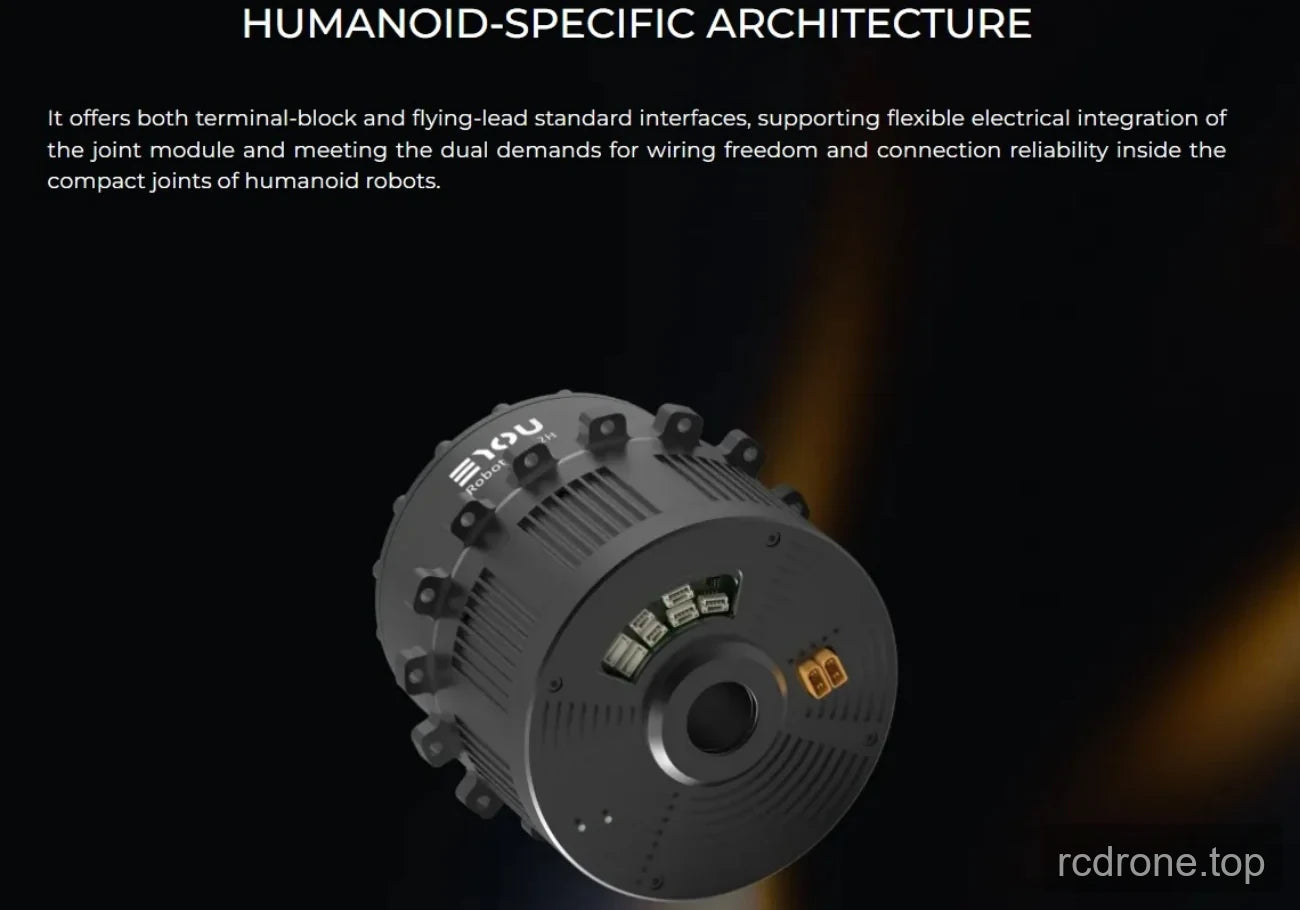
- Güç kablosu türü (DC girişi/DC çıkışı), CAN FD (Giriş/Çıkış), EtherCAT (Giriş/Çıkış) ve STO (1/2) sürücü arayüzleri.
- Frenli ve frensiz seçenekler mevcuttur.
Özellikler
| Parametre | 50 oranı | 80 oranı | 100 oranı |
|---|---|---|---|
| Modül modeli | RHU-14L-52-N-F | ||
| Redüktör türü | Harmonik | ||
| Motor nominal gücü (W) | 46 | ||
| Motor nominal torku (N·m) | 0.11 | ||
| Motor maksimum torku (N·m) | 0.33 | ||
| Redüksiyon oranı | 50 | 80 | 100 |
| Ortak nominal güç (W) — ömür kısıtlaması | 15 | 14 | 11 |
| 2000 rpm girişte nominal tork (N·m) | 3.7 | 5.4 | 5.4 |
| Çıkışta ortalama yük torku (N·m) | 4.8 | 7.7 | 7.7 |
| Çıkışta maksimum başlatma/durdurma torku (N·m) | 12 | 16 | 19 |
| Max.çıkışta izin verilen dış tork, anlık (N·m) | 24 | 35 | 35 |
| Geri besleme (arcsec) | ≤20 | ≤20 | ≤20 |
| Çıkışta nominal hız (rpm) — ömür kısıtlaması | 40 | 25 | 20 |
| Çıkışta maksimum hız (rpm) | 99 | 62.5 | 50 |
| Fren (B/N) | B/N | ||
| Boyutlar, dış çap × eksenel (mm) | Φ52 × 65 | ||
| Ağırlık (kg), B/N | 0.397 / 0.382 | ||
| Boşluk çapı (mm) | 8 | ||
| Kasa görünümü (işlem rengi) | Siyah anodize (kumlanmamış) | ||
| Redüktör görünümü (işlem rengi) | Dış halka siyahlaştırılmış | ||
| Radial (dinamik/statik) çıkışta izin verilen yük (N) | 180 | ||
| Eksensel (dinamik/statik) çıkışta izin verilen yük (N) | 180 | ||
| Çıkış eğilme momenti (N·m) | 12 | ||
| Redüktör tork rijitliği (N·m/rad) | 5000 | ||
| Redüktör giriş atalet momenti (kg·mm²), B | 7.71 | 7.71 | 7.71 |
| Eşdeğer eklem çıkış atalet momenti (kg·mm²), B | 19275 | 49344 | 77100 |
| Moment sensörü aralığı (N·m) | 18 | ||
| Moment sensörü hassasiyeti (% F.S. ) | ≤±0.5 | ||
| Moment sensörü çözünürlüğü (% F.S. ) | 0.1 | ||
| Moment sensörü aşırı yük limiti (% F.S. ) | 300 | ||
| Moment sensörü örnekleme frekansı (kHz), dijital | 8 | ||
| Moment kapalı döngü bant genişliği (Hz) | 30 | ||
| Empedans kontrol frekansı (kHz) | 1 | ||
| Nominal çalışma voltajı (VDC) | 48 | ||
| Çalışma voltajı aralığı (VDC) | 24–48 | ||
| Sürücü | Entegre | ||
| Encoder/bit | Çift mutlak / motor tarafı 17 bit & redüktör tarafı 19 bit | ||
| Sürücü arayüzü (terminal model açıklamasına bakınız) | Güç kablosu türü (DC girişi/DC çıkışı), CAN FD (Giriş/Çıkış), EtherCAT (Giriş/Çıkış), STO (1/2) | ||
| İletişim protokolü (iletişim açıklamasına bakınız) | EtherCAT / CANopen | ||
| Kontrol modları | Profil Pozisyonu (PP), Profil Hızı (PV), Profil Moment (PT), Döngüsel Senkron Pozisyon (CSP), Kuvvet Kontrolü (CSF), vb. | ||
| Çalışma ortam sıcaklığı (°C) | -20–60 | ||
| Kasa çalışma sıcaklığı (°C) | ≤60 | ||
| Gürültü (dB) | ≤60 | ||
| IP derecesi | IP54 | ||
| Ömür (saat) | >10000 | ||
Uygulamalar
- İnsansı robotlar
- Robot kolları
- Ekoskeletonlar
- Dört ayaklı robotlar
- AGV araçları
- ARU robotları
Belgeler
- EYOU CANable — Kullanıcı Kılavuzu (PDF)
- EYOU RHU 14L 52 N F Çizimi — Çizim (PDF)
- EYOU PHU RHU Serisi Eklem CANopen EtherCAT İletişimi — Kılavuz (PDF)
- EYOU Robot Eklem Kataloğu — Robot Eklem Ürün Kataloğu (PDF)
- EYOU RP Serisi EN V1.0 20260608 — Kullanıcı Kılavuzu (PDF)
- EYOU UART Hata Ayıklama Modülü — Kullanıcı Kılavuzu (PDF)
Görsel Detaylar
Ürün Görünümleri
Uygulama Örnekleri
Arayüzler ve Bağlantılar
Özellikler ve Tasarım
Ek Ürün Detayları