


FEETECH HL-3606 Servo Motor, TTL Çift Milli, 6V 6kg.cm, Çekirdeksiz, 0–360° PID, Yarı Dubleks (ST-3006-C001/C002)
FEETECH HL-3606 Servo Motor, TTL Çift Milli, 6V 6kg.cm, Çekirdeksiz, 0–360° PID, Yarı Dubleks (ST-3006-C001/C002)
Feetech
Normal fiyat
$65.00 USD
Normal fiyat
Satış fiyatı
$65.00 USD
Birim fiyatı
başına
Vergiler dahildir.
Nakliye Ödeme sırasında hesaplanacaktır.
Teslim alma kullanılabilirliği yüklenemedi


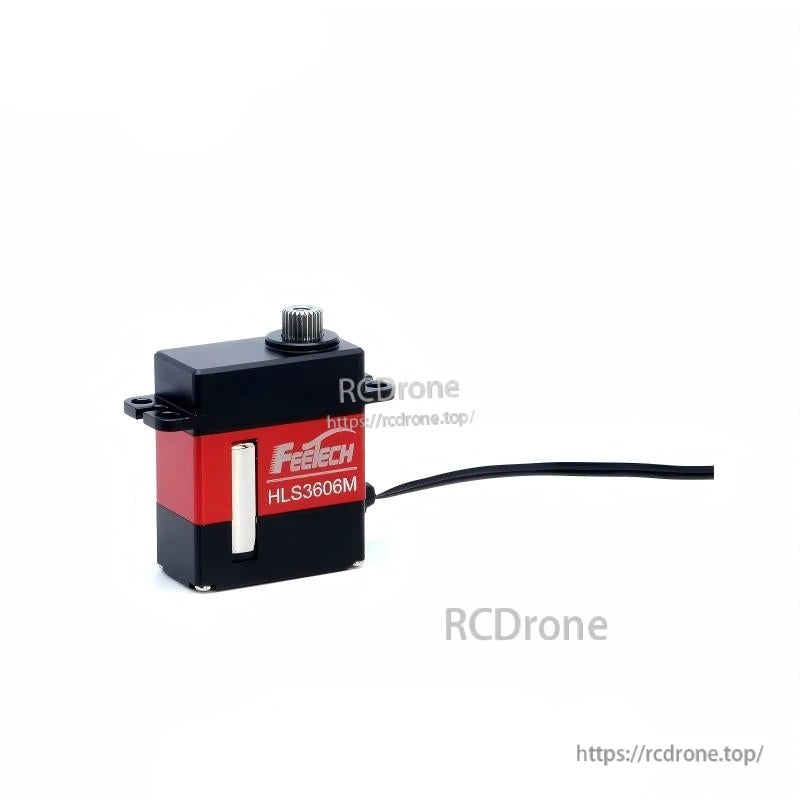
Genel Bakış
Temel Özellikler
- Yarım çift yönlü asenkron seri iletişime sahip TTL çift mil dijital servo
- Çekirdek motor sürüşü ve bilyalı rulmanlarla birlikte bakır+çelik dişli sistemi
- 0–360° kontrol edilebilir açı (Mod 0), artı motor sabit hızı (Mod 1) ve sabit akım (Mod 2)
- Sabit kuvvet çıkışı: bir hedef tork ayarlayın ve servo bu torku korur (adres 44)
- Geniş voltaj aralığı 4.5–7.4V; pik durdurma torku 6kg.cm@6V; boşta hız 0.09sn/60° (111RPM)@6V
- Yüksek çözünürlüklü konum algılama: 0.088° (360°/4096); nötr pozisyon 180°(2048)
- Geri bildirim telemetresi: Yük, Pozisyon, Hız, Giriş Voltajı, Akım, Sıcaklık
- 25T/OD4.95mm horn dişli dişli; alüminyum kasa; bağlantı kablosu 15CM
Özellikler
| Parametre | Değer (C001) | Değer (C002) |
|---|---|---|
| Model | ST-3006-C001 | ST-3006-C002 |
| Ürün Adı | 6V 6kg sabit kuvvetli Çift Şaft TTL servo | 6V 6kg sabit kuvvetli Çift Şaft TTL servo |
| Depolama Sıcaklık Aralığı | -30℃~80℃ | -30℃~80℃ |
| Çalışma Sıcaklık Aralığı | -20℃~60℃ | -20℃~60℃ |
| Sıcaklık Aralığı | 25℃ ±5℃ | 25℃ ±5℃ |
| Boyut | A:23mm B:12mm C:27.5mm | A:23mm B:12mm C:27.5mm |
| Ağırlık | 20.6± 1g | 22.7± 1g |
| Dişli tipi | Bakır+Çelik | Bakır+Çelik |
| Sınır açısı | Sınır yok | Sınır yok |
| Rulman | Toplu rulmanlar | Toplu rulmanlar |
| Boynuz dişli dişli | 25T/OD4.95mm | 25T/OD4.95mm |
| Dişli Oranı | 1/205 | 1/205 |
| Rocker phantom | 0° | 0° |
| Kasa | Alüminyum | Alüminyum |
| Bağlantı kablosu | 15CM | 15CM |
| Motor | Çekirdek olmadan motor | Çekirdek olmadan motor |
| Nominal Giriş Voltajı | 4.5-7.4V | 4.5-7.4V |
| Yük yok hızı | 0.09sn/60°(111RPM)@6V | 0.09sn/60°(111RPM)@6V |
| Yük olmadan çalışma akımı | 150mA@6V | 150mA@6V |
| Tepe durma torku | 6kg.cm@6V | 6kg.cm@6V |
| Durma akımı | 1.3A@6V | 1.3A@6V |
| Nominal Yük | 1.5kg. cm@6V | 1.5kg. cm@6V |
| Nominal akım | 350mA@6V | 350mA@6V |
| KT | 4.5kg. cm/A | 4.5kg. cm/A |
| Terminal direnci | 2.8 Ω | 2.8 Ω |
| Çalışma Modları | Mod 0: Açı Servo Modu (varsayılan mod, 0-360 derece pozisyon kontrol edilebilir); Mod 1: Motor Sabit Hız Modu (yük arttıkça hız değişmeden kalır); Mod 2: Motor Sabit Akım Modu (yük arttıkça akım değişmeden kalır) | Mod 0: Açı Servo Modu (varsayılan mod, 0-360 derece pozisyon kontrol edilebilir); Mod 1: Motor Sabit Hız Modu (yük arttıkça hız değişmeden kalır); Mod 2: Motor Sabit Akım Modu (yük arttıkça akım değişmeden kalır) |
| Sabit kuvvet çıkışı | Pozisyon kontrolü düşük hassasiyette ±7 dönüş içinde olabilir, ancak güç kaybından sonra dönüş sayısı kaydedilmeyecektir (çözünürlüğü artırmak dönüş sayısını iki katına çıkarabilir) | Pozisyon kontrolü düşük hassasiyette ±7 dönüş içinde olabilir, ancak güç kaybından sonra dönüş sayısı kaydedilmeyecektir (çözünürlüğü artırmak dönüş sayısını iki katına çıkarabilir) |
| Sabit kuvvet çıkışı | Çıkış tork değerini ayarlayın ve servo bu torku koruyabilir (adres 44'te karşılık gelen hedef tork değerini girin ve servo bu torku koruyabilir) | Çıkış tork değerini ayarlayın ve servo bu torku koruyabilir (adres 44'te karşılık gelen hedef tork değerini girin ve servo bu torku koruyabilir) |
| Komut sinyali | Dijital Paket | Dijital Paket |
| Protokol Türü | Yarım Dupleks Asenkron Seri İletişim | Yarım Dupleks Asenkron Seri İletişim |
| ID aralığı | 0-253 | 0-253 |
| İletişim Hızı | 38400bps ~ 1 Mbps | 38400bps ~ 1 Mbps |
| Kontrol Algoritması | PID | PID |
| Nötr Pozisyon | 180°(2048) | 180°(2048) |
| Çalışma Derecesi | 360° (0~4096 olduğunda) | 360° (0~4096 olduğunda) |
| Çözünürlük [derece/pulse] | 0.088°(360°/4096) | 0.088°(360°/4096) |
| Dönme Yönü | Saat Yönünde(0→4096) | Saat Yönünde(0→4096) |
| Geri Bildirim | Yük, Pozisyon, Hız, Giriş Voltajı, Akım, Sıcaklık | Yük, Pozisyon, Hız, Giriş Voltajı, Akım, Sıcaklık |
Uygulamalar
- İnsansı Robotlar
- Robot Kolları
- Ekoskeletonlar
- Dört Ayaklı Robotlar
- AGV Araçları
- ARU Robotları
Kılavuzlar
- HL-3606-C001-PRODUCT_SPECIFICATION.pdf
- HL-3606-C001_Product_structure_diagram.pdf
- HL-3606-C002-PRODUCT_SPECIFICATION.pdf
- HL-3606-C002_Product_structure_diagram.pdf
- SC-0090-C001 Seri İletişim Spesifikasyonu
Detaylar


