HexFellow HEXMOTOR 4342P 48 V CAN-FD Motor, 42:1 Redüksiyonlu
HexFellow HEXMOTOR 4342P 48 V CAN-FD Motor, 42:1 Redüksiyonlu
HexFellow
Normal fiyat
$235.99 USD
Normal fiyat
Satış fiyatı
$235.99 USD
Birim fiyatı
başına
Vergiler dahildir.
Nakliye Ödeme sırasında hesaplanacaktır.
Teslim alma kullanılabilirliği yüklenemedi


Genel Bakış
HexFellow HEXMOTOR 4342P, 48 V motor, 42:1 azaltma oranı, çift 16-bit tek dönüş manyetik enkoderler ve 5 Mbps hızında çalışan bir CAN-FD kontrol arayüzüne sahiptir.
Özellikler
- Nominal tork: 9 Nm; maksimum tork: 30 Nm.
- İki 16-bit tek dönüş manyetik enkoder.
- 5 Mbps hızında CAN-FD kontrol arayüzü.
- Sürücü ve motor aşırı sıcaklık, aşırı voltaj, faz aşırı akım, düşük voltaj ve durdurma koruma fonksiyonları.
Özellikler
| Parametre | Değer |
|---|---|
| Motor Performansı | |
| Nominal Voltaj | 48 V |
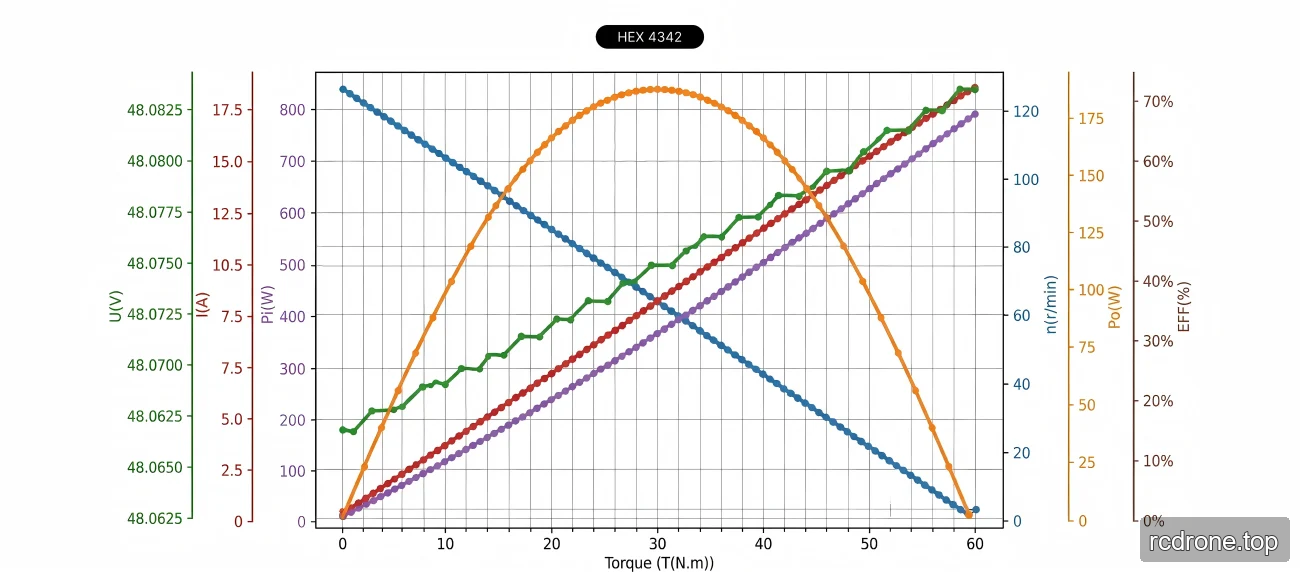
| Nominal Akım | 3 A |
| Nominal Hız | 105 rpm |
| Nominal Tork | 9 Nm |
| Peak Tork | 30 Nm |
| Peak Akım | 9.6 A |
| Boşta Hız | 117 rpm |
| Ana Parametreler | |
| Kutuplar Çifti | 28 |
| Aşama İndüktansı | 0.55 mH |
| Aşama Direnci | 1.05 Ω |
| Azaltma Oranı | 42:1 |
| Sensorlar | |
| Encoder Türü | Manyetik (tek dönüş) |
| Encoder Bitleri | 16-bit |
| Encoder Sayısı | 2 |
| İletişim Arayüzü | |
| Kontrol Arayüzü | CAN-FD 5 Mbps'te |
| Boyutlar & Ağırlık | |
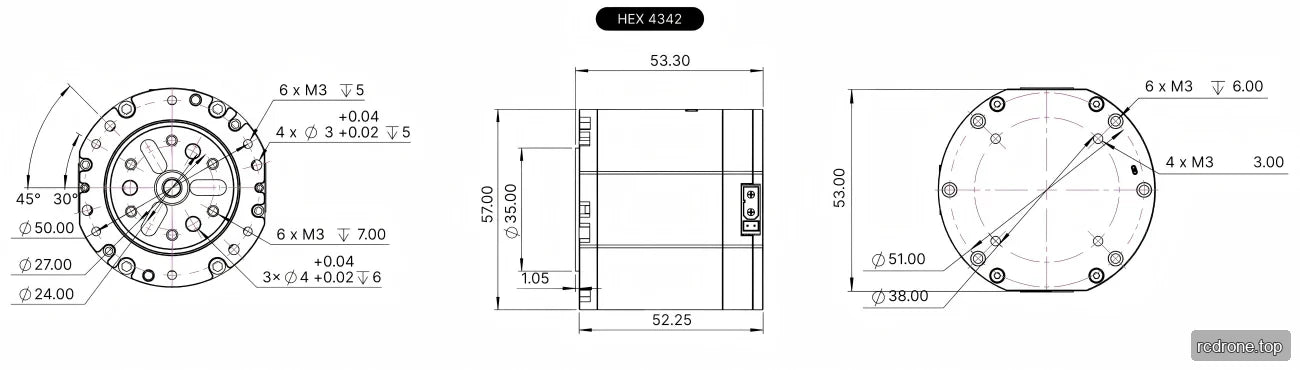
| Dış Çap | 57 mm |
| Yükseklik | 53.3 mm |
| Ağırlık | 398 g |
| Çalışma Sıcaklığı | -20 °C ile 40 °C |
| Koruma Özellikleri | |
| Sürücü Aşırı Sıcaklık | >120 °C |
| Motor Aşırı Sıcaklık | >110 °C |
| Aşırı Voltaj | >65 V |
| Aşırı Akım | >14 A (ZİRVESİ) |
| Alt Voltaj | <14 V |
| Stall Koruması | Sürücü motor stall'ını tespit eder |
Belgeler
HEXFELLOW HEXMOTOR 4342P — Kullanıcı Kılavuzu (PDF)
HEXFELLOW HEXMOTOR 4342P — 3D Model (STEP)
OCServo OCS 351CAN Çizimi — Ocservo Ocs 351 Can Çizimi (PDF)
Uygulamalar
- İnsansı robotlar
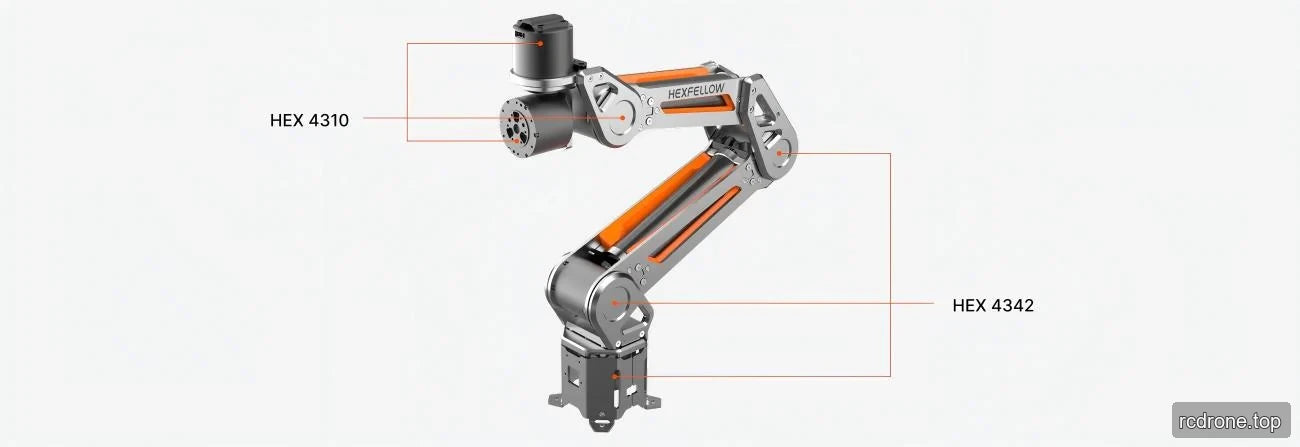
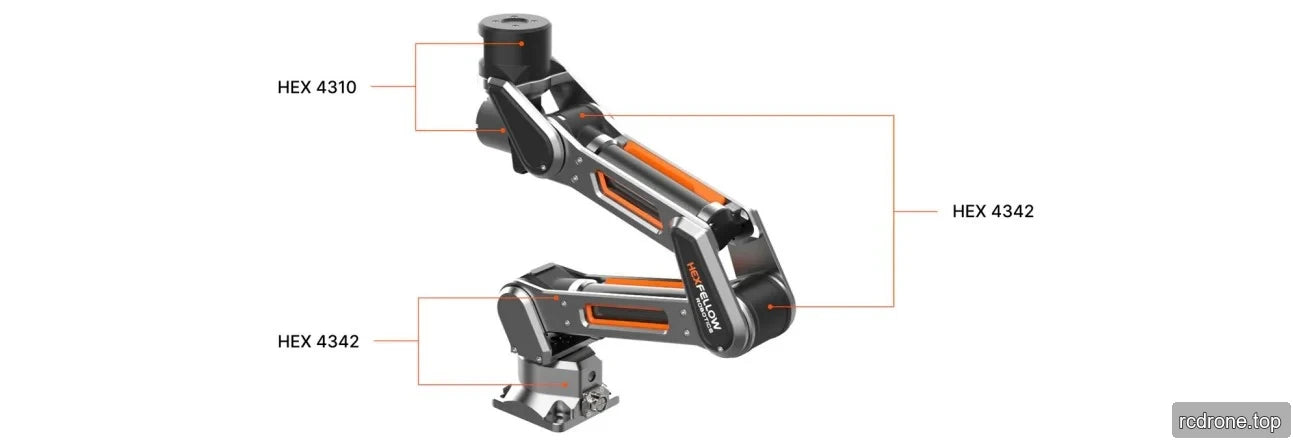
- Robot kolları
- Ekoskeletonlar
- Dört ayaklı robotlar
- AGV araçları
- ARU robotları
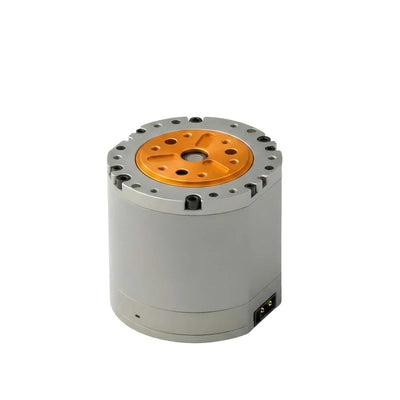
Görsel Detaylar
Uygulama Örnekleri
Ek Ürün Detayları


Boyutlar ve Yapı
Teknik Özellikler ve Performans