HUMANETICS Y75-H32 Altı Eksenli Kuvvet/Tork Sensörü, RS485 / CAN / CAT
HUMANETICS Y75-H32 Altı Eksenli Kuvvet/Tork Sensörü, RS485 / CAN / CAT
HUMANETICS
Teslim alma kullanılabilirliği yüklenemedi


Genel Bakış
HUMANETICS Y75-H32 altı eksenli kuvvet/moment sensörü üç kuvvet bileşenini ve üç momenti robotik montaj, yüzey bitirme ve kuvvet geri bildirim araştırmaları için ölçmektedir. Alüminyum alaşımdan yapılmış gövdesi 75 mm çapında ve 32 mm yüksekliğindedir. Kontrol sisteminize uygun bir RS485, CAN veya CAT/EtherCAT sensör konfigürasyonu seçin. Ölçüm ve kurulum uygulamaları için ayrı bir veri toplama ünitesi de mevcuttur.
Özellikler
- Altı eksenli ölçüm: çok yönlü yük geri bildirimi için Fx, Fy ve Fz kuvvetlerini Mx, My ve Mz momentleri ile birlikte yakalayın.
- Komple alüminyum alaşımlı yapı: 75 mm gövdeyi robot bilezik adaptörlerine ve test aparatlarına entegre edin.
- Konfigürasyon seçenekleri: entegrasyonunuz için RS485, CAN veya CAT/EtherCAT iletişimini seçin.
- Ölçüm tutarlılığı: %0.5 FS doğruluğu ve 0.%1 FS tekrarlanabilirlik.
- Endüstriyel entegrasyon: IP64 koruma, 12–48 VDC besleme aralığı ve −20 ile +80 °C arasında çalışma.
Özellikler
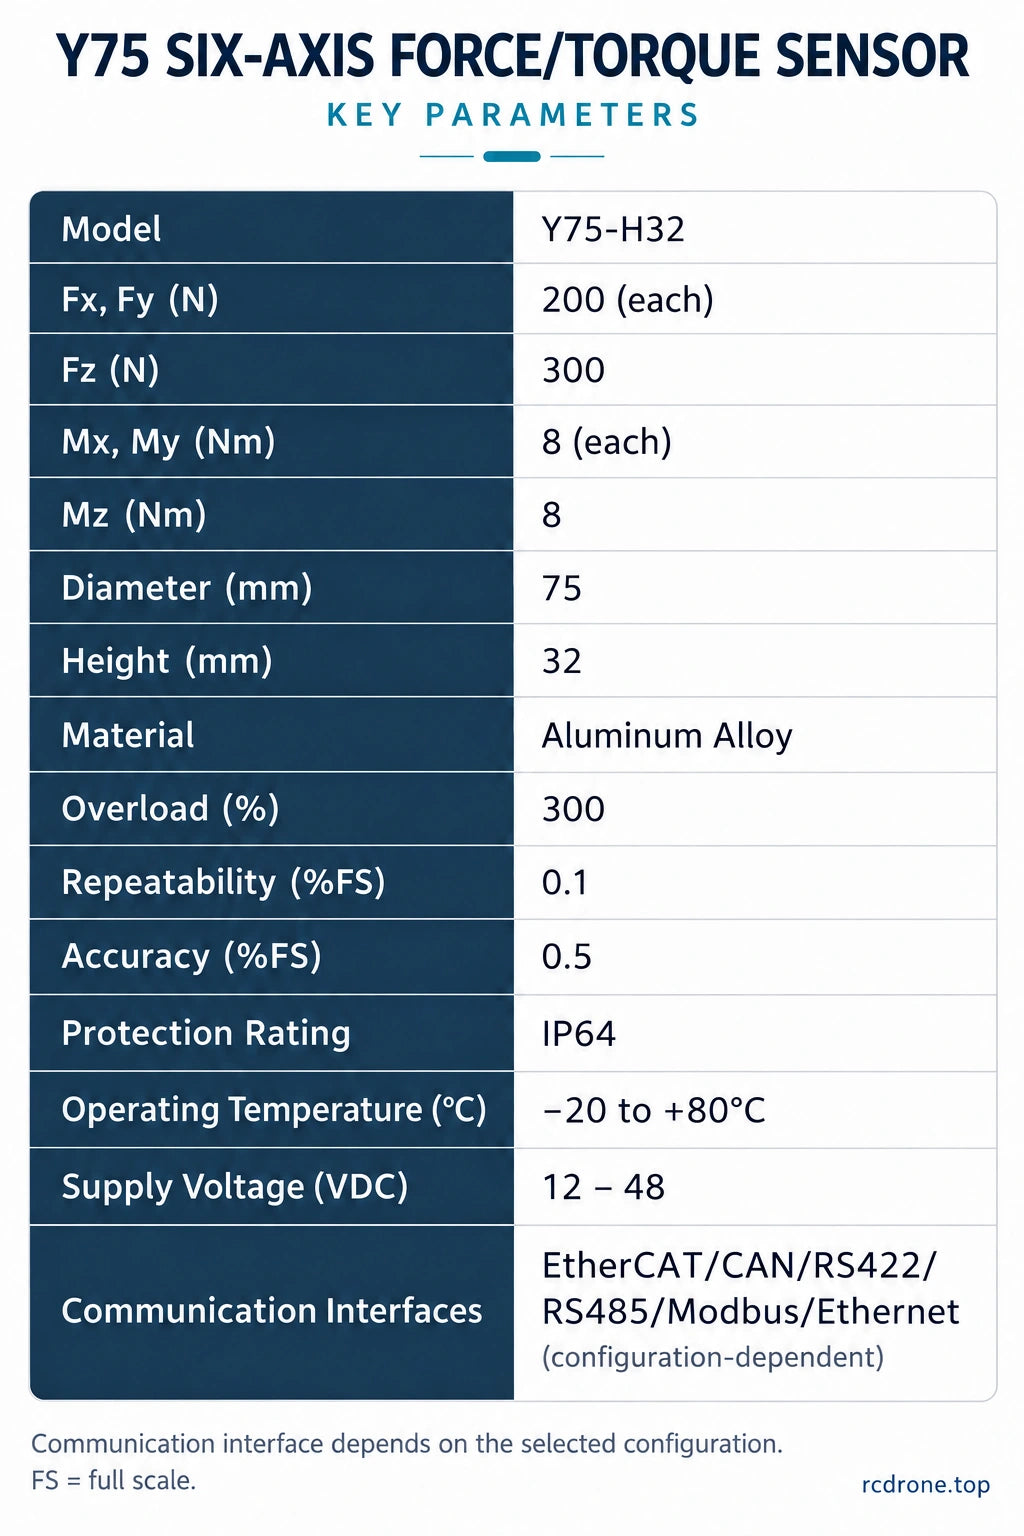
| Model | Y75-H32 |
|---|---|
| Ölçüm eksenleri | Fx, Fy, Fz; Mx, My, Mz |
| Fx / Fy ölçüm aralığı | Her eksen için 200 N |
| Fz ölçüm aralığı | 300 N |
| Mx / My / Mz ölçüm aralığı | Her eksen için 8 N·m |
| Gövde çapı / yüksekliği | 75 mm / 32 mm |
| Malzeme | Alüminyum alaşımı |
| Doğruluk | 0.5% FS |
| Tekrarlanabilirlik | 0.1% FS |
| Aşırı yük derecesi | 300% |
| Suya dayanıklılık | IP64 |
| Çalışma sıcaklığı | −20 ile +80 °C |
| Besleme voltajı | 12–48 VDC |
| Seçilebilir sensör arayüzleri | RS485; CAN; CAT / EtherCAT (konfigürasyona bağlı) |
FS, tam ölçeği ifade eder. Eksen aralıkları ölçüm dereceleri olup, robot yük dereceleri değildir. Konfigürasyonunuz için limitlere karşı birleşik yüklemeyi kontrol edin; aşırı yük derecesi sürekli bir çalışma aralığı değildir.
Konfigürasyon Kılavuzu
| Seçim | Ürün |
|---|---|
| Y75-H32 sensörü — RS485 | RS485 iletişimi olan bir sensör. |
| Y75-H32 sensörü — CAN | CAN iletişimi olan bir sensör. |
| Y75-H32 sensörü — CAT / EtherCAT | Bir CAT/EtherCAT sensör konfigürasyonu. Kurulumdan önce protokol ve kontrolör entegrasyon dosyalarını kontrol edin. |
| Sadece veri toplama ünitesi | Bir ayrı toplama ünitesi; sensör dahil değildir. |
Arayüzler alternatif konfigürasyonlardır. RS422, Modbus ve Ethernet, Y75 serisi iletişim seçenekleridir; kullanılabilirlik konfigürasyona bağlıdır.Entegrasyondan önce, seçtiğiniz birim için protokol, baud hızı, örnekleme hızı, konektör pin düzeni ve kontrolör/yazılım uyumluluğunu kontrol edin.
Uygulamalar
- Hassas montaj: hizalamayı ayarlamaya ve kuvvet kontrollü montaj rutinlerini desteklemeye yardımcı olmak için yerleştirme ve temas kuvvetlerini ölçün.
- Taşlama ve yüzey bitirme: robotik işleme sırasında alet temasını kontrol etmek için kuvvet geri bildirimi sağlayın.
- Taşıma ve el ile yönlendirme: etkileşim ve taşıma kontrolü geliştirmeyi desteklemek için bilekteki kuvvetleri ve momentleri ölçün.
- Robotik araştırma ve test aparatları: uygun şekilde entegre edilmiş bir kontrolör ile çok eksenli temas yüklerini ve kuvvet/konum kontrolünü inceleyin.
Uyumlu hareket ve robot güvenliği, tam mekanik, elektriksel ve kontrol sistemi entegrasyonuna bağlıdır.
Mekanik Boyutlar ve Montaj
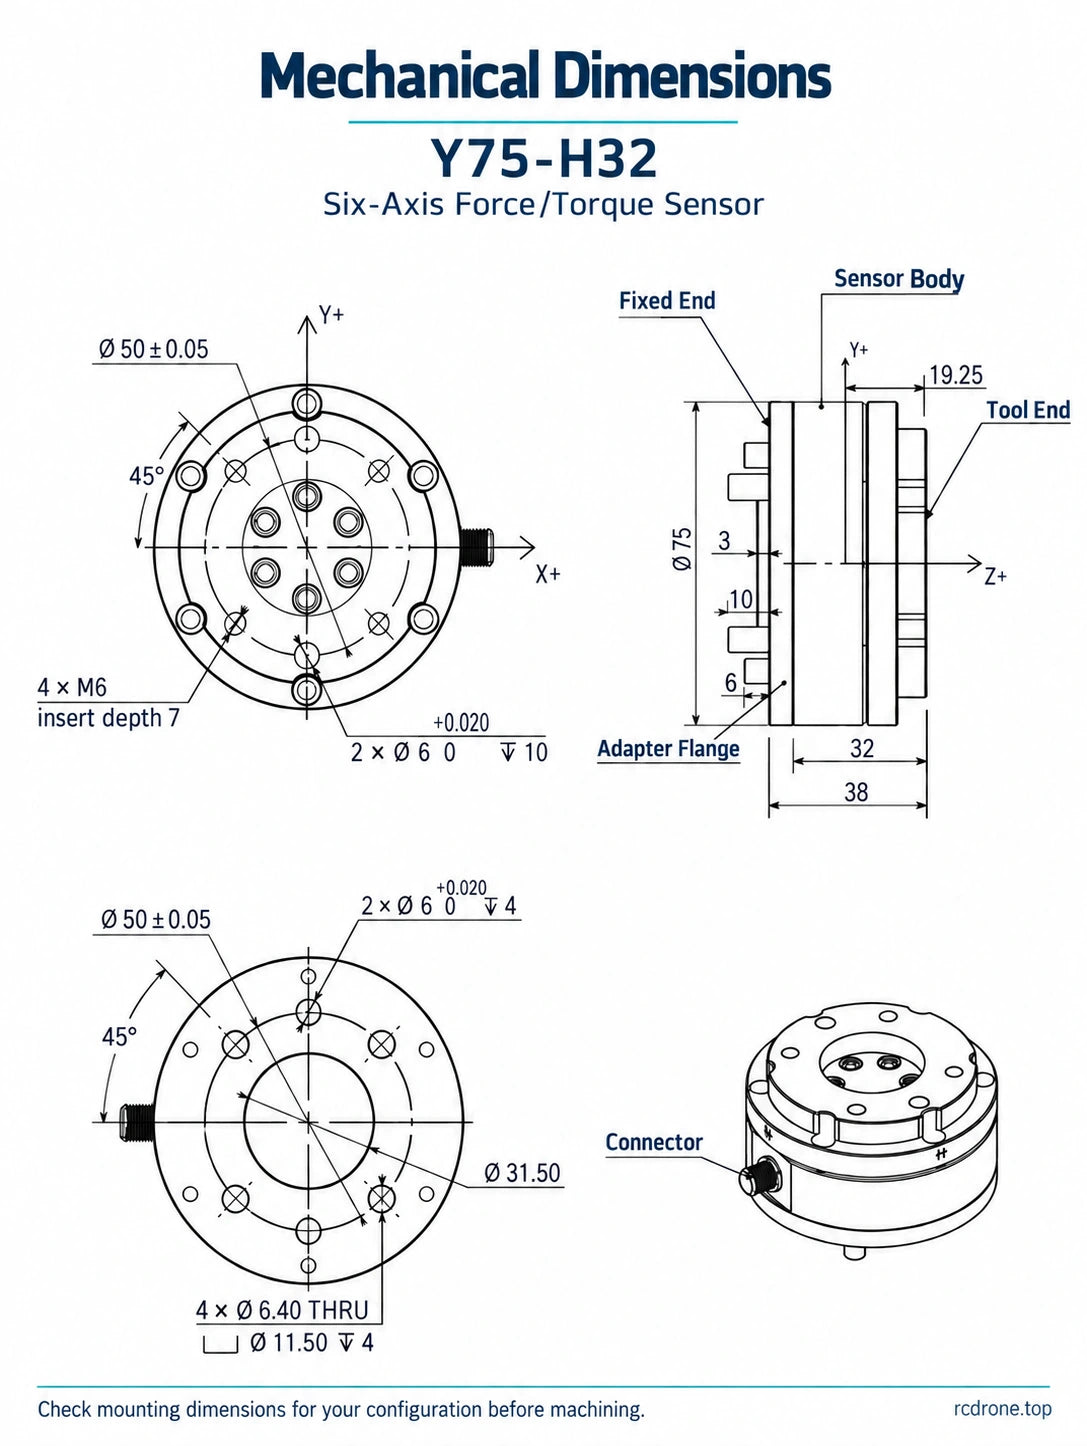
Boyut çizimi, 75 mm gövde çapı, 32 mm gövde yüksekliği, 38 mm montaj yüksekliği ve 50 ±0.05 mm montaj dairesi referanslarını içermektedir. Diğer çağrılar arasında 45°, 19.25 mm, 3 mm, 10 mm, 6 mm ve Ø31.50 mm; delik detayları arasında 2 × Ø6 (+0.020/0), 10 mm ve 4 mm derinlik çağrıları, 4 × M6 ile 7 mm yerleştirme derinliği ve 4 × Ø6.40 geçiş delikleri ile Ø11.50 karşı delikler, 4 mm derinlik bulunmaktadır. Bu boyutları, Görsel Detaylar'daki karşılık gelen görünümleri ile birlikte okuyun.
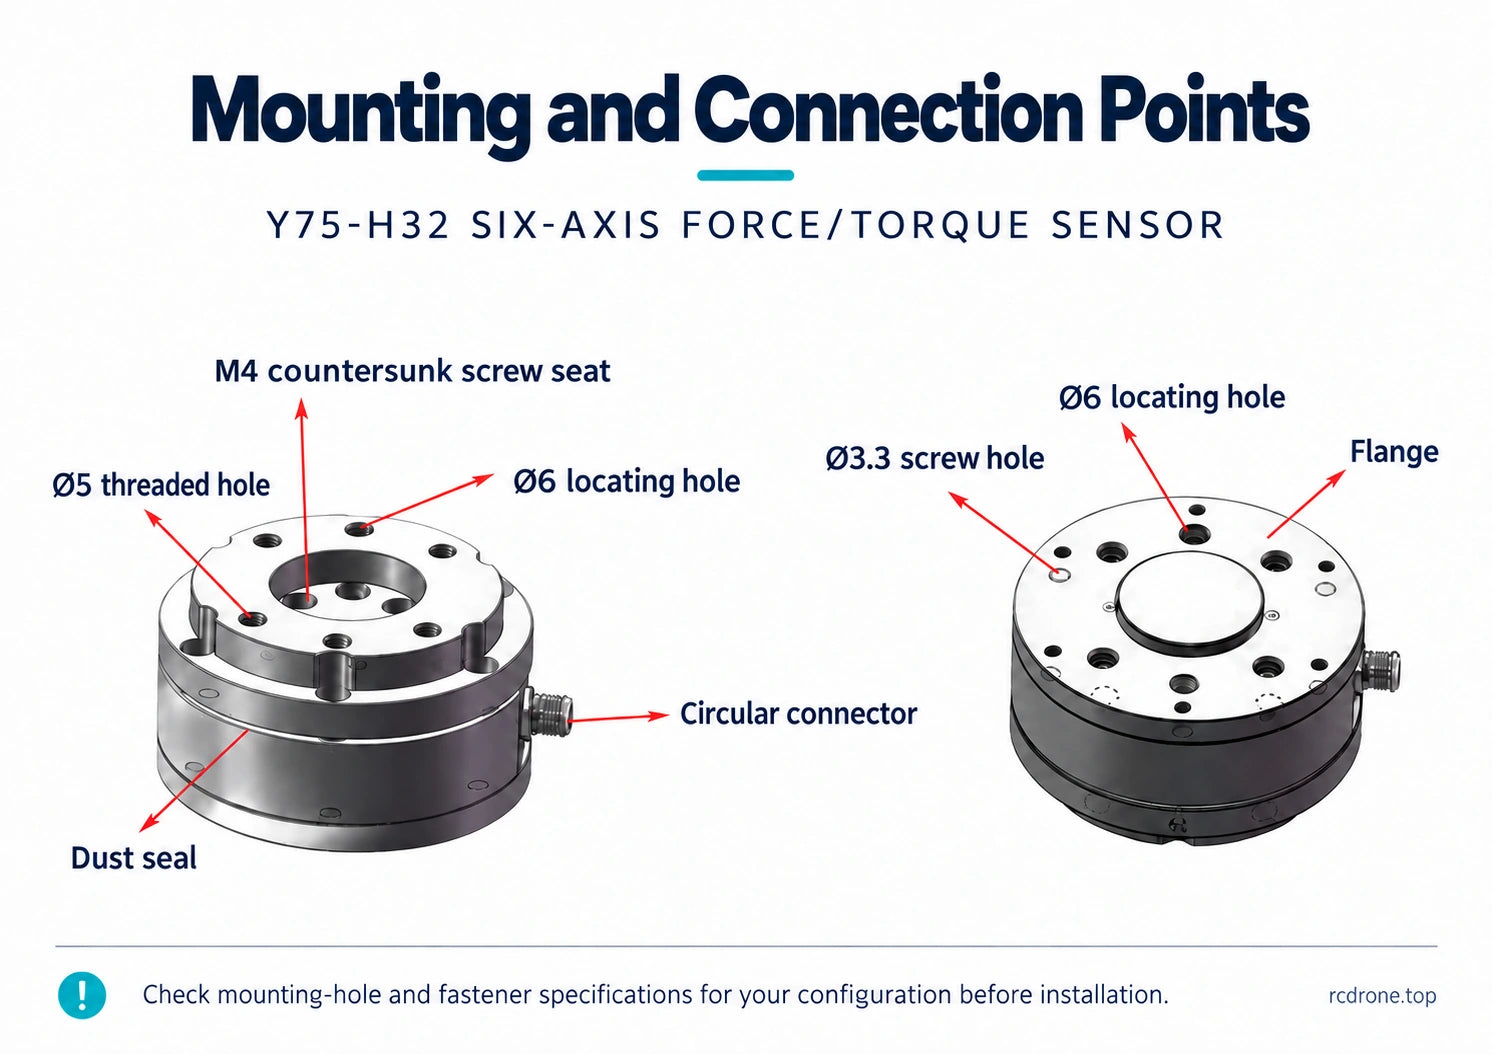
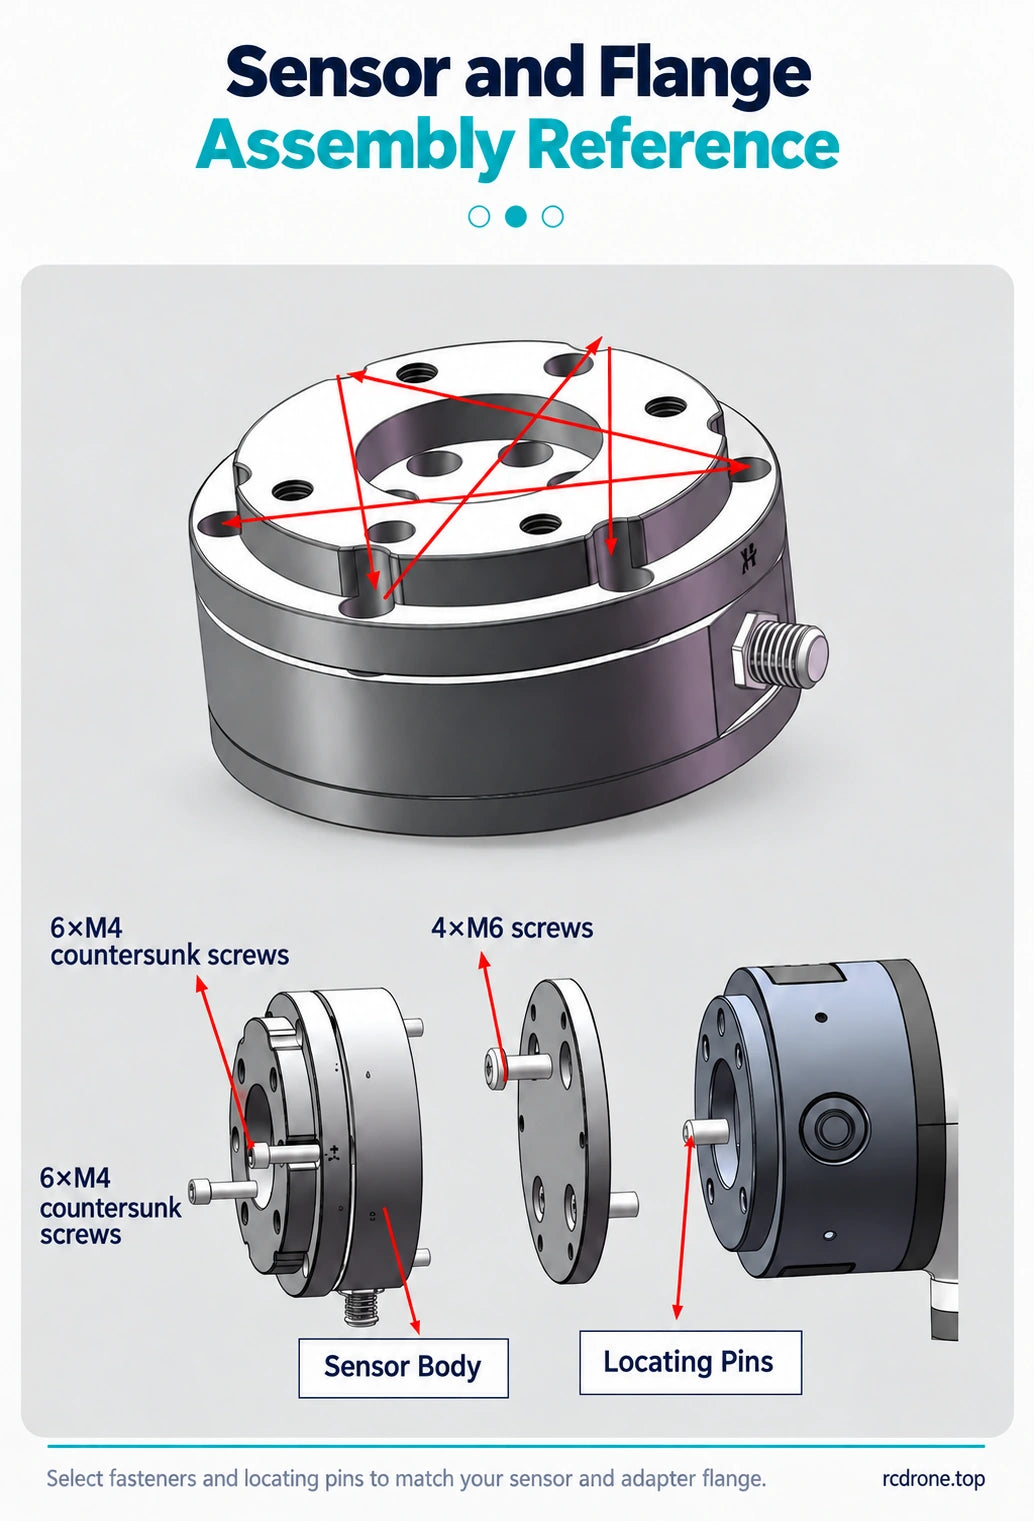
Montaj illüstrasyonları ayrıca M4 countersunk oturakları, Ø5 dişli delikler, Ø6 yerleştirme delikleri, Ø3.3 vida delikleri, dairesel konektör, toz contası ve adaptör flanşı tanımlarını içermektedir. Montaj illüstrasyonu 6 × M4 ve 4 × M6 bağlantı elemanlarını göstermektedir. Delik ve bağlantı elemanı detayları, illüstrasyonlu montaj görünümleri arasında değişiklik göstermektedir: bir adaptör işleme veya vidalar ve yerleştirme pimleri seçmeden önce montaj çizimini kontrol edin.
- Donanımı, adaptör flanşını ve sensörü kontrol edin.
- Adaptör flanşını ayırın ve donanıma sabitleyin.
- Sensörü, uyumlu bağlantı elemanları ve yerleştirme özellikleri kullanarak adaptöre monte edin.
- Aletleri takın, kablolamayı ve kontrolör ayarını tamamlayın, ardından sıfırlama ve gerekli telafi veya kalibrasyonu gerçekleştirin.
Esnek kabloyu hareketli parçalardan uzak bir şekilde yönlendirin ve gerilim rahatlatma sağlayın. Güç uygulamadan önce konnektör pin düzenini ve elektrik gereksinimlerini eşleştirin.
Veri Toplama ve Yazılım
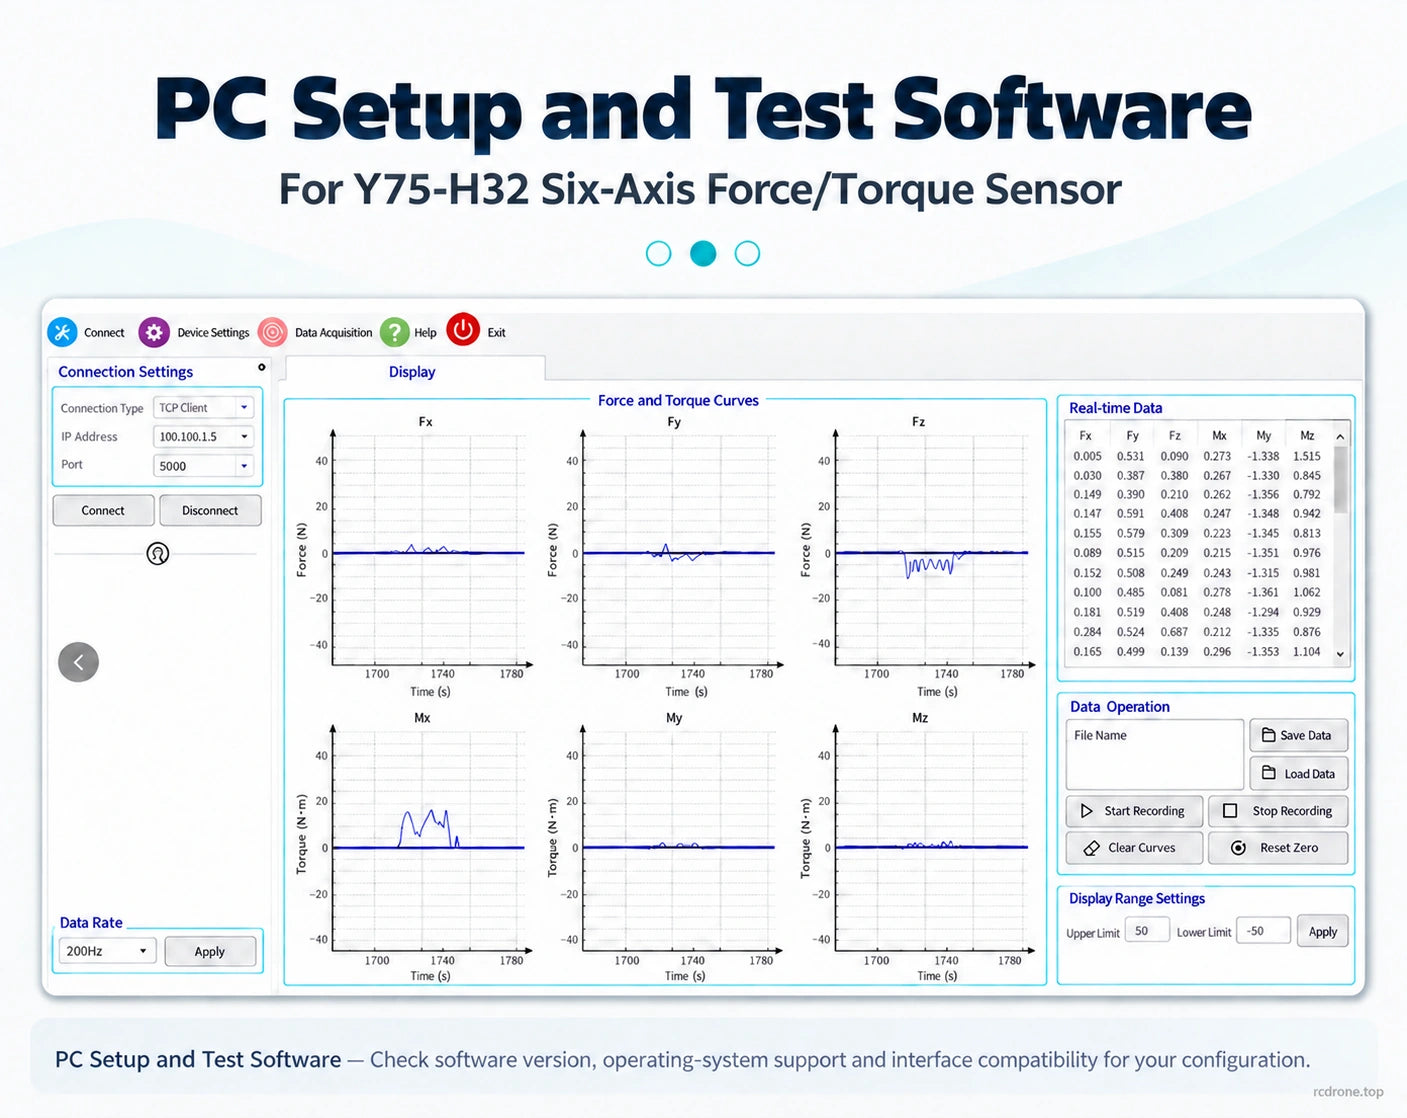
Ayrı olarak satılan ZKMD-CIQ-1.0 veri toplama ünitesi 125 × 78 × 30 mm. boyutlarındadır. Bağlantıları, Ethernet ve RS485 RJ45 portları, 16 pinli dairesel konnektör ve ayrı bir güç konnektörü içerir; güç ve durum göstergeleri ile birlikte gelir. PC kurulumu ve test yazılımı, sinyal görüntüleme, ayrıştırma ve kalibrasyonu destekler.Donanım pin düzenini, elektrik girişini, yazılım sürümünü, işletim sistemi desteğini ve sensör yapılandırmanız için arayüz uyumluluğunu kontrol edin.
İçindekiler
- Sensor seçimleri: 1 × Seçilen RS485, CAN veya CAT/EtherCAT yapılandırmasında Y75-H32 sensörü. Ayrı alım ünitesi dahil değildir.
- Veri alım ünitesi yalnızca: 1 × alım ünitesi. Bir kuvvet/tork sensörü dahil değildir.
Görüntülerde gösterilen robot kolları, kavrayıcılar, insansı robotlar, çalışma istasyonları ve uygulama aparatları dahil değildir. Kablo uzunluğu ve bağlantı elemanları, seçilen pakete bağlıdır; kurulum planlarken bu gereksinimleri kontrol edin. İnsansı bilek ve ayak görüntüleri, kuvvet algılama uygulamalarını göstermektedir; montaj yeriniz için 75 mm sensör boyutlarını ve yük aralıklarını değerlendirin.
Görsel Detaylar