Hiwonder JetArm ROS1/ROS2 Robot Kol — Monoküler & 3D Görüş Kitleri Jetson Seçenekleriyle
Hiwonder JetArm ROS1/ROS2 Robot Kol — Monoküler & 3D Görüş Kitleri Jetson Seçenekleriyle
Hiwonder
Teslim alma kullanılabilirliği yüklenemedi


Genel Bakış
Hiwonder JetArm, ROS programlama, bilgisayarla görme ve robotik kavrama eğitimi için bir masaüstü robot kol 'dur. Altı akıllı bus servosu, hareket kontrol deneylerini desteklerken, monoküler veya derinlik kamerası seçimi mevcut görsel iş akışını belirler. Başlangıç, Standart, İleri veya Nihai donanım seçin, ardından bir Jetson kontrol cihazı veya bir yapılandırma seçin. Nihai, ses ve çok modlu AI projeleri için mikrofon donanımını ekler.
Yapılandırmanızı Seçin
Kit ve kontrol cihazı iki bağımsız seçimdir. Bu sayfada başka bir yerde resmedilen bir derinlik kamerası, ekran, mikrofon dizisi veya Jetson kartı, yalnızca seçilen kombinasyonla belirtilmişse dahildir.
| Kit | Kamera | 7 inç dokunmatik ekran | 6 mikrofon dizisi | Temel öğrenme odak noktası |
|---|---|---|---|---|
| Başlangıç Kiti | Monoküler kamera | Dahil değil | Dahil değil | 2D görüş ve robot kol kontrolü |
| Standart Kiti | Gemini Plus derinlik kamerası | Dahil değil | Dahil değil | RGB+D algılama ve mekansal kavrama |
| Gelişmiş Kiti | Gemini Plus derinlik kamerası | Dahil | Dahil değil | Derinlik görüşü ile yerel ekran görüntüsü |
| Son Kiti | Gemini Plus derinlik kamerası | Dahil | Dahil | Derinlik görüşü, ses etkileşimi ve çok modlu AI |
Kontrolcü seçimleri: Jetson Kontrolcü olmadan; Jetson Nano (4 GB); Jetson Orin Nano Süper (4 GB veya 8 GB); Jetson Orin NX Süper (8 GB veya 16 GB).Jetson kontrolcüsü olmadan bir yapılandırma, uygun şekilde ayrı olarak sağlanan bir kontrolcü ve sistem kurulumu gerektirir. Büyük model uygulamaları, Jetson kontrolcüsü ve yapılandırılmış yazılım/hizmetlerle birlikte Ultimate yapılandırması tarafından desteklenmektedir; ROS1 büyük model iş akışını desteklememektedir. Akıllı ulaşım ve akıllı asistan örnekleri Orin Nano veya Orin NX gerektirir.
Özellikler
- Anodize alüminyum alaşımlı çerçeve, endüstriyel yatak tabanı ve gizli servo kablolama, mekanik bir kavrayıcı ile kompakt bir masaüstü mekanizması sağlar.
- Jetson ana işlemci ve bir STM32 gerçek zamanlı hareket kontrolcüsü, görsel/AI işlemeyi servo kontrol ve geri bildirimden ayırır.
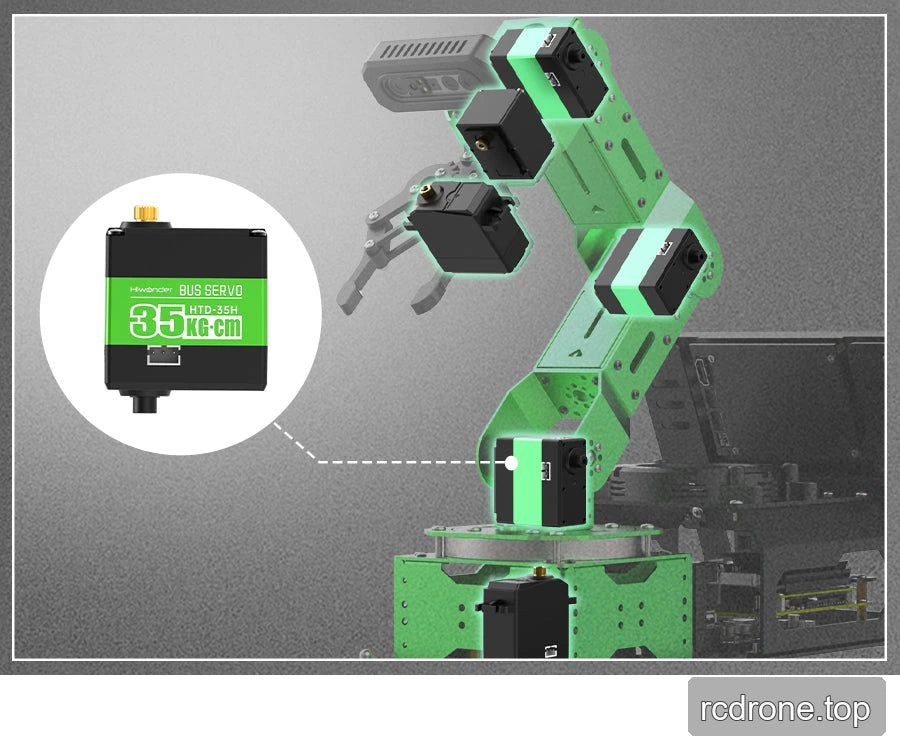
- Altı akıllı bus servosu, konum, voltaj ve sıcaklık geri bildirimi sağlar, stall ve aşırı sıcaklık koruması ile birlikte. Servo stall torku, bir robot kolu yük kapasitesi değil, bir bileşen derecelendirmesidir.
- Derinlik kamera kitleri, nokta bulutları, mesafe, yükseklik/hacim tahmini, nesne konumlandırma, mekansal izleme ve kavrama için RGB ve derinlik verilerini birleştirir.
- Hareket geliştirme, DH modelleme, ileri ve ters kinematik, koordinat dönüşümü, yol planlama ve eylem dizisi düzenlemeyi içerir.
- Görsel örnekler, renk tanıma/sıralama/izleme, AprilTag poz tahmini ve istifleme, KCF izleme, maske tanımlama, insan vücudu tespiti, yüz izleme, jest tanıma ve MediaPipe ile parmak ucu yollarını içerir.
- Özel nesne modeli eğitimi ve TensorRT/GPU hızlandırma, tanıma ve sıralama projelerini destekler. Eğitimler, YOLOv5, YOLOv8 ve daha yeni YOLOv11 yazılım örneklerini kapsar; yüklü görüntü mevcut uygulamayı belirler.
- Ultimate, altı kanallı uzak alan ses alımı, gürültü azaltma, ses kaynağı konumlandırma, uyanma, yapılandırılabilir komutlar, sesli çıktı ve sesle kontrol edilen tanıma, izleme ve sıralama özellikleri ekler.
- iOS/Android uygulaması, kablosuz oyun kumandası, bilgisayar yazılımı, USB seri ve CAN arayüzleri üzerinden kontrol. Uzaktan geliştirme örnekleri arasında NoMachine, SSH, Wi-Fi AP/STA yapılandırması ve seri/I²C iletişimi bulunmaktadır.
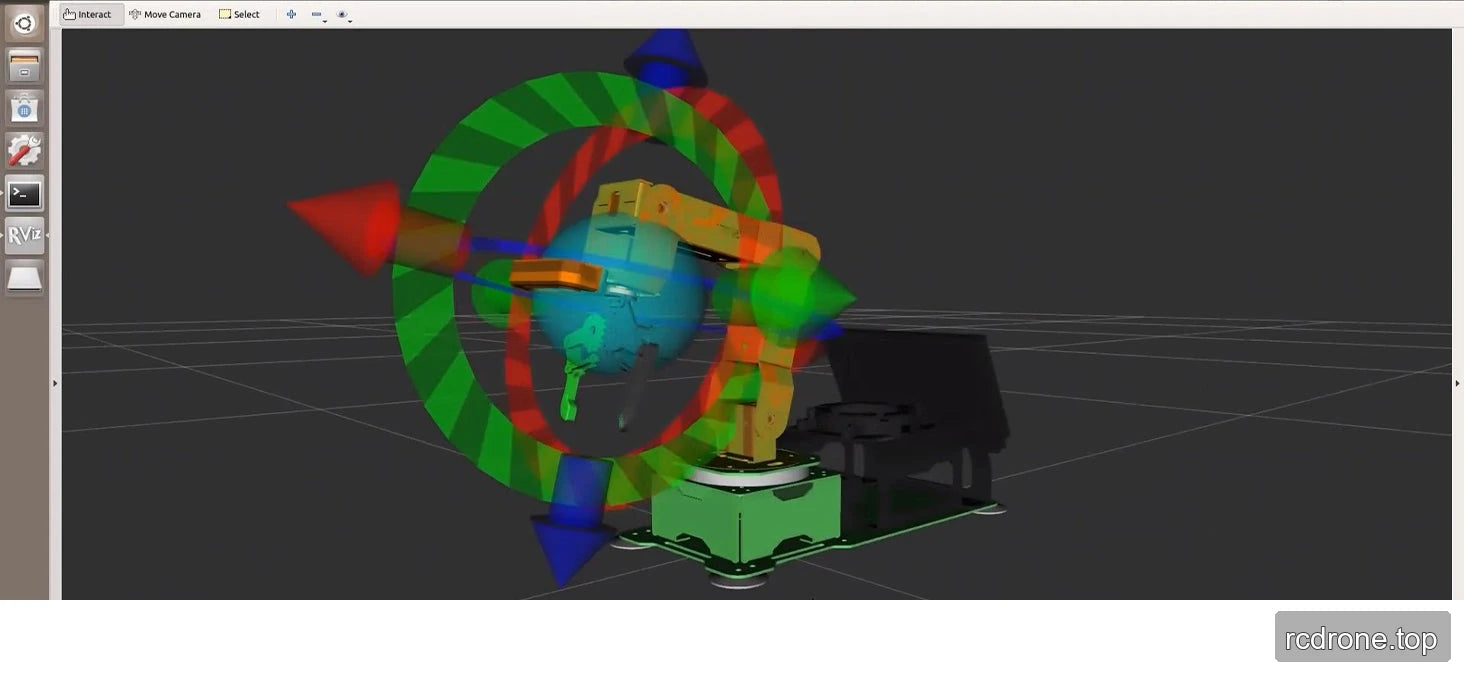
- URDF görselleştirmesi, MoveIt yapılandırma/kontrol ve Gazebo simülasyonu sanal test desteği sağlar. Genişletme projeleri, kayar ray ve mobil şasi içermektedir; bu genişletme sistemleri, listelenen kit içeriğinden ayrıdır.
Özellikler
| Ürün | Özellikler |
|---|---|
| Ürün modeli | JetArm |
| Ürün boyutları | 339 × 165 × 532 mm |
| Ürün ağırlığı | Yaklaşık 2.4 kg (son versiyon) |
| Gövde malzemesi | Tam metal alüminyum alaşım çerçeve, anodize yüzey işlemi |
| STM32 kontrolörü | STM32F407 serisi ROS hareket kontrolörü, FreeRTOS ile; bileşen paneli STM32F407VET6 olarak tanımlanır. |
| ROS kontrolörü | Jetson Nano / Jetson Orin Nano / Jetson Orin NX |
| Kontrol yöntemleri | USB seri port, CAN arayüzü, Bluetooth uygulaması, RC verici, bilgisayar |
| USB genişletme | 5A yüksek akım USB HUB genişletme kartı |
| Kamera | Başlangıç: tek gözlü kamera. Standart, Gelişmiş ve Nihai: Gemini Plus derinlik kamerası. |
| Güç kaynağı | 12 V 5 A robot kolu beslemesi. Orin Nano ve Orin NX konfigürasyonları ayrıca 19 V 2.37 A kontrolör beslemesi gerektirir. |
| İşletim sistemi | ROS Humble / Ubuntu 22.04 LTS ve ROS Noetic / Ubuntu 20.04 LTS platform seçenekleri; kurulum kontrolöre göre değişir (bkz. Yazılım ve Kurulum). |
| Yazılım | iOS/Android uygulaması |
| İletişim | USB / Wi-Fi / Ethernet |
| Programlama dili | Python / C / C++ / JavaScript |
| Depolama | Kontrolcü ile yapılandırmalar: Jetson Nano, 64 GB TF kart; Jetson Orin Nano/NX, 128 GB SSD. Kontrolcü olmadan seçimler Jetson kartını hariç tutar. |
| Servo modeli | HTS-21H/ HTD-35H/ HX-12H akıllı bus servo motorlar |
| Opsiyonel aksesuarlar | 7 inç HD dokunmatik ekran: Gelişmiş ve Nihai. Dairesel 6 mikrofon dizisi: Nihai. |
| Destekleyici materyaller | Tam geliştirme kılavuzları, video eğitimleri, ROS/STM32 kaynak kodu, sistem görüntüleri, yazılım araçları |
| Paket ağırlığı & hacim | Referans paket: 385 × 295 × 175 mm; açıklama 4 kg olarak listelenirken, tüm mevcut varyant kayıtları 5.5 kg olarak listelenmektedir. Bu, tutarsız paket-ağırlık kayıtlarıdır; 2.4 kg Ultimate robot net ağırlığı da değildir. |
Makine çizimindeki ek notlar, işaretli yerlerde 55, 96, 119, 142, 158, 171, 129, 103, 162, 300 ve 429 mm'dir. Bunları, bir hareket zarfı veya yük spesifikasyonu olarak ele almak yerine, saklanan çizimle karşılaştırarak okuyun.
Jetson Kontrol Cihazı Referansı
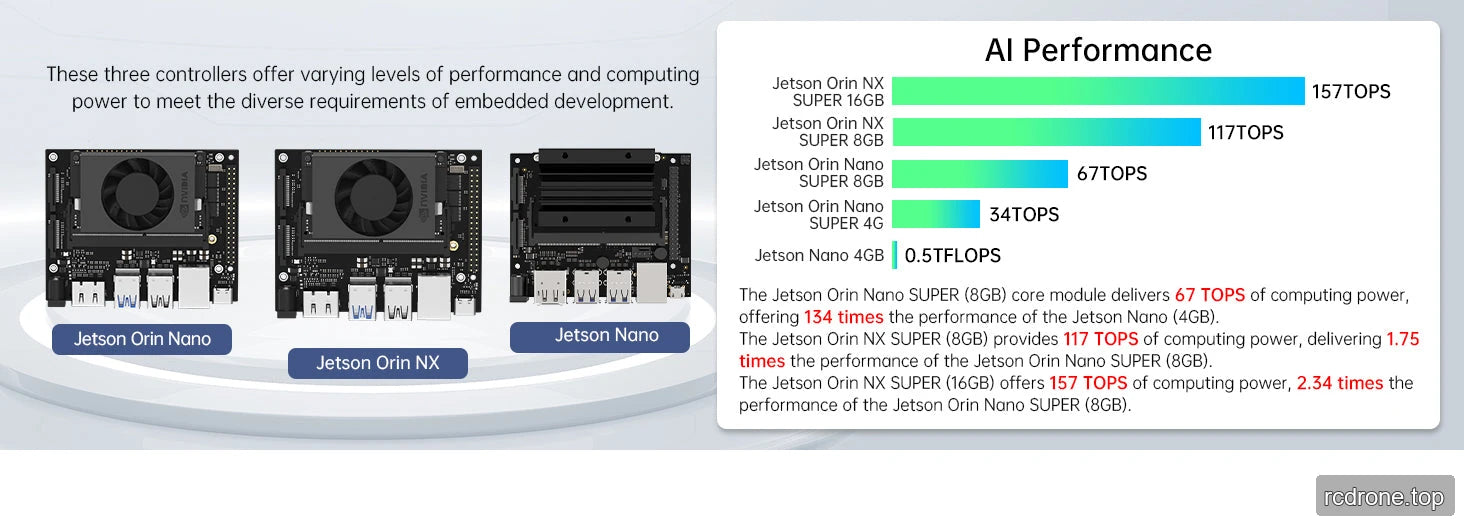
Aşağıdaki hesaplama rakamları, kontrol modülü referans yeteneklerini tanımlar, ölçülen robot kolu verimliliğini değil.TOPS ve TFLOPS farklı metriklerdir; önceki 134× ve 2.34× tanıtım karşılaştırmaları evrensel performans oranları değildir.
| Parametre | Nano 4 GB | Orin Nano Super 4 GB | Orin Nano Super 8 GB | Orin NX Super 8 GB | Orin NX Super 16 GB |
|---|---|---|---|---|---|
| Depolama | 64 GB TF | 128 GB SSD | 128 GB SSD | 128 GB SSD | 128 GB SSD |
| Hesaplama referansı | 0.5 TFLOPS | 34 TOPS | 67 TOPS | 117 TOPS | 157 TOPS |
| CPU | Dört çekirdekli Cortex-A57 | 6 çekirdekli Cortex-A78AE v8.2 64-bit; 1.5 MB L2 + 4 MB L3 | Aynı 6 çekirdekli CPU | 6 çekirdekli Cortex-A78AE v8.2 64-bit; 1.5 MB L2 + 4 MB L3 | 8 çekirdekli Cortex-A78AE v8.2 64-bit; 2 MB L2 + 4 MB L3 |
| GPU | 128 çekirdekli Maxwell | 512 çekirdekli Ampere, 16 Tensor Cores | 1024 çekirdekli Ampere, 32 Tensor Cores | 1024 çekirdekli Ampere, 32 Tensor Cores | 1024 çekirdekli Ampere, 32 Tensor Cores |
| Hafıza | 4 GB 64-bit LPDDR4, 25.6 GB/s | 4 GB 64-bit LPDDR5, 51 GB/s | 8 GB 128-bit LPDDR5, 102 GB/s | 8 GB 128-bit LPDDR5, 102.4 GB/s | 16 GB 128-bit LPDDR5, 102.4 GB/s |
| Listeleme güç modları | 5 / 10 W | 7 / 10 / 25 W | 7 / 15 / 25 W | 10 / 15 / 25 / 40 W | 10 / 15 / 25 / 40 W |
Kontrol Yazılımı Zamanlama Referansı
Bu değerler, aşağıda belirtilen iş yükü koşulları ile platform karşılaştırmasından alınmıştır. Her yapılandırma için başlangıç, çıkarım veya eğitim süreleri garanti edilmez.
| Görev | Orin NX Süper | Orin Nano Süper | Jetson Nano |
|---|---|---|---|
| Başlangıç | 48 s | 48 s | 65 s |
| Sistem yazılımı açılışı | 0.1–0.5 s | 0.1–0.9 s | 1–3 s |
| Büyük model bedensel zeka uygulama girişimi | 10–20 s | 15–25 s | 40–60 s |
| YOLOv11 model öğrenimi: 500 görüntü, 12 kategori, 100 eğitim iterasyonu | 20 dk | 28 dk | 3.9 h |
| Temel görünüm: başlangıç / kare hızı | 10–11 s / 30 fps | 10–14 s / 30 fps | 20–25 s / 30 fps |
| Gelişmiş 3D görünüm: başlangıç / kare hızı | 10–11 s / 30 fps | 10–14 s / 30 fps | 27–30 s / 15–20 fps |
| MediaPipe: başlangıç / kare hızı | 10–11 s / 30 fps | 10–14 s / 30 fps | 20–25 s / 13–15 fps |
| Simülasyon: başlangıç / kare hızı | 10–18 s / 30–60 fps | 10–20 s / 30–60 fps | 17–35 s / 15–60 fps |
YOLO Yazılım Referansı
Korunan karşılaştırma, YOLOv8 ve YOLOv11 mimarisi, tespit, segmentasyon, sınıflandırma, poz tahmini ve yönlendirilmiş sınırlayıcı kutular hakkında tartışmaktadır.37.3–53.9% ile 39.5–54.7% doğruluk aralıklarını tanımlanmamış veri seti veya metrik olmadan listelemektedir ve T4 üzerinde TensorRT ile 2.66 ms ile 2.5 ms çıkarım yapmaktadır. Bu genel yazılım referans rakamları JetArm doğruluğu veya çıkarım garantileri değildir. Daha yeni mimari referansları C3k2 ve C2PSA'dır; özel eğitim ve model-kantizasyon dağıtımı seçilen yazılım ortamına bağlıdır.
Gemini Plus Derinlik Kamerası — Standart, Gelişmiş ve Nihai
| Parametre | Değer |
|---|---|
| Derinlik teknolojisi | Orbbec aktif ikili yapısal ışık |
| Çalışma aralığı | 0.25–2.5 m |
| Doğruluk | 1 m'de 5 mm |
| Derinlik görüş açısı | H 71° × V 56.7° |
| RGB görüş açısı | H 67.9° × V 45.3° |
| İşlemci çipi | MX6000 |
| UVC / yakın mesafe koruma | Destekleniyor |
| Derinlik çıkışı, USB 2.0 | 1280 × 800, 7 fps; 640 × 400, 30 fps |
| Derinlik çıkışı, USB 3.0 | 1280 × 800, 30 fps; 640 × 400, 60 fps |
| RGB çıkışı, USB 2.0 | 1280 × 720, 7 fps; 640 × 480, 30 fps |
| RGB çıkışı, USB 3.0 | 1920 × 1080, 30 fps; 1280 × 720, 30 fps; 640 × 480, 30 fps |
| OS / SDK | Android, Linux ve Windows; derinlik, RGB, iskelet ve ilgili veriler; filtreleme algoritmaları |
| Bağlantı | USB 3.0 |
| Çevre | Kapalı ve açık alan |
| Güç tüketimi | 2.2 W'tan az |
| Boyutlar | 65.3 × 22.5 × 13 mm |
| Laser sınıflandırması | Sınıf 1, kamera modülü için belirtilen |
| Çalışma sıcaklığı | 10–40 °C |
| Optik bileşenler | RGB kamera, iki IR kamera, IR projektör, floodlight ve yakınlık sensörü |
Bus Servo Referansı
| Parametre | HTD-35H | HX-12H | HTS-21H |
|---|---|---|---|
| Bileşen ağırlığı | 64 g | 36.3 g | 63 g |
| Boyutlar | 51.1 × 20.14 × 40 mm | 35.19 × 26.19 × 27.2 mm | 40 × 20 × 40.5 mm |
| Çalışma voltajı | 9–12.6 V | 9–12.6 V | 9–12.6 V |
| 11.1 V'deki hız | 0.18 s / 60° | 0.2 s / 60° | 0.16 s / 60° |
| 11.1 V'deki durma torku | 35 kg·cm | 12 kg·cm | 21 kg·cm |
Paylaşılan servo spesifikasyonları: 0–240° döngü; 115200 baud hızında UART seri komut kontrolü; metal dişli; durma ve aşırı sıcaklık koruması; sıcaklık, voltaj ve konum geri bildirimi.
STM32 Hareket Kontrol Cihazı
| Parametre | Değer |
|---|---|
| Kontrol Cihazı | STM32F407VET6, 100 pin; FreeRTOS |
| Giriş / düzenlenmiş çıkış | 7–14 V giriş; bir 5 V 5 A güç çıkışı |
| Anahtar | Büyük devre anahtarı |
| Motor sürücüsü | YX4055 |
| PWM / DC motor portları | İki PWM servo kanalı; iki PH2.0×2 DC motor kanalları |
| USB seri | Bir USB-C seri portu |
| I²C | İki 4-pin I²C arayüzü |
| GPIO genişletme | İki 4-pin GPIO arayüzü, toplam dört GPIO |
| Kart boyutları / montaj deliği aralığı | 38 × 93 mm / 30 × 85 mm |
| Koruma | Aşırı ısınma, kısa devre ve aşırı akım |
| Göstergeler ve kontroller | İki programlanabilir LED, iki programlanabilir buton, pasif buzzer; yerleşik besleme gerilimi algılama ve Bluetooth göstergesi |
| Bus-servo konektörleri | Parametre tablosu iki bus-servo kanalı listeler; not edilmiş kart grafiği ve fonksiyon listesi dört konektörü etiketler.Tedarik edilen kart revizyonunu kablolamadan önce doğrulayın. |
USB Genişletme Hub'ı
| Parametre | Değer |
|---|---|
| Ağırlık / boyutlar | 20.3 g / 86 × 37.8 × 9.5 mm |
| Çalışma voltajı | 5 V |
| Veri girişi / çıkışı | USB-C / dört USB 2.0 port |
| İletim hızı | 480 Mbps |
| Dış besleme voltajı | 9–24 V |
| Boşta akım | 12 V'de 1 mA |
| Güç / koruma | 5 A DC-DC besleme; aşırı akım ve aşırı ısınma koruması |
| Genişletme | İnce, üst üste konulabilir, kaskad yetenekli tasarım; sürücü gerektirmeyen çalışma |
Altı Mikrofon Modülü — Ultimate Kit
| Parametre | Değer |
|---|---|
| Mikrofonlar | Ses kartı adaptörü ve hoparlör ile altı kanallı dairesel dizilim |
| Alım referansı | 10 m'ye kadar; gerçek alım çevreye bağlıdır |
| Fonksiyonlar | Ses kaynağı yerelleştirme, gürültü azaltma, özelleştirilmiş komutlar ve birden fazla uyanma komutu |
| Komut sınırı | Birden fazla yapılandırılabilir sesli komut; her komut 10 kelimeyi geçmemelidir |
| Tanıma motoru | Yapılandırılabilir iFlytek çevrimdışı ses tanıma motoru |
Yazılım ve Kurulum
Orin kontrol cihazı karşılaştırması, Ubuntu 20'de ROS1'i belirtmektedir.04 Docker ve ROS2, Ubuntu 22.04 ile önceden yüklenmiş. Jetson Nano için önceden yüklenmiş bir Ubuntu 18.04 ortamı ve Ubuntu 22.04 Docker'da ROS2 belirtilmiştir. Seçilen kontrolör için görüntüyü ve talimatları kullanın; genel ROS Noetic/Humble platform listesi, her işletim sisteminin her seçenekte önceden yüklenmiş olduğu anlamına gelmez. Büyük model özellikleri ROS1'de mevcut değildir.
Orin Nano ve Orin NX için önce 19 V 2.37 A ana kontrolör beslemesini bağlayın, ardından kontrolöre özel kablolama kılavuzunu takip ederek 12 V 5 A STM32/arm beslemesini bağlayın. Nano kurulumu 12 V 5 A beslemesini kullanır. Dokunmatik ekran işlemi için, USB veri kablosunu ekranın CTOUCH portuna ve ayrıca HDMI'yi bağlayın.
Kolunuzu, bir masanın kenarından uzakta, düz ve stabil bir yüzeye yerleştirin. Hareket yolunu açık tutun, mekanizmayı durdurulmuş halde tutmaktan kaçının ve uzun süreli ağır yüklemelerden kaçının.Kamera ve modül spesifikasyonları, bir kol yükü veya erişim spesifikasyonu değil, bileşen düzeyinde sınırlardır. Boyut çizimi, toplam boyutları 339 × 165 × 532 mm olarak göstermektedir; bu, 532 mm çalışma erişimini belirlemez.
Geliştirme materyalleri, kılavuzlar, videolar, ROS/STM32 kaynak kodu, sistem görüntüleri ve yazılım araçlarını içermektedir. Dersler, GPIO/giriş-çıkış işleme, seri/PWM/bus-servo kontrolü, devre koruma, ROS konuları, OpenCV, web kamerası izleme, renk alanı dönüşümü, kamera kalibrasyonu, nesne-pose hesaplama, yol planlama, PID, konumlandırma/kapma ve akıllı istifleme konularını kapsamaktadır. Ses dersleri, mikrofon/ses kartı yapılandırması, uyanma, tanıma, ses çıkışı ve sesli rehberli tanıma/izleme/sıralama konularını içermektedir.Multimodal dersler dil, konuşma ve görsel-dil modellerini, model erişimi/dağıtımını, duygusal algı örneklerini, ses orkestrasyonunu, sahne anlayışını, optik karakter tanıma ve bedensel görevleri kapsar; donanım ve yazılım gereksinimleri seçilen yapılandırmayı takip eder. JetArm üretici kılavuzunu takip ederek kontrol cihazına özel kurulum, kamera kalibrasyonu, yazılım güncellemeleri ve dersler için bilgi edinin.
Uygulamalar
- ROS hareket kontrol eğitimi: DH ve URDF modelleri oluşturun, ileri/ters kinematikleri karşılaştırın ve kolu çalıştırmadan önce MoveIt ve Gazebo'da yolları test edin.
- Görüşe dayalı sıralama: sınıflandırma ve kavrama için renk, etiketler veya eğitilmiş nesne modelleri kullanın. Derinlik kamera kitleri, mekansal konum, nokta bulutu ve yükseklik/hacim deneyleri ekler.
- İnsan-robot etkileşimi: MediaPipe ile jest ve yüz takibi keşfedin.Sonuçta, sesli komutlar, sahne anlama ve çok modlu dil/görüntü deneyleri eklenir.
- Genişleme geliştirme: programlanmış kol kontrolünü, temel arayüzler ve geliştirme malzemelerini kullanarak ayrı olarak sağlanan kayar ray veya mobil taban projeleri ile birleştirir.
İçindekiler
Her kit, kit tablosunda belirtilen kameraya sahip bir montajlı JetArm sağlar. Ortak öğrenme aksesuarları şunlardır: bir 12 V 5 A adaptör, bir kart okuyucu, bir kablosuz oyun kumandası, dört emme pedi, bir tornavida/aksesuar seti, bir atık kart seti, yedi ahşap blok (dört 40 mm blok ve üç 30 mm blok), üç renkli 30 mm blok, üç 30 × 30 mm etiket, bir rulo çift taraflı bant, iki kübik cisim, iki silindir, bir top, bir harita ve bir kullanıcı kılavuzu.
Aksesuar seti bir tornavida, sekiz A2.5 kendinden diş açan vida, sekiz M2 olarak listelenmiştir.5 düz başlı vida, sekiz M3×6 vida, on altı M4×6 vida, bir 100 mm servo kablosu ve bir 200 mm servo kablosu. Ortak paketleme illüstrasyonu 12 V adaptör konektörünü iki pronglu DC 4.0 × 1.7 mm olarak etiketler; bağlantı için gerçek kontrol cihazına özgü güç kılavuzunu kullanın.
- Başlangıç: monoküler kamera; derinlik kamerası, ekran veya mikrofon dizisi yoktur.
- Standart: Gemini Plus derinlik kamerası; ekran veya mikrofon dizisi yoktur.
- Gelişmiş: derinlik kamerası artı 7 inç LCD dokunmatik ekran, ekran braket, HDMI kablosu ve veri kablosu.
- En İyi: Gelişmiş donanım artı dairesel altı mikrofon dizisi.
Jetson kartı yalnızca seçilen Jetson yapılandırması ile birlikte dahildir. Sağlanan depolama, ilgili kontrol cihazı yapılandırmasını takip eder.Kaydırma rayları, mecanum/tank şasisi, konveyörler ve gösterimlerde kullanılan nesneler, seçilen kitte özel olarak belirtilmedikçe ayrıdır.
SSS
Başlangıç Kiti derinlik kamerası ile kavrama desteği sağlıyor mu?
Başlangıç, tek gözlü bir kamera içerir. Gemini Plus derinlik kamerası ve RGB+D mekansal kavrama dersleri için Standart, Gelişmiş veya Nihai seçin.
Hangi kit sesli etkileşim ve dokunmatik ekran içeriyor?
Gelişmiş ve Nihai, 7 inç dokunmatik ekran içerir. Nihai ayrıca altı mikrofon dizisini de içerir; büyük model uygulamaları bir Jetson kontrol cihazı ve ilgili yazılım/hizmet kurulumu gerektirir.
Jetson Kontrol Cihazı Olmadan ne anlama geliyor?
Jetson ana kartını hariç tutar. Jetson tabanlı görme ve ROS işlevlerini kullanmadan önce uygun bir kontrol cihazı ve uyumlu sistem görüntüsünü sağlamalı ve kurmalısınız.
Büyük model iş akışını ROS1 ile kullanabilir miyim?
Hayır.Desteklenen ROS2 ortamını ve büyük model iş akışı için Ultimate yapılandırmasını kullanın; akıllı ulaşım ve akıllı asistan örnekleri ayrıca Orin Nano veya Orin NX gerektirir.
Orin versiyonları sadece bir güç adaptörü mü kullanıyor?
Hayır. Orin Nano ve Orin NX ayrı 19 V 2.37 A ve 12 V 5 A güç kaynakları kullanır. Kontrolcüye özel kılavuzu izleyin ve ana kontrolcü güç kaynağını STM32/arm güç kaynağından önce bağlayın.
Videolar
Görsel Detaylar