


JGB37-520 Hall Enkoderli DC Dişli Motor, 12V/24V, 7–960 RPM, 37mm Metal Dişli Kutusu ve 6mm D-Mil
JGB37-520 Hall Enkoderli DC Dişli Motor, 12V/24V, 7–960 RPM, 37mm Metal Dişli Kutusu ve 6mm D-Mil
Jiali Motor
Teslim alma kullanılabilirliği yüklenemedi


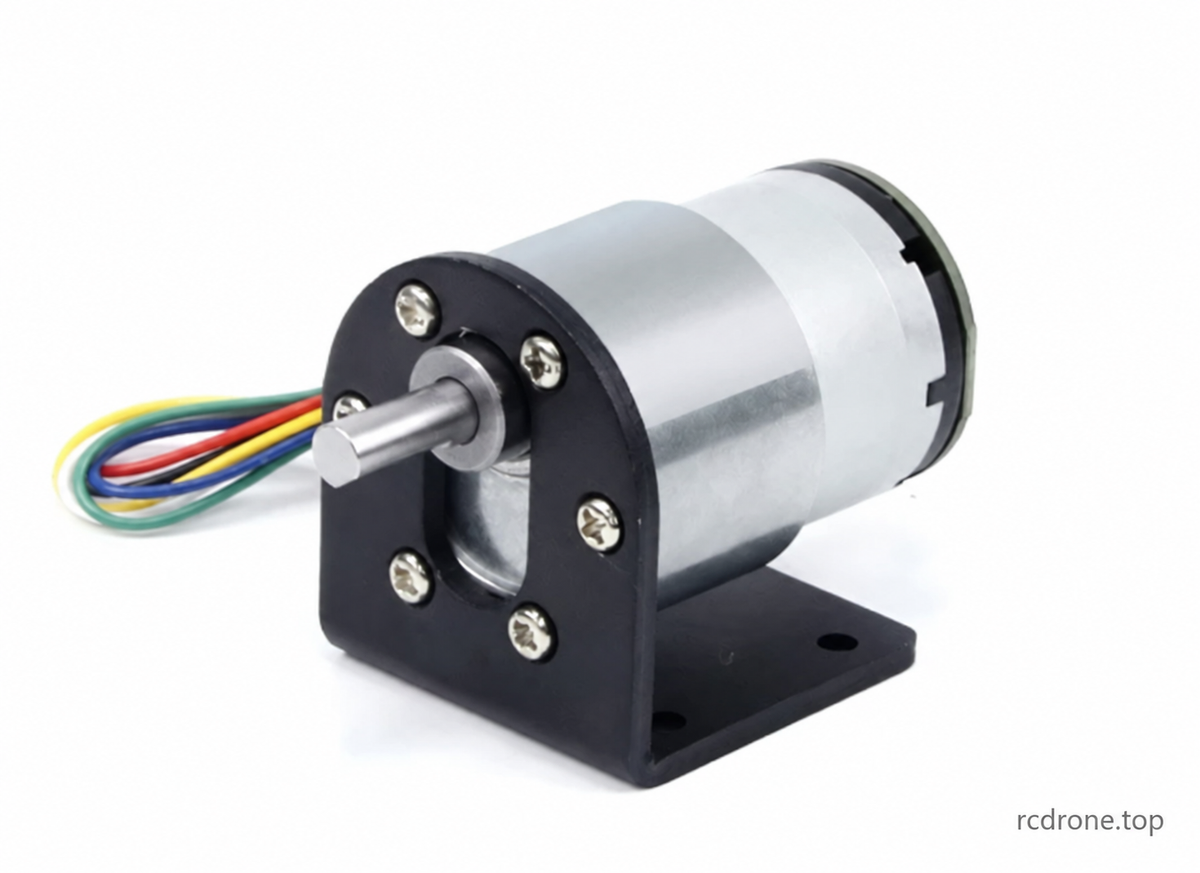
JGB37-520 Fırçalı DC Dişli Motor Hall Encoder ile
JGB37-520, A/B artımlı Hall encoder, metal bir redüktör kutusu, 6mm D şeklinde çıkış mili ve tersine dönebilme özelliği ile kompakt bir fırçalı DC dişli motor 'dur. 12V veya 24V motor, gerekli boşta çıkış hızı ve robotik, küçük mekanizmalar ve elektronik projeler için motor veya aksesuar paketi seçin.
Seçilebilir hızlar 7, 12, 22, 35, 45, 66, 107, 200, 319, 600 ve 960 RPM'dir. Bu seçenekler tedarikçinin 6000RPM motor-reduksiyon serisi ile eşleşmektedir. Çıkış RPM'si yük olmadan ölçülür; yük altında hız azalır. Bir fotoğrafta gösterilen bir braket, yalnızca seçilen Paket bir braket adlandırdığında dahildir.
Yapı ve Hız Kontrolü
- Çok aşamalı düzenlemedeki metal redüktör dişlileri, bakır sargı, kalıcı mıknatıs motor ve karbon fırçalar.
- Uyumlu bir harici fırçalı-DC kontrol cihazı ile PWM hız kontrolü mümkündür. Bir kontrol cihazı yalnızca belirtilen paketlerde dahildir.
- Sadece kırmızı ve beyaz motor güç kablolarını değiştirerek dönüş yönünü tersine çevirin. Encoder ve kontrol cihazı besleme polaritesinin doğru olduğundan emin olun; yön değiştirmeden önce motoru durdurun.
- Dişli oranı hız/tork dengesi belirler. Hızı elektriksel olarak azaltmak, daha yüksek bir azaltma oranı seçmekle aynı tork artışını sağlamaz.
Teknik Özellikler
| Parametre | Özellik |
|---|---|
| Marka / model | Jiali Motor / JGB37-520 |
| Motor tipi | Fırçalı DC dişli motor, A/B artımlı manyetik Hall enkoder ile |
| Nominal besleme | 12V DC veya 24V DC, seçilen varyanta göre |
| Dişli kutusu çapı | 37mm |
| Motor gövdesi çapı / kesit uzunluğu | 32mm / 22mm |
| Dişli kutusu uzunluğu L | 19–29mm, redüksiyon oranına bağlı olarak |
| Çıkış mili | 6mm çap, 15.5mm çıkıntı; 12mm düz uzunluk; 5.5mm düz |
| Mil çapı toleransı | −0.03 / −0.05mm, çizimde belirtilmiştir |
| Yerleştirme bossu | 12mm çap × 6mm yükseklik |
| Montaj | 31mm aralıklı altı M3 dişli delik; çizim 3.5mm derinlik belirtmektedir, fotoğraf 4mm belirtmektedir. Gerçek motorda vida bağlantısını doğrulayın. |
| Encoder ve kablo | 32mm encoder çapı; arka montaj çıkıntısı 11.75mm; PH2.0 altı pinli kablo yaklaşık 144mm uzunluğundadır |
| Mil kayması | Motor merkez hattından 7mm |
| Tedarikçi referansındaki azaltma oranları | 6.25:1–810:1; her referans oranı seçilebilir değildir |
| Motor-ağırlığı | Orana göre yaklaşık 144–170g; genel bakış yaklaşık 170g olarak belirtmektedir |
| Tedarikçi genel değerlendirmeleri | 2.4–10.8W ve 0.15–0.65A gösterilen seriler arasında; aşağıdaki seri-spesifik tabloları kullanın |
| Tedarikçi işletme iddiaları | −10°C ile 70°C; genel bakış 24 saatlik kullanım listeler. Gerçek görev uygunluğu yük ve soğutmaya bağlıdır. |
| Gürültü | Tedarikçi yaklaşık 55dB olarak belirtmektedir, hız ve yüke bağlı olarak değişmektedir; ölçüm koşulları belirtilmemiştir |
Boyutlar tedarikçi referans ölçümleridir ve değişiklik gösterebilir. Motor görünümü ve bileşenleri versiyonlar arasında farklılık gösterebilir.Kodlayıcı geri bildirim sinyalleri sağlar; kapalı döngü kontrolü uygun bir dış denetleyici gerektirir. Kodlayıcı sıcaklık iddiaları, motorun tam çalışma aralığını uzatmaz.
6000RPM Motor Serisi — Performans Referansı
Bu seri, seçilebilir hız ailesi ile eşleşir. Tablo ayrıca, tamlık için tedarikçinin seçilemeyen referans hızlarını (85, 28, 15 ve 9.5 RPM) de korur; ek satın alma seçenekleri oluşturmaz. Değerler tedarikçi verisidir, bağımsız test sonuçları değildir. Tork, kgf·cm cinsindendir, kaldırma kapasitesi kilogram cinsinden değildir.
12V — 6000RPM Azaltmadan Önce
| Oran | Şanzıman L (mm) | Yük yokken RPM | Yük yokken akım (A) | Yük altında RPM | Maks. tork.verimlilik (kgf·cm) | Yüklenmiş akım (A) | Güç (W) | Durma torku (kgf·cm) | Durma akımı (A) | Başlangıç voltajı (V) | Motor ağırlığı (g) |
|---|---|---|---|---|---|---|---|---|---|---|---|
| 6.25 | 19 | 960 | 0.1 | 672 | 0.17 | 0.2 | 2.4 | 0.6 | 1.2 | 1.5 | 144 |
| 10 | 19 | 600 | 0.1 | 480 | 0.28 | 0.2 | 2.4 | 1.1 | 1.2 | 1.5 | 144 |
| 18.8 | 22 | 319 | 0.1 | 255 | 0.48 | 0.2 | 2.4 | 1.9 | 1.2 | 1.5 | 150 |
| 30 | 22 | 200 | 0.1 | 160 | 0.75 | 0.2 | 2.4 | 3 | 1.2 | 1.5 | 150 |
| 56 | 24 | 107 | 0.1 | 85 | 1.2 | 0.2 | 2.4 | 4.8 | 1.2 | 1.5 | 158 |
| 70 | 24 | 85 | 0.1 | 68 | 1.5 | 0.2 | 2.4 | 6 | 1.2 | 1.5 | 158 |
| 90 | 24 | 66 | 0.1 | 52 | 2 | 0.2 | 2.4 | 8 | 1.2 | 1.5 | 158 |
| 131 | 26.5 | 45 | 0.1 | 36 | 2.7 | 0.2 | 2.4 | 10.8 | 1.2 | 1.5 | 164 |
| 169 | 26.5 | 35 | 0.1 | 28 | 3.4 | 0.3 | 3.6 | 13.6 | 1.2 | 1.5 | 164 |
| 210 | 26.5 | 28 | 0.1 | 22 | 4.3 | 0.3 | 3.6 | 17.2 | 1.2 | 1.5 | 164 |
| 270 | 26.5 | 22 | 0.1 | 18 | 5.5 | 0.3 | 3.6 | 22 | 1.2 | 1.5 | 164 |
| 394 | 29 | 15 | 0.1 | 12 | 7.3 | 0.3 | 3.6 | 29.2 | 1.2 | 1.5 | 170 |
| 506 | 29 | 12 | 0.1 | 9.4 | 9.1 | 0.3 | 3.6 | 36.4 | 1.2 | 1.5 | 170 |
| 630 | 29 | 9.5 | 0.1 | 7.6 | 11.6 | 0.3 | 3.6 | 46.4 | 1.2 | 1.5 | 170 |
| 810 | 29 | 7 | 0.1 | 5.6 | 15 | 0.3 | 3.6 | 80 | 1.2 | 1.5 | 170 |
24V — 6000RPM Azaltmadan Önce
| Oran | Şanzıman L (mm) | Yük yokken RPM | Yük yokken akım (A) | Yük altında RPM | Maks. torkverimlilik (kgf·cm) | Yüklenmiş akım (A) | Güç (W) | Durma torku (kgf·cm) | Durma akımı (A) | Başlangıç voltajı (V) | Motor ağırlığı (g) |
|---|---|---|---|---|---|---|---|---|---|---|---|
| 6.25 | 19 | 960 | 0.05 | 672 | 0.17 | 0.15 | 3.6 | 0.6 | 0.6 | 2 | 144 |
| 10 | 19 | 600 | 0.05 | 480 | 0.28 | 0.15 | 3.6 | 1.1 | 0.6 | 2 | 144 |
| 18.8 | 22 | 319 | 0.05 | 255 | 0.48 | 0.15 | 3.6 | 1.9 | 0.6 | 2 | 150 |
| 30 | 22 | 200 | 0.05 | 160 | 0.75 | 0.15 | 3.6 | 3 | 0.6 | 2 | 150 |
| 56 | 24 | 107 | 0.05 | 85 | 1.2 | 0.15 | 3.6 | 4.8 | 0.6 | 2 | 158 |
| 70 | 24 | 85 | 0.05 | 68 | 1.5 | 0.15 | 3.6 | 6 | 0.6 | 2 | 158 |
| 90 | 24 | 66 | 0.05 | 52 | 2 | 0.15 | 3.6 | 8 | 0.6 | 2 | 158 |
| 131 | 26.5 | 45 | 0.05 | 36 | 2.7 | 0.15 | 3.6 | 10.8 | 0.6 | 2 | 164 |
| 169 | 26.5 | 35 | 0.05 | 28 | 3.4 | 0.15 | 3.6 | 13.6 | 0.6 | 2 | 164 |
| 210 | 26.5 | 28 | 0.05 | 22 | 4.3 | 0.15 | 3.6 | 17.2 | 0.6 | 2 | 164 |
| 270 | 26.5 | 22 | 0.05 | 18 | 5.5 | 0.15 | 3.6 | 22 | 0.6 | 2 | 164 |
| 394 | 29 | 15 | 0.05 | 12 | 7.3 | 0.15 | 3.6 | 29.2 | 0.6 | 2 | 170 |
| 506 | 29 | 12 | 0.05 | 9.4 | 9.1 | 0.15 | 3.6 | 36.4 | 0.6 | 2 | 170 |
| 630 | 29 | 9.5 | 0.05 | 7.6 | 11.6 | 0.15 | 3.6 | 46.4 | 0.6 | 2 | 170 |
| 810 | 29 | 7 | 0.05 | 5.6 | 15 | 0.15 | 3.6 | 80 | 0.6 | 2 | 170 |
10000RPM Motor Serisi — Ek Tedarikçi Referansı Sadece
Sağlanan görüntü ayrıca aşağıdaki yüksek hızlı motor serilerini de içermektedir. Bu yalnızca referans bilgisi: bu listelemede ayrı olarak seçilebilir bir seri değildir.Bu rakamları satın alınan 6000RPM-serisi varyantına uygulamayın, çıkış RPM'si örtüşse bile.
12V — 10000RPM Azaltmadan Önce (Sadece Referans)
| Oran | Şanzıman L (mm) | Yük yokken RPM | Yük yokken akım (A) | Yük altında RPM | En yüksek verimlilikte tork (kgf·cm) | Yük altında akım (A) | Güç (W) | Durma torku (kgf·cm) | Durma akımı (A) | Başlangıç voltajı (V) | Motor ağırlığı (g) |
|---|---|---|---|---|---|---|---|---|---|---|---|
| 6.25 | 19 | 1600 | 0.15 | 1200 | 0.23 | 0.65 | 7.8 | 0.9 | 2.4 | 1.5 | 144 |
| 10 | 19 | 1000 | 0.15 | 770 | 0.4 | 0.65 | 7.8 | 1.6 | 2.4 | 1.5 | 144 |
| 18.8 | 22 | 530 | 0.15 | 407 | 0.67 | 0.65 | 7.8 | 2.6 | 2.4 | 1.5 | 150 |
| 30 | 22 | 333 | 0.15 | 250 | 1 | 0.65 | 7.8 | 4 | 2.4 | 1.5 | 150 |
| 56 | 24 | 178 | 0.15 | 140 | 1.8 | 0.65 | 7.8 | 7.2 | 2.4 | 1.5 | 158 |
| 70 | 24 | 142 | 0.15 | 110 | 2.2 | 0.65 | 7.8 | 8.8 | 2.4 | 1.5 | 158 |
| 90 | 24 | 110 | 0.15 | 85 | 3 | 0.65 | 7.8 | 12 | 2.4 | 1.5 | 158 |
| 131 | 26.5 | 76 | 0.15 | 58 | 3.9 | 0.65 | 7.8 | 15.6 | 2.4 | 1.5 | 164 |
| 169 | 26.5 | 60 | 0.15 | 46 | 5 | 0.65 | 7.8 | 20 | 2.4 | 1.5 | 164 |
| 210 | 26.5 | 47 | 0.15 | 36 | 6 | 0.65 | 7.8 | 24 | 2.4 | 1.5 | 164 |
| 270 | 26.5 | 37 | 0.15 | 28 | 8 | 0.65 | 7.8 | 32 | 2.4 | 1.5 | 164 |
| 394 | 29 | 25 | 0.15 | 19.5 | 10.4 | 0.65 | 7.8 | 41.6 | 2.4 | 1.5 | 170 |
| 506 | 29 | 20 | 0.15 | 15 | 13.6 | 0.65 | 7.8 | 54.4 | 2.4 | 1.5 | 170 |
| 630 | 29 | 15.8 | 0.15 | 12 | 16.6 | 0.65 | 7.8 | 66.4 | 2.4 | 1.5 | 170 |
| 810 | 29 | 12 | 0.15 | 9 | 21 | 0.65 | 7.8 | 93 | 2.4 | 1.5 | 170 |
6V / 5000RPM Serisi — Ek Tedarikçi Referansı Sadece
Bu kaynak tablosu referans için saklanmıştır ve bu listelemede seçilebilir bir voltaj veya seri değildir.
| Oran | Şanzıman L (mm) | Yük olmadan RPM | Yük olmadan akım (A) | Yük altında RPM | Max. verimlilikte tork (kgf·cm) | Yük altında akım (A) | Güç (W) | Durma torku (kgf·cm) | Durma akımı (A) | Başlangıç voltajı (V) | Motor ağırlığı (g) |
|---|---|---|---|---|---|---|---|---|---|---|---|
| 6.25 | 19 | 800 | 0.08 | 600 | 0.11 | 0.33 | 1.98 | 0.45 | 1.2 | 1.5 | 144 |
| 10 | 19 | 500 | 0.08 | 385 | 0.2 | 0.33 | 1.98 | 0.8 | 1.2 | 1.5 | 144 |
| 18.8 | 22 | 265 | 0.08 | 203.5 | 0.33 | 0.33 | 1.98 | 1.3 | 1.2 | 1.5 | 150 |
| 30 | 22 | 166.5 | 0.08 | 125 | 0.5 | 0.33 | 1.98 | 2 | 1.2 | 1.5 | 150 |
| 56 | 24 | 89 | 0.08 | 70 | 0.9 | 0.33 | 1.98 | 3.6 | 1.2 | 1.5 | 158 |
| 70 | 24 | 71 | 0.08 | 55 | 1.1 | 0.33 | 1.98 | 4.4 | 1.2 | 1.5 | 158 |
| 90 | 24 | 55 | 0.08 | 42.5 | 1.5 | 0.33 | 1.98 | 6 | 1.2 | 1.5 | 158 |
| 131 | 26.5 | 38 | 0.08 | 29 | 1.95 | 0.33 | 1.98 | 7.8 | 1.2 | 1.5 | 164 |
| 169 | 26.5 | 30 | 0.08 | 23 | 2.5 | 0.33 | 1.98 | 10 | 1.2 | 1.5 | 164 |
| 210 | 26.5 | 23.5 | 0.08 | 18 | 3 | 0.33 | 1.98 | 12 | 1.2 | 1.5 | 164 |
| 270 | 26.5 | 18.5 | 0.08 | 14 | 4 | 0.33 | 1.98 | 16 | 1.2 | 1.5 | 164 |
| 394 | 29 | 12.5 | 0.08 | 9.7 | 5.2 | 0.33 | 1.98 | 20.8 | 1.2 | 1.5 | 170 |
| 506 | 29 | 10 | 0.08 | 7.5 | 6.8 | 0.33 | 1.98 | 27.2 | 1.2 | 1.5 | 170 |
| 630 | 29 | 7.9 | 0.08 | 6 | 8.3 | 0.33 | 1.98 | 33.2 | 1.2 | 1.5 | 170 |
| 810 | 29 | 6 | 0.08 | 4.5 | 10.5 | 0.33 | 1.98 | 46.5 | 1.2 | 1.5 | 170 |
Hall Encoder Teknik Özellikleri ve Bağlantı
Motor beslemesi ve enkoder beslemesi ayrı devrelerdir. Seçeneğe göre motor için 12V veya 24V kullanın ve yalnızca enkoder için 3.3–5V DC uygulayın. Motor voltajını asla enkodere veya sinyal tellerine uygulamayın.
| Encoder parametresi | Özellikler |
|---|---|
| Tip | A/B iki kanallı artan manyetik Hall enkoder |
| Temel çözünürlük | Motor devri başına 11 pulse (11PPR) |
| Çıkış mili pulse referansı | 11 × dişli oranı önceki dörtgen kenar çarpanına; gerçek sayımlar çözümleme yöntemine bağlıdır |
| Encoder beslemesi | 3.3–5V DC |
| Çıkış | A/B kare dalga, standart; kaynak sinüs dalgası özel versiyonu burada seçilebilir bir yapılandırma değildir |
| Arayüz | PH2.0-6PIN ile sağlanan kablo |
| Sinyal devresi | Yerleşik pull-up ve koşullandırma dirençleri; kontrol cihazınızla mantık seviyesi uyumluluğunu doğrulayın |
| Yanıt frekansı | 100kHz, tedarikçi spesifikasyonu |
| Manyetik halka | 22 kutup / 11 kutup çifti |
| Tedarikçi enkoder sıcaklığı | −40°C ile 120°C; bu enkoder spesifikasyonuna uygulanır, motorun tamamına değil |
| Tel rengi | Bağlantı |
|---|---|
| Kırmızı | Motor gücü +; motoru ters çevirmek için yalnızca beyaz ile değiştirin |
| Beyaz | Motor gücü −; motoru ters çevirmek için yalnızca kırmızı ile değiştirin |
| Siyah | Enkoder beslemesi − / GND |
| Mavi | Enkoder beslemesi +, 3.3–5V DC |
| Sarı | Encoder sinyal kanalı |
| Yeşil | Encoder sinyal kanalı |
Kaynak, sarı ve yeşili A/B sıralarını atamadan iki sinyal hattı olarak tanımlar. Uygulamanızda kanal fazını kontrol edin. Mavi/siyah encoder beslemesini asla ters çevirmeyin ve güç kaynağını asla sinyal hatlarından birine doğrudan bağlamayın.
Opsiyonel Montaj Braketi
Resmedilen L-braketi 1.5mm kalınlığında, yaklaşık 40mm genişliğinde, 40mm taban ve 47mm dikey ile tasarlanmıştır. Motor montaj deseni, altı adet 3.2mm delik ve 6.3mm girintili 31mm aralıklı çap ile işaretlenmiştir. Merkez açılımı 14mm merkez aralığı ile 2 × R6.5 olarak işaretlenmiştir. Taban çizimi, 24 × 30mm aralığında dört adet 3.5mm delik ve 8mm yan kaydırma göstermektedir; dikey kısım 20mm referans boyutunu içermektedir.Bracket yalnızca geçerli Paket ile birlikte sağlanmaktadır.
Bağlantı ve Kullanım
Seçilen voltaja uygun bir DC motor kaynağı ve ayrı bir regüle edilmiş 3.3–5V enkoder kaynağı kullanın. PWM motor kontrol cihazı kullanıyorsanız, motor çıkışını yalnızca kırmızı ve beyaz motor uçlarına bağlayın. Enkoder gücünü ve sinyallerini motor güç çıkışından ayrı tutun. Yön değiştirmeden önce durun ve güç uygulamadan önce her bağlantıyı doğrulayın.
Motoru, stall torku yerine nominal yük torkuna göre seçin. Aşırı yüklemeyin, stall yapmayın veya stall'a yakın çalıştırmayın: motor veya dişliler hasar görebilir. Nominal koşulun üzerindeki yükler hızı azaltır. Elektrik hızını düşürmek de mevcut torku azaltabilir. Kontrol cihazı değerleri, adaptör ana giriş değeri, fiş tipi ve dahil edilen kablo/bağlantı detayları sağlanan listede tam olarak belirtilmemiştir; seçilen aksesuarlar için bu detayları doğrulayın.
Moment ve Birim Referansı
Statik bir yük için, gereken moment kgf·cm cinsinden, kgf cinsinden yük ile cm cinsinden kol yarıçapının çarpımına eşittir. Tedarikçi, 1 cm yarıçapında 10 kg yük için 10 kgf·cm veya 10 cm yarıçapında 100 kgf·cm örneğini göstermektedir. Bu, açıklayıcı bir örnektir, bu motorun kaldırma kapasitesi değildir. Sürtünme, ivme ve mekanizmanın gerçek çalışma yükünü dikkate alınız.
| gf·cm | kgf·cm | N·m | mN·m | N·cm |
|---|---|---|---|---|
| 1 | 0.001 | 9.8e-05 | 0.098 | 0.0098 |
| 1000 | 1 | 0.098 | 98 | 9.8 |
| 10204.08 | 10.204 | 1 | 1000 | 100 |
| 10.2 | 0.01 | 0.001 | 1 | 0.1 |
| 102.04 | 0.102 | 0.01 | 10 | 1 |
Paket İçeriği
Seçilen voltaj ve hızda bir adet Hall enkoderli JGB37-520 motor ve altı pinli bağlantı kablosu, ayrıca Paket seçeneğinde belirtilen yalnızca aksesuarlar:
- Sadece Motor
- Motor + Braket
- Motor + Hız Kontrol Cihazı
- Motor + Güç Kaynağı
- Motor + Braket + Hız Kontrol Cihazı
- Motor + Braket + Güç Kaynağı
- Motor + Hız Kontrol Cihazı + Güç Kaynağı
- Motor + Braket + Hız Kontrol Cihazı + Güç Kaynağı
Sadece Motor, braket, hız kontrol cihazı veya güç kaynağı içermez. Ürün ve aksesuar illüstrasyonları referans görünümleridir.
Ayrıntılar
Tedarikçi illüstrasyonlarının İngilizce versiyonları, açıklamalar ve seri spesifik referans notları ile.
Encoder Motor Genel Bakış
JGB37-520, fırçalı DC motor, metal dişli kutusu ve Hall enkoderini bir araya getirir. Yukarıda voltaj, boşta hız ve aksesuar paketini seçin.

Moment ve Hız Kontrolü
Dişli azaltma, hız ve tork dengesi belirler. PWM kontrolü uygun bir harici kontrol cihazı gerektirir. Sadece motor güç hatlarını ters çevirin, enkoder güç polaritesini değiştirmeden bırakın.

İç Yapı
Kaynak, metal dişlileri, bakır sargıları, kalıcı mıknatısları, karbon fırçaları ve arka Hall enkoderini göstermektedir. İç parçalar üretim versiyonları arasında değişiklik gösterebilir.

Mekanik Boyutlar
Boyutlar milimetre cinsindendir. Dişli kutusu uzunluğu, azaltma oranına bağlıdır. Çizim, 3.5mm montaj deliği derinliğini belirtirken, aşağıdaki notlu fotoğraf 4mm belirtmektedir; gerçek motorda vida bağlantısını doğrulayın.

Opsiyonel Montaj Braketi
Bu braket, yalnızca seçilen Paket bir braket belirttiğinde dahildir. Montaj boyutları aşağıda gösterilmiştir.

Motor ve Encoder Boyutları
Encoder montajı 11.75mm arka bölüm ekler. Sağlanan altı pinli kablo yaklaşık 144mm uzunluğundadır. Genel değerlendirmeler birden fazla kaynak serisini kapsar; performans tablolarında seçilen seriye başvurun.

Encoder Bağlantıları ve Sinyaller
Motor gücü kırmızı ve beyaz telleri kullanır. Encoder gücü mavi (+3.3–5V) ve siyah (GND) kullanır; sarı ve yeşil iki encoder sinyalini taşır. Kaynak, bu iki renge A/B sırası atamaz. Encoder veya sinyal bağlantılarına asla 12V/24V motor voltajı uygulamayın.

Moment Seçim Referansı
Bu kasnak örnekleri moment ve kol yarıçapını açıklar; bunlar bu motor için kaldırma kapasitesi değerlendirmeleri değildir. Sürtünme, ivme ve gerçek yükü dikkate alın.

6V / 5000RPM Serisi — Sadece Referans
Bu ek kaynak tablosu referans için sağlanmıştır. Ne bu voltaj ne de bu motor serisi bu listede seçilebilir.

12V / 6000RPM Serisi
Bu, seçilebilir varyantlar tarafından kullanılan 12V hız ailesidir. Kaynak ayrıca satın alma seçenekleri olarak mevcut olmayan 85, 28, 15 ve 9.5RPM referans hızlarını listelemektedir. Dönme torku sürekli bir çalışma derecesi değildir.

24V / 6000RPM Serisi
Bu, seçilebilir varyantlar tarafından kullanılan 24V hız ailesidir. Tüm değerler tedarikçi referans verileridir. Mekanizmayı tasarlarken seçilen voltaj ve nominal yük değerlerini kullanın.

12V / 10000RPM Serisi — Sadece Referans
Bu daha yüksek hızlı kaynak serisi burada seçilebilir bir motor serisi değildir. Çıktı hızları örtüşse bile, derecelerini listelenen 6000RPM serisi motora uygulamayın.

