


Kpower DHV825 Dijital Çekirdeksiz Servo Motor, PWM/TTL/RS485, RC Uçaklar ve Robotik Kollar için
Kpower DHV825 Dijital Çekirdeksiz Servo Motor, PWM/TTL/RS485, RC Uçaklar ve Robotik Kollar için
Kpower
Normal fiyat
$127.00 USD
Normal fiyat
Satış fiyatı
$127.00 USD
Birim fiyatı
başına
Vergiler dahildir.
Nakliye Ödeme sırasında hesaplanacaktır.
Teslim alma kullanılabilirliği yüklenemedi


Genel Bakış
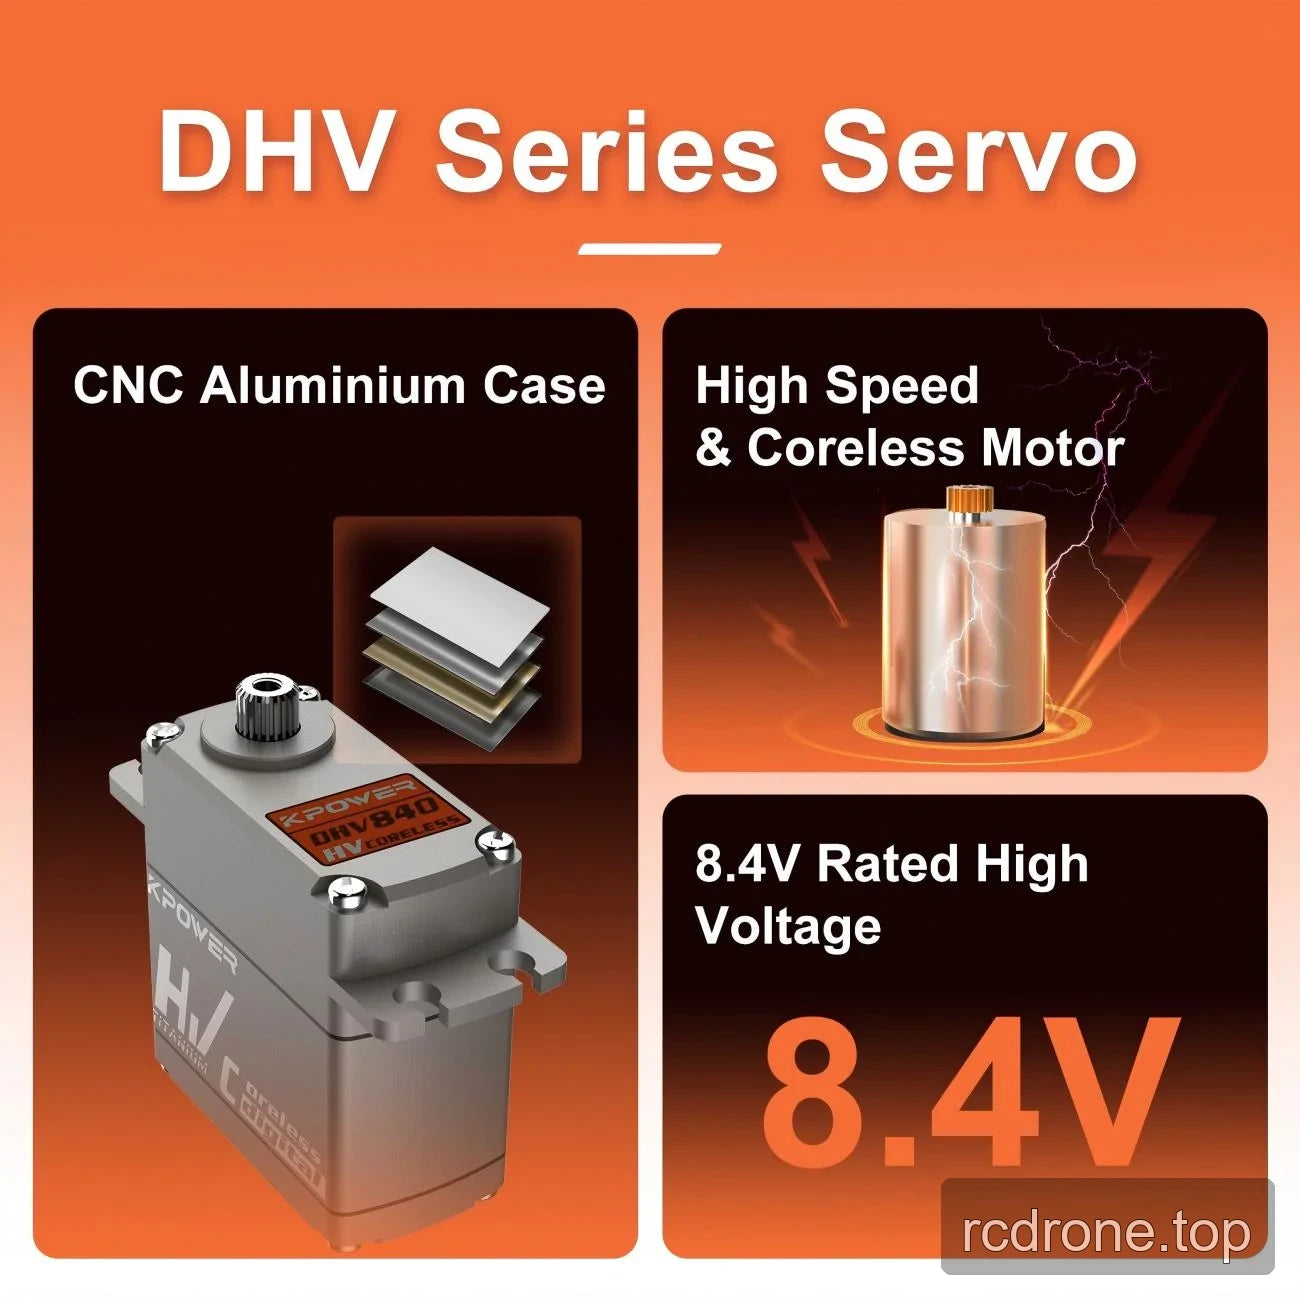
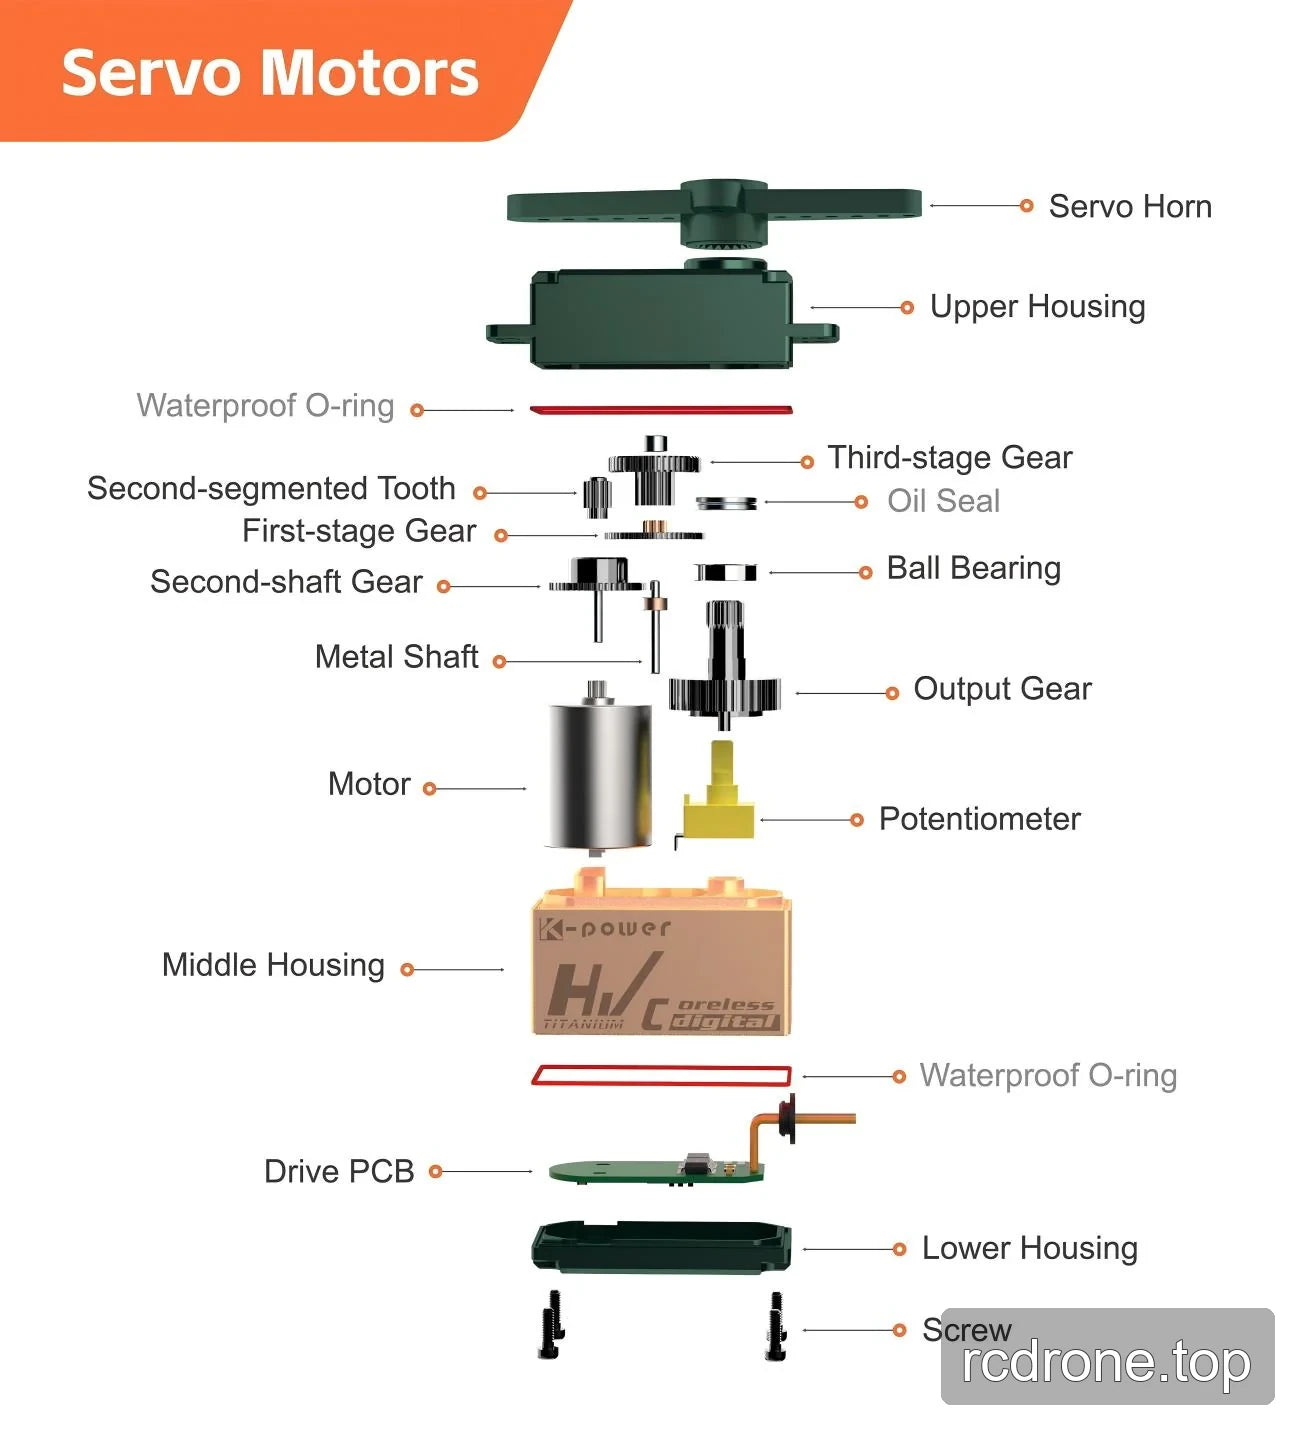
Kpower DHV825, uzaktan kumandalı uçaklar, planörler, dronlar ve robot kolları için dijital çekirdek olmayan servo motordur. Yüksek hassasiyetli çelik dişlileri 7075 alüminyum kasa ile birleştirir ve PWM, TTL ve RS485 kontrol arayüzlerini listeler. 120° ± 3° hareket aralığı ve voltaj spesifik hız ve durma torku spesifikasyonları, alıcıların hareket gereksinimlerini değerlendirmelerine yardımcı olurken, 40 × 20 × 39 mm boyutları kurulum planlamasını destekler.
Özellikler
- Dijital yüksek voltaj servo çekirdek olmayan motor ile.
- Yüksek hassasiyetli metal dişliler, çelik olarak belirtilmiştir.
- 7075 alüminyum kasa.
- PWM, TTL ve RS485 kontrol arayüzleri.
- 3 μs boşluk ve 50–333 Hz yenileme frekansı.
Özellikler
| Parametre | Değer |
|---|---|
| Marka | Kpower |
| Model / versiyon | DHV825 |
| Servo tipi | Dijital, yüksek voltaj |
| Ürün tanımı | 20KG; bu tanım için tork-boy uzunluğu birimi veya test koşulu belirtilmemiştir |
| Dişli malzemesi | Çelik |
| Sinyal aralığı | 900–2100 μs |
| Kasa malzemesi | 7075 alüminyum |
| Motor tipi | Çekirdekssiz |
| Kontrol arayüzleri | PWM, TTL, RS485 |
| Çalışma sıcaklığı | −10 °C ile +50 °C |
| Ölü bant | 3 μs |
| Seyahat açısı | 120° ± 3° |
| Yenileme frekansı | 50–333 Hz |
| Minimum çalışma voltajı | 4.8 V |
| Boyutlar | 40 × 20 × 39 mm |
| Ağırlık | 72 g ± 1 g |
| Tel kalınlığı ve izolasyon | 22 AWG, PVC |
Besleme Voltajına Göre Performans
| Parametre | 6.0 V'de | 7.4 V'de |
|---|---|---|
| Boşta hız | 0.12 ± 0.01 s/60° | 0.11 ± 0.01 s/60° |
| Durma torku | 18.0 ± 0.20 kg·cm | 22.0 ± 0.20 kg·cm |
| Boşta akım | 700 ± 30 mA | 850 ± 30 mA |
| Durma akımı | 3000 ± 40 mA | 3500 ± 50 mA |
Uygulamalar
- RC uçak ve planör kontrolü: 120° ± 3° hareket aralığında pozisyon kontrol bağlantıları, hareket zamanlamasını değerlendirmek için voltaj-spesifik boşta hız değerlerini kullanarak.
- Drone mekanizması harekete geçirme: Servo'nun boyutları, hareket ve kontrol arayüzü montaj gereksinimlerini karşıladığında, yerleşik mekanizmalar için kontrollü açısal hareket sağlamak.
- Robot kol bağlantı pozisyonlama: Belirtilen hareketi, 3 μs ölü bandı ve voltaj-spesifik durma-tork değerlerini kullanarak bir bağlantının pozisyonlama ve yük gereksinimlerini değerlendirin.
Belgeler
- Kpower DHV825 Çizimi — Çizim (PDF)
- Kpower Servo 3 — Kılavuz (PDF)
- OCServo OCS D9501 Kılavuzu — Ocservo Ocs D 9501 Kılavuzu (PDF)
- OCServo OCS 351CAN Çizimi — Ocservo Ocs 351 Can Çizimi (PDF)
Görsel Detaylar
Özellikler ve Tasarım


Uygulama Örnekleri


Ek Ürün Detayları


Arayüzler ve Bağlantılar


