


Kpower EM10 Aşırı Yük-Kavrama Robot Servo Motoru, 300° Dönüş, 12 V'de 10 kg·cm Tork, Robot Eklemeleri için
Kpower EM10 Aşırı Yük-Kavrama Robot Servo Motoru, 300° Dönüş, 12 V'de 10 kg·cm Tork, Robot Eklemeleri için
Kpower
Teslim alma kullanılabilirliği yüklenemedi


Genel Bakış
Kpower EM10, masaüstü robot kolları, eğitim robotları ve çok bacaklı biyonik mekanizmalar için bir aşırı yük kavramalı robot servo motor'dur. 300° hareket aralığı ve çift servo kornası tasarımı, robot-eklem hareketini desteklerken, 2000 Hz akım döngüsü hassas kuvvet kontrolü sağlar. 9–13 V çalışma için derecelendirilmiş olan EM10, 12 V'da 10 kg·cm durma torku sunar. EM10 modelinin teknik özellikleri PWM, TTL ve RS-485 kontrol protokollerini listeler.
Özellikler- Hassas kuvvet kontrolü için 2000 Hz akım döngüsüne sahip EC225 özel çip.
- Robot-eklem operasyonu için dişli-kavrama darbe koruması ve aşırı yük kavraması devre dışı bırakma koruması.
- Dikdörtgen bir muhafazanın karşıt yüzlerinde dairesel kornalara sahip çift servo kornası tasarımı.
- 300° çalışma aralığı, özelleştirilebilir hareket ile.
- Birden fazla geri bildirim desteği.
- Düşük gürültü tasarımı.
- EM-10 işaretli plastik kasa, POM dişliler, bir DC fırçalı motor ve potansiyometre konum algılama.
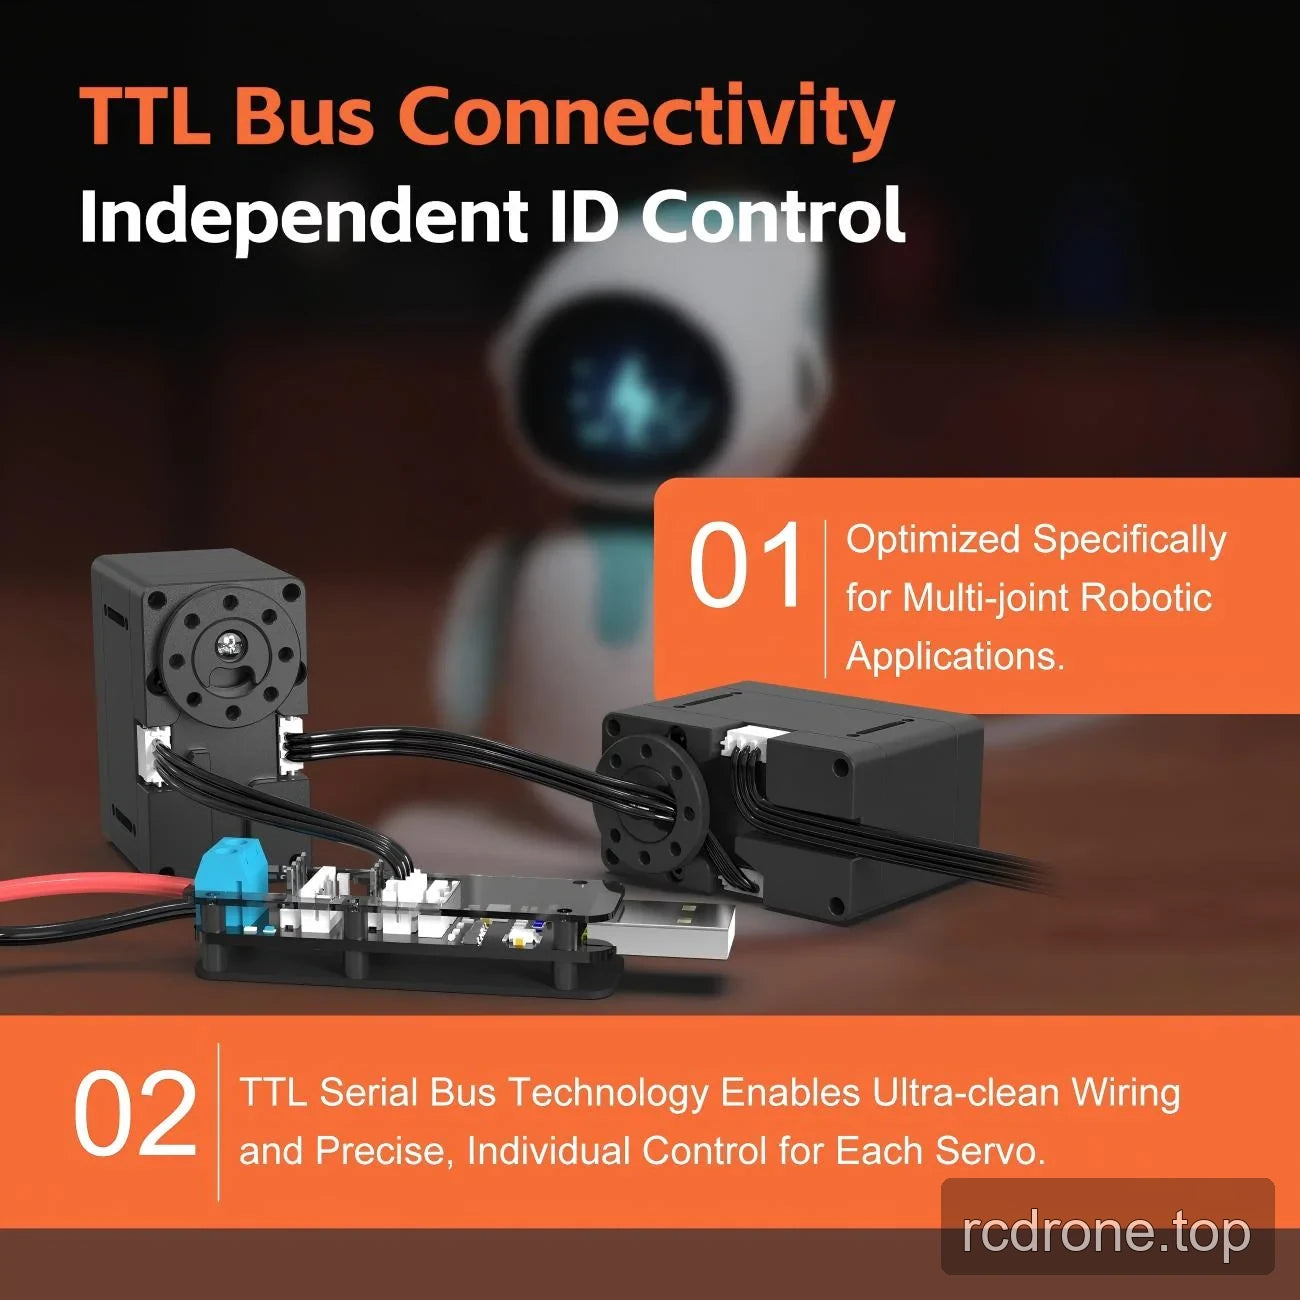
TTL Seri-Bus Kontrol
TTL uygulaması, bağımsız ID kontrolü ile birbirine bağlı servo motorları destekler. Seri-bus kablolaması bağlantıları basitleştirir ve çok eklemli robotik mekanizmalarda bireysel servo kontrolüne olanak tanır.
Özellikler
| Parametre | EM10 spesifikasyonu |
|---|---|
| Model | EM10; kasa işareti EM-10 |
| Servo tipi | Aşırı yük debriyajlı robotik servo |
| Durma torku | 12 V'de 10 kg·cm |
| Yüksek hızsız hız | 0.2 s/60° 12 V'de |
| Çalışma voltajı | 9–13 V |
| Hareket açısı / çalışma aralığı | 300°; özelleştirilebilir |
| Ağırlık | 56 g |
| Boyutlar | 48 × 26 × 44 mm |
| Tel uzunluğu | 150 mm |
| Model düzeyinde protokol listesi | PWM, TTL, RS-485 |
| TTL kontrol | Bağımsız servo ID kontrolü ile seri veri yolu |
| Boşta akım | 3000 mA |
| Yük yokken akım | 1000 mA |
| Çalışma frekansı | 50–333 Hz |
| Akım döngüsü frekansı | 2000 Hz |
| Kontrol çipi | EC225 özel çip |
| Dişli malzemesi | POM |
| Kasa malzemesi | Plastik |
| Motor | DC fırçalı |
| Konum sensörü | Potansiyometre |
| Horoz dişli dişli | Uygulanamaz |
| Rulmanlar | 2BB |
| Çalışma sıcaklığı | −10 ile 50 °C |
| IP derecelendirmesi | IP42 |
Uygulamalar
- Masaüstü robot kolları: 300° hareket ve çift servo-horn desteği kullanarak eklemli eklemleri harekete geçirir; boşta tork spesifikasyonu 12 V'de 10 kg·cm'dir.
- Çok bacaklı, dört ayaklı, biyonik ve biyomimetik robotlar: Dişli-kavrama anti-darbe ve aşırı yükten ayırma koruması ile bacak-eklem hareketini sürdürün.
- Eğitim robotları ve STEAM projeleri: 300° çalışma aralığı ve 2000 Hz akım döngüsü kullanarak eklem hareketi ve kuvvet kontrolü için mekanizmalar oluşturun.
- Hizmet robotları: Eklemli mekanizmaları kontrol edin; TTL uygulaması, çok eklemli montajlarda bireysel servo adreslemesine olanak tanır.
- Akıllı ev mekanizmaları: Konum algılama ve kontrollü açısal hareket kullanarak özel hareketli mekanizmaları harekete geçirin.
Konfigürasyon ve Entegrasyon
Entegrasyondan önce tedarikçi ile tel uzunluğu, kontrol tipi ve konum sensörü gereksinimlerini tartışın. 9–13 V çalışma aralığını kullanın; belirtilen durak torku ve boşta hız 12 V'da geçerlidir.
Belgeler
- Kpower EM10 Çizimi — Çizim (PDF)
- Kpower Servo 3 — Kılavuz (PDF)
- OCServo OCS 351CAN Çizimi — Ocservo Ocs 351 Can Çizimi (PDF)
Ürün Videoları
Görsel Detaylar
Ürün Videosu
Özellikler ve Tasarım


Teknik Özellikler ve Performans


Uygulama Örnekleri


Ürün Görünümleri

Arayüzler ve Bağlantılar
Seçenekler ve Model Karşılaştırması



