


Kpower RC30P Çekirdeksiz Dijital Servo, 7.4 V'de 32 kg·cm, RC Arabalar ve Masaüstü Robotik için
Kpower RC30P Çekirdeksiz Dijital Servo, 7.4 V'de 32 kg·cm, RC Arabalar ve Masaüstü Robotik için
Kpower
Normal fiyat
$139.00 USD
Normal fiyat
Satış fiyatı
$139.00 USD
Birim fiyatı
başına
Vergiler dahildir.
Nakliye Ödeme sırasında hesaplanacaktır.
Teslim alma kullanılabilirliği yüklenemedi


Genel Bakış
Kpower RC30P, RC arabaları, masaüstü robotlar ve kontrollü konumlandırma görevleri için bir çekirdeksiz dijital servodur. 60 g ağırlığında, 40 × 20 × 37.8 mm boyutlarında alüminyum alaşımlı bir kasa, metal dişliler ve manyetik enkoder geri bildirimi ile birleştirilmiştir. 7.4 V'de stall torku 32 kg·cm iken, 6.0 V'de boşta hız 0.15 s/60°'dir ve bu, yük ve hareket gereksinimleri için faydalı referans noktaları sağlar.
Özellikler
- Çekirdeksiz motor ile dijital servo kontrolü.
- Alüminyum alaşımlı kasa ve metal dişli sistemi.
- Konum algılama için manyetik enkoder.
- 25T, Ø6 mm horn spline ve iki bilyalı yatak.
- 120° hareket açısı, hareket aralığı için özelleştirme belirtilmiştir.
- PWM, TTL ve RS-485 protokolleri listelenmiştir.
Özellikler
| Parametre | RC30P spesifikasyonu |
|---|---|
| Model | RC30P |
| Servo tipi | Dijital servo |
| Durma torku | 32 kg·cm @ 7.4 V |
| Nominal tork | 8 kg* |
| Boşta hız | 0.15 s/60° @ 6.0 V |
| Ağırlık | 60 g |
| Boyutlar | 40 × 20 × 37.8 mm |
| Hareket açısı aralığı | 120°; özelleştirilebilir |
| Çalışma voltajı | 4.8–8.4 V |
| Horn dişli spline | 25T, Ø6 mm |
| Dişli malzeme | Metal |
| Motor | Çekirdekssiz |
| Protokol | PWM / TTL / RS-485 |
| Yük olmadan akım | 4000 mA |
| Konum sensörü | Manyetik enkoder |
| Kasa malzemesi | Alüminyum alaşımı |
| Rulmanlar | 2BB |
| Çalışma frekansı | 50–333 Hz |
| Çalışma sıcaklığı | −10 ile 50 °C |
| IP derecelendirmesi | IP42 |
*Nominal tork birimi eksik; 8 kg, onay olmadan 8 kg·cm olarak yorumlanmamalıdır.Sürükleme torku sürekli bir çalışma derecesi değildir.
Uygulamalar
- 1/8 ve 1/10 ölçekli RC arabalar: metal dişli takımı ve 25T, Ø6 mm horn arayüzü kullanarak direksiyon ve bağlantı hareketi.
- Masaüstü robotlar, masaüstü robot kolları ve eğitim robotları: dijital kontrol ve manyetik enkoder geri bildirimi ile kompakt eklem ve bağlantı konumlandırma.
- Biyo robotlar ve hizmet robotları: 120° hareket aralığı kullanarak eklemli mekanizma konumlandırma.
- Endüstriyel otomasyon: belirtilen boyut, voltaj aralığı ve hareket özelliklerinin tasarıma uygun olduğu küçük mekanizmaların konumlandırılması.
- Masa tenisi servis makineleri: servo'nun hareket ve yük sınırları içinde mekanik nişan veya besleme bağlantılarının ayarlanması.
- Kanatlı dronlar: kontrol yüzeyi bağlantı aktüasyonu, servonun boyutları, hareket mesafesi ve elektrik gereksinimlerinin montaja uygun olduğu yer.
- Tıbbi cihaz mekanizmaları: kompakt servo formatını kullanarak mekanik konumlandırma görevleri.
İndirilenler
- Kpower RC30P Çizimi — Çizim (PDF)
- Kpower Servo 3 — Kılavuz (PDF)
- OCServo OCS 351CAN Çizimi — Ocservo Ocs 351 Can Çizimi (PDF)
Görsel Detaylar
Özellikler ve Tasarım


Teknik Özellikler ve Performans


Seçenekler ve Model Karşılaştırması

Kurulum ve Kullanım


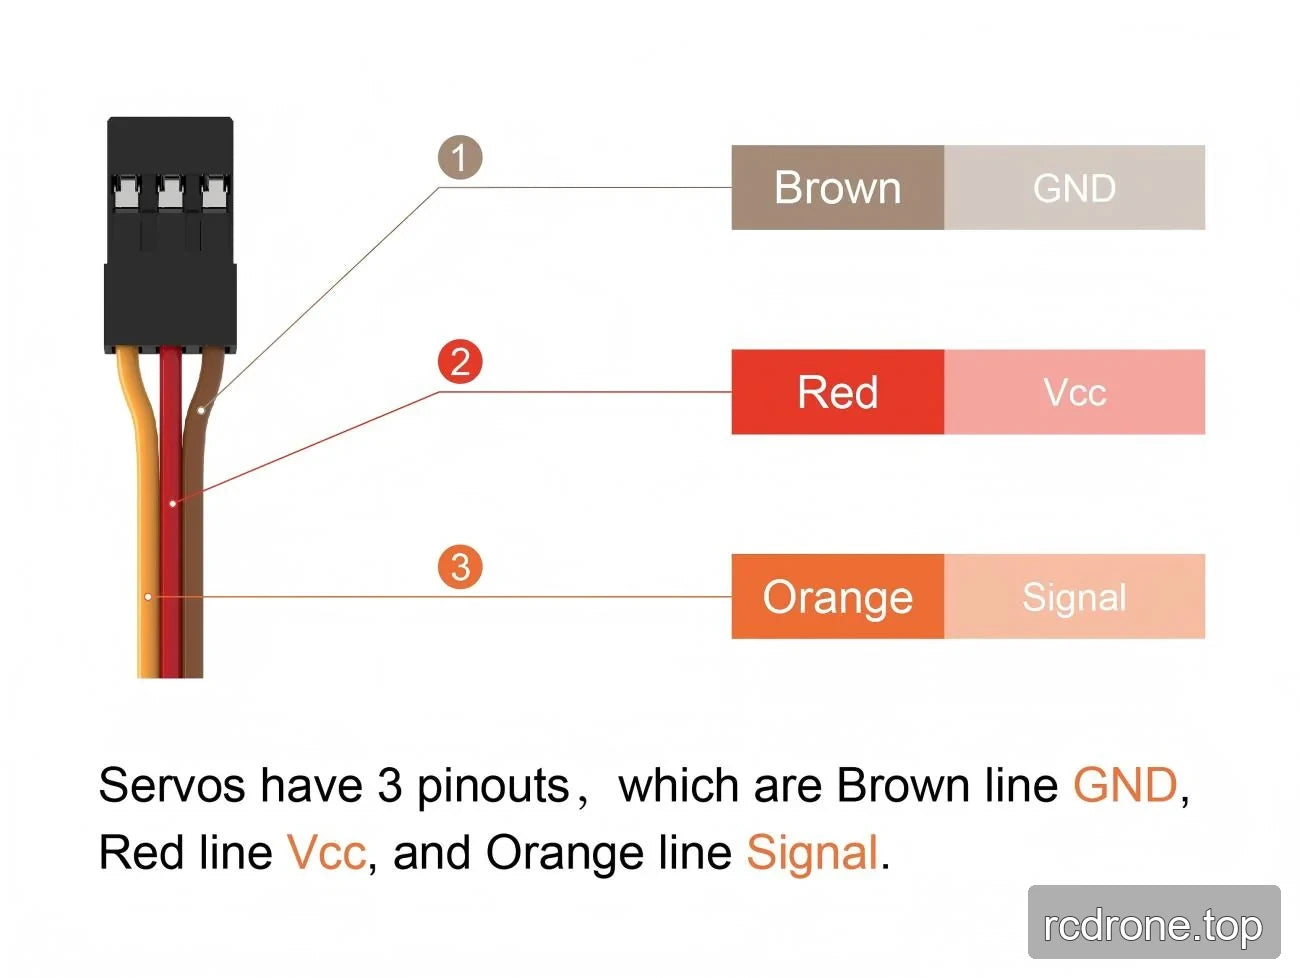
Arayüzler ve Bağlantılar
Uygulama Örnekleri

Ek Ürün Detayları




