Kunwei KWR46 Altı Eksenli Kuvvet/Tork Sensörü, 46 mm, 50–500 N Robotik için
Kunwei KWR46 Altı Eksenli Kuvvet/Tork Sensörü, 46 mm, 50–500 N Robotik için
Kunwei Sensing
Teslim alma kullanılabilirliği yüklenemedi


Genel Bakış
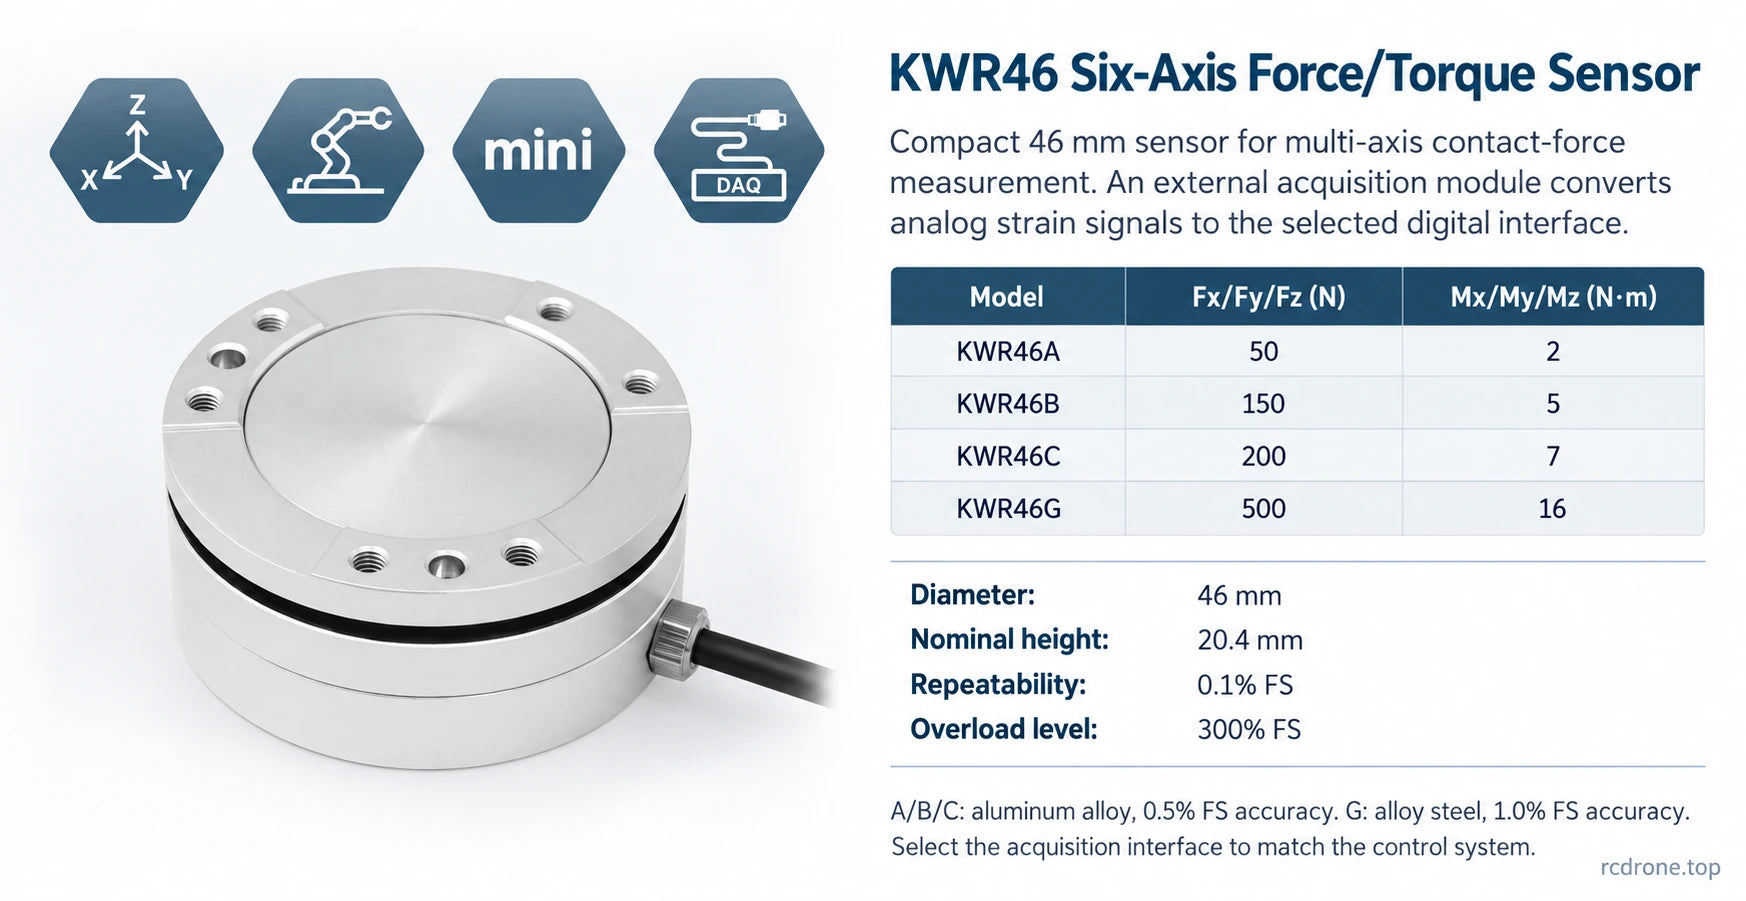
Kunwei KWR46 altı eksenli kuvvet/moment sensörü , robotik temas kuvveti kontrolü, hassas montaj ve kompakt test aparatları için üç kuvvet ve üç moment ölçmektedir. 46 mm gövdesi A, B, C ve G modellerinde mevcuttur, kuvvet kapasiteleri 50'den 500 N'a ve moment kapasiteleri eksen başına 2'den 16 N·m'ye kadar değişmektedir. Eşleşen bir harici alım modülü, seçilen kontrol arayüzü için gerilme ölçer sinyallerini işler.
Özellikler
- Çok eksenli yük geri bildirimi için Fx, Fy, Fz ve Mx, My, Mz ölçer.
- Kompakt 46 mm çap ve nominal 20.4 mm gövde yüksekliği.
- 0.1% FS tekrarlanabilirlik ve modele özgü doğruluk ile altı eksenli eklem kalibrasyonu.
- A/B/C modelleri anodize alüminyum alaşımı kullanırken; daha yüksek kapasiteli G, elektropolize edilmiş alaşım çelik kullanmaktadır.
- Eşleşen alım elektroniği aracılığıyla birden fazla endüstriyel iletişim seçeneği.
- 300% FS aşırı yük seviyesi; çalışma yükleri, belirtilen ölçüm aralıkları içinde kalmalıdır.
Özellikler
| Parametre | KWR46A | KWR46B | KWR46C | KWR46G |
|---|---|---|---|---|
| Aralık Fx, Fy (N) | 50 | 150 | 200 | 500 |
| Aralık Fz (N) | 50 | 150 | 200 | 500 |
| Aralık Mx, My (Nm) | 2 | 5 | 7 | 16 |
| Aralık Mz (Nm) | 2 | 5 | 7 | 16 |
| Çap (mm) | 46 | 46 | 46 | 46 |
| Yükseklik (mm) | 20.4 | 20.4 | 20.4 | 20.4 |
| Malzeme | Alüminyum Alaşımı | Alüminyum Alaşımı | Alüminyum Alaşımı | Alaşım çeliği |
| Yüzey Kaplaması | Anodize | Anodize | Anodize | Elektroparlatılmış |
| Aşırı Yük Seviyesi (%FS) | 300 | 300 | 300 | 300 |
| Çözünürlük (%FS) | 0.03 | 0.03 | 0.03 | 0.03 |
| Tekrar Edilebilirlik (%FS) | 0.1 | 0.1 | 0.1 | 0.1 |
| Doğruluk* (%FS) | 0.5 | 0.5 | 0.5 | 1.0 |
| Ağırlık (kg) | 0.06 | 0.07 | 0.07 | 0.21 |
| Koruma Derecesi | IP64 | IP64 | IP64 | IP64 |
| Çalışma Sıcaklığı (°C) | −10 ile +80 (sensör) | −10 ile +80 (sensör) | −10 ile +80 (sensör) | −10 ile +80 (sensör) |
| Örnekleme Hızı (Hz) | 1000 | 1000 | 1000 | 1000 |
| Eşleşmiş alım modülü beslemesi (VDC) | 9–24 varsayılan; 48 V özel bir yapılandırma gerektirir | 9–24 varsayılan; 48 V özel bir yapılandırma gerektirir | 9–24 varsayılan; 48 V özel bir yapılandırma gerektirir | 9–24 varsayılan; 48 V özel bir yapılandırma gerektirir |
| İletişim Arayüzü | Eşleşmiş alım modülü aracılığıyla: RS422 / RS485 / Modbus / CAN / CAN FD / TCP / UDP / EtherCAT / USB; yapılandırmaya bağlı | |||
FS, tam ölçeği ifade eder.Kuvvet ve moment değerleri, sensör kütlesi veya robot yük kapasitesini ölçen kapasiteler değildir. Bir model seçerken alet ağırlığını, kol uzunluklarını ve birleşik yükleri dahil edin. %300 FS aşım seviyesi ölçüm aralığını genişletmez. Doğruluk, çapraz konuşma, histerezis ve doğrusal olmayanlık içerir.
Gövde boyutları, kablo konektörü ve diğer çıkıntıları hariç tutar. Bu tabloda sensör gövde kütleleri, paketlenmiş nakliye ağırlığından farklıdır. G için kuvvet ve moment aralıkları, sırasıyla üç kuvvet eksenine ve üç moment eksenine eşit olarak uygulanır.
Edinim ve İletişim
Kompakt sensör, analog gerilme ölçer sinyallerini dijital yük verilerine dönüştürmek için harici bir edinim modülü gerektirir. A/B/C/G seçimleri, iletişim protokolü seçimi değil, ölçüm kapasitesini belirtir. Gerekli protokole uygun edinim elektroniği ve ana bilgisayar arayüzü kullanın; listelenen arayüzler alternatif yapılandırmalardır.
| A/B/C seri edinimi belgelenmiştir | 24-bit ADC; 1 kHz örnekleme |
|---|---|
| Varsayılan modül beslemesi | 9–24 VDC; 48 V varsayılan bir besleme değeri değildir |
| Belgelenmiş RS485 / RS422 modül gücü | 3 W'den az |
| Seri ayarlar | 460800 baud, 8 veri biti, 1 dur bit, parite yok |
| RS485 modül referansı | KWH06C80NL serisi; standart HDB15 sensör bağlantısı |
| Sensor-modül bağlantısı | Ayrı çok çekirdekli kablo; montaja bağlı olarak DB25 / HDB15 bağlantısı |
| Belgelenmiş seri modül çalışma sıcaklığı | +5 ile +80 °C; bu daha dar sınırı tam kurulum için kullanın |
| A/B/C çizim kablosu referansı | 3 mm çap, 5 m uzunluk; seçilen montaj ile eşleştirin |
24-bit ADC spesifikasyonu ve 0.03% FS çözünürlüğü farklı özellikleri tanımlar. Seçilen modülün bağlantı ve veri formatı talimatlarını kullanın; seri kılavuzlar kg bazlı kuvvet ve kg·m bazlı moment çıkış konvansiyonlarını kullanır, bu nedenle ana bilgisayar yazılımı ham değerleri N ve N·m olarak ele almak yerine doğru mühendislik birimi dönüşümünü uygulamalıdır. Sadece RS485 iletim çiftini kullanarak bağlanan bir RS422 ünitesi veri gönderebilir ancak bu bağlantı üzerinden komut alamaz.
Uygulamalar
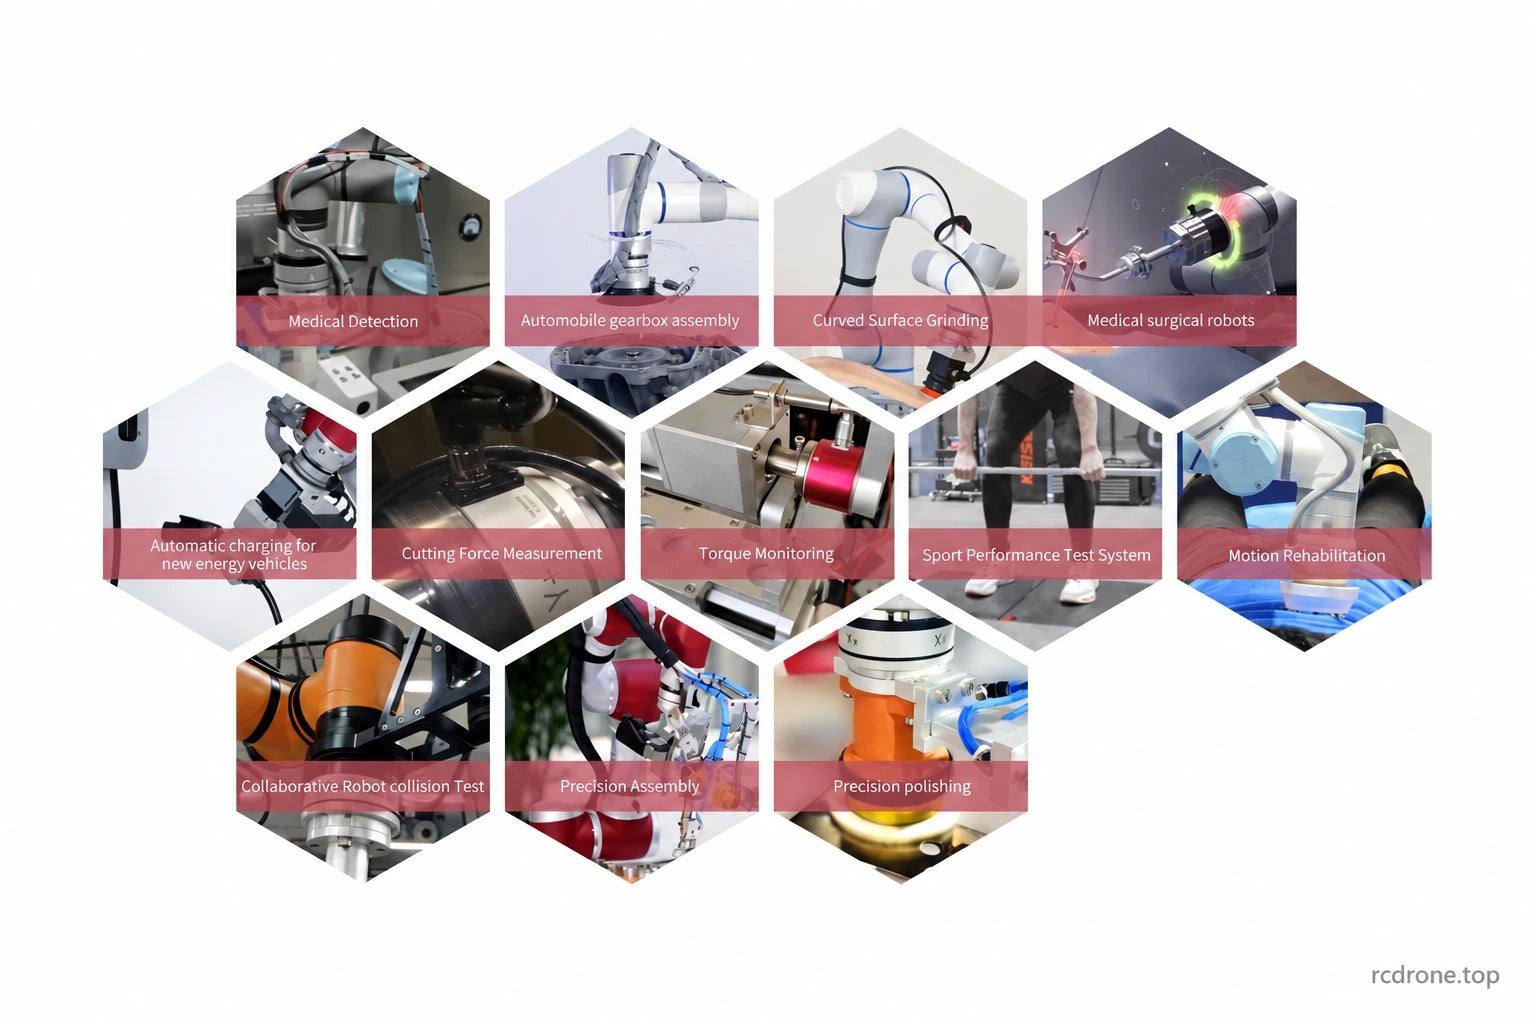
- Robotik yerleştirme ve montaj: parça hizalaması ve etkileşimi sırasında temas kuvvetlerini ve momentleri ölçmek, dişli kutusu montaj aparatları dahil.
- Taşlama ve parlatma: eğimli yüzeylerde temas yük kontrolü geliştirmek için çok eksenli geri bildirim sağlamak.
- İşleme ve tork testleri: seçilen altı eksenli yük zarfı içinde kesme kuvvetlerini veya alet tepkilerini izlemek.
- Robotik araştırma: kompakt kuvvet ölçümünü kollar, insansı robotlar, dış iskeletler, dört ayaklılar ve yüklerin ve montaj arayüzünün uyduğu yönlendirilmiş araç aletlerine entegre et.
- Biyomekanik ve rehabilitasyon araştırması: spor testi ve yardımcı hareket düzeneklerinde etkileşim yüklerini ölç.
Mekanik Kurulum ve Ayar
Mekanik referans, 46 ±0.05 mm gövde, 39 ±0.05 mm montaj dairesi ve her yüz için altı M3 bağlantı dişi göstermektedir. İki yüzün farklı diş derinliği referansları vardır: 3.5 mm ve 5 mm. Çizim, 3 mm yerleştirme pimi delikleri ve yüz spesifik açısal offsetler içermektedir; doğru yüzü, yönü ve vida bağlantısını eşleştirin, bir adaptör yapmadan önce.
Montaj yüzlerini temiz ve düz tutun, vidaları çapraz bir sırayla kademeli olarak sıkın ve kalibre edilmiş sensör gövdesini açmayın veya vurmayın. Adaptör flanşları varsayılan olarak dahil değildir.Doğru yüz temasının ve kablo-bağlantı sıkıştırmasının IP64 koruması için gerekli olduğunu unutmayın. Bağlantıdan önce güç polaritesini doğrulayın, seçilen arayüz kılavuzuna göre ısınma süresine izin verin ve kurulu sistemi yükü hesaba katarak sıfırlayın.
İçindekiler
- 1 × Seçilen A, B, C veya G modelinde Kunwei KWR46 sensörü.
- Sensör bağlantı kablosu ve elektronik belgeler.
Belgelendirilmiş RS485/RS422 A/B/C ölçüm paketleri ayrıca bir veri toplama modülü ve bir paket kutusu içerir. Model seçici tek başına modül protokolünü belirtmez; G için toplama yapılandırması ayrı olarak oluşturulmalıdır. USB/seri dönüştürücüler ve DC güç kaynakları ek ekipmanlardır. Görsel örneklerde yer alan robot kolları, aletler ve uygulama aparatları dahil değildir.
İndirilenler
- KWR46 mekanik çizim (PDF)
- KWR46 RS485 kullanıcı kılavuzu (PDF)
- KWR46 RS422 kullanıcı kılavuzu (PDF)
- Kunwei altı eksenli sensör seçim kılavuzu (PDF)
SSS
Hangi KWR46 modeli yük aralığıma uygundur?
A 50 N / 2 N·m, B 150 N / 5 N·m, C 200 N / 7 N·m ve G 500 N / 16 N·m değerlerini karşılık gelen eksen başına sağlar. Hem kuvvetleri hem de momentleri kontrol edin, alet ağırlığı ve kol etkilerini de dahil edin.
Sensor doğrudan EtherCAT, CAN veya USB'ye bağlanabilir mi?
Dijital iletişim, uyumlu harici alım modülünü gerektirir. A, B, C veya G seçimi yük kapasitesini belirler, her listedeki protokolü değil.
Standart modülü 48 V ile besleyebilir miyim?
Varsayılan besleme 9–24 VDC'dir. 48 V'yi yalnızca özel olarak derecelendirilmiş modül konfigürasyonu ile kullanın.
Bir alım modülü dahil mi?
RS485/RS422 A/B/C paket belgeleri bir alım modülü listeler. Seçilen model için arayüz yapılandırmasını belirleyin, özellikle G; adaptör flanşları, USB dönüştürücüler ve güç kaynakları standart paket öğeleri değildir.
Tüm KWR46 kurulum referansları aynı boyutları mı kullanıyor?
Dağıtılan revizyon için çizimi kullanın: nominal 20.4 mm referansı, yüzeye özgü M3 bağlantı derinliklerine sahiptir. Eski bir RS422 belgesi de farklı yükseklik ve kütle değerleri içerdiğinden, bu referanslar adaptörleri işlerken karıştırılmamalıdır.
Görsel Detaylar