


Kunwei Sensing KWR96 Serisi 6 Eksenli Kuvvet/Tork Sensörü, Endüstriyel Robotlar için 96 mm Çap
Kunwei Sensing KWR96 Serisi 6 Eksenli Kuvvet/Tork Sensörü, Endüstriyel Robotlar için 96 mm Çap
Kunwei Sensing
Teslim alma kullanılabilirliği yüklenemedi


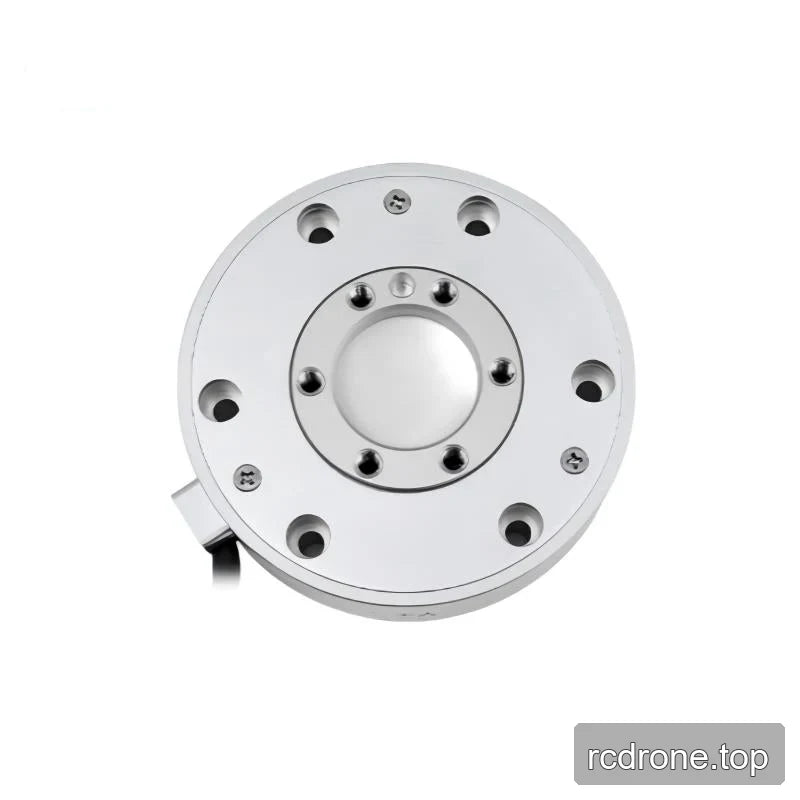
Genel Bakış
Kunwei Sensing KWR96 Serisi, endüstriyel robot algılama için altı eksenli kuvvet/moment sensörü olup, kuvvetleri Fx, Fy ve Fz ile momentleri Mx, My ve Mz ölçmektedir. 96 mm çapı ve 26 mm yüksekliği, robot aletlerine mekanik entegrasyonu destekler. Altı versiyon, KWR96A–KWR96F, farklı ölçüm aralıkları, hassasiyet, aşırı yük seviyeleri ve örnekleme frekansları sunarak, görevlerin yükleri ve ölçüm gereksinimleri etrafında seçim yapma imkanı sağlar.
Özellikler
- Altı eksenli ölçüm, üç kuvvet bileşeni ve üç moment bileşenini birleştirir.
- Dijital sinyal çıkışı, seri, CAN, Ethernet ve USB iletişim arayüzlerinin seri seviyede listesi ile birlikte.
- Tüm altı versiyon alüminyum alaşımdan yapılmıştır; KWR96A–KWR96E anodize edilmişken, KWR96F elektropolishedir.
- Tüm versiyonlar 96 mm çap, 26 mm yükseklik, 12–48 VDC besleme aralığı ve −10 ile 80 °C çalışma sıcaklığı aralığına sahiptir.
- KWR96A–KWR96D, %0.03 FS çözünürlük ve %300 FS aşırı yük seviyesi sunar; KWR96E–KWR96F ise %0.05 FS çözünürlük ve %200 FS aşırı yük seviyesi ile daha yüksek kuvvet ve tork aralıkları sunar.
Özellikler
Sürüm Karşılaştırması
| Parametre | Birimi | KWR96A | KWR96B | KWR96C | KWR96D | KWR96E | KWR96F |
|---|---|---|---|---|---|---|---|
| Aralık Fx, Fy | N | 100 | 200 | 300 | 400 | 2000 | 3000 |
| Aralık Fz | N | 200 | 400 | 600 | 800 | 2000 | 4000 |
| Aralık Mx, My | N·m | 10 | 18 | 24 | 36 | 100 | 120 |
| Aralık Mz | N·m | 10 | 18 | 24 | 30 | 100 | 120 |
| Çap | mm | 96 | 96 | 96 | 96 | 96 | 96 |
| Yükseklik | mm | 26 | 26 | 26 | 26 | 26 | 26 |
| Malzeme | — | Alüminyum alaşımı | Alüminyum alaşımı | Alüminyum alaşımı | Alüminyum alaşımı | Alüminyum alaşımı | Alüminyum alaşımı |
| Yüzey işlemi | — | Anodize | Anodize | Anodize | Anodize | Anodize | Elektroparlatılmış |
| Aşırı yük seviyesi | % FS | 300 | 300 | 300 | 300 | 200 | 200 |
| Çözünürlük | % FS | 0.03 | 0.03 | 0.03 | 0.03 | 0.05 | 0.05 |
| Tekrar Edilebilirlik | % FS | 0.1 | 0.1 | 0.1 | 0.1 | 0.3 | 0.3 |
| Doğruluk* | % FS | 0.5 | 0.5 | 0.5 | 0.5 | 3 | 3 |
| Ağırlık | kg | 0.32 | 0.32 | 0.36 | 0.36 | 1.6 | 1.65 |
| Koruma seviyesi | — | IP64 | IP64 | IP64 | IP64 | IP64 | IP65 |
| Çalışma sıcaklığı | °C | −10 ile 80 | −10 ile 80 | −10 ile 80 | −10 ile 80 | −10 ile 80 | −10 ile 80 |
| Örnekleme frekansı | Hz | 1000 | 1000 | 1000 | 1000 | 100 | 1000 |
| Besleme voltajı* | VDC | 12–48 | 12–48 | 12–48 | 12–48 | 12–48 | 12–48 |
| İletişim arayüzü | — | RS422 / RS485 / MODBUS / CAN / CANFD / TCP / UDP / EtherCAT / USB, vb. — seri düzeyinde arayüz listesi | |||||
FS, tam ölçek anlamına gelir. Doğruluk ve besleme voltajı kaynak yıldız işaretlerini korur.
İletişim ve Sinyal Detayları
Çıkış dijitaldir. Seri iletişim tanımları ayrıca Modbus-RTU ve Endüstriyel Ethernet Protokolünü tanımlar. Listelenen arayüzler ayrı seçilebilir konfigürasyonlar olarak tanımlanmamıştır.
Mekanik Boyutlar ve Bağlantı Detayları
KWR96 mekanik referansı, alet tarafını, montaj tarafını ve referans yüzeyini tanımlar; X+, Y+ ve Z+ koordinat yönleri ile.
| Konum veya parametre | Boyut veya detay |
|---|---|
| Dış çap | 96 mm |
| Aşağı yan görünüm dikey boyutları | 25 mm ve 26 mm |
| Alet tarafı delik dairesi | 78 mm çap |
| Alet tarafı dişli delikler | 6 × M5, 10 mm derinlik |
| Alet tarafı çap özelliği | 40 mm çap; merkezleme toleransı 0.03 mm datum A'ya göre |
| Alet tarafı pin delikleri | 2 × 5 mm çap, +0.02/0 mm çap toleransı, 6 mm derinlik |
| Alet tarafı pin delik pozisyonu | Pozisyon toleransı 0.03 mm datum A'ya göre |
| Takım tarafı açısal düzeni | 26° kaymalar |
| A–A kesit delik çapları | 9 mm ve 5.5 mm |
| A–A kesit eksenel boyutları | 22 mm ve 15 mm |
| Yan görünüm iç çapı | 30 mm nominal |
| Yan görünüm çap özelliği | 48 mm |
| Gömülü özellik eksenel boyutu | 6 mm |
| Montaj tarafı delik dairesi | 78 mm çap, ±0.05 mm tolerans |
| Montaj tarafı 78 mm çap özelliği | Merkezleme toleransı 0.03 mm referans A'ya göre |
| Montaj tarafı pin delikleri | 2 × 5 mm çap, +0.02/0 mm çap toleransı, 6 mm derinlik |
| Montaj tarafı pin deliği pozisyonu | Pozisyon toleransı 0.03 mm referans A'ya göre |
| Montaj tarafı açısal düzeni | 26° kaymalar ve 120° aralıklar |
| Kablo referans boyutları | 6.0 mm çap; 5 m uzunluk |
| Mevcut mekanik referans hassasiyeti | 0.1% FS |
Uygulamalar
- Endüstriyel robot alet temas izleme: Temas görevleri sırasında yüklemeyi karakterize etmek için üç kuvvet bileşeni ve üç tork bileşeni ölçün, tek bir kuvvet yönüne güvenmek yerine.
- Robot alet yükü ve tork ölçümü: Her eksendeki beklenen yükler etrafında versiyonu seçin. Örneğin, KWR96D Mx ve My'de 36 N·m aralığına sahipken, Mz'de 30 N·m aralığına sahiptir; KWR96F ise üç tork ekseninde 120 N·m sağlar.
- Zamana bağlı robot yük kaydı: Ölçümleri planlarken versiyon spesifik örnekleme frekansını kullanın: KWR96E 100 Hz olarak belirtilirken, KWR96A–KWR96D ve KWR96F 1000 Hz olarak belirtilmiştir.
Belgeler
- KUNWEI KWR96 Çizim Serisi — Çizim (PDF)
- Kunwei KWR63 Serisi RS485 — Kullanıcı Kılavuzu (PDF)
- Kunwei KWR96 RS422 — Kullanıcı Kılavuzu (PDF)
- KUNWEI KWR75 RS422 — Kullanıcı Kılavuzu (PDF)
- KUNWEI 6 Eksen Kuvvet Sensörleri Seçimi — Kılavuz (PDF)
SSS
KWR96A–KWR96F arasında ne gibi değişiklikler var?
Versiyonlar, kuvvet ve tork aralıkları, aşırı yük seviyesi, çözünürlük, tekrarlanabilirlik, hassasiyet, ağırlık, yüzey işlemi, koruma seviyesi ve örnekleme frekansı açısından farklılık göstermektedir. Çap, yükseklik, malzeme, besleme voltajı aralığı ve çalışma sıcaklığı aralığı ortak olarak paylaşılmaktadır.
Her versiyon 1000 Hz'de mi örneklemektedir?
Hayır. KWR96E 100 Hz olarak belirtilmiştir. KWR96A, KWR96B, KWR96C, KWR96D ve KWR96F 1000 Hz olarak belirtilmiştir.
Her eksende tork aralıkları aynı mı?
KWR96A, KWR96B, KWR96C, KWR96E ve KWR96F için Mx, My ve Mz eksenlerinde aynıdır. KWR96D'nin Mx ve My'de 36 N·m, Mz'de ise 30 N·m aralığı vardır.
Görsel Detaylar
Teknik Özellikler ve Performans
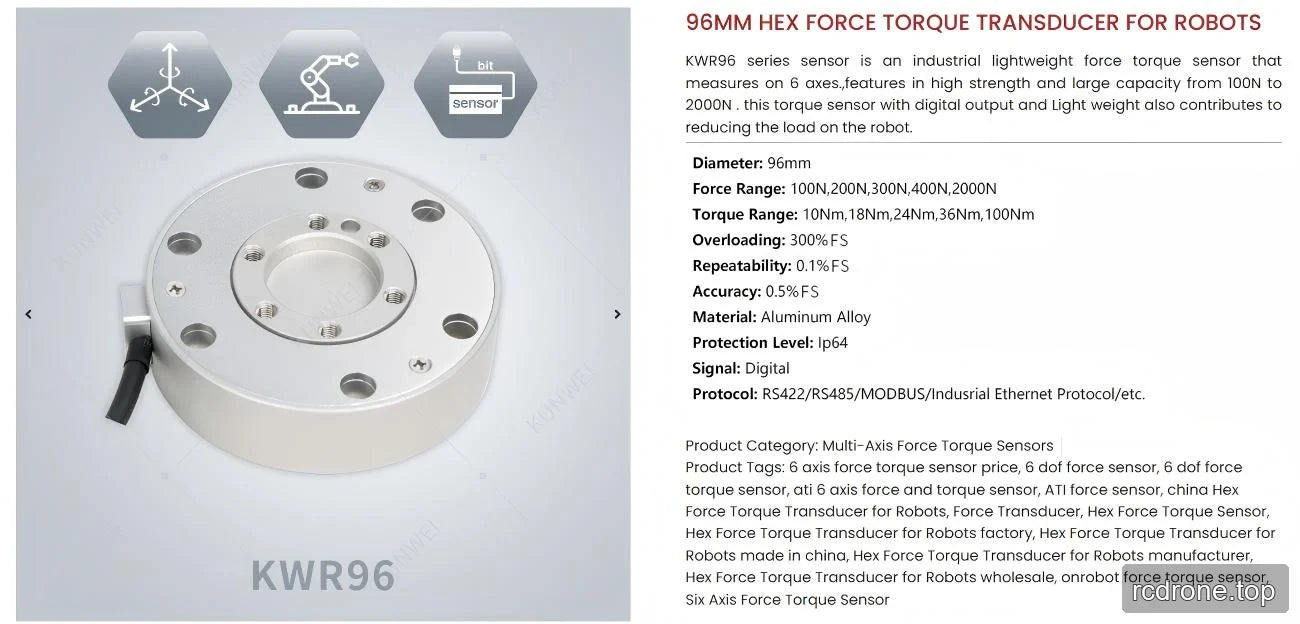
Boyutlar ve Yapı

Uygulama Örnekleri




