ZeroErr eCoder11 RS485 Manyetik Mutlak Enkoder, 17-Bit veya 19-Bit, Tek veya Çok Turlu
ZeroErr eCoder11 RS485 Manyetik Mutlak Enkoder, 17-Bit veya 19-Bit, Tek veya Çok Turlu
ZeroErr
Normal fiyat
$133.00 USD
Normal fiyat
Satış fiyatı
$133.00 USD
Birim fiyatı
başına
Vergiler dahildir.
Nakliye Ödeme sırasında hesaplanacaktır.
Teslim alma kullanılabilirliği yüklenemedi


Genel Bakış
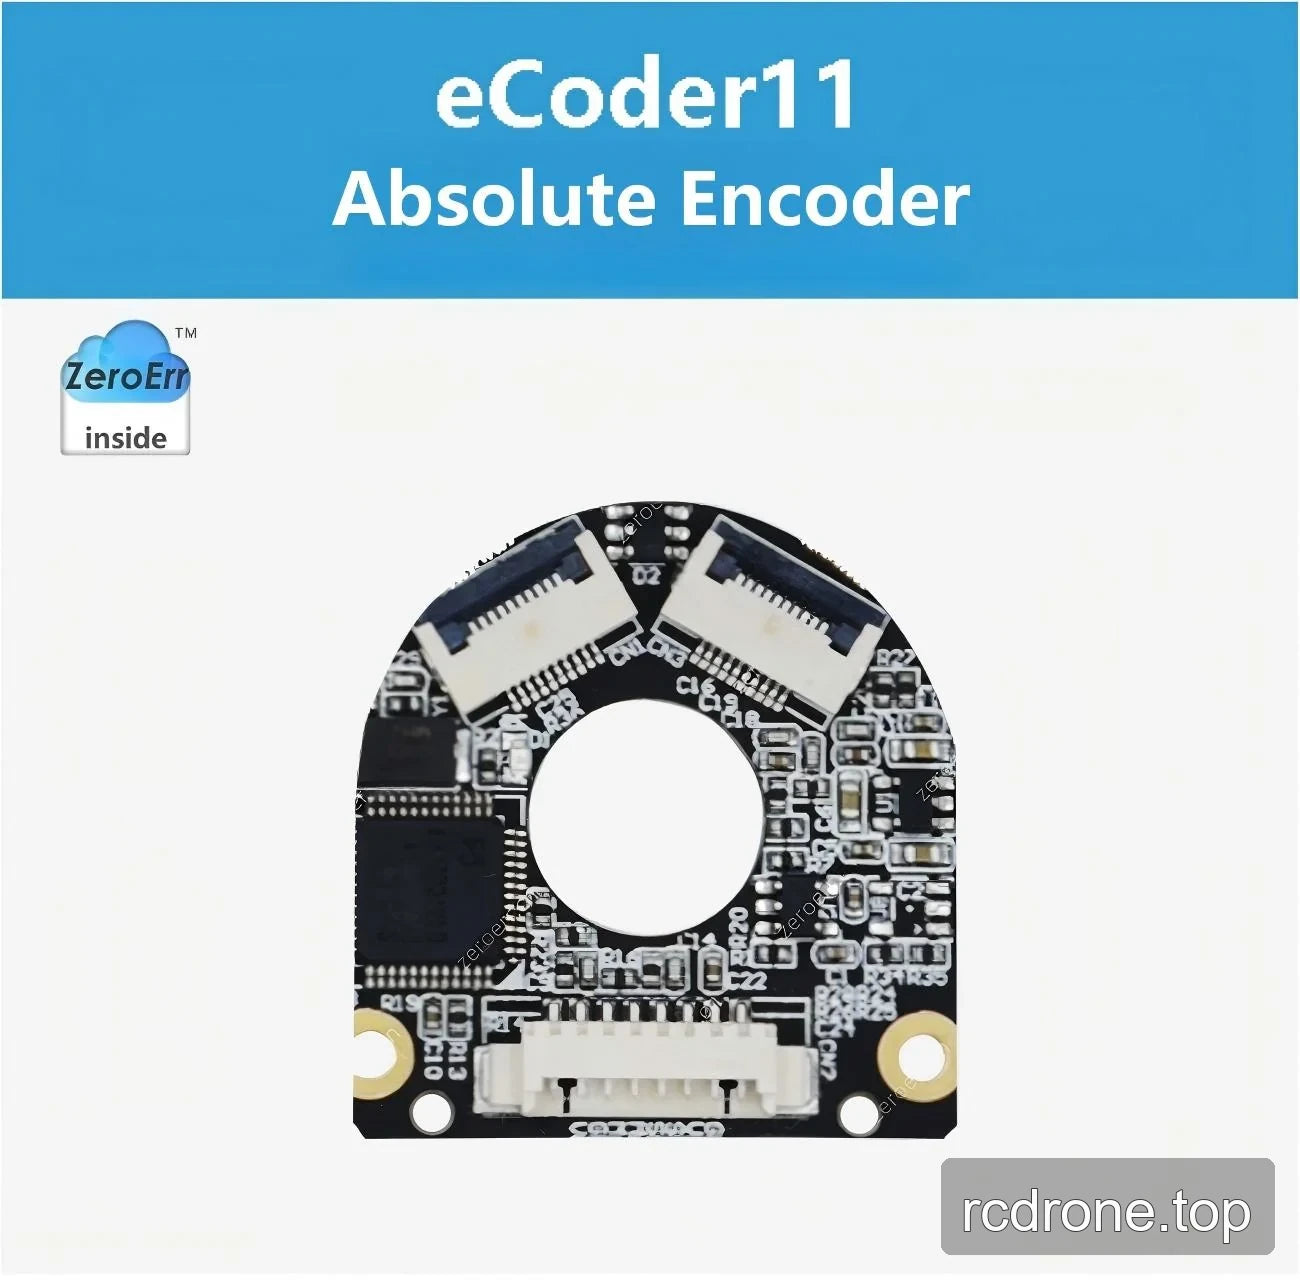
ZeroErr eCoder11, tek dönüş veya çoklu dönüş mutlak değer ölçümü için RS485 versiyonlarına sahip bir eksenel okuma manyetik mutlak enkoderdir. 17-bit veya 19-bit çözünürlük yapılandırmalarını seçin. Çoklu dönüş versiyonu, çoklu dönüş sayma bataryası.
Özellikler
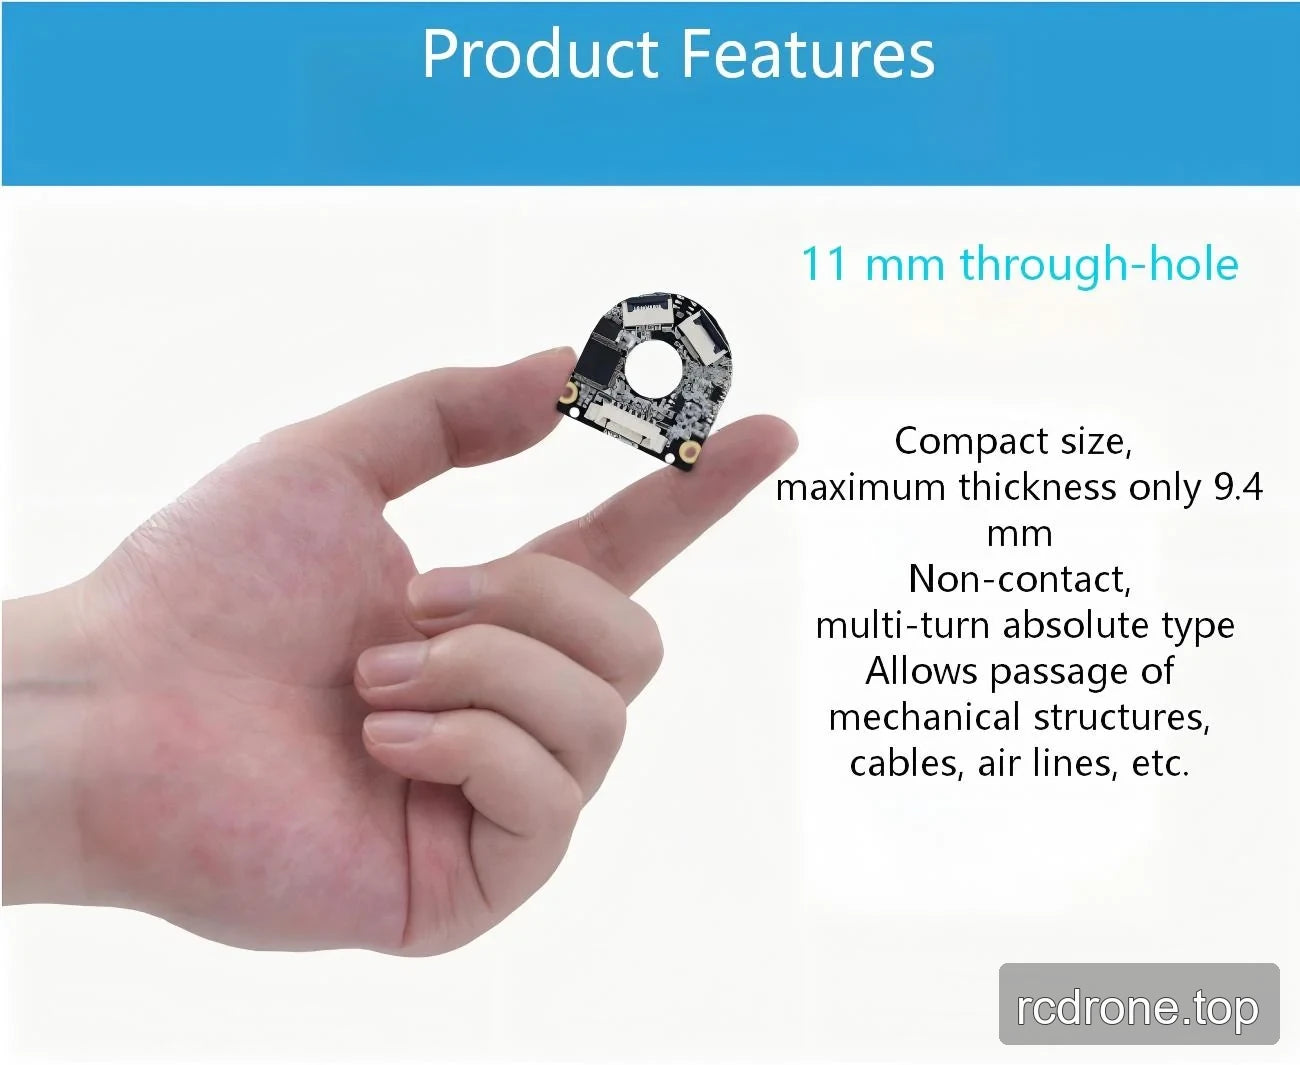
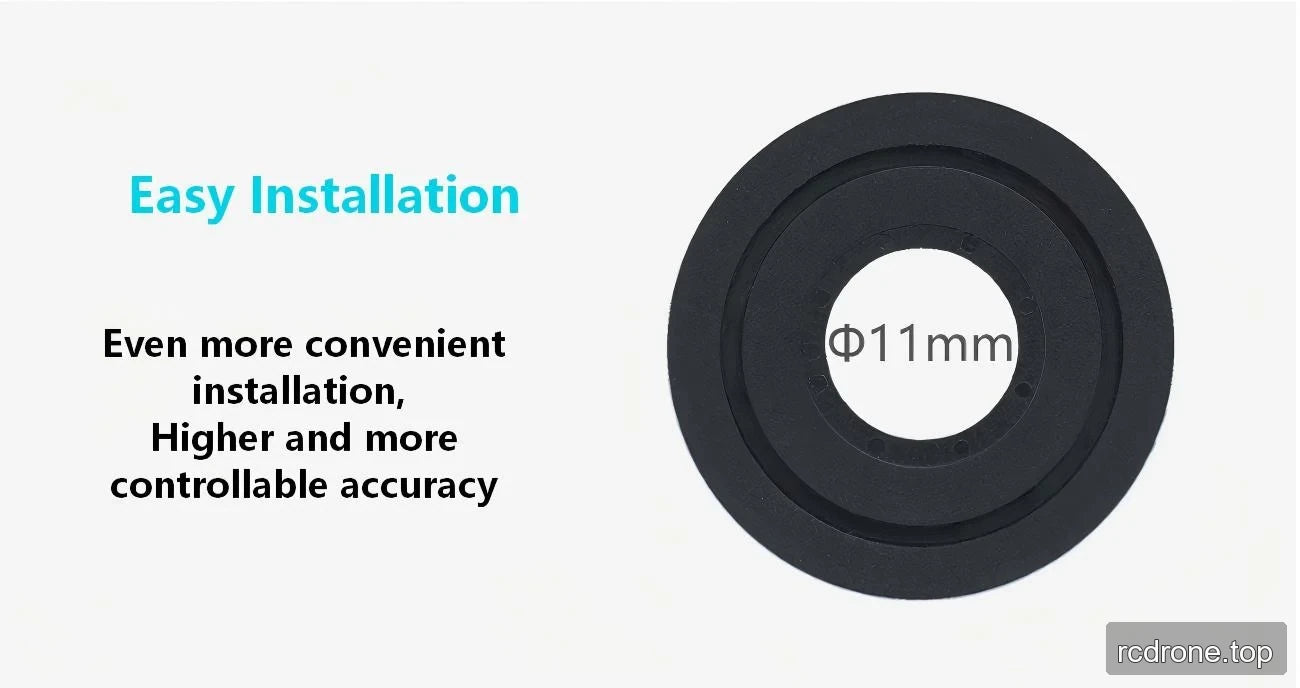
- Enkoder üzerinden mekanik yapılar, kablolar, hava hatları ve benzeri öğelerin yönlendirilmesi için 11 mm'lik delik tasarımı.
- Çoklu dönüş RS485 seçeneği ile temas olmadan çoklu dönüş mutlak işlemi mevcuttur.
- Tamagawa mutlak enkoderleri ile RS-485 protokol uyumluluğu.
- 8-pin bağlantı; enkoder kartında iki üst kenar konektörü ve bir alt kenar konektörü bulunmaktadır.
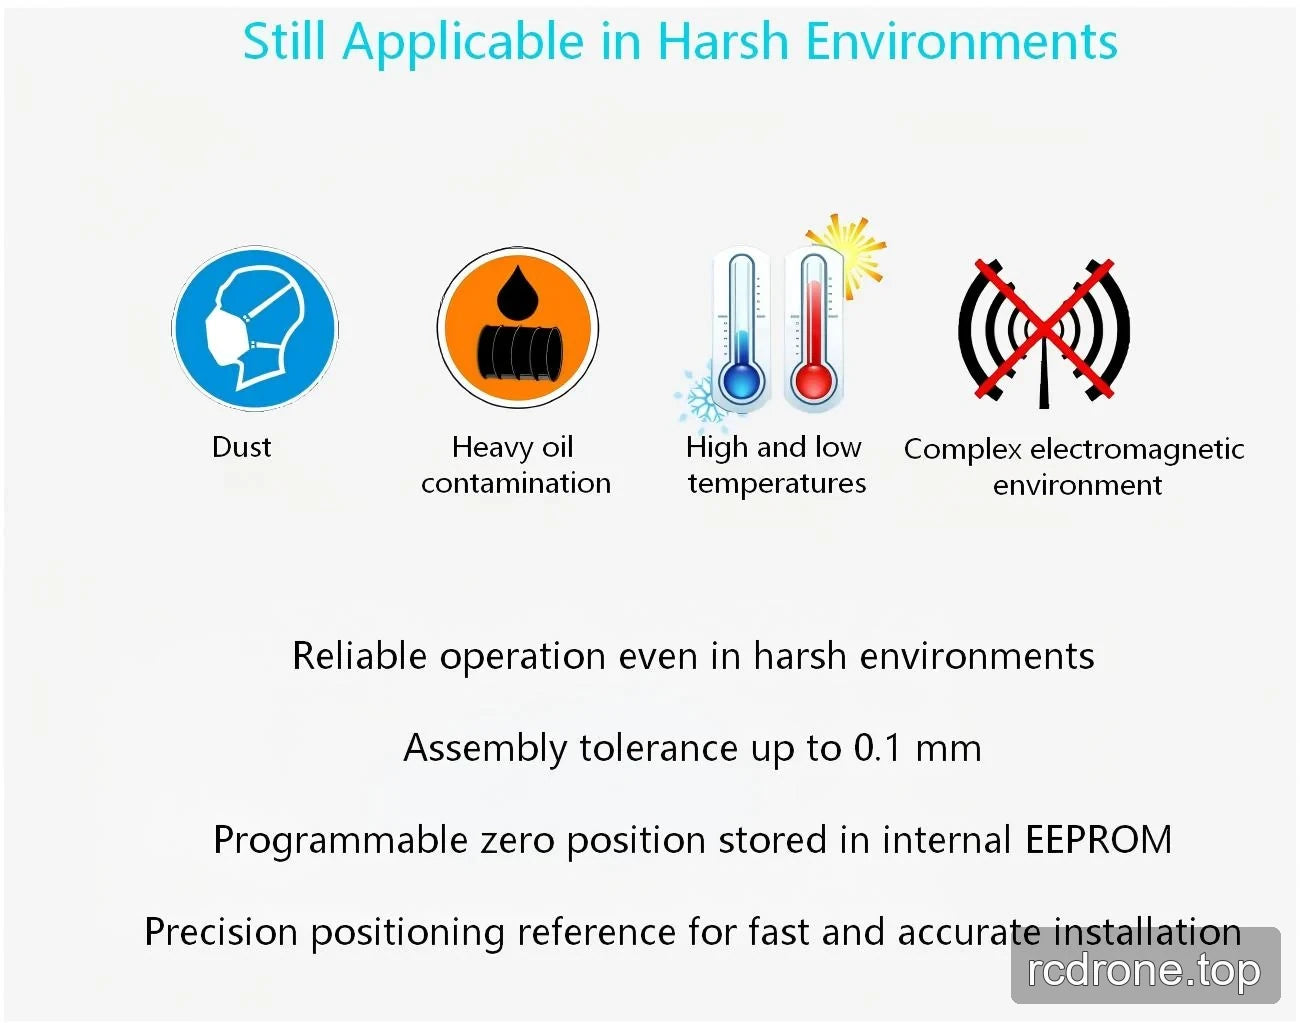
- İç EEPROM'da saklanan programlanabilir sıfır pozisyonu.
- Nokta bazında pozisyon telafisi, 19-bit çoklu dönüş yapılandırmasında programlanabilir ve saklanabilir.
- Toz, ağır yağ kontaminasyonu, yüksek ve düşük sıcaklık, ve karmaşık elektromanyetik ortamlar için kullanıma uygun olarak belirtilmiştir.
- Kolay kurulum ve kontrol edilebilir hassasiyet için tasarlanmıştır, hızlı ve doğru kurulum için hassas bir konum referansı ile.
Seçenekler
- Tek dönüş RS485: 17-bit veya 19-bit çözünürlük; çok dönüş sayım pili dahil değildir.
- Çok dönüş RS485: 17-bit veya 19-bit çözünürlük; çok dönüş sayım pili dahil değildir veya dahildir (paket başına iki parça).
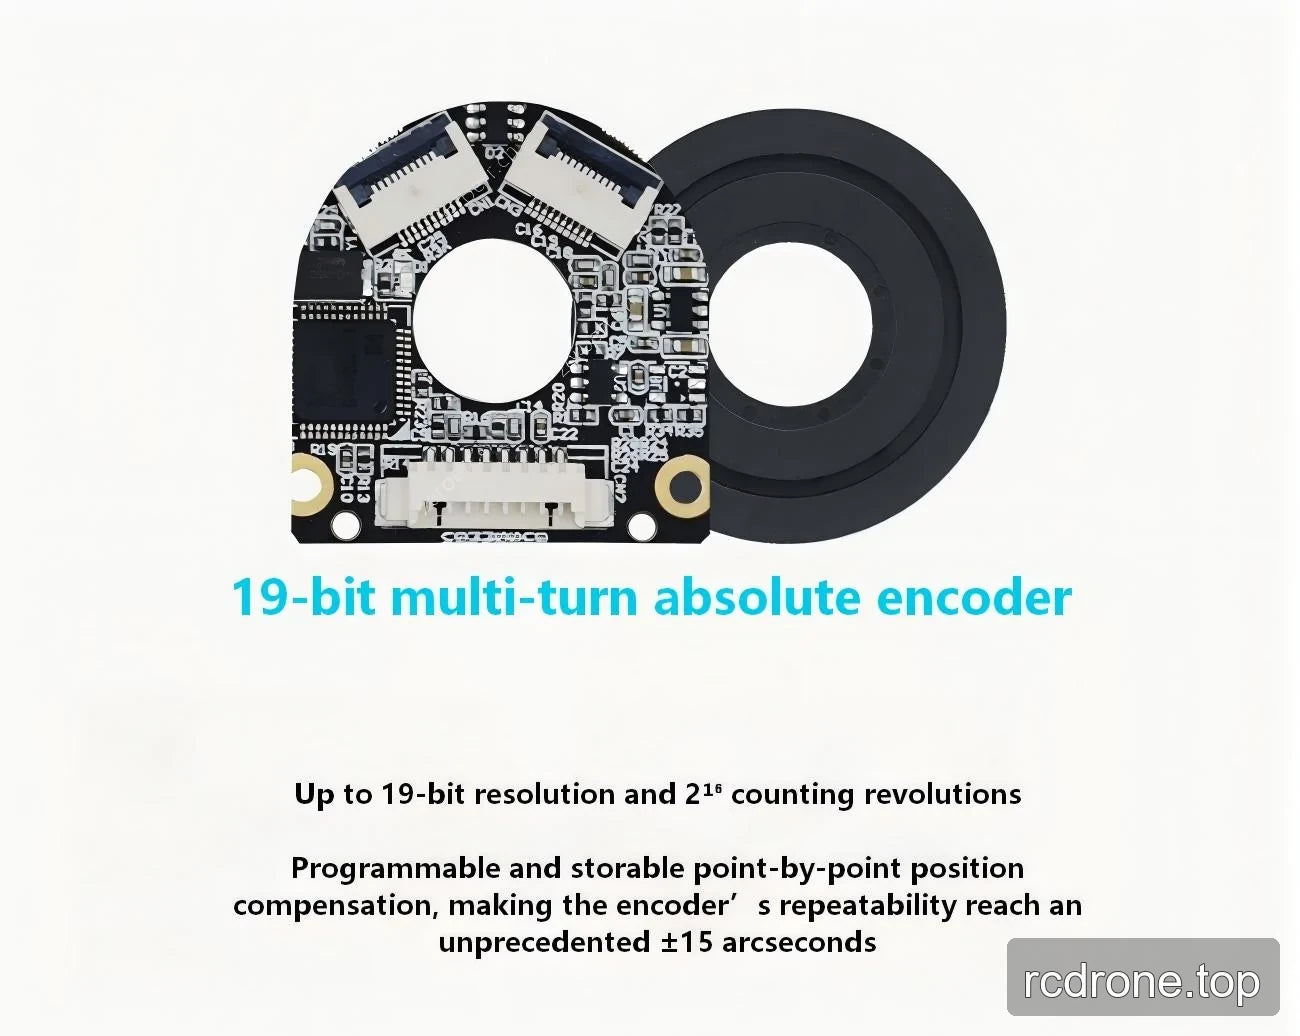
- 19-bit çok dönüş RS485: 19-bit çözünürlüğe kadar, 2 16 dönüş sayımı, belirtilen tekrarlanabilirlik ±15″, ve programlanabilir, saklanabilir nokta nokta konum telafisi.
Özellikler
Genel Teknik Özellikler
| Parametre | Değer |
|---|---|
| Model | eCoder11 |
| Maksimum mutlak tolerans | <0.1° |
| Tekrar edilebilirlik | ±15″ |
| Okuma türü | Eksensel okuma |
| Çözünürlük | 17 bit ile 21 bit ve 16-bit çok dönüşlü sayaç seçeneği |
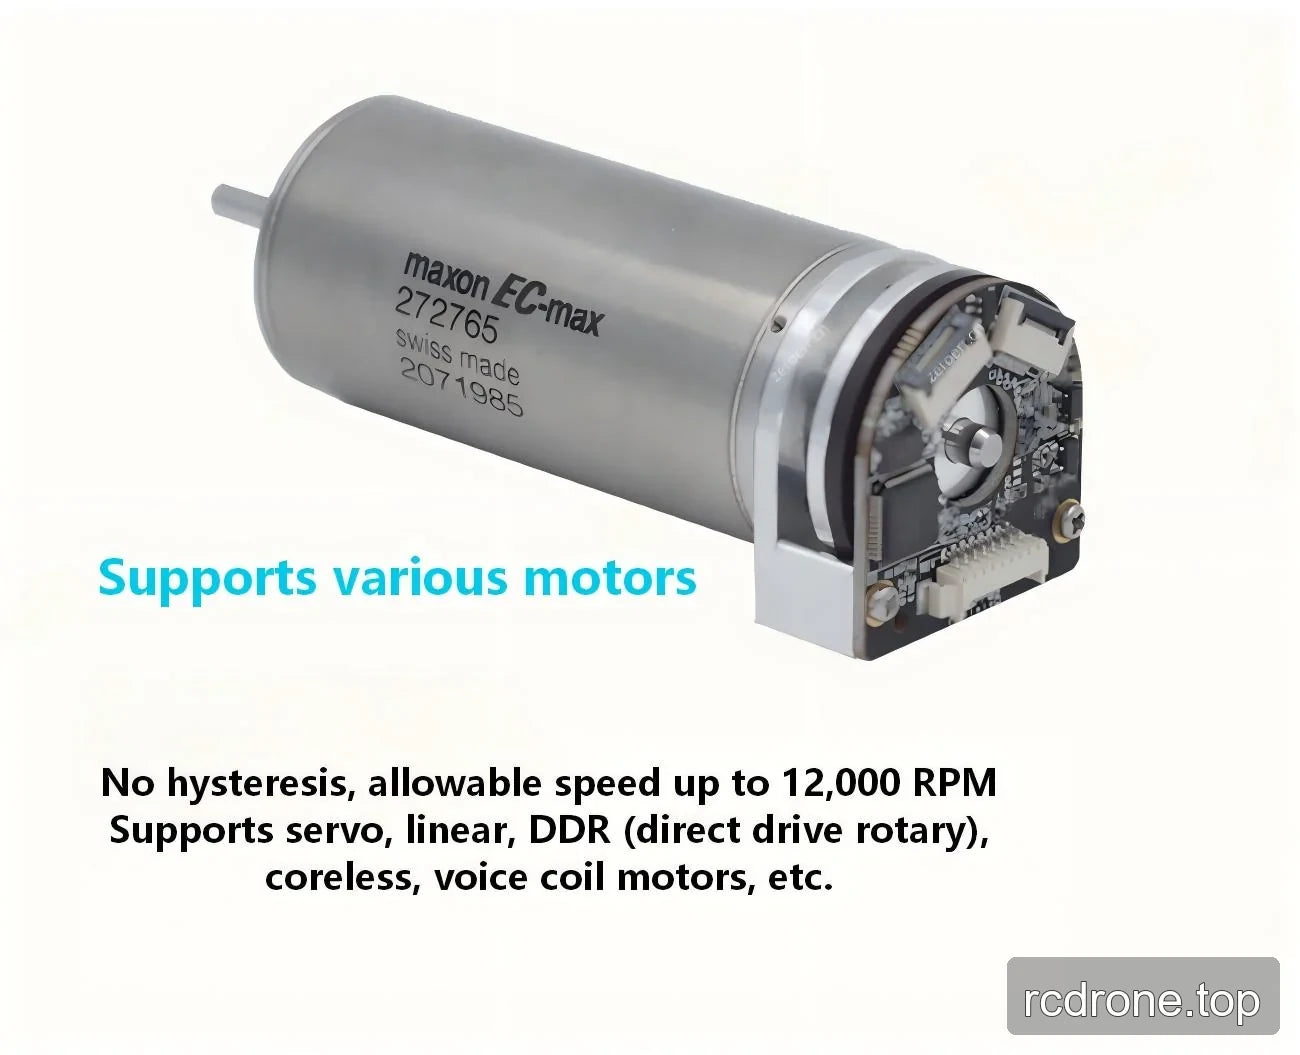
| Maksimum hız | 6,000 RPM (eCoder35, eCoder45, eCoder65, eCoder35H) 12,000 RPM (eCoder11, eCoder18, eCoder20) |
| Histerezis | Birim çözünürlüğün altında |
| Besleme voltajı | 4.7 V ile 5.4 V |
| Mevcut tüketim | 105 mA ile 125 mA (eCoder11, eCoder18, eCoder20) 70 mA ile 90 mA (eCoder35, eCoder45, eCoder65) 115 mA ile 130 mA (eCoder35H) |
| Bağlantı | 8-pin bağlantı |
| Pil standart voltajı | 3.6 V |
| Pil uyarı voltajı | <3.05 V |
| Batarya çalışma akımı | 4 μA |
| Depolama sıcaklığı | -40 ile +105 °C |
| Çalışma sıcaklığı | -40 ile +105 °C |
| Dış manyetik alan | ±20 mT |
eCoder11 Mekanik Özellikler
| Parametre | eCoder11 |
|---|---|
| Manyetik halka iç çapı | 11 mm |
| Manyetik halka dış çapı | 30 mm |
| Manyetik halka ağırlığı | 3.9 g |
| Manyetik halka kalınlığı | 3 mm |
| Okuyucu iç çapı | 11 mm |
| Okuyucu dış çapı | 30 mm |
| Okuyucu ağırlığı | 3.8 g |
| Okuyucu maksimum kalınlığı | 6 mm |
| Okuyucu yay uzunluğu | 360° |
| Maksimum çözünürlük | 19 bit |
Ek Tasarım Bilgisi
- Geçirgen delik çapı: 11 mm.
- Maksimum kalınlık: 9.4 mm.
- Montaj toleransı: 0.1 mm'ye kadar.
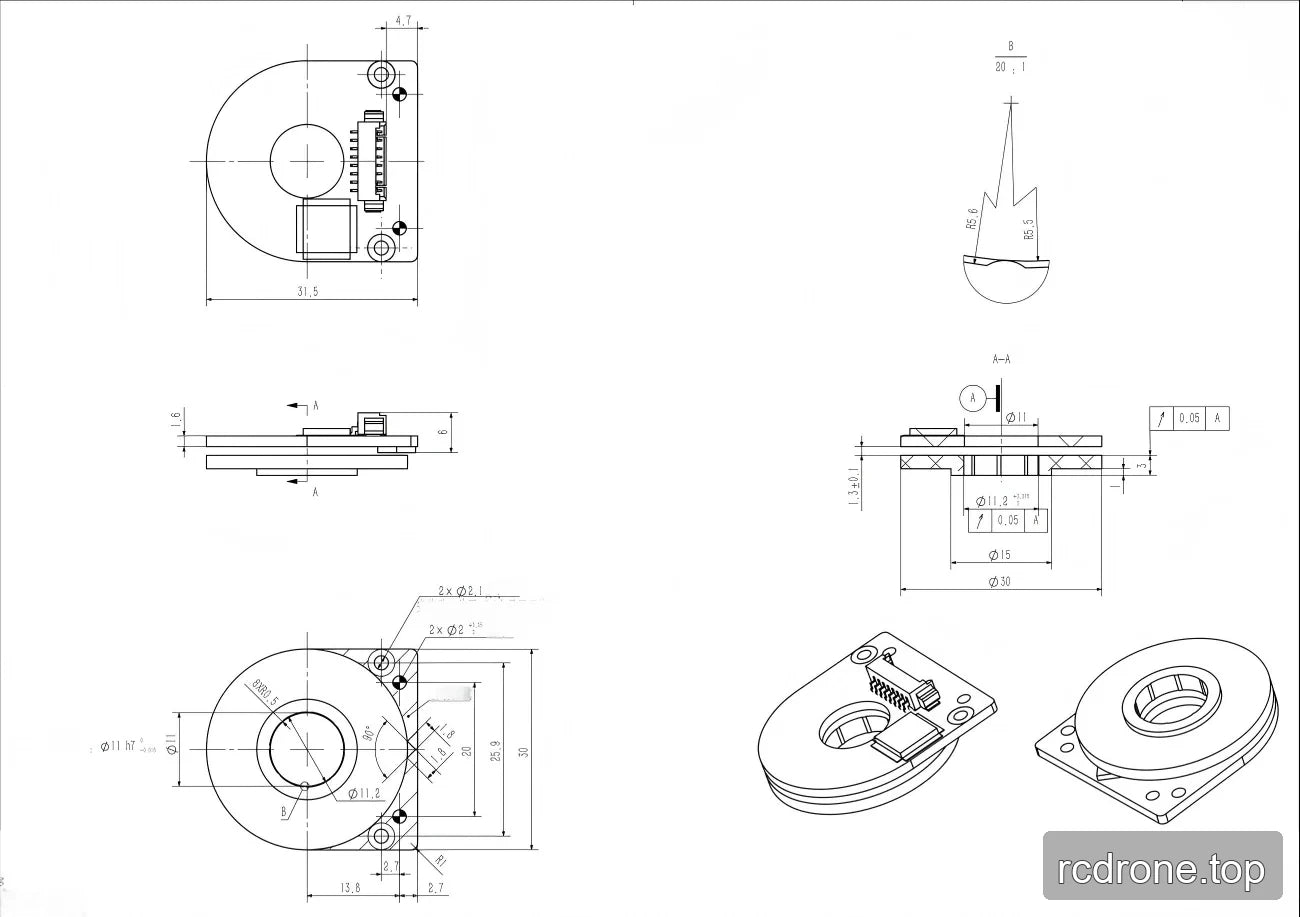
Montaj Çizimi Boyutları
| Boyut | Değer |
|---|---|
| Genel dış çap | Ø30 mm |
| İç çap | Ø15 mm |
| Bir görünümdeki genel uzunluk | 31.5 mm |
| Montaj delikleri | 2 × Ø2.1 mm |
| Belirtilen çap | Ø11.2 mm |
| Belirtilen boyut | 25.6 mm |
| Belirtilen boyut | 20 mm |
| Belirtilen boyut | 13.8 mm |
| Belirtilen boyutlar | 2.7 mm |
| Belirtilen boyut | 4.7 mm |
| Belirtilen boyut | 1.3 ±0.1 mm |
| Belirtilen boyut | 1.6 mm |
| Belirtilen boyut | 6 mm |
| Delik boyutu | Ø11 H7 |
Uygulamalar
Belirtilen uygulama senaryoları, insansı robotlar, robot kolları, dış iskeletler, dört ayaklı robotlar, AGV araçları ve ARU robotlarını içermektedir. Encoder'ın ayrıca servo motorlar, lineer motorlar, DDR (doğrudan tahrik döner) motorlar, çekirdeksiz motorlar ve ses bobini motorlarını desteklediği belirtilmektedir.
İndirilenler
İndirilenler & Kaynaklar
- zeroerr eCoder11 — 3D Model (STEP)
- ZeroErr eCoder11 Çizim montajı — Montaj Çizimi (PDF)
- ZeroErr ZeroErr eCoder Ver2.4 1 — Kılavuz (PDF)
Görsel Detaylar
Ürün Görünümleri
Özellikler ve Tasarım
Uygulama Örnekleri
Kurulum ve Kullanım
Arayüzler ve Bağlantılar
Boyutlar ve Yapı