


ZeroErr eRob 142 T Robot Eklem Aktüatörü, EtherCAT/CANopen, 50–120 Redüksiyon Oranları
ZeroErr eRob 142 T Robot Eklem Aktüatörü, EtherCAT/CANopen, 50–120 Redüksiyon Oranları
ZeroErr
Teslim alma kullanılabilirliği yüklenemedi


Genel Bakış
ZeroErr eRob 142 T, hızlı robot montajı için bir T-Tipi robot eklem aktüatörü ailesidir. EtherCAT veya CANopen versiyonlarından, tork sensörü ile veya sensörsüz, 50, 80, 100 veya 120 oranlarında redüksiyon ve çoklu döngü belleği ile veya sensörsüz seçim yapabilirsiniz.
Özellikler
- Kablolar ve hava hatları için 18 mm genişliğinde büyük boş mil; kablolama rotasının bükülme ömrü üzerinde etkisi olmadığı belirtilmiştir.
- Köşe montaj delikleri ve doğrudan montaj tasarımı. Kaynak materyali, bir muhafazaya gerek olmadığını belirtmektedir; bu tasarımın eklem ağırlığını azaltması ve robotun yük-ağırlık oranını iyileştirmesi de belirtilmiştir.
- İkili anti-sarsıntı konektörleri ile tam diferansiyel, parazit önleyici arayüz tasarımı, seri veya paralel bağlanabilir.
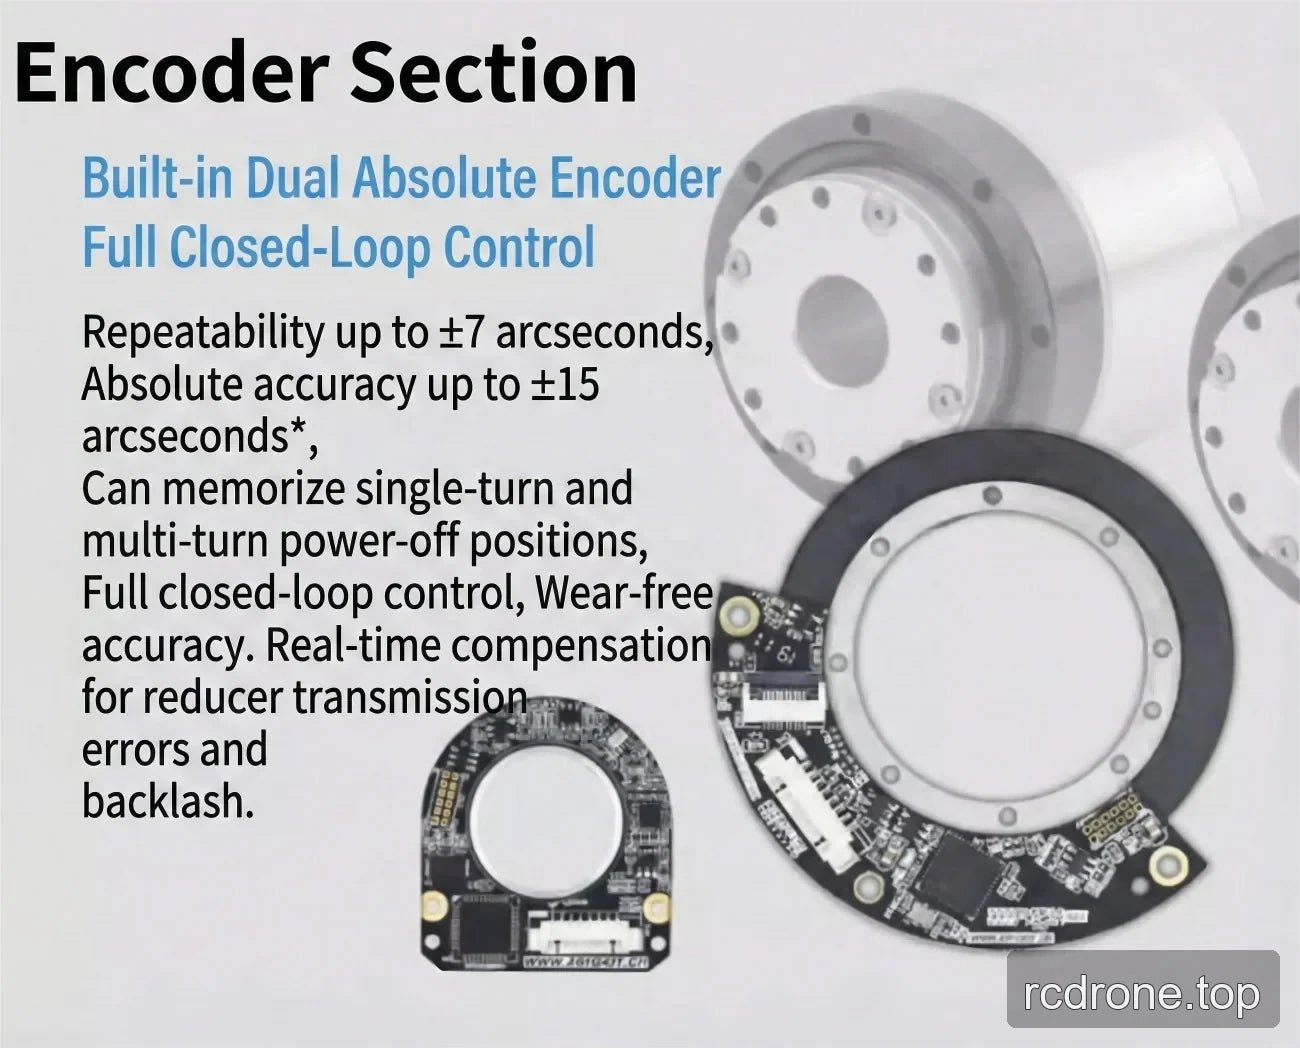
- Yerleşik çift mutlak enkoder ve tam kapalı döngü kontrolü.
- Açık pozisyon döngüsü, hız döngüsü ve akım döngüsü verileri ile gerçek zamanlı PID ayarı.
- Redüktör iletim hataları ve boşluklar için gerçek zamanlı telafi; kaynak materyal ayrıca aşınmasız hassasiyeti de tanımlamaktadır.
- Tek dönüş ve çoklu dönüş pozisyonları için güç kesildiğinde pozisyon hafızası. Çoklu döngü hafızası seçilebilir; Çoklu Döngü Hafızası Olmadan seçeneği için çoklu dönüş hafızası varsayılmamalıdır.
- Sürtünme tipi fren tutucusu ile sürtünme damperli fren. Kaynak materyal, dururken sallanma veya başlarken titreme olmadan kararlı durma ve başlama, tam yükte sıfır hızda başlama, çalışma sırasında aşınma tozu olmaması, dönerken gürültü olmaması ve %100 tam hızda ağır yük acil durdurma sağlamaktadır.
- IP65 derecelendirmesi.
Uygulamalar
Dinamik değişken yük ve değişken atalet ile robot uygulamaları için uygundur; insansı robotlar, robot kolları, dış iskeletler, dört ayaklı robotlar, AGV araçları, ARU robotları, işbirlikçi robotlar, tıbbi robotlar ve otomasyon ekipmanlarını içermektedir.
Arayüzler ve Seçenekler
Seçilebilir Versiyonlar
- eRob 142 T (Tork Sensörü ile CANopen)
- eRob 142 T (Tork Sensörü Olmadan CANopen)
- eRob 142 T (Tork Sensörü ile EtherCAT)
- eRob 142 T (Tork Sensörü Olmadan EtherCAT)
Seçilebilir Redüksiyon Oranları
50, 80, 100 veya 120.
Çoklu Döngü Belleği
Çoklu döngü belleği olmadan veya çoklu döngü belleği ile.
Kaynak Malzemede Listelenen Arayüzler
- İletişim veri yolu: EtherCAT / CANopen.
- Opsiyonel cihaz iletişimi: EtherCAT / CANopen / Modbus.
- Hem EtherCAT hem de CANopen döner aktüatör versiyonları için, listelenen opsiyonel arayüzler RS485, Pulse/DIR, I/O, ±10 V analog ve STO'dur.
- Dış bir enkoder arayüzü listelenmiştir.
- Listelenen arayüz alanı D × L = 70 × 67 mm'dir.
Özellikler
Aşağıdaki teknik tablo sağlanan kaynak notasyonunu korumaktadır. Sütun etiketleri “32-50” ile “32-160” arasındadır; bu liste için seçilebilir azaltma oranı seçenekleri 50, 80, 100 ve 120'dir.
| Parametre | Değer (32-50) | Değer (32-80) | Değer (32-100) | Değer (32-120) | Değer (32-160) |
|---|---|---|---|---|---|
| Model / eklem serisi | eRob142HXXT | ||||
| Gerilme dalgası dişli oranı | 32-50 | 32-80 | 32-100 | 32-120 | 32-160 |
| Başlangıç/duraklama için maksimum tork (Nm) | 281 | 395 | 433 | 459 | 484 |
| İzin verilen maksimum.ortalama yük torku (Nm) | 140 | 217 | 281 | 281 | 281 |
| Nominal tork (Nm) | 99 | 153 | 178 | 178 | 178 |
| İzin verilen maksimum anlık tork (Nm) | 497 | 738 | 841 | 892 | 892 |
| Maks. çıkış devir hızı (RPM) | 40 | 25 | 20 | 16.7 | 12.5 |
| Motor gücü (W) | 1000 | ||||
| Güç kaynağı voltajı (V) | 48 V (±10%) | ||||
| Güç kaynağı notu | Lütfen dikkatlice okuyun: “Neden sıradan bir anahtarlama güç kaynağı modül için güç kaynağı olarak kullanılamaz?” ve “Ortak Modül Kılavuzu Bölüm 3 eRob Giriş Güç Talimatları”. | ||||
| Çıkış enkoder çözünürlüğü | 19 Bit | ||||
| Tekrar edilebilirlik / mutlak doğruluk (arcsec) | ±10 / ±45 arcsec | ||||
| İletişim veri yolu | EtherCAT / CANopen | ||||
| Dış çap × uzunluk × delik (mm) | 148 × 163 × 18 | ||||
| Ağırlık (kg) | 8.22 | ||||
| Arayüz tasarımı | Tam diferansiyel arayüz, güçlü anti-girişim; çift anti-sökülme konektörleri, seri/paralel bağlanabilir. | ||||
| Fren | Friction damping brake | ||||
| IP derecesi | IP65 | ||||
| Ortak parametreler | ID: 18 mm, IP derecesi: IP65*, Fren: sürtünme freni | ||||
| Opsiyonel cihaz | İletişim: EtherCAT / CANopen / Modbus; Çıkış enkoder çözünürlüğü: 19Bit; Tekrar edilebilirlik/Dogru: ±7/±15 arcsec veya ±10/±25 arcsec | ||||
| EtherCAT versiyonu döner aktüatör | Opsiyonel arayüz: RS485, Pulse/DIR, I/O, ±10 V Analog ve STO | ||||
| CANopen versiyonu döner aktüatör | Opsiyonel arayüz: RS485, Pulse/DIR, I/O, ±10 V Analog ve STO | ||||
İndirilenler
- EROB170I I Serisi EtherCAT eRob142T — 3D Model (ZIP)
- EROB170I I Serisi EtherCAT — 3D Model (ZIP)
- EROB142 T Serisi EtherCAT — 3D Model — STEP Dosyası (ZIP)
- EROB142 T Serisi CANopen — 3D Model — STEP Dosyası (ZIP)
- EROB142 T Serisi EtherCAT montaj çizimi1 — Montaj Çizimi (PDF)
- EROB142 T Serisi CANopen montaj çizimi — Montaj Çizimi (PDF)
Görsel Detaylar
Ürün Videosu
Ürün Görünümleri

Özellikler ve Tasarım


Arayüzler ve Bağlantılar

Uygulama Örnekleri



