ZeroErr eRob 70 I Entegre Robot Eklem Motoru, EtherCAT/CANopen, 50–120 Redüksiyon Oranları
ZeroErr eRob 70 I Entegre Robot Eklem Motoru, EtherCAT/CANopen, 50–120 Redüksiyon Oranları
ZeroErr
Teslim alma kullanılabilirliği yüklenemedi


Genel Bakış
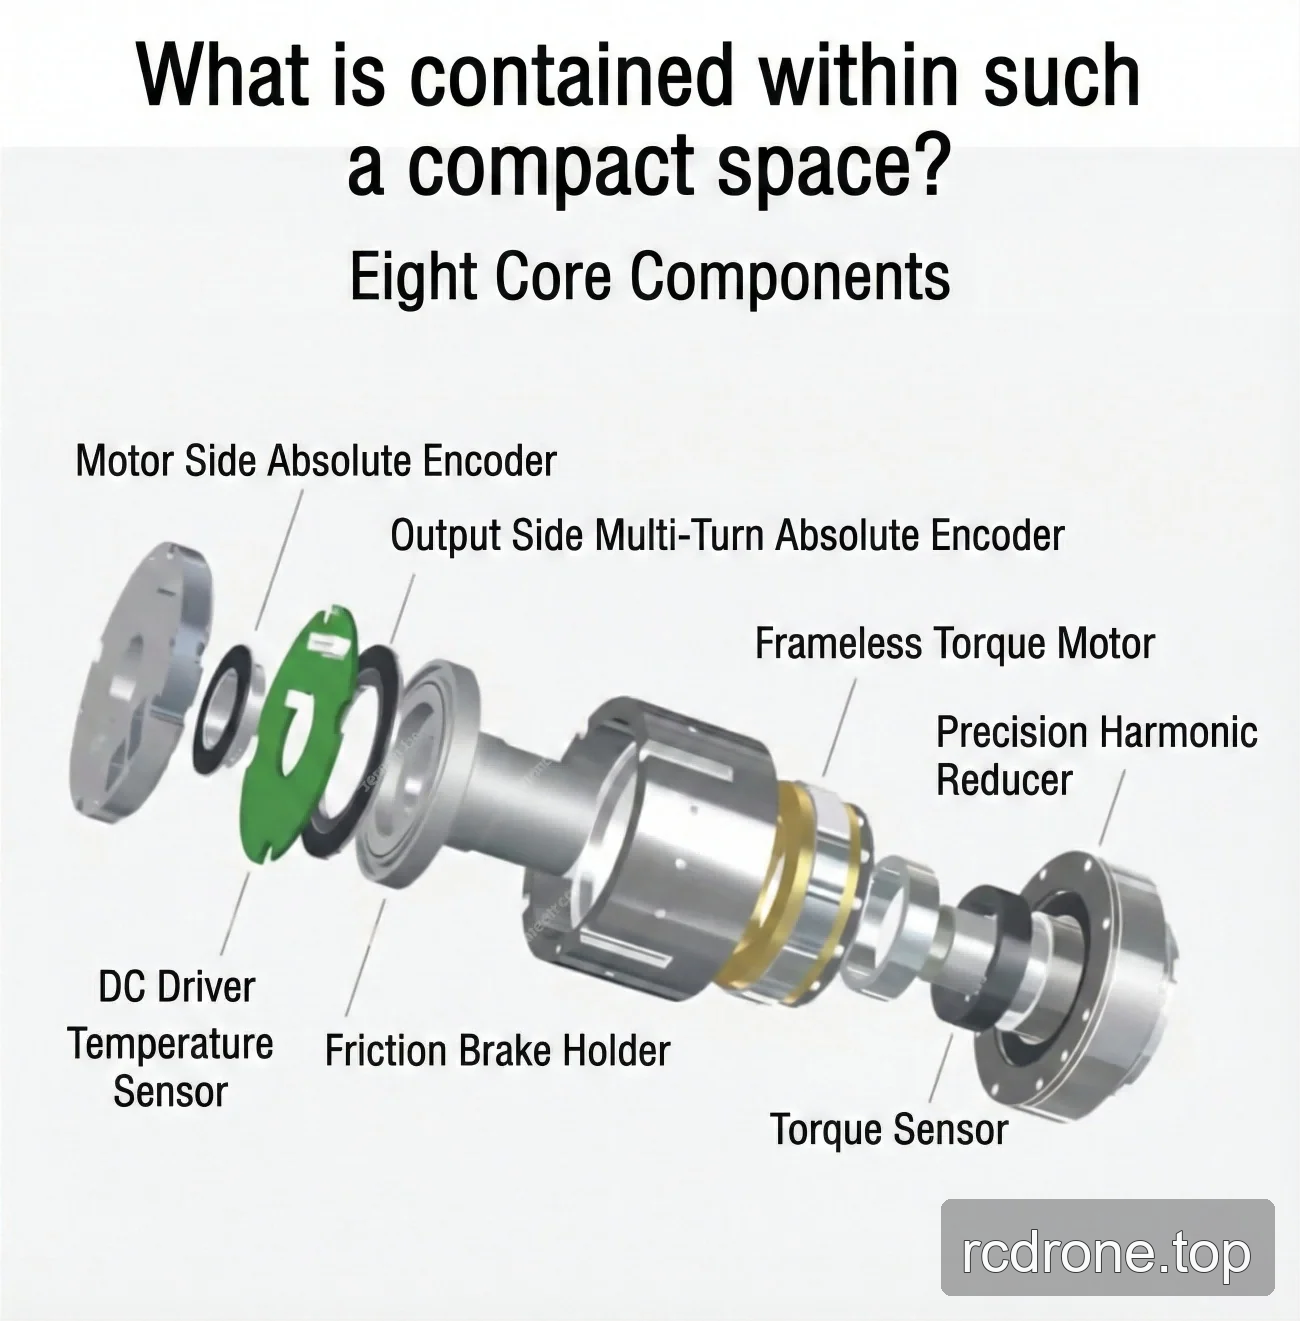
ZeroErr eRob 70 I, seçilebilir EtherCAT veya CANopen versiyonları, frenli veya frensiz konfigürasyonlar, 50, 80, 100 veya 120 oranlarında azaltma oranları ve seçilebilir çok dönüşlü ve tork kombinasyonları ile entegre bir robot eklem motoru ailesidir.
Tüm listelenen oran konfigürasyonları, 100 W motor, 48 V girişi (±10%) ve 18 mm boşluk kullanmaktadır. Konfigürasyona özel tork, hız, atalet, boyut ve kütle değerleri için aşağıdaki oran ve versiyon tablolarına bakınız.
Özellikler
- Seçilebilir iletişim versiyonları: EtherCAT veya CANopen.
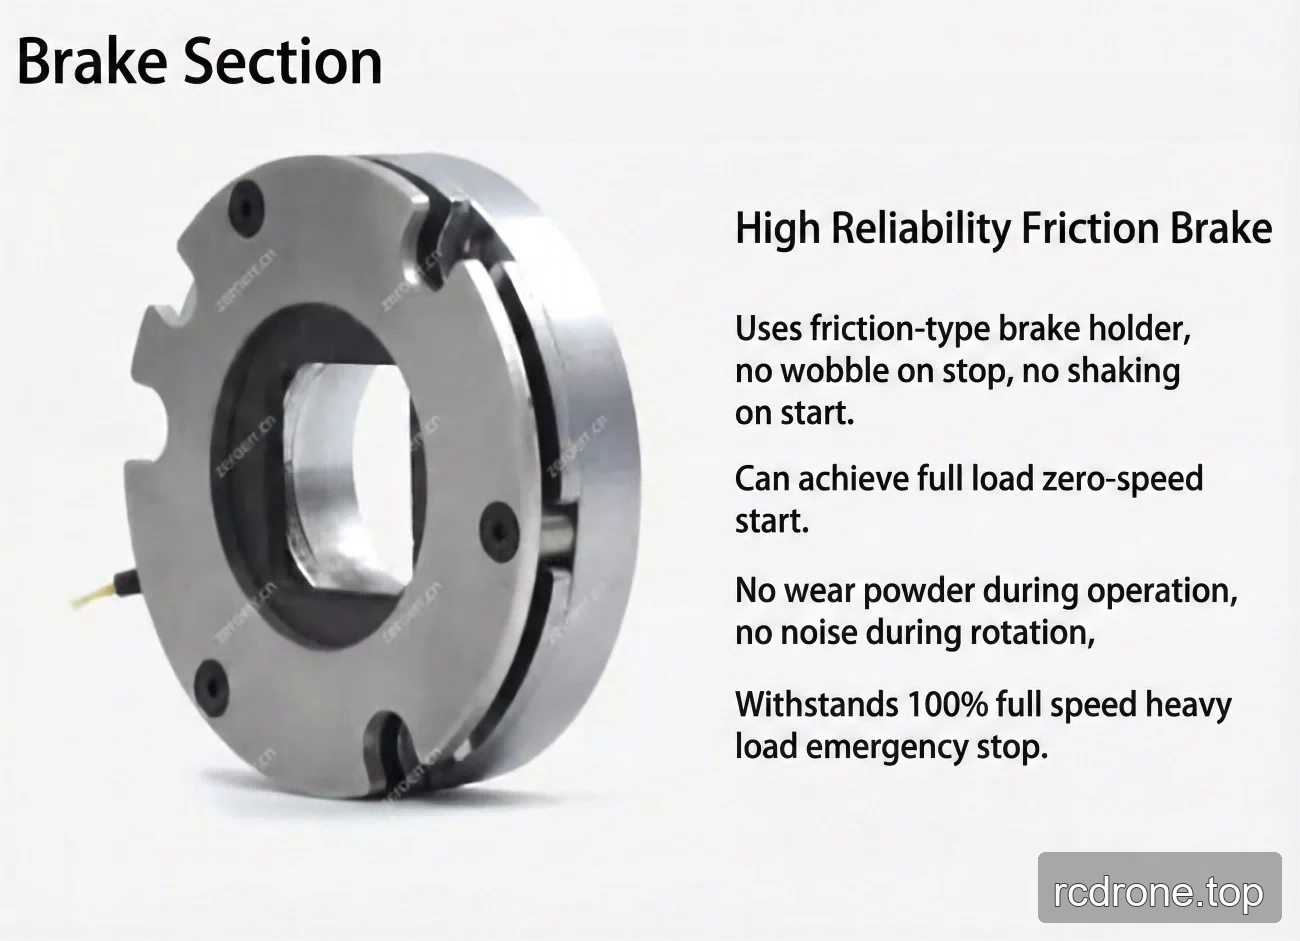
- Frenli ve frensiz versiyonlar; listelenen fren modeli bir sürtünme frenidir.
- Seçilebilir çok dönüşlü ve tork konfigürasyonları.
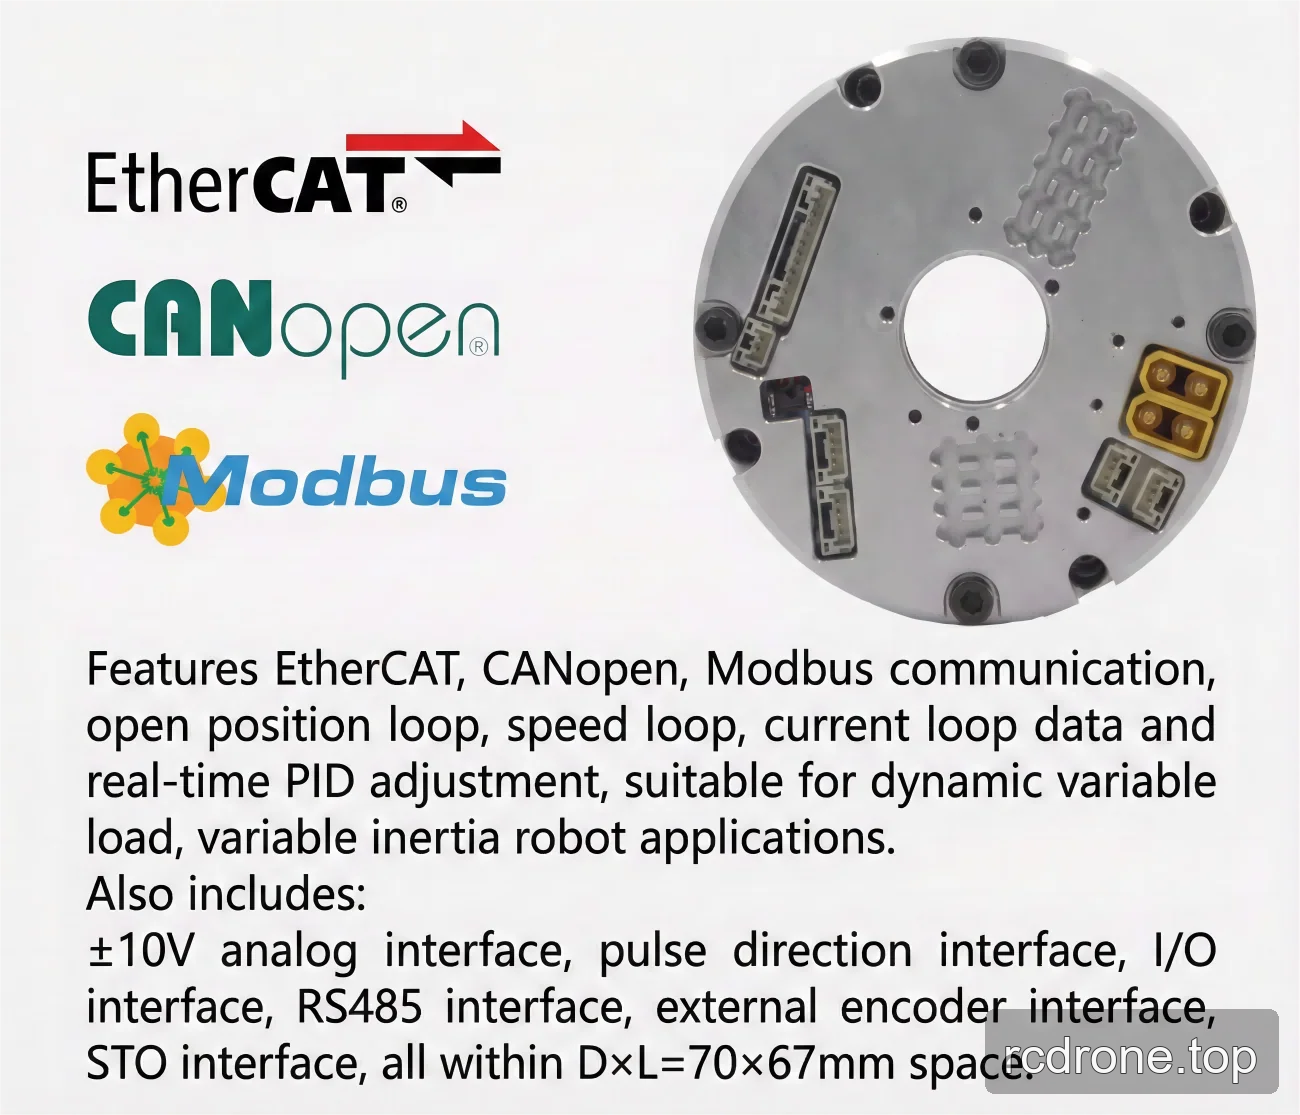
- Listelenen iletişim protokolleri: EtherCAT, CANopen ve Modbus.
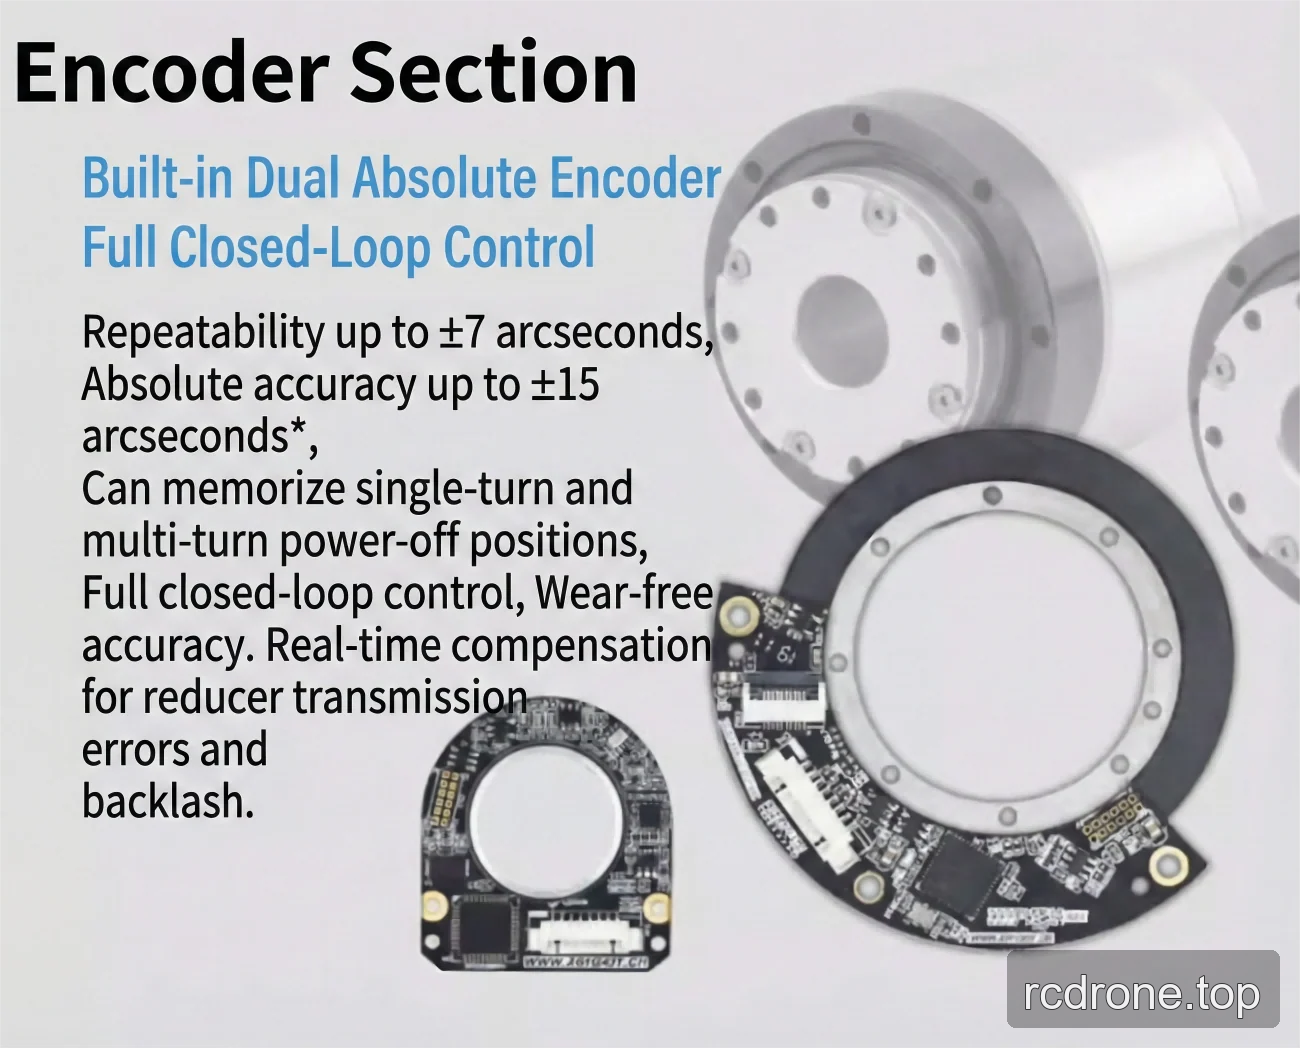
- Çıkış tarafı enkoder çözünürlüğü: 19/20 bit.
- Tekrar edilebilirlik/absolut doğruluk: ±7/±15 arcsec veya ±10/±25 arcsec*.
- Uyumlu kurulum yöntemleri.
Özellikler
Strain Wave Dişli Oranına Göre Performans
| Parametre | 14-50 | 14-80 | 14-100 | 14-120 |
|---|---|---|---|---|
| Başlangıç ve duruş için maksimum tork (Nm) | 23 | 30 | 36 | 36 |
| Ortalama yük torkunda izin verilen maksimum değer (Nm) | 9 | 14 | 14 | 14 |
| Nominal tork (Nm) | 7 | 10 | 10 | 10 |
| İzin verilen maksimum anlık tork (Nm) | 46 | 61 | 70 | 70 |
| Maksimum çıkış devir hızı (RPM) | 60 | 37.5 | 30 | 25 |
| Motor gücü (W) | 100 | 100 | 100 | 100 |
| Güç giriş voltajı (V) | 48 V (±10%) | 48 V (±10%) | 48 V (±10%) | 48 V (±10%) |
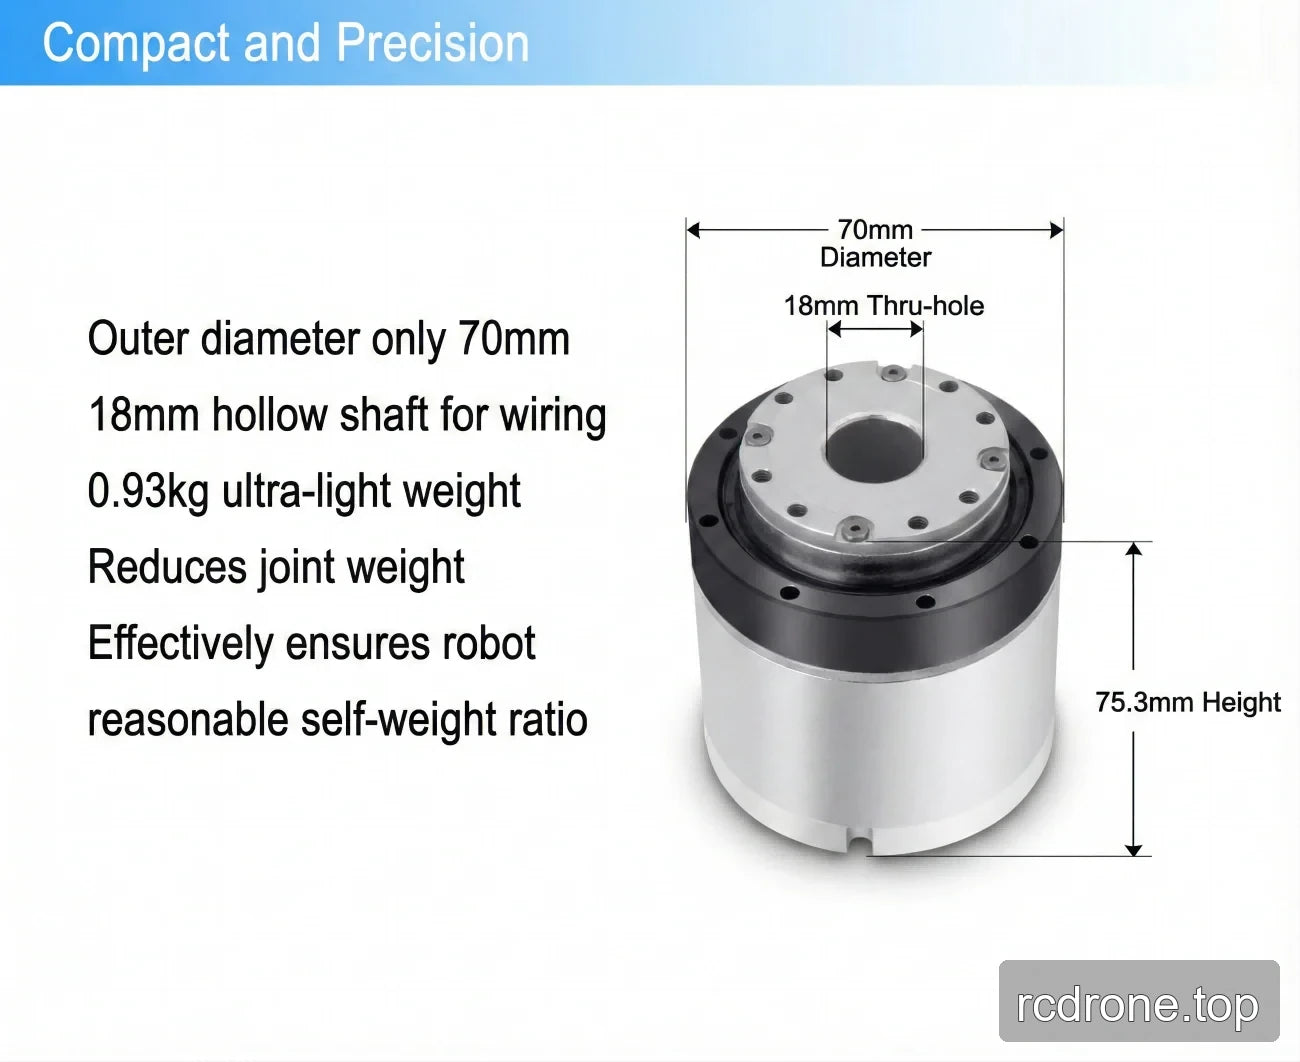
| Boşluk çapı | 18 mm | 18 mm | 18 mm | 18 mm |
Paylaşılan Parametreler
| Parametre | Değer |
|---|---|
| Hassasiyet | Tekrar edilebilirlik/Mutlak Doğruluk: ±7/±15 arcsec veya ±10/±25 arcsec* |
| Elektrik arayüzü | İletişim Protokolü: EtherCAT/CANopen/Modbus; Çıkış tarafı Encoder Çözünürlüğü: 19/20 bit |
| Kurulum yöntemleri | Aynı, Uyumlu |
| Ortak parametreler | ID: 18 mm; IP ızgarası: IP54*; Fren modeli: sürtünme freni |
| Opsiyonel cihaz | İletişim türü: EtherCAT/CANopen/Modbus; Çıkış encoder çözünürlüğü: 19 bit; Tekrar edilebilirlik/Doğruluk: ±7/±15 arcsec veya ±10/±25 arcsec |
Versiyon-Spesifik Mekanik Parametreler
| Parametre | v4 (14-50 / 14-80) | v5 (14-100 / 14-120) |
|---|---|---|
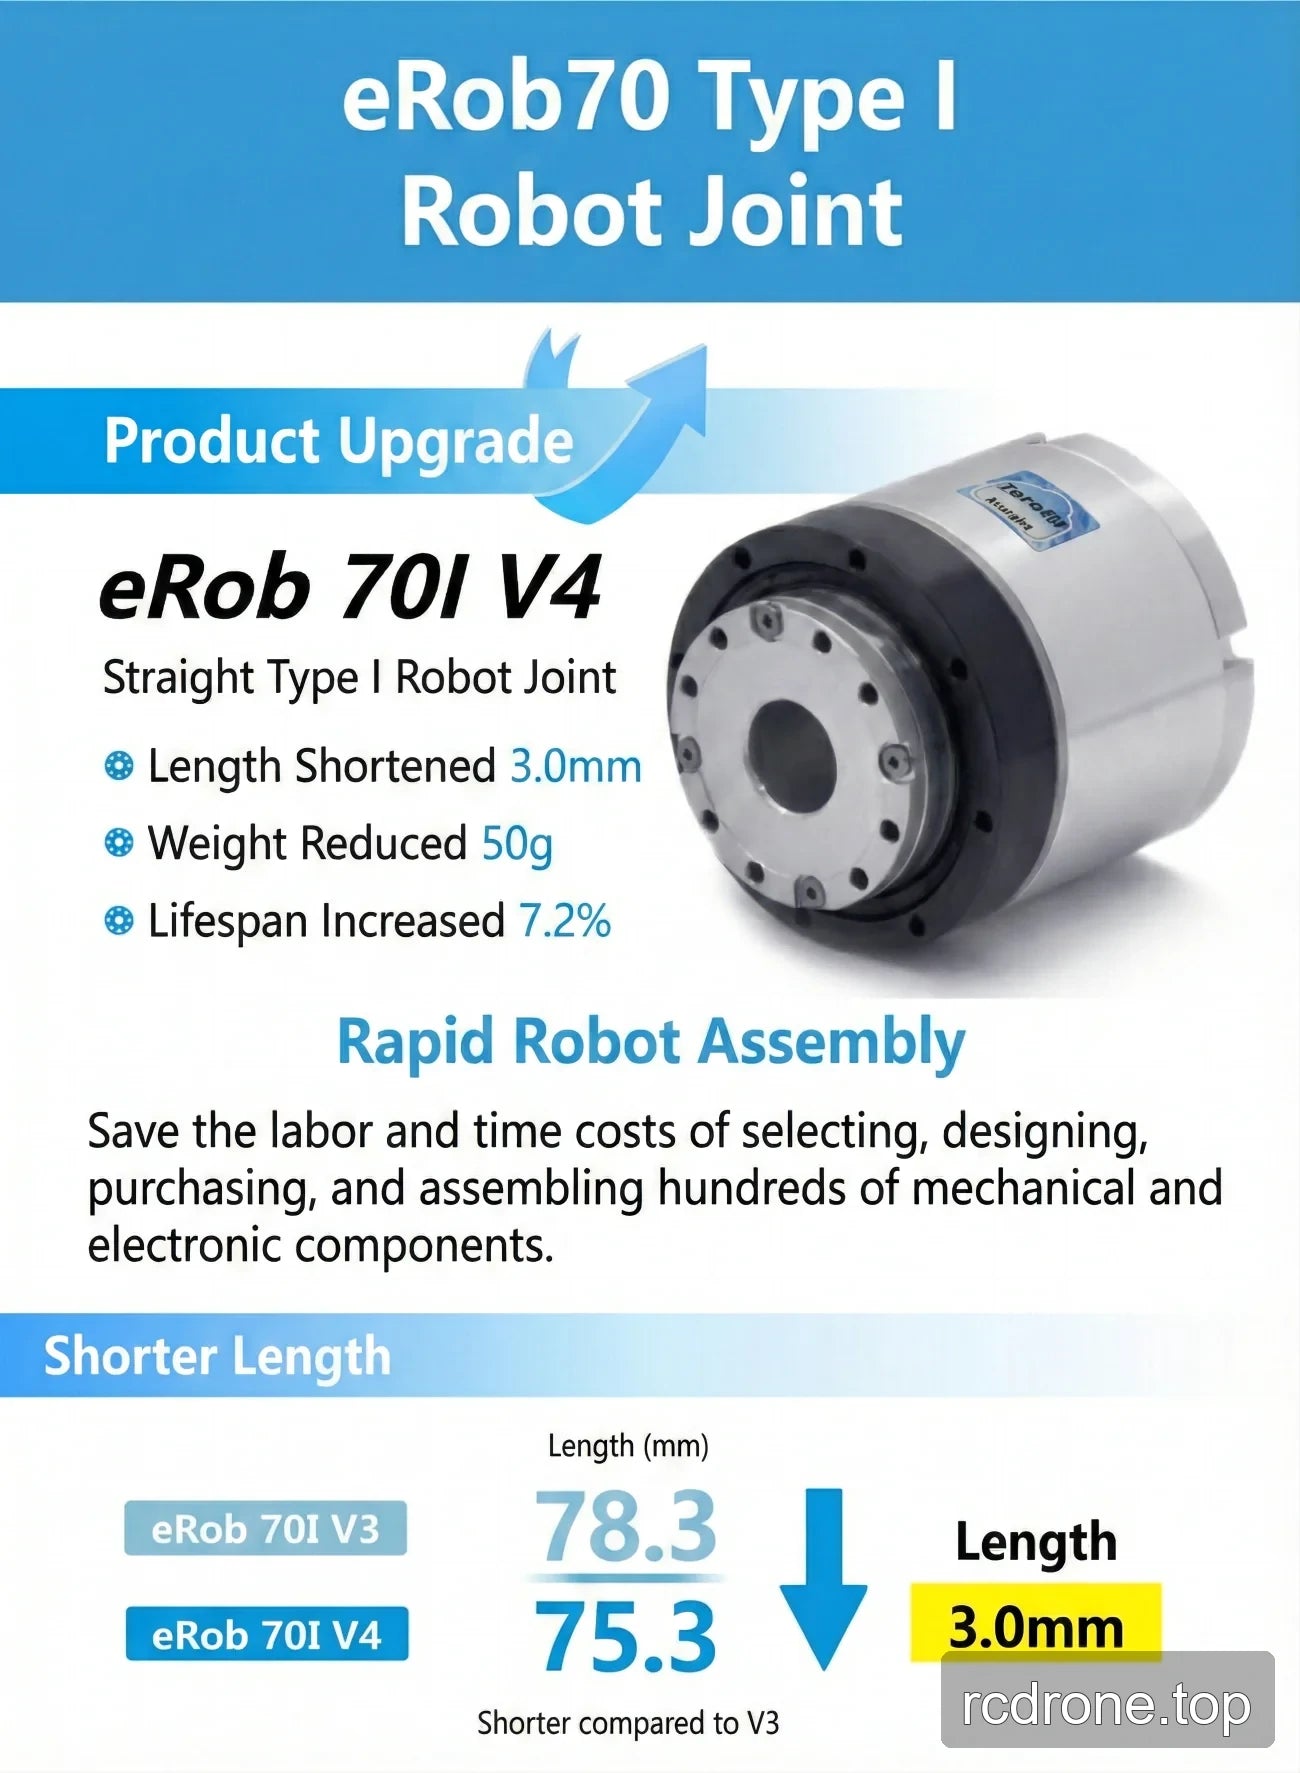
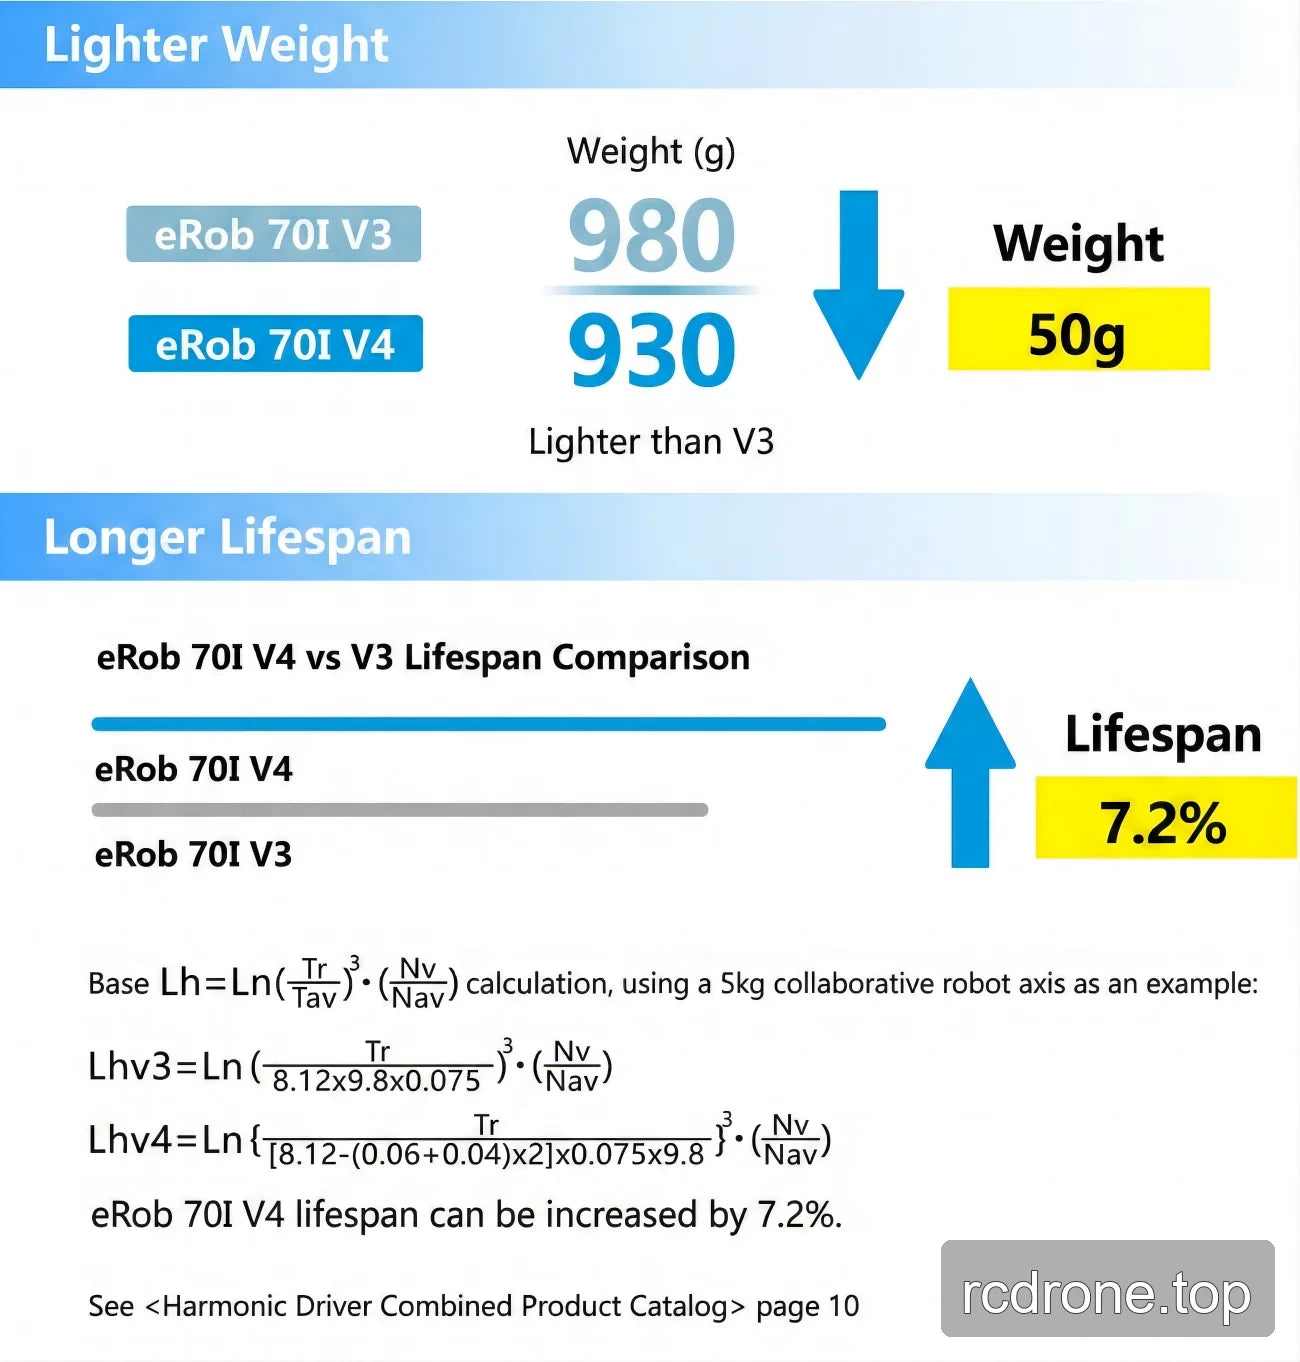
| SWG çıkış tarafı atalet (g·mm²) | 69717 | 68484 |
| SWG çıkış tarafı kütle (kg) | 0.17 | 0.166 |
| SWG giriş tarafı atalet momenti, fren olmadan (g·mm²) | 47767 | 22674 |
| SWG giriş tarafı kütlesi, fren olmadan (kg) | 0.18 | 0.087 |
| OD × uzunluk, fren olmadan (mm) | Φ70 × 75.3 | Φ70 × 71 |
| Toplam kütle, fren olmadan (kg) | 0.87 | 0.82 |
| SWG giriş tarafı atalet momenti, fren ile (g·mm²) | 50996 | 26128 |
| SWG giriş tarafı kütlesi, fren ile (kg) | 0.19 | 0.1 |
| OD × uzunluk, fren ile (mm) | Φ70 × 75.3 | Φ70 × 71 |
| Toplam kütle, fren ile (kg) | 0.93 | 0.88 |
Uygulamalar
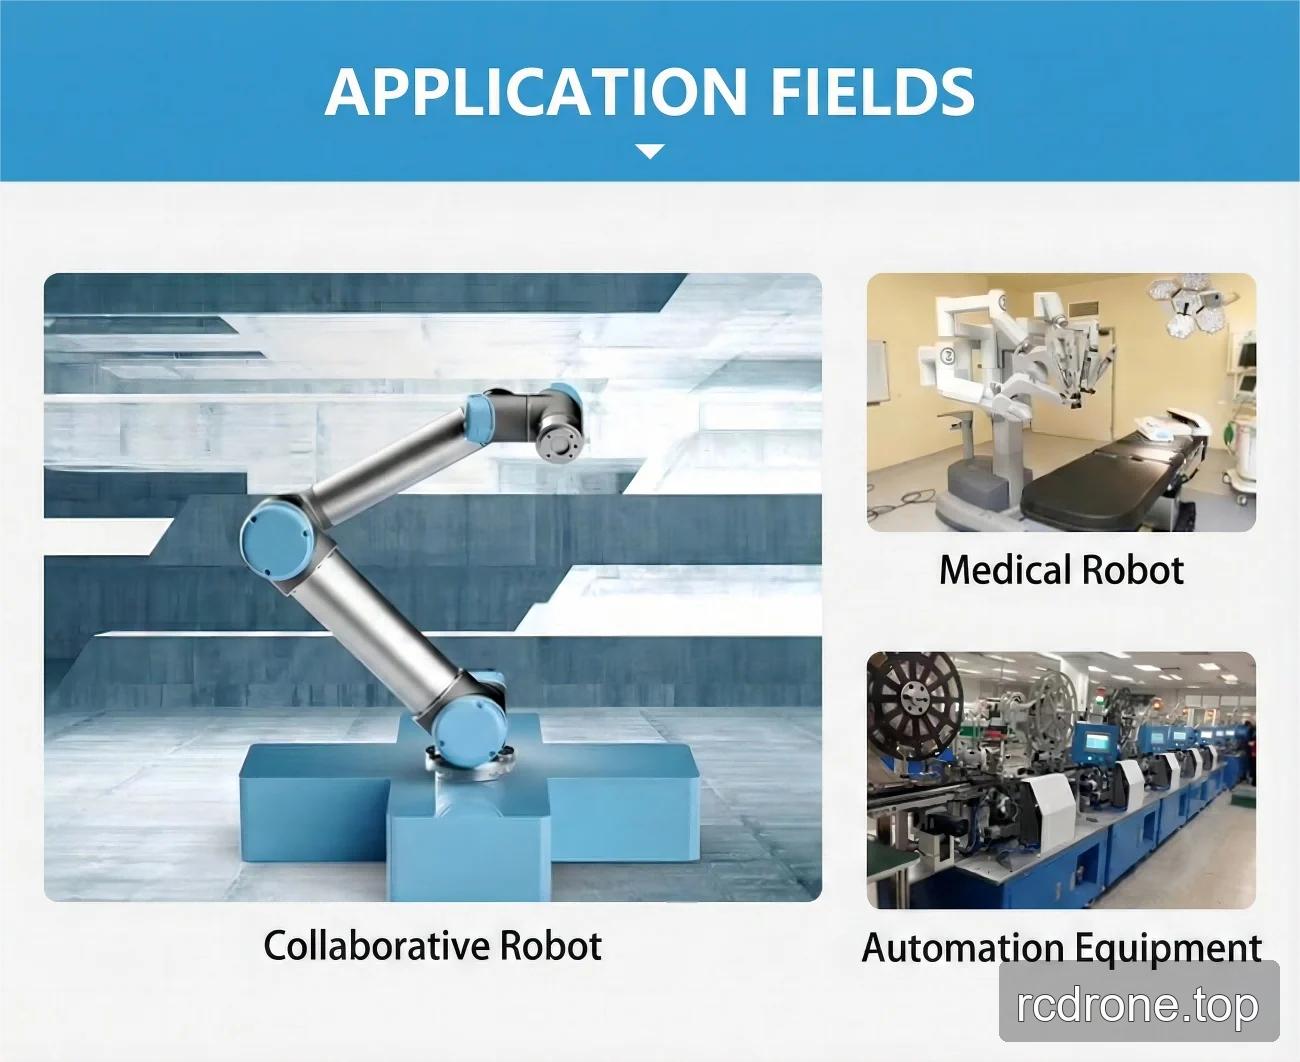
- İnsansı robotlar
- Robot kolları
- Ekoskeletonlar
- Dört ayaklı robotlar
- AGV araçları
- ARU robotları
- İşbirlikçi robotlar
- Tıbbi robotlar
- Otomasyon ekipmanları
İndirilenler
EROB70F I Serisi CANopen — Montaj Çizimi (PDF)
EROB70I I Serisi EtherCAT — 3D Model (ZIP)
EROB70F I Serisi CANopen — 3D Model (PDF)
EROB70I I Serisi CANopen — 3D Model — STEP Dosyası (ZIP)
EROB70I I Serisi EtherCAT montaj çizimi — Montaj Çizimi (PDF)
EROB70I I Serisi CANopen montaj çizimi — Montaj Çizimi (PDF)
Görsel Detaylar
Ürün Videosu
Seçenekler ve Model Karşılaştırması
Boyutlar ve Yapı
Özellikler ve Tasarım
Arayüzler ve Bağlantılar
Uygulama Örnekleri