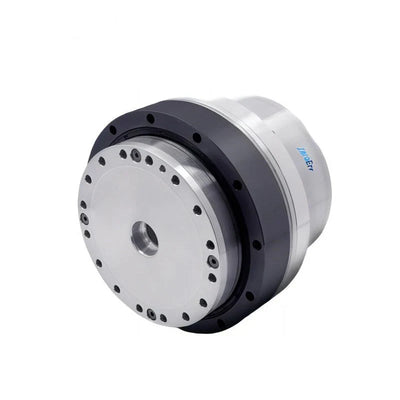
ZeroErr eRob 70 T Robot Eklem Aktüatörü, EtherCAT/CANopen, 50/80/100 Redüksiyon Oranları
ZeroErr eRob 70 T Robot Eklem Aktüatörü, EtherCAT/CANopen, 50/80/100 Redüksiyon Oranları
ZeroErr
Normal fiyat
$1,955.00 USD
Normal fiyat
Satış fiyatı
$1,955.00 USD
Birim fiyatı
başına
Vergiler dahildir.
Nakliye Ödeme sırasında hesaplanacaktır.
Teslim alma kullanılabilirliği yüklenemedi


Genel Bakış
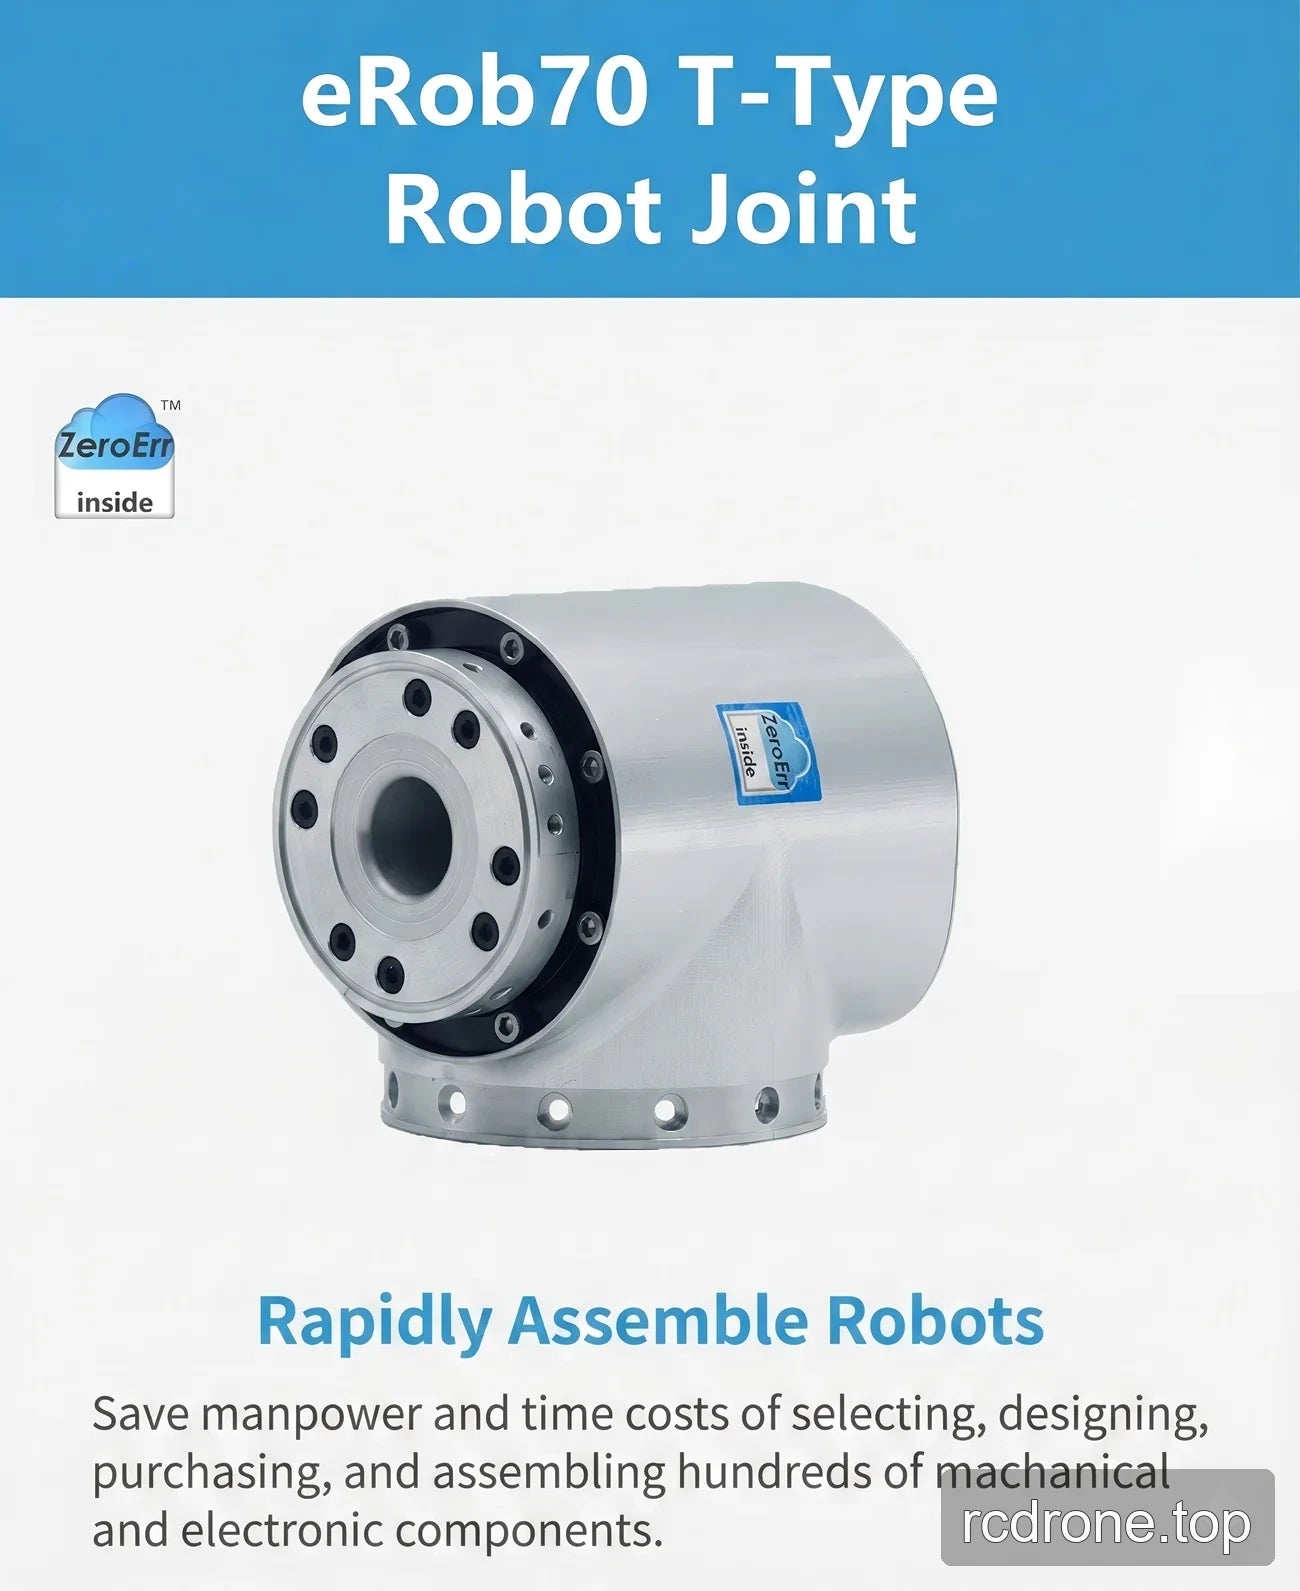
ZeroErr eRob 70 T robot eklem aktüatörü, EtherCAT ve CANopen versiyonlarıyla, tork sensörü ile veya sensörsüz, seçilebilir 50, 80 veya 100 azaltma oranlarıyla ve çoklu döngü belleği ile veya sensörsüz sunulmaktadır.
Özellikler
- 100 W motor gücü ve 48 V güç kaynağı gereksinimi (±10%).
- 19-bit çıkış enkoder çözünürlüğü.
- Yapılandırılabilir tekrar edilebilirlik / mutlak doğruluk: ±7 / ±15 arcsec veya ±10 / ±25 arcsec.
- Açıklanan anti-girişim tasarımı ve çift anti-sökülme konektörleri ile tam diferansiyel arayüz; konektörler seri veya paralel bağlanabilir.
- Sürtünme sönümleme freni ve IP65 derecelendirmesi.
- İletişim veri yolu seçenekleri: EtherCAT veya CANopen.
Özellikler
| Parametre | 14-50 | 14-80 | 14-100 | 14-120 |
|---|---|---|---|---|
| Model / eklem serisi | eRob70HXXT | |||
| Gerilme dalgası dişli oranı | 14-50 | 14-80 | 14-100 | 14-120 |
| Başlangıç/duraklama için maksimum tork (Nm) | 23 | 30 | 36 | 36 |
| İzin verilen maksimum ortalama yük torku (Nm) | 9 | 14 | 14 | 14 |
| Nominal tork (Nm) | 7 | 10 | 10 | 10 |
| İzin verilen maksimum.anlık tork (Nm) | 46 | 61 | 70 | 70 |
| Max. çıkış devir hızı (RPM) | 60 | 37.5 | 30 | 25 |
| Motor gücü (W) | 100 | |||
| Güç kaynağı voltajı (V) | 48 V (±10%) | |||
| Güç kaynağı notu | Lütfen dikkatlice okuyun: “Neden sıradan bir anahtarlama güç kaynağı modül için güç kaynağı olarak kullanılamaz?” ve “Ortak Modül Kılavuzu Bölüm 3 eRob Giriş Güç Talimatları”. | |||
| Çıkış kodlayıcı çözünürlüğü | 19 bit | |||
| Tekrar edilebilirlik / mutlak doğruluk (arcsec) | ±7 / ±15 veya ±10 / ±25 (ayar yapılabilir) | |||
| İletişim veri yolu | EtherCAT / CANopen | |||
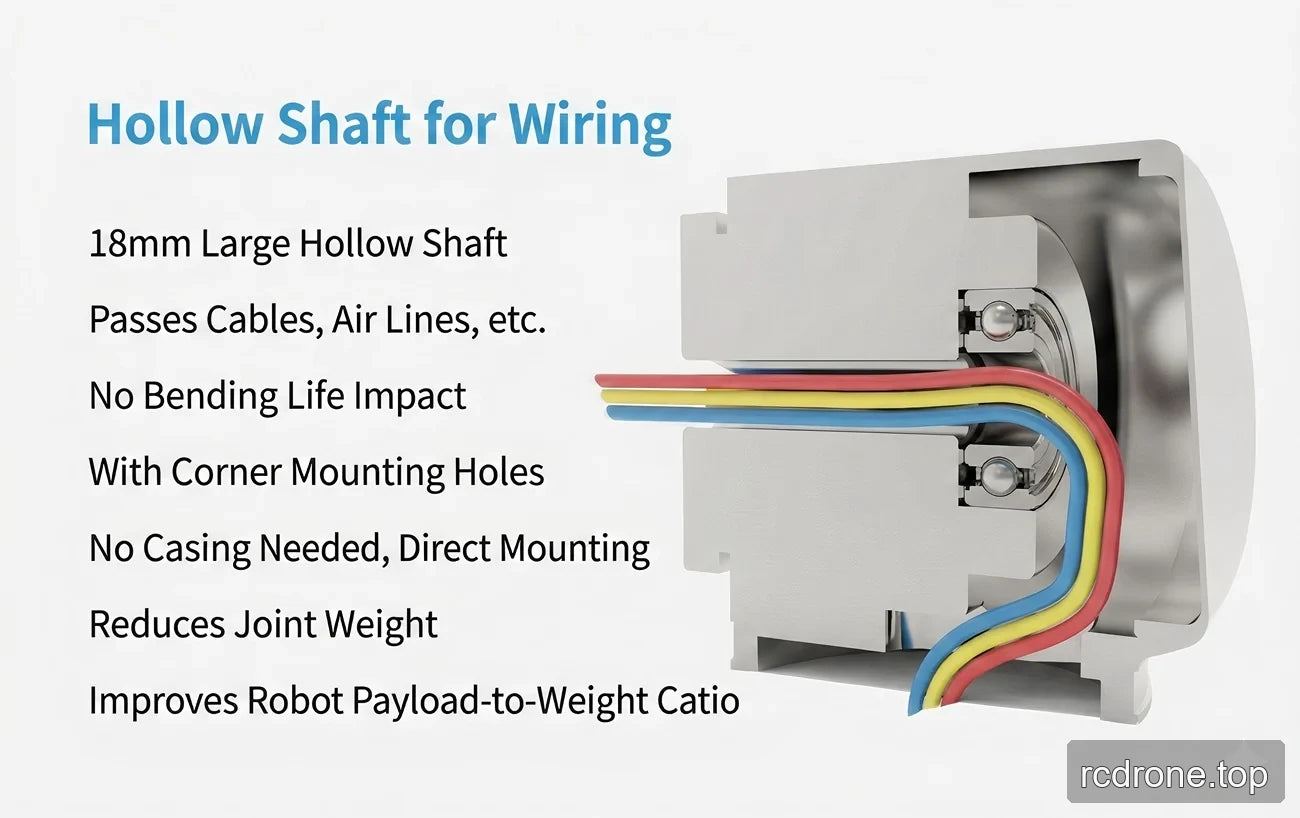
| Dış çap × uzunluk × delik (mm) | 73 × 99 × 18 | |||
| Ağırlık (kg) | 1.24 | |||
| Arayüz tasarımı | Tam diferansiyel arayüz, güçlü anti-girişim; çift anti-sökülme konektörleri, seri/paralel bağlanabilir. | |||
| Fren | Sürtünme sönümleme freni | |||
| IP derecelendirmesi | IP65 | |||
| Opsiyonel arayüzler (EtherCAT versiyonu) | RS485, Pulse/DIR, G/Ç, ±10 V Analog, STO | |||
| Opsiyonel arayüzler (CANopen versiyonu) | RS485, Pulse/DIR, G/Ç, ±20 V Analog, STO | |||
Uygulamalar
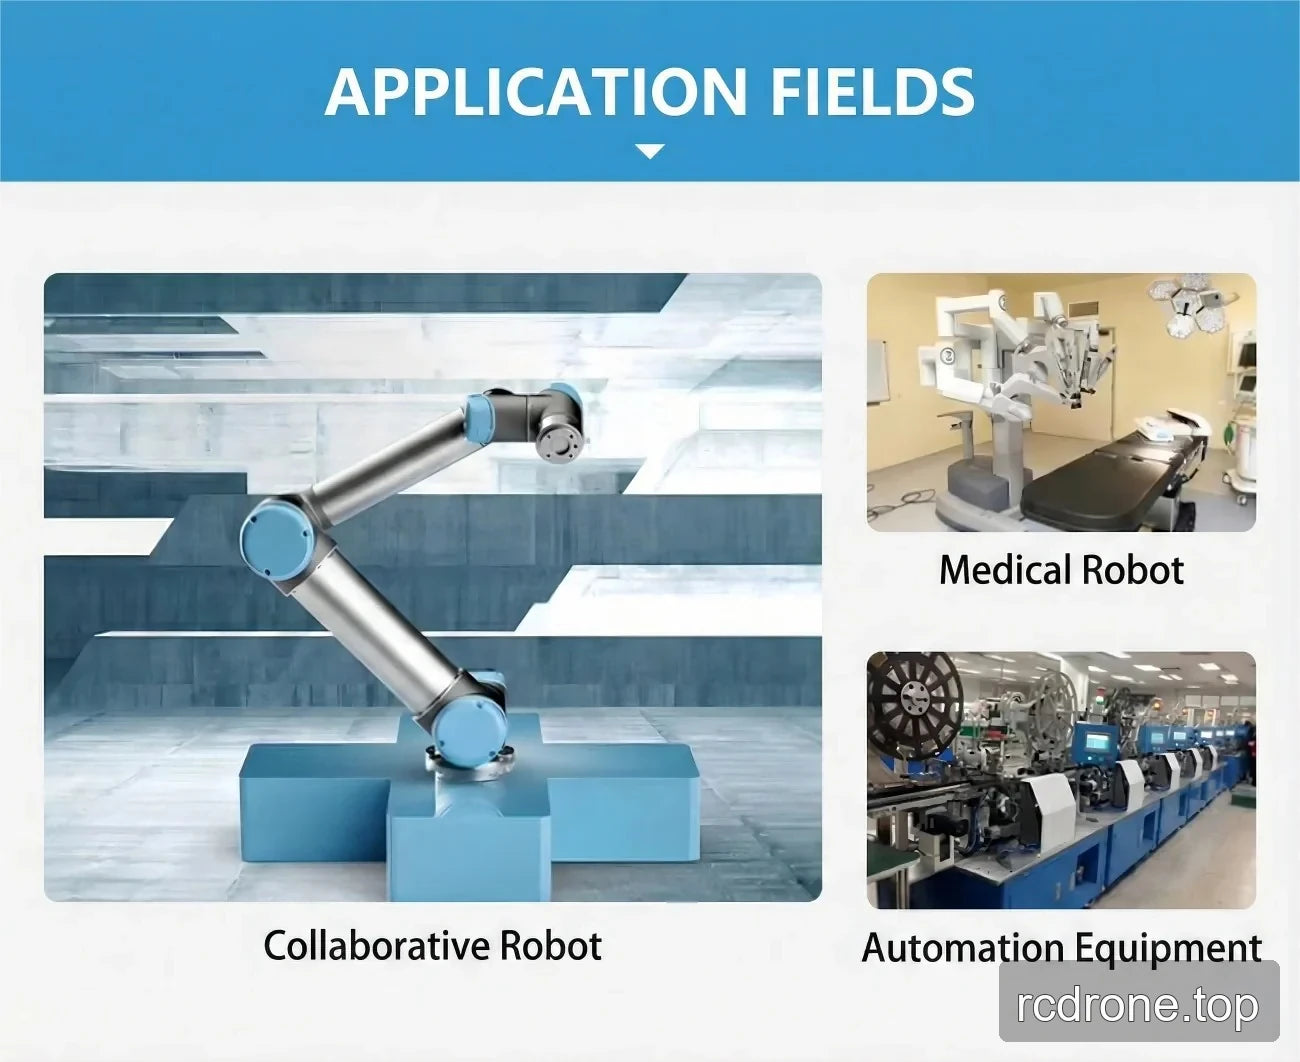
İnsansı robotlar, robot kolları, dış iskeletler, dört ayaklı robotlar, AGV araçları, ARU robotları, işbirlikçi robotlar, tıbbi robotlar ve otomasyon ekipmanları için sunulmuştur.
İndirilenler
- EROB170I I Serisi EtherCAT eRob70T — 3D Model (ZIP)
- EROB170I I Serisi EtherCAT — 3D Model (ZIP)
- EROB70 T Serisi EtherCAT — 3D Model — STEP Dosyası (ZIP)
- EROB70 T Serisi CANopen — 3D Model — STEP Dosyası (ZIP)
- EROB70 T Serisi EtherCAT montaj çizimi — Montaj Çizimi (PDF)
- EROB70 T Serisi CANopen montaj çizimi — Montaj Çizimi (PDF)
Görsel Detaylar
Ürün Videosu
Ürün Görünümleri
Özellikler ve Tasarım
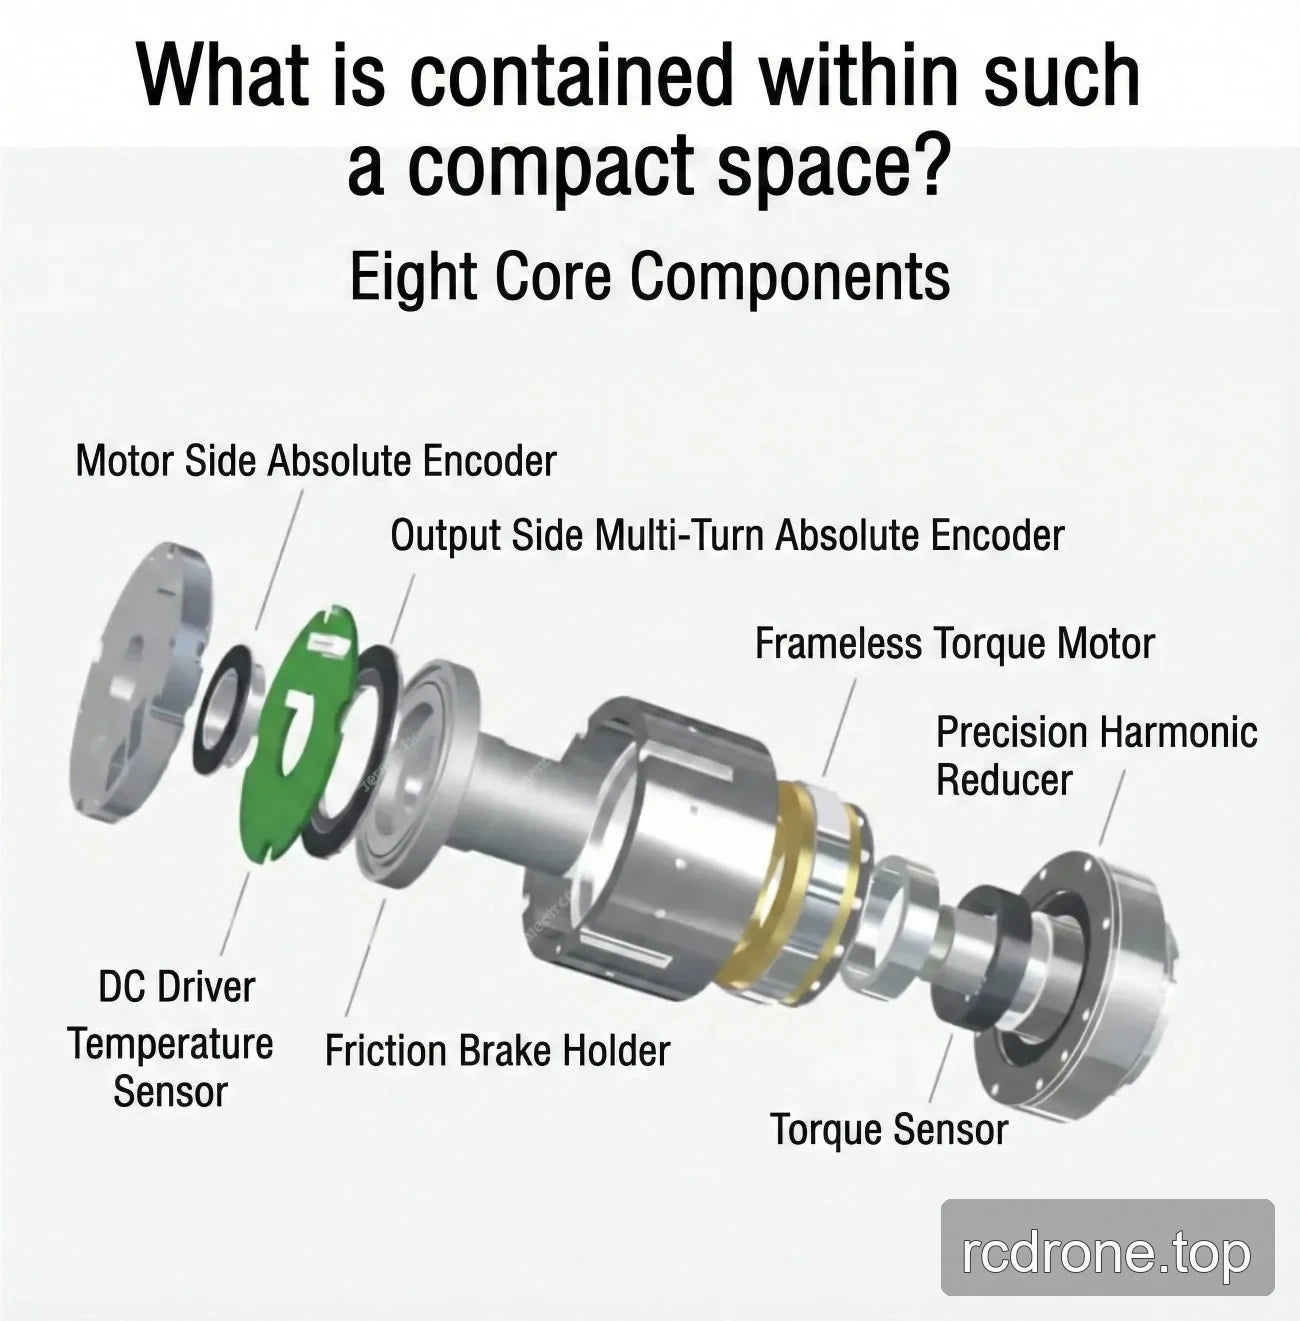
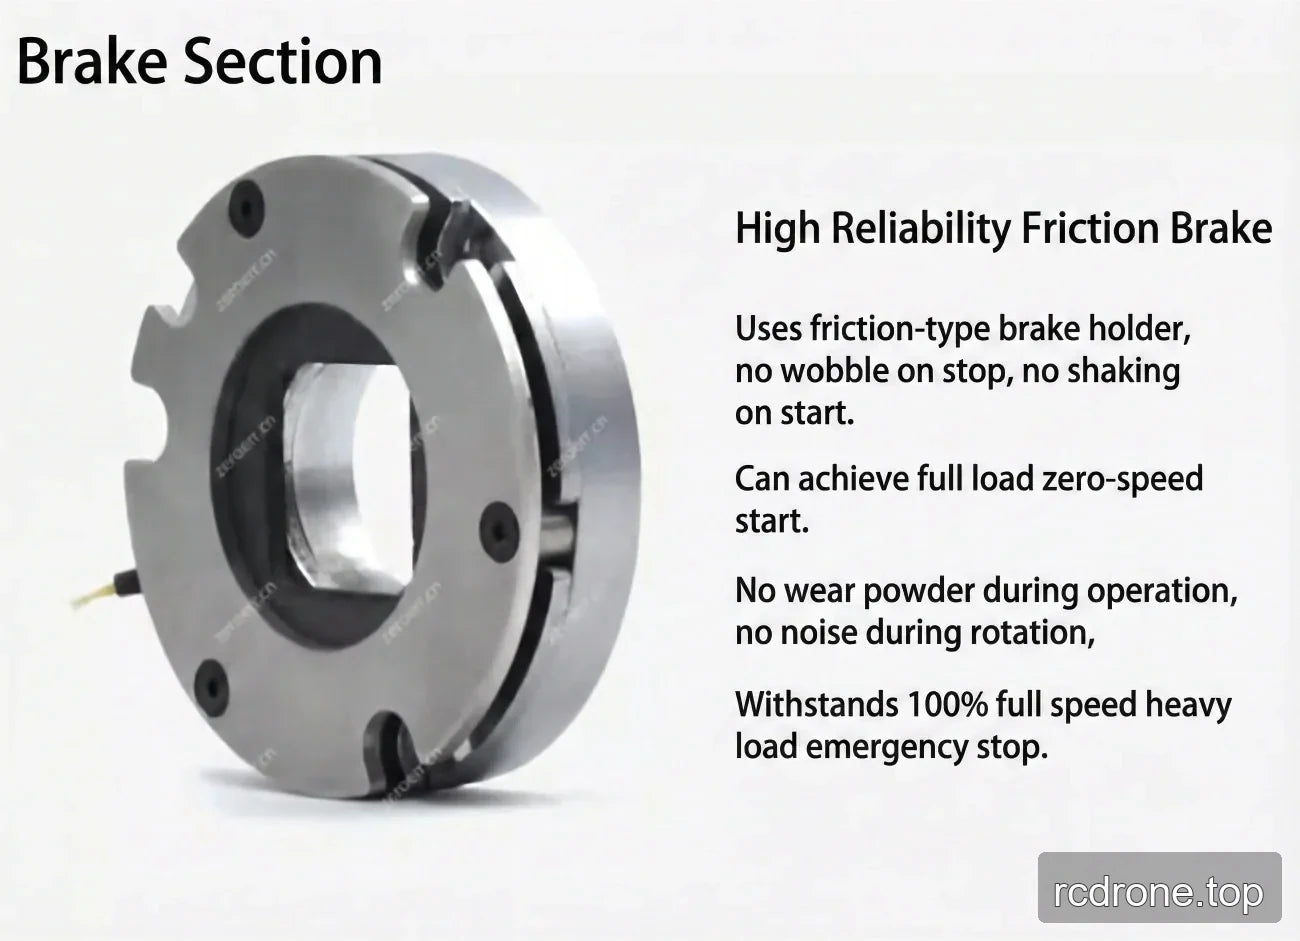
Arayüzler ve Bağlantılar
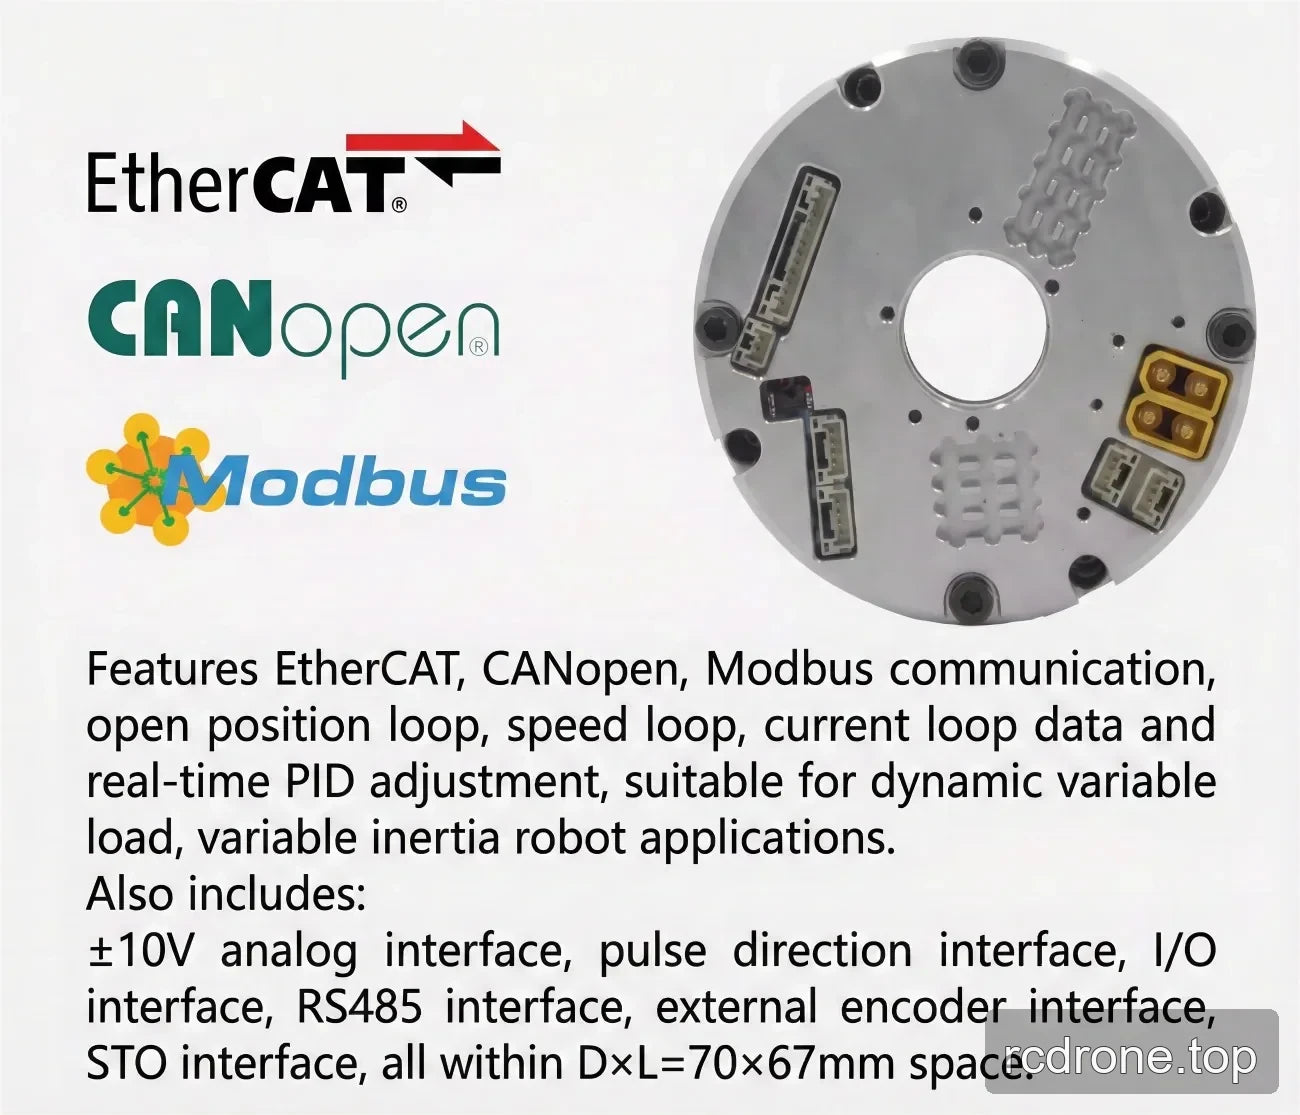
Teknik Özellikler ve Performans
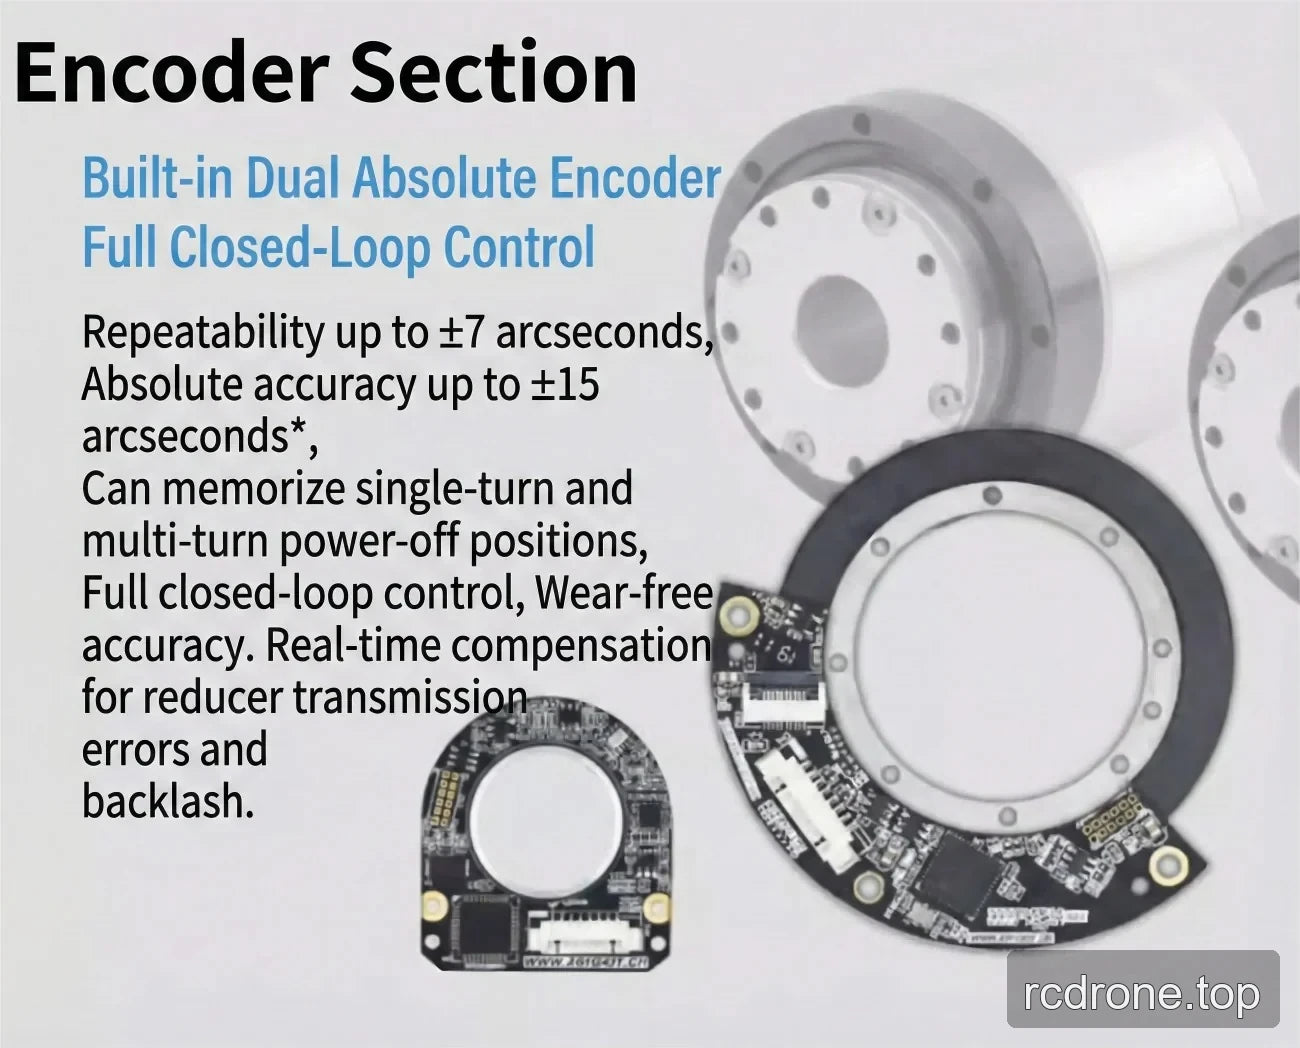
Uygulama Örnekleri