


ZeroErr eRob 80 I Robot Eklem Aktüatörü, CANopen/EtherCAT, 50–120 Redüksiyon Oranları
ZeroErr eRob 80 I Robot Eklem Aktüatörü, CANopen/EtherCAT, 50–120 Redüksiyon Oranları
ZeroErr
Normal fiyat
$1,771.00 USD
Normal fiyat
Satış fiyatı
$1,771.00 USD
Birim fiyatı
başına
Vergiler dahildir.
Nakliye Ödeme sırasında hesaplanacaktır.
Teslim alma kullanılabilirliği yüklenemedi


Genel Bakış
ZeroErr eRob 80 I, CANopen ve EtherCAT versiyonlarında mevcut olan bir robot eklem aktüatörü motor olup, seçilebilir fren, azaltma oranı ve çok dönüş/tork konfigürasyonları ile birlikte gelir.
Özellikler
- CANopen ve EtherCAT versiyon seçimleri.
- Frenli ve frensiz versiyon seçimleri; listelenen fren modeli bir sürtünme frenidir.
- Seçilebilir azaltma oranları: 50, 80, 100 ve 120.
- Seçilebilir çok dönüş ve tork konfigürasyonları.
- Seçenekli cihaz iletişim türleri: EtherCAT, CANopen ve Modbus olarak listelenmiştir.
- Çıkış enkoder çözünürlüğü: 19 Bit.
- Hem EtherCAT hem de CANopen döner aktüatör versiyonları için, isteğe bağlı arayüzler RS485, Pulse/DIR, I/O, ±10 V analog ve STO'dur.
Özellikler
Konfigürasyon Seçenekleri
| Seçim | Mevcut değerler |
|---|---|
| Sürüm | eRob 80 I (CANopen Frenli); eRob 80 I (CANopen Frensiz); eRob 80 I (EtherCAT Frenli); eRob 80 I (EtherCAT Frensiz) |
| İndirme Oranı | 50; 80; 100; 120 |
| Çok Dönüş ve Tork | Çok dönüşsüz ve torksuz; Çok dönüşsüz ve torklu; Çok dönüşlü ve torksuz; Çok dönüşlü ve torklu |
Gerilme Dalgası Dişli Oranı Performansı
| Parametre | 17-50 | 17-80 | 17-100 | 17-120 |
|---|---|---|---|---|
| Başlangıç ve duruş için maksimum tork (Nm) | 44 | 56 | 70 | 70 |
| İzin verilen maksimum.ortalama yük torkundaki değer (Nm) | 34 | 35 | 51 | 51 |
| Nominal tork (Nm) | 21 | 29 | 31 | 31 |
| İzin verilen maksimum anlık tork (Nm) | 91 | 113 | 143 | 112 |
| Maks. çıkış devir hızı (RPM) | 60 | 37.5 | 30 | 25 |
| Motor gücü (W) | 126 | |||
| Güç giriş voltajı (V) | 48 V (±10%) | |||
| Gerilme dalgası dişli çıkış atalet momenti (g·mm²) | 143080 | |||
| Gerilme dalgası dişli çıkış kütlesi (kg) | 0.227 | |||
| Dış çap × uzunluk | 80 × 64.2 mm | |||
| Gerilme dalgası dişli giriş atalet (g·mm²) | 41815 | |||
| Gerilme dalgası dişli giriş kütlesi (kg) | 0.148 | |||
| Ağırlık (kg) | 1.03 | |||
| Ortak parametreler | ID: 18 mm; IP ızgara: IP54*; Fren modeli: sürtünme freni | |||
| Opsiyonel cihaz | İletişim türü: EtherCAT / CANopen / Modbus; Çıkış enkoder çözünürlüğü: 19 Bit; Tekrar edilebilirlik/Dogru: ±7/±15 açısal saniye veya ±10/±25 açısal saniye. | |||
| EtherCAT versiyonu döner aktüatör | Opsiyonel arayüz: RS485, Pulse/DIR, I/O, ±10 V Analog ve STO. | |||
| CANopen versiyonu döner aktüatör | Opsiyonel arayüz: RS485, Pulse/DIR, I/O, ±10 V Analog ve STO. | |||
İndirilenler
- EROB70F I Serisi CANopen EROB80I — Montaj Çizimi (PDF)
- EROB80I I Serisi EtherCAT — 3D Model (ZIP)
- EROB70F I Serisi CANopen — 3D Model (PDF)
- EROB80I I Serisi CANopen — 3D Model — STEP Dosyası (ZIP)
- EROB80I I Serisi EtherCAT montaj çizimi — Montaj Çizimi (PDF)
- EROB80I I Serisi CANopen montaj çizimi — Montaj Çizimi (PDF)
Uygulamalar
- İnsansı robotlar
- Robot kolları
- Exoskeletonlar
- Dört ayaklı robotlar
- AGV araçları
- ARU robotları
Görsel Detaylar
Ürün Videosu
Ürün Görünümleri

Boyutlar ve Yapı
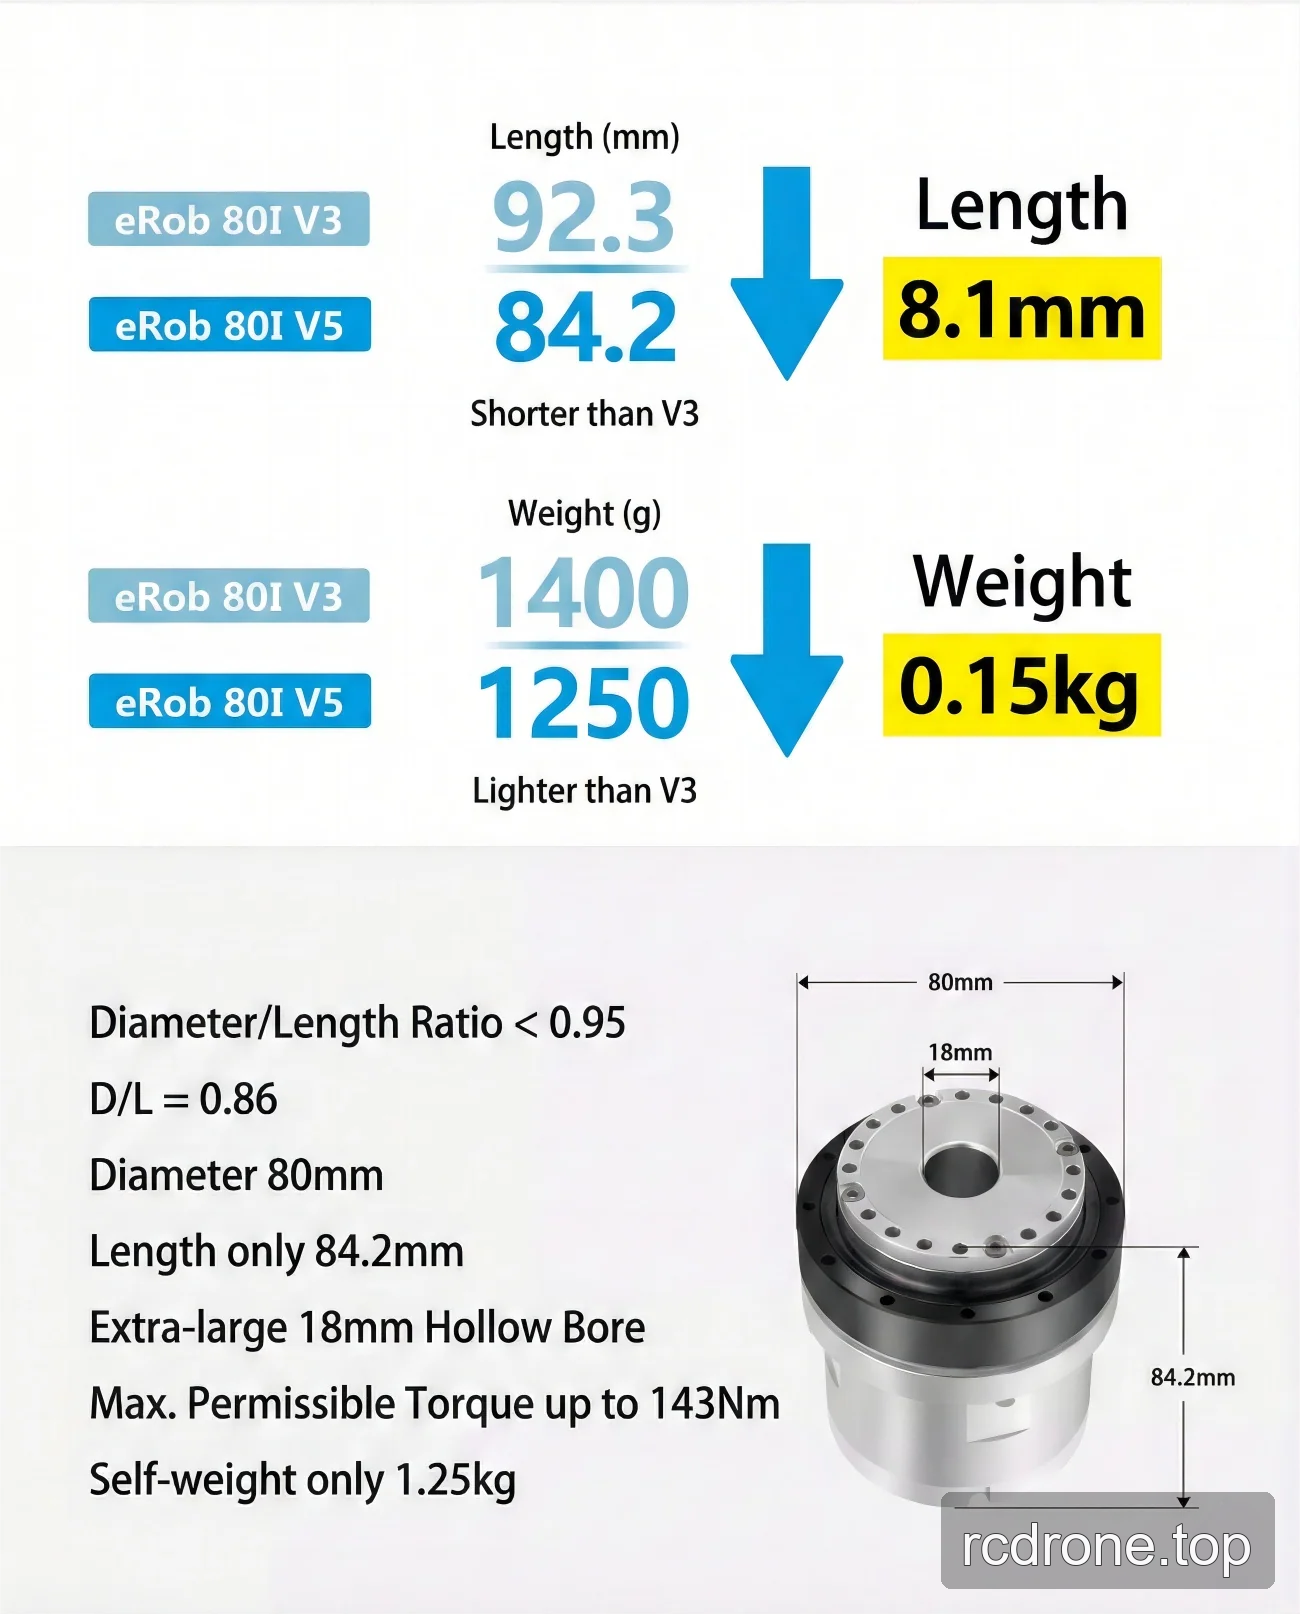
Seçenekler ve Model Karşılaştırması

Özellikler ve Tasarım

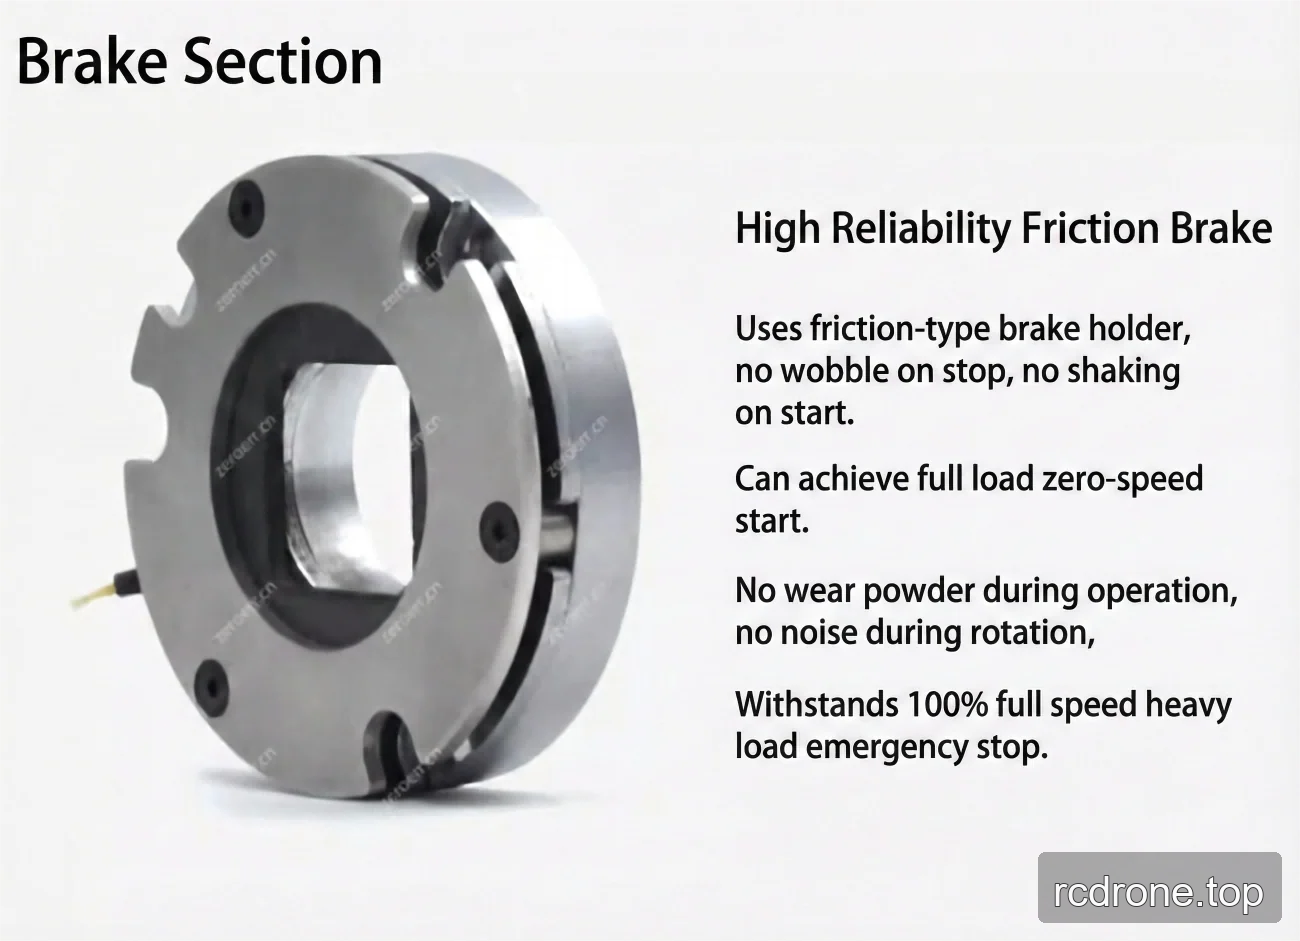
Arayüzler ve Bağlantılar

Özellikler ve Performans

Uygulama Örnekleri



