ZeroErr eRob 80 T Robot Eklem Aktüatörü, EtherCAT/CANopen, Tork Sensörü Seçenekleri
ZeroErr eRob 80 T Robot Eklem Aktüatörü, EtherCAT/CANopen, Tork Sensörü Seçenekleri
ZeroErr
Teslim alma kullanılabilirliği yüklenemedi


Genel Bakış
ZeroErr eRob 80 T, EtherCAT veya CANopen versiyon seçimleri, isteğe bağlı tork algılama, azaltma oranı seçimleri ve çoklu döngü bellek seçimleri ile bir robot eklem aktüatörü ailesidir.
Özellikler
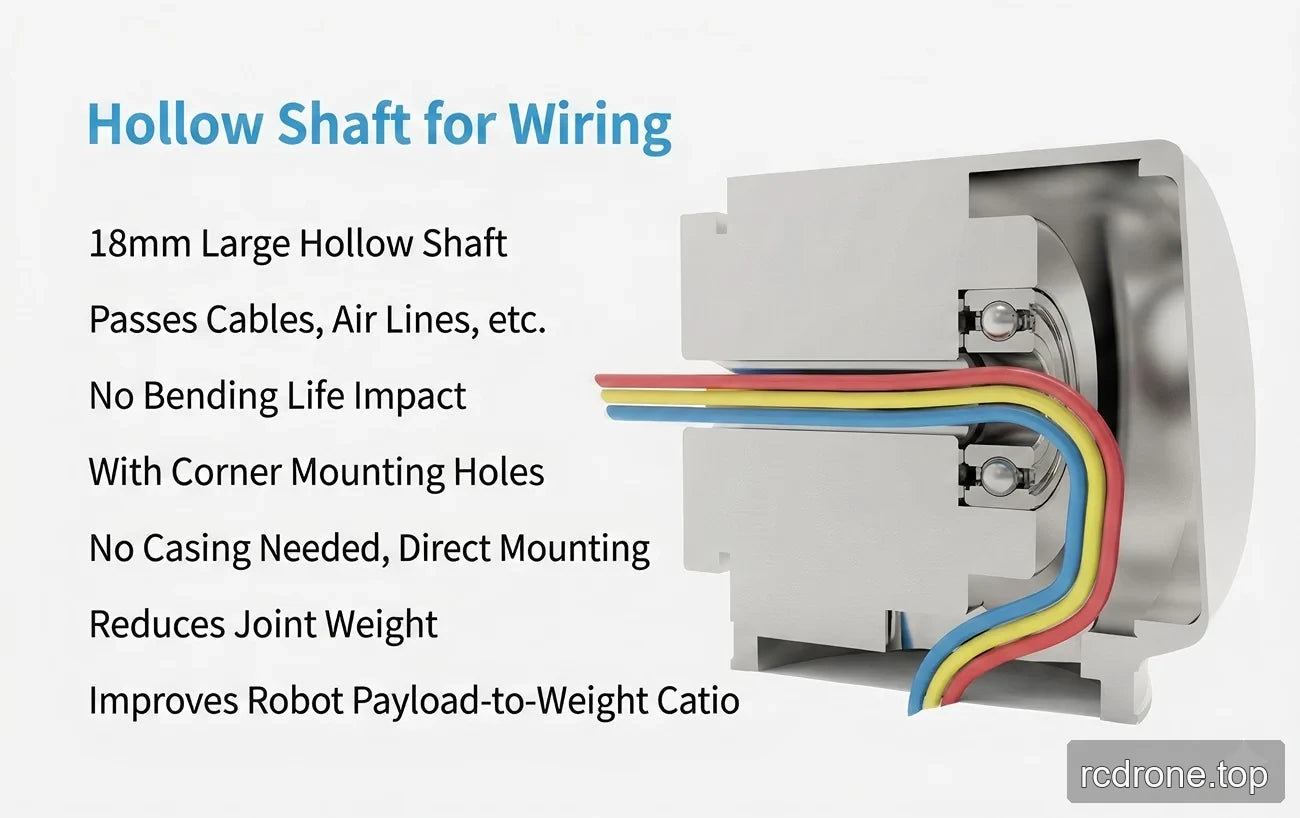
- Kablolar ve hava hatları için 18 mm boş şaft; yönlendirmenin bükülme ömrünü etkilemediği belirtilmiştir.
- Köşe montaj delikleri ve doğrudan montaj tasarımı.
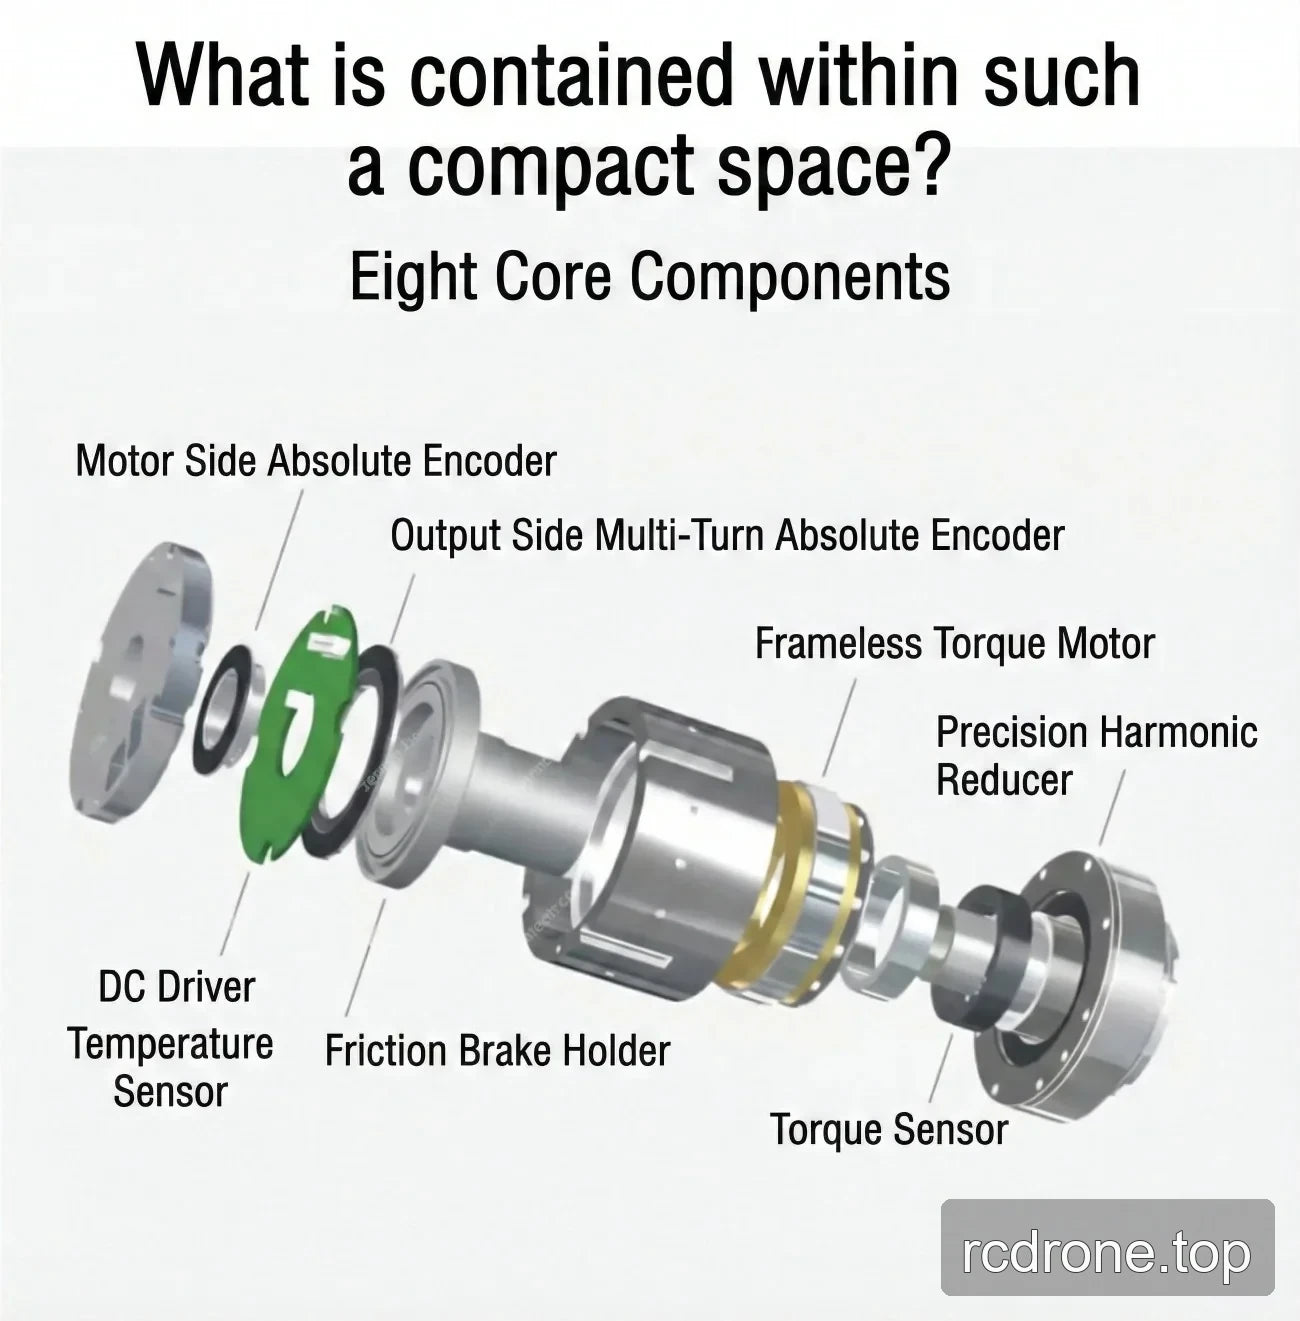
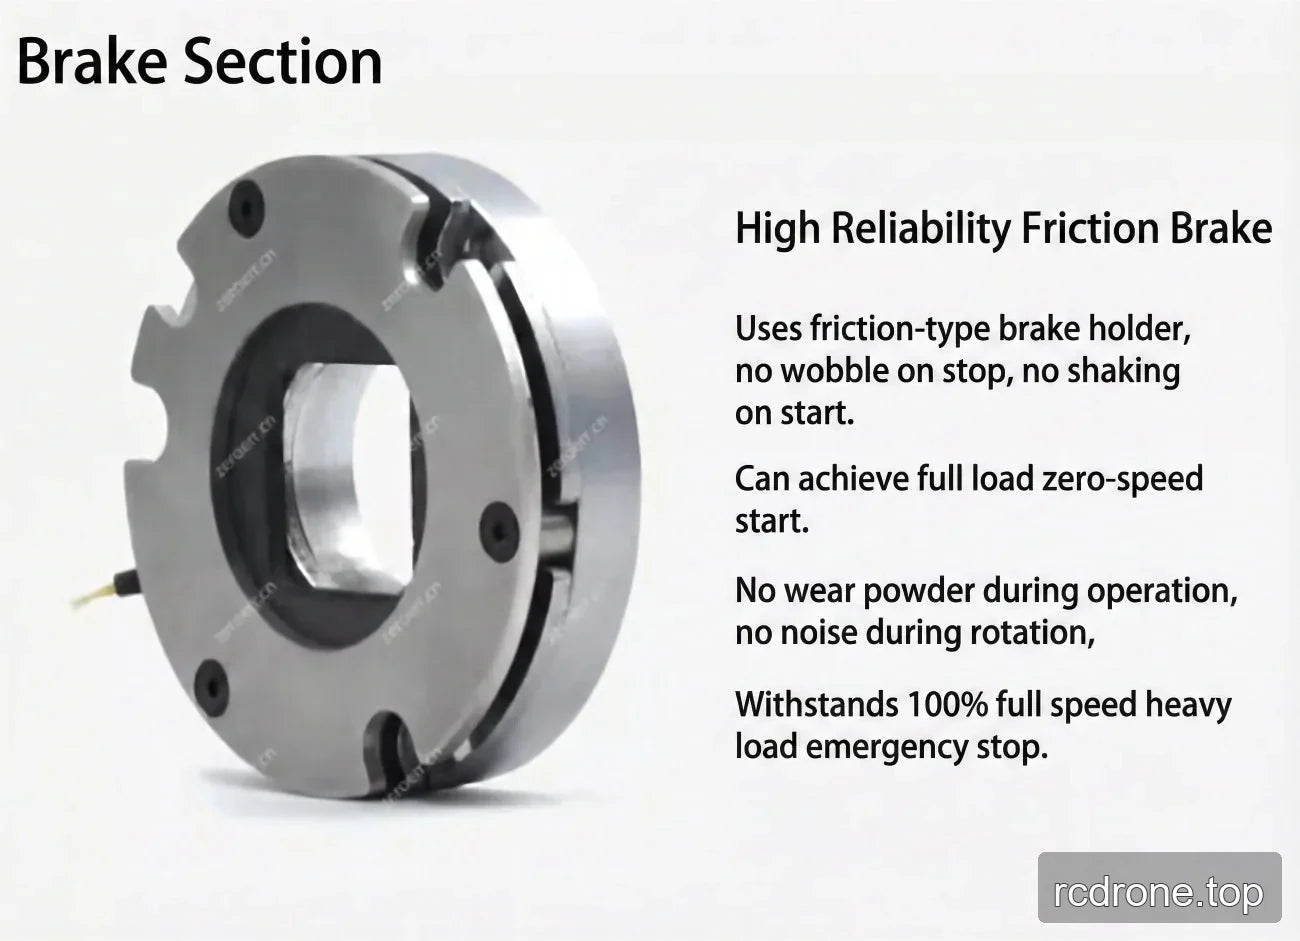
- Sürtünme freni.
Konfigürasyon Seçenekleri
| Seçim | Mevcut etiketler |
|---|---|
| Sürüm | eRob 80 T (CANopen Tork Sensörü ile); eRob 80 T (CANopen Tork Sensörü olmadan); eRob 80 T (EtherCAT Tork Sensörü ile); eRob 80 T (EtherCAT Tork Sensörü olmadan) |
| İndirme Oranı | 50; 80; 100 |
| Çoklu döngü Belleği | Çoklu döngü Belleği olmadan; Çoklu döngü Belleği ile |
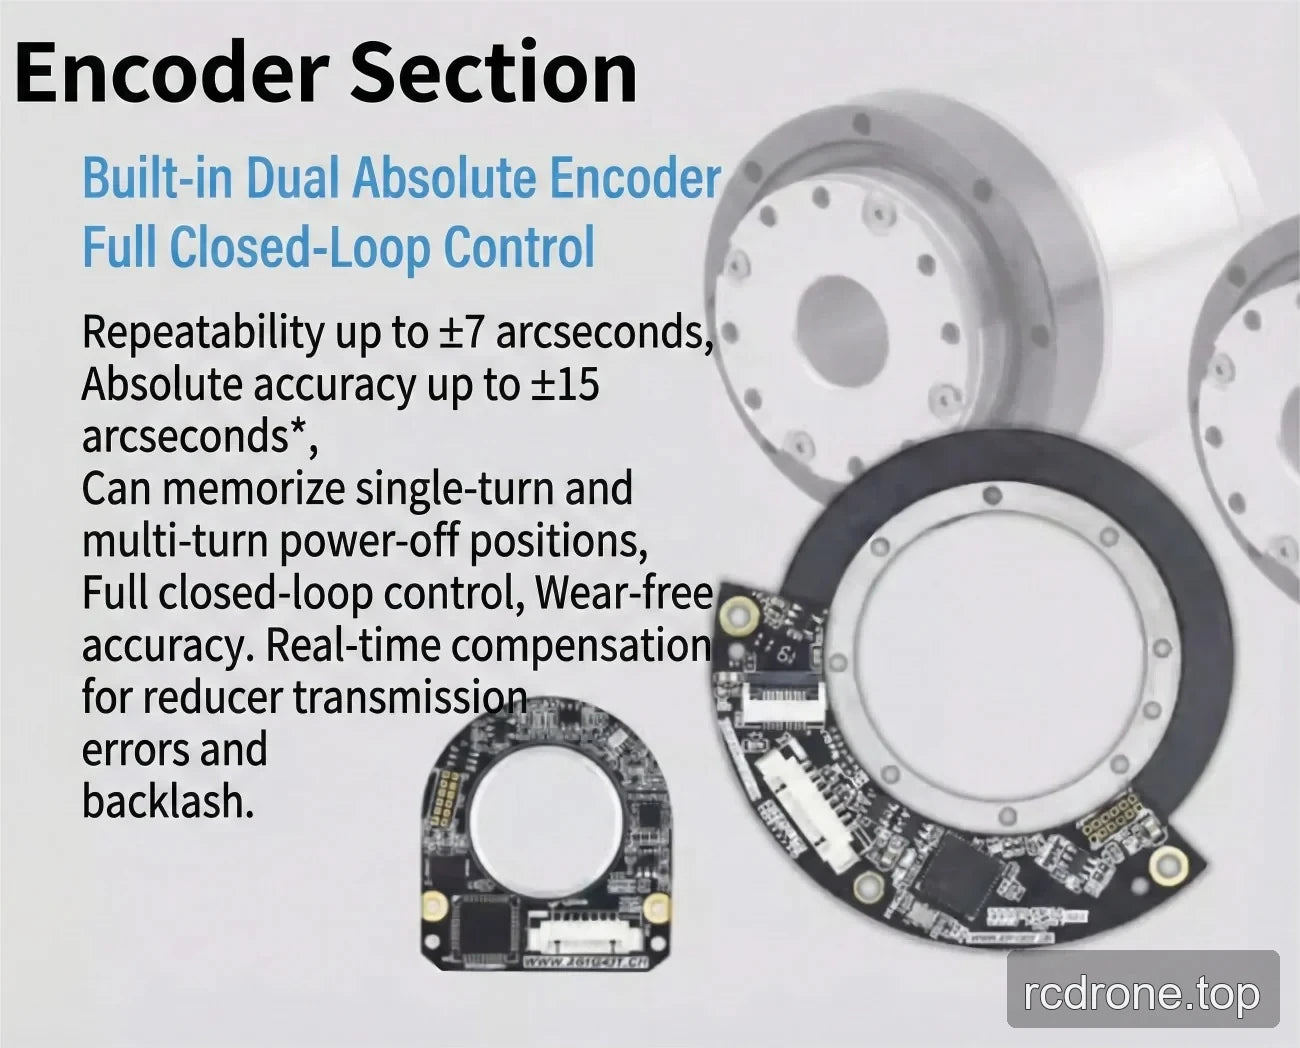
EtherCAT sürümleri EtherCAT iletişim seçeneğini kullanırken, CANopen sürümleri CANopen iletişim seçeneğini kullanır. Çoklu döngü Belleği ile seçeneği, tek dönüş ve çok dönüş güç kapalı pozisyonlarını hatırlamak için belirtilmiştir.
Özellikler
| Parametre | Değer |
|---|---|
| Ürün tipi | eRob 80 T robot eklem aktüatör |
| Boş mil çapı | 18 mm |
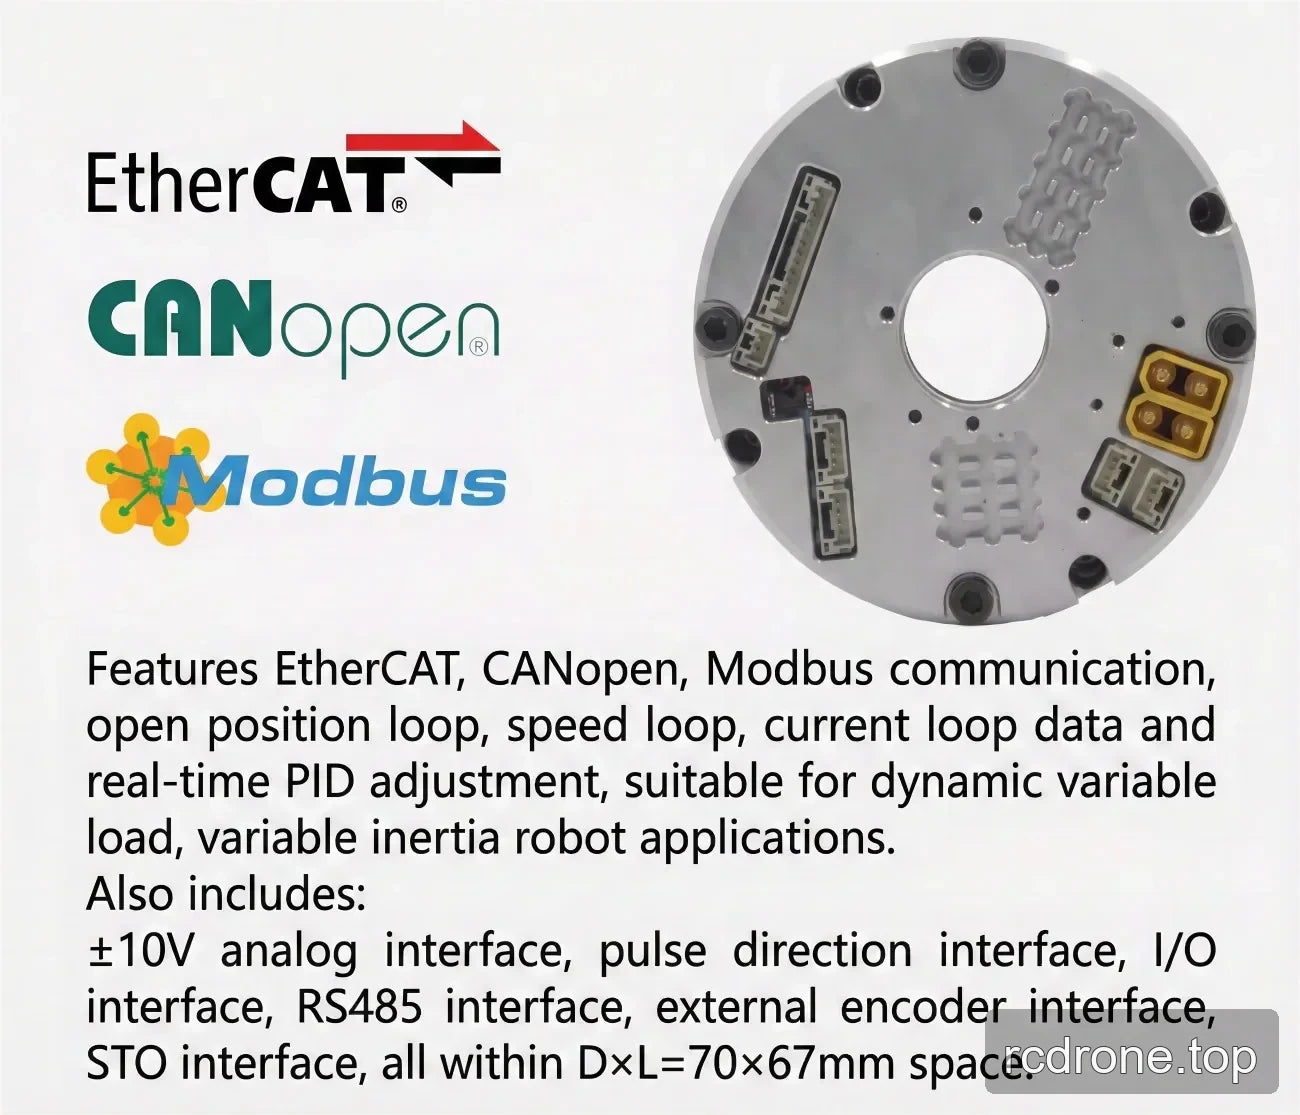
| İletişim seçenekleri | EtherCAT veya CANopen, seçilen versiyona bağlı olarak |
| Fren tipi | Sürtünme freni |
Uygulamalar
- İnsansı robotlar
- Robot kolları
- Ekoskeletonlar
- Dört ayaklı robotlar
- AGV araçları
- ARU robotları
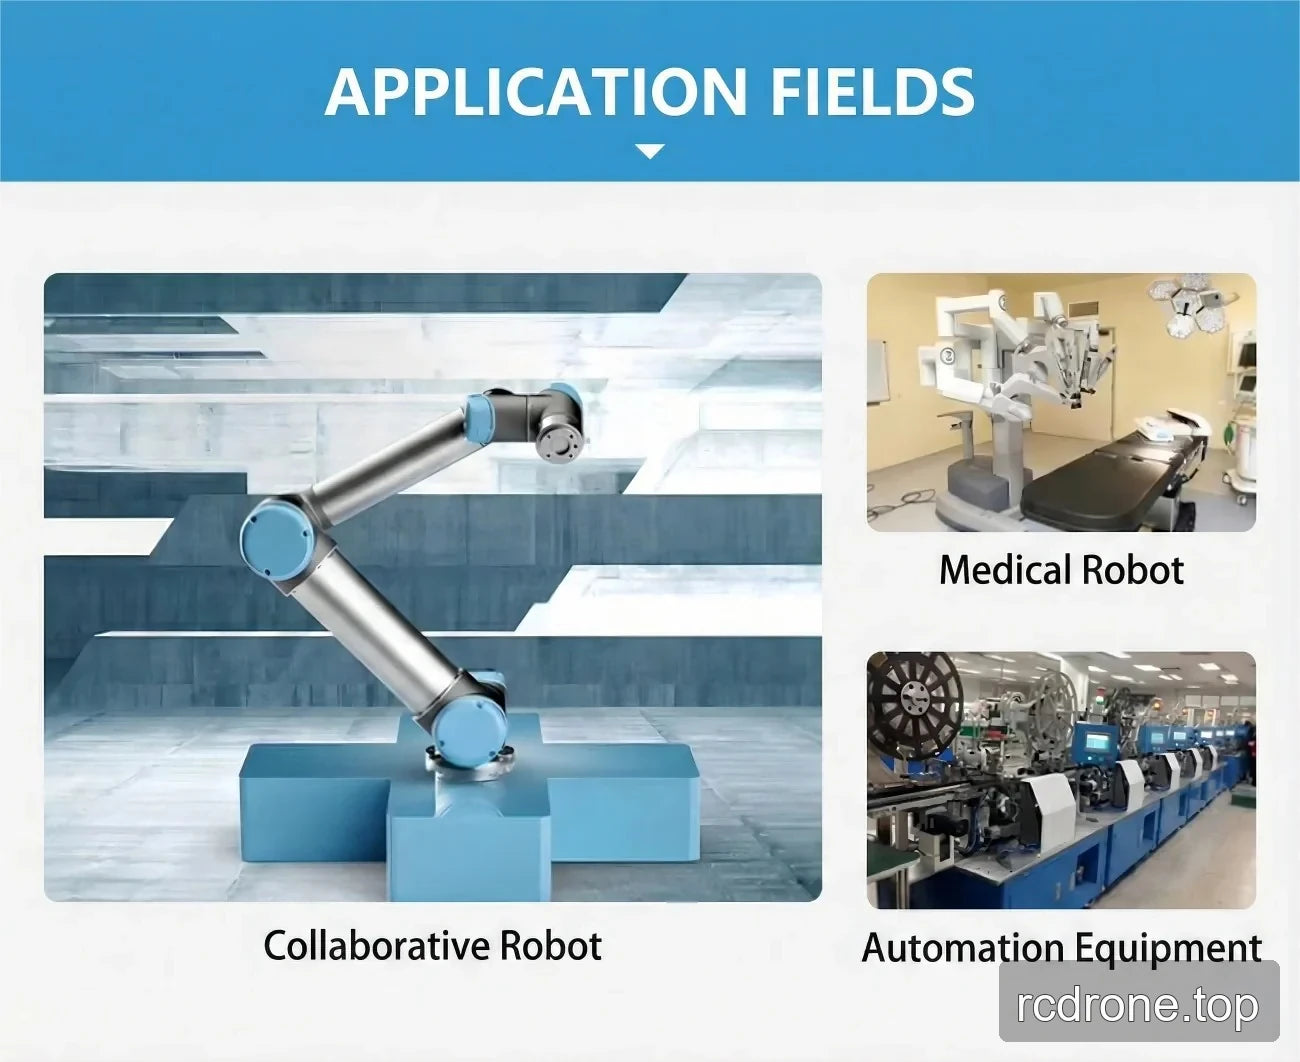
- İşbirlikçi robotlar
- Tıbbi robotlar
- Otomasyon ekipmanları
Belgeler
EROB170I I Serisi EtherCAT eRob80T — 3D Model (ZIP)
EROB170I I Serisi EtherCAT — 3D Model (ZIP)
EROB80 T Serisi EtherCAT — 3D Model — STEP Dosyası (ZIP)
EROB80 T Serisi CANopen — 3D Model — STEP Dosyası (ZIP)
EROB80 T Serisi EtherCAT montaj çizimi — Montaj Çizimi (PDF)
EROB80 T Serisi CANopen montaj çizimi — Montaj Çizimi (PDF)
Görsel Detaylar
Ürün Videosu
Ürün Görüntüleri
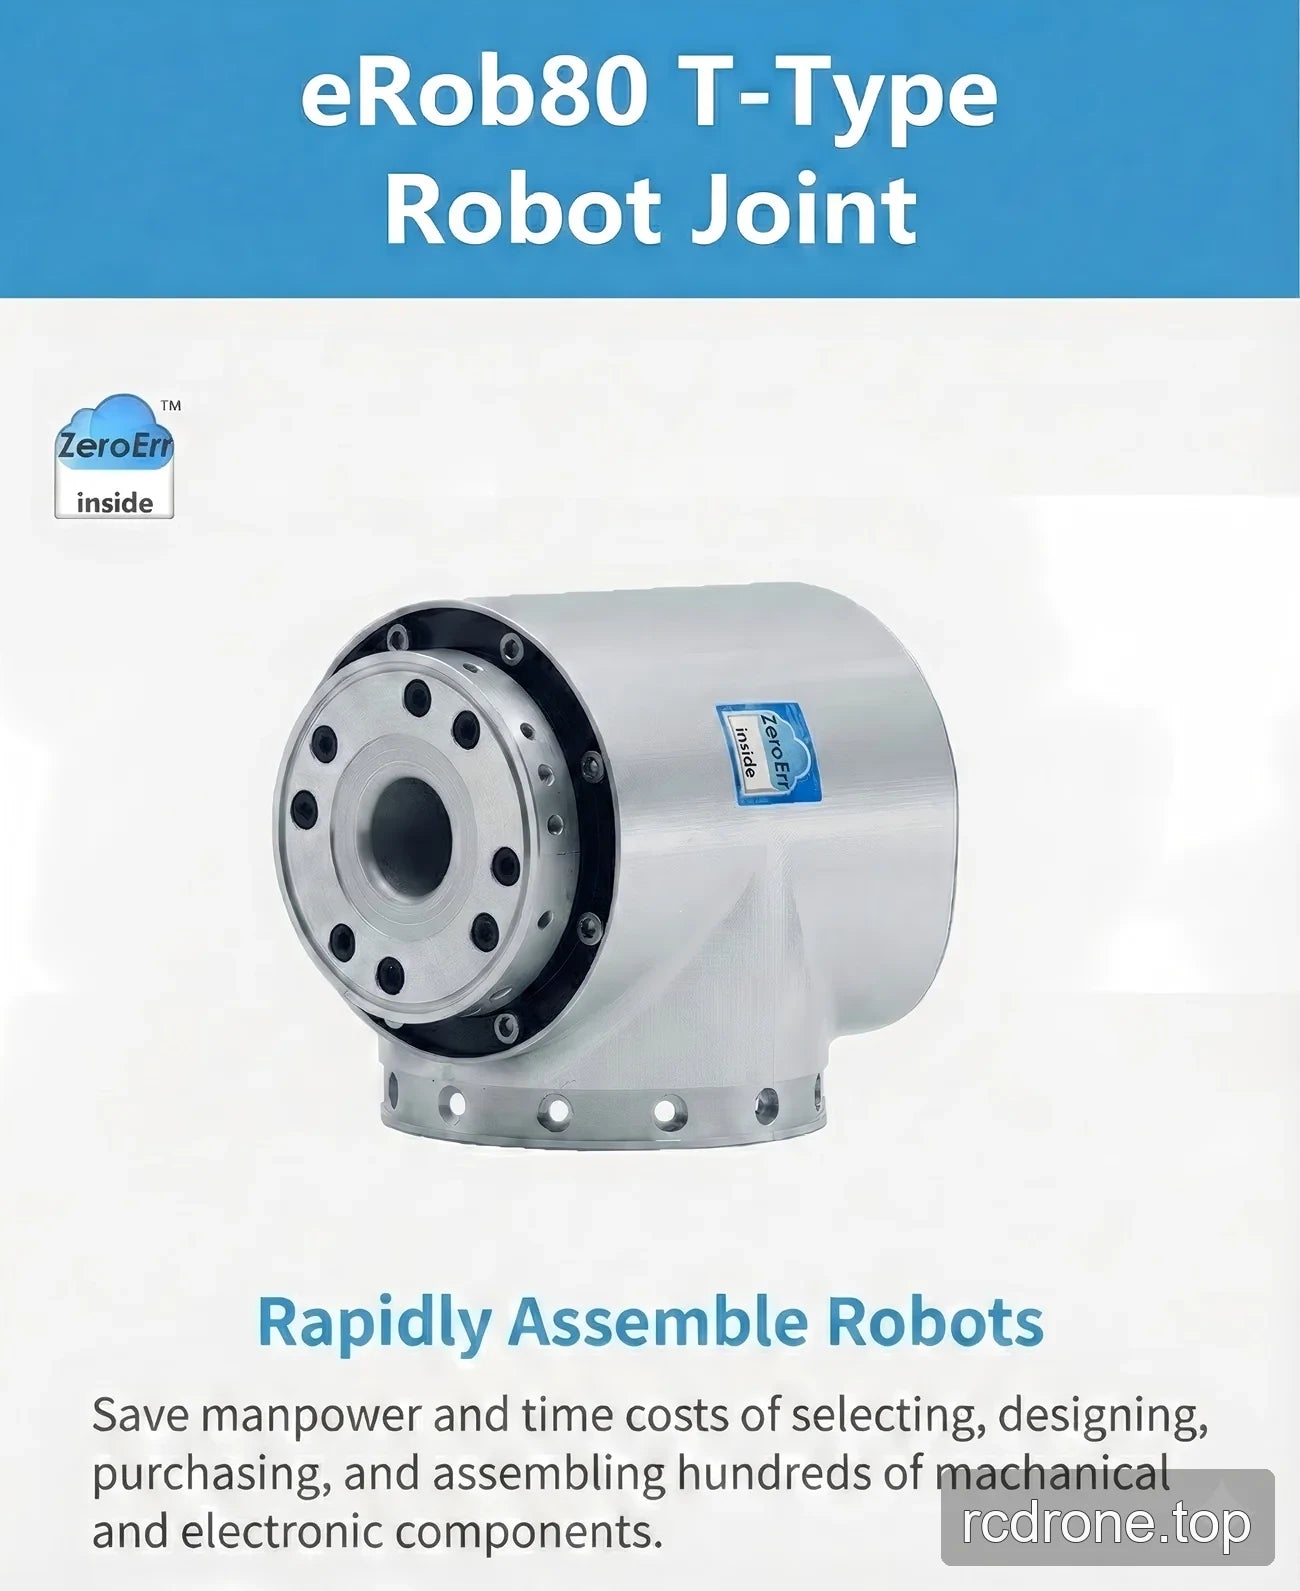
Özellikler ve Tasarım
Arayüzler ve Bağlantılar
Özellikler ve Performans
Uygulama Örnekleri