


ZeroErr eRob 90 I Robot Eklem Motoru, EtherCAT/CANopen, 50–120 Redüksiyon Oranı
ZeroErr eRob 90 I Robot Eklem Motoru, EtherCAT/CANopen, 50–120 Redüksiyon Oranı
ZeroErr
Normal fiyat
$2,025.00 USD
Normal fiyat
İndirimli fiyat
$2,025.00 USD
Birim fiyat
/
Vergiler dahil.
Kargo, ödeme sayfasında hesaplanır.
Teslim alım stok durumu yüklenemedi


Genel Bakış
ZeroErr eRob 90 I robot eklem motoru , robot-eklem konfigürasyonları ve hızlı robot montajı için frenli veya frensiz CANopen ve EtherCAT versiyonlarıyla sunulmaktadır.
Özellikler ve Konfigürasyon
- İletişim versiyonları: CANopen veya EtherCAT.
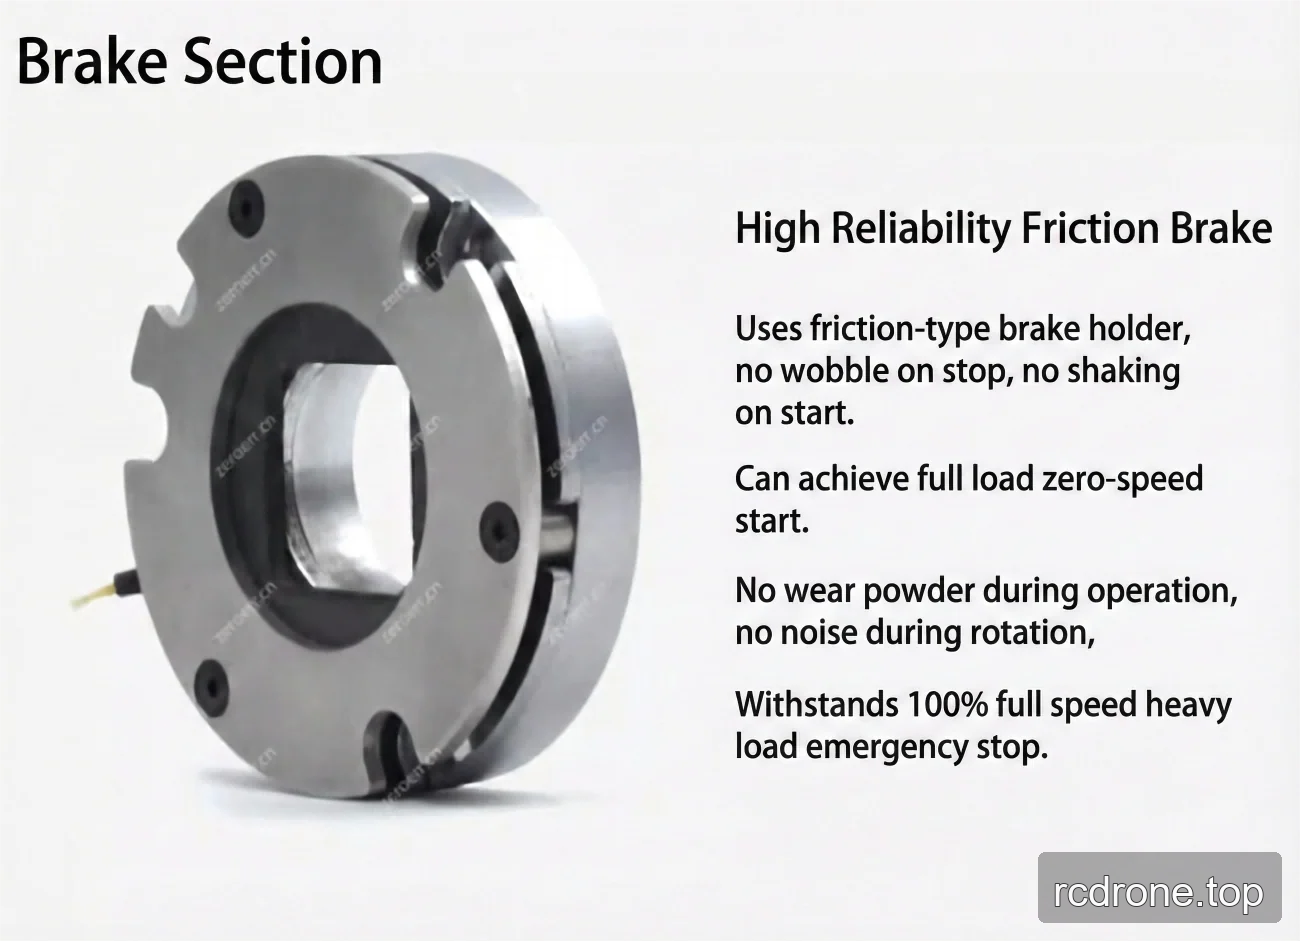
- Fren konfigürasyonları: frenli veya frensiz. Listelenen fren modeli bir sürtünme frenidir.
- Redüksiyon oranı seçimleri: 50, 80, 100 ve 120.
- Çok dönüş ve tork seçimleri: Çok dönüşsüz ve Torksuz; Çok dönüşsüz ve Torklu; Çok dönüşlü ve Torksuz; Çok dönüşlü ve Torklu.
- Belirtilen güç giriş voltajı: 48 V (±10%).
- Belirtilen boşluk çapı: 18 mm.
- Belirtilen montaj yöntemleri: Aynı, Uyumlu.
Özellikler
Gerilim Dalgası Dişli Oranı
| Gerilim dalgası dişli oranı | 20-50 | 20-80 | 20-100 | 20-120 |
|---|---|---|---|---|
| Başlangıç ve durdurma için maksimum tork (Nm) | 73 | 96 | 107 | 113 |
| Ortalama yük torkunda izin verilen maksimum değer (Nm) | 44 | 61 | 64 | 64 |
| Nominal tork (Nm) | 33 | 44 | 52 | 52 |
| İzin verilen maksimum anlık tork (Nm) | 127 | 165 | 191 | 191 |
| Maks. çıkış devir hızı (RPM) | 60 | 37.5 | 30 | 25 |
| Güç giriş voltajı (V) | 48 V (±10%) | |||
| Boşluk çapı | 18 mm | |||
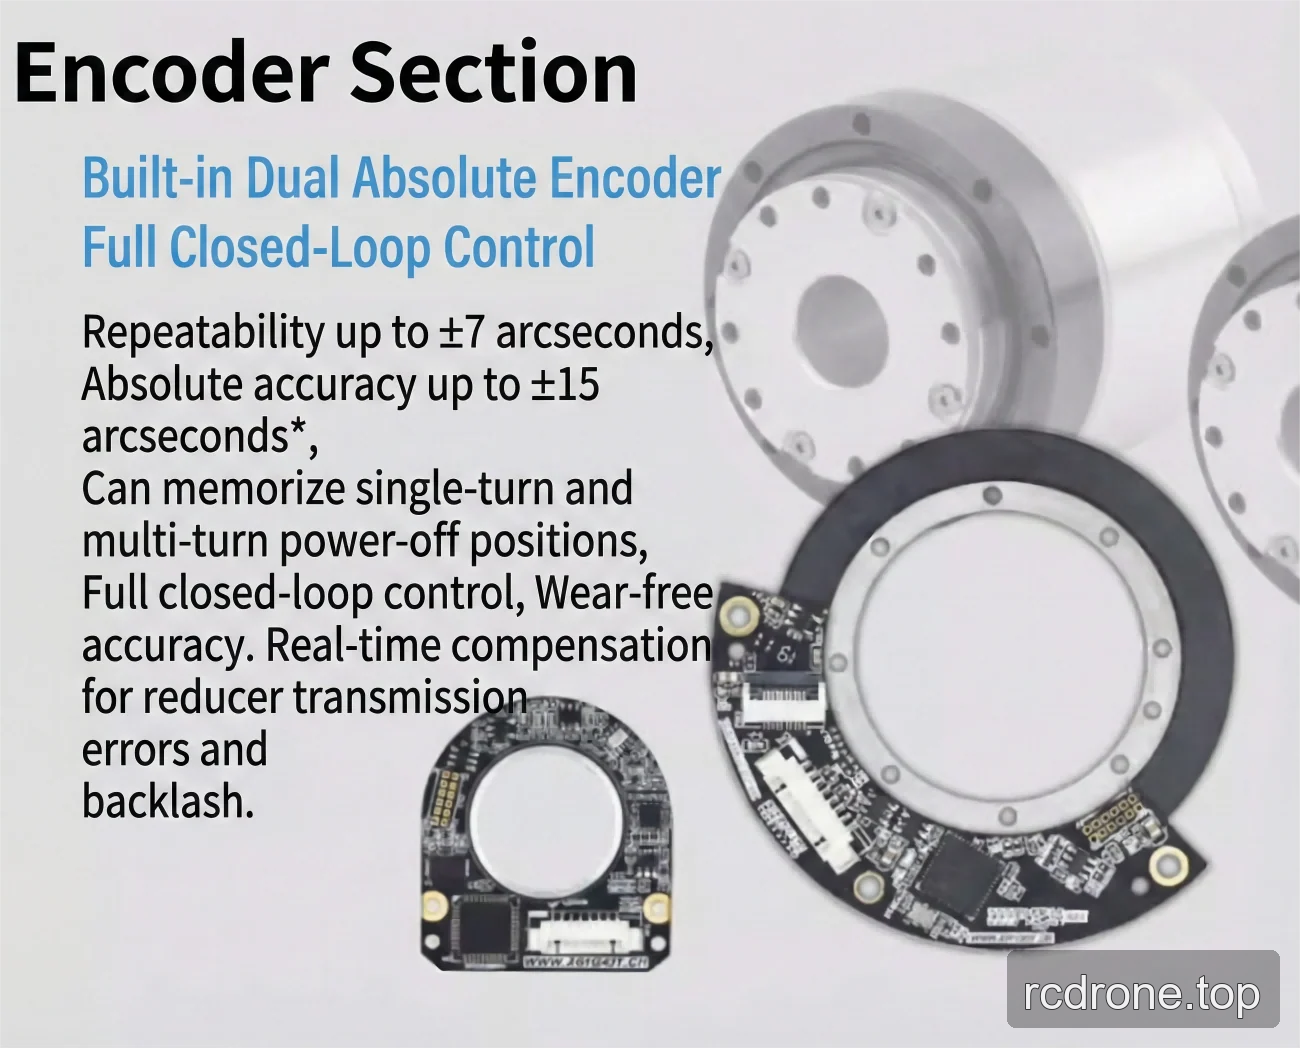
| Hassasiyet | Tekrar edilebilirlik/Mutlak Doğruluk: ±7/±15 arc sec veya ±10/±25 arc sec* | |||
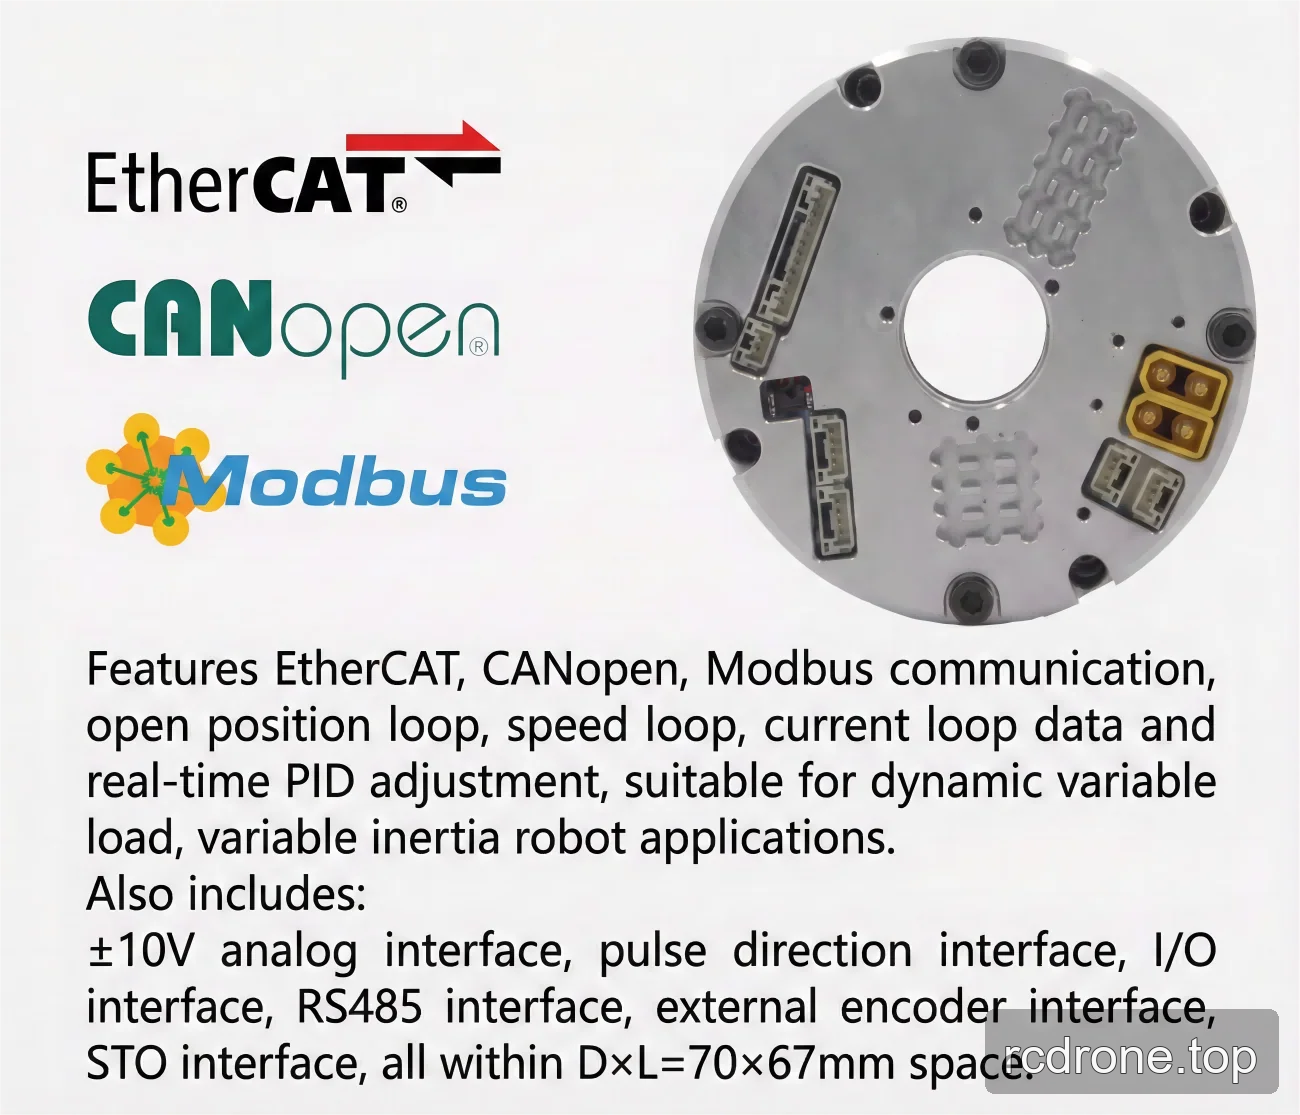
| Elektrik arayüzü | İletişim Protokolü: EtherCAT/CANopen/Modbus; Çıkış tarafı Encoder Çözünürlüğü: 19/20 Bit | |||
| Kurulum yöntemleri | Aynı, Uyumlu | |||
V3/V6 Karşılaştırması
| Sürüm | V3 | V6 |
|---|---|---|
| Motor gücü (W) | 300 | 314 |
| SWG çıkış tarafı atalet (g-mm2) | 297466 | 273391 |
| SWG çıkış tarafı kütlesi (kg) | 0.36 | 0.321 |
| SWG giriş tarafı atalet momenti (g·mm²), fren olmadan | 139067 | 95791 |
| SWG giriş tarafı kütlesi (kg), fren olmadan | 0.41 | 0.257 |
| OD × uzunluk (mm), fren olmadan | Φ90 × 98.9 | Φ90 × 75.9 |
| Toplam kütle (kg), fren olmadan | 1.75 | 1.506 |
| SWG giriş tarafı atalet momenti (g·mm²), fren ile | 147025 | 110213 |
| SWG giriş tarafı kütlesi (kg), fren ile | 0.43 | 0.292 |
| OD × uzunluk (mm), fren ile | Φ90 × 98.9 | Φ90 × 75.9 |
| Toplam kütle (kg), fren ile | 1.87 | 1.639 |
| Çap-uzunluk oranı | D/L = 0.91 (1'den az) | — |
| Ortak parametreler | ID: 18 mm; IP ızgarası: IP54*; Fren modeli: sürtünme freni | |
| Opsiyonel cihaz | İletişim türü: EtherCAT/CANopen/Modbus; Çıkış enkoder çözünürlüğü: 19 Bit; Tekrar edilebilirlik/Dogru: ±7/±15 açısal saniye veya ±10/±25 açısal saniye. | |
Uygulamalar
- İnsansı robotlar
- Robot kolları
- İskeletler
- Dört ayaklı robotlar
- AGV araçları
- ARU robotları
- İşbirlikçi robotlar
- Tıbbi robotlar
- Otomasyon ekipmanları
İndirilenler
İndirilenler & Kaynaklar
- EROB70F I Serisi CANopen EROB90I — Montaj Çizimi (PDF)
- EROB90I I Serisi EtherCAT — 3D Model (STEP)
- EROB90I I Serisi CANopen — 3D Model (STEP)
- EROB90I I Serisi EtherCAT montaj çizimi — Montaj Çizimi (PDF)
- EROB90I I Serisi CANopen montaj çizimi — Montaj Çizimi (PDF)
Görsel Detaylar
Ürün Videosu
Ürün Görünümleri
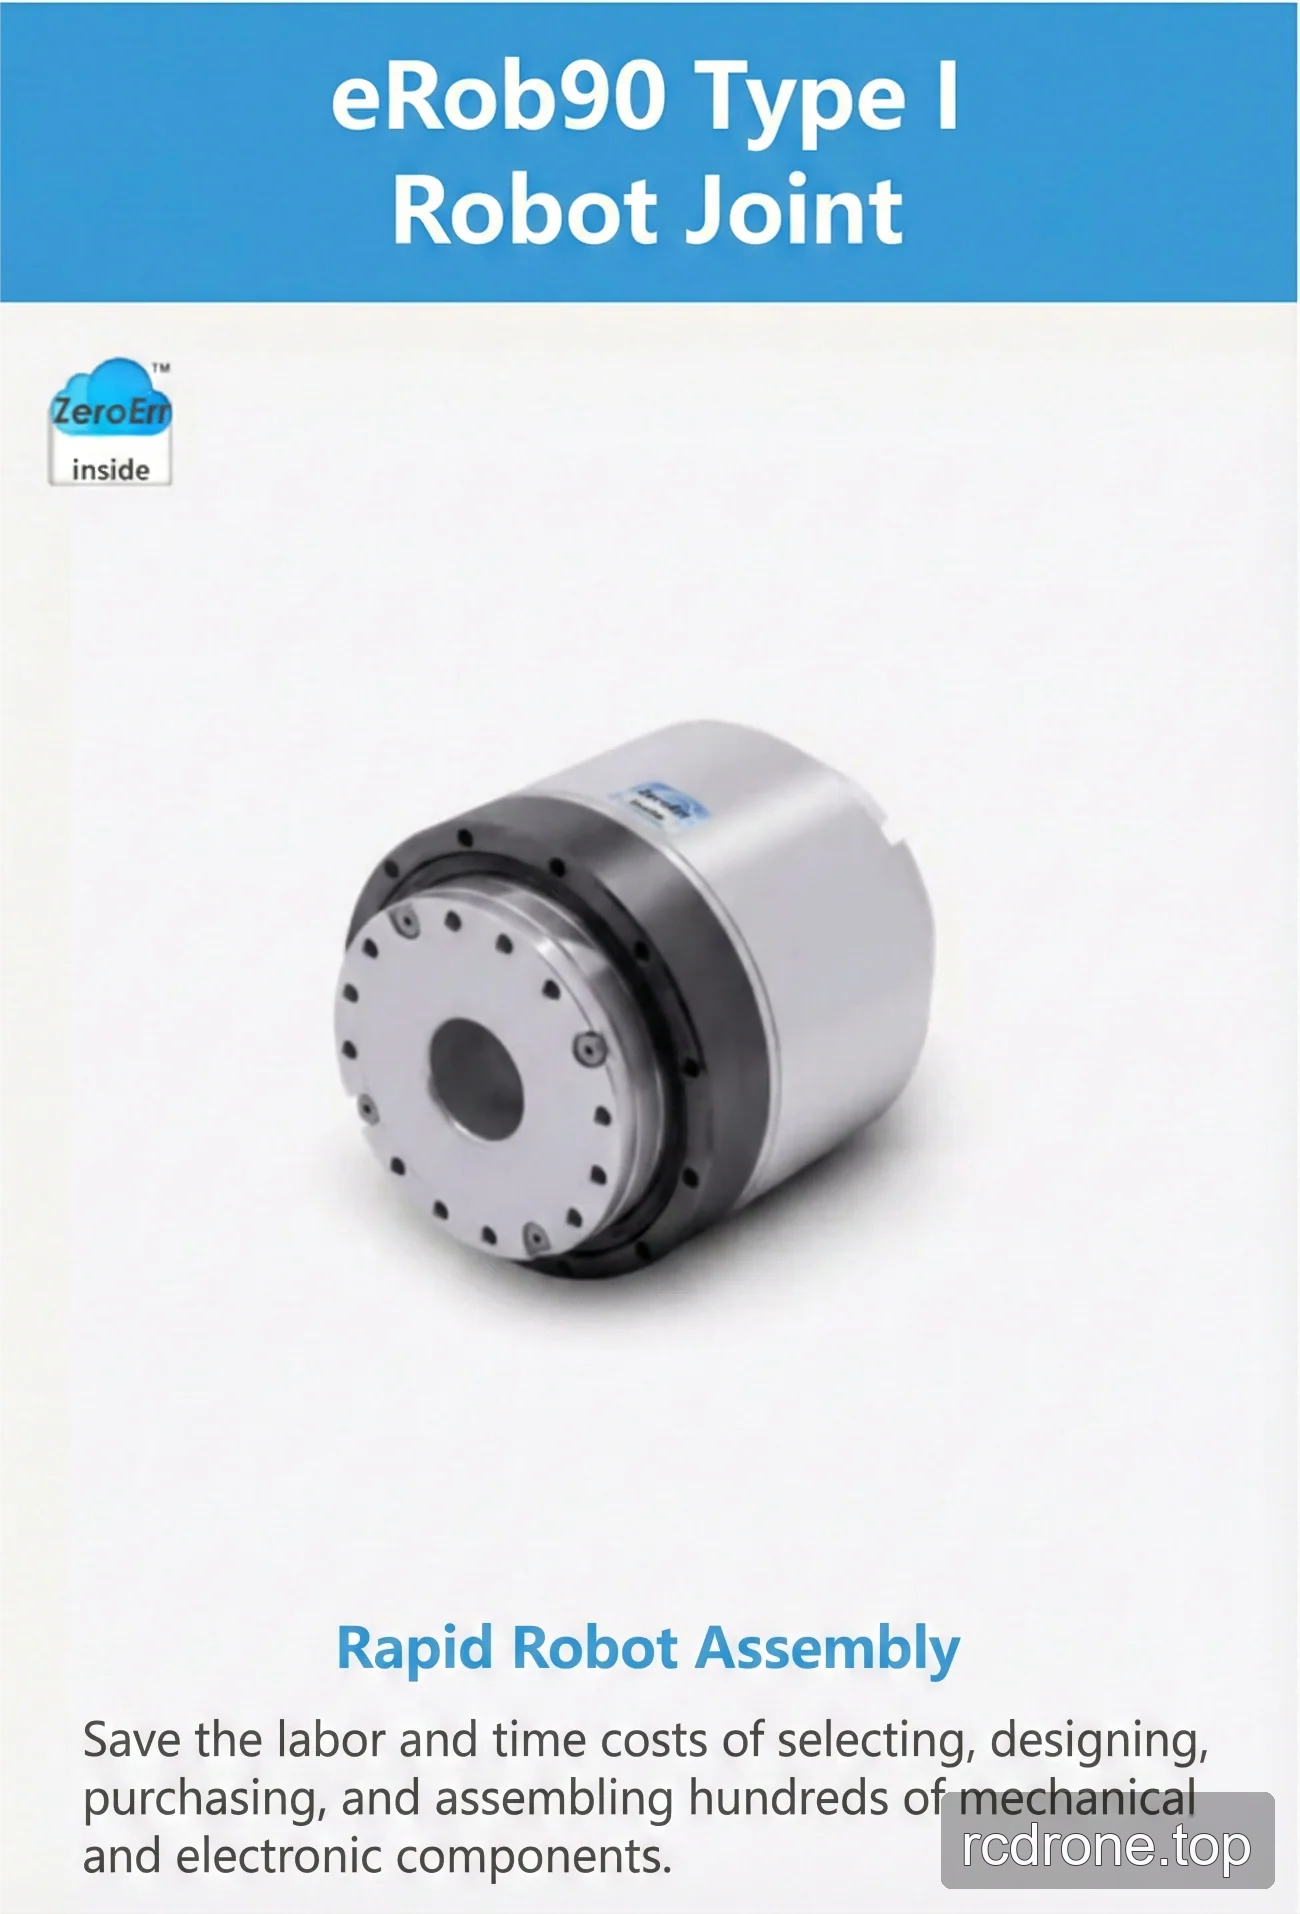
Boyutlar ve Yapı

Özellikler ve Tasarım

Arayüzler ve Bağlantılar
Uygulama Örnekleri
