ZeroErr eRob 90 T Robot Eklem Motoru, 48 V EtherCAT/CANopen, 50/80/100 Oranlar
ZeroErr eRob 90 T Robot Eklem Motoru, 48 V EtherCAT/CANopen, 50/80/100 Oranlar
ZeroErr
Teslim alma kullanılabilirliği yüklenemedi


Genel Bakış
ZeroErr eRob 90 T robot eklem motoru CANopen veya EtherCAT versiyonlarıyla sunulmaktadır; her biri tork sensörü ile veya sensörsüz seçilebilir. 50, 80 veya 100 azaltma oranını ve çoklu döngü belleği ile veya sensörsüz bir versiyonu seçin.
Özellikler
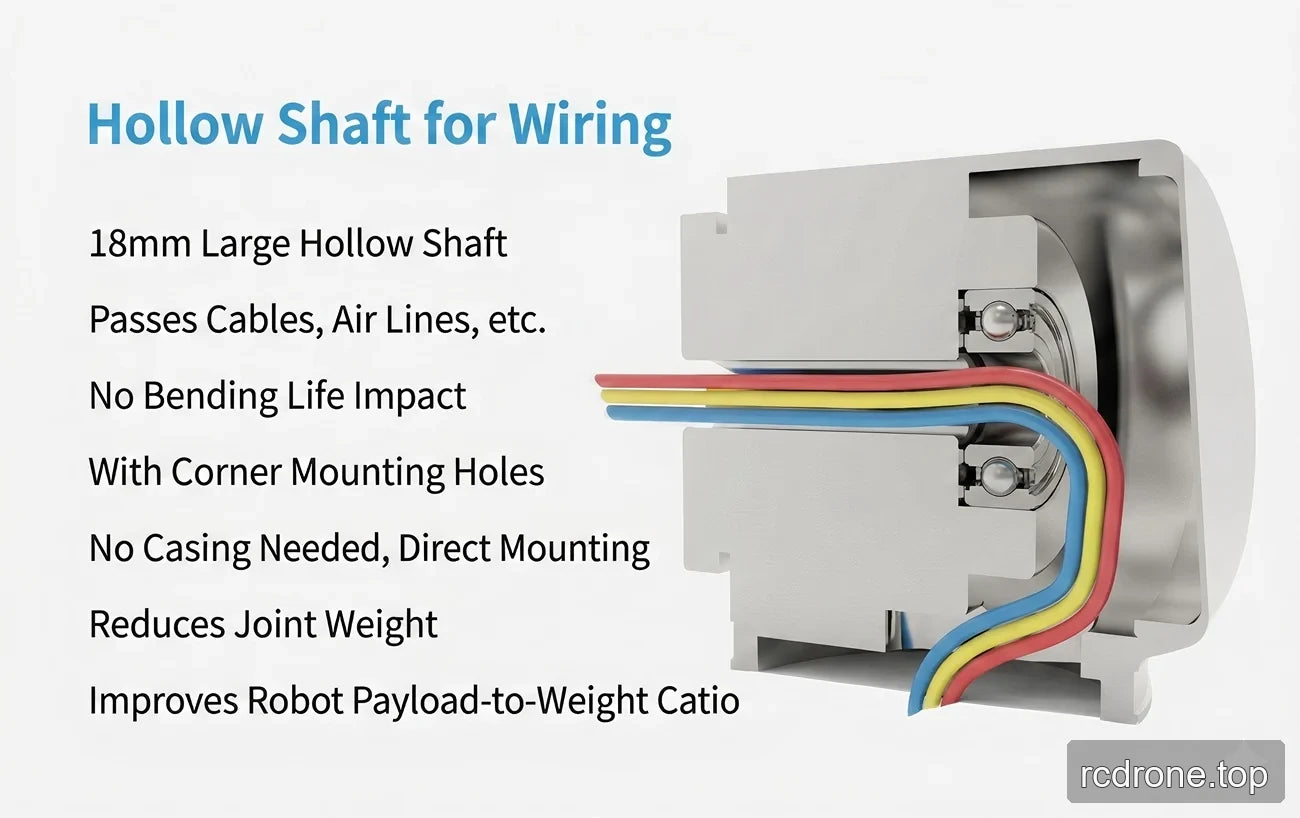
- 18 mm boş mil / kablo ve hava hattı yönlendirmesi için delik.
- Köşe montaj delikleri ve doğrudan montaj tasarımı; bir kasa gerekliliği belirtilmemiştir.
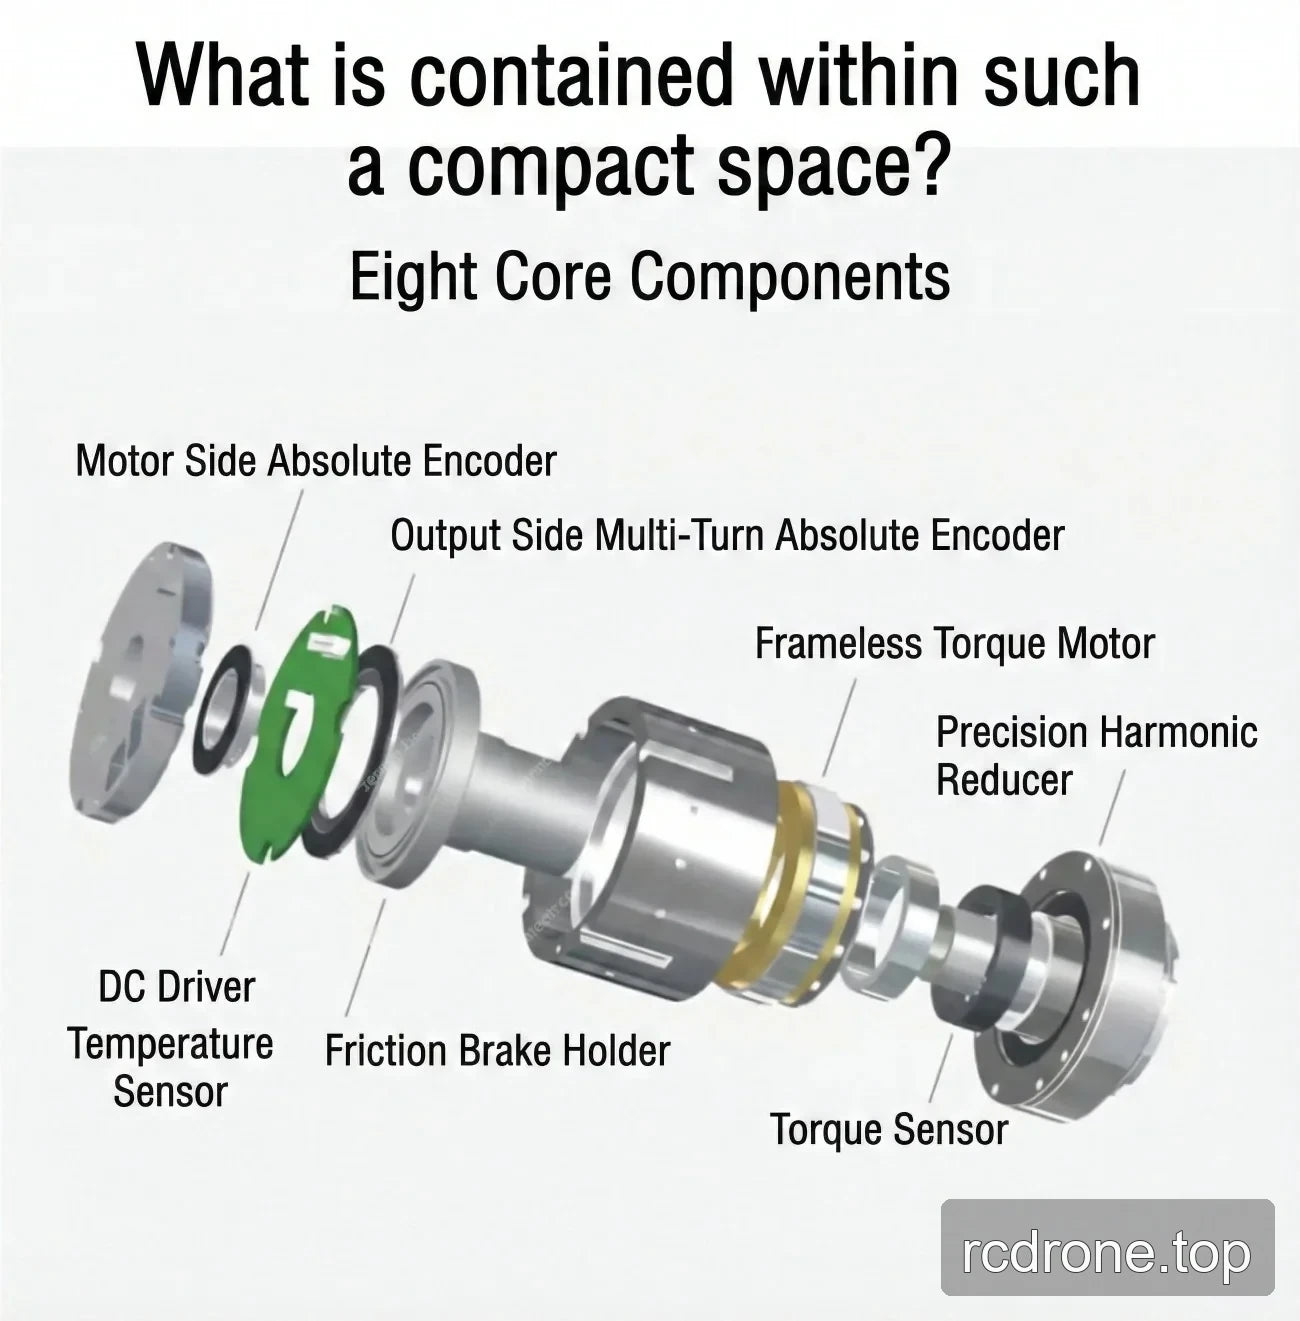
- Sürtünme ile frenleme; ortak parametre girişi ayrıca bir sürtünme freni listeler.
- Tam diferansiyel arayüz, güçlü anti-parazit yeteneği ve seri veya paralel bağlantı için çift anti-sökülme konektörleri ile.
- IP65 derecelendirmesi; ortak parametre girişi IP65* listeler.
- Boş mil yönlendirmesinin bükülme ömrü üzerinde etkisi olmadığı ve eklem ağırlığını azaltmaya ve yük-ağırlık oranını iyileştirmeye yardımcı olduğu belirtilmektedir.
Özellikler
Seçilebilir konfigürasyonlar
| Seçim | Mevcut seçenekler |
|---|---|
| Sürüm | eRob 90 T (CANopen Tork Sensörü ile); eRob 90 T (CANopen Tork Sensörü olmadan); eRob 90 T (EtherCAT Tork Sensörü ile); eRob 90 T (EtherCAT Tork Sensörü olmadan) |
| İndirme oranı | 50; 80; 100 |
| Çoklu döngü hafızası | Çoklu döngü hafızası olmadan; Çoklu döngü hafızası ile
Teknik parametreler
Kaynak teknik tablosu modeli / eklem serisini eRob90HXXT olarak tanımlar ve aşağıdaki gerinim dalgası dişli oranı sütunlarını kullanır.
| Parametre | 20-50 | 20-80 | 20-100 | 20-120 |
|---|---|---|---|---|
| Model / eklem serisi | eRob90HXXT | |||
| Gerilim dalgası dişli oranı | 20-50 | 20-80 | 20-100 | 20-120 |
| Başlangıç/duraklama için maksimum tork (Nm) | 73 | 96 | 107 | 113 |
| İzin verilen maksimum ortalama yük torku (Nm) | 44 | 61 | 64 | 64 |
| Nominal tork (Nm) | 33 | 44 | 52 | 52 |
| İzin verilen maksimum.anlık tork (Nm) | 127 | 165 | 191 | 191 |
| Max. çıkış devir hızı (RPM) | 60 | 37.5 | 30 | 25 |
| Motor gücü (W) | 300 | |||
| Güç kaynağı voltajı (V) | 48 V (±10%) | |||
| Güç kaynağı notu | Lütfen dikkatlice okuyun: “Neden sıradan bir anahtarlama güç kaynağı modül için güç kaynağı olarak kullanılamaz?” ve “Ortak Modül Kılavuzu Bölüm 3 eRob Giriş Gücü Talimatları”. | |||
| Çıkış enkoder çözünürlüğü | 19 Bit | |||
| Tekrar edilebilirlik / mutlak doğruluk (arcsec) | ±10 / ±45 arcsec | |||
| İletişim veri yolu | EtherCAT / CANopen | |||
| Dış çap × uzunluk × delik (mm) | 96 × 123.8 × 18 | |||
| Ağırlık (kg) | 2.6 | |||
| Arayüz tasarımı | Tam diferansiyel arayüz, güçlü anti-girişim; çift anti-sökülme konektörleri, seri/paralel bağlanabilir. | |||
| Fren | Sürtünme sönümleme freni | |||
| IP derecelendirmesi | IP65 | |||
| Gerilme dalgası dişli giriş atalet (g·mm²) | 147025 | |||
| Gerilme dalgası dişli giriş kütlesi (kg) | 2.6 | |||
| Ortak parametreler | ID: 18 mm, IP derecesi: IP65*, Fren: sürtünme freni | |||
| Opsiyonel cihaz | İletişim: EtherCAT / CANopen / Modbus; Çıkış enkoder çözünürlüğü: 19 Bit; Tekrar edilebilirlik/Dogru: ±7/±15 arcsec veya ±10/±25 arcsec | |||
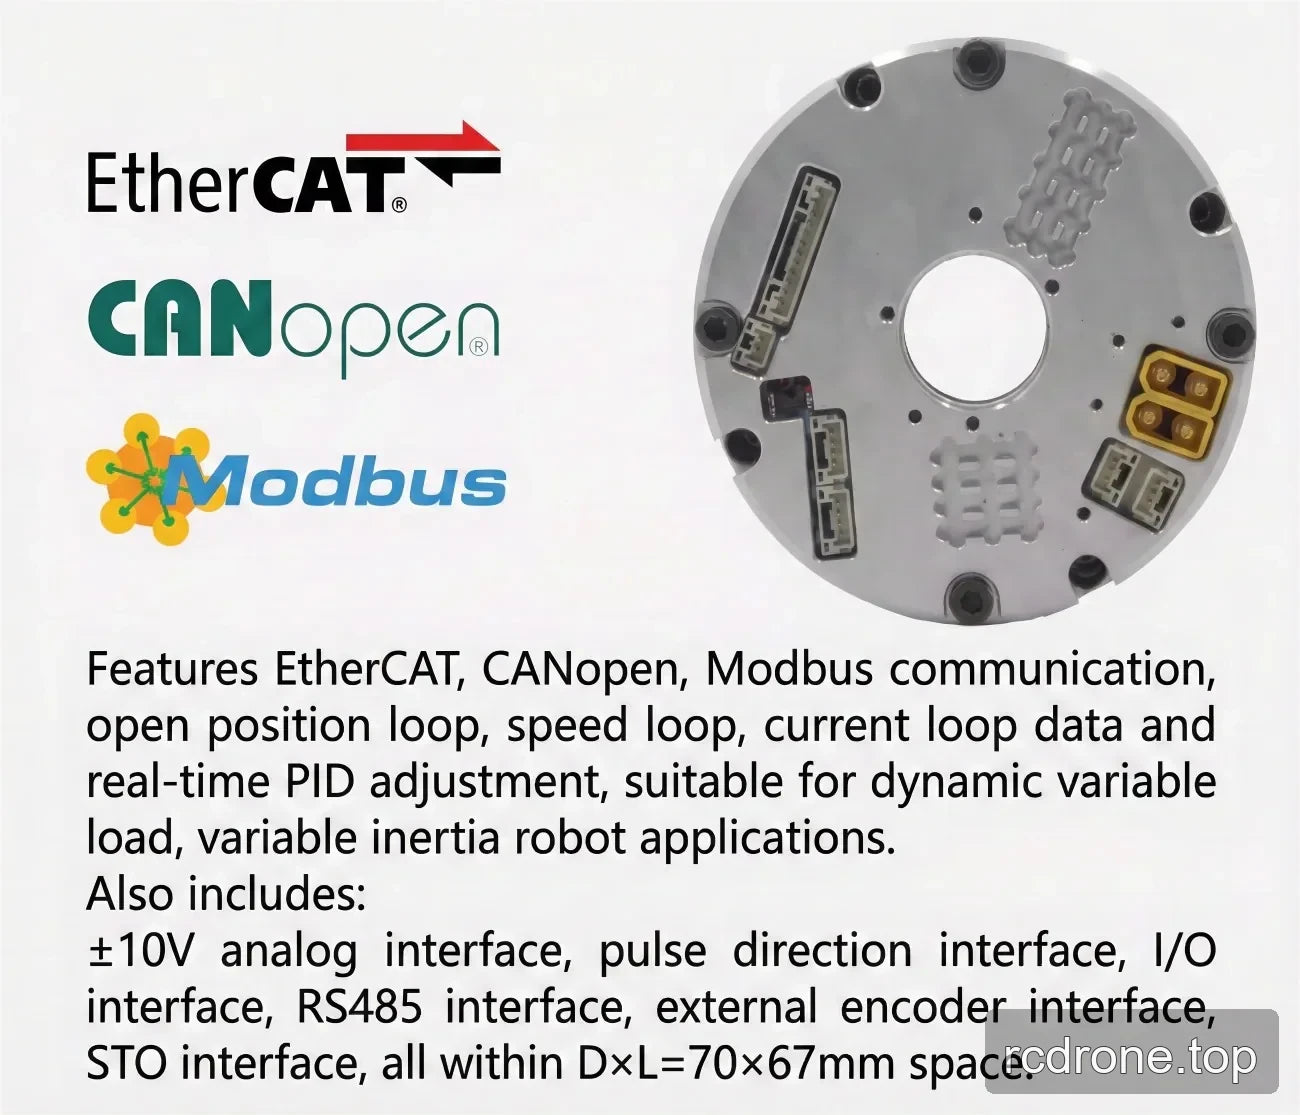
| EtherCAT versiyonu döner aktüatör | Opsiyonel arayüz: RS485, Pulse/DIR, I/O, ±10 V Analog ve STO | |||
| CANopen versiyonu döner aktüatör | Opsiyonel arayüz: RS485, Pulse/DIR, I/O, ±10 V Analog ve STO | |||
İndirilenler
EROB170I I Serisi EtherCAT eRob90T — 3D Model (ZIP)
EROB170I I Serisi EtherCAT — 3D Model (ZIP)
EROB90 T Serisi EtherCAT — 3D Model — STEP Dosyası (ZIP)
EROB90 T Serisi CANopen — 3D Model — STEP Dosyası (ZIP)
EROB90 T Serisi EtherCAT montaj çizimi — Montaj Çizimi (PDF)
EROB90 T Serisi CANopen montaj çizimi — Montaj Çizimi (PDF)
Uygulamalar
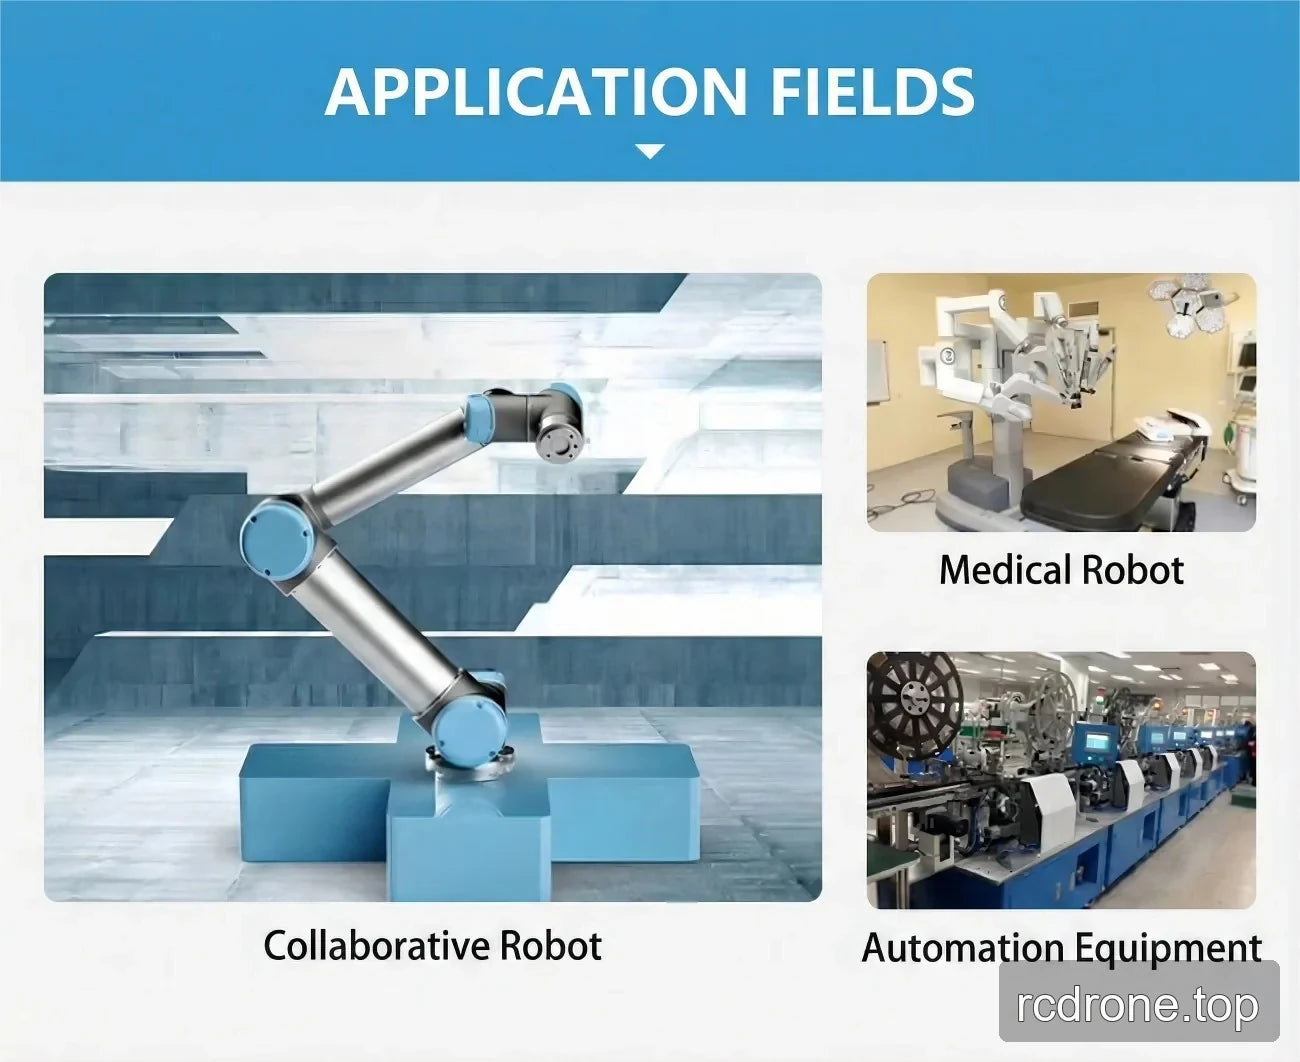
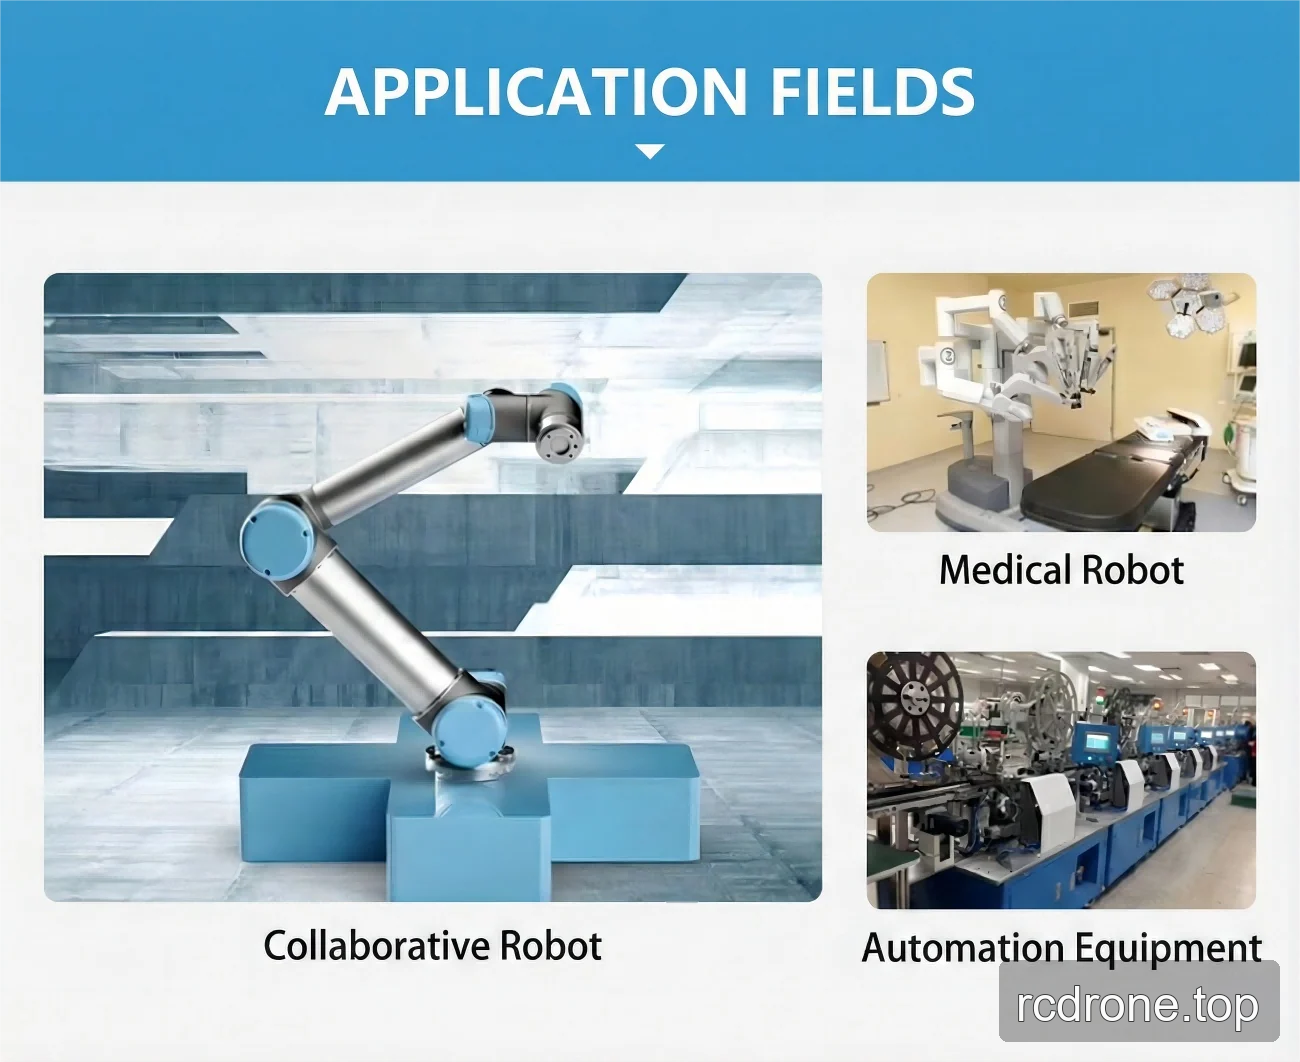
Bu eklem için listelenen uygulama senaryoları arasında insansı robotlar, robot kolları, dış iskeletler, dört ayaklı robotlar, AGV araçları, ARU robotları, işbirlikçi robotlar, tıbbi robotlar ve otomasyon ekipmanları bulunmaktadır.
Görsel Detaylar
Ürün Videosu
Ürün Görünümleri

Özellikler ve Tasarım
Arayüzler ve Bağlantılar
Özellikler ve Performans

Uygulama Örnekleri