跳轉至產品訊息
1 的 15

Hiwonder ArmPi Ultra ROS2 機械臂(含 Raspberry Pi5 選項)

Hiwonder ArmPi Ultra ROS2 機械臂(含 Raspberry Pi5 選項)

Hiwonder

正常價格 $524.99 USD
正常價格 銷售價格 $524.99 USD
銷售 售罄
含稅。 船運 結帳時計算。
型號
控制器
查看完整詳細信息

概述

Hiwonder ArmPi Ultra 是一款可編程桌面 機器手臂,適用於 ROS2 教育、視覺引導追蹤、抓取和分類。其六個智能總線 伺服器和金屬結構支持操作實驗,而 Raspberry Pi5 和 STM32 分擔更高層次的處理和伺服控制。選擇特定於套件的相機和語音硬體,然後選擇有或沒有 Raspberry Pi5 的版本。3D 感知需要深度相機配置。

特點

  • 全金屬鋁合金結構,陽極氧化處理,並配有支撐底座。
  • 六個智能總線伺服器,分別由 Raspberry Pi 和 STM32 控制。
  • 應用程式、PC 軟體、Python 和 ROS 主題/節點控制。
  • 逆向運動學、DH 建模、模擬和可編程視覺任務。
  • 依賴於套件的單眼/深度視覺和先進的語音互動硬體。

軟體與操作功能

全面的教學

旨在啟發並支持您的 AI 驅動創意項目。

深度視覺,3D 場景靈活抓取

深度相機配置支持目標識別和追蹤、RGB+D 融合檢測,以及在 3D 場景中的物體抓取。

全金屬結構,承載基座

機器手臂的機身採用全金屬結構,陽極氧化表面使其精緻美觀。基座使用工業級軸承以滿足高需求的抓取項目。

智能總線伺服

ArmPi Ultra 機器手臂配備 6 個高扭矩智能總線伺服,允許機器手臂抓取重物並平穩運行。

WonderEcho Pro AI 語音盒

進階套件包括一個 WonderEcho Pro AI 語音盒,提供卓越的降噪和清晰的音頻捕捉。它支持語音識別、語音廣播和語音控制等先進功能。

雙控制器設計以實現高效協作

ArmPi Ultra 結合了 Raspberry Pi 5 的強大性能和 STM32 控制器,提供更智能、更快速和更流暢的表現。Raspberry Pi 5 負責視覺和決策,而 STM32 確保精確的伺服控制和數據處理。它們協同工作,使機器人比以往任何時候都更具反應能力和能力。

功能列表

大型 AI 模型驅動的具身 AI 應用

ArmPi Ultra 整合了多模態 AI 模型以實現跨模態感知,允許在文本、語音和圖像之間無縫互動,提供更豐富和更具創意的用戶體驗。

語音控制

由 ChatGPT 驅動,ArmPi Ultra 能夠理解口頭命令並執行相應的動作,提供自然和直觀的語音互動體驗。

顏色分類

透過整合 ChatGPT 和 AI 視覺,ArmPi Ultra 不僅能夠響應語音指令,還能準確檢測其視野內的物體顏色並自動進行分類。

廢物分類

ArmPi Ultra 以 YOLO 深度學習模型為基礎,能夠識別其環境中的不同類型物體。透過 ChatGPT 的整合,它能解釋用戶指令並執行智能廢物分類等任務。

3D 物體分類

ArmPi Ultra 配備 3D 深度相機,能夠檢測其視野內各種形狀的物體。結合 ChatGPT,它能理解用戶指示並執行所需的分類動作。

AI 具體化智能應用

ArmPi Ultra 由高性能硬體和多模態大型模型驅動,能夠感知和理解環境,計劃行動,並靈活地執行任務。它實現了先進的人機協作和智能任務處理,提供更自然和高效的互動體驗。

實時檢測

由ChatGPT驅動,ArmPi Ultra能夠理解用戶命令並實時分析場景。它通過文本和語音提供有關圖像內容和物體特徵的即時反饋。

視覺追蹤

通過將ChatGPT與OpenRouter的視覺大型模型相結合,ArmPi Ultra解釋用戶命令以識別和定位物體。利用逆向運動學算法,它實現了精確和靈敏的目標追蹤。

智能運輸

在視覺AI大型模型的支持下,ArmPi Ultra識別目標物體並檢索其位置信息。結合ChatGPT,它解釋用戶命令以將物體運輸到指定位置。

智慧家居助手

ArmPi Ultra 由多模態大型模型驅動,能夠識別和分析其環境中的物體。結合 ChatGPT,它理解用戶指令並通過語音和行動提供適當的回應。

深度學習模型訓練

可以使用合適的支持硬件和軟件訓練和部署自定義物體檢測模型。硬件特定的加速需要兼容的部署環境;不包括板載 NVIDIA GPU。

垃圾分類

ArmPi Ultra 機器人手臂套件配備了垃圾模式塊。通過加載相應的模型,ArmPi Ultra 可以快速識別不同的垃圾並將其放置在相應的分類區域。

物品排序

通過訓練日常物品的模型並生成相應的模型,在深度攝像頭的支持下,ArmPi Ultra可以通過獲取物品的深度信息快速識別並抓取相應的物品。

Gazebo模擬

ArmPi Ultra機器手臂是使用ROS框架開發的,支持GAZEBO模擬。該機器手臂在虛擬環境中進行控制和算法驗證,這降低了對實驗環境的要求,提高了實驗效率。

應用

開發顏色排序練習、視覺追蹤、深度引導的拾取和放置以及模擬操作實驗。使用配備深度的套件進行3D空間任務,並使用先進硬件進行語音盒活動。網絡AI服務需要兼容的帳戶、連接性和軟件配置。

包含內容

一個選定的 ArmPi Ultra 套件及其特定配件。入門版使用單目相機;標準版包括深度視覺;高級版增加了 WonderEcho Pro 語音盒。只有在明確選擇時才包括 Raspberry Pi5。請參考相應的包裝面板以獲取控制器、導線、安裝硬件和學習配件;演示計算機不包括在內。

常見問題

每個套件都包括深度相機嗎?

不。入門版使用單目相機;標準版和高級版使用深度相機。

Raspberry Pi5 包括在內嗎?

只有明確命名 Raspberry Pi5 的選項包括所選的內存配置。

哪個套件包括 AI 語音盒?

高級套件包括 WonderEcho Pro 語音互動盒。

配置指南

套件 視覺和語音配置
入門套件 USB單目相機;不包含3D深度相機或WonderEcho Pro語音盒。
標準套件 用於3D感知的深度相機;不包含WonderEcho Pro語音盒。
高級套件 深度相機和WonderEcho Pro AI語音互動盒。

Raspberry Pi5的選擇與套件獨立:可選擇不帶Raspberry Pi5,或帶有2GB、4GB、8GB或16GB內存的版本。不帶Raspberry Pi的版本需要單獨提供的兼容控制器和軟件設置。3D視覺功能需要深度相機;語音盒功能需要高級套件硬件和相應的軟件/服務。

技術規格與配置參考

Aurora930 Pro 規格
模組參數 尺寸 76.5 × 20.7 × 21.8 mm 成像性能 深度數據格式 16位元原始
基準線 40mm 深度解析度/幀率 640×400 @12fps (視場: 74°×51°)
介面 USB 2.0 鋼片連接器 RGB 數據格式 NV12
深度精度 ±8mm @1m RGB 解析度 /幀率 640×400 @12fps (FOV: 74°×51°)
工作距離 15–300 cm IR 數據格式 8位元原始數據
操作溫度 -10℃ 至 55℃ IR 解析度 /幀率 640×400 @12fps (FOV: 74°×51°)
操作濕度 0% 至 95% RH (無冷凝) 韌體功能 韌體升級 支持 USB OTA 更新
操作照度 3–80,000 Lux 熱啟動延遲 <300ms
電源 5V±10%, 1.5A 系統相容性 作業系統相容性 Linux / ARMv8 / ROS / Windows
功耗 平均 <1.6W
安全等級 1類激光安全
Aurora930 Pro 規格
模組參數 尺寸 76.5 × 20.7 × 21.8 mm
基準線 40mm
介面 USB 2.0 鋼片連接器
深度精度 ±8mm @1m
工作距離 15–300 cm
操作溫度 -10℃ 至 55℃
操作濕度 0% 至 95% RH (無冷凝)
操作照度 3–80,000 Lux
電源 5V±10%, 1.5A
功耗 平均 <1.6W
安全評級 1類激光安全
影像性能 深度數據格式 16位原始
深度解析度/幀率 640×400 @12fps (視場: 74°×51°)
RGB數據格式 NV12
RGB解析度/幀率 640×400 @12fps (視場: 74°×51°)
IR數據格式 8位原始
IR解析度/幀率 640×400 @12fps (視場: 74°×51°)
固件功能 固件升級 支持USB OTA更新
熱啟動延遲 <300毫秒
系統兼容性 操作系統兼容性 Linux / ARMv8 / ROS / Windows
產品參數
產品 ArmPi Ultra 尺寸 288*177*450毫米
重量 1.47公斤(標準套件) 控制器 STM32F103RBT6
材料 全金屬鋁合金支架,噴砂和陽極氧化處理 控制方法 ROS主題/節點控制,Python程序控制,應用程序控制,PC軟件控制
電源 7.4V 6A DC 存儲 64GB SD卡
軟件 PC軟件 + iOS / Android應用 通信 USB 2.0×2; USB3.0×2; 串口
相機 USB 單目相機 / Aurora 深度相機 操作系統 RaspberryOS + Ubuntu 22.04 LTS (Docker)
編程工具 Python / C / C++ / Javascript 伺服模型 HTS-16L, HTS-25L, HX-06L, LX-15D, LX-225 智能總線伺服器
教程 用戶手冊、綜合教程、ROS 源代碼、STM32 源代碼、系統映像、軟件 包裝重量 & 尺寸 3.2kg, 50x30x16cm;
項目 規格
產品 ArmPi Ultra
尺寸 288*177*450mm
重量 1.47公斤(標準套件)
控制器 STM32F103RBT6
材料 全金屬鋁合金支架,噴砂和陽極氧化處理
控制方法 ROS主題/節點控制,Python程序控制,應用程序控制,PC軟件控制
電源 7.4V 6A DC
存儲 64GB SD卡
軟件 PC軟件 + iOS / Android應用
通信 USB 2.0×2; USB3.0×2; 串口
相機 USB 單目相機 / Aurora 深度相機
操作系統 RaspberryOS + Ubuntu 22.04 LTS (Docker)
編程工具 Python /C/C++ /Javascript
伺服器型號 HTS-16L, HTS-25L, HX-06L, LX-15D, LX-225 智能總線伺服器
教程 用戶手冊、綜合教程、ROS 源代碼、STM32 源代碼、系統映像、軟件
包裝重量 & 尺寸 3.2kg, 50x30x16cm;

配置指南

Raspberry Pi5 的選擇與套件無關:可以選擇不帶 Raspberry Pi5,或帶有 2GB、4GB、8GB 或 16GB 記憶體的版本。不帶 Raspberry Pi 的版本需要單獨提供的兼容控制器和軟體設置。3D 視覺功能需要深度相機;語音盒功能需要高級套件硬體和相應的軟體/服務。

技術規格和配置參考

視覺細節

特點和設計

ArmPi Ultra robot arm with camera, gripper, AI features and robotics software labels
ArmPi Ultra 具有 6 自由度。ArmPi Ultra 被識別為大型 AI 模型 ROS 機器人手臂。
ArmPi Ultra with wrist-mounted camera and gripper beside AI interaction and sorting feature labels
ArmPi Ultra 被識別為大型 AI 模型 ROS 機器人手臂。ArmPi Ultra 支持 3D 場景抓取和排序。
Raspberry Pi 5 host and STM32 subcontroller with their processing and control functions
主控架構使用 Raspberry Pi 5;板卡的包含取決於控制器的選擇。高級套件通過 Raspberry Pi 5 主機支持多模態 AI 模型功能。
Portrait diagram identifying Raspberry Pi 5 host functions and STM32 subcontroller functions
主控架構使用 Raspberry Pi 5;板卡的包含取決於控制器的選擇。高級套件通過 Raspberry Pi 5 主機支持多模態 AI 模型功能。
ArmPi Ultra function chart covering depth vision, voice interaction, controller interfaces and Advanced Kit AI features
高級套件通過 WonderEcho Pro 支持大型 AI 模型語音互動。3D 深度相機支持面部追蹤。
ArmPi Ultra robotic arm with depth camera beside a multimodal AI applications heading
高級套件支持大型 AI 模型應用。高級套件支持多模態模型應用。
ArmPi Ultra robotic arm with large AI model and embodied AI application labels
ArmPi Ultra 整合了大型 AI 模型以用於具身 AI 應用。
ArmPi Ultra demonstrations of color sorting, AprilTag block stacking and camera-based target tracking
ArmPi Ultra 的 3D 深度相機包括 RGB 鏡頭。ArmPi Ultra 使用 OpenCV 作為其影像處理庫,並支持 AI 影像識別。
ArmPi Ultra target detection, adaptive grasping, 3D path planning and inverse-kinematics model illustrations
ArmPi Ultra 提供逆向運動學分析、DH 坐標模型和機器手臂功能介面。ArmPi Ultra 使用逆向運動學算法進行 3D 場景中的基於坐標的運動。
ArmPi Ultra MediaPipe gesture recognition, motion-controlled grasping, and face tracking demonstrations
ArmPi Ultra 使用 MediaPipe 開發框架進行手勢識別、運動控制和臉部追蹤。ArmPi Ultra 能夠識別各種手勢以進行基於手勢的控制。
RViz robotic arm visualization with colored translation arrows and rotation controls
機器手臂模型可以在 RViz 中可視化,並具有互動式位置和方向控制。
MoveIt robot simulation panels for URDF modeling, motion planning, collision detection, and spatial grasping
ArmPi Ultra 整合 MoveIt 模擬以進行機器手臂控制和算法驗證於虛擬環境中。ArmPi Ultra 提供物理機器人的比例準確 URDF 運動學模擬模型。
ArmPi Ultra control using the WonderAi phone app, PC software, and a wireless gamepad
ArmPi Ultra 支援透過 WonderAi 應用程式進行控制。WonderAi 應用程式包含位置校準模式。
Aurora930 Pro depth camera with labeled RGB camera, infrared camera, infrared illuminator, and laser dot matrix projector
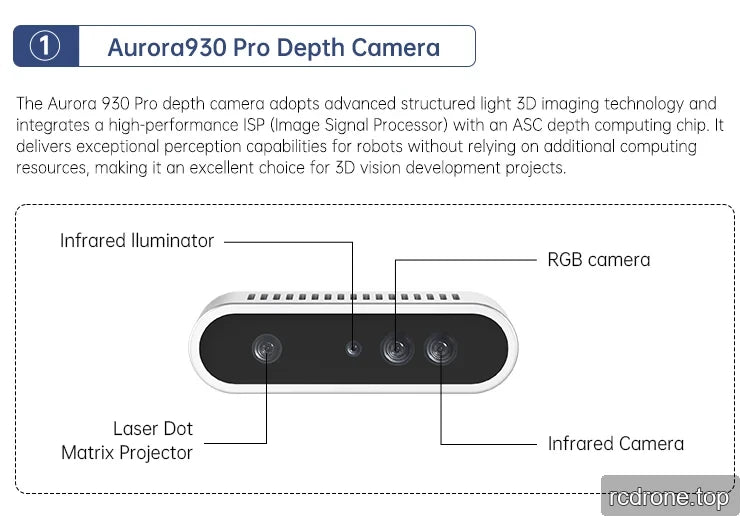
ArmPi Ultra 使用 Aurora930 Pro 深度相機。Aurora 930 Pro 深度相機整合了高性能的 ISP(影像信號處理器)和 ASC 深度計算晶片。
Aurora930 Pro depth camera with labeled RGB camera, infrared camera, illuminator and laser projector
Aurora930 Pro 深度相機使用結構光 3D 成像技術。Aurora930 Pro 整合了 ISP(影像信號處理器)和 ASC 深度計算晶片。

產品視圖

Close-up of the multi-aperture camera mounted above the robot arm gripper
ArmPi Ultra 在夾爪上方安裝了一個相機模組。
Close-up of the robot arm's circular base bearing and layered mounting platform
ArmPi Ultra 在臂基部使用圓形軸承組件。
Black module with a perforated top grille secured to the robot's rear base platform
黑色模組,帶有穿孔的頂部格柵,固定在機器人的後部基座平台
Blue articulated robot arm with an open two-finger gripper and camera mounted above it
ArmPi Ultra 配備有兩指夾爪。相機模組安裝在夾爪上方的手臂上。

規格與性能

ArmPi Ultra lower joint with a Hiwonder LX-225 bus servo callout labeled 25 KG·CM
ArmPi Ultra 在突出顯示的下臂關節使用 Hiwonder LX-225 總線伺服器。突出顯示的 LX-225 總線伺服器標示的扭矩為 25 KG·CM;未指定電壓或測試條件。
YOLOv8 and YOLOv5 comparison of architecture, accuracy, T4 TensorRT timing, supported tasks and applications
機器人的識別軟體被描述為使用 YOLOv8 並進行 TensorRT 優化以實現實時推斷。識別軟體支持自定義訓練、模型量化部署和跨場景轉移學習。
Vertical YOLOv5 versus YOLOv8 table with accuracy ranges, T4 TensorRT inference times and task support
機器人的識別軟體被描述為使用 YOLOv8 並進行 TensorRT 優化以實現實時推斷。該識別軟件支持自定義訓練、模型量化部署和跨場景轉移學習。
WonderEcho Pro voice module mounted on the robot base with its specifications
WonderEcho Pro 的尺寸為 72 × 40 × 23 毫米。WonderEcho Pro 的重量為 37 克。
ArmPi Ultra six-servo layout and specifications for HX-06L, LX-15D, LX-225, HTS-16L and HTS-25L
ArmPi Ultra 使用六個智能總線伺服器,具備實時反饋和串聯操作,以實現協調的多關節運動。ArmPi Ultra 被聲明能夠舉起超過 500 克。

應用示例

ArmPi Ultra voice interaction example requesting an upward movement of 3 cm
ArmPi Ultra 支持語音互動並進行口頭確認。語音控制示例請求 3 厘米的向上移動並收到確認。
ArmPi Ultra identifying a blue block for sorting into a yellow tray using a spoken color instruction
高級套件支持自然語言顏色選擇,使用指令保持與天空顏色匹配的物體並移除其餘物體。高級套件的插圖顏色排序任務識別一個藍色方塊以轉移到托盤。
ArmPi Ultra waste-sorting demonstration with labeled objects and three colored bins
ArmPi Ultra 支援語音指導的分類任務,包括保持可回收物品並將其他物品分類到適當的垃圾桶中。垃圾分類演示識別標記為番茄醬、可充電電池和瓶子的物體。
ArmPi Ultra handing a blue sphere toward an open hand beside labeled colored shapes
ArmPi Ultra 支援使用形狀和相對大小描述的自然語言物體選擇和交接。物體選擇演示區分藍色球體、紫色球體、紅色立方體、綠色立方體和藍色立方體。
ArmPi Ultra recognizing a figure, plant, and white model car during a spoken scene-description task
ArmPi Ultra 支援關於其相機視圖的口語問題和場景的口頭描述。場景識別演示識別一個賽亞人模型、一株植物和一輛白色汽車模型。
ArmPi Ultra targeting a yellow duck above a container in a voice-directed tracking demonstration
ArmPi Ultra 支援使用空間描述的語音指導物體跟隨,例如選擇在牛奶上方的物體。
ArmPi Ultra color-based placement demonstration with red, green, and blue cubes and a yellow tray
ArmPi Ultra 支援語音指導的顏色基礎物體放置,包括將紅色物體放置在盤子中。ArmPi Ultra 支援順序物體放置指令;所示的順序要求先放置紅色物體,然後放置綠色物體。
ArmPi Ultra uses RGB and depth views to locate colored objects for 3D grasping and voice-controlled sorting
ArmPi Ultra 的 3D 深度相機整合 RGB 和深度數據,以捕捉顏色和深度點雲信息。ArmPi Ultra 將 RGB-D 感測與逆向運動學結合,用於 3D 空間隨機抓取、分類和運輸。
Robot arm sorts a plastic-labelled block from a conveyor toward a blue waste bin
ArmPi Ultra 在基於傳送帶的垃圾分類設置中演示,將被分類為塑料的區塊引導至藍色垃圾桶。
Robot arm gripping a beverage bottle beside assorted bottles and cans on a linear-rail workspace
機器手臂演示用其夾具抓取飲料瓶。
Robot arm beside labeled waste blocks and four colored miniature sorting bins
ArmPi Ultra 在一個有標籤的區塊和顏色垃圾桶的垃圾分類場景中進行演示。
Robot arm gripping a screwdriver beside a programming monitor and colored geometric blocks
ArmPi Ultra 被展示為握住一把螺絲刀的手柄。
ArmPi Ultra grasping a red block beside a monitor displaying code and a robot visualization
ArmPi Ultra 被介紹用於開始使用 ROS;此圖形中未指定 ROS 版本。ArmPi Ultra 被展示為用其夾具抓住一個紅色方塊。
Robot arm beside a sphere, cylinders, cuboid blocks, and a tray during an object-moving demonstration
ArmPi Ultra 在一個基於形狀的物體移動演示中被展示,並且有一個反應識別出一個長方體作為目標。

附加產品詳情

Hiwonder ArmPi Ultra ROS2 Robot Arm with Raspberry Pi5 Options product detail

選項與型號比較

Comparison of depth sensing, coordinates, measurement, tracking and sorting with 3D and 2D cameras
3D深度相機生成具有深度信息的3D圖像並檢索RGB+D數據。3D深度相機提供X、Y和Z坐標數據。
3D versus 2D vision chart comparing depth data, measurement and object handling
3D深度相機生成具有深度信息的3D圖像並檢索RGB+D數據。3D深度相機提供X、Y和Z坐標數據。

介面和連接

STM32 arm controller with labeled power, USB, bus servo, GPIO and I2C connections
STM32 機器人手臂控制器接受 7.4–8.4 V 的電源輸入。STM32 機器人手臂控制器有兩個 LED 燈。