CHIHAI GM16-030ABHL 直流齒輪馬達,配備 7 PPR 霍爾編碼器,6V/12V
CHIHAI GM16-030ABHL 直流齒輪馬達,配備 7 PPR 霍爾編碼器,6V/12V
CHIHAI MOTOR
無法載入取貨情況


概述
這款CHIHAI MOTOR GM 16-030ABHL 是一款緊湊型直流齒輪馬達 ,配備金屬減速齒輪箱和AB霍爾反饋。選擇電壓、實際減速比以及馬達單獨包裝或支架包裝。兩種包裝均包括配備編碼器的馬達和所示的匹配六線引線。
特點
- 金屬減速齒輪和銅繞線刷馬達。
- 3毫米D型輸出軸以匹配輪轂。
- 馬達軸上的雙通道7 PPR磁性霍爾反饋。
- 獨立的馬達電源和霍爾供電連接;可選L型支架。
規格
| 品牌 / 型號 | CHIHAI MOTOR / GM 16-030ABHL;詳細表格也識別 CHR-GM 16-030PA ABHL |
| 馬達結構 | 帶金屬齒輪減速的有刷直流馬達和雙通道磁性霍爾編碼器 |
| 可選供應 | 6 V 或 12 V 繞組;9 V 表格是單獨的系列參考,並非庫存選項 |
| 比率 | 10: 1, 20: 1, 35: 1, 63: 1, 86: 1, 115: 1, 150: 1, 250: 1, 360: 1 |
| 輸出軸 | 3 mm D型軸,2.5 mm 平面寬度,10±0.3 mm 突出 |
| 圖紙參考 | 36.0 mm 馬達/齒輪箱本體;18.6 mm 外殼;11±0.2 mm 齒輪箱;15.5±0.2 mm 端部參考 |
| 安裝 | 兩個 M 2×0.4 個螺紋孔;12 毫米參考間距;9 毫米參考偏移 |
| 後編碼器外殼 | 21.0 毫米參考;ZH 1.5 六針連接器 |
| 淨重參考 | 約 28 克,依比例而定;運輸質量另計 |
| 機械負載上限 | 3.0 kgf·cm /0.3 N·m 最大齒輪箱負載參考;非通用額定扭矩 |
| 霍爾編碼器 | 電機軸上 7 PPR;14 極/7 極對;AB 方波輸出 |
| 霍爾電路 | 3.3 V 或 5 V 獨立供電;板載上拉/信號整形電阻 |
| 連接器 / 頻率 | ZH 1.5-6PIN 與匹配引腳;100 kHz 響應參考 |
| 輸出脈衝參考 | 接收器邊緣計數乘法器之前的 7× 減少比 |
繞組和性能參考
使用與繞組匹配的表格。額定扭矩使用 g·cm;堵轉扭矩使用 kg·cm。3.0 kgf·cm 齒輪箱限制是機械上限,而不是每個比率的額定扭矩。功率數據保持其最大/參考範圍,而不是暗示每個負載點的機械輸出功率。
12 V
1.5 W 最大功率參考;18000 rpm 馬達繞組。空載電流≤65 mA;額定電流≤0.16 A;堵轉電流≤0.75 A。
| 比率 | 空載轉速 (rpm) | 額定 g·cm | 額定轉速 (rpm) | 失速 kg·cm / 上限 | 輸出脈衝參考 |
|---|---|---|---|---|---|
| 10: 1 | 1750 | 50 | 1450 | ≥0.3 | 70 |
| 20: 1 | 880 | 100 | 730 | ≥0.6 | 140 |
| 35: 1 | 500 | 170 | 420 | ≥1.0 | 245 |
| 63: 1 | 280 | 300 | 230 | ≥2.0 | 441 |
| 86: 1 | 205 | 400 | 170 | ≥2.5 | 602 |
| 115: 1 | 155 | 550 | 125 | 3.0 齒輪箱上限;未單獨指定停機 | 805 |
| 150: 1 | 115 | 750 | 100 | 3.0 齒輪箱上限;未單獨指定停機 | 1050 |
| 250: 1 | 70 | 1250 | 58 | 3.0 齒輪箱上限;未單獨指定停機 | 1750 |
| 360: 1 | 50 | 1800 | 40 | 3.0 齒輪箱天花板;堵轉未單獨指定 | 2520 |
6 V
最大功率參考 0.7 W;9000 rpm 馬達繞組。空載電流≤50 mA;額定電流≤0.10 A;堵轉電流≤0.38 A。
| 比率 | 空載 rpm | 額定 g·cm | 額定 rpm | 堵轉 kg·cm / 天花板 | 輸出脈衝參考 |
|---|---|---|---|---|---|
| 10: 1 | 900 | 50 | 780 | ≥0.20 | 70 |
| 20: 1 | 450 | 100 | 385 | ≥0.45 | 140 |
| 35: 1 | 250 | 170 | 220 | ≥0.7 | 245 |
| 63: 1 | 140 | 300 | 120 | ≥1.5 | 441 |
| 86: 1 | 105 | 400 | 90 | ≥2.0 | 602 |
| 115: 1 | 80 | 550 | 68 | ≥2.3 | 805 |
| 150: 1 | 60 | 750 | 50 | 3.0 齒輪上限;停機未單獨指定 | 1050 |
| 250: 1 | 35 | 1250 | 30 | 3.0 齒輪箱上限;停機未單獨指定 | 1750 |
| 360: 1 | 25 | 1800 | 22 | 3.0 齒輪箱上限;停機未單獨指定 | 2520 |
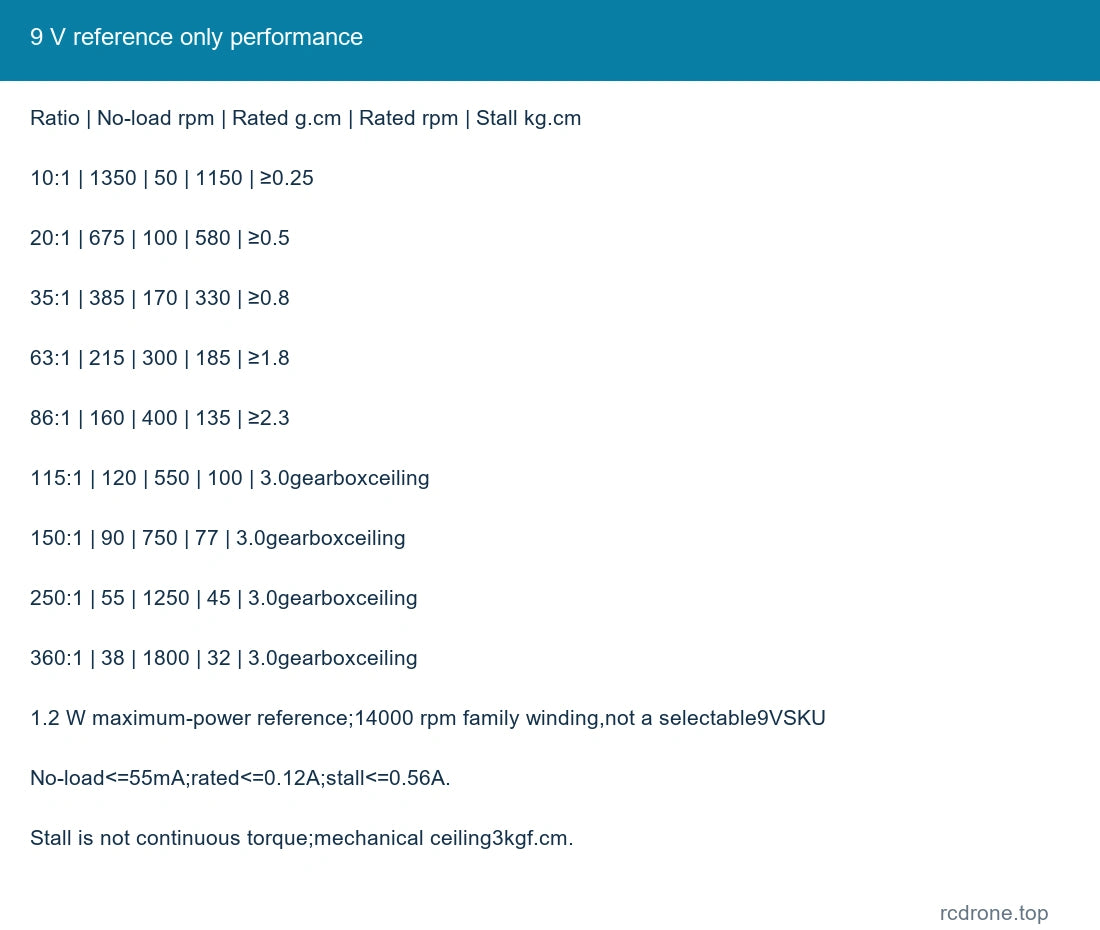
9 V 僅供參考
1.2 W 最大功率參考;14000 rpm 家族繞組,非可選擇的 9VSKU。空載電流≤55 mA;額定電流≤0.12 A;堵轉電流≤0.56 A。
| 比率 | 空載 rpm | 額定 g·cm | 額定 rpm | 堵轉 kg·cm / 上限 | 輸出脈衝參考 |
|---|---|---|---|---|---|
| 10: 1 | 1350 | 50 | 1150 | ≥0。25 | 70 |
| 20: 1 | 675 | 100 | 580 | ≥0.5 | 140 |
| 35: 1 | 385 | 170 | 330 | ≥0.8 | 245 |
| 63: 1 | 215 | 300 | 185 | ≥1.8 | 441 |
| 86: 1 | 160 | 400 | 135 | ≥2.3 | 602 |
| 115: 1 | 120 | 550 | 100 | 3.0 齒輪箱上限;停機未單獨指定 | 805 |
| 150: 1 | 90 | 750 | 77 | 3.0 齒輪箱上限;停機未單獨指定 | 1050 |
| 250: 1 | 55 | 1250 | 45 | 3.0 齒輪箱上限;停機未單獨指定 | 1750 |
| 360: 1 | 38 | 1800 | 32 | 3.0 齒輪箱天花板;停機未單獨指定 | 2520 |
編碼器連接
| 引腳 | 信號 | 功能 |
|---|---|---|
| 1 | M 2 | 馬達負極 |
| 2 | VCC | 霍爾供電正極 3.3/5V |
| 3 | B / C 2 | 霍爾相位B輸出 |
| 4 | A / C 1 | 霍爾相位A輸出 |
| 5 | 接地 | 霍爾接地 |
| 6 | M 1 | 馬達正極 |
引腳編號遵循機械圖中的連接器方向。在連接之前請驗證實際的連接器標記。切勿將6 V或12 V馬達電源連接到霍爾VCC或A/B信號。為霍爾電路提供3.3 V或5 V的電源,並使用兼容的輸入邏輯。增量反饋測量相對運動,並不在啟動時提供絕對位置。
基準馬達軸為7 PPR;輸出軸基準為7×比率。接收器 x 1/x 2/x 4 邊緣計數可以改變報告的計數。反向電機引線以保持方向,同時保持霍爾供電極性正確。
安裝與操作
在組裝之前檢查軸/輪 hub 配合、安裝螺絲深度、支架間隙和編碼器板空間。L 形支架僅包含在其命名包裝中。選擇一個驅動器並提供足夠的啟動電流容量,並提供過電流保護。避免長時間停滯、軸衝擊、過載和在負載下突然反向。
應用
緊湊型機器人驅動、小型自動化機構以及速度或相對旋轉測量項目。將所選的比率、速度、扭矩、安裝和反饋介面與機構匹配。
包含內容
一個選定的霍爾編碼器齒輪電機和匹配的六線引線。支架包裝還包括所示的支架和匹配的硬體。控制器、電源、輪子、完整的機器人和額外的鬆散內部齒輪不包括在內。
常見問題
每個選項都包括霍爾反饋嗎?
是的。兩個包裝都使用配備ABHL編碼器的馬達。
我可以從馬達供電中為霍爾VCC供電嗎?
不可以。霍爾VCC需要單獨的3.3 V或5 V供電。
9 V可以選擇嗎?
不可以。9 V性能表僅供家庭參考;實際零售繞組為6 V和12 V。
每個比率都提供3 kgf·cm的額定扭矩嗎?
不可以。使用其額定g·cm值;3 kgf·cm是齒輪箱的機械上限。
視覺細節