CHIHAI GM25-370 AB 霍爾編碼器直流齒輪馬達,6V / 12V / 24V
CHIHAI GM25-370 AB 霍爾編碼器直流齒輪馬達,6V / 12V / 24V
CHIHAI MOTOR
無法載入取貨情況


概述
這款CHIHAI MOTOR CHR-GM25-370ABHL 直流齒輪馬達 結合了25mm金屬齒輪箱、刷式馬達和AB相位霍爾反饋。可選擇6V、12V或24V繞組、所需的減速比以及僅馬達、安裝支架或65mm輪子套件包裝。
特點
- 全金屬減速齒輪、銅繞組和D形輸出軸。
- 兩個編碼器通道提供脈衝計數和方向信息,當一起解碼時。
- 十種標準減速比和無負載速度選擇,實際可用性由配置顯示。
- 輪子套件包括一個馬達和一個輪子;為多輪車輛購買所需數量。
規格
| 品牌 / 型號 | CHIHAI MOTOR / CHR-GM25-370ABHL |
| 馬達 | 直徑25mm的有刷直流馬達,配備全金屬減速齒輪和AB霍爾編碼器 |
| 電壓 | 獨立的6V、12V和24V繞組;僅使用所選電壓 |
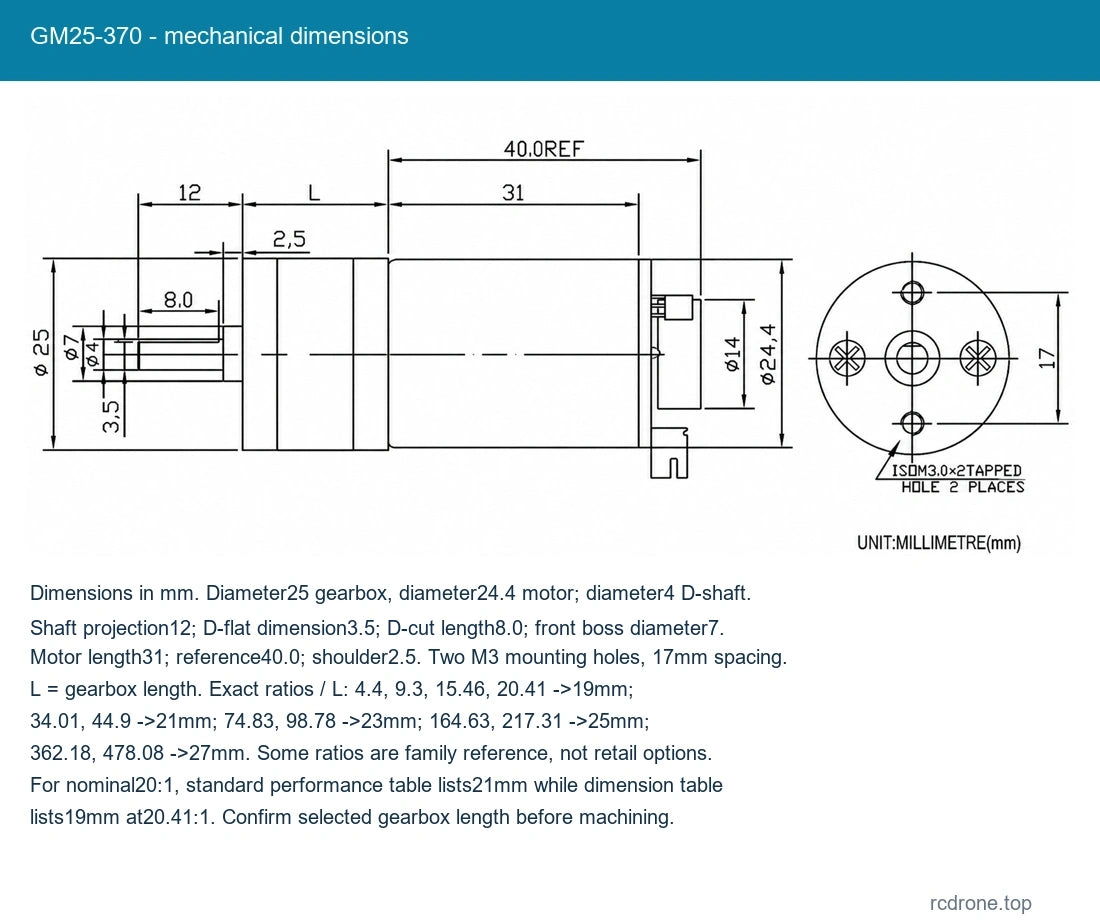
| 軸 | 直徑4mm的D型軸;12mm突出;D型切面8mm |
| 淨重參考 | 約100g的馬達;隨減速比和配置而變化 |
| 馬達本體參考 | 40mm參考尺寸;齒輪箱長度因減速比而異 |
| 齒輪箱長度 | 4.4和9的齒輪箱長度為19mm。3; 21mm 適用於 20、34 和 45; 23mm 適用於 75 和 100; 25mm 適用於 165 和 217; 27mm 適用於 478 |
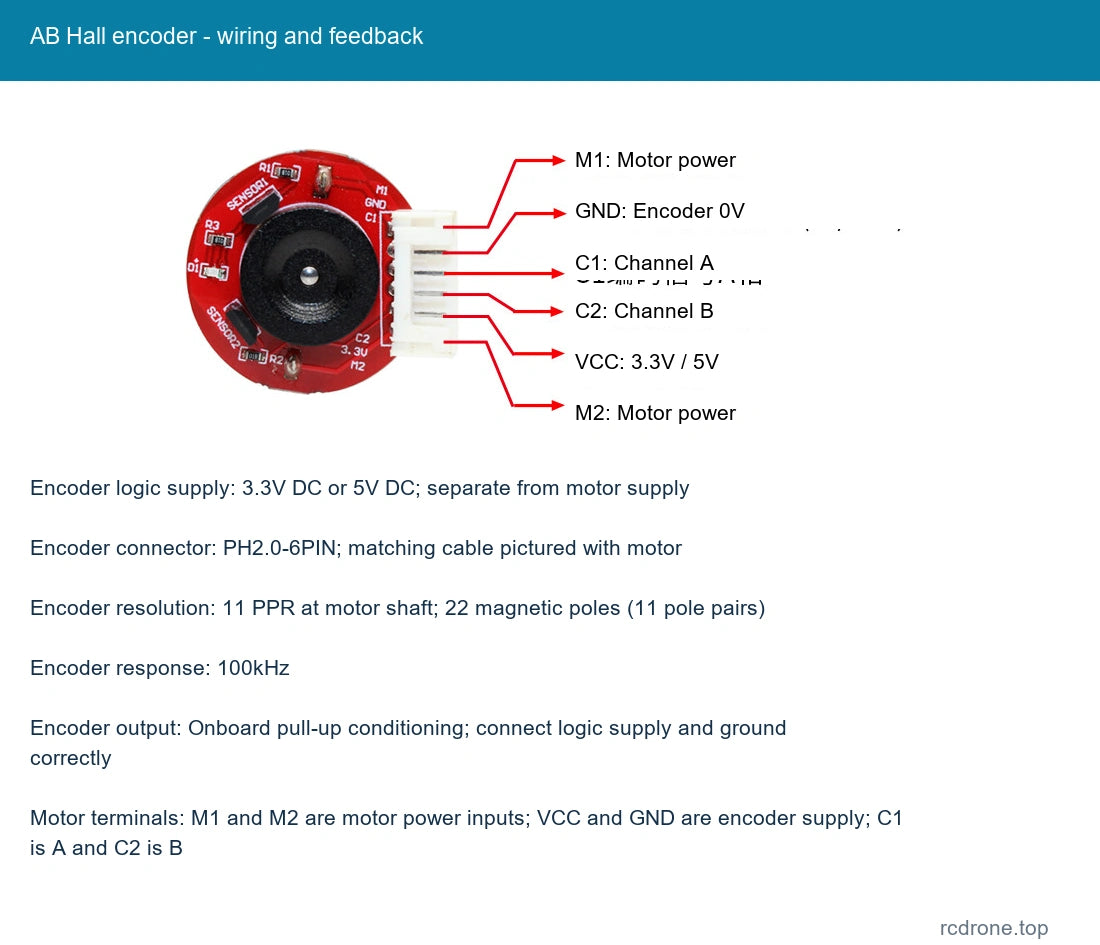
| 編碼器 | AB 四分之一增量磁性霍爾編碼器,方波 A/B |
| 編碼器邏輯供電 | 3.3V DC 或 5V DC; 與馬達供電分開 |
| 編碼器連接器 | PH2。0-6PIN; 與電機配對的電纜如圖所示 |
| 編碼器解析度 | 電機軸上的 11 PPR;22 個磁極(11 對極) |
| 編碼器響應 | 100kHz |
| 編碼器輸出 | 板載上拉條件;正確連接邏輯電源和接地 |
| 電機端子 | M1 和 M2 是電機電源輸入;VCC 和 GND 是編碼器供電;C1 是 A,C2 是 B |
| 方向感應 | A/B 相序表示方向。僅計算一個通道無法確定方向。 |
| 齒輪箱負載限制 | 請勿超過 9。0 kgf.cm 載荷; 避免失速和重複快速方向反轉 |
標準繞組性能
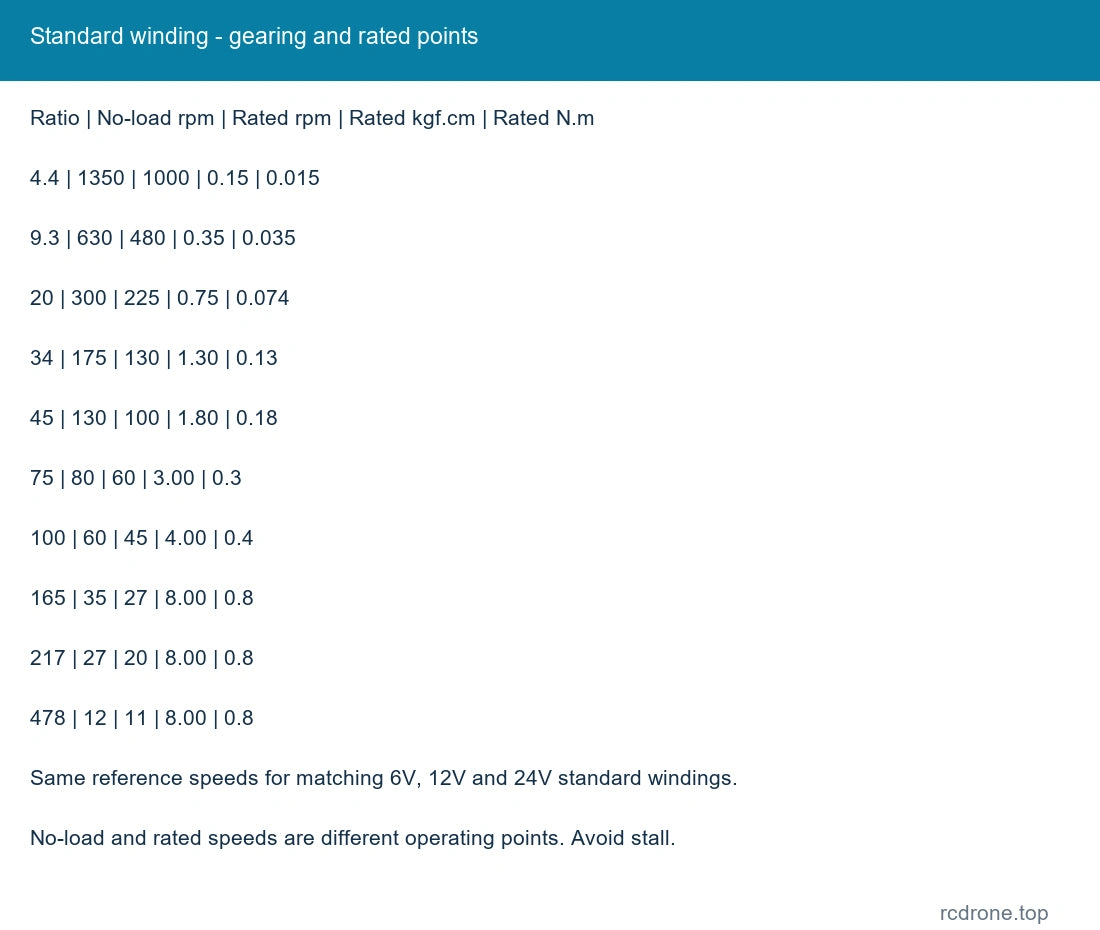
以下速度為無載和額定參考點,適用於其選定的標稱電壓的匹配標準繞組。載荷會降低速度。減速比名稱已四捨五入; 輸出編碼器脈衝數據使用更精確的內部比率。脈衝計數取決於解碼模式,並不是四邊計數。
| 減速 :1 | 無載轉速 | 額定轉速 | 額定 kgf.cm | 額定 N.m | 每轉輸出脈衝參考 | 齒輪箱 mm | 失速 kgf.cm 參考 |
|---|---|---|---|---|---|---|---|
| 4.4 | 1350 | 1000 | 0.15 | 0.015 | 48.4 | 19 | 0.6 |
| 9.3 | 630 | 480 | 0.35 | 0.035 | 102.04 | 19 | 1.1 |
| 20 | 300 | 225 | 0.75 | 0.074 | 224.51 | 21 | 2.7 |
| 34 | 175 | 130 | 1.30 | 0.13 | 374.11 | 21 | 4.5 |
| 45 | 130 | 100 | 1.80 | 0.18 | 493.87 | 21 | 6.0 |
| 75 | 80 | 60 | 3.00 | 0.3 | 823.13 | 23 | 9.0 |
| 100 | 60 | 45 | 4.00 | 0.4 | 1086.58 | 23 | 9.0 限制 |
| 165 | 35 | 27 | 8.00 | 0.8 | 1810.95 | 25 | 9.0 限制 |
| 217 | 27 | 20 | 8.00 | 0.8 | 2390.43 | 25 | 9.0 限制 |
| 478 | 12 | 11 | 8.00 | 0.8 | 5258.92 | 27 | 9.0 限制 |
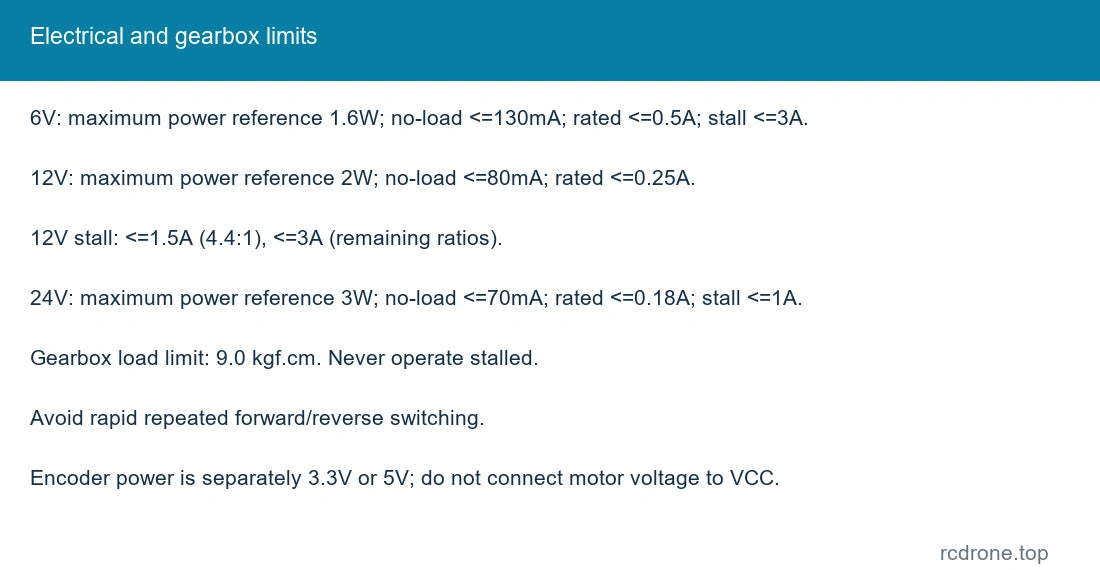
| 標準繞組 | 最大功率參考 | 空載電流 | 額定電流 | 堵轉電流參考 |
|---|---|---|---|---|
| 6V 標準繞組 | 1.6W | <=130mA | <=0.5A | <=3.0A |
| 12V 標準繞組 | 2.0W | <=80mA | <=0.25A | <=1.5A 針對 4.4:1, <=3.0A 針對其餘比率 |
| 24V 標準繞組 | 3.0W | <=70mA | <=0.18A | <=1.0A |
堵轉值為參考限制,而非操作條件。請勿超過9.0 kgf.cm 齒輪箱負載,否則會使馬達停滯或快速且反覆地在前進和後退之間切換。
機械尺寸
所有尺寸均以毫米為單位。齒輪箱直徑25;馬達直徑24.4;輸出軸直徑4,突出部分12,D平面尺寸3.5,平面長度8.0。前凸緣直徑7,肩部2.5,馬達長度31,整體馬達參考40.0。兩個M3安裝孔間距17毫米。齒輪箱長度L根據比率而異。尺寸參考列出精確比率4.4/9.3/15.46/20.41在19毫米;34.01/44.9在21毫米;74.83/98.78在23毫米;164.63/217.31在25毫米;362.18/478.08在27毫米。比率15.46和362.18是系列參考,而非提供的零售選擇。對於標稱20:1,性能表列出21毫米,而20.41:1尺寸參考列出19毫米;在加工之前請確認所選的齒輪箱長度。
編碼器接線和使用
M1和M2連接到馬達電源。編碼器VCC需要3.3V或5V,GND作為邏輯接地。C1 是通道 A,C2 是通道 B。請勿將馬達電壓施加於編碼器 VCC。編碼器具有板載上拉條件以便連接微控制器。解碼 A/B 相位順序以判斷方向;單脈衝通道提供計數,但無法區分前進和後退。
配置指南
所列的 6V、12V 和 24V 馬達是不同的繞組,而不是通用的 6–24V 馬達。選擇名義電壓和齒輪比。未定義的智能車應用繞組需要訂單備註,這裡不提供。標準的 24V / 9.3:1 選項在捕獲時不可用。
應用
用於小型移動機器人和平衡車開發的編碼器反饋輪驅動,以及兼容的定位、自動化、相機機構和緊湊的切割或紙張處理機構。將齒輪箱負載、速度、工作週期和控制器與機構匹配。機器人、底盤、控制器和電源不包括在內。
包含內容
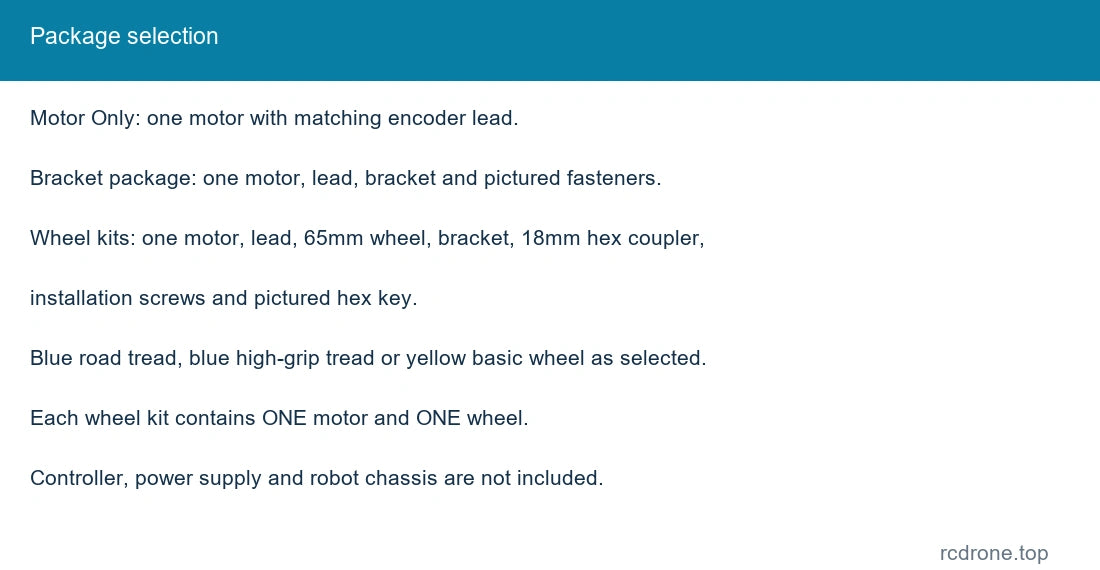
- 僅馬達:一個選定的編碼器齒輪馬達和匹配的引線。
- 馬達 + 安裝支架:一個馬達、引線、支架和所示的安裝緊固件。
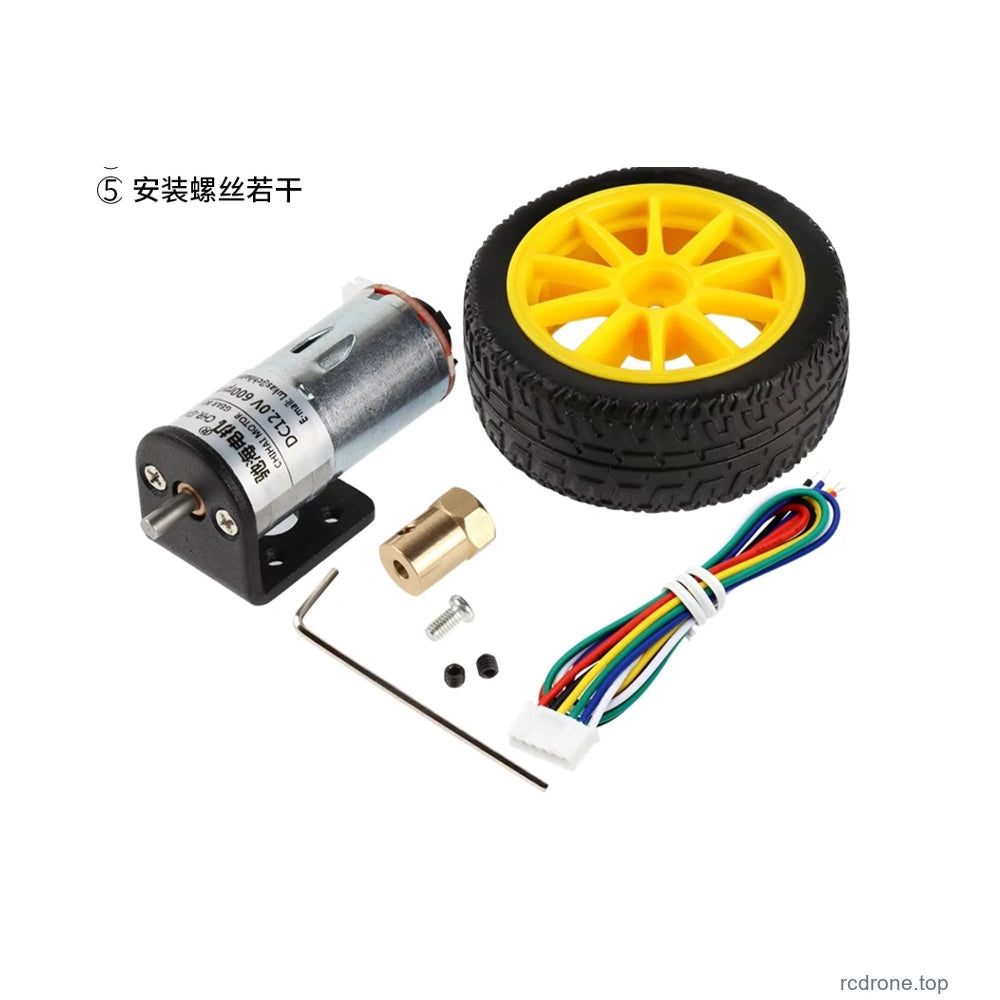
- 65mm 輪子套件:一個馬達和引線、一個選定的藍色路面、藍色高抓地力或黃色基本 65mm 輪子、一個安裝支架、一個 18mm 六角聯軸器,以及所示的安裝螺絲 / 六角鑰匙。
比較圖片中顯示的替代包裝和可選配件並不全部一起提供。未包含驅動板或反饋控制器。
安裝和操作
- 在安裝之前確認軸尺寸、安裝孔、齒輪箱長度和可用間隙。
- 僅使用選定的標稱馬達電壓。編碼器電源獨立為 3.3V 或 5V。
- 在連接馬達驅動器之前檢查齒輪箱負載和電流需求;避免卡住。
- 首次啟動時,請短暫無負載運行並檢查方向和反饋,然後再加載機構。
- 避免潮濕、灰塵、重振動以及在所需熱條件之外操作。
常見問題解答
12V 馬達可以作為 24V 版本運行嗎?
不可以。請選擇適合您馬達供電的繞組;6V、12V 和 24V 版本是獨立配置。
編碼器可以從馬達供電中供電嗎?
編碼器 VCC 需要 3.3V 或 5V。請將其與馬達電壓分開。
一個編碼器通道足以檢測方向嗎?
不可以。請同時讀取 A 和 B 及其相位關係以確定旋轉方向。
輪子套件包含一對輪子嗎?
不包含。每個列出的套件包含一個馬達和一個選定的 65mm 輪子。
視覺細節