CHIHAI MOTOR GW12T-050 直流蝸桿齒輪馬達,附霍爾編碼器選項
CHIHAI MOTOR GW12T-050 直流蝸桿齒輪馬達,附霍爾編碼器選項
CHIHAI MOTOR
無法載入取貨情況


概述
這款 CHIHAI MOTOR CHF-GW12T-050 緊湊型 直流齒輪馬達 結合了右角金屬螺旋齒輪箱,提供 6V 或 12V 繞組選擇及六種減速比。可選擇同側或對側馬達端子的 AB 霍爾編碼器版本,或不帶編碼器板的後軸馬達。
特點
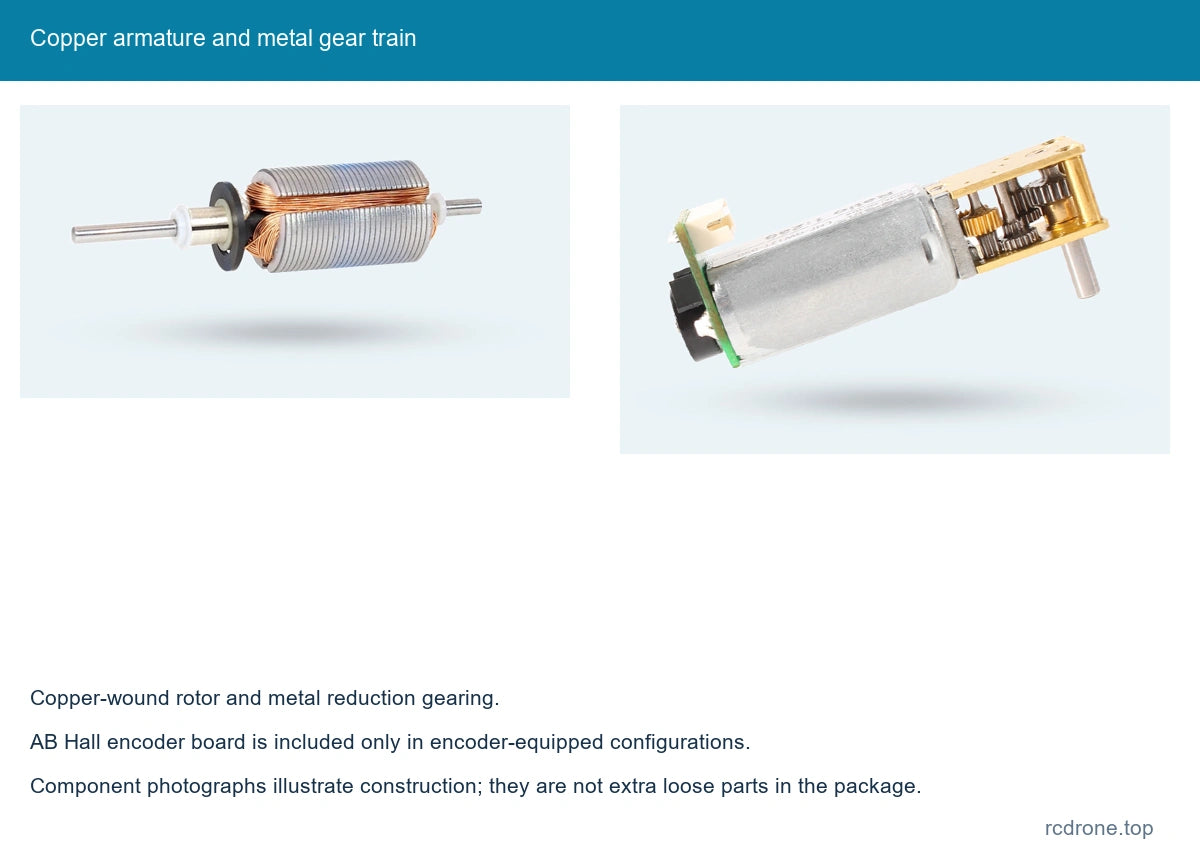
- 緊湊的金屬減速齒輪和銅繞組馬達電樞。
- 六種輸出比從 42:1 到 1030:1,供速度和扭矩選擇。
- 配備編碼器的配置提供兩相 A/B 反饋,用於方向和旋轉感應。
- 3 毫米 D 形輸出軸和緊湊的安裝幾何形狀。
- 與配備編碼器的馬達選項匹配的六針引線。
規格
| 品牌 / 型號 | CHIHAI MOTOR / CHF-GW12T-050ABHL 編碼器系列;也提供後軸馬達選項 |
|---|---|
| 馬達供電 | 選擇 6V 或 12V 直流繞組;編碼器供電是分開的 |
| 齒輪系統 | 金屬螺旋齒輪和減速齒輪;鋼板結構在 42、236、302、603 和 1030 比例中明確列出;118 外殼材料在選擇器中未指定 |
| 減速比 | 42:1, 118:1, 236:1, 302:1, 603:1, 1030:1 |
| 輸出軸 | 直徑 3 mm (+0 / −0.03);2.5 mm D-flat (+0 / −0.05);8.0 ±0.3 mm 突出 |
| 參考尺寸 | 整體參考 50.0 mm;馬達參考 32.0 mm;18.0 ×12。0 mm 齒輪板參考 |
| 圖紙細節 | 4.0 mm 軸端偏移;8.50 mm 安裝孔間距;2 ×1.4 mm 孔;1.8 mm 邊緣偏移;0.5 mm 領圈特徵;7.5 mm 肩部 (+0.03 / 0) |
| 參考部分 | 10.0 mm 板間距;11.8 mm 外部高度;15.5 mm 對角參考;18.5 mm 編碼器板寬度 |
| 參考電機質量 | 約 25 g;比率和配置影響實際質量 |
| 編碼器類型 | AB 雙通道增量磁性霍爾編碼器,僅在配備編碼器的選項上 |
| 編碼器供電 | 3.3V DC 或 5.0V DC |
| 編碼器連接器 | ZH1.5-6PIN,包含與所示編碼器選項匹配的引線 |
| 編碼器信號 | A/B 方波信號;板載上拉/信號整形電阻;連接到兼容的 MCU 輸入電平 |
| 編碼器基脈衝 | 在馬達軸上 7 PPR;輸出軸脈衝參考 = 7 × 減速比 |
| 編碼器磁環 | 14 極 / 7 極對 |
| 編碼器響應頻率 | 100 kHz |
| 方向選擇 | 相對於輸出軸的同側或對側馬達端子排列,如所示;不是命令的旋轉方向 |
| 後軸選項 | 帶有後軸的馬達,且不帶有顯示在配備編碼器選項上的霍爾編碼器板 |
根據配置的速度和扭矩
使用所選繞組和減速比的表格。功率參考適用於所示的11號輸入馬達:在12V時為0.55 W,在6V時為0.15 W。速度、電流和扭矩是不同的操作量;空載速度不是額定載荷速度。
12V性能
| 比率 | 空載轉速 (rpm) | 額定轉速 (rpm) | 額定 kgf·cm | 額定 N·m | 堵轉扭矩參考,kgf·cm |
|---|---|---|---|---|---|
| 42:1 | 380 | 300 | 0.1 | 0.01 | ≤0.35 |
| 118:1 | 135 | 105 | 0.3 | 0.03 | ≤1.0 |
| 236:1 | 68 | 53 | 0.65 | 0.064 | ≥2。5 |
| 302:1 | 53 | 41 | 0.8 | 0.079 | 未指定 |
| 603:1 | 27 | 20 | 1.6 | 0.16 | 未指定 |
| 1030:1 | 16 | 12 | 2.4 | 0.24 | 未指定 |
無負載電流 ≤85 mA; 額定電流 ≤0.23 A; 失速電流 ≤1.0 A.
6V 性能
| 比率 | 空載轉速 (rpm) | 額定轉速 (rpm) | 額定 kgf·cm | 額定 N·m | 堵轉扭矩參考, kgf·cm |
|---|---|---|---|---|---|
| 42:1 | 190 | 140 | 0.05 | 0.005 | ≤0.17 |
| 118:1 | 67 | 50 | 0.15 | 0.015 | ≤0.5 |
| 236:1 | 33 | 25 | 0.32 | 0.031 | ≤1.2 |
| 302:1 | 26 | 20 | 0.4 | 0.039 | ≤1.50 |
| 603:1 | 13 | 10 | 0.8 | 0.079 | 未指定 |
| 1030:1 | 8 | 6 | 1.2 | 0.12 | 未指定 |
無負載電流 ≤65 mA; 額定電流 ≤0.18 A; 失速電流 ≤0.6 A。
保持輸出負載低於 3 kgf·cm,並避免失速操作。失速參考不建立連續工作額定值。沒有單獨失速扭矩數據的比率使用相同的 3 kgf·cm 機械負載上限;這個上限不是承諾的失速扭矩。
編碼器接線
線材顏色遵循此馬達的六線引線,包括紅色 M− 和白色 M+。不要假設傳統的紅色正極接線。保持馬達電源與 3.3V/5V 霍爾供電分開。
| 線 | 標記 | 功能 |
|---|---|---|
| 紅色 | M− | 馬達供電負極 |
| 黑色 | VCC | 編碼器供電,3.3V或5.0V |
| 黃色 | C2 / B | 編碼器相位B |
| 綠色 | C1 / A | 編碼器相位A |
| 藍色 | GND | 編碼器接地 |
| 白色 | M+ | 馬達供電正極 |
編碼器每轉一圈有7個基脈衝。輸出軸脈衝參考為所選齒輪比的7倍;邊緣計數慣例取決於控制器。在連接之前確認邏輯電平兼容性。
配置指南
方向選擇描述了電機端子排列相對於輸出軸在比較照片中的位置;它們不選擇固定的順時針或逆時針命令。後軸選項是一個沒有霍爾編碼器板的電機。鋼板比率單獨標記;118:1選項不指定板材材料。鋼/銅比較是一個家族參考,而不是額外的材料選擇器。
應用
- 使用旋轉反饋進行輪子控制的小型移動機器人,當選擇編碼器選項時。
- 需要齒輪運動的緊湊跟蹤機構和相機定位組件。
- 小型紙張處理和愛好自動化機構,與電機的扭矩、速度和工作週期相匹配。
包含內容
一個選定的齒輪電機。配備編碼器的選擇包括所示的霍爾編碼器板和匹配的六線引線。後軸版本沒有編碼器板;不暗示有編碼器引線。驅動器、控制器、電源、輪子和完整的機器人或機構不包括在內。比較照片顯示的是替代品,而不是兩個電機的包裝。
常見問題
後軸選項是否包含編碼器?
不。選擇配備編碼器的同側或對側端子選項以獲取A/B霍爾反饋。
霍爾板可以直接從12V供電嗎?
不。編碼器使用單獨的3.3V或5.0V電源;電機繞組使用所選的6V或12V電源。
7 PPR是在齒輪箱輸出處測量的嗎?
不。它是基礎電機軸脈衝參考。乘以輸出軸參考的減速比,然後考慮控制器的計數慣例。
方向選項是否選擇馬達旋轉方向?
不。它們確定相對於輸出軸的端子排列,如圖所示。
視覺細節