CHIHAI GW12T-N20ABHL 螺桿直流齒輪馬達,配備 7 PPR 霍爾編碼器
CHIHAI GW12T-N20ABHL 螺桿直流齒輪馬達,配備 7 PPR 霍爾編碼器
CHIHAI MOTOR
無法載入取貨情況


概述
CHIHAI MOTOR CHF-GW 12T-N 20ABHL 是一款微型直流齒輪馬達 ,配備螺旋減速器和 AB 磁性霍爾編碼器。選擇物理引腳佈局、減速比和電壓/繞組。每個實際選項都包括配備編碼器的馬達和匹配的六線連接器引線;該列表不是完整的機器人底盤或控制器套件。
特點
- 金屬螺旋和減速齒輪系統,設計緊湊。
- 3 毫米 D 形輸出軸,具有 8 毫米的投影參考。
- 7 PPR 馬達軸 AB 反饋,用於相對速度和旋轉測量。
- A 35 和 B 45 馬達繞組,具有單獨的電壓特定數據。
規格
| 品牌 / 型號 | CHIHAI MOTOR / CHF-GW 12T-N 20ABHL; 家族圖片也標記 GW 12T-N 20VA |
| 結構 | 微型刷式直流螺旋齒輪馬達,配有 AB 霍爾編碼器 |
| 繞組選擇 | 12 V A 35, 6 V A 35, 6 V B 45 或 3 V B 45 作為實際庫存組合 |
| 比率選擇 | 42: 1, 118: 1, 236: 1, 302: 1, 603: 1, 1030: 1; 當零庫存時,鋼板 1030 源組合不包括在內 |
| 引線佈局 | 同側或對側焊接佈局如圖所示;不是指令旋轉方向 |
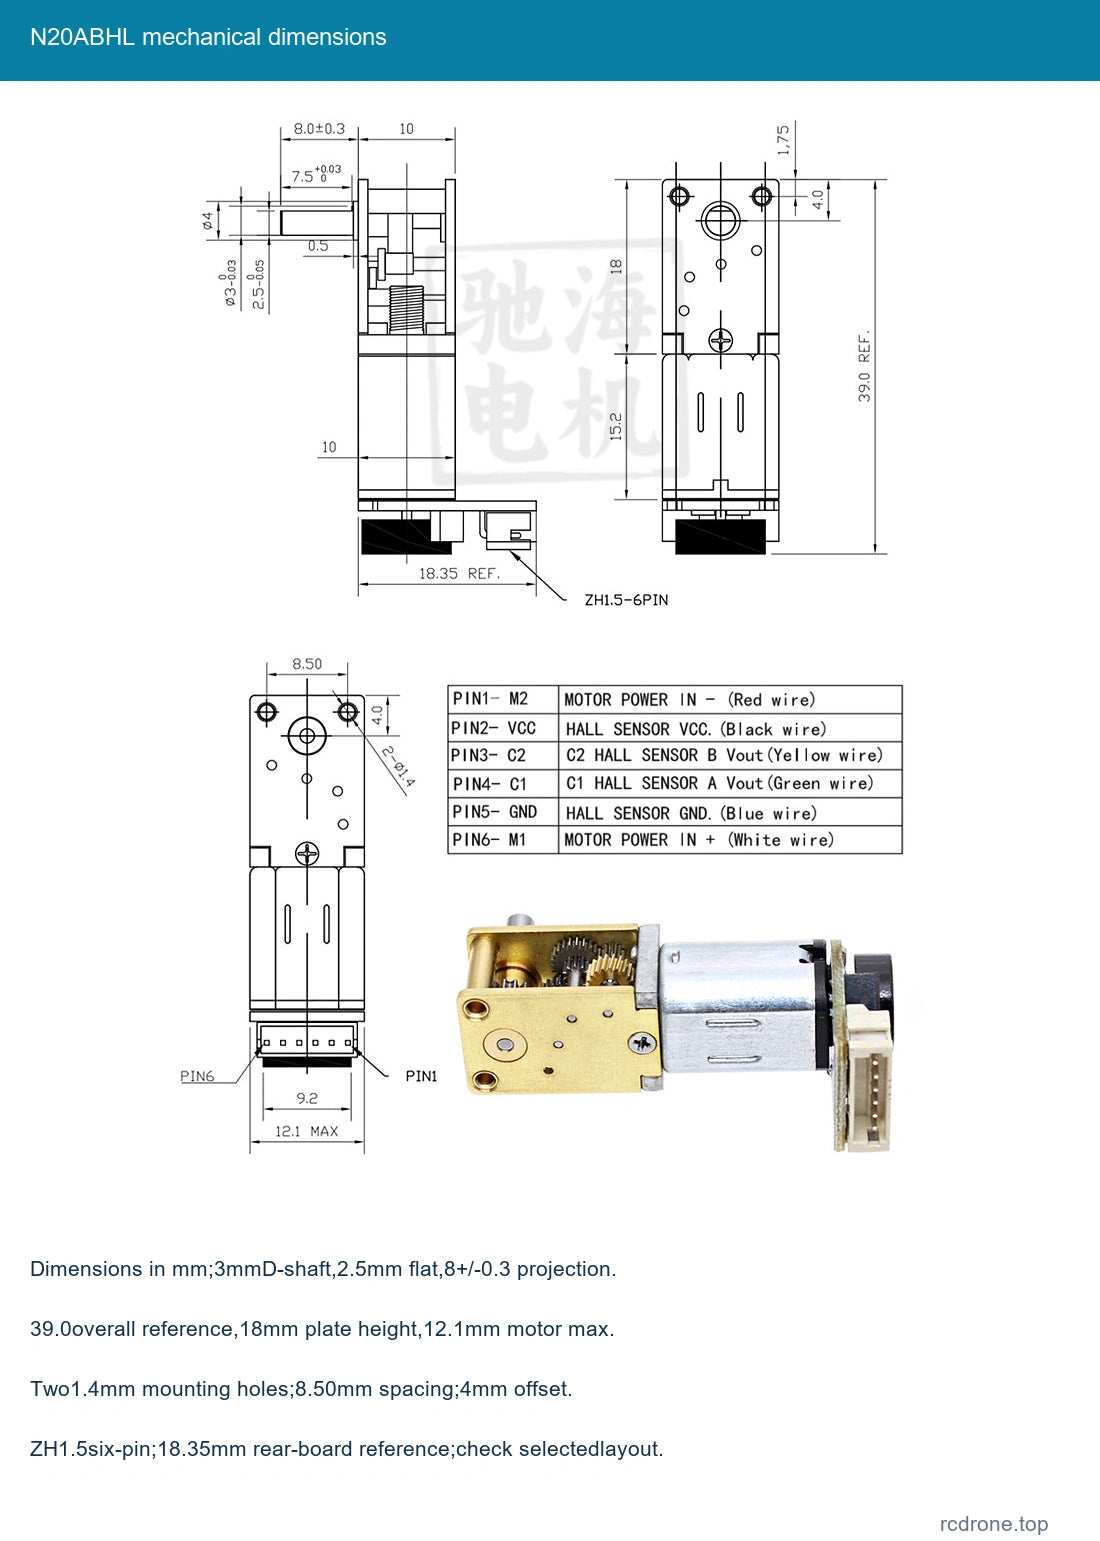
| 軸 | 3 mm D 形輸出,2.5 mm 平面寬,8±0.3 mm 突出 |
| 軸詳細信息 | 7.5 mm 領圈參考,+0.03/0; 0.5 mm 肩部特徵 |
| 機械圖 | 39.0 mm 總體參考; 18 mm 齒輪板高度; 10 mm 齒輪截面和 15.2 mm 馬達參考 |
| 安裝 | 兩個 1.4 mm 孔; 8.50 mm 間距; 4.0 mm 參考偏移; 1.75 mm 邊緣參考 |
| 馬達 / 編碼器包絡 | 12.1 mm 馬達最大; 18.35 mm 後板參考; ZH 1.5 六針連接器 |
| 參考淨重 | 約 15 g; 運輸質量另計 |
| 霍爾反饋 | AB 增量磁性霍爾,7 PPR 馬達軸,14 極/7 極對 |
| 霍爾供電 / 輸出 | 3.3 V 或 5 V 獨立供電;AB 方波,板載上拉/信號整形電阻 |
| 響應 / 引腳 | 100 kHz 參考;匹配 ZH 1.5-6PIN 引腳包含 |
| 保持行為 | 蠕蟲驅動對反向驅動的抵抗取決於比率和負載;不是安全等級的剎車 |
繞組特定性能
使用該行進行實際繞組和比率。額定和失速扭矩是不同的條件。失速扭矩數據是上限參考,並不是連續負載額定值。功率標籤描述每個繞組參考,而不保證在每個操作點的輸出功率。
12 V A 35
0.2 W 參考。
| 比率 | 無負載 mA | 無負載 rpm | 額定 kgf·cm | 額定 rpm | 額定 A | 堵轉 A | 堵轉 kgf·cm |
|---|---|---|---|---|---|---|---|
| 42: 1 | ≤65 | 550 | 0.05 | 390 | ≤0.15 | ≤0.4 | ≤0.16 |
| 118: 1 | ≤65 | 200 | 0.15 | 140 | ≤0.15 | ≤0.4 | ≤0.4 |
| 236: 1 | ≤65 | 100 | 0.3 | 70 | ≤0.15 | ≤0.4 | ≤0.8 |
| 302: 1 | ≤65 | 78 | 0.4 | 55 | ≤0.15 | ≤0.4 | ≤1.1 |
| 603: 1 | ≤65 | 39 | 0.8 | 27 | ≤0.15 | ≤0.4 | ≤2 |
| 1030: 1 | ≤65 | 22 | 1.2 | 15 | ≤0.15 | ≤0.4 | ≤3 |
6 V A 35
0.1 W 參考。
| 比率 | 空載 mA | 空載 rpm | 額定 kgf·cm | 額定 rpm | 額定 A | 堵轉 A | 堵轉 kgf·cm |
|---|---|---|---|---|---|---|---|
| 42: 1 | ≤35 | 275 | 0.02 | 195 | ≤0.08 | ≤0.2 | ≤0.07 |
| 118: 1 | ≤35 | 98 | 0.07 | 70 | ≤0.08 | ≤0.2 | ≤0.2 |
| 236: 1 | ≤35 | 49 | 0.15 | 35 | ≤0.08 | ≤0.2 | ≤0.4 |
| 302: 1 | ≤35 | 37 | 0.2 | 27 | ≤0.08 | ≤0.2 | ≤0.5 |
| 603: 1 | ≤35 | 19 | 0.4 | 13 | ≤0.08 | ≤0.2 | ≤1 |
| 1030: 1 | ≤65 | 11 | 0.6 | 7 | ≤0.15 | ≤0.4 | ≤1.5 |
6 V B 45
0.6 W 參考。
| 比率 | 空載 mA | 空載 rpm | 額定 kgf·cm | 額定 rpm | 額定 A | 堵轉 A | 堵轉 kgf·cm |
|---|---|---|---|---|---|---|---|
| 42: 1 | ≤80 | 530 | 0.06 | 390 | ≤0.2 | ≤0.65 | ≤0.16 |
| 118: 1 | ≤80 | 190 | 0.16 | 140 | ≤0.2 | ≤0.65 | ≤0.4 |
| 236: 1 | ≤80 | 94 | 0.32 | 70 | ≤0.2 | ≤0.65 | ≤0.8 |
| 302: 1 | ≤80 | 74 | 0.4 | 55 | ≤0.2 | ≤0.65 | ≤1.1 |
| 603: 1 | ≤80 | 37 | 0.8 | 27 | ≤0.2 | ≤0.65 | ≤2 |
| 1030: 1 | ≤80 | 22 | 1.3 | 15 | ≤0.2 | ≤0.65 | ≤3 |
3 V B 45
0.15 W 參考。
| 比率 | 無負載 mA | 無負載 rpm | 額定 kgf·cm | 額定 rpm | 額定 A | 堵轉 A | 堵轉 kgf·cm |
|---|---|---|---|---|---|---|---|
| 42: 1 | ≤35 | 260 | 0.03 | 195 | ≤0.15 | ≤0.35 | ≤0.07 |
| 118: 1 | ≤35 | 90 | 0.08 | 65 | ≤0.15 | ≤0.35 | ≤0.2 |
| 236: 1 | ≤35 | 45 | 0.16 | 33 | ≤0.15 | ≤0.35 | ≤0.4 |
| 302: 1 | ≤35 | 35 | 0.2 | 26 | ≤0.15 | ≤0.35 | ≤0.5 |
| 603: 1 | ≤35 | 18 | 0.4 | 13 | ≤0.15 | ≤0.35 | ≤1 |
| 1030: 1 | ≤35 | 11 | 0.65 | 7 | ≤0.15 | ≤0.35 | ≤1.5 |
霍爾編碼器連接
| 引腳 | 線色 | 信號 | 功能 |
|---|---|---|---|
| 1 | 紅色 | M 2 | 馬達負極 |
| 2 | 黑色 | VCC | 霍爾供電正極 3。3/5V |
| 3 | 黃色 | C 2 / B | 霍爾相位B輸出 |
| 4 | 綠色 | C 1 / A | 霍爾相位A輸出 |
| 5 | 藍色 | 接地 | 霍爾供電接地 |
| 6 | 白色 | M 1 | 馬達正極 |
引腳順序遵循機械連接器圖。連接前請匹配實際標記和連接器方向。切勿將馬達供電施加到霍爾VCC或信號輸入。請以3.3 V或5 V的兼容接收邏輯單獨供電給霍爾板。改變馬達引線極性會反轉旋轉方向,而霍爾電源極性保持不變。
7 PPR是馬達軸的基準參考。輸出脈衝參考比例與實際減速比和接收器邊緣計數模式。詳細圖表提供294、826.469、1652.931、2112.082、4224.164和7212.8脈衝,對應其六個比率列;這些使用實際減少值來替代標稱選擇器標籤。請勿僅根據四捨五入的標稱比率替換這些小數。增量反饋是相對的,並不提供絕對的啟動位置。
選擇與安裝
同側和對側引線佈局是指相對於輸出軸的焊接/連接器排列,而不是順時針/逆時針命令。在組裝之前,檢查所選佈局、軸配合、安裝螺絲和編碼器間隙。鋼板1030組合沒有來源庫存,且不可選擇。
使用合適的馬達驅動器,具備啟動電流裕度和保護功能。保持碎片遠離暴露的齒輪和編碼器,避免在負載下停滯和突然反轉,並且不要將螺旋保持行為用作安全剎車。未提供連續工作或認證的有效載荷評級。
應用
緊湊型機器人機構、小型運動項目和需要齒輪旋轉和相對編碼器反饋的微型平移或調整組件。需要兼容的外部微控制器和電機驅動器以進行反饋控制。
包含內容
一個選定的霍爾編碼器 N 20 螺旋齒輪電機和匹配的六線引線。底盤、輪子、電池、電源、微控制器、電機驅動器和完整的機器人不包括在內。內部結構圖片展示了一個電機內部的部件。
常見問題
每個選項都包括編碼器嗎?
是的。這些實際選項是 ABHL 反饋版本。
同側和對側控制旋轉嗎?
不。他們識別物理引腳佈局;旋轉取決於馬達驅動極性。
我可以使用馬達電壓為霍爾供電嗎?
使用單獨的3.3 V或5 V霍爾供電,並獨立匹配所選的馬達繞組。
包含機器人底盤嗎?
不。包裝內含一個馬達及其匹配的引腳。
視覺細節