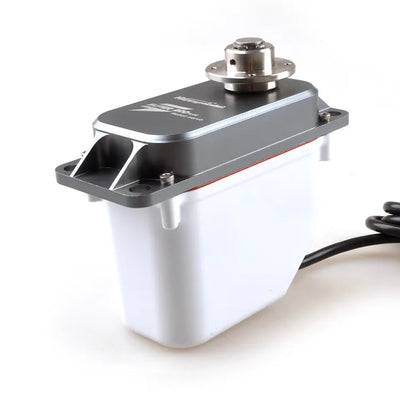
DSpower DS-R047 PWM 伺服馬達,7.4–8.4V,280° 行程,適用於小型機器人
DSpower DS-R047 PWM 伺服馬達,7.4–8.4V,280° 行程,適用於小型機器人
DSpower
正常價格
$35.00 USD
正常價格
銷售價格
$35.00 USD
單價
每
含稅。
船運 結帳時計算。
無法載入取貨情況


概述
這款DSpower DS-R047 是一款 PWM 伺服馬達 ,適用於緊湊型機器人機構,包括人形機器人、機器手臂和桌面機器人。它的工作電壓範圍為 7.4–8.4 V DC,提供 280° ±10° 的操作行程,脈衝寬度範圍為 500–2500 µs。在 7.4 V 下,規定的性能包括至少 1.8 kgf·cm 的堵轉扭矩和無負載速度為 0.05 秒/60° 或更少。
特點
- 緊湊的塑料機身配置,配有注塑齒輪組。
- 聲明的離合器扭矩:1.2 kgf·cm;離合器結構被描述為能抵抗外部衝擊,旨在幫助減少因過載造成的機械損壞。
- 規定的輸出軸:Ø4.85 mm × 40T。
- 產品材料描述了較低的運行噪音、高精度、更平穩的操作、靈活的處理和長壽命。
- 額外聲明的特徵包括防燒和防震特性、減少齒輪掃描,以及旨在延長壽命的成本降低計劃。
- 與第一代 DS-S006L 相比,離合器的壽命顯著延長。
規格
| 參數 | 值 |
|---|---|
| 工作電壓 | 7.4–8.4 V DC |
| 靜態電流 | ≤20 mA |
| 堵轉電流 | ≤1.5 A 在 7.4 V |
| 堵轉扭矩 | ≥1.8 kgf·cm 在 7.4 V |
| 聲明的鎖定扭矩 | 1.8 kgf·cm |
| 聲明的離合器扭矩 | 1。2 kgf·cm |
| 旋轉方向 | 逆時針 (500–2500 µs) |
| 空載速度 | ≤0.05 sec/60° 在 7.4 V |
| 脈衝寬度範圍 | 500–2500 µs |
| 操作行程角度 | 280° ±10° |
| L&R 角度偏差 | ≤7° |
| 重量 | 11 ±0.5 g |
| 通訊介面 | PWM |
| 輸出軸 | Ø4.85 mm × 40T |
| 背隙 | ≤1.5° |
應用
- 人形機器人和人工智慧伴侶娃娃: 緊湊伺服驅動用於關節機構。
- 機器手臂和桌面機器人: PWM 控制和 280° ±10° 行程支援關節運動開發及緊湊結構設計。
- 外骨骼、四足機器人、自動導引車輛和 ARU 機器人: 適用於機器人機構和伺服馬達研究與開發項目,符合所述電壓、扭矩、行程和電流限制的設計。
技術文件
DS R047 1 DSpower 伺服馬達 — 產品文件 (PDF)
ds r047b 1 6 DSpower 伺服馬達 — 3D 模型 (STP)
視覺細節
特點與設計