EYOU PH17 機器人關節馬達,80 毫米內轉子扭矩馬達,51/101 比例
EYOU PH17 機器人關節馬達,80 毫米內轉子扭矩馬達,51/101 比例
EYOU
正常價格
$873.00 USD
正常價格
銷售價格
$873.00 USD
單價
每
含稅。
船運 結帳時計算。
無法載入取貨情況


概述
這款 EYOU PH17 機器人關節馬達 是一款內轉子 扭矩馬達 ,適用於機器人關節,具有圓柱形 80 毫米外殼、14 毫米通孔、雙磁性編碼器和可選的 51 或 101 齒輪比。
選擇帶剎車的 PH17B 版本或不帶剎車的 PH17N 版本,然後選擇 51 或 101 齒輪比。51 齒輪比提供 60 rpm 額定速度和 22 N·m 額定扭矩;101 齒輪比提供 30 rpm 和 38 N·m。
特點
- 內轉子扭矩 馬達 設計,具有圓柱形外殼和圓形輸出法蘭。
- 14 毫米通孔和 80 毫米名義直徑。
- 雙磁性編碼器,具有 19 位編碼器精度。
- 可選的帶剎車的 PH17B 版本或不帶剎車的 PH17N 版本。
- 可選的齒輪比為 51 和 101。
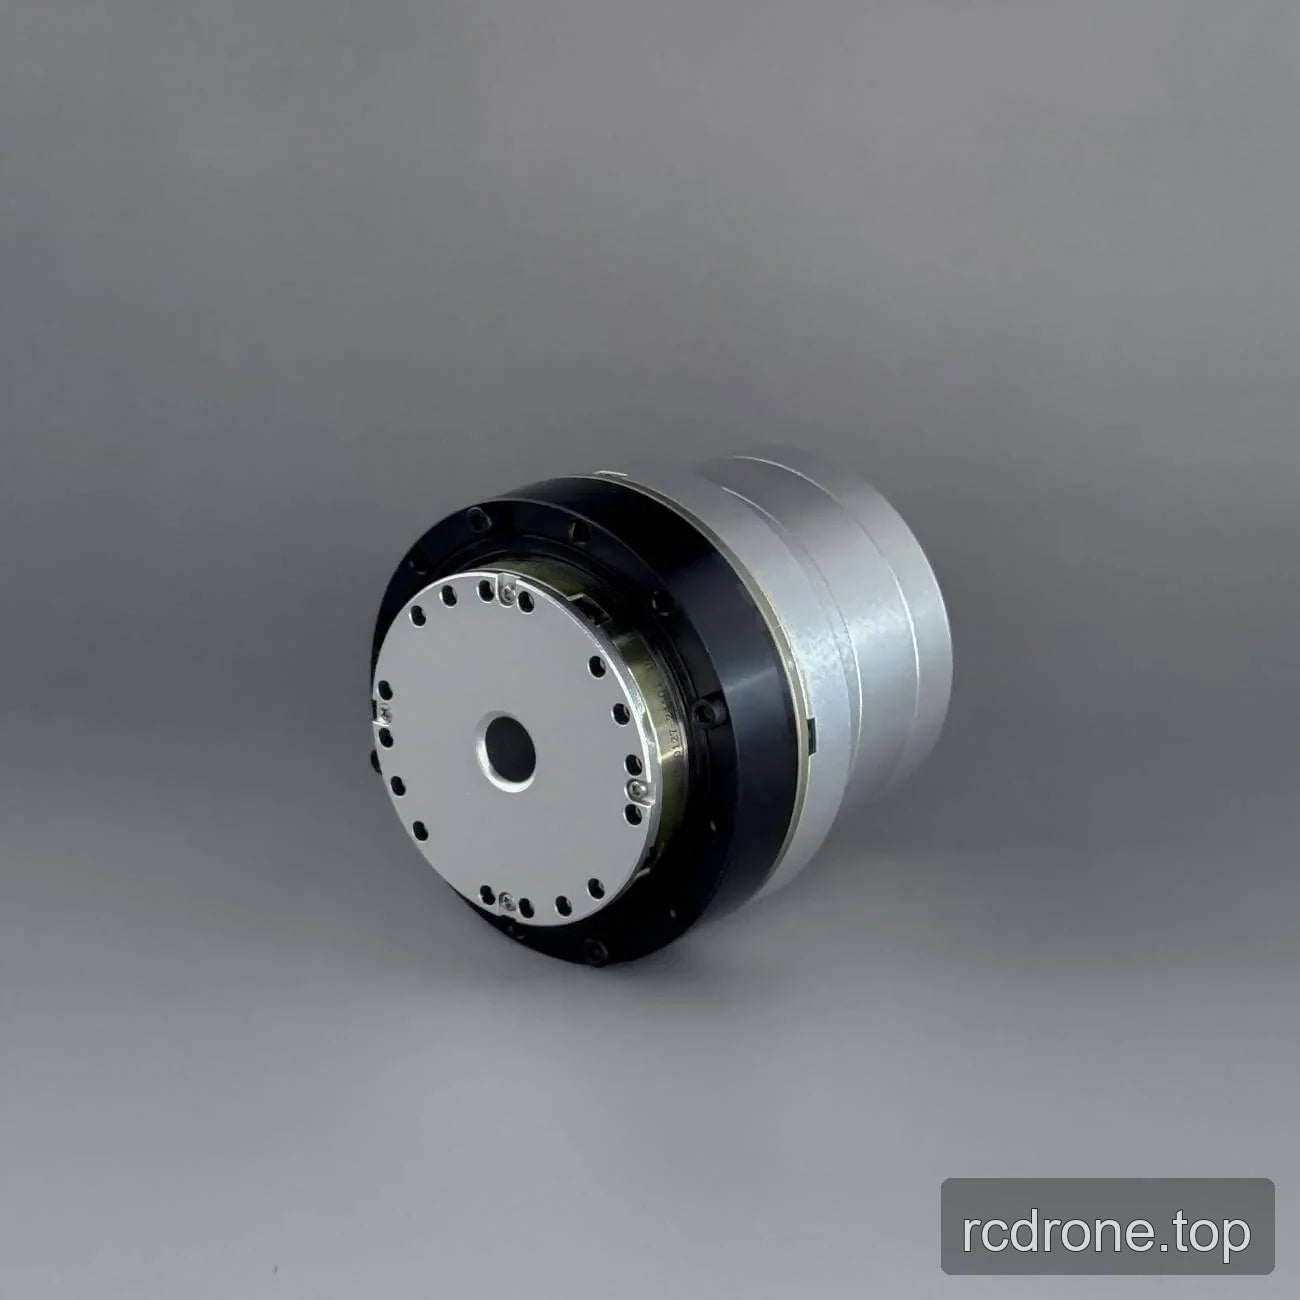
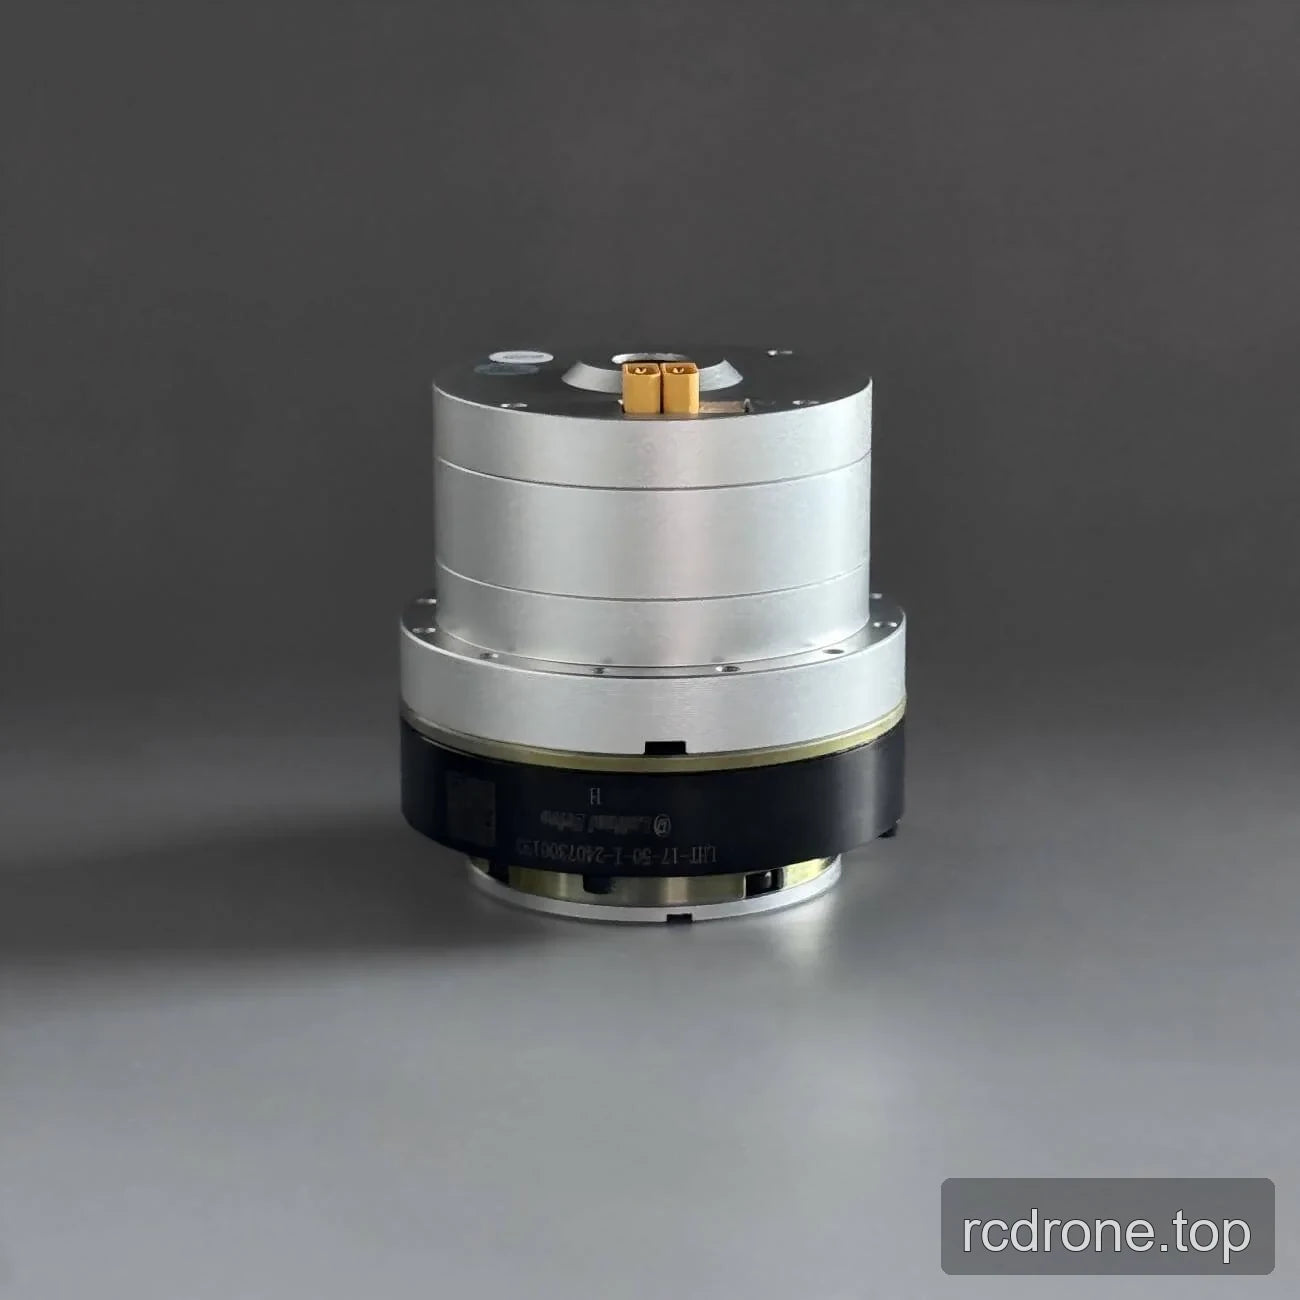
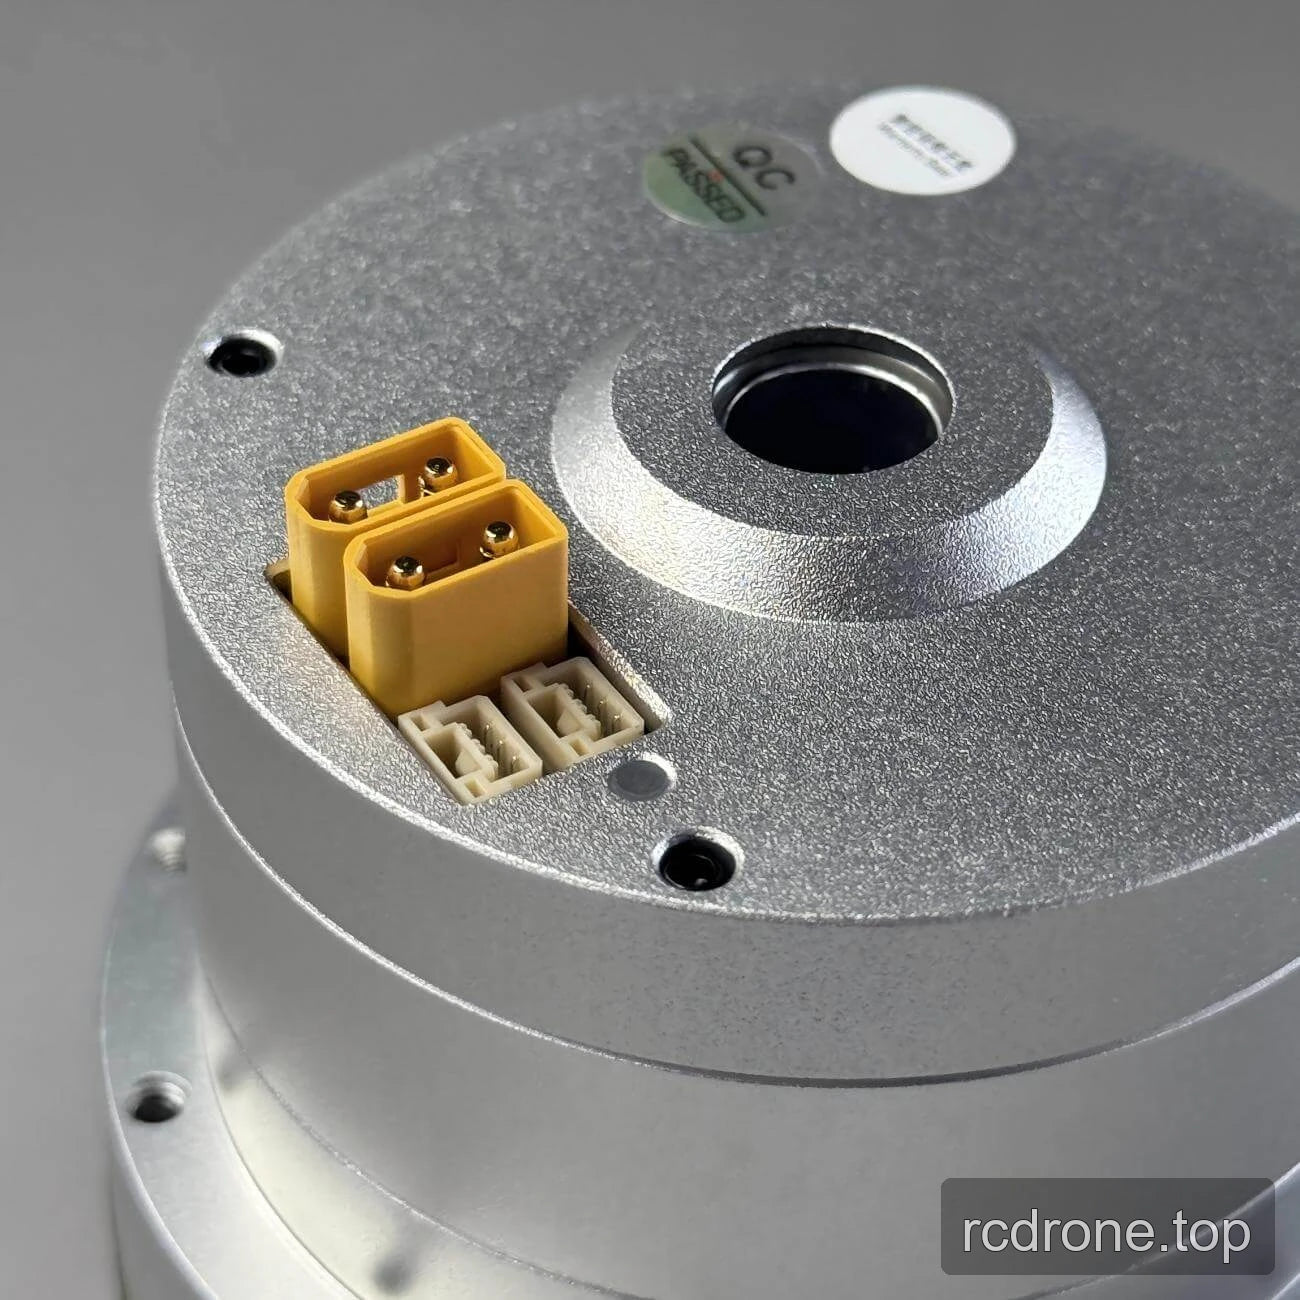
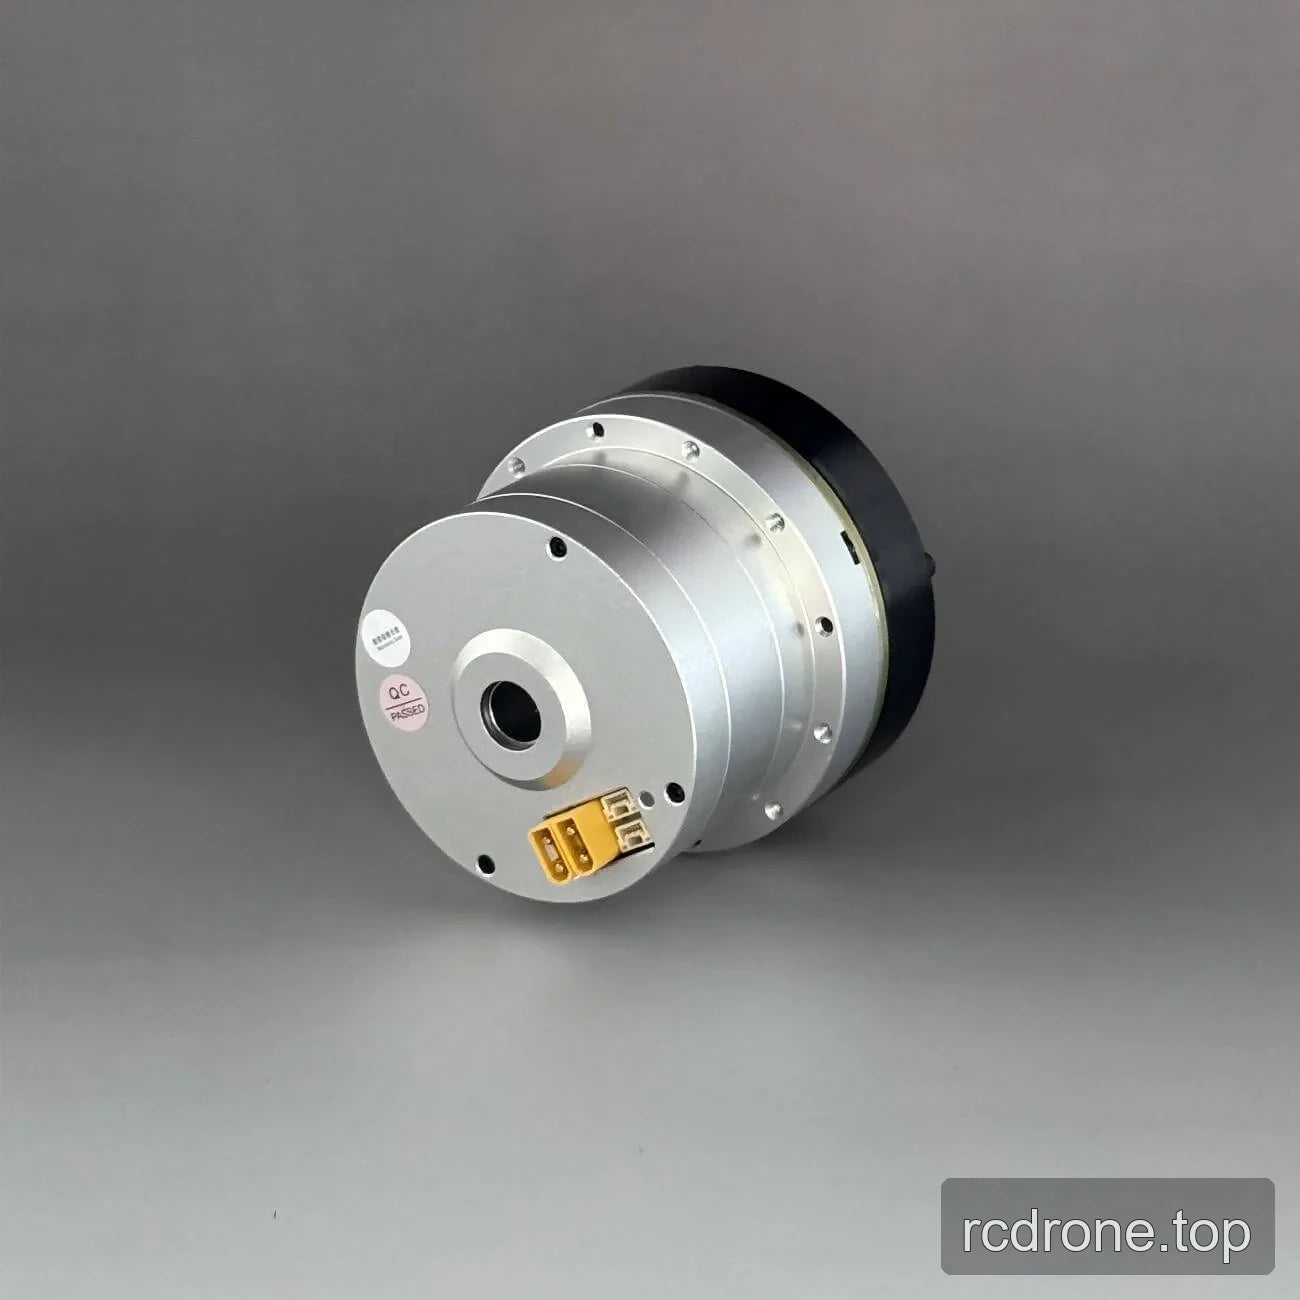
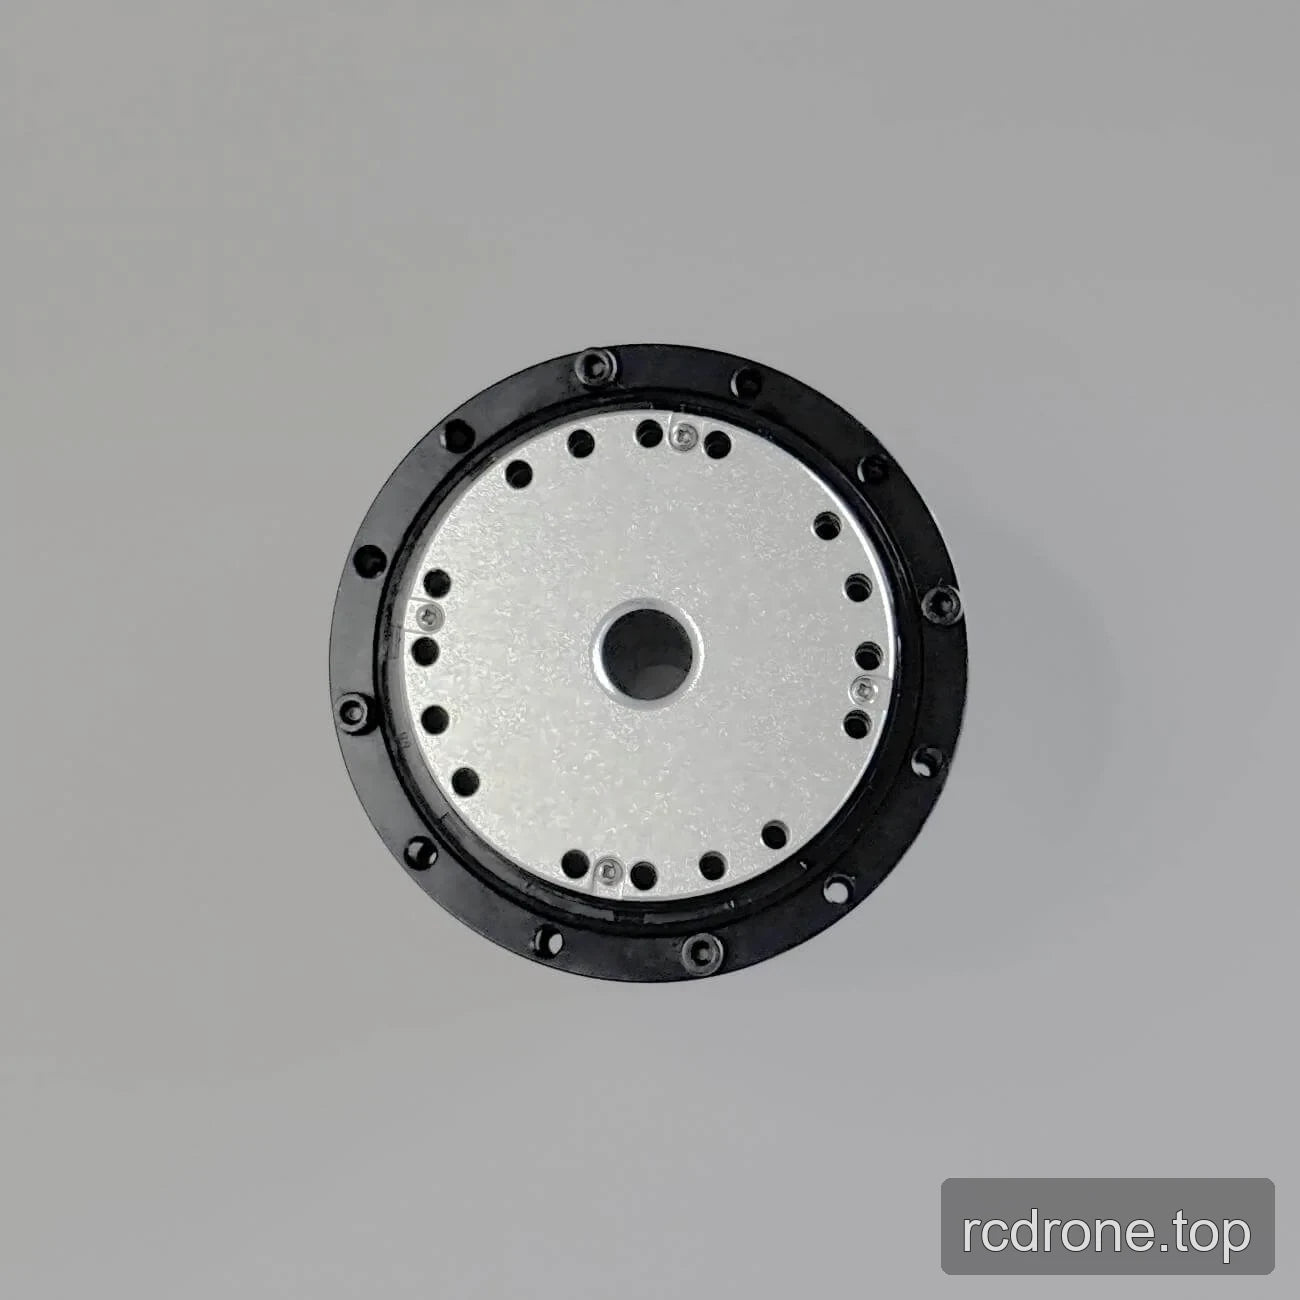
- 產品視圖包括圓形安裝法蘭、徑向孔圖案和多個電氣連接器外殼。
規格
| 參數 | PH17,齒比 51 | PH17,齒比 101 |
|---|---|---|
| 型號 | PH17 | PH17 |
| 馬達類型 | 內轉子扭矩馬達 | 內轉子扭矩馬達 |
| 直徑 | 80 mm | 80 mm |
| 通孔內徑 | 14 mm | 14 mm |
| 重量 | 1,350 g 帶剎車 / 1,223 g 不帶剎車 | 1,350 g 帶剎車 / 1,223 g 不帶剎車 |
| 背隙 | 15 弧秒 | 15 弧秒 |
| 噪音 | <70 dB | <70 dB |
| 溫度範圍 | -20 至 80 °C | -20 至 80 °C |
| 工作電壓 | 24 至 48 V | 24 至 48 V |
| 額定功率 | 200 W | 200 W |
| 齒比 | 51 | 101 |
| 額定轉速 | 60 rpm | 30 rpm |
| 額定扭矩 | 22 N·m | 38 N·m |
| 峰值扭矩 | 52 N·m | 66 N·m |
| 編碼器精度 | 19 位元 | 19 位元 |
| 編碼器類型 | 雙磁編碼器 | 雙磁編碼器 |
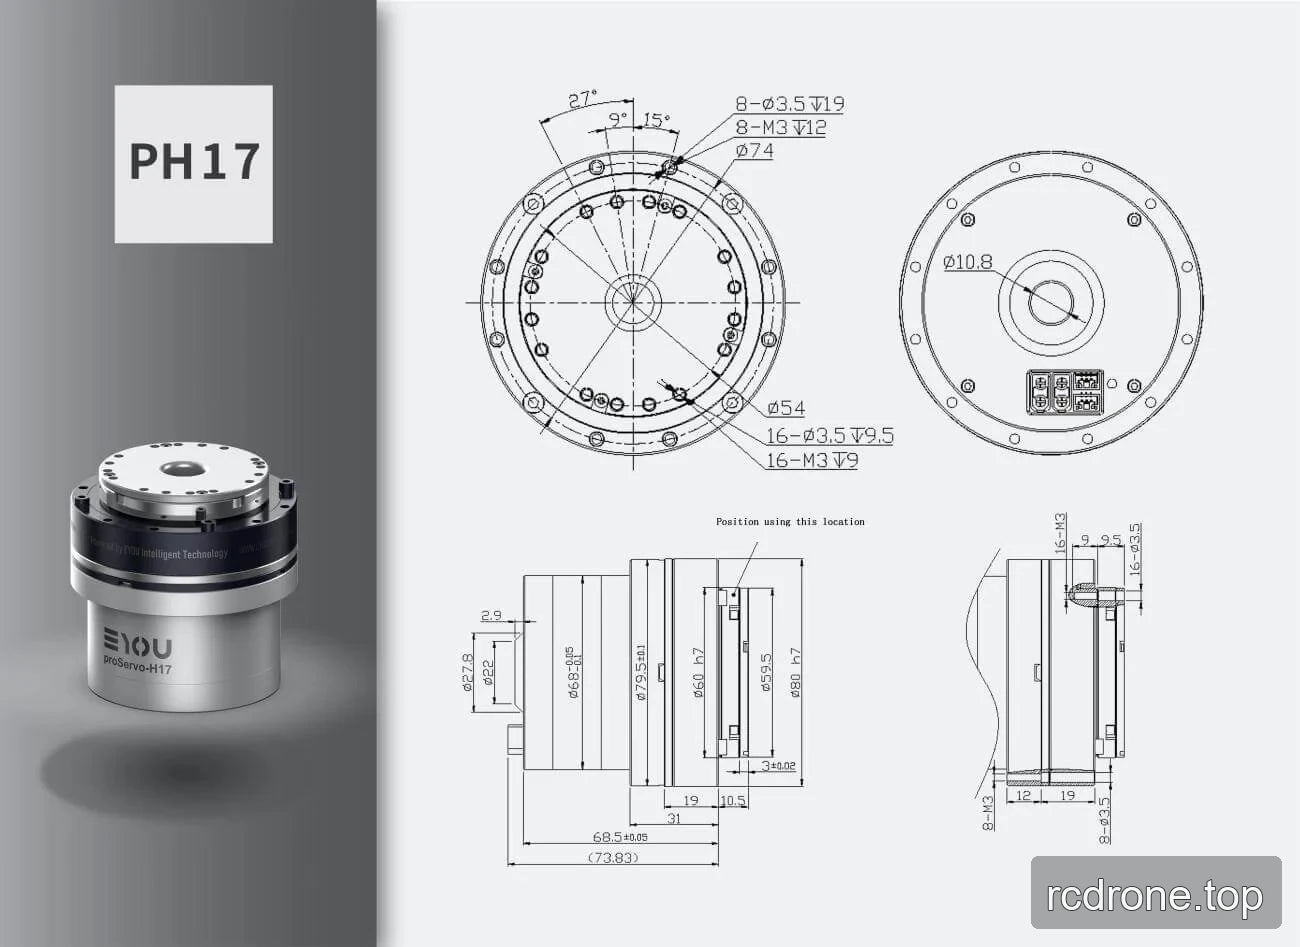
PH17 繪圖尺寸和安裝細節
| 繪圖特徵 | 支持的細節 |
|---|---|
| 前安裝圖案 | 8 個孔,3。5 毫米直徑,19 毫米深度;8 個 M3 螺紋孔,12 毫米深度 |
| 前部圓形尺寸 | Ø74 毫米和 Ø54 毫米 |
| 第二安裝圖案 | 16 個孔,3.5 毫米直徑,9.5 毫米深度;16 個 M3 螺紋孔,9 毫米深度 |
| 側面輪廓直徑 | Ø27.8 毫米,Ø22 毫米,Ø68 毫米(+0.1/-0.1 公差),Ø79.5 毫米(±0.1 公差),Ø60 h7,Ø58.5 毫米,和 Ø80 h7 |
| 側面輪廓軸向尺寸 | 2.9 毫米;68.5 毫米(±0.05 公差);73.83 毫米參考尺寸;31 毫米;19 毫米;10.5 毫米;和 3 毫米(±0.02 公差) |
| 後側安裝細節 | 16 個 M3 螺紋孔,9 毫米尺寸,以及 16 個直徑 3.5 毫米的孔;8 個 M3 螺紋孔和 8 個孔,直徑 3。5 毫米直徑 |
| 後側軸向尺寸 | 12 毫米和 19 毫米 |
應用
- 人形機器人
- 機械手臂
- 外骨骼
- 四足機器人
- AGV 車輛
- ARU 機器人
視覺細節
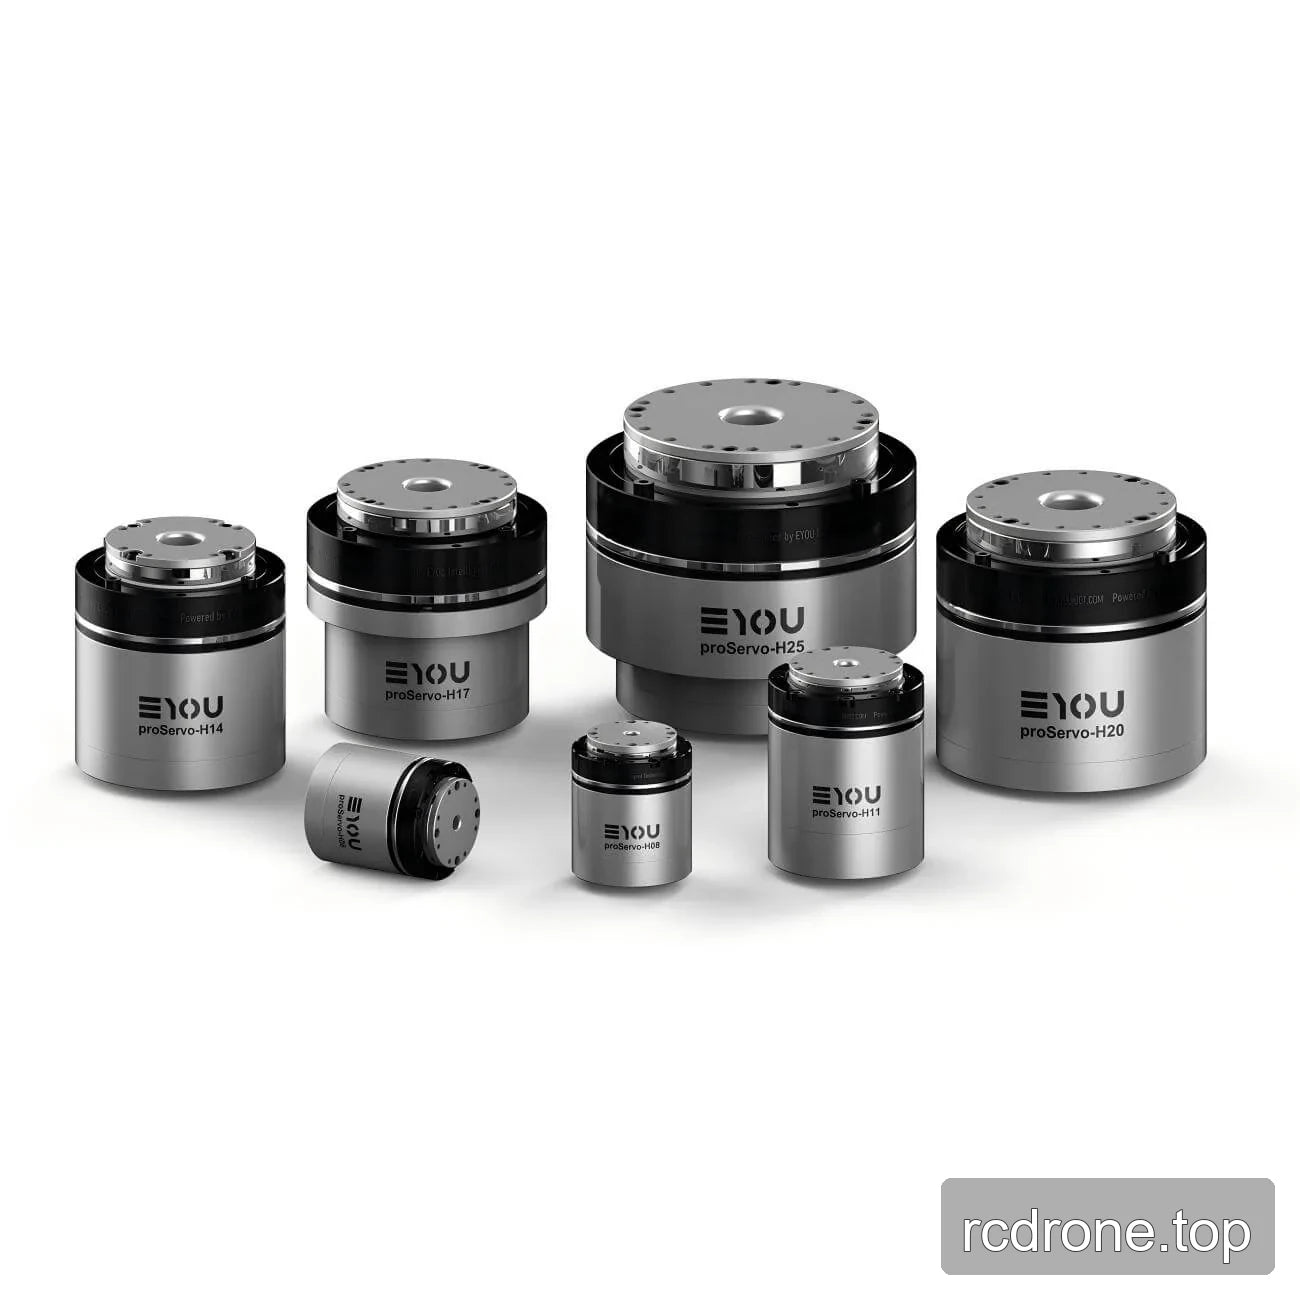
產品視圖
介面和連接
尺寸和結構